Ocu
1. 简介和功能概述
本规范规定了AUTOSAR基础软件模块OCU驱动程序的功能、API和配置。
每个OCU软件通道都链接到属于微控制器的硬件OCU外设。可以选择性地为该通道附加一个输出引脚。
该驱动程序提供初始化和控制微控制器内部OCU(Output Compare Unit,输出比较单元)功能的函数。当计数器的值与定义的阈值匹配时,OCU驱动允许进行比较并自动执行动作。OCU驱动为以下目的提供服务与配置参数:
- 启动和停止比较过程
- 设置比较阈值
- 启用和禁用通知机制
- 获取计数器值
- 改变输出引脚状态
- 在可用时触发某些硬件资源(ADC、DMA)
通道计数器的 tick 时长取决于通道特定设置(OCU驱动的一部分)以及由MCU模块控制的系统时钟和时钟树设置。本规范不对 tick 时长施加限制。
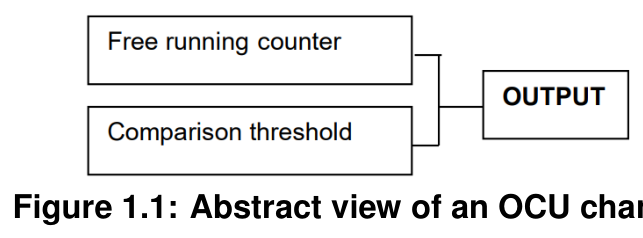
某些微控制器没有专用的OCU硬件单元,而是具有可配置为提供OCU功能及其他定时器功能的通用定时器模块。本规范不假设硬件架构;相反,它定义的参数和API可以在任何合适的硬件架构上实现。下图展示了一个OCU通道的典型表示。
"output"(输出)是比较匹配时实际执行的动作。
2. 缩略语
以下术语表包含与OCU驱动模块相关、且未包含在 [1] AUTOSAR 术语表中的缩略语和缩写。
局部作用域的缩略语和缩写出现在以下术语表中;全局作用域的包含在AUTOSAR术语表中。
OCU
输出比较单元(Output Compare Unit)
DMA
直接内存访问(Direct Memory Access)
MCAL
微控制器抽象层(Microcontroller Abstraction Layer)
MCU
微控制器单元(Microcontroller Unit)
DEM
诊断事件管理器(Diagnostic Event Manager)
DET
默认错误跟踪器(Default Error Tracer)
SPAL
标准外设抽象层(Standard Peripheral Abstraction Layer)
MCU
微控制器单元(Microcontroller Unit)
ISR
中断服务例程(Interrupt Service Routine)
术语定义:
OCU channel
表示一个逻辑实体,由自由运行计数器、比较阈值以及作为比较过程结果而执行的动作组成。
Compare threshold
每次计数器增加一个单位时与计数器内容相比较的目标值。
Free running counter
从最小值(分别为最大值)运行到最大值(分别为最小值)的计数器,并在到达最大值(分别为最小值)后自动从最小值(分别为最大值)重新开始。
Reference Interval
由Ocu_SetAbsoluteThreshold API的调用者给出的区间(以 tick 为单位),并用作计算返回信息的基础。
3. 相关文档
3.1. 输入文件
[1] Glossary AUTOSAR_FO_TR_Glossary
[2] General Specification of Basic Software Modules AUTOSAR_CP_SWS_BSWGeneral
[3] Specification of ECU Configuration AUTOSAR_CP_TPS_ECUConfiguration
[4] Layered Software Architecture AUTOSAR_CP_EXP_LayeredSoftwareArchitecture
[5] General Requirements on Basic Software Modules AUTOSAR_CP_SRS_BSWGeneral
[6] List of Basic Software Modules AUTOSAR_CP_TR_BSWModuleList
3.2. 相关规范
AUTOSAR提供了一份基础软件模块通用规范 [2],它同样适用于OCU驱动。因此,基础软件模块通用规范 [2] 应视为OCU驱动的附加必需规范。
4. 约束和假设
OCU驱动程序工作所依据的假设如下。
时钟:该驱动程序不支持时钟的动态更改。由于系统时钟完全由MCU模块管理,系统时钟设置的任何动态更改都会影响本模块。该模块不在睡眠模式下运行。
资源:资源的分配完全由软件或硬件单方面进行,以避免共享资源问题。例如:使用API Ocu_SetPinState。不能对处于RUNNING状态的通道调用该API来改变引脚状态,否则可能在硬件在比较匹配时自动设置的状态与API设置的状态之间产生冲突。
计数和比较:我们假设将运行本驱动程序的硬件具有如下计数器抽象模型(以八位计数器为例)。
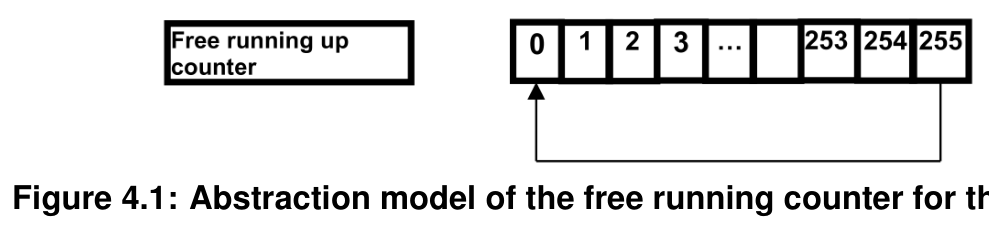
最小值为 0,最大值为 255。计数器超过最大值时重载为 0,即它具有 256 个计数步进。
由于计数量化,将计数器内容与阈值比较时可能出现两种情况:比较可以在进入计数器某个状态时发生,也可以在退出某个状态时发生,如下图所示。
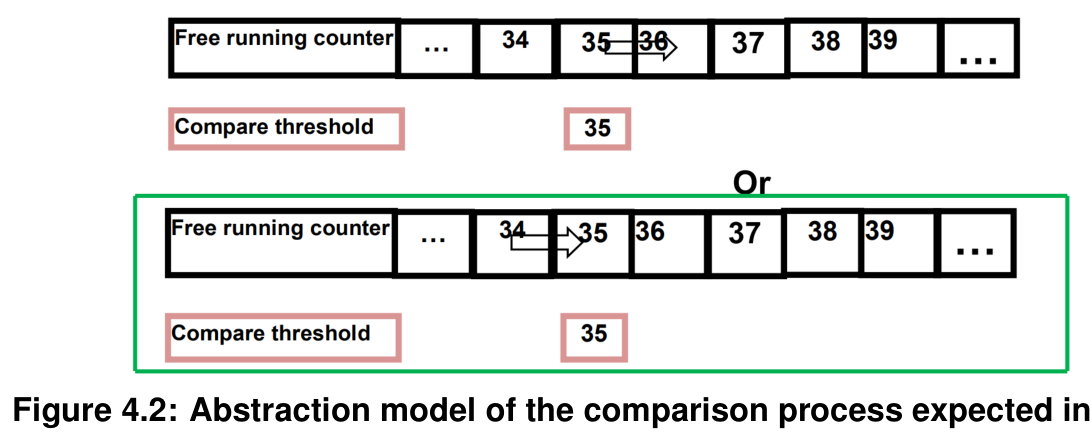
本驱动程序的预期行为是在进入阈值所代表的状态时完成比较。
4.1. 限制
无限制。
4.2. 汽车域的适用性
无限制。
5. 对其他模块的依赖
5.1. 模块 DET
如果为OCU驱动启用了开发错误检测,则本模块每当遇到开发错误时,应向默认错误跟踪器(DET)上报错误。
5.2. 模块 DEM
OCU驱动应向诊断事件管理器(DEM)报告生产错误。
5.3. 模块 MCU 驱动
微控制器单元驱动(MCU Driver)主要负责初始化和控制芯片内部时钟源和时钟预分频器。OCU依赖系统时钟。因此,系统时钟的更改(例如PLL开/PLL关)也会影响OCU硬件的时钟设置。
MCU驱动将设置全局预分频器和OCU时钟。OCU驱动在其初始化函数中不负责设置配置全局时钟、全局预分频器和PLL的寄存器,这必须由MCU模块完成。OCU驱动只配置本地(OCU外设特定)资源。
文档AUTOSAR_TPS_ECUConfiguration [3] 包含 "4.8 Clock Tree Configuration" 一章,其中详述了向外设提供参考时钟信号的机制。
5.4. 模块 PORT
用作OCU输出的端口引脚的配置由PORT驱动完成。因此PORT驱动必须在OCU函数使用之前初始化。
5.5. 文件结构
5.5.1. 代码文件结构
代码文件结构不应完全在本规范中定义。在这一点上应指出,代码文件结构应包含以下文件:
- Ocu_Lcfg.c - 用于链接时间可配置参数
- Ocu_PBcfg.c - 用于构建后可配置参数
这些文件应包含所有链接时间和构建后可配置参数。
5.5.2. 头文件结构
Ocu.c 应包含 Ocu.h 和 Det.h。
6. 功能规格
6.1. 一般行为
OCU通道由两个主要元素组成:自由运行计数器和比较阈值。这些元素共同作用以生成用户所需的动作。自由运行计数器可以由硬件或软件提供,而阈值是由用户设置的值。然后每次计数器增加一个单位时,将阈值与计数器的当前内容进行比较。
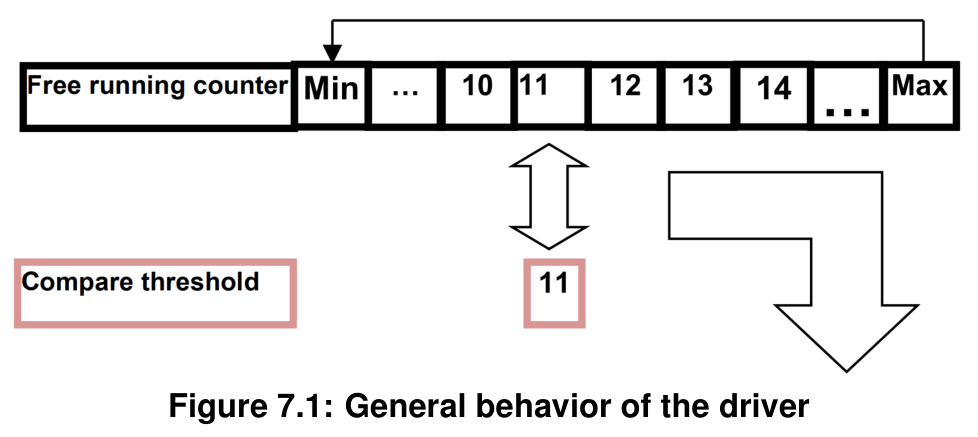
驱动程序每次计数器增加一个单位时比较这两个值。相等时,可以执行两种不同类型的动作:
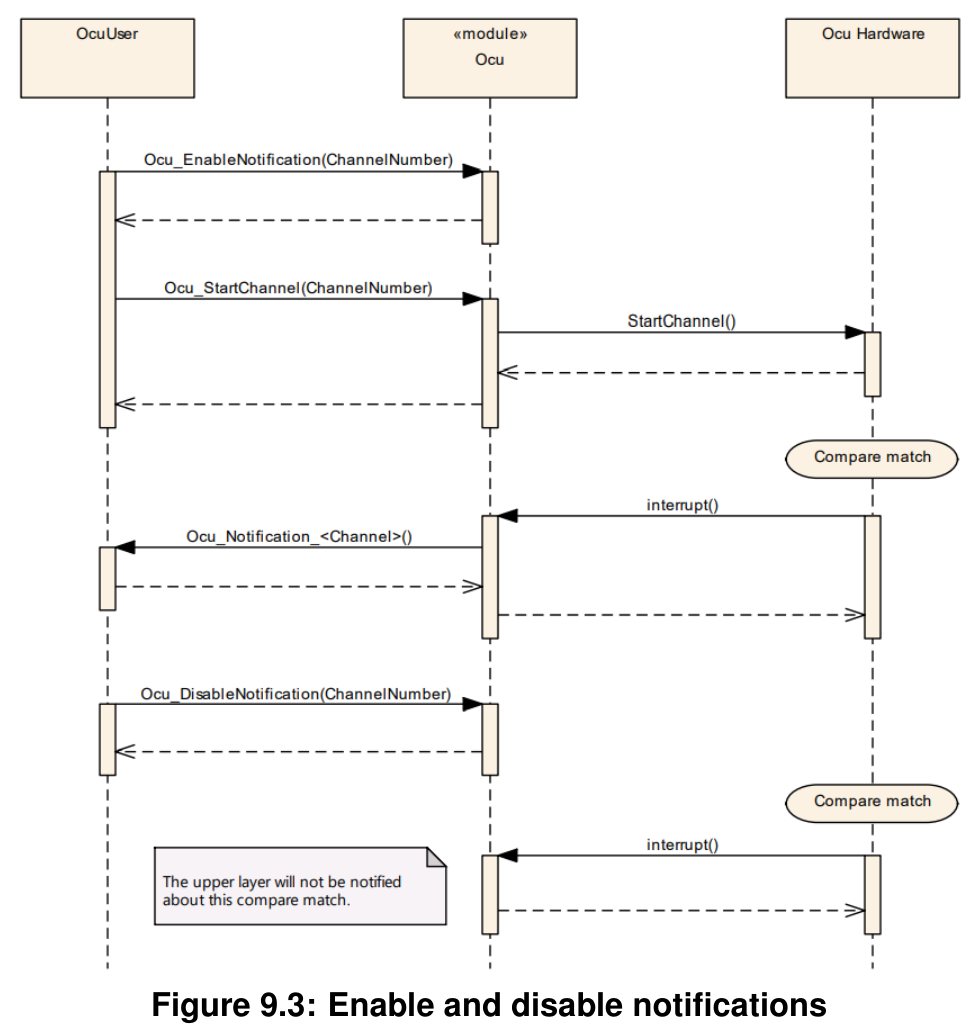
- 通过通知函数向上层报告信息。
- 对配置的输出引脚施加作用。
OCU驱动提供以下通道管理服务:
- 启动通道
- 停止通道
- 设置比较阈值
- 启用和禁用通道的通知函数
- 获取计数器值
- 改变输出引脚状态
输出比较通道的状态和状态转换如下图所示。
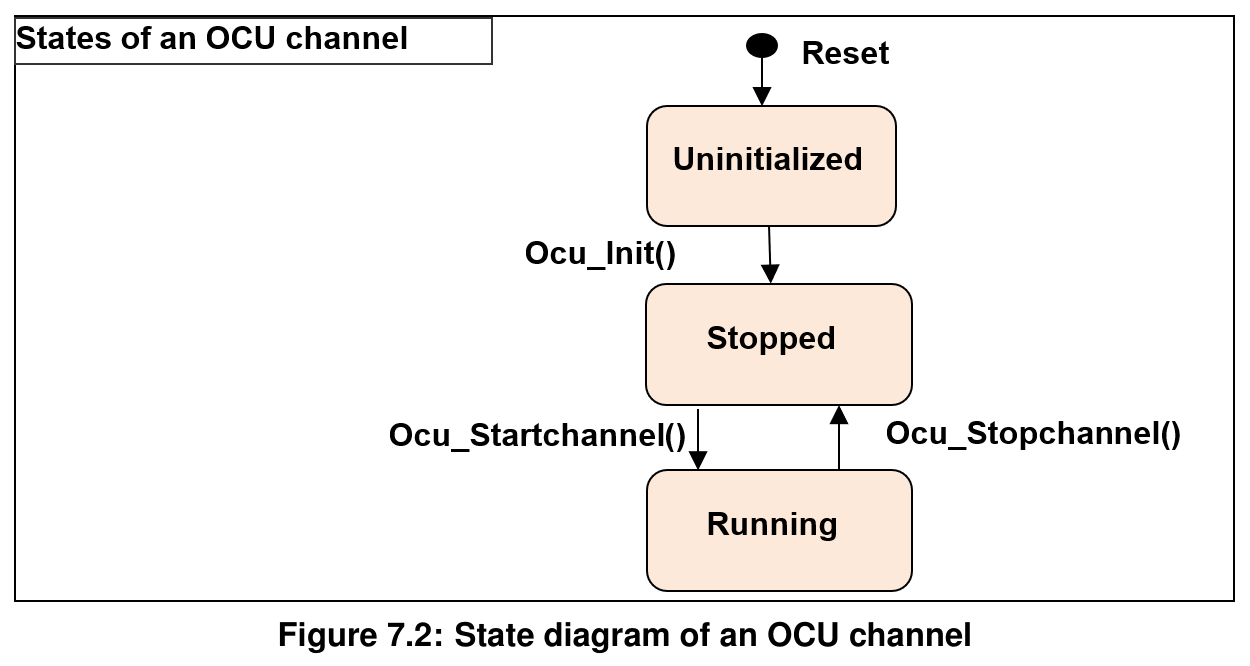
Ocu通道具有上图所示的简单状态图。驱动程序的所有通道都通过API Ocu_Init()一次性初始化。没有单独初始化每个通道的API。
根据硬件架构,与Ocu通道绑定的硬件可能由OCU单元或微控制器中的任何其他定时器模块管理。
6.2. 版本检查
6.2.1. 背景和原理
应避免不兼容文件的集成。最低实现是在 .c 文件内检查头文件的版本(.c 和 .h 文件的版本号必须相同)。
OCU驱动应执行模块间检查以避免不兼容文件的集成。被包含的导入文件应通过预处理指令进行检查。
应验证以下版本号:
_AR_RELEASE_MAJOR_VERSION _AR_RELEASE_MINOR_VERSION
其中
6.3. 时间单位 Tick
6.3.1. 背景和原理
要从寄存器值获取时间,需要知道振荡器频率、预分频器以及整个系统时钟的一些其他设置。由于这些设置是在MCU和/或其他模块中完成的,因此无法计算此类时间。因此,时间与 tick 之间的转换应是上层的一部分。
6.3.2. 需求
OCU驱动API服务中使用的所有时间单位都应为 tick。
6.4. 错误分类
基础软件模块通用规范 [2] 的 "Error Handling" 一节详细描述了基础软件的错误处理。最重要的是,它构成了一个包含BSW模块中可能发生的五种错误类型的分类方案。
在此基础上,以下各节规定在相应小节中安排的特定错误。
以下错误应由OCU驱动根据其构建版本(开发/生产模式)检测。
6.4.1. 开发错误
开发错误值的类型为 uint8。
| 错误类型 | 相关错误码 | 错误值 |
|---|---|---|
| 除Ocu_GetVersionInfo()和Ocu_Init()外的API服务在模块未初始化时被使用 | OCU_E_UNINIT | 0x02 |
| API服务使用了无效的通道标识符 | OCU_E_PARAM_INVALID_CHANNEL | 0x03 |
| API Ocu_SetPinState() 以无效的引脚状态调用,或在通道处于RUNNING状态时调用 | OCU_E_PARAM_INVALID_STATE | 0x04 |
| API Ocu_SetPinAction() 以无效的引脚动作调用 | OCU_E_PARAM_INVALID_ACTION | 0x05 |
| 在配置了NULL指针作为通知函数的通道上使用Ocu_DisableNotification()或Ocu_EnableNotification() | OCU_E_NO_VALID_NOTIF | 0x06 |
| OCU驱动已初始化时调用API Ocu_Init() | OCU_E_ALREADY_INITIALIZED | 0x07 |
| API Ocu_GetVersionInfo() 以NULL参数调用 | OCU_E_PARAM_POINTER | 0x08 |
| 对没有关联输出引脚的通道调用Ocu_SetPinState()或Ocu_SetPinAction() | OCU_E_PARAM_NO_PIN | 0x0A |
| OCU初始化失败,例如所选的配置集不存在 | OCU_E_INIT_FAILED | 0x0B |
由于特定实现和/或特定硬件属性而检测到的其他错误,应添加到OCU器件特定实现规范中。分类和枚举应与上面列出的错误兼容。
6.4.2. 运行时错误
| 错误类型 | 相关错误码 | 错误值 |
|---|---|---|
| 对处于RUNNING状态的通道调用API Ocu_StartChannel() | OCU_E_BUSY | 0x09 |
6.4.3. 瞬态故障
无瞬态故障。
6.4.4. 生产错误
无生产错误。
6.4.5. 扩展生产错误
无扩展生产错误。
6.5. 错误检测
开发错误的检测可在预编译时配置(开/关)。开关OcuDevErrorDetectApi应激活或停用所有开发错误的检测。
如果开关OcuDevErrorDetectApi启用,则启用API参数检查。被检测错误的详细描述可在错误分类章节和API规范章节中找到。
生产错误的检测不能关闭。
6.6. 错误通知
如果设置了预处理器开关OcuDevErrorDetectApi,检测到的开发错误应通过默认错误跟踪器(DET)的服务Det_ReportError上报。
6.7. 调试支持
每个需由AUTOSAR调试访问的变量应定义为全局变量。
所有需调试变量的类型定义应可通过头文件Ocu.h访问。
头文件中变量的声明应使得可以通过 C 的 "sizeof" 计算变量大小。
可用于调试的变量应在相应的OCU驱动描述中说明。
7. API规范
7.1. 导入的类型
本章列出从以下文件包含的所有类型。
| 模块 | 头文件 | 导入类型 |
|---|---|---|
| Std | Std_Types.h | Std_ReturnType |
| Std | Std_Types.h | Std_VersionInfoType |
7.2. 类型定义
7.2.1. Ocu_ChannelType
类型,派生自 uint。范围为:8 / 16 / 32 位 - 这是实现特定的,但并非类型内的所有值都有效。应选择该类型以在特定微控制器平台上获得最高效的实现。OCU通道的数字标识符。可通过Ocu.h获得。
7.2.2. Ocu_ValueType
类型,派生自 uint。范围为:8 / 16 / 32 位 - 这是实现特定的,但并非类型内的所有值都有效。应选择该类型以在特定微控制器平台上获得最高效的实现。用于读取计数器和写入阈值值的类型(以 tick 数为单位)。可通过Ocu.h获得。
7.2.3. Ocu_PinStateType
枚举类型,取值范围:
- OCU_HIGH(0x00):与OCU通道关联的引脚处于高电平。
- OCU_LOW(0x01):与OCU通道关联的引脚处于低电平。
链接到OCU通道的引脚的输出状态。可通过Ocu.h获得。
7.2.4. Ocu_PinActionType
枚举类型,取值范围:
- OCU_SET_HIGH(0x00):通道引脚将在比较匹配时被置高。
- OCU_SET_LOW(0x01):通道引脚将在比较匹配时被置低。
- OCU_TOGGLE(0x02):通道引脚将在比较匹配时被设置为当前电平的相反电平。
- OCU_DISABLE(0x03):通道引脚将在比较匹配时保持当前电平。
由硬件自动执行(如果支持)的、对附加到OCU通道的引脚的动作。可通过Ocu.h获得。
7.2.5. Ocu_ConfigType
结构类型。硬件相关。初始化数据结构的内容是硬件特定的。这是包含OCU驱动初始化数据的数据结构的类型。可通过Ocu.h获得。
7.2.6. Ocu_ReturnType
枚举类型,取值范围:
- OCU_CM_IN_REF_INTERVAL(0x00):比较匹配将在当前参考区间内发生。
- OCU_CM_OUT_REF_INTERVAL(0x01):比较匹配不会在当前参考区间内发生。
设置新阈值值后的返回信息。可通过Ocu.h获得。
7.3. 函数定义
7.3.1. Ocu_Init
说明: OCU初始化服务。可通过Ocu.h获得。本服务为同步调用,不可重入。参数 ConfigPtr(in):指向配置集的指针。
Ocu_Init函数应根据ConfigPtr引用的配置集,初始化所有内部变量和所使用的微控制器Ocu结构。
注意:所有通道都由API Ocu_Init一次性初始化。没有单独初始化每个通道的API。
如果OCU单元的自由运行计数器可被其他定时器模块使用,则Ocu驱动不得启动或停止该自由运行计数器。
API Ocu_Init应启动所有由本驱动独占使用的自由运行计数器。
Ocu_Init函数应只初始化配置的资源,不得触及配置文件中未配置的资源。
关于控制器寄存器初始化的以下规则适用于本驱动实现:
- 如果硬件只允许寄存器的一种用法(寄存器专用于OCU资源),则OCU驱动负责初始化该寄存器。
- 注意 1:如果寄存器可以影响多个硬件模块且不是 I/O 寄存器,则应由MCU驱动初始化。
- 注意 2:需要在复位后立即初始化的一次性可写寄存器,应由启动代码初始化。
- 注意 3:所有其他寄存器应由启动代码初始化。
- 注意 4:如果寄存器可以影响多个硬件模块且是 I/O 寄存器,应由PORT驱动初始化。
如果为OCU驱动启用了开发错误检测,且在OCU驱动和硬件已初始化时调用Ocu_Init函数,则Ocu_Init函数应上报开发错误OCU_E_ALREADY_INITIALIZED并不做任何动作地返回。
通过执行Ocu_Init函数重新初始化OCU驱动,需要事先通过执行Ocu_DeInit函数进行反初始化。
7.3.2. Ocu_DeInit
说明: 此函数反初始化OCU模块。可通过Ocu.h获得。本服务为同步调用,不可重入。
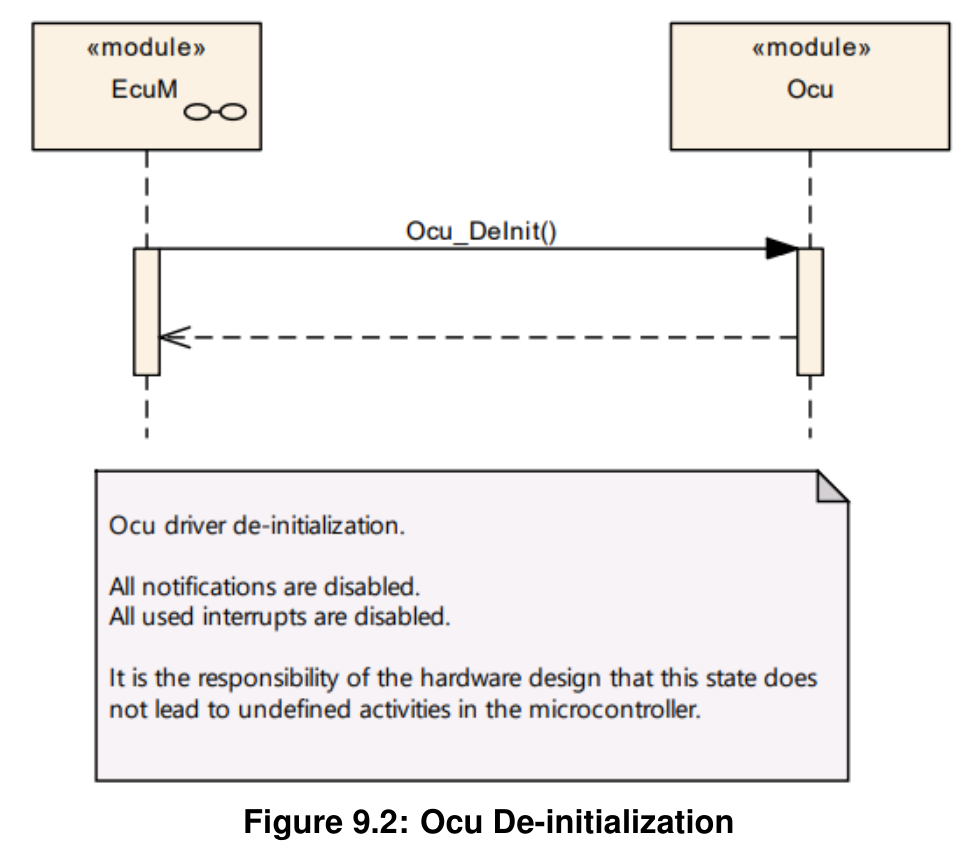
Ocu_DeInit函数应将Ocu_Init初始化的OCU变量和寄存器反初始化到与上电复位状态相当的状态。不可写寄存器的值除外。
注意:硬件设计应负责确保该状态不会导致微控制器中的未定义行为。
Ocu_DeInit函数应禁用所有使用的中断和通知。
Ocu_DeInit函数应只影响由静态配置和/或先前Ocu_Init()调用传递的运行时配置集分配的外设。
API Ocu_DeInit应停止所有由本驱动独占使用的自由运行计数器。
注意:为防止反初始化期间的未定义行为,用户必须在调用API Ocu_DeInit之前停止所有RUNNING状态的通道(通过调用Ocu_StopChannel函数)。因此有下面的需求。
如果为OCU驱动启用了开发错误检测:如果调用Ocu_DeInit函数时仍有通道处于RUNNING状态,则函数应上报开发错误 "OCU_E_PARAM_INVALID_STATE" 并不做任何动作地返回。
Ocu_DeInit函数应可通过配置参数OcuDeInitApi {OCU_DE_INIT_API}在预编译时配置开/关。
如果为OCU驱动启用了开发错误检测:如果驱动未初始化,Ocu_DeInit函数应上报错误OCU_E_UNINIT。
7.3.3. Ocu_StartChannel
说明: 启动OCU通道的服务。可通过Ocu.h获得。本服务为同步调用;对不同通道号可重入。参数 ChannelNumber(in):OCU的数字标识符。返回值:Std_ReturnType,E_OK 表示通道已启动;E_NOT_OK 表示通道未启动。
Ocu_StartChannel函数应通过允许执行所有配置的比较匹配动作来启动OCU通道。
Ocu_StartChannel函数在针对不同通道调用时应可重入。
如果Ocu_StartChannel函数已成功执行,所选通道的状态应设置为 "RUNNING"。
如果对处于 "RUNNING" 状态的通道调用Ocu_StartChannel函数,则函数应上报错误OCU_E_BUSY并不做任何动作地返回。
如果为OCU驱动启用了开发错误检测:如果参数ChannelNumber无效(不在配置规定的范围内),Ocu_StartChannel函数应上报错误OCU_E_PARAM_INVALID_CHANNEL并不做任何动作地返回。
如果为OCU驱动启用了开发错误检测:如果驱动未初始化,Ocu_StartChannel函数应上报错误OCU_E_UNINIT并不做任何动作地返回。
7.3.4. Ocu_StopChannel
说明: 停止OCU通道的服务。可通过Ocu.h获得。本服务为同步调用;对不同通道号可重入。参数 ChannelNumber(in):OCU的数字标识符。
Ocu_StopChannel函数应通过停止此通道配置的比较匹配动作来停止OCU通道。
Ocu_StopChannel函数不得停止与通道关联的自由运行计数器。
注意:这是因为一个自由运行计数器可以与多个Ocu通道关联。因此,停止该计数器将损害其他通道的运行。
Ocu_StopChannel函数在针对不同通道调用时应可重入。
如果Ocu_StopChannel函数成功执行,所选通道的状态应设置为 "STOPPED"。
如果对处于 "STOPPED" 状态的通道调用Ocu_StopChannel函数,则函数应不做任何动作地离开(不改变通道状态),且不应上报开发错误。
如果为OCU驱动启用了开发错误检测:如果参数ChannelNumber无效(不在配置规定的范围内),Ocu_StopChannel函数应上报错误OCU_E_PARAM_INVALID_CHANNEL并不做任何动作地返回。
如果为OCU驱动启用了开发错误检测:如果驱动未初始化,Ocu_StopChannel函数应上报错误OCU_E_UNINIT并不做任何动作地返回。
7.3.5. Ocu_SetPinState
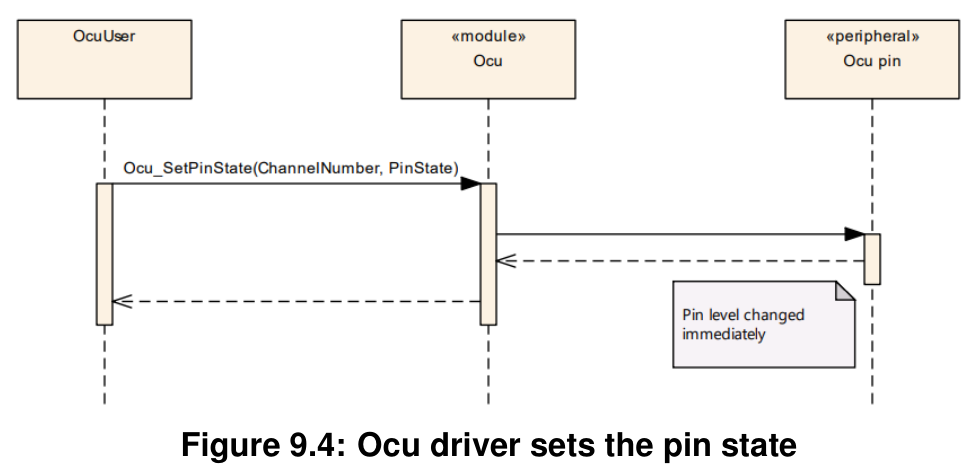
说明: 立即设置与OCU通道关联的引脚电平的服务。可通过Ocu.h获得。本服务为同步调用;对不同通道号可重入。参数 ChannelNumber(in):OCU的数字标识符。参数 PinState(in):OCU_LOW、OCU_HIGH。
Ocu_SetPinState函数应将与通道关联的引脚设置为PinState指示的电平。
Ocu_SetPinState函数在针对不同通道调用时应可重入。
Ocu_SetPinState函数应仅在通道不处于RUNNING状态时使用。
注意:先前的需求也意味着应可以通过此API改变STOPPED状态通道的状态。
Ocu_SetPinState函数应可通过配置参数OcuSetPinStateApi {OCU_SET_PIN_STATE_API}在预编译时配置开/关。
如果为OCU驱动启用了开发错误检测:如果参数ChannelNumber无效(不在配置规定的范围内),Ocu_SetPinState函数应上报错误OCU_E_PARAM_INVALID_CHANNEL并不做任何动作地返回。
如果为OCU驱动启用了开发错误检测:如果引脚未与通道关联(未在通道配置中定义),Ocu_SetPinState函数应上报错误OCU_E_PARAM_NO_PIN并不做任何动作地返回。
如果为OCU驱动启用了开发错误检测:如果参数PinState无效(不在配置规定的范围内),Ocu_SetPinState函数应上报错误OCU_E_PARAM_INVALID_STATE并不做任何动作地返回。
如果为OCU驱动启用了开发错误检测:如果驱动未初始化,Ocu_SetPinState函数应上报错误OCU_E_UNINIT并不做任何动作地返回。
如果为OCU驱动启用了开发错误检测:如果通道处于RUNNING状态,Ocu_SetPinState函数应上报错误OCU_E_PARAM_INVALID_STATE并不做任何动作地返回。
7.3.6. Ocu_SetPinAction
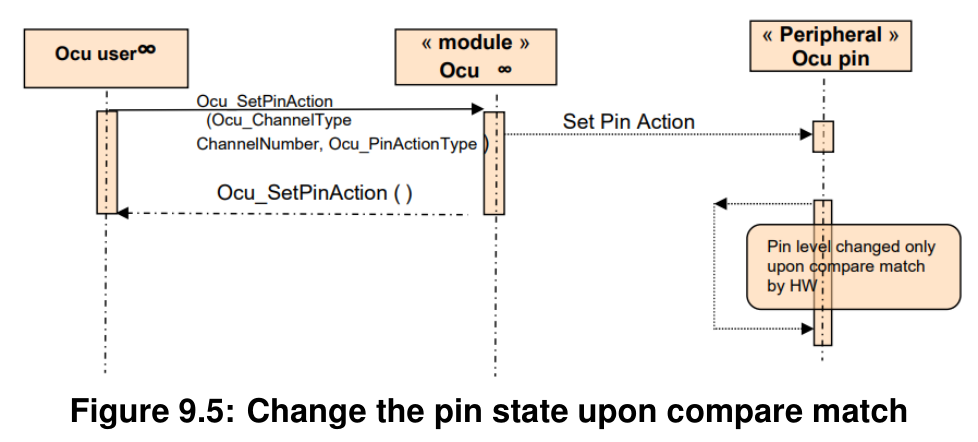
说明: 告知驱动程序比较匹配时硬件(如果支持)应自动执行什么动作的服务。可通过Ocu.h获得。本服务为同步调用;对不同通道号可重入。参数 ChannelNumber(in):OCU的数字标识符。参数 PinAction(in):OCU_SET_LOW、OCU_SET_HIGH、OCU_TOGGLE、OCU_DISABLE。
Ocu_SetPinAction函数应设置硬件在相应OCU通道的下一次比较匹配时自动执行的动作。
Ocu_SetPinAction函数在针对不同通道调用时应可重入。
Ocu_SetPinAction函数应可通过配置参数OcuSetPinActionApi {OCU_SET_PIN_ACTION_API}在预编译时配置开/关。
如果为OCU驱动启用了开发错误检测:如果参数ChannelNumber无效(不在配置规定的范围内),Ocu_SetPinAction函数应上报错误OCU_E_PARAM_INVALID_CHANNEL并不做任何动作地返回。
如果为OCU驱动启用了开发错误检测:如果引脚未与通道关联(未在通道配置中定义),Ocu_SetPinAction函数应上报错误OCU_E_PARAM_NO_PIN并不做任何动作地返回。
如果为OCU驱动启用了开发错误检测:如果参数PinAction无效(不在类型规定的范围内),Ocu_SetPinAction函数应上报错误OCU_E_PARAM_INVALID_ACTION并不做任何动作地返回。
如果为OCU驱动启用了开发错误检测:如果驱动未初始化,Ocu_SetPinAction函数应上报错误OCU_E_UNINIT并不做任何动作地返回。
如果引脚与通道关联;比较匹配时应对此引脚执行相关动作。
7.3.7. Ocu_GetCounter
说明: 读取计数器当前值的服务。可通过Ocu.h获得。本服务为同步调用,可重入。参数 ChannelNumber(in):OCU通道的数字标识符。返回值:Ocu_ValueType,以 tick 为单位的计数器内容。
Ocu_GetCounter函数应读取并返回ChannelNumber指示的通道的计数器值。
Ocu_GetCounter函数应可重入。
Ocu_GetCounter函数应可通过配置参数OcuGetCounterApi {OCU_GET_COUNTER_API}在预编译时配置开/关。
如果为OCU驱动启用了开发错误检测:如果参数ChannelNumber无效(不在配置规定的范围内),Ocu_GetCounter函数应上报错误OCU_E_PARAM_INVALID_CHANNEL并返回值 "0"。
如果为OCU驱动启用了开发错误检测:如果驱动未初始化,则Ocu_GetCounterValue函数应上报错误OCU_E_UNINIT并返回值 "0"。
7.3.8. Ocu_SetAbsoluteThreshold
说明: 使用绝对输入数据设置通道阈值值的服务。可通过Ocu.h获得。本服务为同步调用;对不同通道号可重入。参数 ChannelNumber(in):OCU通道的数字标识符。参数 ReferenceValue(in):由上层给出的值,用作确定是否在函数退出之前调用通知的基础。参数 AbsoluteValue(in):与计数器内容比较的值。此值以 tick 为单位。返回值:Ocu_ReturnType,告知调用者设置新阈值值后,比较匹配是否将在当前参考区间内发生(或已经发生)。
Ocu_ReturnType Ocu_SetAbsoluteThreshold (
    Ocu_ChannelType ChannelNumber, Ocu_ValueType ReferenceValue, Ocu_ValueType AbsoluteValue
)
Ocu_SetAbsoluteThreshold函数应将通道阈值(比较值)设置为AbsoluteValue给出的值。
Ocu_SetAbsoluteThreshold函数在针对不同通道调用时应可重入。
Ocu_SetAbsoluteThreshold函数应可通过配置参数OcuSetAbsoluteThresholdApi {OCU_SET_ABSOLUTE_THRESHOLD_API}在预编译时配置开/关。
如果为OCU驱动启用了开发错误检测:如果驱动未初始化,Ocu_SetAbsoluteThreshold函数应上报错误OCU_E_UNINIT并不做任何动作地返回。
如果为OCU驱动启用了开发错误检测:如果参数ChannelNumber无效(不在配置规定的范围内),Ocu_SetAbsoluteThreshold函数应上报错误OCU_E_PARAM_INVALID_CHANNEL并不做任何动作地返回。
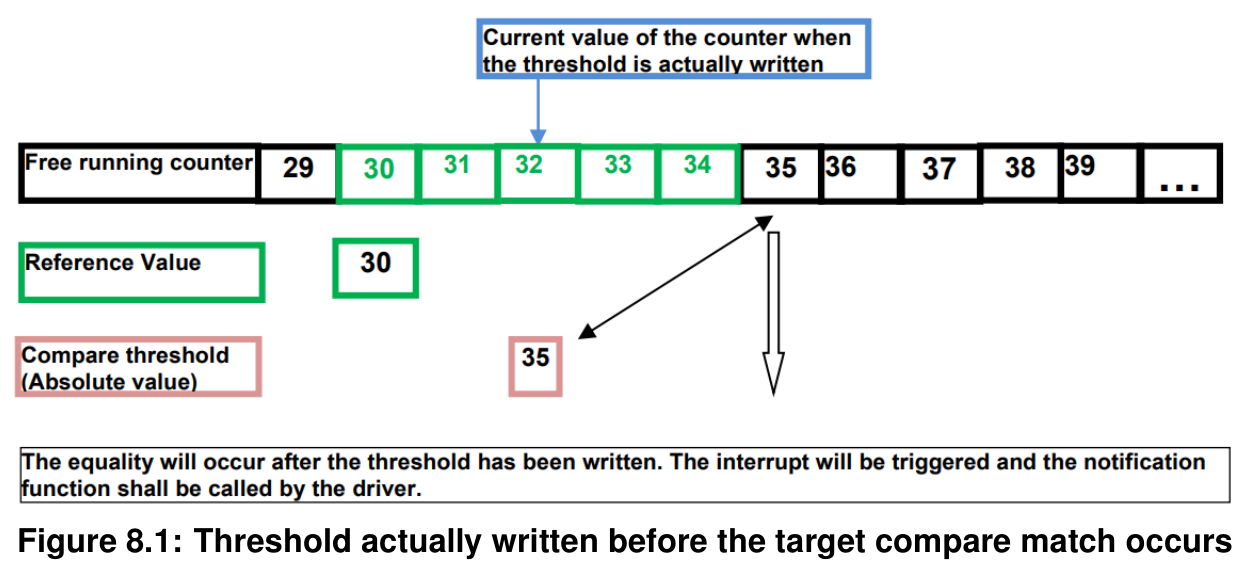
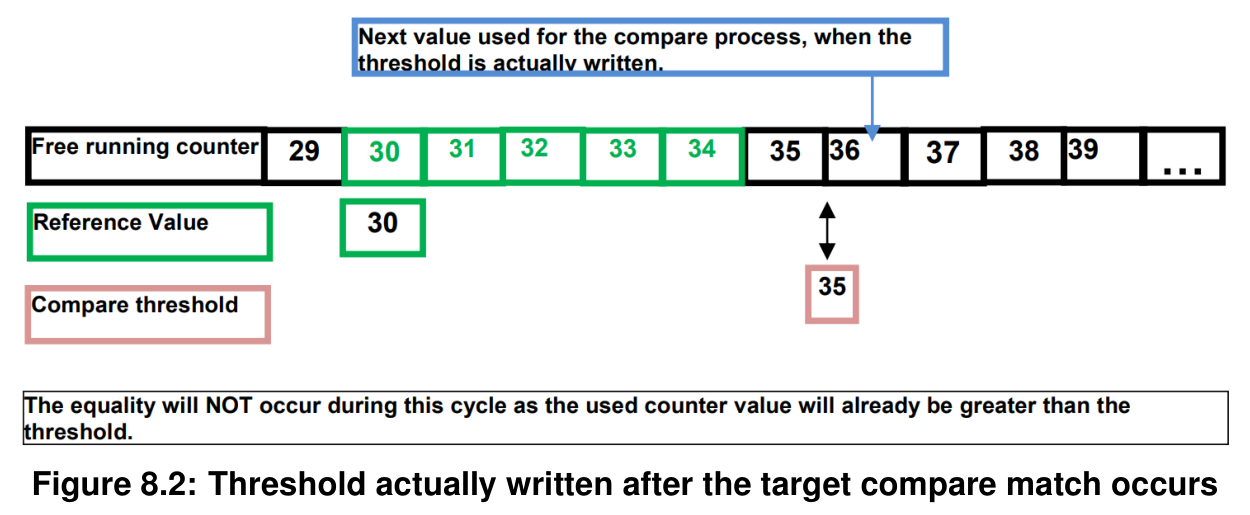
注意:ReferenceValue是来自上层的信息。通过ReferenceValue与AbsoluteValue的组合,提供了一个区间(定义为 "Reference Interval",下图中的绿色区域),以考虑计数器连续运行的事实,以及调用者请求更新比较阈值与此阈值实际修改之间可能存在延迟。
为简化描述,我们假设由于内部MCU和外设时序,对HW比较寄存器的写动作总是:
- 在实际比较发生之前完成,甚至可能在同一个时钟周期内(情况 1)
- 在实际比较发生之后完成,甚至可能在同一个时钟周期内(情况 2)
如下图所示,以Ocu_SetAbsoluteThreshold(1,30,35);示例说明。
- 情况 1:阈值实际上在目标比较匹配发生之前写入。
- 情况 2:阈值在目标比较匹配发生之后写入。
Reference Interval考虑计数器可能的翻转(rollover),如下图所示。
Ocu_SetAbsoluteThreshold(1,70,20);
以从 0 运行到 255 的计数器为例。
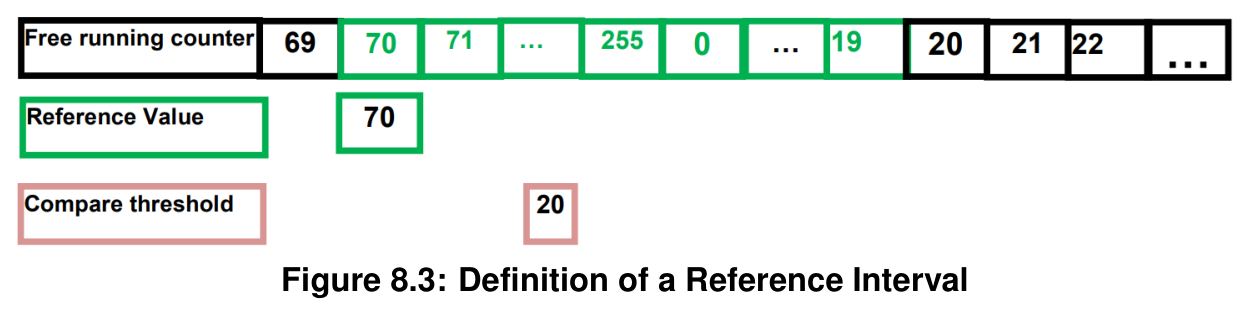
作为上述情况的结果,驱动程序的预期行为如下。
- 仅在比较匹配(硬件)时向上层发出通知:因此,在每个参考区间内写入阈值的每个值,应有唯一(至多,见下文关于如何管理写入的阈值值)的一次通知。
- API Ocu_SetAbsoluteThreshold应返回一个状态,告知调用者:
- 写入是在当前参考区间内完成的(在实际比较匹配之前,甚至可能在API返回之前比较匹配已经发生)(情况 1)
- 或者写入是在当前参考区间之外完成的。(情况 2)
此状态将帮助调用者(应用程序)决定如何进行。
设置新阈值值后,API Ocu_SetAbsoluteThreshold应返回一个状态,告知调用者设置新阈值值后,比较匹配是否将在当前参考区间内发生(或已经发生)。
对于先前调用API Ocu_SetAbsoluteThreshold期间写入的阈值,驱动程序的预期行为如下:先前写入的阈值值被当前调用擦除。
注意:由于实时行为,先前写入的阈值值仍可能产生比较匹配;即在API被调用之后、但阈值值尚未实际更改之前。
在实际设置新阈值值时,上次调用此API期间写入的先前阈值值不再产生比较匹配。
7.3.9. Ocu_SetRelativeThreshold
说明: 相对于计数器当前值设置通道阈值值的服务。可通过Ocu.h获得。本服务为同步调用;对不同通道号可重入。参数 ChannelNumber(in):OCU通道的数字标识符。参数 RelativeValue(in):用于计算新阈值的值。返回值:Ocu_ReturnType,告知调用者设置新阈值值后,比较匹配是否将在当前参考区间内发生(或已经发生)。
Ocu_ReturnType Ocu_SetRelativeThreshold (
    Ocu_ChannelType ChannelNumber, Ocu_ValueType RelativeValue
)
此API的行为如下。
- 进入时,API读取计数器值(ReadValue)。然后按以下公式计算并写入新阈值:
其余行为则与API Ocu_SetAbsoluteThreshold相同,其中参考值现在为ReadValue,参考区间位于ReadValue与新编程的阈值(NewThresholdValue)之间,如下图所示。
示例Ocu_SetRelativeThreshold(1,5);
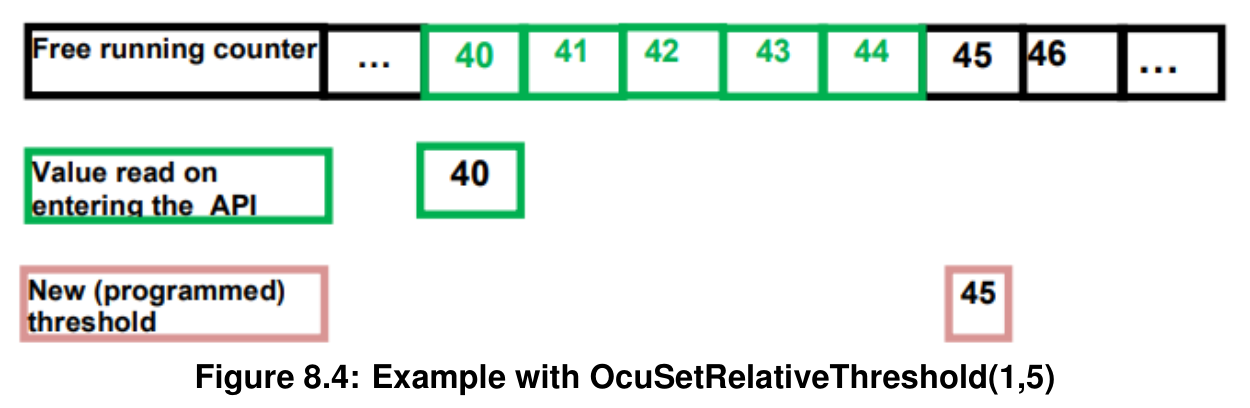
注意:与API Ocu_SetAbsoluteThreshold一样,计数器的可能翻转也包含在参考区间中,如下图所示。示例Ocu_SetRelativeThreshold(1,20),ReadValue等于 253。因此,此API的行为类似于Ocu_SetAbsoluteThreshold,故有下面的需求。
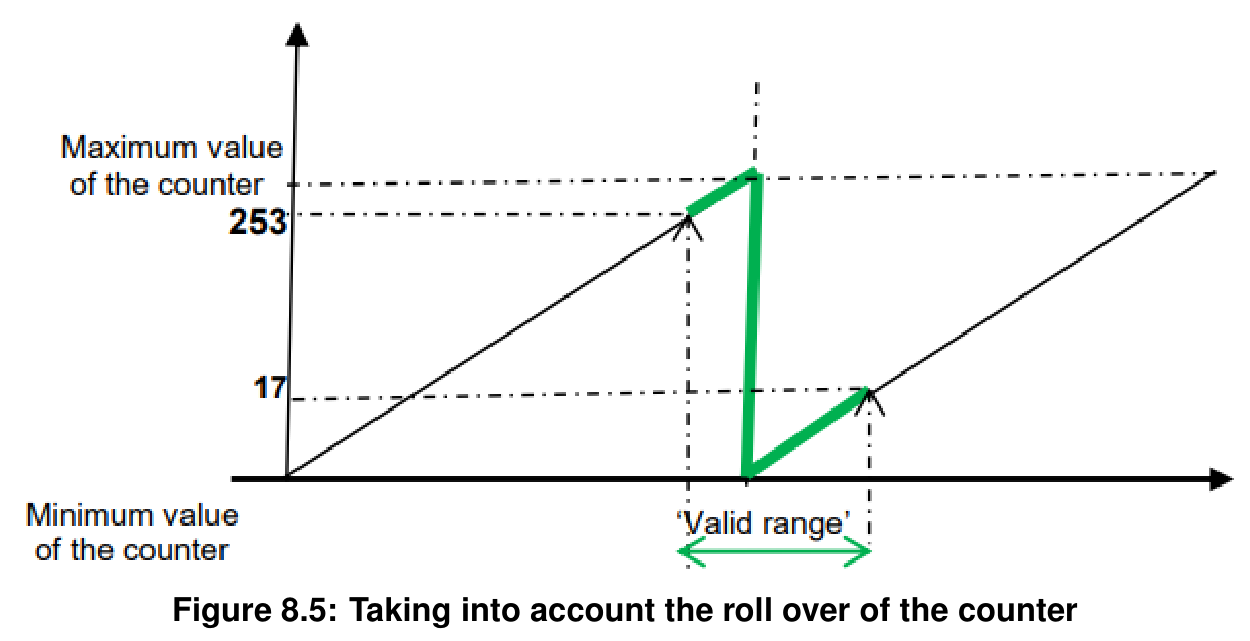
Ocu_SetRelativeThreshold函数应在进入函数时将RelativeValue加到计数器值上,以计算相对于计数器的新阈值。
设置新阈值值后,API Ocu_SetRelativeThreshold应返回一个状态,告知调用者设置新阈值值后,比较匹配是否将在当前参考区间内发生(或已经发生)。
在实际设置新阈值值(绝对或相对)时,先前阈值值不再产生比较匹配。
API Ocu_SetAbsoluteThreshold在针对不同通道调用时应可重入。
Ocu_SetRelativeThreshold函数应可通过配置参数OcuSetRelativeThresholdApi {OCU_SET_RELATIVE_THRESHOLD_API}在预编译时配置开/关。
如果为OCU驱动启用了开发错误检测:如果驱动未初始化,Ocu_SetRelativeThreshold函数应上报错误OCU_E_UNINIT并不做任何动作地返回。
如果为OCU驱动启用了开发错误检测:如果参数ChannelNumber无效(不在配置规定的范围内),Ocu_SetRelativeThreshold函数应上报错误OCU_E_PARAM_INVALID_CHANNEL并不做任何动作地返回。
7.3.10. Ocu_DisableNotification
说明: 此服务用于禁用来自OCU通道的通知。可通过Ocu.h获得。本服务为同步调用;对不同通道号可重入。参数 ChannelNumber(in):OCU通道的数字标识符。
Ocu_DisableNotification函数应禁用OCU比较匹配通知。
Ocu_DisableNotification函数在针对不同通道调用时应可重入。
Ocu_DisableNotification函数应可通过配置参数OcuNotificationSupported {OCU_NOTIFICATION_SUPPORTED}在预编译时配置开/关。
如果为OCU驱动启用了开发错误检测:如果驱动未初始化,Ocu_DisableNotification函数应上报错误OCU_E_UNINIT并不做任何动作地返回。
如果为OCU驱动启用了开发错误检测:如果参数Channel无效(不在配置规定的范围内),Ocu_DisableNotification函数应上报错误OCU_E_PARAM_INVALID_CHANNEL并不做任何动作地返回。
如果为OCU驱动启用了开发错误检测:如果通知函数是NULL指针,Ocu_DisableNotification函数应上报错误OCU_E_NO_VALID_NOTIF并不做任何动作地返回。
7.3.11. Ocu_EnableNotification
说明: 此服务用于启用来自OCU通道的通知。可通过Ocu.h获得。本服务为同步调用;对不同通道号可重入。参数 ChannelNumber(in):OCU通道的数字标识符。
Ocu_EnableNotification函数应启用被索引通道的OCU比较匹配通知。
Ocu_EnableNotification函数在针对不同通道调用时应可重入。
Ocu_EnableNotification函数应可通过配置参数OcuNotificationSupported {OCU_NOTIFICATION_SUPPORTED}在预编译时配置开/关。
如果为OCU驱动启用了开发错误检测:如果驱动未初始化,Ocu_EnableNotification函数应上报错误OCU_E_UNINIT并不做任何动作地返回。
如果为OCU驱动启用了开发错误检测:如果参数Channel无效(不在配置规定的范围内),Ocu_EnableNotification函数应上报错误OCU_E_PARAM_INVALID_CHANNEL并不做任何动作地返回。
如果为OCU驱动启用了开发错误检测:如果通知函数是NULL指针,Ocu_EnableNotification函数应上报错误OCU_E_NO_VALID_NOTIF并不做任何动作地返回。
7.3.12. Ocu_GetVersionInfo
说明: 此服务返回此模块的版本信息。可通过Ocu.h获得。本服务为同步调用,可重入。参数 versioninfo(out):指向存储此模块版本信息位置的指针。
Ocu_GetVersionInfo函数应返回此模块的版本信息。版本信息包括:
- 模块 ID
- 供应商 ID
- 供应商特定版本号
Ocu_GetVersionInfo函数应可通过配置参数OcuVersionInfoApi {OCU_VERSION_INFO_API}在预编译时配置开/关。
如果Ocu_GetVersionInfo的调用者和被调用者的源代码都可用;OCU驱动应将Ocu_GetVersionInfo实现为定义在模块头文件中的宏。
如果为OCU驱动启用了开发错误检测,且参数versioninfo是空指针,Ocu_GetVersionInfo函数应上报开发错误OCU_E_PARAM_POINTER并不做任何动作地返回。
7.4. 回调通知
由于OCU驱动位于最低架构层的模块,它不为更低层模块提供任何回调函数。
7.5. 调度函数
OCU驱动仅提供同步服务,因此不需要任何调度函数。
7.6. 预期接口
本章列出需要从其他模块获得的所有接口。
7.6.1. 强制接口
本模块不需要任何强制接口。
7.6.2. 可选接口
本节定义为满足模块可选功能而需要的所有接口。
| API 函数 | 头文件 | 描述 |
|---|---|---|
| Det_ReportError | Det.h | 上报开发错误的服务 |
7.6.3. 可配置接口
本节列出目标函数可配置的所有接口。目标函数通常是回调函数。此类接口的名称不固定,因为它们是可配置的。
说明: 当关联通道上发生比较匹配时调用此通知函数。可通过
通知原型Ocu_Notification_
如果通道
OCU驱动应复位(如果硬件需要)与通知Ocu_Notification_
如果为通知回调配置了NULL指针,则不应执行任何回调。
当通知机制被禁用时,OCU驱动不应发出任何通知。
8. 时序图
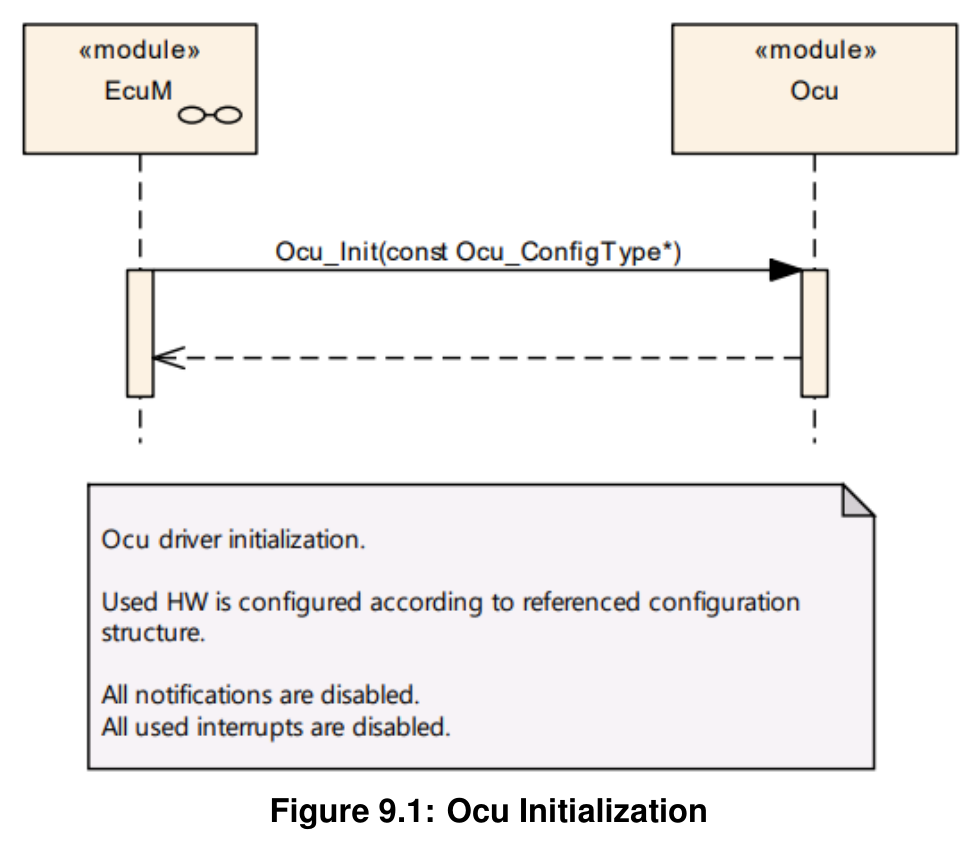
8.1. 初始化
- OCU驱动初始化。
- 所使用的硬件按照引用的配置结构进行配置。
- 所有通知均被禁用。
- 所有已使用的中断均被禁用。
8.2. 反初始化
- OCU驱动反初始化。
- 所有通知均被禁用。
- 所有已使用的中断均被禁用。
- 硬件设计应负责确保该状态不会导致微控制器中的未定义活动。
8.3. 使用 Ocu 通知
上层不会收到关于此比较匹配的通知。
8.4. Ocu_SetPinState
8.5. Ocu_SetPinAction
8.6. 设置新的比较阈值
关于新比较阈值的设置,参见 Ocu_SetAbsoluteThreshold(第 7.3.8 节)和 Ocu_SetRelativeThreshold(第 7.3.9 节)。
引脚电平仅在比较匹配时由硬件更改。
9. 配置规范
总体而言,本章定义配置参数及其到容器(container)的聚类组织。为支持本规范,第 9.1 章描述相关基础知识,并规定参数规范所应使用的模板(表格)。我们有意将第 9.1 章保留在规范中,以保证可理解性。
第 9.2 章规定OCU模块的结构(容器)与参数。
第 9.3 章规定OCU模块的发布信息。
9.1. 如何阅读本章
详情请参阅 SWS_BSWGeneral 中的第 10.1 章 "Introduction to configuration specification"(配置规范导论)。
除本节外,强烈建议阅读以下文档:
- AUTOSAR 分层软件架构 [4]
- AUTOSAR ECU 配置规范 [3]
这些文档详细描述了 AUTOSAR 配置方法论与 AUTOSAR 配置元模型。
以下仅是对该主题的简要概述,不能取代 ECU 配置规范文档。
9.1.1. 配置与配置参数
配置参数定义模块实现的通用部分的可变性。这意味着只有通用的或可配置的模块实现才能在系统和/或 ECU 配置期间适配使用中的环境(软件/硬件)。
参数的配置可以在软件过程中的不同时间点完成:编译前(before compile time)、链接前(before link time)或构建后(after build time)。下文使用术语"(参数的)配置类"(configuration class)指代特定的配置时间点。
9.1.2. 容器
容器对配置参数的集合进行结构化。这意味着:
-
所有配置参数都保存在容器中。
-
(子)容器可以引用(子)容器。可以为这些引用分配多重性。该多重性定义了所包含参数的可能实例数量。
9.1.3. 配置参数的规格模板
以下表格由三个部分组成:
- 通用部分(general section)
- 配置参数部分(configuration parameter section)
- 包含/引用容器部分(the section of included/referenced containers)
Pre-compile time —— 规定该配置参数是否属于 Pre-compile time 配置类。
| 标记 | 描述 |
|---|---|
| x | 该配置参数属于 Pre-compile time 配置类。 |
| - | 该配置参数绝不属于 Pre-compile time 配置类。 |
Link time —— 规定该配置参数是否属于 Link time 配置类。
| 标记 | 描述 |
|---|---|
| x | 该配置参数属于 Link time 配置类。 |
| - | 该配置参数绝不属于 Link time 配置类。 |
Post Build —— 规定该配置参数是否属于 Post Build 配置类。
| 标记 | 描述 |
|---|---|
| x | 该配置参数属于 Post Build 配置类,且不需要特定实现。 |
| L | Loadable —— 该配置参数属于 Post Build 配置类,且 ECU 中仅驻留一个配置参数集。 |
| M | Multiple —— 该配置参数属于 Post Build 配置类,通过向模块的初始化函数传递专用指针从多个参数集中选择。 |
| - | 该配置参数绝不属于 Post Build 配置类。 |
9.2. 容器与配置参数
以下各节汇总所有配置参数。各参数的详细含义见第 6 章和第 7 章。
OCU 模块应拒绝实现所不支持的、带有分区映射的配置。
9.2.1. Ocu
| SWS 条目 | |
|---|---|
| 模块名称 | Ocu |
| 描述 | OCU(输出比较单元)模块的配置。 |
| Post-Build 变体支持 | true |
| 支持的配置变体 | VARIANT-POST-BUILD, VARIANT-PRE-COMPILE |
| 容器名称 | 多重性 | 作用域/依赖 |
|---|---|---|
| OcuConfigSet | 1 | 此容器是配置集(Configuration Set)的基础,其中包含已配置的 OCU 通道。这样,可以为 Post-Build 流程定义不同的配置集。 |
| OcuConfigurationOfOptionalApis | 1 | 可选 API 的配置。 |
| OcuGeneral | 1 | 此容器包含 OCU 驱动的模块级配置参数。 |
9.2.2. OcuGeneral
OcuKernelEcucPartitionRef 所引用的 ECUC 分区应是 OcuEcucPartitionRef 所引用的 ECUC 分区的子集。
| SWS 条目 | |
|---|---|
| 容器名称 | OcuGeneral |
| 父容器 | Ocu |
| 描述 | 此容器包含 OCU 驱动的模块级配置参数。 |
| 配置参数 | 见下方参数表 |
| SWS 条目 | |
|---|---|
| 参数名称 | OcuDevErrorDetect |
| 父容器 | OcuGeneral |
| 描述 | 开启或关闭开发错误检测与通知(true:启用检测与通知;false:禁用检测与通知)。 |
| 多重性 | 1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | false |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | |
|---|---|
| 参数名称 | OcuEcucPartitionRef |
| 父容器 | OcuGeneral |
| 描述 | 将 OCU 驱动映射到零个或多个 ECUC 分区,以使驱动 API 在相应分区中可用。 |
| 多重性 | 0..* |
| 类型 | 对 EcucPartition 的引用 |
| Post-Build 变体多重性 | true |
| Post-Build 变体值 | true |
| 多重性配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: ECU |
| SWS 条目 | |
|---|---|
| 参数名称 | OcuKernelEcucPartitionRef |
| 父容器 | OcuGeneral |
| 描述 | 将 OCU 内核映射到零个或一个 ECUC 分区,以将驱动内核分配到某个特定内核。所引用的 ECUC 分区是 OCU 驱动所映射到的 ECUC 分区的子集。 |
| 多重性 | 0..1 |
| 类型 | 对 EcucPartition 的引用 |
| Post-Build 变体多重性 | true |
| Post-Build 变体值 | true |
| 多重性配置类 | Pre-compile time:x;Link time:-;Post-build time:- |
| 值配置类 | Pre-compile time:x;Link time:-;Post-build time:- |
| 作用域/依赖 | scope: ECU |
无包含的容器。
若 OcuEcucPartitionRef 引用一个或多个 ECUC 分区,则 OcuKernelEcucPartitionRef 的多重性应为一,并且也应引用这些 ECUC 分区之一。
9.2.3. OcuConfigurationOfOptionalApis
| SWS 条目 | |
|---|---|
| 容器名称 | OcuConfigurationOfOptionalApis |
| 父容器 | Ocu |
| 描述 | 可选 API 的配置。 |
| 配置参数 | 见下方参数表 |
| SWS 条目 | |
|---|---|
| 参数名称 | OcuDeInitApi |
| 父容器 | OcuConfigurationOfOptionalApis |
| 描述 | 在代码中添加/移除 Ocu_DeInit() 服务。 |
| 多重性 | 1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | |
|---|---|
| 参数名称 | OcuGetCounterApi |
| 父容器 | OcuConfigurationOfOptionalApis |
| 描述 | 在代码中添加/移除 Ocu_GetCounter() 服务。 |
| 多重性 | 1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | |
|---|---|
| 参数名称 | OcuNotificationSupported |
| 父容器 | OcuConfigurationOfOptionalApis |
| 描述 | 在代码中添加/移除 Ocu_EnableNotification() 与 Ocu_DisableNotification() 服务。 |
| 多重性 | 1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | |
|---|---|
| 参数名称 | OcuSetAbsoluteThresholdApi |
| 父容器 | OcuConfigurationOfOptionalApis |
| 描述 | 在代码中添加/移除 Ocu_SetAbsoluteThreshold() 服务。 |
| 多重性 | 1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | |
|---|---|
| 参数名称 | OcuSetPinActionApi |
| 父容器 | OcuConfigurationOfOptionalApis |
| 描述 | 在代码中添加/移除 Ocu_SetPinAction() 服务。 |
| 多重性 | 1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | |
|---|---|
| 参数名称 | OcuSetPinStateApi |
| 父容器 | OcuConfigurationOfOptionalApis |
| 描述 | 在代码中添加/移除 Ocu_SetPinState() 服务。 |
| 多重性 | 1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | |
|---|---|
| 参数名称 | OcuSetRelativeThresholdApi |
| 父容器 | OcuConfigurationOfOptionalApis |
| 描述 | 在代码中添加/移除 Ocu_SetRelativeThreshold() 服务。 |
| 多重性 | 1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | |
|---|---|
| 参数名称 | OcuVersionInfoApi |
| 父容器 | OcuConfigurationOfOptionalApis |
| 描述 | 指示是否支持 Ocu_GetVersionInfo() 的开关。 |
| 多重性 | 1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | false |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
无包含的容器。
9.2.4. OcuConfigSet
| SWS 条目 | |
|---|---|
| 容器名称 | OcuConfigSet |
| 父容器 | Ocu |
| 描述 | 此容器是配置集(Configuration Set)的基础,其中包含已配置的 OCU 通道。这样,可以为 Post-Build 流程定义不同的配置集。 |
| 配置参数 | 见下方参数表 |
| 容器名称 | 多重性 | 作用域/依赖 |
|---|---|---|
| OcuChannel | 1..* | 单个 OCU 通道的配置。 |
| OcuHWSpecificSettings | 0..* | 此容器包含用于选择时钟源以及(在硬件支持时)设置可选预分频器的 OCU 专用参数。实现由供应商具体定义。 |
| SWS 条目 | |
|---|---|
| 参数名称 | OcuCountdirection |
| 父容器 | OcuConfigSet |
| 描述 | 此参数指示整个 OCU 驱动的计数方向。 |
| 多重性 | 0..1 |
| 类型 | EcucEnumerationParamDef |
| 范围 | OCU_DOWNCOUNTING:OCU 计数器将从最大值向最小值计数;OCU_UPCOUNTING:OCU 计数器将从最小值向最大值计数 |
| 默认值 | OCU_UPCOUNTING |
| Post-Build 变体多重性 | true |
| Post-Build 变体值 | true |
| 多重性配置类 | Pre-compile time:x(VARIANT-PRE-COMPILE);Link time:-;Post-build time:x(VARIANT-POST-BUILD) |
| 值配置类 | Pre-compile time:x(VARIANT-PRE-COMPILE);Link time:-;Post-build time:x(VARIANT-POST-BUILD) |
| 作用域/依赖 | scope: local |
9.2.5. OcuChannel
| SWS 条目 | |
|---|---|
| 容器名称 | OcuChannel |
| 父容器 | OcuConfigSet |
| 描述 | 单个 OCU 通道的配置。 |
| 配置参数 | 见下方参数表 |
| SWS 条目 | |
|---|---|
| 参数名称 | OcuAssignedHardwareChannel |
| 父容器 | OcuChannel |
| 描述 | 分配给该逻辑通道的物理硬件通道。 |
| 多重性 | 1 |
| 类型 | EcucIntegerParamDef |
| 范围 | 0 .. 255 |
| 默认值 | - |
| Post-Build 变体值 | true |
| 值配置类 | Pre-compile time:x(VARIANT-PRE-COMPILE);Link time:-;Post-build time:x(VARIANT-POST-BUILD) |
| 作用域/依赖 | scope: local |
| SWS 条目 | |
|---|---|
| 参数名称 | OcuChannelId |
| 父容器 | OcuChannel |
| 描述 | OCU 通道的通道 ID。该值将赋给由 OcuChannel 容器短名派生的符号名。它定义该通道到物理 OCU 硬件通道的分配。 |
| 多重性 | 1 |
| 类型 | EcucIntegerParamDef(为此参数生成符号名) |
| 范围 | 0 .. 65535 |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | |
|---|---|
| 参数名称 | OcuChannelTickDuration |
| 父容器 | OcuChannel |
| 描述 | 规定通道计数器加一(即一个计数 tick)所需的输入时钟边沿(上升沿或下降沿)数量。取值范围取决于所使用的硬件,并非所有值都适用。 |
| 多重性 | 1 |
| 类型 | EcucIntegerParamDef |
| 范围 | 1 .. 32768 |
| 默认值 | - |
| Post-Build 变体值 | true |
| 值配置类 | Pre-compile time:x(VARIANT-PRE-COMPILE);Link time:-;Post-build time:x(VARIANT-POST-BUILD) |
| 作用域/依赖 | scope: local |
| SWS 条目 | |
|---|---|
| 参数名称 | OcuDefaultThreshold |
| 父容器 | OcuChannel |
| 描述 | 初始化时使用的比较阈值。 |
| 多重性 | 1 |
| 类型 | EcucIntegerParamDef |
| 范围 | 0 .. 4294967295 |
| 默认值 | - |
| Post-Build 变体值 | true |
| 值配置类 | Pre-compile time:x(VARIANT-PRE-COMPILE);Link time:-;Post-build time:x(VARIANT-POST-BUILD) |
| 作用域/依赖 | scope: local |
| SWS 条目 | |
|---|---|
| 参数名称 | OcuHardwareTriggeredAdc |
| 父容器 | OcuChannel |
| 描述 | 此参数用于在硬件支持的情况下,允许 OCU 通道在比较匹配时触发一个 ADC 通道。参数值表示要触发的 ADC 物理通道。 |
| 多重性 | 0..1 |
| 类型 | EcucIntegerParamDef |
| 范围 | 0 .. 255 |
| 默认值 | 0 |
| Post-Build 变体多重性 | true |
| Post-Build 变体值 | true |
| 多重性配置类 | Pre-compile time:x(VARIANT-PRE-COMPILE);Link time:-;Post-build time:x(VARIANT-POST-BUILD) |
| 值配置类 | Pre-compile time:x(VARIANT-PRE-COMPILE);Link time:-;Post-build time:x(VARIANT-POST-BUILD) |
| 作用域/依赖 | scope: local |
| SWS 条目 | |
|---|---|
| 参数名称 | OcuHardwareTriggeredDMA |
| 父容器 | OcuChannel |
| 描述 | 此参数用于在硬件支持的情况下,允许 OCU 通道在比较匹配时触发一个 DMA 通道。参数值表示要触发的 DMA 物理通道。 |
| 多重性 | 0..1 |
| 类型 | EcucIntegerParamDef |
| 范围 | 0 .. 255 |
| 默认值 | 0 |
| Post-Build 变体多重性 | true |
| Post-Build 变体值 | true |
| 多重性配置类 | Pre-compile time:x(VARIANT-PRE-COMPILE);Link time:-;Post-build time:x(VARIANT-POST-BUILD) |
| 值配置类 | Pre-compile time:x(VARIANT-PRE-COMPILE);Link time:-;Post-build time:x(VARIANT-POST-BUILD) |
| 作用域/依赖 | scope: local |
| SWS 条目 | |
|---|---|
| 参数名称 | OcuMaxCounterValue |
| 父容器 | OcuChannel |
| 描述 | 计数器以 tick 为单位的最大值。 |
| 多重性 | 1 |
| 类型 | EcucIntegerParamDef |
| 范围 | 1 .. 4294967295 |
| 默认值 | - |
| Post-Build 变体值 | true |
| 值配置类 | Pre-compile time:x(VARIANT-PRE-COMPILE);Link time:-;Post-build time:x(VARIANT-POST-BUILD) |
| 作用域/依赖 | scope: local |
| SWS 条目 | |
|---|---|
| 参数名称 | OcuNotification |
| 父容器 | OcuChannel |
| 描述 | 指向回调函数的函数指针的定义。 |
| 多重性 | 0..1 |
| 类型 | EcucFunctionNameDef |
| 默认值 | - |
| 正则表达式 | - |
| Post-Build 变体多重性 | true |
| Post-Build 变体值 | true |
| 多重性配置类 | Pre-compile time:x(VARIANT-PRE-COMPILE);Link time:-;Post-build time:x(VARIANT-POST-BUILD) |
| 值配置类 | Pre-compile time:x(VARIANT-PRE-COMPILE);Link time:-;Post-build time:x(VARIANT-POST-BUILD) |
| 作用域/依赖 | scope: local |
| SWS 条目 | |
|---|---|
| 参数名称 | OcuOutputPinDefaultState |
| 父容器 | OcuChannel |
| 描述 | 参数 OcuOutputPinDefaultState 表示通道关联的引脚在初始化后应被置成的状态。 |
| 多重性 | 0..1 |
| 类型 | EcucEnumerationParamDef |
| 范围 | OCU_HIGH:请求时,OCU 通道输出引脚将被置为高电平(3 或 5 V);OCU_LOW:请求时,OCU 通道输出引脚将被置为低电平(0 V) |
| Post-Build 变体多重性 | true |
| Post-Build 变体值 | true |
| 多重性配置类 | Pre-compile time:x(VARIANT-PRE-COMPILE);Link time:-;Post-build time:x(VARIANT-POST-BUILD) |
| 值配置类 | Pre-compile time:x(VARIANT-PRE-COMPILE);Link time:-;Post-build time:x(VARIANT-POST-BUILD) |
| 作用域/依赖 | scope: local |
| SWS 条目 | |
|---|---|
| 参数名称 | OcuOutputPinUsed |
| 父容器 | OcuChannel |
| 描述 | 关于该通道上输出引脚使用情况的信息(true:该通道使用输出引脚;false:该通道不使用输出引脚)。 |
| 多重性 | 1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | |
|---|---|
| 参数名称 | OcuChannelEcucPartitionRef |
| 父容器 | OcuChannel |
| 描述 | 将一个 OCU 通道映射到零个或多个 ECUC 分区,以限制对该通道的访问。所引用的 ECUC 分区是 OCU 驱动所映射到的 ECUC 分区的子集。 |
| 多重性 | 0..* |
| 类型 | 对 EcucPartition 的引用 |
| Post-Build 变体多重性 | true |
| Post-Build 变体值 | true |
| 多重性配置类 | Pre-compile time:x;Link time:-;Post-build time:- |
| 值配置类 | Pre-compile time:x;Link time:-;Post-build time:- |
| 作用域/依赖 | scope: ECU |
| SWS 条目 | |
|---|---|
| 参数名称 | OcuHWSpecificSettingsRef |
| 父容器 | OcuChannel |
| 描述 | 对 OcuChannel 所使用的 OcuHWSpecificSettings 的引用。 |
| 多重性 | 0..1 |
| 类型 | 对 OcuHWSpecificSettings 的引用 |
| Post-Build 变体多重性 | true |
| Post-Build 变体值 | true |
| 多重性配置类 | Pre-compile time:x;Link time:-;Post-build time:- |
| 值配置类 | Pre-compile time:x;Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
无包含的容器。
OcuChannelEcucPartitionRef 所引用的 ECUC 分区应是 OcuEcucPartitionRef 所引用的 ECUC 分区的子集。
若 OcuEcucPartitionRef 引用一个或多个 ECUC 分区,则 OcuKernelEcucPartitionRef 的多重性应为一,并且也应引用这些 ECUC 分区之一。
9.2.6. OcuHWSpecificSettings
| SWS 条目 | |
|---|---|
| 容器名称 | OcuHWSpecificSettings |
| 父容器 | OcuConfigSet |
| 描述 | 此容器包含用于选择时钟源以及(在硬件支持时)设置可选预分频器的 OCU 专用参数。实现由供应商具体定义。 |
| 配置参数 | 见下方参数表 |
| SWS 条目 | |
|---|---|
| 参数名称 | OcuClockSource |
| 父容器 | OcuHWSpecificSettings |
| 描述 | 单元的 OCU 驱动专用时钟输入可以被静态配置,以在硬件提供时选择不同的时钟源。枚举字面量由供应商具体定义。 |
| 多重性 | 0..1 |
| 类型 | EcucEnumerationParamDef |
| 范围 | - |
| Post-Build 变体多重性 | true |
| Post-Build 变体值 | true |
| 多重性配置类 | Pre-compile time:x(VARIANT-PRE-COMPILE);Link time:-;Post-build time:x(VARIANT-POST-BUILD) |
| 值配置类 | Pre-compile time:x(VARIANT-PRE-COMPILE);Link time:-;Post-build time:x(VARIANT-POST-BUILD) |
| 作用域/依赖 | scope: local |
| SWS 条目 | |
|---|---|
| 参数名称 | OcuPrescale |
| 父容器 | OcuHWSpecificSettings |
| 描述 | 可选的 OCU 驱动专用时钟预分频因子(如果硬件支持)。实现由供应商具体定义。 |
| 多重性 | 0..1 |
| 类型 | EcucEnumerationParamDef |
| 范围 | - |
| Post-Build 变体多重性 | true |
| Post-Build 变体值 | true |
| 多重性配置类 | Pre-compile time:x(VARIANT-PRE-COMPILE);Link time:-;Post-build time:x(VARIANT-POST-BUILD) |
| 值配置类 | Pre-compile time:x(VARIANT-PRE-COMPILE);Link time:-;Post-build time:x(VARIANT-POST-BUILD) |
| 作用域/依赖 | scope: local |
无包含的容器。
9.3. 发布信息
详情请参阅 SWS_BSWGeneral 中的第 10.3 章 "Published Information"(发布信息)。
按《基础软件模块通用需求》 [5] 中 SRS_BSW_00402 的要求,标准化的通用发布参数应发布于本模块的头文件中,并需要在 BSW 模块描述中提供。相应的模块缩写可在《基础软件模块列表》 [6] 中找到。
如适用,模块专用的附加发布参数列于附录 A 章。
微信扫一扫,获取更多及时资讯