模式管理指南
参考文献
[1] Software Component Template
AUTOSAR_CP_TPS_SoftwareComponentTemplate
AUTOSAR_FO_MMOD_MetaModel
[3] Basic Software Module Description Template
AUTOSAR_CP_TPS_BSWModuleDescriptionTemplate
[4] Specification of Basic Software Mode Manager
AUTOSAR_CP_SWS_BSWModeManager
[5] Specification of Diagnostic Communication Manager
AUTOSAR_CP_SWS_DiagnosticCommunicationManager
AUTOSAR_FO_TR_Glossary
1. 介绍
本文档主要是针对AUTOSAR 4.0.3及以后版本的模式管理的通用介绍。主要目的是为AUTOSAR的用户和开发人员提供基于示例的AUTOSAR模式管理不同方面的详细概述。概述会和相关示例相结合的一起解释。本文档中的代码清单共同构成了一个示例ECU(sample ECU)的配置。
第2章节解释了基础的模式管理概念,例如:模式概述,模式切换的实现,模式管理器和模式用户的这些角色等。其次介绍了应用程序模式管理(Application Mode management)与基础软件模式管理(Basic Software Mode management)密切相关的依赖关系。
BswM是AUTOSAR R4.0中的中央模式管理模块(central mode management module),它是高度可配置的。如何实现这种配置是第3章节的主题。
1.1. 后续工作
由于本主题的复杂性和广泛范围,仍有一些用例尚未在此处详细描述。这些问题将在后续版本中进一步完善(These issues will be enhanced in further releases)。
- ECU作为网关
- FlexRay的通信管理(Communication management for FlexRay)
- 以太网通信管理(Communication management for Ethernet)
- Lin的通信管理(包括调度表切换)
- DCM路由路径组
- 多核ECU的BswM的配置
2. 总体机制和概念
本章节概述了模式的概念以及AUTOSAR中有关状态的简短定义。术语模式和状态的定义可以在第4.1章节中找到。模式可以看作是一个ECU范围的全局变量的当前状态(在R4.0中,该范围限于单个分区(Partition))。它由RTE或调度管理器维护。一个模式可能的取值(possible assignments)在ModeDeclarationGroups中定义,而ModeDeclarationGroups定义于AUTOSAR软件组件模板[1]中。
模式可以用于不同的目的:
- 首先,模式用于软件组件和基础软件模块的同步,通过模式可以启用和禁用指定的触发器,于是可执行实体(ExecutableEntity)的激活可以被阻止。当然可执行实体(ExecutableEntity)也可以在模式切换(Mode Switch)期间被显式触发。
- 另一方面,模式切换可以在从一种模式转换到另一种模式期间显式触发可执行实体。例如,RTE 可以激活 OnEntry ExecutableEntity 以在进入特定模式之前初始化特定资源。在这种模式下,这个 ExecutableEntity 的触发器被激活。如果离开该模式,则调用 OnExit ExecutableEntity,它可以执行一些清理代码并且触发器将被停用。
2.1. 声明模式
AUTOSAR软件组件模板[1]定义了一种用于描述AUTOSAR中模式的通用机制。模式通过模式声明(ModeDeclaration)来定义。一个模式声明表示全局变量当前状态的一种可能取值。例如:在ECU状态管理中,可能存在STARTUP、RUN、POST_RUN、SLEEP等模式声明。
模式声明组(ModeDeclarationGroup)将多个模式声明分组在一起,其方式类似于枚举(enumeration)将字面量(literal)分组。在上面的示例中,模式声明组可以是ECUMODE。对于每个模式声明组,都必须定义一个初始模式(InitialMode),该初始模式在启动时被赋值给该变量。图2.1展示了AUTOSAR元模型(Metamodel)[2]中模式声明、模式声明组和可执行实体之间关系的摘录。
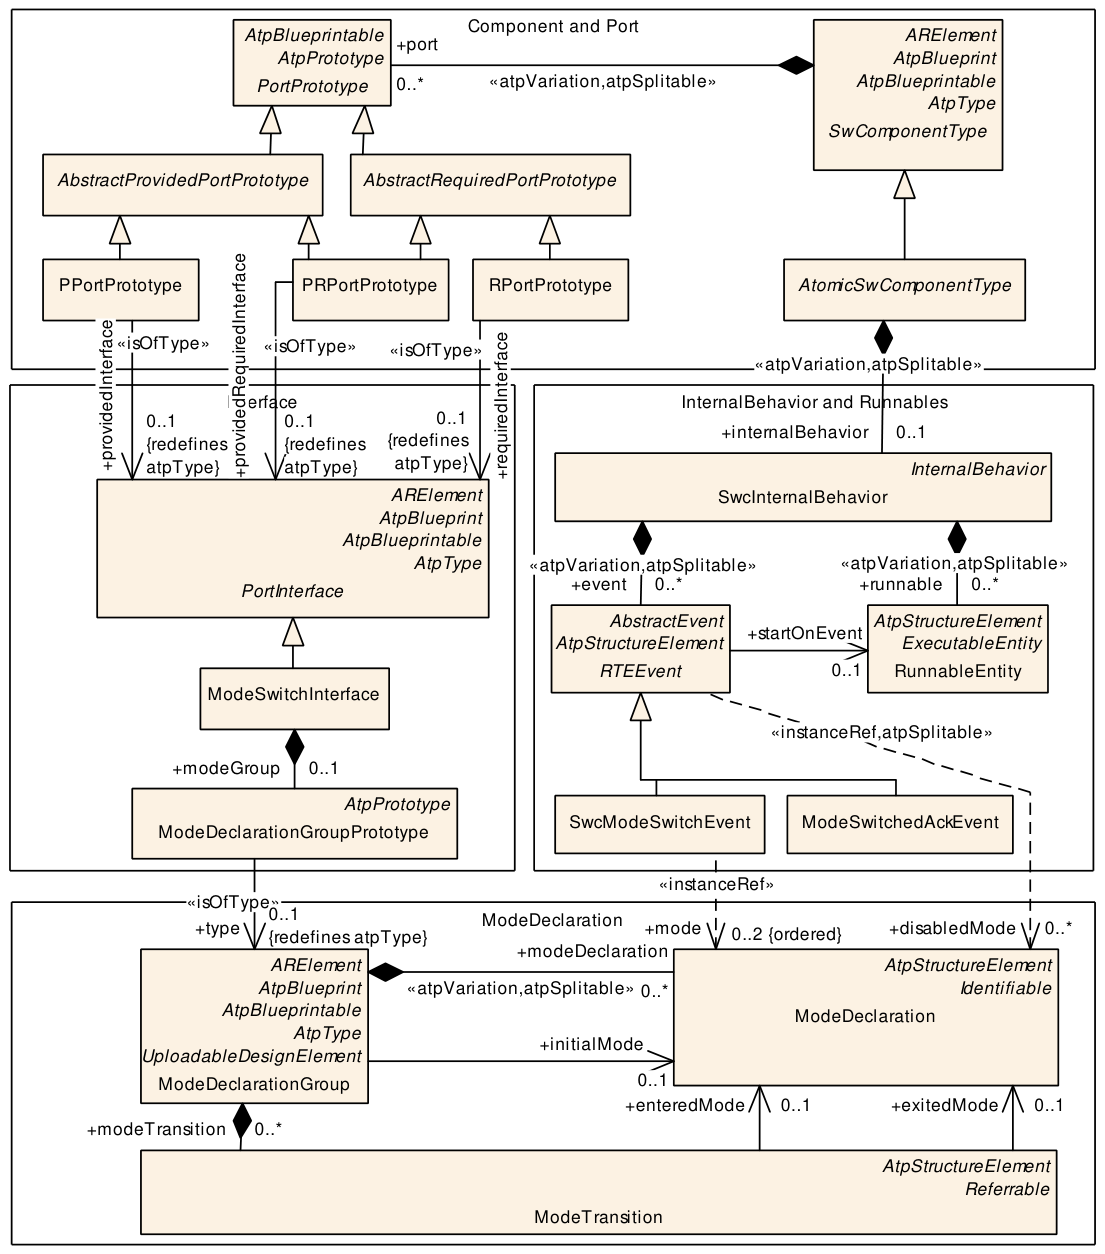
图2.1:有关模式的元模型摘录
2.2. 模式管理器和模式用户
在模式管理中涉及两方:模式管理器(mode manager)和模式用户(mode user)。负责切换模式的是模式管理器,它们是唯一能够改变全局变量值的实例。模式管理器既可以是一个提供模式请求端口(ModeRequestPort)的软件组件,也可以是一个基础软件模块——后者在其软件组件描述中提供模式请求端口,或者在其基础软件模块描述中提供一个模式声明组。模式用户通过明确定义的机制获知模式切换,并且可以随时读取当前活动的模式。如果模式用户想切换到另一个模式,它可以向对应的模式管理器请求模式切换。
2.3. RTE中的模式
AUTOSAR运行环境(RTE)实现了模式的概念。为此,它会为每个原子软件组件(Atomic Software Component)的模式声明组原型(ModeDeclarationGroupPrototype)创建一个所谓的模式机实例(ModeMachineInstance)。模式机实例是一个状态机,其状态由相应模式声明组的模式声明定义。
图2.2描绘了模式声明组原型、模式管理器和模式用户之间的交互。注意,模式用户的模式切换端口并不是直接连接到模式管理器对应的PPortPrototype,而是连接到RTE的模式机实例。理解RTE内部模式切换的机制时,这一点非常重要。
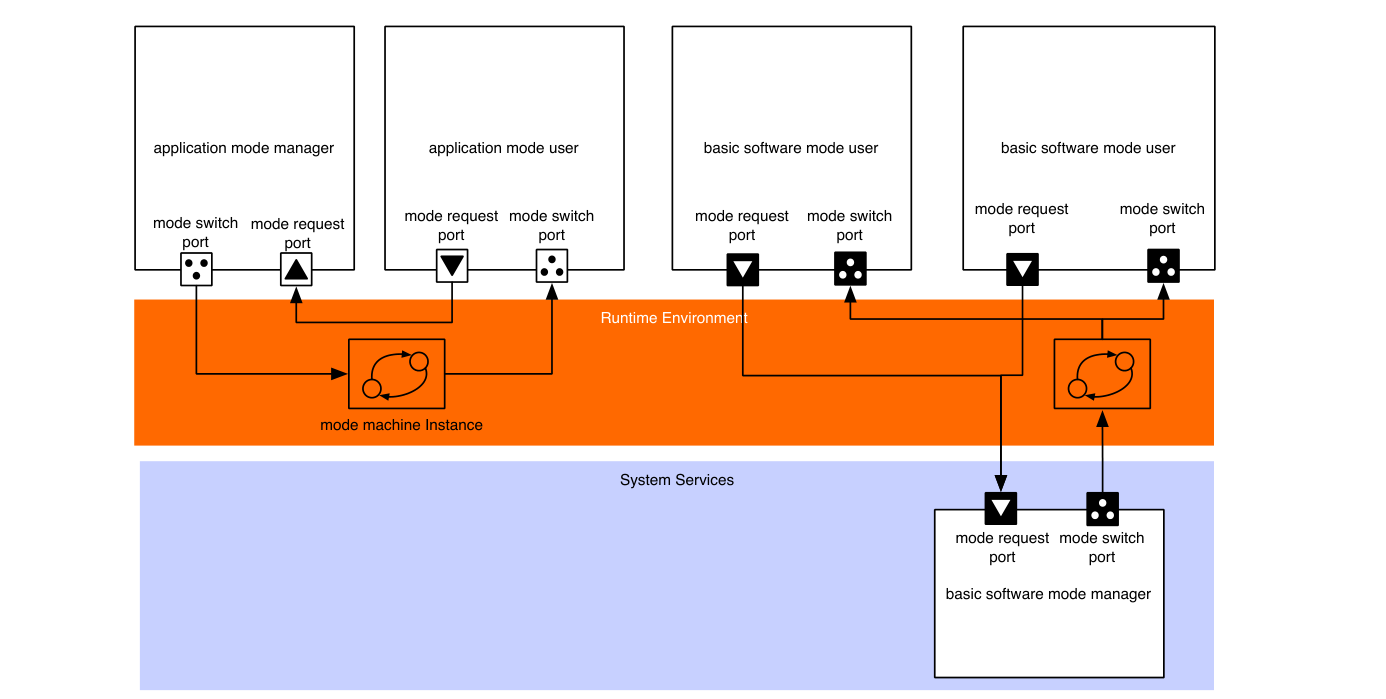
图2.2:RTE为每个ModeDeclarationGroupPrototype实例化一个ModeMachineInstance
以前版本的基础软件模块(特别是ECU状态管理器模块)区分了ECU状态(ECU states)和ECU模式(ECU modes)。ECU模式是持续时间较长、对应用可见的ECU操作状态,例如:启动、关闭、休眠和唤醒。而ECU管理器状态通常是ECU管理器模块操作的连续序列,以等待外部条件满足而结束。例如:Startup1包含在OS启动之前的所有BSW初始化,并在OS将控制权交还给ECU管理器模块时结束。在灵活的ECU管理中,ECU状态机是在BSW模式管理器模块控制下的通用模式实现的。为了解决这一术语问题,状态仅在内部使用,对应用不可见。在与应用交互时,基础软件必须使用模式。
2.4. 基础软件调度器中的模式
基础软件调度器(BSW Scheduler)为基础软件模块提供了与RTE为软件组件所提供的类似的模式通信机制。如果基础软件模块在其基础软件模块描述中将一个模式声明组原型提供为providedModeGroup,则基础软件调度器会实例化一个模式机实例。因此,会为该基础软件模块提供一个SchM_Switch API,使其能够发起模式切换。模式用户必须将该模式声明组原型引用为requiredModeGroup,并将获得一个用于读取当前活动模式的SchM_Mode API。基础软件模块之间的模式请求可以直接通过函数调用进行通信。
对于作为模式用户的基础软件模块,获知模式切换的另一种可能性是注册一个BSW模块条目(BSW Module Entry),该条目由模式切换事件(Mode Switch Event)触发(另请参阅[3])。
2.5. 模式通信
软件组件模板区分了模式管理器和模式用户之间以下几种不同的模式通信类型:
- 模式切换(Mode Switch):模式切换是从一个模式到另一个模式的当前模式转换的通信。模式切换总是由模式管理器发起。
- 模式请求(Mode Request):模式请求是模式用户向模式管理器发出的进入某个模式的请求。注意,并不保证模式管理器会进入该模式。此外,模式管理器必须对所有模式用户的请求进行仲裁,并决定进入哪个模式。
此外,还给出了模式代理(mode proxies)的概念以及多核ECU上模式通信的相关信息。
2.5.1. 模式切换
与软件组件之间或软件组件与基础软件模块之间的所有其他通信一样,模式通过端口原型(PortPrototype)进行通信。每个端口原型都必须由端口接口(PortInterface)类型化。在模式通信的情况下,存在所谓的模式切换接口(mode switch interface),它们是端口接口。如图2.3所示。每个模式切换接口都有且只有一个模式声明组原型,该原型由多个模式声明组成。任何一个模式声明都表示模式声明组中的一个模式,其中之一被定义为初始模式。
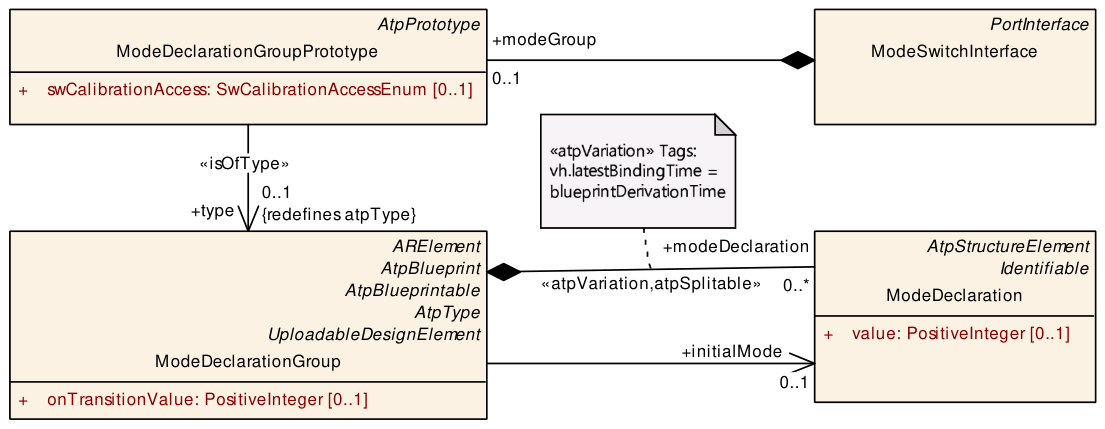
图2.3:模式切换接口
之所以需要这些模式切换,是因为软件组件需要能够对模式管理器发起的状态变化做出反应。根据配置,有两种机制可供软件组件对模式变化做出反应:
- 模式切换事件(ModeSwitchEvent)可以触发OnEntry、OnTransition或OnExit可执行实体。
- RTE事件(RTEEvent)可以在某个模式下被禁用,从而阻止相应可执行实体的执行。
2.5.2. 模式请求
模式请求在从模式请求者(模式仲裁SW-C或通用SW-C)到模式管理器的路径上进行分发。然后每个ECU上的模式管理器必须做出决定并发起本地的模式切换。因此,仲裁结果仅在每个ECU上使用RTE的模式切换机制在本地进行通信。
对于模式请求,模式的通信方式与模式切换略有不同:模式请求不使用模式声明组。
模式的请求通过标准的SenderReceiverInterface完成。与模式切换接口不同,被请求的模式不是由模式声明组给出的,而是由一个必须包含枚举类型的VariableDataPrototype给出的。该枚举由一个集合组成,其中包含可以被请求的模式。
模式请求可以在整个系统中分发。对于应用模式和车辆模式,模式请求者的请求必须分发到所有受影响的ECU。这意味着模式请求者与模式管理器之间是1:n的连接。在AUTOSAR中,这只能通过发送者-接收者通信(Sender-Receiver Communication)实现。模式管理器只需要模式请求者所请求模式的信息,而不需要模式切换。模式管理器为每个模式请求者提供一个发送者-接收者端口。为了实际传输该信号,COM应使用带有信号超时通知RTE的周期信号。模式管理器将使用数据元素过期事件(data element outdated event)来释放模式请求。
2.5.3. 模式切换和模式请求的一致性
如上所述,模式切换接口使用模式声明组工作,而模式请求接口通过包含枚举类型的VariableDataPrototype传递参数。
配置工具有责任确保两种表示形式所表示数据的一致性等价。这意味着枚举的元素必须与模式声明组的元素精确匹配。或者换一种说法:其中一个接口中可用的所有模式,在另一个接口中也必须可用。
2.5.4. 模式代理
目前,AUTOSAR有一个约束:只有本地软件组件才允许与服务组件(ServiceComponent)通信。因此,软件组件无法从远程(例如:基础软件模式管理器)请求模式。为了克服这一限制,AUTOSAR Release 4.0引入了所谓的ServiceProxySwComponentType。图2.4描绘了这一概念。
对于应用软件和RTE而言,ServiceProxySoftwareComponentType的行为类似于一个"普通的"AtomicSwComponentType,但它实际上是一个AUTOSAR服务的代理。这意味着一方面,它必须通过服务端口与它所代表的ECU本地的ServiceSwComponentType通信;另一方面,它必须向ApplicationSwComponentType提供相应的端口原型。在元模型中,除了类不同之外,ServiceProxySwComponentType与ApplicationSwComponentType没有区别。作为代理满足语义所施加的限制是实现者的责任。ServiceProxySwComponentType与ApplicationSwComponentType的主要区别在于系统层面:ServiceProxySwComponentType的一个原型可以被映射到多个ECU,即使它在VFB系统中只出现一次,因为这样的原型在每个ECU上都是必需的,在那里它需要寻址一个本地的ServiceSwComponentType。由此导致的结果是,ServiceProxySwComponentType只能通过网络接收信号,而不能发送信号(另请参阅[1])。
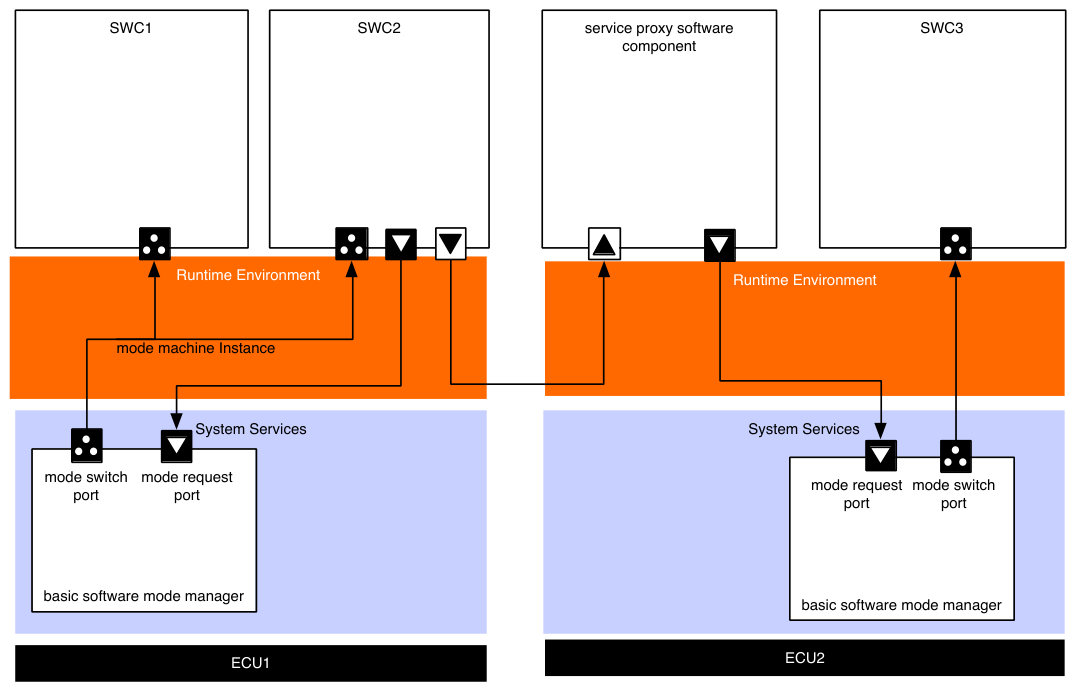
图2.4:通过ServiceProxySwComponent的通信
2.5.5. 多核ECU上的模式通信
RTE能够在ECU的不同分区之间同步模式机实例。这使得这样的配置成为可能:一个提供端口的模式声明组原型可以连接到来自多个分区的接收端口的模式声明组原型。因此,一个模式声明组原型的模式用户可以分布在多个分区上。
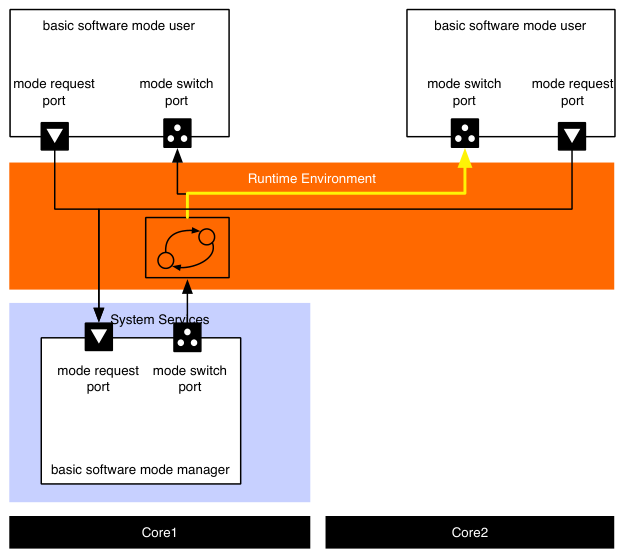
图2.5:示例配置
根据[SWS_Rte_02665],在一次模式转换期间,模式机实例会执行一个包含10个步骤的序列:
- 激活模式禁用(mode disablings)
- 等待受下一模式的模式禁用依赖(ModeDisablingDependency)影响的可执行实体终止
- 执行OnExit可执行实体
- 等待所有OnExit可执行实体终止
- 执行OnTransition可执行实体
- 等待所有OnTransition可执行实体终止
- 执行OnEntry可执行实体
- 等待所有OnEntry可执行实体终止
- 停用前一模式的模式禁用,激活当前模式的模式禁用
- 触发模式切换确认事件(ModeSwitchAckEvent)
第1至9步可以在每个CPU内核上并行执行,分别针对分布在相应内核上的模式用户。第10步只有在对整个模式机实例完成其他步骤后才会执行。尽管如此,某些应用特定的用例可能要求第1至9步具有更高程度的同步,例如:在OnTransition可执行实体之前执行所有OnExit可执行实体。因此,RTE提供了配置同步点(synchronization points)的机会(更多细节请参阅[ECUC_Rte_09127]、[ECUC_Rte_09128]和[ECUC_Rte_09129])。
对于模式用户分布在不同分区上的模式机实例,在分区重启的情况下无法将其重新初始化为默认模式。这会干扰其他仍在运行的分区。因此,处理分区重启唯一适用的策略是将modeManagerErrorBehavior.errorReactionPolicy设置为lastMode,它规定模式用户保持其最后已知的模式。
3. 基础软件模式管理器的配置
BSW模式管理器是实现车辆模式管理和应用模式管理概念中驻留在BSW部分的模块。它的职责是基于规则对来自应用层软件组件或其他基础软件模块的模式请求进行仲裁,并根据仲裁结果执行动作。
从功能的角度来看,BswM负责使基础软件进入这样一种状态:基础软件能够正常运行并满足功能需求。
BswM的配置非常依赖于具体项目和ECU。因此AUTOSAR无法将其标准化。尽管如此,BswM实现在特定情况下应以特定方式行为。本章首先介绍BswM的总体概念,它在某种程度上是一个由用户描述的规则的执行环境。随后描述ECU生命周期中的典型场景,并给出如何配置BswM的示例。
3.1. 配置和集成BswM的过程
将BswM配置并集成到ECU项目中的步骤与其他基础软件模块相同。尽管如此,为了更好地理解后续步骤,此处仍对其进行描述。通常需要执行以下操作:
- 创建模块的ECUC配置。对于BswM,该配置包含:
- 必需的ModeRequestSources
- 提供的ModeSwitchPorts
- 对规则和动作列表的描述
- 该配置作为模块生成器的输入,生成器会创建:
- AUTOSAR接口的软件组件描述
- 模块的实现(本文档假定BswM的实现会在很大程度上被生成)
- 最后一步是通过将软件组件的端口与BswM对应的端口相连接,将模块集成到ECU中。
3.2. BswM配置的语义:接口和行为方面
通常,BswM可以被看作一个状态机,它由其接口和行为描述定义。该状态机的输入动作是模式请求。每个模式请求在BswM的ECU配置中被描述为一个BswMModeRequestSource。这些模式请求可以是不同的类型(C API调用、通过RTE的模式请求、通过RTE的模式通知等),但在内部它们以相同的方式处理。
当一个模式被请求时,该BswMModeRequestSource的内部镜像会被更新,并且根据配置会触发一次规则评估,其结果是执行预定义的动作列表。动作列表对动作进行分组。通常,动作是对RTE或调度管理器中模式切换的触发,但也存在一些预定义的动作会改变某些基础软件模块的状态。
3.2.1. BswM的接口
接口由BswMModeRequestSource和BswMActionListItem配置容器定义。
3.2.1.1. 模式请求
BswMModeRequestSource是一个选择容器(ChoiceContainer),可以是以下几种类型:
- 在BswM规范中定义的C API。基础软件模块可以直接调用BswM的C API,BswM会将其在内部转换为模式请求。例如:对API
的调用,需要根据标识事件发生通道的参数Network映射到不同的模式请求端口。参数CurrentState则包含被请求的模式。由BswM标准化接口定义的模式请求将在3.2.2.2节中更详细地描述。
- 由SenderReceiverInterface类型化的RPort(BswMSwcModeRequest):对于此类型的每个容器,BswM必须在其服务组件描述中创建一个对应的RPort。
- 由ModeSwitchInterface类型化的RPort(BswMSwcModeNotification):对于此类型的每个容器,BswM必须在其服务组件描述中创建一个对应的RPort。由于它由ModeSwitchInterface类型化,BswM作为该模式机实例的模式用户,会在模式管理器执行rte_switch时获得通知。
- 模式声明组原型(BswMBswModeNotification):对于此类型的每个容器,BswM必须在其基础软件模块描述中以ModeDeclarationGroupPrototype的角色创建一个对应的模式声明组原型。在这种情况下,BswM同样作为模式用户,但模式机实例由调度管理器维护。因此,当模式管理器(例如:另一个基础软件模块)执行SchM_Switch调用时,BswM会获得通知。
3.2.1.2. 可用动作
BswMActionListItem可以是以下几种类型:
- 来自其他BswM模块的C API,它们在动作列表执行期间被直接调用:
- BswMComMAllowCom
- BswMComMModeLimitation
- BswMComMModeSwitch
- BswMDeadlineMonitoringControl
- BswMEcuMGoDown
- BswMEcuMSelectShutdownTarget
- BswMEcuMStateSwitch
- BswMJ1939Rm
- BswMLinScheduleSwitch
- BswMNMControl
- BswMPduGroupSwitch
- BswMPduRouterControl
- BswMRteSwitch
- BswMSchMSwitch
- BswMSwitchIPduMode
- BswMTriggerIPduSend
- BswMUserCallout
- 由ModeSwitchInterface类型化的PPort(BswMSwitchPort):对于此类型的每个容器,如果满足某个配置条件(参见BswM SWS),BswM必须在其服务组件描述中创建一个对应的PPort。
- 模式声明组原型(SwitchPort):对于此类型的每个容器,如果满足某个配置条件(参见BswM SWS),BswM必须在其基础软件模块描述中以providedModeGroup的角色创建一个对应的模式声明组原型。在这种情况下,BswM同样作为模式管理器,但模式机实例由调度管理器维护。
3.2.2. 用伪代码定义的接口
以下各小节用伪代码定义BswM的接口。
3.2.2.1. 模式切换和模式请求接口
清单3.1展示了BswM配置中模式切换接口的一个示例。其中创建了一个模式声明组和一个模式切换接口。该模式切换接口使用已定义的模式声明组作为原型,其中exampleModes是该模式切换接口的短名称。
modeGroup MDG_ApplicationModes { APP_ACTIVE, APP_STARTING, APP_INACTIVE }
interface modeSwitch MSIF_ApplicationModes { mode MDG_ApplicationModes appMode }
清单3.1:ECU整体模式的模式切换接口
清单3.2以示例的形式展示了与清单3.1的模式切换接口相对应的模式请求接口的配置。基于此BswM配置,将创建一个包含模式声明和接口的Arxml描述。该arxml的摘录如清单3.3所示。
enum ENUM_ApplicationModes{ ModeA, ModeB, ModeC }
interface senderReceiver exampleModeRequestPort { data ENUM_ApplicationsModes exampleModeRequest }
清单3.2:模式请求接口的声明
<SENDER-RECEIVER-INTERFACE>
  <SHORT-NAME> exampleModeRequestPort </SHORT-NAME>
  <IS-SERVICE> false </IS-SERVICE>
  <DATA-ELEMENTS>
    <VARIABLE-DATA-PROTOTYPE>
      <SHORT-NAME> exampleModeRequest </SHORT-NAME>
      <!--...-->
      <TYPE-TREF DEST= "APPLICATION-PRIMITIVE-DATA-TYPE" > ENUM_ApplicationModes </TYPE-TREF>
    </VARIABLE-DATA-PROTOTYPE>
  </DATA-ELEMENTS>
</SENDER-RECEIVER-INTERFACE>
<!--...-->
<APPLICATION-PRIMITIVE-DATA-TYPE>
  <SHORT-NAME> ENUM_ApplicationModes </SHORT-NAME>
  <CATEGORY> VALUE </CATEGORY>
  <SW-DATA-DEF-PROPS>
    <SW-DATA-DEF-PROPS-VARIANTS>
      <SW-DATA-DEF-PROPS-CONDITIONAL>
        <COMPU-METHOD-REF DEST= "COMPU-METHOD" > ENUM_ApplicationModes_def </COMPU-METHOD-REF>
      </SW-DATA-DEF-PROPS-CONDITIONAL>
    </SW-DATA-DEF-PROPS-VARIANTS>
  </SW-DATA-DEF-PROPS>
</APPLICATION-PRIMITIVE-DATA-TYPE>
<!--...-->
<COMPU-METHOD>
  <SHORT-NAME> ENUM_ApplicationModes_def </SHORT-NAME>
  <CATEGORY> TEXTTABLE </CATEGORY>
  <COMPU-INTERNAL-TO-PHYS>
    <COMPU-SCALES>
      <COMPU-SCALE>
        <LOWER-LIMIT INTERVAL-TYPE= "CLOSED" > 0 </LOWER-LIMIT>
        <UPPER-LIMIT INTERVAL-TYPE= "CLOSED" > 0 </UPPER-LIMIT>
        <COMPU-CONST> <VT> ModeA </VT> </COMPU-CONST>
      </COMPU-SCALE>
      <COMPU-SCALE>
        <LOWER-LIMIT INTERVAL-TYPE= "CLOSED" > 1 </LOWER-LIMIT>
        <UPPER-LIMIT INTERVAL-TYPE= "CLOSED" > 1 </UPPER-LIMIT>
        <COMPU-CONST> <VT> ModeB </VT> </COMPU-CONST>
      </COMPU-SCALE>
      <COMPU-SCALE>
        <LOWER-LIMIT INTERVAL-TYPE= "CLOSED" > 2 </LOWER-LIMIT>
        <UPPER-LIMIT INTERVAL-TYPE= "CLOSED" > 2 </UPPER-LIMIT>
        <COMPU-CONST> <VT> ModeC </VT> </COMPU-CONST>
      </COMPU-SCALE>
    </COMPU-SCALES>
  </COMPU-INTERNAL-TO-PHYS>
</COMPU-METHOD>
清单3.3:模式请求接口ARXML描述的摘录
每一个发向BswM的模式请求都必须被映射到一个受限的取值集合上,这使得集成者可以据此定义仲裁规则。
ECU模式可以由BswM通过EcuM_SetState API来设置。
目的:通过此接口,BswM设置EcuM的当前状态。
Signature: EcuM_SetState(EcuM_StateType State)

Modes:
modeGroup EcuM_StateType { ECUM_STATE_STARTUP, ECUM_STATE_APP_RUN,
ECUM_STATE_APP_POST_RUN, ECUM_STATE_SHUTDOWN, ECUM_STATE_SLEEP }
3.2.2.2. 由BswM标准化接口定义的模式请求端口
在BswM配置中,必须定义模式请求源。以下的模式请求端口是由BswM的API隐式定义的。本小节对这些端口接口进行汇总。
下面的模式声明组在AUTOSAR规范的相应SWS文档中以C枚举(C-Enum)的形式定义。尽管如此,此处仍以BswM配置的形式引用它们,它们作为本文档其余部分的基础。有关模式的定义,请参阅SWS文档中对C枚举的定义。
3.2.2.2.1. BswMComMIndication
目的:由ComM调用的函数,用于指示其当前状态。
Signature: void BswM_ComM_CurrentMode( NetworkHandleType Network, ComM_ModeType RequestedMode )
Modes:     modeGroup ComM_ModeType
Example:   request ComMIndication ComM_Mode_Channel1 {
             processing IMMEDIATE
             initialValue COMM_NO_COM_NO_PENDING_REQUEST
             source MyComM.ComMChannel1
           }
注意: 对于由Network参数标识的每个ComM通道,都必须创建一次此模式请求源。
3.2.2.2.2. BswMComMPncRequest
目的:由ComM调用的函数,用于指示部分网络(partial network)的当前状态。
Signature: void BswM_ComM_CurrentPNCMode( PNCHandleType PNC, ComM_PncModeType CurrentPncMode )
Modes:     modeGroup ComM_PncModeType
Example:   request ComMPncRequest PNC1 {
             processing IMMEDIATE
             initialValue PNC_NO_COMMUNICATION
             source MyComM.ComMPnc1
           }
           request ComMPncRequest PNC2 {
             processing IMMEDIATE
             initialValue PNC_NO_COMMUNICATION
             source MyComM.ComMPnc2
           }
           request ComMPncRequest PNC3 {
             processing IMMEDIATE
             initialValue PNC_NO_COMMUNICATION
             source MyComM.ComMPnc3
           }
注意: 对于每个部分网络,都必须创建一次此模式请求源。
3.2.2.2.3. BswMDcmComModeRequest
目的:由DCM调用的函数,用于指示CommunicationControl的当前状态。
Signature: void BswM_Dcm_CommunicationMode_CurrentState( NetworkHandleType Network, Dcm_CommunicationModeType RequestedMode )
Modes:     modeGroup Dcm_CommunicationModeType
Example:   request DcmComModeRequest BswM_Dcm_CommunicationMode_CurrentState {
             processing IMMEDIATE
             initialValue DCM_ENABLE_RX_TX_NORM
             network "network1"
           }
3.2.2.2.4. BswMCanSMIndication
目的:由CanSM调用的函数,用于指示其当前状态。
Signature: void BswM_CanSM_CurrentState( NetworkHandleType Network, CanSM_BswMCurrentStateType CurrentState )
Modes:     modeGroup CanSM_BswMCurrentStateType
Example:   request CanSMIndication CanSM_Can1 {
             processing IMMEDIATE
             initialValue CANSM_BSWM_NO_COMMUNICATION
             source MyComM.CanNet1
           }
           request CanSMIndication CanSM_Can2 {
             processing IMMEDIATE
             initialValue CANSM_BSWM_NO_COMMUNICATION
             source MyComM.CanNet2
           }
注意: 对于每个CAN通道,都必须创建一次此模式请求源。
3.2.2.2.5. BswMEthSMIndication
目的:由EthSM调用的函数,用于指示其当前状态。
Signature: void BswM_EthSM_CurrentState( NetworkHandleType Network, EthSM_NetworkModeStateType CurrentState )
Modes:     modeGroup EthSM_NetworkModeStateType
Example:   request EthSMIndication EthSM_Network1 {
             processing IMMEDIATE
             initialValue ETHSM_NO_COMMUNICATION
             source MyComM.EthSmNetwork
           }
注意: 对于每个以太网通道,都必须创建一次此模式请求源。
3.2.2.2.6. BswMFrSMIndication
目的:由FrSM调用的函数,用于指示其当前状态。
Signature: void BswM_FrSM_CurrentState( NetworkHandleType Network, FrSM_BswM_StateType CurrentState )
Modes:     modeGroup FrSM_BswM_StateType
Example:   request FrSMIndication FrSM_BswM_StateType {
             processing IMMEDIATE
             initialValue FRSM_BSWM_READY
             source MyComM.EthSmNetwork
           }
注意: 对于每个FlexRay集群(cluster),都必须创建一次此模式请求源。
3.2.2.2.7. BswMLinSMIndication
目的:由LinSM调用的函数,用于指示其当前状态。
Signature: void BswM_LinSM_CurrentState( NetworkHandleType Network, LinSM_ModeType CurrentState )
Modes:     modeGroup LinSM_ModeType
Example:   request LinSMIndication LinSM_CurrentState {
             processing IMMEDIATE
             initialValue LINSM_NO_COM
             source MyComM.LinSMChannel
           }
注意: 对于每个LIN通道,都必须创建一次此模式请求源。
3.2.2.2.8. BswMEcuMRequestedState
目的:EcuM通过此接口基于RUN请求协议的结果向BswM请求一个状态。
Signature:  BswM_EcuM_RequestState( EcuM_StateType State, EcuM_RunStatusType CurrentStatus)
Modes:      modeGroup EcuM_StateType { ECUM_STATE_APP_RUN, ECUM_STATE_APP_POST_RUN }
Parameter:  EcuM_RunStatusType { ECUM_RUNSTATUS_UNKNOWN, ECUM_RUNSTATUS_REQUESTED,
            ECUM_RUNSTATUS_RELEASED }
3.2.2.2.9. BswMEcuMCurrentState
3.2.2.2.10. BswMEcuMWakeupSource
目的:由EcuM调用的函数,用于指示唤醒源的当前状态。
Signature: void BswM_EcuM_CurrentWakeup( EcuM_WakeupSourceType source, EcuM_WakeupStatusType state )
Modes:     modeGroup EcuM_WakeupStatusType
Example:   request EcuMWakeupSource EcuM_WakeupSource {
             processing IMMEDIATE
             initialValue ECUM_WKSTATUS_NONE
             source MyEcuM.EcuMWakeupSource1
           }
注意: 对于每个唤醒源,都必须创建一次此模式请求源。
3.2.2.2.11. BswMLinScheduleIndication
目的:由LinSM调用的函数,用于指示特定LIN通道当前活动的调度表。
Signature: void BswM_LinSM_CurrentSchedule( NetworkHandleType Network, LinIf_SchHandleType CurrentSchedule )
所报告的模式取决于LIN状态管理器中配置的调度表。
Example: request LinScheduleIndication LinSM1_CurrentSchedule {
           processing IMMEDIATE
           initialValue TBD
           source MyLinSM.LinSMChannel
         }
3.2.2.2.12. BswMLinTpModeRequest
目的:由LinTP调用的函数,用于为相应的LIN通道请求模式。LinTp_Mode主要与应当使用的LIN调度表相关。
Signature: void BswM_LinTp_RequestMode( NetworkHandleType Network, LinTp_Mode LinTpRequestedMode )
Modes:     modeGroup LinTp_Mode
Example:   request LinTpModeRequest LinTp_Mode {
             processing IMMEDIATE
             initialValue LINTP_APPLICATIVE_SCHEDULE
             source MyLinIF.config0.LinIFChannel
           }
3.2.2.2.13. BswMNvMJobModeIndication
目的:指示多块作业(multiblock job)的当前状态。该作业通过BswMNvmService标识,例如:0x0c表示NvmReadAll,0x0d表示NvmWriteAll。
Signature: void BswM_NvM_CurrentJobMode( uint8 ServiceId, NvM_RequestResultType CurrentJobMode )
Modes:     modeGroup NvM_RequestResultType
Example:   request NvMJobModeIndication NvMWriteAllJobMode {
             service WriteAll
             initialValue NVM_BLK_NOT_OK
             processing IMMEDIATE
           }
           request NvMJobModeIndication NvMReadAllJobMode {
             service ReadAll
             initialValue NVM_BLK_NOT_OK
             processing IMMEDIATE
           }
3.2.2.2.14. BswMNvMRequest
目的:通过此模式请求源,NvM指示指定数据块的当前状态。
Signature: void BswM_NvM_CurrentBlockMode( NvM_BlockIdType Block, NvM_RequestResultType CurrentBlockMode )
Modes:     modeGroup NvM_RequestResultType
3.2.2.2.15. BswMJ1939NmIndication
Signature: void BswM_J1939Nm_StateChangeNotification( NetworkHandleType nmNetworkHandle, uint8 Node, Nm_StateType nmCurrentState )
Modes:     modeGroup Nm_StateType
Example:   request BswMJ1939NmIndication J1939NmState {
             network "Channel1"
             node "Node1"
             initialValue NM_STATE_UNINIT
             processing IMMEDIATE
           }
注意: 对于由J1939网络管理所管理的每个通道,都必须配置此模式请求源。目前ARText不支持这种类型的模式请求源。
3.2.2.2.16. BswMWdgMRequestPartitionReset
Signature: void BswM_WdgM_RequestPartitionReset( ApplicationType Application )
Modes:     modeGroup WdgM_PartitionResetType
Example:   request WdgMRequestPartitionReset WdgM_RequestResetPart1 {
             processing IMMEDIATE
             initialValue WDGM_PARTITION_RESET_NOTREQUESTED
             source MyEcuC.eCucPartition
           }
注意: 对于每个可由看门狗管理器模块请求重置的分区,都必须创建一次此模式请求源。
3.2.2.2.17. BswMJ1939DcmBroadcastStatus
Signature: void BswM_J1939DcmBroadcastStatus( uint16 networkMask )
Modes:     modeGroup J1939DcmBroadcastStatusType
Example:   request BswMJ1939DcmBroadcastStatus J1939BroadcastStatusChannel1 {
             processing IMMEDIATE
             initialValue NETWORK_DISABLED
             source MyComM.CanNet1
           }
注意: 这是对每个网络所期望的广播状态的通知,由DM13触发。
3.2.2.3. 可配置的模式请求端口
除了由BswM标准化接口所定义的接口之外,还可以通过配置参数定义额外的模式请求端口。
例如:对于与应用程序的交互,应用软件组件至少需要将其当前状态通知BswM。这可以通过定义一个模式请求端口来实现,如清单3.4所示。随后BswM会创建一个由SenderReceiverInterface类型化的对应RPort。
request SwcModeRequest App1ModeRequest {
  source MSIF_ApplicationModes.appMode
  processing IMMEDIATE
  initialValue ModeA
}
清单3.4:应用模式请求端口
注意,对模式声明组原型的引用可能具有误导性。其含义是:BswM会创建一个包含VariableDataPrototype的SenderReceiverInterface。该VariableDataPrototype的SwDataDefProps引用一个CompuMethod,该CompuMethod定义了一个与所引用模式声明组原型相对应的枚举。
request SwcModeNotification App1ModeNotification {
  source MSIF_ApplicationModes.appMode
  processing IMMEDIATE
  initialValue ModeA
}
清单3.5:应用模式通知
清单3.5展示了模式通知端口的声明。注意,与清单3.4相反,在这种情况下BswM将生成一个由ModeSwitchInterface类型化的RPort。当模式管理器发起模式切换时,BswM会通过模式切换通知获得通知。
request BswModeNotification EcuMode {
  source MSIF_EcuMode.ecuMode
  processing IMMEDIATE
  initialValue ECU_STARTUP_ONE
}
清单3.6:基础软件模式通知
清单3.6展示了一个模式通知端口的声明。如果配置了这样的端口,BswM配置工具将创建一个requiredModeGroup模式声明组原型,这样当相应的模式管理器通过调用SchM_Switch API发起模式切换时,BswM就会通过调度管理器获得模式切换的通知。
3.2.2.4. 可配置的模式切换端口
BswM可以通过配置的BswMSwitchPort发送模式切换。对于一个已配置的BswMSwitchPort,根据配置(参见BswM SWS),BswM可以生成PPortPrototype、providedModeGroups模式声明组原型,或者两者同时生成。清单3.7展示了一个BswMSwitchPort的示例。
清单3.7:可配置模式切换端口的示例
3.2.3. BswM行为的配置
BswM的行为通过规则和动作列表来指定。规则是一个逻辑表达式,它组合各ModeRequestTypeMap的当前值。每条规则的评估结果会导致执行其true或false动作列表。
ModeControlContainer容器包含这些动作列表。一个动作列表可以由一组原子动作、其他"嵌套的"动作列表组成,也可以引用(嵌套的)规则,这些规则会在该动作列表的上下文中被评估。
下面的示例展示了一个简单的规则,它激活专用CAN通道的I-PDU组。根据此规则,BswM必须提供一个名为Can1_Indication的CanSMIndication类型的模式请求端口。这是一个来自基础软件模块的模式请求,在此例中来自CAN状态管理器。在代码中,此模式请求端口对应于[4]中[SWS_BswM_00049]所描述的API BswM_CanSM_CurrentState。source参数标识此模式请求源端口所属的网络。由BswM的配置工具负责为所引用的ECUC容器分配API所需的正确参数。
该模式请求源端口的初始值为CAN_SM_BswM_NO_COMMUNICATION。
processing immediate意味着每一条引用此模式请求源端口的规则评估都会被立即处理。每个立即模式请求都会触发引用它的规则的评估。如果此参数在模式请求的情况下配置为deferred,那么规则的评估将被推迟到BswM主函数的下一次运行。BswM不支持对延迟模式请求的排队评估。因此,延迟模式请求具有"最后者最优"(last-is-best)语义:只有BswM主函数执行之前发出的最后一个模式请求会被使用。
下面的示例展示了一条名为canIPDUActivation的仲裁规则。其总体内容不言自明。initial参数指定规则评估的初始结果为false。
rule checkApp1Request initially false {
  if ( App1ModeRequest == MDG_ApplicationModes.ModeA
       && EcuMode == MDG_EcuMode.ECU_RUN)
  {
    actionlist checkApp1RequestTrueActions
  }
}
actions checkApp1RequestTrueActions on condition {
  ComMAllowCom MyComM.CanNet1 true
  SchMSwitch EcuMode : ECU_RUN
}
清单3.8:规则示例
在事件发生后,规则在哪个时间点被执行取决于参数BswMActionListExecution。要么每次规则被评估且具有相应结果时都执行,要么仅当评估结果与上一次评估相比发生变化时才执行。这分别称为触发执行(triggered)和条件执行(conditional)。
表3.1概述了在哪些情况下动作列表会被执行或不被执行。触发型动作列表在规则评估结果发生变化时被执行(触发);条件型动作列表仅取决于评估的当前结果(条件),而不论其是否发生了变化。
表3.1:动作列表的执行取决于参数BswMActionListExecution
| 评估结果(旧)→(新) | true → true | true → false | false → false | false → true |
|---|---|---|---|---|
| TrueActionList | CONDITION | - | - | TRIGGERED/CONDITION |
| FalseActionList | - | TRIGGERED/CONDITION | CONDITION | - |
3.3. ECU状态管理
在启动和关闭期间,BswM的任务是以与旧版AUTOSAR版本中ECU管理器(ECUM)类似的方式初始化所有基础软件模块。为此,需要定义下面的模式声明组,它向应用软件组件指示ECU的整体状态,并用于内部规则仲裁。
modeGroup MDG_EcuMode { ECU_RUN, ECU_APP_RUN, ECU_APP_POST_RUN, ECU_GO_SLEEP,
                        ECU_GO_OFF_ONE, ECU_SLEEP, ECU_GO_OFF_TWO, ECU_STARTUP_ONE,
                        ECU_STARTUP_TWO, ECU_RESET_READY }
interface modeSwitch MSIF_EcuMode { mode MDG_EcuMode ecuMode }
清单3.9:用于ECU整体状态管理的模式声明组
该模式声明组的初始模式为ECU_STARTUP_ONE。
3.3.1. ECU模式处理
ECU模式处理是在AUTOSAR 4.2.1中随"具有灵活状态机的ECU状态管理器"和BSW模式管理器这两个BSW模块引入的。ECU状态管理器为SW-C提供了一个公共接口,用于请求和释放RUN与POST_RUN模式。
ECU状态管理器(EcuM)不包含自己的状态机。它应接收来自BswM的状态通知,并将其传播给RTE。
ECU模式处理提供了以下API:
目的:通过此接口,EcuM将ECU模式的当前模式通知BswM。
Signature: BswM_EcuM_CurrentState( EcuM_StateType CurrentState )
Modes:     modeGroup EcuM_StateType { ECUM_STATE_STARTUP, ECUM_STATE_APP_RUN,
           ECUM_STATE_APP_POST_RUN, ECUM_STATE_SHUTDOWN, ECUM_STATE_SLEEP }
- EcuM_CurrentState:由EcuM通过接口BswM_EcuM_CurrentState()设置。当RTE给出其反馈后,EcuM会设置该状态。
- RUNRequested:由EcuM根据RUN请求协议的结果,通过接口BswM_EcuM_RequestedState()设置。
- POSTRUNRequested:由EcuM根据RUN请求协议的结果,通过接口BswM_EcuM_RequestedState()设置。
下面的BswM规则展示了ECU模式处理中EcuM与BswM之间交互的一个示例。注意,这些BswM规则不足以构成一个完整的系统。还需要更多的BswM规则来覆盖例如NvM、唤醒处理和诊断等方面。完整示例请参阅3.3.2节。
3.3.1.1. 启动(Startup)
STARTUP模式在RTE启动期间使用。所有驱动程序初始化完成后,设置RUN模式:
rule SwitchToStartup initially false {
  if (EcuMode == ECUM_STARTUP) {
    actionlist SwitchToStartup
  }
}
actions SwitchToStartup on condition {
  custom "EcuM_DriverInitListTwo()"
  custom "Rte_Start()"
  custom "EcuM_DriverInitListThree()"
  custom "ComM_CommunicationAllowed(TRUE)"
  custom "EcuM_SetState(ECUM_STATE_APP_RUN)"
}
3.3.1.2. 运行(Running)
当所有EcuM用户都释放了RUN模式后,EcuM将RUNRequested模式设置为RELEASED。
Rule SwitchToPostRun initially false {
  if (EcuM_CurrentState==RUN && RUNRequested == RELEASED) {
    actionlist SwitchToPostRun
  }
}
actions SwitchToPostRun on condition {
  custom "CommunicationAllowed(FALSE)"
  custom "EcuM_SetState(ECUM_STATE_APP_POST_RUN)"
}
SWC可以在POST_RUN期间请求RUN模式。下面的BswM规则在至少一个EcuM用户请求了RUN模式时切换回RUN模式。
rule SwitchBackToRunMode initially false {
  if (EcuM_CurrentState==POST_RUN && RUNRequested == REQUESTED
      && POSTRUNRequested == RELEASED)
  {
    actionlist SwitchBackToRunMode
  }
}
actions SwitchBackToRunMode on condition {
  custom "ComM_CommunicationAllowed(TRUE)"
  custom "EcuM_SetState(ECUM_STATE_APP_RUN)"
}
3.3.1.3. 关机和睡眠(Shutdown and Sleep)
下面的BswM规则仅演示了到SLEEP模式的切换。
rule SwitchToShutdownMode initially false {
  if (EcuM_CurrentState==POST_RUN && RUNRequested == RELEASED
      && POSTRUNRequested == RELEASED)
  {
    actionlist SwitchToShutdownMode
  }
}
actions SwitchToShutdownMode on condition {
  custom "EcuM_SetState(ECUM_STATE_SLEEP)"
}
注意,对于一个完整运行的系统,还需要更多的BswM规则。
3.3.2. ECU模式处理的默认状态
本章描述了一种使用软件组件的方案,这些软件组件的设计目标是与"具有固定状态机的ECU状态管理器(EcuM)"协同工作——该管理器已不再是当前AUTOSAR规范的一部分。尽管如此,这种方法仍被广泛使用,并且受益于标准接口(例如:RUN请求协议)。这意味着,这里描述的是一个基于"具有灵活状态机的EcuM与BswM"的方案,由它实现固定状态机EcuM的行为。
图3.1展示了该架构方案的概览。为了使用设计为与"具有固定状态机的ECU状态管理器"协同工作的软件组件,必须激活"ECU模式处理"选项。实现这种行为不需要所谓的兼容性SWC(Compatibility SWC)。
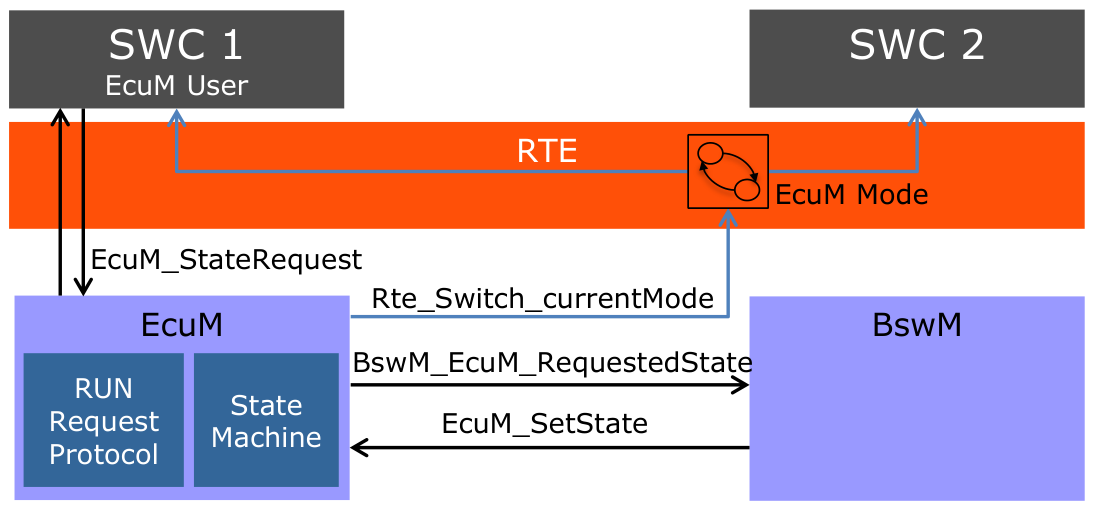
图3.1:EcuM Flex中的默认状态使旧SWC得以复用
图3.2描绘了该方案的行为方面。小方框表示固定EcuM的状态,绿色方框标出灵活EcuM的各个阶段。应用软件只会在UP阶段期间察觉到变化。
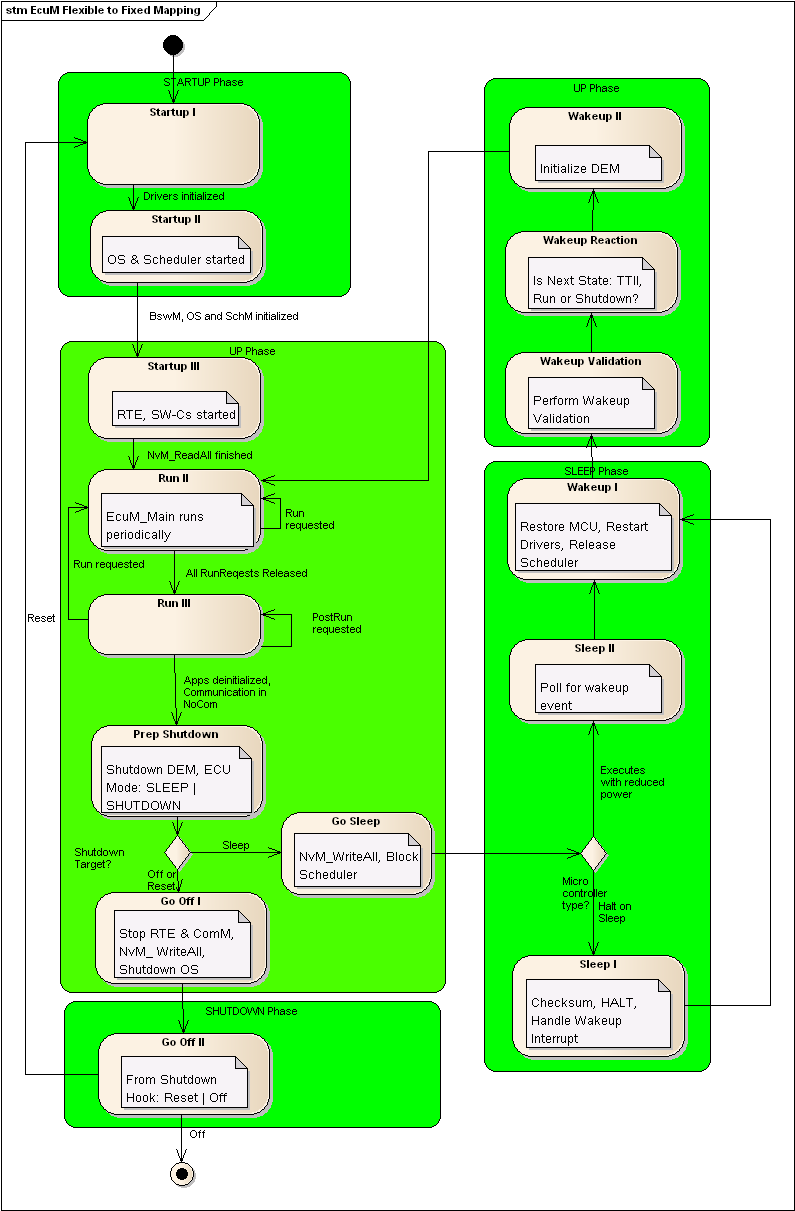
图3.2:固定EcuM的阶段到灵活EcuM的映射
其结果是,固定EcuM在UP阶段中的所有状态都必须使用BswM以及为此场景引入的软件组件来模拟。该软件组件必须将BswM报告的模式映射到固定状态机EcuM接口中定义的模式。
3.3.2.1. BswM配置示例
系统设计者必须确保在设置ECU状态管理器的状态时,所有前置和后置条件都得到满足。由于EcuM应保持灵活,BswM切换状态的序列不会进行校验。如果状态切换的序列需要与EcuMFixed的序列兼容,系统设计者必须通过BswM规则来实现这种行为。
3.3.2.1.1. 启动
在启动阶段,应当初始化与固定EcuM相同的BSW模块。这通过BswM规则实现,这些规则在EcuM初始化之后执行并初始化这些模块。已经由灵活EcuM初始化的模块由BswM跳过。
更改后的BswM规则见清单3.10。
rule InitBlockII initially false {
  if ( EcuMode == MDG_EcuMode.ECU_STARTUP_ONE ) {
    actionlist InitBlockIITrueActions
  }
}
actions InitBlockIITrueActions on condition {
  custom "Port_Init(null)"
  custom "Dio_Init(null)"
  custom "Adc_Init(null)"
  custom "Spi_Init(null)"
  custom "Eep_Init(null)"
  custom "Fls_Init(null)"
  custom "NvM_Init(null)"
  custom "EcuM_SetState(ECU_STARTUP_TWO)"
  custom "NvM_ReadAll()"
}

rule NvMReadAllFinished initially false {
  if ( NvMReadAllJobMode != NVM_REQ_PENDING
       && EcuMode == MDG_EcuMode.ECU_STARTUP_TWO)
  {
    actionlist NvMReadAllFinishedTrueActions
  }
}
actions NvMReadAllFinishedTrueActions on condition {
  custom "CanTrcv_Init(null)"
  custom "Can_Init(null)"
  custom "CanIf_Init(null)"
  custom "CanSM_Init(null)"
  custom "CanTp_Init(null)"
  custom "Lin_Init(null)"
  custom "LinIf_Init(null)"
  custom "LinSM_Init(null)"
  custom "LinTp_Init(null)"
  custom "FrTrcv_Init(null)"
  custom "Fr_Init(null)"
  custom "FrIf_Init(null)"
  custom "FrSM_Init(null)"
  custom "FrTp_Init(null)"
  custom "PduR_Init(null)"
  custom "CANNM_Init(null)"
  custom "FrNM_Init(null)"
  custom "NmIf_Init(null)"
  custom "IpduM_Init(null)"
  custom "COM_Init(null)"
  custom "DCM_Init(null)"
  custom "StartRte()"
  custom "ComM_Init(null)"
  custom "DEM_Init(null)"
  custom "FIM_Init(null)"
  custom "EcuM_SetState(ECU_RUN)"
}
清单3.10:与固定EcuM兼容的启动BswM配置
3.3.2.1.2. 关机
关机机制由清单3.11中的BswM配置负责。所列出的规则协调post-run阶段、反初始化各模块,并使ECU进入关机或睡眠状态。这些规则执行的Callout与固定EcuM情况下执行的EcuM_On\<Mode>()相同。
rule checkEcuMCompatibilityModeRequest initially false {
  if ( EcuMode == MDG_EcuMode.ECU_APP_RUN) {
    actionlist checkEcuMCompatibilityModeRequestActions
  }
}
actions checkEcuMCompatibilityModeRequestActions on condition {
  ComMAllowCom MyComM.CanNet1 false
  custom "EcuM_SetState(ECU_APP_POST_RUN)"
}

rule GoBackToRun initially false {
  if ( EcuMode == MDG_EcuMode.ECU_APP_POST_RUN) {
    actionlist GoBackToRunActions
  }
}
actions GoBackToRunActions on condition {
  custom "EcuM_SetState(ECU_APP_RUN)"
}

rule PrepShutdown initially false {
  if ( ComM_Mode_Channel1 == COMM_NO_COM_REQUEST_PENDING
       && EcuMode == MDG_EcuMode.ECU_APP_POST_RUN)
  {
    actionlist PrepShutdownActions
  }
}
actions PrepShutdownActions on condition {
  custom "Dem_Shutdown(null)"
  custom "EcuM_SetState(ECU_GO_SLEEP)"
  custom "EcuM_SetState(ECU_GO_OFF_ONE)"
}

rule GoSleep initially false {
  if ( ComM_Mode_Channel1 == COMM_NO_COM_REQUEST_PENDING
       && EcuMode == MDG_EcuMode.ECU_GO_SLEEP)
  {
    actionlist GoSleepActions
  }
}
actions GoSleepActions on condition {
  custom "EcuM_SetState(ECU_STARTUP_TWO)"
  custom "NvM_WriteAll()"
}

rule GoOff initially false {
  if ( ComM_Mode_Channel1 == COMM_NO_COM_REQUEST_PENDING
       && EcuMode == MDG_EcuMode.ECU_GO_OFF_ONE)
  {
    actionlist GoOffActions
  }
}
actions GoOffActions on condition {
  custom "Rte_stop(null)"
  custom "ComM_DeInit(null)"
  custom "EcuM_SetState(ECU_GO_OFF_TWO)"
  custom "NvM_WriteAll()"
}

rule GoSleepNvMWriteAllFinished initially false {
  if ( NvMWriteAllJobMode != NVM_REQ_PENDING
       && EcuMode == MDG_EcuMode.ECU_SLEEP)
  {
    actionlist GoSleepNvMWriteAllFinishedActions
  }
}
actions GoSleepNvMWriteAllFinishedActions on condition {
  custom "EcuM_GoHalt()"
}

rule GoOff2 initially false {
  if ( NvMWriteAllJobMode == NVM_BLK_OK
       && EcuMode == MDG_EcuMode.ECU_GO_OFF_TWO)
  {
    actionlist GoOff2Actions
  }
}
actions GoOff2Actions on condition {
  custom "EcuM_GoDown()"
}
清单3.11:与固定EcuM兼容的关机BswM配置
3.3.2.1.3. 唤醒
从睡眠模式正确唤醒的功能必须在BswM中完整配置。但由于它不需要为向后兼容做任何调整,因此无需进行修改。
3.3.3. 启动(Startup)
ECUM启动操作系统,随后其OS后序列启动调度管理器(SchM_Start()),初始化BswM(BswM_Init()),然后完成SchM的初始化(SchM_Init()和SchM_StartTiming())。BswM在初始化之后必须注意:所有基础软件模块必需的初始化例程都被调用,并且RTE被启动(先Rte_Start(),再Rte_Init(),最后Rte_StartTiming())。
在此场景中,期望BswM具有下面的模式声明组。这个modeGroup的用途类似于以前AUTOSAR版本中ECU状态管理器的状态,用于跟踪ECU的当前状态/模式。
规则InitBlockII指定了用于访问NVRAM的基础驱动程序的初始化,并启动NvM_ReadAll。由于EcuMode源的processing属性设置为DEFERRED,每次调用BswM主函数时都会评估该规则。第一次运行后,它将EcuMode设置为ECU_STARTUP_TWO,从而该动作列表永远不会再次被调用。
如果NvMReadAll作业完成,将触发NvMReadAllFinished规则,该规则启动剩余的初始化,并将EcuMode切换为ECU_RUN。
rule InitBlockII initially false {
  if ( EcuMode == MDG_EcuMode.ECU_STARTUP_ONE ) {
    actionlist InitBlockIIActions
  }
}
actions InitBlockIIActions on condition {
  custom "Spi_Init(null)"
  custom "Eep_Init(null)"
  custom "Fls_Init(null)"
  custom "NvM_Init(null)"
  SchMSwitch EcuMode : ECU_STARTUP_TWO
  custom "NvM_ReadAll()"
}

rule NvMReadAllFinished initially false {
  if ( NvMReadAllJobMode == NVM_REQ_OK
       && EcuMode == MDG_EcuMode.ECU_STARTUP_TWO)
  {
    actionlist NvMReadAllFinishedActions
  }
}
actions NvMReadAllFinishedActions on condition {
  custom "Can_Init(null)"
  custom "CanIf_Init(null)"
  custom "CanSM_Init(null)"
  custom "CanTp_Init(null)"
  custom "Lin_Init(null)"
  custom "LinIf_Init(null)"
  custom "LinSM_Init(null)"
  custom "LinTp_Init(null)"
  custom "Fr_Init(null)"
  custom "FrIf_Init(null)"
  custom "FrSM_Init(null)"
  custom "FrTp_Init(null)"
  custom "PduR_Init(null)"
  custom "CANNM_Init(null)"
  custom "FrNM_Init(null)"
  custom "NmIf_Init(null)"
  custom "IpduM_Init(null)"
  custom "COM_Init(null)"
  custom "DCM_Init(null)"
  custom "ComM_Init(null)"
  custom "DEM_Init(null)"
  custom "StartRte()"
  SchMSwitch EcuMode : ECU_RUN
}
清单3.12:用于启动的规则和动作列表
为了确保服务模块中的可运行实体在调用RTE API函数之前RTE已被正确初始化,可以通过模式禁用依赖(mode disabling dependency)将这些可运行实体禁用——即在EcuM模式RUN以外的所有模式下停用这些可运行实体。对于服务器可运行实体(server runnable)——它们无法被禁用——在RTE未初始化时,RTE会忽略传入的客户端-服务器请求。
RTE启动后,可运行实体将被启动。此时,保持ECU继续运行就是应用的责任了。为此,BswM可以例如提供一个如示例3.4所描绘的模式请求端口。在后续阅读中,假定应用软件向BswM请求模式APP1_ACTIVE。如果该模式被请求,BswM就不应关闭ECU。
rule checkApp1Request initially false {
  if ( App1ModeRequest == MDG_ApplicationModes.ModeA
       && EcuMode == MDG_EcuMode.ECU_RUN)
  {
    actionlist checkApp1RequestTrueActions
  }
}
actions checkApp1RequestTrueActions on condition {
  ComMAllowCom MyComM.CanNet1 true
  SchMSwitch EcuMode : ECU_RUN
}
清单3.13:应用运行,使能通信
3.3.4. 运行(Run)
由于BswM是一个高度灵活的模块,如何判定ECU是否应当关闭在很大程度上取决于集成者。可以设想许多不同的方案。本文档提出一种与AUTOSAR R3.1中ECUM概念相当类似的方法。其总体概念是:只要至少有一个应用软件组件请求运行状态,ECU就保持运行。
应用在某个模式下是否可以被关闭的信息,必须由软件组件的开发者提供。示例3.14展示了一个针对只有单个软件组件的ECU的简化规则。如果该软件组件将其模式切换为INACTIVE,BswM就发起关机序列。
rule checkApp1Request initially false {
  if ( App1ModeRequest == MDG_ApplicationModes.APP_INACTIVE
       && EcuMode == MDG_EcuMode.ECU_RUN)
  {
    actionlist checkApp1RequestActions
  }
}
actions checkApp1RequestActions on condition {
  ComMAllowCom ArMmExample.EcuC.MyComM.ComMChannel1 false
  SchMSwitch EcuMode : ECU_APP_POST_RUN
}
清单3.14:如果没有应用再想运行,则发起关机
3.3.5. 关机(Shutdown)
在ECU_APP_POST_RUN状态中,BswM等待所有通道报告不再有待处理的请求。清单3.14中的规则会在ComM通道的模式每次发生变化时被触发。如果存在多个ComM通道,必须将它们组合成单一表达式。
rule InitiateShutdown initially false {
  if ( ComM_Mode_Channel1 == COMM_NO_COM_REQUEST_PENDING
       && EcuMode == MDG_EcuMode.ECU_APP_POST_RUN)
  {
    actionlist InitiateShutdownActions
  }
}
actions InitiateShutdownActions on condition {
  custom "Dem_Shutdown(null)"
  custom "Rte_Stop()"
  custom "ComM_DeInit()"
  SchMSwitch EcuMode : ECU_GO_OFF_ONE
  custom "NvM_WriteAll()"
}

rule NvMWriteAllFinished initially false {
  if ( NvMWriteAllJobMode == NVM_BLK_OK
       && EcuMode == MDG_EcuMode.ECU_GO_OFF_ONE)
  {
    actionlist NvMWriteAllFinishedTrueActions
  }
}
actions NvMWriteAllFinishedTrueActions on condition {
  custom "EcuM_SelectShutdownCause(ECUM_CAUSE_ECU_STATE)"
  custom "EcuM_GoDown(MODULE_ID)"
}
清单3.15:关机序列
注意,在ECUM的配置中,必须将BswM的模块ID作为有效用户添加到EcuMFlexUserConfig中。
3.3.6. 睡眠(Sleep)
进入睡眠状态与关机序列3.14类似,只是调用的是EcuM_GoHalt或EcuM_GoPoll,而不是EcuM_GoDown。
3.3.7. 唤醒(Wakeup)
示例3.16展示了一条规则:只有在由EcuM_WakeupSource标识的特定唤醒事件已发生时才启动ECU;否则ECU将立即关闭。
rule InitBlockII initially false {
  if ( EcuMode == MDG_EcuMode.ECU_STARTUP_ONE
       && EcuM_WakeupSource == ECUM_WKSTATUS_VALIDATED)
  {
    actionlist InitBlockIITrueActions
  }
  else {
    actionlist InitBlockIIFalseActions
  }
}
actions InitBlockIITrueActions on condition {
  custom "Spi_Init(null)"
  custom "Eep_Init(null)"
  custom "Fls_Init(null)"
  custom "NvM_Init(null)"
  SchMSwitch EcuMode : ECU_STARTUP_TWO
  custom "NvM_ReadAll()"
}

actions InitBlockIIFalseActions on condition {
  custom "EcuM_GoDown(MODULE_ID)"
}
清单3.16:带唤醒检查的启动序列
3.3.8. 分区复位
在某个特定分区发生错误并需要重启的情况下,分区到该分区的基础软件模块必须被重新初始化。为了确定哪个分区已被重启,可以利用模式请求源BswMPartitionRestarted。
rule InitBlockII initially false {
  if ( EcuMode == MDG_EcuMode.ECU_STARTUP_ONE ) {
    actionlist InitBlockIIActions
  }
}
actions InitBlockIIActions on condition {
  custom "Spi_Init(null)"
  custom "Eep_Init(null)"
  custom "Fls_Init(null)"
  custom "NvM_Init(null)"
  custom "EcuM_SetState(ECU_STARTUP_TWO)"
  custom "NvM_ReadAll()"
}

rule NvMReadAllFinished initially false {
  if ( NvMReadAllJobMode == NVM_REQ_OK
       && EcuMode == MDG_EcuMode.ECU_STARTUP_TWO
       && BSWM_BSW_MODE_REQUEST_API_CALLED(BswMPartitionRestarted) )
  {
    actionlist NvMReadAllFinished4PartitionActions
  }
}
actions NvMReadAllFinished4PartitionActions on condition {
  // 只初始化分区到相应内核的模块,例如:
  custom "Can_Init(null)"
  custom "CanIf_Init(null)"
  custom "CanSM_Init(null)"
  custom "CanTp_Init(null)"
  ...
}
清单3.17:分区复位序列
3.4. 通信管理
除了ECU状态管理的部分内容之外,BswM还负责通信管理的部分内容。本节描述BswM中与AUTOSAR通信栈相关的功能,涵盖但不限于以下用例:
- 一般情况下I-PDU组的启动和停止
- 部分网络(Partial Networking)
- 影响ECU通信的诊断用例,例如:当应用发出请求时,可能需要通过FrSm_SetEcuPassive()将FlexRay状态管理器设置为被动模式
- 面向应用SWC的服务发现控制
为了实现所请求的功能,BswM具有指向以下模块的模式请求源:
- 通信管理器(Communication Manager)
- 各总线状态管理器
- AUTOSAR COM
- 服务发现(Service Discovery)
3.4.1. 启动和关闭
除了通信栈的初始化之外,还可以将BswM配置为:根据ECU的需要初始化其他模块或执行自定义动作。由于BswM的灵活性,也可以实现在唤醒事件之后只启动通信栈的一部分。
与启动类似,也可以配置在关机时执行的额外动作。
3.4.2. 部分网络集群
部分网络集群(Partial Network Cluster,PNC)是一个(逻辑上的)ECU组,这些ECU必须同时处于活动状态才能实现某些分布式功能。一个PNC可以分配给一个或多个用户(在ComM中配置),特定的软件组件可以通过请求映射到该PNC的用户的通信模式,来请求或释放该PNC的通信。ComM为每个部分网络集群实现一个状态机,每个PNC都有自己的状态。为了简单映射,PNC状态的定义与ComM的状态相关。
系统通道上各节点所有PNC的状态通过所谓的PNC位向量(PNC bit vector)在网络管理报文(NM报文)中交换。
每个PNC在通过CAN、FlexRay和以太网的NM报文传输的位向量(PNC位向量)中使用一个专用的位位置。如果节点上的本地ComM用户请求了某个PNC,该节点就将PNC位向量中相应的PNC位设置为1;如果该PNC不再被请求,则将相应的PNC位设置为0。(请注意:如果使用了可选特性"同步PNC关闭"并且需要发送PN关闭报文,则被释放的PNC的位被设置为1,其余PNC位被设置为0)。\<Bus>Nm从接收到的NM-PDU中提取PNC位向量,并将其转发给NM接口。Nm接口模块收集并聚合PNC请求。
每个PNC在NM报文中的PNC位向量里,在每条系统通道上都使用相同的位位置。ComM使用三种类型的PNC位向量与NM接口和\<Bus>Nm交换PNC状态信息,分别是外部和内部请求数组(External and Internal Request Array,EIRA)、外部请求数组(External Request Array,ERA)和内部请求数组(Internal Request Array,IRA)。
CAN、FlexRay和以太网总线类型支持部分网络。CAN、FlexRay和以太网节点上PNC的I-PDU组的激活和停用是必需的,以便结合PNC的当前状态控制通信能力,并避免系统中的虚假超时。COM中I-PDU组的启动和停止由BswM处理。如果相应的PNC被内部或外部请求,则应启动其I-PDU组;一旦某个PNC既没有被内部请求也没有被外部请求,就应停止相应的I-PDU组。内部PNC请求表示ECU本地的通信需求,也称为"主动PNC请求"(active PNC request);外部PNC请求表示网络中远程ECU的通信需求,也称为"被动PNC请求"(passive PNC request)。控制I-PDU组的逻辑作为ComM与BswM之间的交互来处理。ComM向BswM指示特定PNC状态机的当前状态,BswM通过模式仲裁和模式控制来控制相应的I-PDU组。请注意,无法停用单个FlexRay ECU。
PNC网关(PNC Gateway)特性用于将(逻辑上的)部分网络集群跨越总线/通信通道边界,把PNC请求从一个总线/网络"网关"到其他总线/网络。PNC网关从其所有活动的通道(称为活动,是因为需要时它会主动保持它们唤醒)收集PNC请求并进行聚合。PNC网关将聚合后的PNC状态在网络中发送到其所有活动通道,这使得所有节点对全局PNC请求状态具有与网关相同的视图。如果PNC网关不是网络层次结构中最顶层的PNC网关,它还会将所有下级节点的聚合PNC请求状态以及自身的内部请求状态,发送给通过所谓"被动"(passive)连接器类型连接的上级PNC协调器。上级PNC协调器会聚合下级协调器的PNC请求状态,因此顶层协调器会知道网络中所有活动的PNC请求,并将该信息发送给下级节点。
3.4.2.1. 内部和外部部分网络集群的聚合
每个作为部分网络集群成员的ECU都会使用此特性。主动PNC请求由ComM通过Nm转发给\<Bus>Nm;被动PNC请求由\<Bus>Nm接收并转发给Nm。Nm根据所谓的PN过滤掩码(PN filter mask)处理接收到的PNC请求。PN过滤掩码定义了哪些接收到的PNC请求是相关的。Nm收集并维护内部和外部PNC请求。内部和外部被请求PNC的聚合称为"外部内部请求数组(EIRA)"。EIRA的变化由Nm转发给ComM。ComM需要该信息来处理相应PNC状态机中的变化。
在(几乎)同一时刻向每个ECU上的ComM提供请求变化的信息(PNC请求从请求变为释放,或反之),会使所有直接相连的ECU同步地切换I-PDU组。因此,Nm为EIRA中的每个PNC请求维护定时器(所谓的PNC复位定时器)。每当在接收到的PNC位向量中请求了相应的PNC时,以及每当发送相应的PNC请求时,该PNC复位定时器都会重启。
3.4.2.2. 外部部分网络集群的聚合
启用了PNC网关功能的ECU使用此特性按通道收集外部PNC请求。外部PNC请求必须在所有受影响的通道之间协调。PNC协调的逻辑由ComM提供,其中为每个通道配置了它是主动协调还是被动协调。在主动协调的通道上,外部PNC请求会被镜像回接收到该请求的通道,并且还会被转发到分配了该PNC的所有其他协调通道(无论被动还是主动协调)。在被动协调的通道上,外部PNC请求会被转发到分配了该PNC的其他主动协调通道,而不会镜像回接收到该外部PNC请求的通道。这避免了当两个ECU都启用了PNC网关功能并连接到同一通道时,部分网络集群请求的无休止镜像。Nm模块向ComM提供PNC是否被外部请求或释放的信息,并为每个相关的PNC按通道管理PNC定时器处理。外部被请求PNC的聚合状态称为"外部请求数组(ERA)"。
3.4.2.3. 同步PNC关闭
为了避免应用层的超时失败,PNC应以同步的方式关闭(PNC中的所有节点在同一时间点关闭)。同步PNC关闭是ComM、Nm和\<Bus>Nm协作的功能,用于确保在整个PN拓扑中几乎在同一时间点同步关闭PNC。如果启用了PNC网关,同步PNC关闭由处于顶层PNC协调器或中间PNC协调器角色的ECU处理。当处于顶层PNC协调器角色的ECU的ComM检测到某个PNC被释放(该PNC不再被内部或外部请求)时,该ComM会请求一次同步PNC关闭。Nm模块存储所有请求,并在Nm_MainFunction的上下文中处理它们。Nm模块就已激活的PNC关闭过程向受影响的\<Bus>Nm发出指示。\<Bus>Nm调用Nm模块,以按给定的NM通道获取用于同步PNC关闭的聚合请求(作为PNC位向量)。\<Bus>Nm使用所提供的PNC位向量组装一个作为PN关闭报文的NM-PDU,并在相应的NM通道上发送该报文。如果处于中间PNC协调器角色的ECU接收到一个PN关闭报文,\<Bus>Nm会从接收到的PN关闭报文中提取PNC位向量,并通过调用回调函数Nm_ForwardSynchronizedPncShutdown转发该信息。该回调函数会立即通过调用ComM_Nm_ForwardSynchronizedPncShutdown将该指示转发给ComM。ComM将立即请求所有主动PNC协调(由PNC网关协调)的ComM通道的同步PNC关闭。同步PNC关闭的请求按NM通道转发给Nm模块,并按照上一节所述的相同方式处理。如果PNC叶节点接收到PN关闭报文,它会将该报文作为普通NM报文处理(更新本地PN信息并复位PN复位定时器)。
3.4.3. 主函数的调度
由于通信通道或PNC的状态变化通常在主处理函数的上下文中处理,因此必须恰当考虑通信和网络管理所涉及模块(ComM、Nm、\<Bus>Nm)的主处理函数的调度和执行顺序。ComM通常结合系统中的事件来协调各项活动,并通过调用相关API触发下层所需的动作。系统中需要ComM触发特定动作的事件可以是用户的内部请求(对通道或PNC的内部请求)、对通道或PNC的被动/外部请求,或者在总线上接收到的同步PNC关闭报文。外部事件可能由唤醒事件、周期NM报文的接收或同步关闭报文引起。ComM接收并处理所有内部和外部请求,并触发所需的动作,这些动作将导致通信和网络管理模块状态机的状态变化,进而导致周期NM报文或同步关闭报文在总线上的传输。在集成这些模块时,必须考虑到:特定请求的处理在基础软件中是异步完成的(例如:传输请求、来自应用的某些请求),并且特定动作可能在所涉及模块的主处理周期上下文中被解耦处理(例如:\<Bus>Nm中的传输、定时器的处理、状态变化以及向上层的通知)。
3.4.4. I-PDU组切换
对于I-PDU组切换,预期COM中为每个通道或部分网络存在专用于发出和接收I-PDU的I-PDU组。AUTOSAR COM确保只要包含某个I-PDU的至少一个I-PDU组处于活动(启动)状态,该I-PDU就是活动的。
请注意,I-PDU组的处理高度依赖具体项目,某些用例必须在项目范围内加以考虑(例如:使用\<Bus>Sm状态而不是ComM模式,或者同时使用\<Bus>Sm状态和ComM模式)。
为了说明如何管理一个ECU的I-PDU,创建以下简化场景来描述其处理方式。示例ECU具有两个CAN通道和三个部分网络。通道的模式请求端口命名为ComM_Mode_Channel1和ComM_Mode_Channel2,部分网络的请求源命名为PNC1、PNC2和PNC3。PNC1的I-PDU仅通过Channel1通信;PNC2的I-PDU通过Channel1和Channel2通信;PNC3的I-PDU仅通过Channel2通信。本示例中使用的I-PDU组在下表中定义。
表3.2:PNC处理的I-PDU组
| I-PDU组 | PNC | 方向 | 通道 |
|---|---|---|---|
| PNC1PDUS_TX | PNC1 | TX | Channel1 |
| PNC1PDUS_RX | PNC1 | RX | Channel1 |
| PNC2PDUS_CH1_TX | PNC2 | TX | Channel1 |
| PNC2PDUS_CH1_RX | PNC2 | RX | Channel1 |
| PNC2PDUS_CH2_TX | PNC2 | TX | Channel2 |
| PNC2PDUS_CH2_RX | PNC2 | RX | Channel2 |
| PNC3PDUS_TX | PNC3 | TX | Channel2 |
| PNC3PDUS_RX | PNC3 | RX | Channel2 |
表3.3:由通道处理控制的I-PDU组
| I-PDU组 | PNC | 方向 | 通道 |
|---|---|---|---|
| CAN1IPDUS_TX | n/a | TX | Channel1 |
| CAN1IPDUS_RX | n/a | RX | Channel1 |
| CAN2IPDUS_TX | n/a | TX | Channel2 |
| CAN2IPDUS_RX | n/a | RX | Channel2 |
3.4.4.1. 通道相关的I-PDU组处理
如果一个通信通道被请求,则应启动相应的I-PDU组。
rule channel1requested initially false {
  if ( ComM_Mode_Channel1 == COMM_FULL_COMMUNICATION ) {
    actionlist channel1requestedActions
  }
}
actions channel1requestedActions on condition {
  PduGroupSwitch {
    init true
    enable ArMmExample.EcuC.MyCom.CAN1IPDUS_TX, ArMmExample.EcuC.MyCom.CAN1IPDUS_RX
  }
}

rule channel2requested initially false {
  if ( ComM_Mode_Channel2 == COMM_FULL_COMMUNICATION ) {
    actionlist channel2requestedActions
  }
}
actions channel2requestedActions on condition {
  PduGroupSwitch {
    init true
    enable ArMmExample.EcuC.MyCom.CAN2IPDUS_TX, ArMmExample.EcuC.MyCom.CAN2IPDUS_RX
  }
}
清单3.18:ComM报告FULL_COMMUNICATION
如果一个通信通道被释放,且通道状态机进入COMM_SILENT_COMMUNICATION,则应停止相应的TX I-PDU组。
rule channel1silentcom initially false {
  if ( ComM_Mode_Channel1 == COMM_SILENT_COMMUNICATION ) {
    actionlist channel1silentcomActions
  }
}
actions channel1silentcomActions on condition {
  PduGroupSwitch {
    init true
    disable ArMmExample.EcuC.MyCom.CAN1IPDUS_TX
  }
}

rule channel2silentcom initially false {
  if ( ComM_Mode_Channel2 == COMM_SILENT_COMMUNICATION ) {
    actionlist channel2silentcomActions
  }
}
actions channel2silentcomActions on condition {
  PduGroupSwitch {
    init true
    disable ArMmExample.EcuC.MyCom.CAN2IPDUS_TX
  }
}
清单3.19:ComM报告SILENT_COMMUNICATION
如果一个通信通道被释放,且通道状态机进入COMM_NO_COMMUNICATION,则应停止相应的RX I-PDU组。
rule channel1nocom initially false {
  if ( ComM_Mode_Channel1 == COMM_NO_COMMUNICATION ) {
    actionlist channel1nocomActions
  }
}
actions channel1nocomActions on condition {
  PduGroupSwitch {
    init true
    disable ArMmExample.EcuC.MyCom.CAN1IPDUS_RX
  }
}

rule channel2nocom initially false {
  if ( ComM_Mode_Channel2 == COMM_NO_COMMUNICATION ) {
    actionlist channel2nocomActions
  }
}
actions channel2nocomActions on condition {
  PduGroupSwitch {
    init true
    disable ArMmExample.EcuC.MyCom.CAN2IPDUS_RX
  }
}
清单3.20:ComM报告NO_COMMUNICATION
3.4.4.2. PNC相关的I-PDU组处理
如果一个部分网络被请求(无论是主动还是被动),则应启动相应的I-PDU组。
rule pnc1requested initially false {
  if ( PNC1 == PNC_REQUESTED || PNC1 == PNC_READY_SLEEP ) {
    actionlist pnc1requestedActions
  }
}
actions pnc1requestedActions on condition {
  PduGroupSwitch {
    init true
    enable ArMmExample.EcuC.MyCom.PNC1IPDUS_TX, ArMmExample.EcuC.MyCom.PNC1IPDUS_RX
  }
}

rule pnc2requested initially false {
  if ( PNC2 == PNC_REQUESTED || PNC2 == PNC_READY_SLEEP ) {
    actionlist pnc2requestedActions
  }
}
actions pnc2requestedActions on condition {
  PduGroupSwitch {
    init true
    enable ArMmExample.EcuC.MyCom.PNC2IPDUS_CH1_TX, ArMmExample.EcuC.MyCom.PNC2IPDUS_CH1_RX,
           ArMmExample.EcuC.MyCom.PNC2IPDUS_CH2_TX, ArMmExample.EcuC.MyCom.PNC2IPDUS_CH1_RX
  }
}

rule pnc3requested initially false {
  if ( PNC3 == PNC_REQUESTED || PNC3 == PNC_READY_SLEEP ) {
    actionlist pnc3requestedActions
  }
}
actions pnc3requestedActions on condition {
  PduGroupSwitch {
    init true
    enable ArMmExample.EcuC.MyCom.PNC3IPDUS_TX, ArMmExample.EcuC.MyCom.PNC3IPDUS_RX
  }
}
清单3.21:ComM报告PNC_REQUESTED或PNC_READY_SLEEP
如果一个部分网络被释放,且PNC状态机进入PNC_PREPARE_SLEEP,则应停用相应PNC的截止期限监视(deadline monitoring)。在达到PNC_NO_COMMUNICATION状态之前,I-PDU仍会被传输。
rule pnc1preparesleep initially false {
  if (PNC1 == PNC_PREPARE_SLEEP) {
    actionlist pnc1preparesleepActions
  }
}
actions pnc1preparesleepActions on condition {
  PduGroupSwitch {
    init true
    enable ArMmExample.EcuC.MyCom.PNC1IPDUS_TX, ArMmExample.EcuC.MyCom.PNC1IPDUS_RX
  }
  DeadlineMonitoring {
    disable ArMmExample.EcuC.MyCom.PNC1IPDUS_RX
  }
}

rule pnc2preparesleep initially false {
  if (PNC2 == PNC_PREPARE_SLEEP ) {
    actionlist pnc2preparesleepActions
  }
}
actions pnc2preparesleepActions on condition {
  PduGroupSwitch {
    init true
    enable ArMmExample.EcuC.MyCom.PNC2IPDUS_CH1_TX, ArMmExample.EcuC.MyCom.PNC2IPDUS_CH2_RX,
           ArMmExample.EcuC.MyCom.PNC2IPDUS_CH2_TX, ArMmExample.EcuC.MyCom.PNC2IPDUS_CH2_RX
  }
  DeadlineMonitoring {
    disable ArMmExample.EcuC.MyCom.PNC2IPDUS_CH1_RX, ArMmExample.EcuC.MyCom.PNC2IPDUS_CH2_RX
  }
}

rule pnc3preparesleep initially false {
  if (PNC3 == PNC_PREPARE_SLEEP ) {
    actionlist pnc3preparesleepActions
  }
}
actions pnc3preparesleepActions on condition {
  PduGroupSwitch {
    init true
    enable ArMmExample.EcuC.MyCom.PNC3IPDUS_TX, ArMmExample.EcuC.MyCom.PNC3IPDUS_RX
  }
  DeadlineMonitoring {
    disable ArMmExample.EcuC.MyCom.PNC3IPDUS_RX
  }
}
清单3.22:ComM报告PNC_PREPARE_SLEEP
如果一个部分网络被释放,且PNC状态机进入PNC_NO_COMMUNICATION,则应停止相应的I-PDU组。
rule pnc1nocom initially false {
  if ( PNC1 == PNC_NO_COMMUNICATION ) {
    actionlist pnc1nocomTrueActions
  }
}
actions pnc1nocomTrueActions on condition {
  PduGroupSwitch {
    init true
    disable ArMmExample.EcuC.MyCom.PNC1IPDUS_TX, ArMmExample.EcuC.MyCom.PNC1IPDUS_RX
  }
}

rule pnc2nocom initially false {
  if ( PNC2 == PNC_NO_COMMUNICATION ) {
    actionlist pnc2nocomTrueActions
  }
}
actions pnc2nocomTrueActions on condition {
  PduGroupSwitch {
    init true
    disable ArMmExample.EcuC.MyCom.PNC2IPDUS_CH1_TX, ArMmExample.EcuC.MyCom.PNC2IPDUS_CH1_RX,
            ArMmExample.EcuC.MyCom.PNC2IPDUS_CH2_TX, ArMmExample.EcuC.MyCom.PNC2IPDUS_CH2_RX
  }
}

rule pnc3nocom initially false {
  if ( PNC3 == PNC_NO_COMMUNICATION ) {
    actionlist pnc3nocomTrueActions
  }
}
actions pnc3nocomTrueActions on condition {
  PduGroupSwitch {
    init true
    disable ArMmExample.EcuC.MyCom.PNC3IPDUS_TX, ArMmExample.EcuC.MyCom.PNC3IPDUS_RX
  }
}
清单3.23:ComM报告PNC_NO_COMMUNICATION
3.4.5. J1939网络管理
与当前的AUTOSAR网络管理不同,J1939网络管理的任务不是处理ECU的睡眠和唤醒,而是为ECU所表示的每个节点分配唯一的地址。
这是通过在启动时发送AddressClaimed(AC,0x0EE00)参数组来实现的,该报文宣告所期望的地址。如果另一个节点声明了相同的地址并具有更高的优先级,本节点在发送CannotClaimAddress参数组(SA为空地址的AC)后必须进入静默,或者尝试使用其他地址。
为了支持这一用例,BswM被扩展为可以通过API函数BswM_J1939Nm_StateChangeNotification()接受来自J1939Nm的状态变化指示(另请参阅3.2.2.2.15节)。
根据网络管理所指示的状态,BswM需要切换COM的ComIPduGroup、PduR的PduRRoutingPathGroup,以及J1939Rm的通用请求处理。
前两个动作通过BswMPduGroupSwitch和BswMPduRouterControl动作实现。J1939请求管理器应使用BswMJ1939Rm动作进行切换。
预期COM为每个网络提供包含所有本地接收和发送I-PDU的IPDU组。PduR应以相同的方式配置,为每个通道提供用于所有本地接收和发送I-PDU的路由路径组,不包括转发给J1939Rm的Request报文的接收I-PDU。
然后,BswM必须配置为根据所报告的NM状态切换上述IPDU组和PduRRoutingPathGroup的开启与关闭,以及J1939请求管理器的通用请求处理。下面的规则展示了BswM根据NM状态所执行的动作。
rule J1939_nm_normal_operation initially false {
  if ( J1939NmState == NM_STATE_NORMAL_OPERATION ) {
    actionlist J1939NormalOperationActions
  }
}
actions J1939NormalOperationActions on condition {
  PduGroupSwitch {
    init true
    enable ArMmExample.EcuC.MyCom.J1939IPDUS
  }
  PduRoute enable J1939_RoutingPath
  custom "J1939Rm_SetState(J1939RM_STATE_ONLINE)"
  custom "Xcp_SetTransmissionMode(CHANNEL1,XCP_TX_ON)"
}

rule J1939_nm_offline initially false {
  if ( J1939NmState != NM_STATE_NORMAL_OPERATION ) {
    actionlist J1939OfflineActions
  }
}
actions J1939OfflineActions on condition {
  PduGroupSwitch {
    disable ArMmExample.EcuC.MyCom.J1939IPDUS
  }
  PduRoute disable J1939_RoutingPath
  custom "J1939Rm_SetState(J1939RM_STATE_OFFLINE)"
  custom "Xcp_SetTransmissionMode(CHANNEL1,XCP_TX_OFF)"
}
清单3.24:实现J1939网络管理的规则
注意: 建议使用BswMJ1939Rm动作而不是自定义调用。本清单中使用自定义调用只是因为当前ARText版本尚不支持该动作。
3.4.6. J1939诊断模式管理
除了地址分配之外,BswM还必须监督J1939环境中广播报文的发送。每个IPDU组代表一个网络的广播报文(具有PDU2格式PGN或PDU1格式PGN以及广播目标地址的J1939 PG)。
为此,同样预期COM为每个通道包含一个IPDU组,其中包含该ECU的广播报文。
rule J1939_broadcast_management initially false {
  if ( BswMJ1939DcmBroadcastStatus == NETWORK_ENABLED) {
    actionlist J1939ActivateBroadcastActions
  }
  else {
    actionlist J1939DeactivateBroadcastActions
  }
}
actions J1939ActivateBroadcastActions on condition {
  PduGroupSwitch {
    init true
    enable ArMmExample.EcuC.MyCom.J1939BroadcastIPDUS
  }
}
actions J1939DeactivateBroadcastActions on condition {
  PduGroupSwitch {
    disable ArMmExample.EcuC.MyCom.J1939BroadcastIPDUS
  }
}
清单3.25:实现J1939广播管理的规则
3.4.7. LIN调度表切换
BswM能够根据来自应用SWC的请求切换LIN通道的调度表。
SWC以应用模式的形式向BswM请求一个LIN调度表。切换成功后,BswM切换到所请求的模式。
下面展示了这种行为的一个示例。首先,需要一个供应用SWC用于请求特定调度表的模式声明组,LIN通道将切换到该调度表。
BswM与SWC之间的SenderReceiverInterface需要一个包含相同取值的枚举。
在LIN调度表设置完成后,需要一个模式切换接口来切换应用模式。
还需要一个使用前面定义的枚举的SenderReceiverInterface。应用SWC可以使用它来请求一个应当引发LIN调度表切换的模式。
interface senderReceiver LinChannel1ScheduleTableRequestPort {
  data ENUM_LinScheduleTables LinScheduleMode
}
当应用SWC请求另一个应用模式时,下面的BswM规则会切换LIN通道的调度表。
rule LinChannel1Schedule1Request initially false {
  if (LinChannel1ScheduleTableRequestPort == Schedule1) {
    LinScheduleSwitch(LinSchedule1)
  }
}
下面的BswM规则将应用模式切换到应用此前请求的模式。当LinSM通知BswM发生了一次LIN调度表切换时,该规则被触发。
rule LinChannel1Schedule1Switched initially false {
  if (LinSM_CurrentState == LinSchedule1) {
    RteSwitch(LinScheduleMode, Schedule1)
  }
}
最后是LIN调度表LinSchedule2对应的规则:
rule LinChannel1Schedule2Request initially false {
  if (LinChannel1ScheduleTableRequestPort == Schedule2) {
    LinScheduleSwitch(LinSchedule2)
  }
}

rule LinChannel2Schedule1Switched initially false {
  if (LinSM_CurrentState == Schedule2) {
    RteSwitch(LinScheduleMode, LinSchedule2)
  }
}
3.4.8. 以太网交换机端口组切换
对于以太网交换机端口切换,预期EthSwtPort被组合为EthIfSwitchPortGroup。EthIfSwitchPortGroup可以从系统描述提取(SystemDescriptionExtract)中派生。根据建模,每个EthSwitchPortGroup被映射到至少一个PNC。EthIfSwitchPortGroup的切换通过特定的BswM规则实现。因此,ComM通过BswM_ComM_CurrentPNCMode报告PNC的当前模式。PNC与EthSwitchPortGroup之间的映射为BswM所知。于是,BswM通过以相应的EthIfSwitchPortGroup调用EthIf_SwitchPortGroupRequestMode,将所报告的PNC当前模式转发给EthIf。根据给定的端口模式(ETH_MODE_DOWN或ETH_MODE_ACTIVE),EthIf管理对EthIfSwitchPortGroup的请求,并决定关闭或打开EthSwtPort。
为了说明如何管理EthIfSwitchPortGroup的切换,创建以下场景。示例ECU配置了两个部分网络(命名为PNC1和PNC2)和两个对应的EthIfSwtPortGroup(命名为EthIfSwtPortGroup1和EthIfSwtPortGroup2):
- 如果PNC1被请求,则以EthSwtPortGroup1和ETH_MODE_ACTIVE调用EthIf_SwitchPortGroupRequestMode
- 如果PNC1被释放,则以EthSwtPortGroup1和ETH_MODE_DOWN调用EthIf_SwitchPortGroupRequestMode
- 如果PNC2被请求,则以EthSwtPortGroup2和ETH_MODE_ACTIVE调用EthIf_SwitchPortGroupRequestMode
- 如果PNC2被释放,则以EthSwtPortGroup2和ETH_MODE_DOWN调用EthIf_SwitchPortGroupRequestMode
如果一个部分网络被请求,则打开相应的EthSwtPortGroup。
rule pnc1requested initially false {
  if ( PNC1 == COMM_PNC_REQUESTED || PNC1 == COMM_PNC_READY_SLEEP
       || PNC1 == COMM_PNC_PREPARE_SLEEP ){
    actionlist pnc1requestedActions
  }
}
actions pnc1requestedActions on condition {
  EthIfSwitchPortGroupRequestMode {
    init false
    enable EthIfSwtPortGroup1
  }
}

rule pnc2requested initially false {
  if ( PNC2 == COMM_PNC_REQUESTED || PNC2 == COMM_PNC_READY_SLEEP
       || PNC2 == COMM_PNC_PREPARE_SLEEP ){
    actionlist pnc2requestedActions
  }
}
actions pnc2requestedActions on condition {
  EthIfSwitchPortGroupRequestMode {
    init false
    enable EthIfSwtPortGroup2
  }
}
清单3.26:ComM报告切换到COMM_PNC_FULL_COMMUNICATION
如果一个部分网络被释放,则关闭相应的EthSwtPortGroup。
rule pnc1released initially false {
  if ( PNC1 == COMM_PNC_NO_COMMUNICATION) {
    actionlist pnc1releasedActions
  }
}
actions pnc1releasedActions on condition {
  EthIfSwitchPortGroupRequestMode {
    init true
    disable EthIfSwtPortGroup1
  }
}

rule pnc2released initially false {
  if ( PNC2 == COMM_PNC_NO_COMMUNICATION) {
    actionlist pnc2releasedActions
  }
}
actions pnc2releasedActions on condition {
  EthIfSwitchPortGroupRequestMode {
    init true
    disable EthIfSwtPortGroup2
  }
}
清单3.27:ComM报告COMM_PNC_NO_COMMUNICATION
3.4.8.1. 带唤醒请求的以太网交换机端口组切换
AUTOSAR支持对兼容OA TC10的以太网硬件通过数据线(dataline)进行睡眠/唤醒的处理。结合PNC处理和以太网交换机端口组切换,当存在带唤醒请求的活动PNC请求时,ComM会以COMM_PNC_REQUESTED_WITH_WAKEUP_REQUEST向BswM发出指示。BswM通过以相应的EthIfSwtPortGroup和相应的Eth_ModeType ETH_MODE_ACTIVE_WITH_WAKEUP_REQUEST调用EthIf_SwitchPortGroupRequestMode,将该活动的PNC转发给EthIf。基于3.4.8节以太网交换机端口组切换中的示例配置,下面的示例展示了带数据线唤醒请求的以太网交换机端口切换:
- 如果PNC1被请求,则以EthSwtPortGroup1和ETH_MODE_ACTIVE_WITH_WAKEUP_REQUEST调用EthIf_SwitchPortGroupRequestMode
- 如果PNC2被请求,则以EthSwtPortGroup2和ETH_MODE_ACTIVE_WITH_WAKEUP_REQUEST调用EthIf_SwitchPortGroupRequestMode
如果一个部分网络被请求,且以太网硬件支持并使用了数据线唤醒,则打开相应的EthSwtPortGroup,并通过Eth_ModeType ETH_MODE_ACTIVE_WITH_WAKEUP_REQUEST报告数据线唤醒请求。
rule pnc1requested_with_wakeup_request initially false {
  if ( PNC1 == COMM_PNC_REQUESTED_WITH_WAKEUP_REQUEST){
    actionlist pnc1requested_with_wakeup_request_Actions
  }
}
actions pnc1requested_with_wakeup_request_Actions on condition {
  EthIfSwitchPortGroupRequestMode {
    init false
    enable EthIfSwtPortGroup1
  }
}

rule pnc2requested_with_wakeup_request initially false {
  if ( PNC2 == COMM_PNC_REQUESTED_WITH_WAKEUP_REQUEST){
    actionlist pnc2requested_with_wakeup_request_Actions
  }
}
actions pnc2requested_with_wakeup_request_Actions on condition {
  EthIfSwitchPortGroupRequestMode {
    init false
    enable EthIfSwtPortGroup1
  }
}
清单3.28:ComM报告切换到COMM_PNC_FULL_COMMUNICATION并带有数据线唤醒请求
除了管理EthIfSwitchPortGroup切换的请求之外,EthIf还监督每个EthSwitchPortGroup的累积链路状态。如果EthIf检测到EthIfSwitchPortGroup累积链路状态的意外变化,它会通过调用受影响EthIfSwitchPortGroup的BswM_EthIf_PortGroupLinkStateChg来指示这一链路状态变化。该指示可以通过模式切换转发给应用,以便对这类通信错误场景做出反应(例如:以太网交换机端口硬件错误、数据线连接松动等)。
3.4.9. PduR路由路径组切换
PduR路由路径组切换用于切换未分配给COM I-PDU组的I-PDU的路由路径(参见3.4.4节"I-PDU组切换"),例如:通过LdCom传输的I-PDU。LdCom不具备Com所提供的那种控制I-PDU组的能力。
因此,可以通过配置PduR路由路径组来控制受影响的PduR路由路径(类似于COM中的I-PDU组)。
PduR路由路径组通过以下API控制:PduR_EnableRouting(\<routing path group id>)和PduR_DisableRouting(\<routing path group id>)。
这些API可以由BswM基于特定的BswM规则调用。这使得PduR路由路径组的切换能够与部分网络结合使用,例如:ComM向BswM指示当前的PNC状态,BswM评估相应BswM规则的触发条件并触发BswM动作(控制PduR路由路径组)。
请注意:
- 如果需要控制I-PDU,建议通过COM I-PDU组控制COM的I-PDU,并通过切换PduR路由路径组控制其余的I-PDU。
以下场景说明如何管理一个ECU的PduR路由路径组。示例ECU具有一个带两个VLAN的物理以太网通道和三个部分网络集群。
VLAN的模式请求端口命名为EthSM_Vlan1和EthSM_Vlan2,部分网络集群的请求源命名为PNC1、PNC2和PNC3。PNC1的I-PDU仅通过Vlan1通信;PNC2的I-PDU通过Vlan1和Vlan2通信;PNC3的I-PDU仅通过Vlan2通信。当总线状态管理器发出指示时,BswM应检查哪些部分网络集群被请求。
rule activeWakeupVlan1 initially false {
  if ( EthSM_Vlan1 == ETHSM_BSWM_FULL_COMMUNICATION){
    actionlist activeWakeupVlan1Actions
  }
}
actions activeWakeupVlan1Actions on condition{
  rule pnc1requested
  rule pnc2requested
}

rule activeWakeupVlan2 initially false{
  if ( EthSM_Vlan2 == ETHSM_BSWM_FULL_COMMUNICATION
       && PNC2 != PNC_REQUESTED && PNC3 != PNC_REQUESTED )
  {
    actionlist activeWakeupVlan2Actions
  }
}
actions activeWakeupVlan2Actions on condition{
  rule pnc2requested
  rule pnc3requested
}
清单3.29:通道上的主动唤醒
如果总线状态管理器报告某个VLAN即将离线,BswM会禁用相应的I-PDU路由路径组。如果该通道是一个部分网络的一部分,则必须禁用整个部分网络。
rule offlineVlan1 initially false {
  if (EthSM_Vlan1 == ETHSM_BSWM_NO_COMMUNICATION){
    actionlist offlineVlan1Actions
  }
}
actions offlineVlan1Actions on condition {
  PduRRoutingPathGroupSwitch{
    init true
    disable ArMmExample.EcuC.MyPduR.VLAN1_IPDU_ROUTING_PATHS,
            ArMmExample.EcuC.MyPduR.PNC1_IPDU_ROUTING_PATHS,
            ArMmExample.EcuC.MyPduR.PNC2_IPDU_ROUTING_PATHS
  }
}

rule offlineVlan2 initially false {
  if ( EhtSM_Can2 == CANSM_BSWM_NO_COMMUNICATION ) {
    actionlist offlineVlan2Actions
  }
}
actions offlineVlan2Actions on condition {
  PduRRoutingPathGroupSwitch {
    init true
    disable ArMmExample.EcuC.MyPduR.VLAN2_IPDU_ROUTING_PATHS,
            ArMmExample.EcuC.MyPduR.PNC2_IPDU_ROUTING_PATHS,
            ArMmExample.EcuC.MyPduR.PNC3_IPDU_ROUTING_PATHS
  }
}
清单3.30:EthSM报告NO_COMMUNICATION
当单个部分网络集群被释放时,代表该网络的I-PDU路由路径组必须被禁用。
rule pnc1nocom initially false {
  if ( PNC1 == PNC_NO_COMMUNICATION ) {
    actionlist pnc1nocomTrueActions
  }
}
actions pnc1nocomActions on condition {
  PduRRoutingPathGroupSwitch {
    init true
    disable ArMmExample.EcuC.MyPduR.PNC1_IPDU_ROUTING_PATHS
  }
}

rule pnc2nocom initially false {
  if ( PNC2 == PNC_NO_COMMUNICATION ) {
    actionlist pnc2nocomTrueActions
  }
}
actions pnc2nocomActions on condition {
  PduRRoutingPathGroupSwitch {
    init true
    disable ArMmExample.EcuC.MyPduR.PNC2_IPDU_ROUTING_PATHS
  }
}

rule pnc3nocom initially false {
  if ( PNC3 == PNC_NO_COMMUNICATION ) {
    actionlist pnc3nocomActions
  }
}
actions pnc3nocomActions on condition {
  PduRRoutingPathGroupSwitch {
    init true
    disable ArMmExample.EcuC.MyPduR.PNC3_IPDU_ROUTING_PATHS
  }
}
清单3.31:PNC报告NO_COMMUNICATION
如果一个部分网络集群被请求,则使能相应的I-PDU路由路径组。
rule pnc1requested initially false {
  if ( PNC1 == PNC_REQUESTED || PNC1 == PNC_READY_SLEEP ) {
    actionlist pnc1requestedActions
  }
}
actions pnc1requestedActions on condition {
  PduRRoutingPathGroupSwitch {
    init true
    enable ArMmExample.EcuC.MyPduR.PNC1_IPDU_ROUTING_PATHS
  }
}

rule pnc2requested initially false {
  if ( PNC2 == PNC_REQUESTED || PNC2 == PNC_READY_SLEEP ) {
    actionlist pnc2requestedActions
  }
}
actions pnc2requestedActions on condition {
  PduRRoutingPathGroupSwitch {
    init true
    enable ArMmExample.EcuC.MyPduR.PNC2_IPDU_ROUTING_PATHS
  }
}

rule pnc3requested initially false {
  if ( PNC3 == PNC_REQUESTED || PNC3 == PNC_READY_SLEEP ) {
    actionlist pnc3requestedActions
  }
}
actions pnc3requestedActions on condition {
  PduRRoutingPathGroupSwitch {
    init true
    enable ArMmExample.EcuC.MyPduR.PNC2_IPDU_ROUTING_PATHS
  }
}
清单3.32:PNC报告PNC_REQUESTED或PNC_READY_SLEEP
译注:清单3.32中规则 pnc3requested 的动作启用了 PNC2_IPDU_ROUTING_PATHS——这是R23-11官方PDF转markdown源文档中的提取讹误(规则体被插图分割),按上下文应为 PNC3_IPDU_ROUTING_PATHS。此处保留源文档原文并加注说明。
3.4.10. 服务发现控制
AUTOSAR提供了一种由应用软件组件控制面向服务通信的标准方式。它利用BswM进行模式管理的通用手段。
为了实现标准的接口和行为,模式请求端口和模式切换接口与BswM的配置描述一起被标准化(参见[4]《基础软件模式管理器规范》第7.8章)。这样,不仅接口得到了很好的定义,期望的行为也得到了很好的定义。
配置描述旨在供工具链使用,生成一组相互匹配的规则和动作列表,以提供对服务发现的实际控制。
自动提供/自动订阅(auto-offer/auto-subscribe)与项目自定义的方法可以并行使用。唯一的例外是:如果使用了自动提供/自动订阅,则同一ECU上的同一服务实例不能再进行应用层控制。
图3.3展示了标准化服务发现控制所涉及实体的概览。
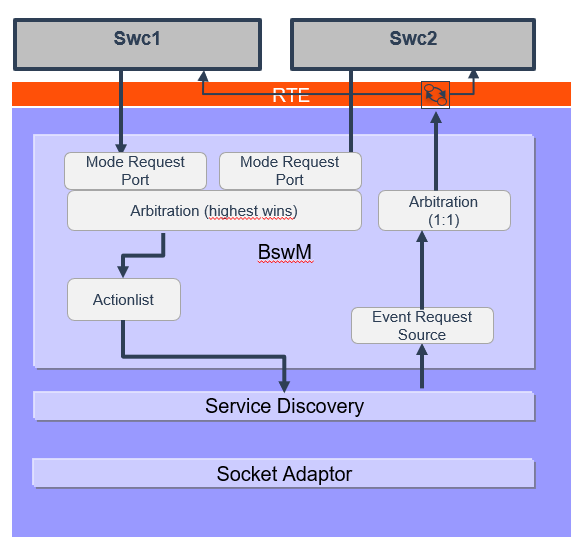
图3.3:服务发现控制流概览
为了能够使用服务发现控制的标准手段,在设计应用SWC时就必须将其纳入考虑。
虽然必须在设计时就知道需要哪些用例,但实际的接口对它们将应用于哪种SOA技术完全无关。
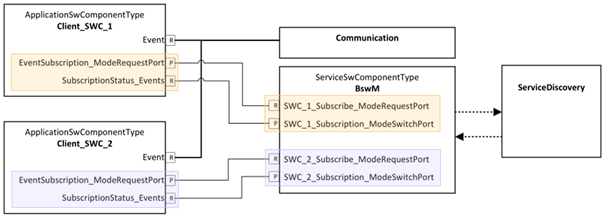
图3.4:BswM交互中涉及端口连接的示例
对于一个需要请求订阅一个或多个事件的SWC,需要一个对应的S/R端口。
该端口将用于与服务发现交互这一事实,通过将ServiceNeedsKind设置为BswMgrNeeds来表达。
交互的类型由RoleBasedDataAssignment决定,它可以是以下几种之一:
- ClientEventSubscription
- ClientEventSubscriptionStatus
- ServerServiceOffer
- ServerEventSubscriptionStatus
到实际载荷端口(即:事件/方法)的映射,通过在RepresentedPortGroup中引用与此请求/通知相关的所有事件/方法端口来提供。
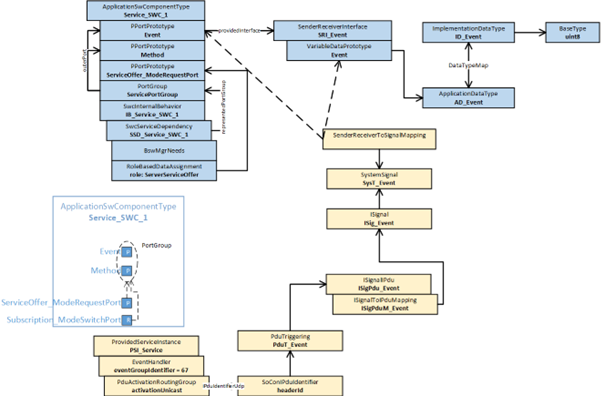
图3.5:模式请求端口与对应事件/方法(载荷数据)之间的映射
该映射在设计时完成。映射的粒度可以选择为1:1、为整个服务实例使用一个请求端口,或介于两者之间的任何形式。在使用Some-IP服务发现的情况下,例如:可以将其设定为与事件到事件组的映射相匹配。因此,BswM规则会据此处理,当一个SWC端口映射到多于一个事件/方法时,相应的规则和动作列表将实现"最高者胜出"(highest wins,针对请求)和"最低者胜出"(lowest wins,针对返回的指示)。
由于构建这些BswM规则所需的全部信息都可以通过EcuExtract和EcuC获得,配置工具可以生成完整的BswM配置,构建相应的请求和通知行为。更多细节请参阅[4]《基础软件模式管理器规范》。必要规则和动作列表的生成在[4]的第7.8.2–7.8.5章中描述。
图3.6展示了生成的配置可能的样子的一个示例。所有白色的框都预期由配置工具生成。
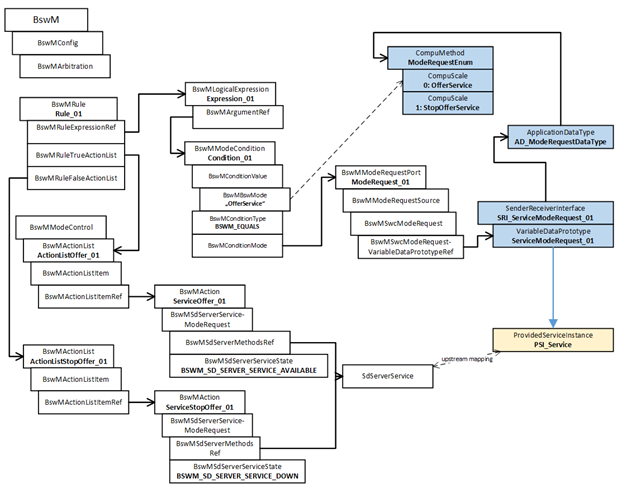
图3.6:生成的BswM配置示例
3.5. 诊断
从AUTOSAR 4.0.3版本开始,DCM是所有诊断用例的总体模式管理器。BswM负责相应地改变其他基础软件模块的状态。
3.5.1. 诊断会话控制
对于会话控制,SWS_DiagnosticCommunicationManager[5]中的[SWS_Dcm_00777]定义了下面的模式声明组作为providedModeGroup。
注意: 模式名称和取值源自DCM的配置。本指南仅展示一个示例。
modeGroup DcmDiagnosticSessionControl { DefaultSession, ProgrammingSession,
  ExtendedDiagnosticSession, SafetySystemDiagnosticSession, AllSessionLevel }
interface modeSwitch MSIF_DcmDiagnosticSessionControl {
  mode DcmDiagnosticSessionControl diagnosticSessionControl
}
清单3.33:DCM会话控制服务的模式组
作为模式管理器的DCM可以将会话控制服务的当前模式通知其他BSW模块,并在需要时将基础软件设置为相应的模式。清单3.34展示了对应的模式切换接口。
注意,同一个接口也可以用于将当前诊断会话通知应用软件。
request BswModeNotification DiagnosticSessionControl {
  source MSIF_DcmDiagnosticSessionControl.diagnosticSessionControl
  processing IMMEDIATE
  initialValue DefaultSession
}
清单3.34:DCM会话控制服务的模式请求端口
3.5.2. ECU复位
在ECU复位的情况下,DCM与BswM之间的交互更为复杂。《诊断通信管理器规范》[5]为此定义了清单3.35所述的接口。通过此接口,DCM向BswM发出信号:
- 使ECU准备好执行特定的复位。
- 显式地执行该复位。
modeGroup DcmEcuReset{ NONE, HARD, KEYONOFF, SOFT, JUMPTOBOOTLOADER,
                       JUMPTOSYSSUPPLIERBOOTLOADER, EXECUTE }
interface modeSwitch MSIF_DcmEcuReset { mode DcmEcuReset ecureset }
清单3.35:ECU复位诊断服务的模式切换接口
[SWS_Dcm_00373]规定:在接收到UDS服务请求(其子功能不是enableRapidPowerShutDown(0x04)或disableRapidPowerShutDown(0x05))时,DCM模块应将模式声明组原型DcmEcuReset切换为接收到的resetType。在请求该模式切换后,DCM会触发开始发送肯定响应报文。
根据[SWS_Dcm_00594],在肯定响应的发送确认(调用Dcm_TpTxConfirmation)时,DCM模块应触发模式声明组原型DcmEcuReset到EXECUTE的模式切换。通过这最后一次模式切换,DCM请求BswM最终关闭ECU并执行复位。
清单3.36描绘了DCM中规定的不同复位场景如何在DCM中进行配置。注意,在本文档的运行示例中,整体的EcuMode用于向DCM发出ECU已准备好复位的信号。根据诊断服务的不同,DCM应等待该确认,或者立即切换到EXECUTE模式——这将使BswM调用EcuM_GoDown。
rule DcmEcuResetHard initially false {
  if ( DcmEcuResetMode == DcmEcuReset.HARD) {
    actionlist DcmEcuResetHardActions
  }
}
actions DcmEcuResetHardActions on condition {
  custom "EcuM_SelectShutdownTarget(ECU_RESET, ECUM_RESET_IO)"
  custom "EcuM_SelectShutdownCause(ECUM_CAUSE_DCM)"
  SchMSwitch EcuMode : ECU_RESET_READY
}

rule DcmEcuResetKeyOnOff initially false {
  if ( DcmEcuResetMode == DcmEcuReset.KEYONOFF) {
    actionlist DcmEcuResetKeyOnOffActions
  }
}
actions DcmEcuResetKeyOnOffActions on condition {
  custom "EcuM_SelectShutdownTarget(ECU_RESET,ECUM_RESET_IO)"
  custom "EcuM_SelectShutdownCause(ECUM_CAUSE_DCM)"
  SchMSwitch EcuMode : ECU_RESET_READY
}

rule DcmEcuResetSoft initially false {
  if ( DcmEcuResetMode == DcmEcuReset.SOFT) {
    actionlist DcmEcuResetSoftActions
  }
}
actions DcmEcuResetSoftActions on condition {
  custom "EcuM_SelectShutdownTarget(ECU_RESET, ECUM_RESET_MCU)"
  custom "EcuM_SelectShutdownCause(ECUM_CAUSE_DCM)"
  SchMSwitch EcuMode : ECU_RESET_READY
}

rule DcmEcuResetBootLoader initially false {
  if ( DcmEcuResetMode == DcmEcuReset.JUMPTOBOOTLOADER) {
    actionlist DcmEcuResetBootLoaderActions
  }
}
actions DcmEcuResetBootLoaderActions on condition {
  custom "EcuM_SelectShutdownTarget(ECU_RESET, ECUM_RESET_MCU)"
  custom "EcuM_SelectShutdownCause(ECUM_CAUSE_DCM)"
  custom "EcuM_SelectBootTarget(ECUM_BOOT_TARGET_OEM_BOOTLOADER)"
  SchMSwitch EcuMode : ECU_RESET_READY
}

rule DcmEcuResetSupplierBootloader initially false {
  if ( DcmEcuResetMode == DcmEcuReset.JUMPTOSYSSUPPLIERBOOTLOADER ) {
    actionlist DcmEcuResetSupplierBootloaderActions
  }
}
actions DcmEcuResetSupplierBootloaderActions on condition {
  custom "EcuM_SelectShutdownTarget(ECU_RESET, ECUM_RESET_MCU)"
  custom "EcuM_SelectShutdownCause(ECUM_CAUSE_DCM)"
  custom "EcuM_SelectBootTarget(ECUM_BOOT_TARGET_SYS_BOOTLOADER)"
  SchMSwitch EcuMode : ECU_RESET_READY
}

rule DcmEcuReset initially false {
  if ( DcmEcuResetMode == DcmEcuReset.EXECUTE ) {
    actionlist DcmEcuResetActions
  }
}
actions DcmEcuResetActions on condition {
  custom "EcuM_GoDown(MODULE_ID)"
}
清单3.36:实现不同复位场景的规则集
3.5.3. 快速断电关闭
在接收到带有子功能enableRapidPowerShutdown(0x04)或disableRapidPowerShutdown(0x05)的UDS服务请求时,DCM模块会触发模式声明组原型DcmRapidPowerShutDown到ENABLE_RAPIDPOWERSHUTDOWN或DISABLE_RAPIDPOWERSHUTDOWN的模式切换。
在大多数用例中,该信息由应用解析以减少超限时间。不过,如果BswM需要实现不同的关机序列,也可以将它提供给BswM(清单3.37)。
modeGroup DcmRapidPowerShutDown { ENABLE_RAPIDPOWERSHUTDOWN, DISABLE_RAPIDPOWERSHUTDOWN }
interface modeSwitch MSIF_RapidPowerShutdown {
  mode DcmRapidPowerShutDown powerShutDown
}
清单3.37:快速断电关闭的模式切换接口
3.5.4. 通信控制诊断服务
如果DCM向BswM报告进入了某个指定的通信控制模式,BswM必须使能或停用相应的IPDU组,如清单3.38所示。
rule communicationcontrol1 initially false on condition {
  if (Dcm_Communication_Control_CAN1 == DCM_ENABLE_RX_TX_NORM ) {
    actionlist communicationcontrol_DCM_ENABLE_RX_TX_NORM
  }
}
actions communicationcontrol_DCM_ENABLE_RX_TX_NORM on trigger {
  PduGroupSwitch { init true enable ArMmExample.EcuC.MyCom.CAN1IPDUS }
}
//----------------------------------------------------------------
rule communicationcontrol2 initially false on condition {
  if (Dcm_Communication_Control_CAN1 == DCM_ENABLE_RX_DISABLE_TX_NORM ) {
    actionlist communicationcontrol_DCM_ENABLE_RX_DISABLE_TX_NORM
  }
}
actions communicationcontrol_DCM_ENABLE_RX_DISABLE_TX_NORM on trigger {
  PduGroupSwitch {
    init true
    enable ArMmExample.EcuC.MyCom.CAN1RXIPDUS
    disable ArMmExample.EcuC.MyCom.CAN1TXIPDUS
  }
}
//----------------------------------------------------------------
rule communicationcontrol3 initially false on condition {
  if (Dcm_Communication_Control_CAN1 == DCM_DISABLE_RX_ENABLE_TX_NORM ) {
    actionlist communicationcontrol_DCM_DISABLE_RX_ENABLE_TX_NORM
  }
}
actions communicationcontrol_DCM_DISABLE_RX_ENABLE_TX_NORM on trigger {
  PduGroupSwitch {
    init true
    enable ArMmExample.EcuC.MyCom.CAN1TXIPDUS
    disable ArMmExample.EcuC.MyCom.CAN1RXIPDUS
  }
}
//----------------------------------------------------------------
rule communicationcontrol5 initially false on condition {
  if (Dcm_Communication_Control_CAN1 == DCM_DISABLE_RX_TX_NORMAL ) {
    actionlist communicationcontrol_DCM_DISABLE_RX_TX_NORMAL
  }
}
actions communicationcontrol_DCM_DISABLE_RX_TX_NORMAL on trigger {
  PduGroupSwitch { init true disable ArMmExample.EcuC.MyCom.CAN1IPDUS }
}
//----------------------------------------------------------------
rule communicationcontrol6 initially false on condition {
  if (Dcm_Communication_Control_CAN1 == DCM_ENABLE_RX_TX_NM ) {
    actionlist communicationcontrol_DCM_ENABLE_RX_TX_NM
  }
}
actions communicationcontrol_DCM_ENABLE_RX_TX_NM on trigger {
  PduGroupSwitch { init true enable ArMmExample.EcuC.MyCom.CAN1NMIPDUS }
}
//----------------------------------------------------------------
rule communicationcontrol7 initially false on condition {
  if (Dcm_Communication_Control_CAN1 == DCM_ENABLE_RX_DISABLE_TX_NM ) {
    actionlist communicationcontrol_DCM_ENABLE_RX_DISABLE_TX_NM
  }
}
actions communicationcontrol_DCM_ENABLE_RX_DISABLE_TX_NM on trigger {
  PduGroupSwitch {
    init true
    enable ArMmExample.EcuC.MyCom.CAN1NMRXIPDUS
    disable ArMmExample.EcuC.MyCom.CAN1NMTXIPDUS
  }
}
//----------------------------------------------------------------
rule communicationcontrol8 initially false on condition {
  if (Dcm_Communication_Control_CAN1 == DCM_DISABLE_RX_ENABLE_TX_NM ) {
    actionlist communicationcontrol_DCM_DISABLE_RX_ENABLE_TX_NM
  }
}
actions communicationcontrol_DCM_DISABLE_RX_ENABLE_TX_NM on trigger {
  PduGroupSwitch {
    init true
    enable ArMmExample.EcuC.MyCom.CAN1NMTXIPDUS
    disable ArMmExample.EcuC.MyCom.CAN1NMRXIPDUS
  }
}
//----------------------------------------------------------------
rule communicationcontrol9 initially false on condition {
  if (Dcm_Communication_Control_CAN1 == DCM_DISABLE_RX_TX_NM ) {
    actionlist communicationcontrol_DCM_DISABLE_RX_TX_NM
  }
}
actions communicationcontrol_DCM_DISABLE_RX_TX_NM on trigger {
  PduGroupSwitch {
    init true
    disable ArMmExample.EcuC.MyCom.CAN1NMRXIPDUS, ArMmExample.EcuC.MyCom.CAN1NMTXIPDUS
  }
}
//----------------------------------------------------------------
rule communicationcontrol10 initially false on condition {
  if (Dcm_Communication_Control_CAN1 == DCM_ENABLE_RX_TX_NORM_NM ) {
    actionlist communicationcontrol_DCM_ENABLE_RX_TX_NORM_NM
  }
}
actions communicationcontrol_DCM_ENABLE_RX_TX_NORM_NM on trigger {
  PduGroupSwitch {
    init true
    enable ArMmExample.EcuC.MyCom.CAN1NMRXIPDUS, ArMmExample.EcuC.MyCom.CAN1NMTXIPDUS
  }
}
//----------------------------------------------------------------
rule communicationcontrol11 initially false on condition {
  if (Dcm_Communication_Control_CAN1 == DCM_ENABLE_RX_DISABLE_TX_NORM_NM ) {
    actionlist communicationcontrol_DCM_ENABLE_RX_DISABLE_TX_NORM_NM
  }
}
actions communicationcontrol_DCM_ENABLE_RX_DISABLE_TX_NORM_NM on trigger {
  PduGroupSwitch {
    init true
    enable ArMmExample.EcuC.MyCom.CAN1NMRXIPDUS, ArMmExample.EcuC.MyCom.CAN1RXIPDUS
    disable ArMmExample.EcuC.MyCom.CAN1NMTXIPDUS, ArMmExample.EcuC.MyCom.CAN1TXIPDUS
  }
}
//----------------------------------------------------------------
rule communicationcontrol12 initially false on condition {
  if (Dcm_Communication_Control_CAN1 == DCM_DISABLE_RX_ENABLE_TX_NORM_NM ) {
    actionlist communicationcontrol_DCM_DISABLE_RX_ENABLE_TX_NORM_NM
  }
}
actions communicationcontrol_DCM_DISABLE_RX_ENABLE_TX_NORM_NM on trigger {
  PduGroupSwitch {
    init true
    enable ArMmExample.EcuC.MyCom.CAN1NMTXIPDUS, ArMmExample.EcuC.MyCom.CAN1TXIPDUS
    disable ArMmExample.EcuC.MyCom.CAN1NMRXIPDUS, ArMmExample.EcuC.MyCom.CAN1RXIPDUS
  }
}
//----------------------------------------------------------------
rule communicationcontrol13 initially false on condition {
  if (Dcm_Communication_Control_CAN1 == DCM_DISABLE_RX_TX_NORM_NM ) {
    actionlist communicationcontrol_DCM_DISABLE_RX_TX_NORM_NM
  }
}
actions communicationcontrol_DCM_DISABLE_RX_TX_NORM_NM on trigger {
  PduGroupSwitch {
    init true
    disable ArMmExample.EcuC.MyCom.CAN1NMTXIPDUS, ArMmExample.EcuC.MyCom.CAN1TXIPDUS,
            ArMmExample.EcuC.MyCom.CAN1NMRXIPDUS, ArMmExample.EcuC.MyCom.CAN1RXIPDUS
  }
}
//----------------------------------------------------------------
清单3.38:通信控制诊断服务的BswM规则
3.5.5. 控制DTC设置
modeGroup DcmControlDTCSetting { ENABLEDTCSETTING, DISABLEDTCSETTING }
interface modeSwitch MSIF_DcmControlDtcSetting {
  mode DcmControlDTCSetting dtcSetting
}
清单3.39:DTC设置控制的模式切换接口
3.5.6. Roe状态
DCM会通过模式声明组原型DcmResponseOnEvent_\<RoeEventID>的模式切换,将每个已配置Roe事件的Roe当前状态切换为EVENT_STARTED、EVENT_STOPPED和EVENT_CLEARED。该信息主要对于需要与DCM交互的应用是必需的,例如事件需要从外部触发的情况。
ModeGroup DcmResponseOnEvent_<RoeEventID> { EVENT_STARTED, EVENT_STOPPED, EVENT_CLEARED }
interface modeSwitch MSIF_DcmResponseOnEvent{
  mode DcmResponseOnEvent currentMode
}
清单3.40:Roe状态的模式切换接口
3.6. 多核ECU上BswM之间的交互
本章描述与在多分区ECU中使用BswM相关的配置和集成指南。
BswM主要与功能集群的状态管理器交互(例如与ComM),因此应当在同一分区上本地可用,以尽可能限制跨核通信。
因此,BswM可以分布在多个包含BSW模块的分区上。这些相互独立的BswM拥有分区特定的配置集。不同分区本地BswM实例之间的同步可以通过BswM服务组件之间普通的模式通信(模式请求、模式切换)来完成。
如果ECU的某个分区中包含运行于其中的BSW模块,那么该分区也会有一个分区本地的BswM。
分区本地的BswM负责其分区内BSW模块的完整初始化。由于初始化序列很大程度上取决于模块在不同分区中的分布,这对所有分区本地BswM的配置有很大影响。
每个分区本地的BswM负责协调其分区内运行的BSW模块的初始化。
BswM的每个实例随后会负责分区本地BSW模块的正确初始化和去初始化,从而可以实现以下场景:
- 启动:OS启动后,每个EcuM会将控制权交给分区本地的BswM,由它负责其他分区本地BSW模块的初始化。随后,分区本地的BswM向运行在其他分区中的BswM实例发出该分区已就绪的信号。该信号传递通过BswM服务组件之间普通的模式通信完成。
- 关机:分区本地的BswM通过其模式请求源判断是否可以关机。如果可以,它会向运行在其他分区中的BswM实例发出其当前状态的信号。该信号传递通过BswM服务组件之间普通的模式通信完成。位于Master EcuM所在分区内的BswM随后可以据此信息决定是否发起ECU的关机。
- 去初始化:Master EcuM运行所在分区上的BswM可以向其他BswM发出想要关闭ECU的信号。该信号传递通过BswM服务组件之间普通的模式通信完成。其他BswM随后可以对其分区内的模块进行去初始化,以实现干净的关机。
- 分区重启:如果一个分区被重启,本地的BswM会向其他BswM实例发出它处于重启模式的信号。该信号传递通过BswM服务组件之间普通的模式通信完成。随后,其他BswM可以判定本地应用是否需要被通知或可能需要重启,以及如何将它们与新启动的分区同步。
3.7. 分区间动作
BswM没有实现任何机制来阻止执行影响驻留在另一个分区上的模块的动作。BswM的配置者在配置BswM动作时需要意识到这一点。通常,BswM可以安全地执行影响其自身分区的动作,但在配置影响另一个分区的BswM动作时,配置者必须给予特别考虑。在配置跨分区动作时,必须注意确保跨分区动作(在实现上是对另一个分区的函数调用)能够安全执行,而不会危及系统性能或稳定性。必要时,函数的实现者需要说明其使用上的限制(例如:"未准备好在启用内存保护的情况下被跨分区调用")。除其他事项外(Among other things),配置跨分区动作时,配置者需要考虑以下问题:内存保护、分区的停止/重启,以及被调用方(即动作的接收方)所在分区的恰当准备。
3.8. 分区间请求/指示
如果BswM集成在多分区ECU中,模式请求和/或模式指示可能会跨分区边界发送到BswM。对于通过RTE跨分区的模式请求/指示(例如BswMSwcModeRequest),配置者无需就系统稳定性或数据一致性做特殊考虑,RTE会处理这种跨分区模式请求/指示的通信。但是,如果跨分区的模式请求/指示直接来自BSW模块(例如BswMComMIndication)或来自通用源(例如BswMGenericRequest),配置者必须做特殊考虑,例如:
- 当配置者使用内存保护时,跨分区模式请求/指示所涉及的内存段(例如BswM内部的状态标志)需要配置为允许此类跨分区访问。
- 配置为IMMEDIATE处理的跨分区模式请求/指示也可能触发立即执行的动作列表。所产生的动作将在调用者的上下文中执行(例如:另一个分区中的BSW模块)。对于这类IMMEDIATE跨分区模式请求/指示,同样需要考虑"分区间动作"一章中所述的问题。
4. 缩略语和术语
4.1. 技术术语
本文档中使用的所有技术术语——除此处列出的术语之外——均可在AUTOSAR官方术语表[6]或软件组件模板规范[1]中找到。
| 术语 | 描述 |
|---|---|
| 模式(mode) | 模式是车辆中运行的、与特定实体、某个应用或整车相关的各种状态机(不仅是ECU状态管理器)的某一组状态 |
| 状态(state) | 状态是其所属BSW组件内部的,对应用不可见。因此它们仅被BSW的内部状态机使用。ECU状态管理器内部的状态构成各个阶段,并因此对模式进行处理 |
| 阶段(phase) | ECU管理器动作和事件的逻辑或时间上的组合,例如:STARTUP、UP、SHUTDOWN、SLEEP等。阶段可以由子阶段组成,子阶段通常被称为序列(sequence),如果它们的存在主要是为了将执行的动作序列组合成逻辑单元。此处的阶段不是AUTOSAR方法论中的阶段 |
| 模式切换端口(mode switch port) | 用于接收(或发送)模式切换通知的端口。为此,模式切换端口由ModeSwitchInterface类型化 |
| 模式请求接口(mode request interface) | 一种AUTOSAR SenderReceiverInterface,它在VariableDataPrototype中携带被请求的模式 |
| 模式用户(mode user) | 通过SwcModeSwitchEvent、BswModeSwitchEvent,或仅通过读取模式的当前状态而依赖于模式的AUTOSAR SW-C或AUTOSAR基础软件模块称为模式用户。模式用户通过拥有一个required(接收)模式切换端口或一个requiredModeGroup模式声明组原型来定义。另请参阅第2章 |
| 模式管理器(mode manager) | 进入和离开模式由模式管理器发起。模式管理器通过拥有一个provide(提供)模式切换端口或一个providedModeGroup模式声明组原型来定义。模式管理器可以是应用模式管理器,也可以是提供包括模式切换在内的服务的基础软件模块(如ECU状态管理器)。另请参阅第2.2节 |
| 应用模式管理器(application mode manager) | 应用模式管理器是提供模式切换服务的AUTOSAR软件组件。应用模式管理器的模式不必是标准化的 |
| 模式请求(mode request) | 使用SenderReceiverInterface从模式用户向模式管理器传递模式请求的通信称为模式请求 |
| 模式切换通知(mode switch notification) | 使用ModeSwitchInterface或providedModeGroup/requiredModeGroup模式声明组原型,从模式管理器向模式用户传递模式切换的通信称为模式切换通知 |
| 模式机实例(mode machine instance) | 模式机或模式声明组的实例由模式管理器的模式声明组原型定义。由于模式切换不是瞬时执行的,RTE或基础软件调度器必须维护自己的状态。对于每个模式管理器的模式声明组原型,RTE或基础软件调度器都有一个状态机。该状态机称为模式机实例。对于同一模式管理器的模式声明组原型的所有模式用户,RTE和基础软件调度器使用同一个模式机实例。另请参阅第2.2节 |
| 公共模式机实例(common mode machine instance) | "公共模式机实例"是由BSW模块和SW-C共享的一种特殊的"模式机实例":如果在软件组件端口中实例化的模式声明组原型与BSW模块的模式声明组原型同步(synchronizedModeGroup),则RTE生成器只创建一个模式机实例 |
| 模式禁用依赖(Mode Disabling Dependency) | 启动RunnableEntity或基础软件可调度实体(Basic Software Schedulable Entity)的RTEEvent或BswEvent可以包含一个引用模式声明的disabledMode或disabledInMode关联。该关联在本文档中称为模式禁用依赖(ModeDisablingDependency) |
| 模式禁用依赖的可执行实体(mode disabling dependent ExecutableEntity) | 模式禁用依赖的RunnableEntity或基础软件可调度实体由带有模式禁用依赖的RTEEvent或BswEvent触发。当相应的模式禁用处于活动状态时,RTE和基础软件调度器阻止通过该RTEEvent/BswEvent启动这些RunnableEntity或基础软件可调度实体。另请参阅第2.2节 |
| 模式禁用(mode disabling) | 当"模式禁用"处于活动状态时,RTE和基础软件调度器会禁用模式禁用依赖的可执行实体的启动。"模式禁用"在模式禁用依赖所引用的模式期间,以及进入和离开该模式的转换期间处于活动状态。另请参阅第2.2节 |
| OnEntry可执行实体(OnEntry ExecutableEntity) | 由带有ModeActivationKind为entry的SwcModeSwitchEvent或BswModeSwitchEvent触发的RunnableEntity或基础软件可调度实体,在进入模式时被触发。它被称为OnEntry可执行实体。另请参阅第2.2节 |
| OnExit可执行实体(OnExit ExecutableEntity) | 由带有ModeActivationKind为exit的SwcModeSwitchEvent或BswModeSwitchEvent触发的RunnableEntity或基础软件可调度实体,在退出模式时被触发。它被称为OnExit可执行实体。另请参阅第2.2节 |
| OnTransition可执行实体(OnTransition ExecutableEntity) | 由带有ModeActivationKind为transition的SwcModeSwitchEvent或BswModeSwitchEvent触发的RunnableEntity或基础软件可调度实体,在两个指定模式之间的转换时被触发。它被称为OnTransition可执行实体。另请参阅第2.2节 |
| 模式切换确认可执行实体(mode switch acknowledge ExecutableEntity) | 由连接到模式管理器模式声明组原型的SwcModeSwitchEvent或BswModeSwitchedAckEvent触发的RunnableEntity或基础软件可调度实体。它被称为模式切换确认可执行实体。另请参阅第2.2节 |
| 服务器可运行实体(server runnable) | 由OperationInvokedEvent触发的服务器。它具有介于可运行实体和函数调用之间的混合行为。在某些情况下,RTE可以将客户端-服务器通信实现为简单的函数调用 |
| 可运行实体激活(runnable activation) | 可运行实体的激活与导致该可运行实体执行的RTEEvent相关联。它被定义为该RTEEvent所指的事件。例如:对于定时事件,当定时器到期时激活相应的可运行实体;对于数据接收事件,当RTE接收到数据时激活该可运行实体 |
| 基础软件可调度实体激活(Basic Software Schedulable Entity activation) | 基础软件可调度实体的激活定义为包含该实体的任务的激活,并最终包括设置一个标志,告知任务中的胶水代码(glue code)应执行哪个基础软件可调度实体 |
| 可运行实体启动(Runnable start) | 可运行实体的启动是指在已启动的任务中调用实现该可运行实体的C函数 |
| 基础软件可调度实体启动(Basic Software Schedulable Entity start) | 基础软件可调度实体的启动是指在已启动的任务中调用实现该基础软件可调度实体的C函数 |
| 触发源(Trigger Source) | 触发源管理特定的触发器,并在触发器被触发时通知RTE或基础软件调度器。触发源拥有专用的提供触发端口和/或releasedTrigger触发器,用于与触发接收器通信 |
| 触发接收器(Trigger Sink) | 触发接收器在特定触发器被触发时依赖可运行实体或基础软件可调度实体的激活。触发接收器拥有专用的require触发端口和/或requiredTrigger触发器,用于与触发源通信 |
| 触发端口(Trigger port) | 由TriggerInterface类型化的PortPrototype |
| 被触发的可执行实体(triggered ExecutableEntity) | 至少由一个ExternalTriggerOccurredEvent/BswExternalTriggerOccurredEvent或InternalTriggerOccurredEvent/BswInternalTriggerOccurredEvent触发的可运行实体或基础软件可调度实体。在特定情况下,触发事件通信或可运行实体间触发由RTE或基础软件调度器实现为触发方对被触发可执行实体的直接函数调用 |
| 被触发的可运行实体(triggered runnable) | 至少由一个ExternalTriggerOccurredEvent或InternalTriggerOccurredEvent触发的可运行实体。在特定情况下,触发事件通信或可运行实体间触发由RTE实现为触发方可运行实体对被触发可运行实体的直接函数调用 |
| 被触发的基础软件可调度实体(triggered Basic Software Schedulable Entity) | 至少由一个BswExternalTriggerOccurredEvent或BswInternalTriggerOccurredEvent触发的基础软件可调度实体。在特定情况下,触发事件通信或基础软件可调度实体间触发由基础软件调度器实现为触发方可执行实体对被触发可执行实体的直接函数调用 |
| 执行实例(execution-instance) | 可执行实体的执行实例是就可并发执行而言,可执行实体的一个实例或调用上下文 |
| ECU间通信(inter-ECU communication) | ECU之间的通信(通常使用COM)在本文档中称为ECU间通信 |
| 分区间通信(inter-partition communication) | 同一ECU内不同分区(由不同的OS应用表示)之间的通信在本文档中称为分区间通信。它通常涉及OS机制的使用,例如IOC或受信任函数调用。这些分区可以位于不同的内核上,或使用ECU的不同内存段 |
| 分区内通信(intra-partition communication) | 同一ECU同一分区内的通信称为分区内通信。在这种情况下,RTE可以使用内部缓冲区和队列进行通信 |
| ECU内通信(intra-ECU communication) | 同一ECU内的通信在本文档中称为ECU内通信。它是分区间通信和分区内通信的超集 |