Health Monitoring
1. 引言和功能概述
1.1. 输入文件和相关标准与规范
本文档规定健康监控(Health Monitoring)与系统健康监控(System Health Monitoring)的功能。
健康监控是 [1](ISO 26262)所要求的(其所用术语包括控制流监控、外部监控设施、看门狗、逻辑监控、时间监控、程序顺序监控),本规范旨在覆盖该标准中的所有相关要求。
健康监控具有以下错误检测功能:
- 存活监督(Alive Supervision)——检查检查点(Checkpoint)是否以正确的频率发生
- 时限监督(Deadline Supervision)——检查两个检查点之间的时间差
- 逻辑监督(Logical Supervision)——检查检查点的执行顺序是否正确
健康监控应由 AUTOSAR Classic Platform 和 AUTOSAR Adaptive Platform 实现,也可以由其他平台实现。
健康监控的需求在 [2](RS HealthMonitoring)中规定。
系统健康监控引入了平台无关的健康监控。它旨在通过在不同 Adaptive、Classic 或非 AUTOSAR 平台之间共享健康信息,在系统级抽象健康监控。健康信息应使用标准化的健康指标(Health Indicator)格式在不同平台之间共享。本文档提供了跨多个平台交换健康信息的抽象接口。
2. 缩略语和缩写
以下术语表包含与健康监控相关、但未被 AUTOSAR 术语表 [3] 收录的缩略语和缩写。
Alive Indication
存活指示:受监督实体通过调用用于存活监督的检查点来表示其存活性的指示。
Alive Supervision
存活监督:检查受监督实体是否以正确频率执行的一类监督。
Checkpoint
检查点:受监督实体的控制流中报告活动的点。
Deadline Supervision
时限监督:检查两个检查点之间的执行时间是否在最小/最大时间限制内的一类监督。
Elementary Supervision Status
基本监督状态:表示存活监督、时限监督或逻辑监督当前状态的状态,基于对该监督的评估(正确/错误)。
Final Checkpoint
最终检查点:图的结束检查点。每个图可以有零个或多个最终检查点。
Global Supervision Status
全局监督状态:累计监督状态。在 Classic Platform 中,它汇总所有受监督实体的局部监督状态。在 Adaptive Platform 中,它基于单个功能组内的一组基本监督状态计算。
Graph
图:通过迁移连接的一组检查点,其中至少有一个检查点是初始检查点。图的任意两个检查点之间都有一条(通过迁移的)路径。
Health Channel
健康通道:提供(子)系统健康状况信息的通道。这可以是应用的全局监督状态、任何测试例程的结果,或(子)系统报告的状态(例如电压监控、OS 内核、ECU 状态……)。
Health Channel Supervision
健康通道监督:检查被监督软件所登记的健康指标是否在容差/限值内的一类监督。
Health Monitoring
健康监控:对软件行为的正确时序与顺序进行的监督。
Health Status
健康状态:与被监督软件相关的一组状态(例如电压状态、应用状态、RAM 监控算法的结果)。
Health Status Supervision
健康状态监督:检查被监督软件所登记的健康指标是否在容差/限值内。
Initial Checkpoint
初始检查点:图的起始检查点。每个图可以有一个或多个初始检查点。
Logical Supervision
逻辑监督:一种在线软件监督,检查软件(受监督实体或受监督实体集合)是否按程序员(由所开发的代码)定义的顺序执行。
Local Supervision Status
局部监督状态:表示单个受监督实体的存活监督、时限监督和逻辑监督当前结果的状态。
Machine
机器:参见 [3] AUTOSAR 术语表。
Platform Health Management
平台健康管理:Adaptive Platform 的健康监控。
Supervised Entity
受监督实体:软件组件类型的全部或一部分,被纳入监督。受监督实体表示相应软件组件类型内检查点的集合。一个软件组件类型可以包含零个、一个或多个受监督实体。一个受监督实体可以被多次实例化,此时每个实例都独立受监督。
Supervision Mode
监督模式:微控制器或虚拟机的整体状态,或(在 Adaptive Platform 情况下)功能组的状态。各模式互斥。模式例如可以是 Startup、Shutdown、Low power。
Health Indicator
健康指标:健康指标提供针对安全要求的当前系统性能的评估度量。
System Health Monitor(SHM)
系统健康监控器(System Health Monitor,SHM):系统健康监控器负责监控(子)系统的健康。它提供健康指标,可用于跨多个 Classic、Adaptive 及任何第三方平台的系统级错误处理。
Local Health Monitor
本地健康监控器:本地健康监控器收集其所在平台的健康信息。
Health Indicator Interface
健康指标接口:健康指标接口是使用标准化服务字段来通信健康指标的接口。
SE
受监督实体(Supervised Entity)。
SOTIF
预期功能安全(Safety Of The Intended Functionality)[4]。
Performance
性能:性能针对故障行为对性能进行评级。
Reliability
可靠性:可靠性评估由于不确定性而对系统的可信程度。
3. 相关文档
[1] ISO 26262:2018(所有部分)——道路车辆——功能安全
https://www.iso.org
[2] Requirements on Health Monitoring
AUTOSAR_FO_RS_HealthMonitoring
AUTOSAR_FO_TR_Glossary
[4] ISO/PAS 21448:2019——道路车辆——预期功能安全
https://www.iso.org
[5] Specification of Watchdog Manager
AUTOSAR_CP_SWS_WatchdogManager
[6] Specification of Platform Health Management
AUTOSAR_AP_SWS_PlatformHealthManagement
[7] Explanation of System Health Monitoring
AUTOSAR_FO_EXP_SystemHealthMonitoring
4. 约束和假设
4.1. 限制和使用条件
健康指标值的确定逻辑未作为 AUTOSAR 的一部分被标准化。
4.2. 汽车域的适用性
无限制。
5. 功能规格
5.1. 功能概述
本节给出健康监控的黑盒功能概述。它既不定义任何需求,也不定义功能的细节。
5.1.1. 功能接口
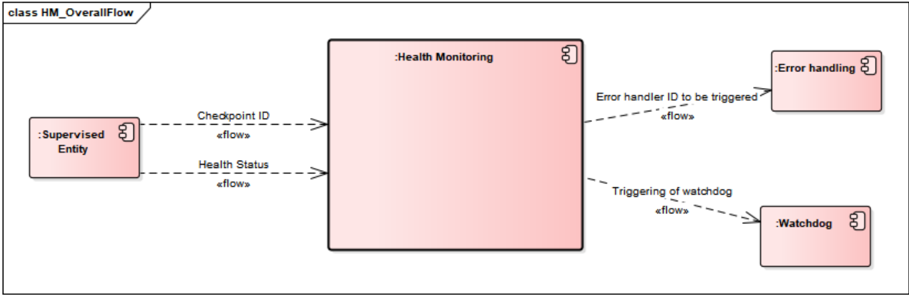
健康监控监督可配置数量的受监督实体的执行,同时也监督它们的健康状态(Health Status)。当它检测到程序执行违反了所配置的时间约束和/或逻辑约束,或违反了所配置的健康约束时,它会触发相应的错误处理器。健康监控还相应地控制看门狗(Watchdog),见图6.1。
健康监控功能可以按菊花链(daisy chain)方式拆分。每个健康监控实例对受监督实体、错误处理和看门狗具有相同的接口。此外,健康监控实例之间的接口也被标准化——它既传递健康监控的结果,也传递“原始数据”(检查点 ID、健康状态及必要的上下文信息)。每个实例会为检查点添加一些上下文相关数据(例如进程/任务 ID)。
在下例(图6.2)中,有三个健康监控实例,每个实例具有不同的使用场景。
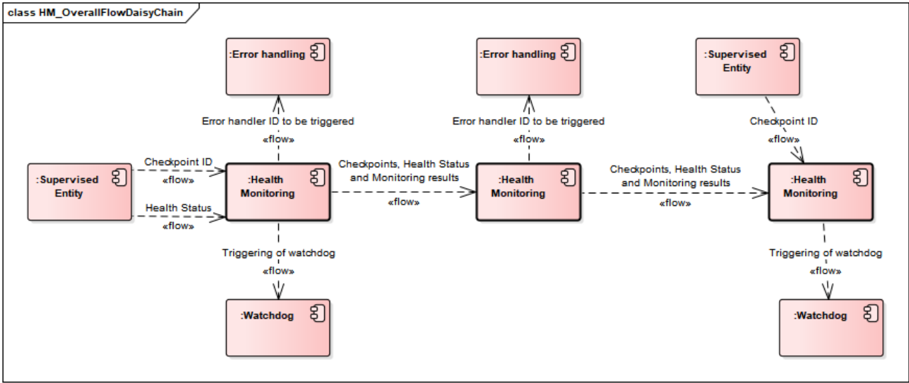
健康监控实例之间交换的数据是可配置的。
以下是健康监控实例的已知用例:
- 第一个实例通常是与受监督实体相同的进程/可执行文件/应用。
- 进一步的实例可以实现为微控制器上的服务/守护进程。
- 进一步或最终的实例可以实现于远程机器上。
系统健康监控器(SystemHealthMonitor)负责组合不同平台的健康信息,并在不同抽象层次上计算健康指标。这些健康指标随后可用于平台内部以稳定系统,或以某种服务健康度(Health of Service)增强服务。系统健康监控器被定义为平台无关组件,可以部署在系统中的任何位置。
5.1.2. 基本概念:受监督实体、检查点、图、监督模式
健康监控监督软件的执行。监督的逻辑单元是属于受监督实体的检查点。受监督实体与架构构建块软件之间没有固定的关系,但通常一个受监督实体可以表示一个软件组件。
检查点及检查点之间的迁移(Transition)构成图。一个图的检查点可以属于同一个受监督实体,也可以属于不同的受监督实体。
健康监控应监督其检查点属于相同或不同受监督实体的图。
健康监控应同时监督被其他受监督实体抢占(preempted)的受监督实体的图。
一个图可以有一个或多个初始检查点和一个或多个最终检查点。任何从任一初始检查点开始并以任一最终检查点结束的序列都是正确的(假设这些检查点属于同一个图)。在最终检查点之后,可以报告任何初始检查点。
在运行时,健康监控验证所配置的图是否被执行。这称为逻辑监督。健康监控还验证检查点和迁移的时序。用于周期性检查点的机制称为存活监督,用于非周期性检查点的机制称为时限监督。
检查点的粒度不由健康监控固定。较少的粗粒度检查点会限制健康监控的检测能力。例如,对于一个只有一个检查点的应用,健康监控只能检测该应用(或该应用的一部分)是否周期性运行,并检查时间约束。相反,如果该应用在每个代码块和分支处都有检查点,健康监控还可以检测该应用控制流中的故障。细粒度的检查点会导致健康监控的配置复杂且庞大。
健康监控允许定义不同的监督模式。可以为每个监督模式配置监督功能的不同行为。
5.1.3. 监督功能的执行
健康监控提供存活监督、时限监督、逻辑监督和健康通道监督(Health Channel Supervision)。所有监督功能都可以独立调用。
5.1.3.1. 存活监督
周期性受监督实体对给定时间跨度内的执行次数有约束。通过存活监督,健康监控周期性地检查受监督实体的检查点是否在给定限值内到达。这意味着健康监控检查受监督实体的运行是否过于频繁或过于稀少。
5.1.3.2. 时限监督
非周期性受监督实体对两个检查点之间的时序有单独的约束。通过时限监督,健康监控检查受监督实体的两个检查点(一个源检查点和一个目标检查点)之间迁移的时间跨度(用于检测提早到达和延迟),以及源检查点之后的经过时间(用于检测超时)。这意味着健康监控检查受监督实体中某些步骤的耗时是否在配置的最小和最大限制内。
5.1.3.3. 逻辑监督
逻辑监督是检查嵌入式系统软件正确执行的基本技术。当需要逻辑监督时,请参考安全标准(IEC 61508 或 ISO 26262)。逻辑监督关注控制流错误,这些错误会导致应用在无故障执行期间偏离有效(即已编码/已编译)的程序序列。如果一个或多个程序指令以错误顺序被处理,或者根本没有被处理,就会发生不正确的控制流。控制流错误可能导致数据损坏、微控制器复位,或违反应故障沉默(fail-silence)的行为。
对于控制流图,这意味着每当受监督实体报告新的检查点时,都必须验证前一个检查点与所报告的检查点之间是否配置了迁移。
5.1.4. 监督状态的确定
基于存活、时限和逻辑监督功能的结果,计算累计监督状态(Cumulative Supervision Status)。每个状态由状态机确定。状态机的细节请参考相应平台的规范([5] 与 [6])。
在 Classic Platform 情况下,为每个受监督实体计算局部监督状态,并基于所有受监督实体的局部监督状态计算全局监督状态。
在 Adaptive Platform 情况下,为每个存活、时限和逻辑监督计算基本监督状态。全局监督状态基于映射到某个全局监督(Global Supervision)的所有监督(存活、时限和逻辑)的基本监督状态计算。可能存在多个全局监督,因此一个全局监督状态可能不会汇总所有基本监督状态。
5.1.4.1. 规则处理
基于监督功能的结果,健康监控确定相应的反应。
5.1.4.2. 看门狗控制
健康监控控制硬件看门狗。当受监督实体因看门狗协议本身的编程错误或内存故障而未被正确评估时,仍可能出现看门狗协议错误地设置触发条件、导致不发生看门狗复位的情况。因此,可能需要在看门狗协议本身内部使用受监督实体和检查点(或其他内部监督机制),同时避免看门狗协议中的递归。
5.1.4.3. 错误处理
取决于每个受监督实体的局部监督状态和全局监督状态,健康监控启动用于从监督失败中恢复的机制。这些机制的范围从通知中央错误处理器到整个 ECU 全局复位。
5.1.5. 功能分解
健康监控具有以下逻辑步骤:
健康监控的行为是模式相关的(关于监督模式的描述参见 5.1.2 和 [2])。
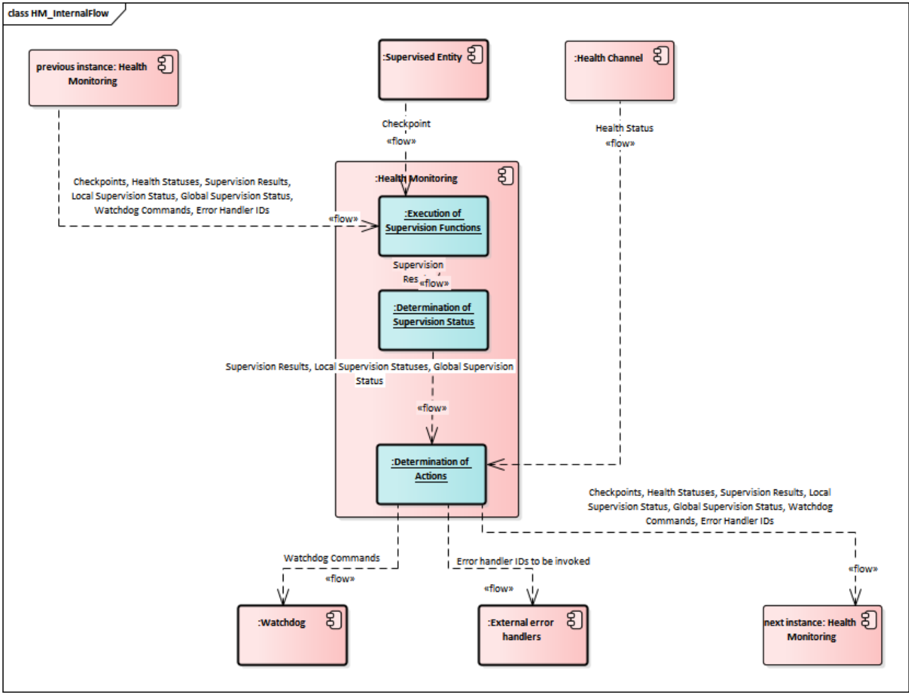
5.2. 监督功能的执行与监督结果的确定
受监督实体是健康监控的监督单元。每个受监督实体(SupervisedEntity)可以由不同的监督功能或它们的组合来监督。
在本阶段执行以下三个监督功能:
三个监督功能各为每个受监督实体(SupervisedEntity)产生一个监督功能结果(Results of Supervision Function)列表(在图6.3中以蓝色高亮),其中每个结果要么正确要么错误。
在健康监控初始化时,所有结果都被设置为正确。这意味着对每个受监督实体(SupervisedEntity)都有三个部分结果(一个来自存活监督、一个来自时限监督、一个来自逻辑监督)。
在给定模式下,每个受监督实体(SupervisedEntity)可以有零个、一个或多个存活监督(AliveSupervision),每个都有一个正确/错误的结果。
在给定模式下,每个受监督实体(SupervisedEntity)可以有零个、一个或多个时限监督(DeadlineSupervision),每个都有一个正确/错误的结果。
在给定模式下,每个受监督实体(SupervisedEntity)可以配置零个、一个或多个逻辑监督(LogicalSupervision)(即图),每个都有一个正确/错误的结果。
如果在给定模式下没有活动监督,则健康监控看不到任何 EXPIRED 局部状态,因此可以调用看门狗触发条件。
5.2.1. 存活监督
存活监督(AliveSupervision)提供一种机制,用于周期性地检查一个或多个受监督实体的执行可靠性。该机制支持对独立受监督实体的周期性时间约束进行检查。
5.2.1.1. 存活监督配置
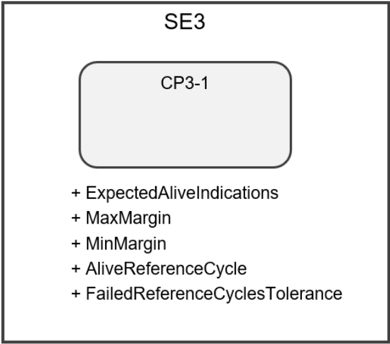
为提供存活监督(AliveSupervision),需要配置检查点及其时间约束。AliveSupervision 的最简配置是一个不带任何迁移的检查点,如图6.4所示。
此外,也可以有多个检查点,如图6.5所示。
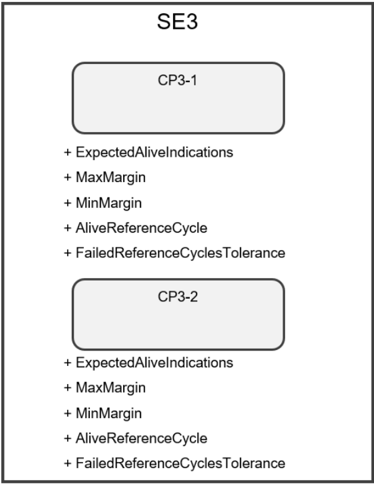
每个检查点可以有自己的一组 AliveSupervision 参数。迁移不被 AliveSupervision 使用。尽管每个检查点都有自己的参数,但被确定状态的是受监督实体,其依据是检查点的频率。
AliveSupervision 的参数取决于监督模式,并且按检查点定义(而不是对整个受监督实体全局定义)。
在给定模式下,受监督实体的检查点中的无、部分或全部可以配置为 AliveSupervision。此外,在每个模式下,检查点的 AliveSupervision 选项可以不同。
ExpectedAliveIndications(EAI)规定在固定的监督周期数内,某个检查点所期望的存活指示数量。周期长度由 AliveReferenceCycle 定义。
可以配置一个可接受的负偏差(MinMargin)和可接受的正偏差(MaxMargin)。
健康监控必须支持可配置数量的独立受监督实体。
5.2.1.2. 存活监督算法
为发送存活指示(Alive Indication),受监督实体(SupervisedEntity)调用函数 ReportCheckpoint,该函数会使该检查点的存活计数器(Alive Counter)递增。
健康监控对 SupervisedEntity 每个检查点计数器的周期性检查,在每个 AliveReferenceCycle 进行。
存活参考周期(Alive Reference Cycle,参见 AliveReferenceCycle)是给定监督模式下某个检查点的 AliveSupervision 的属性。
健康监控应对活动模式下配置的每个存活监督(AliveSupervision)执行对受监督实体每个检查点存活计数器的检查。该检查应在相应存活监督(AliveSupervision)的 AliveReferenceCycle 周期进行。
健康监控应通过检查存活计数器是否处于允许容差内(期望 − MinMargin;期望 + MaxMargin)来检查它(参见 ExpectedAliveIndications、MinMargin、MaxMargin)。
如果受监督实体的任何一个检查点未通过检查,则该受监督实体在此 AliveReferenceCycle 的存活监督结果被设置为错误;否则被设置为正确。
在对存活计数器进行检查时,如果存活监督结果被判定为错误,则失败存活监督参考周期的计数器应递增,除非它已超过(即不大于)所配置的失败容忍度(Failure Tolerance,参见配置参数 FailedReferenceCyclesTolerance)。
在对存活计数器进行检查时,如果存活监督结果被判定为正确,则失败存活监督参考周期的计数器应递减,除非它已为零。
健康监控只检查为当前监督模式配置的检查点。
如果当前监督模式中未定义相应的存活监督(AliveSupervision),则健康监控不应执行该检查点存活计数器的检查。
5.2.2. 时限监督
时限监督(DeadlineSupervision)检查非周期性受监督实体的时间约束。在这些受监督实体中,某个事件发生,随后在给定时间跨度内发生另一事件。该时间跨度可以具有最大和最小期限(时间窗口)。
5.2.2.1. 时限监督配置
对于每个 DeadlineSupervision,配置两个由迁移连接的检查点。期限(Deadline)附加在从源检查点到目标检查点的迁移上。最简 DeadlineSupervision 配置包含两个检查点和一个迁移,如图6.6所示。
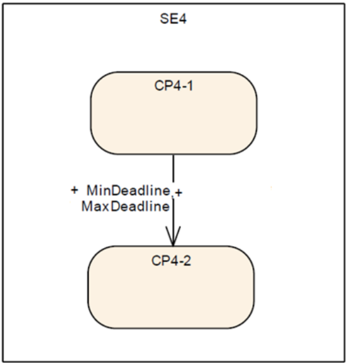
在一个受监督实体中可以定义多个迁移。迁移和检查点不必构成闭合图。由于该监督功能只考虑源检查点、目标检查点以及 MinDeadline、MaxDeadline,因此可以有独立的图,如图6.7所示。此外,检查点可以被串联起来。
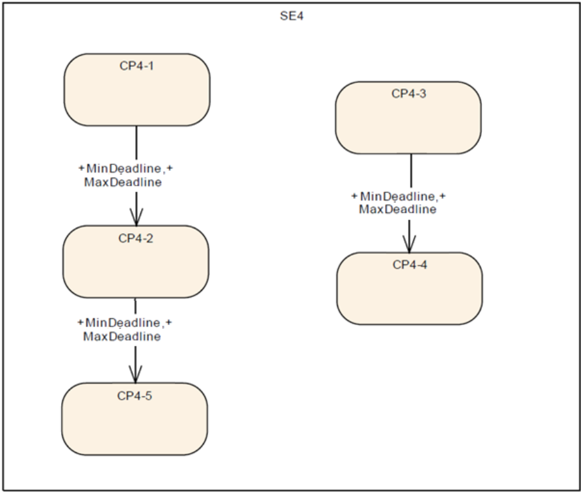
DeadlineSupervision 的配置与 AliveSupervision 的配置类似。
时限监督(参见 DeadlineSupervision)的参数取决于监督模式(ModeDependentSettings),并按一组两个检查点定义。在给定模式下,受监督实体的检查点中的无、部分或全部可以配置为 DeadlineSupervision。
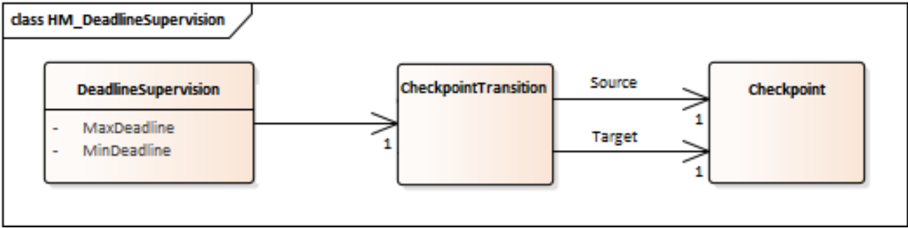
DeadlineSupervision 定义为带时间约束的一组迁移。一个迁移定义为对两个检查点的两个引用,称为源检查点和目标检查点(参见 DeadlineSupervision)。一个迁移具有最小和最大时间 MinDeadline、MaxDeadline。
5.2.2.2. 时限监督算法
当源检查点(即 CheckpointTransition 所引用的源检查点,参见 DeadlineSupervision)或目标检查点到达时,受监督实体调用函数 ReportCheckpoint,该函数将计算源检查点与目标检查点之间经过的时间。
该计算在目标检查点出现时执行,或者在源检查点之后的经过时间超过最大限制(MaxDeadline)时执行。
如果目标检查点与源检查点之间的时间差不处于最小和最大限制内(即时间差小于 MinDeadline 或大于 MaxDeadline),则该受监督实体的 DeadlineSupervision 结果应定义为错误;否则应定义为正确。
如果尽管自到达源检查点以来的时间已超过最大限制(即自到达源检查点以来的经过时间大于 MaxDeadline),但目标检查点仍未到达,则该受监督实体的 DeadlineSupervision 结果应定义为错误。
当某个源检查点在最大限制到期之时或之前被到达两次或更多次,而未到达相应的目标检查点时,这应被视为错误,并且该受监督实体的 DeadlineSupervision 结果应被视为错误。
当某个目标检查点在相应源检查点出现之前被到达时,函数 ReportCheckpoint 应忽略该检查点,且不更新该受监督实体的时限监督结果。
这也意味着,如果某个目标检查点在序列中被多次到达,DeadlineSupervision 不会将其视为错误。
对于任何既不是源检查点也不是目标检查点的上报检查点,函数 ReportCheckpoint 应忽略该检查点,且不更新该受监督实体的时限监督结果。
5.2.3. 逻辑监督
逻辑监督检查受监督实体的代码是否以正确顺序执行。
5.2.3.1. 逻辑监督配置
对于每个逻辑监督(LogicalSupervision),都有一个由迁移连接的检查点的图。该图抽象 SupervisedEntity 的行为。图与 LogicalSupervision 容器之间是一一对应的关系。
此外,一个检查点最多只能属于一个图,不允许图重叠。
作为受监督实体的示例,让我们考虑以下包含检查点 CP0-0 至 CP0-6 的代码片段。
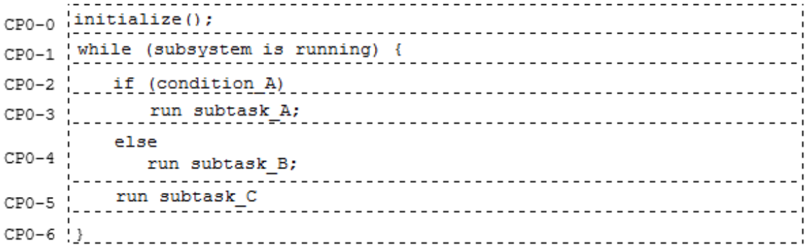
该受监督实体可以由如图6.9所示的图表示。
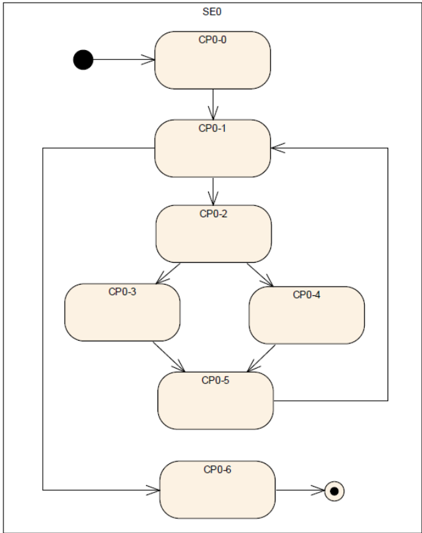
图6.10给出了该受监督实体更抽象的视图,其中检查点 CP0-1 表示完整的 while 循环。
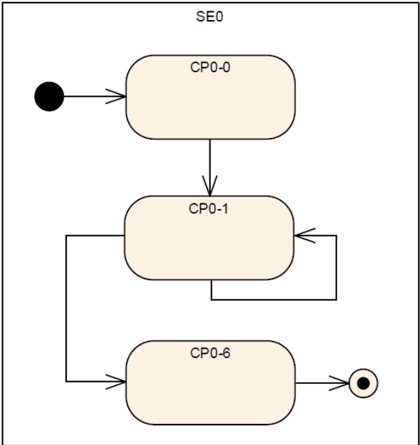
在图中,检查点可以属于同一个受监督实体或不同的受监督实体,不施加任何限制。图中检查点之间的迁移取决于监督模式。
图(参见 LogicalSupervision)的参数是监督模式(参见 ModeDependentSettings)中所包含的迁移。每个迁移连接两个检查点。无论检查点是否被任何迁移连接,它们都存在。
5.2.3.2. 逻辑监督算法
在健康监控初始化之后,尚未有任何检查点被报告,即所有受监督实体都处于被动状态。每个图被视为非活动。
每个图表示一个 LogicalSupervision,但它可能跨越多个受监督实体。假设有 N 个跨越某个受监督实体的图,这意味着该 SupervisedEntity 的 LogicalSupervision 产生 N 个结果。
健康监控应维护每个图的活动状态。
在初始化时,健康监控应将每个图视为非活动。
每个图可以有一个或多个初始检查点。初始检查点是图可以起始的检查点。
为通知到达某个检查点,受监督实体调用函数 ReportCheckpoint,该函数会执行逻辑监督算法。
由于一个检查点只能属于一个图,函数 ReportCheckpoint 能够识别某个检查点属于哪个图。
函数 ReportCheckpoint 应识别所到达的检查点属于哪一个图。
如果图处于活动状态,函数 ReportCheckpoint 对每个新检查点检查所存储检查点与新报告检查点之间的迁移是否被允许。
函数 ReportCheckpoint 应通过以下检查来验证属于某个图的上报检查点是否正确:
- 如果所上报检查点的图处于非活动状态,则: a. 如果该检查点是初始检查点(参见 LogicalSupervision),则所上报检查点所属 SupervisedEntity 内此逻辑监督的结果为正确,否则为错误。
- 否则,如果图处于活动状态,且此图先前调用的所有检查点都按正确顺序调用,则: a. 如果所上报检查点是所上报检查点的图中所存储检查点的后继(这意味着存在一个带源和目标的迁移),则所上报检查点所属 SupervisedEntity 的此逻辑监督结果为正确,否则为错误。
- 否则(即图处于活动状态,但此图中至少有一个检查点先前以错误顺序被调用): a. 该 SupervisedEntity 的此逻辑监督结果保持为错误。
上述需求意味着,在发生不正确的迁移时,被视为出错的 SupervisedEntity 是报告了不正确检查点的那个。
如果某个检查点是某个图的初始检查点之一,则该图被设置为活动。
注意,如果一个图包含多个初始检查点,当该图处于非活动状态时,允许进入其中任何一个:当某个初始检查点被报告时,相应的图变为活动,因此只有当从第一个检查点到第二个检查点配置了迁移时才允许另一个初始检查点,因为一个图在特定时刻只能有一个活动检查点。
如果由 ReportCheckpoint 触发的逻辑监督结果为正确,且该检查点被定义为最终检查点,则函数 ReportCheckpoint 应将图设置为非活动。在最终检查点之后,只可能接初始检查点。
对于任何不属于任何图的上报检查点,函数 ReportCheckpoint 应忽略它,且不更新该 SupervisedEntity 的逻辑监督结果。
这是因为该检查点可能被其他监督功能(存活或时限)使用。
如果函数 ReportCheckpoint 确定给定检查点的逻辑监督结果为真,且该检查点是初始检查点(参见 LogicalSupervision),则与该检查点对应的图应被视为活动。
5.3. 系统健康监控
前面的章节描述了平台级的健康监控。在使用不同平台 AP、CP、非 AUTOSAR 的分布式系统中,需要一个全局监控器来在整车级评估和共享健康信息。
将引入一种标准化的健康指标格式,用于共享平台、功能、域甚至整车的健康信息。这些健康指标既可用于平台级恢复动作,也可用于以服务健康度增强服务,类似于服务质量(Quality of Service,QoS)。
应规定系统健康监控器与本地健康监控器之间的抽象接口,以允许对多个 Adaptive、Classic 和第三方平台进行平台无关的健康管理。
5.3.1. 系统健康监控架构
SystemHealthMonitor 旨在实现平台无关的安全监控。因此,SystemHealthMonitor 按照 AUTOSAR_TPS_AbstractPlatformSpecification 作为抽象组件引入。SystemHealthMonitor 收集抽象 LocalHealthMonitor 的健康信息。这些 LocalHealthMonitor 部署在平台级,并收集平台自身的健康信息。平台级的 LocalHealthMonitor 可以实现为 [7](EXP-SHM)中所见的客户端 SystemHealthMonitor,或某个功能集群。本地信息可能包括 Platform Health Monitor(在 AP 中)/Watchdog Manager(在 CP 中)、State Manager(在 AP 中)/Basic Software Mode Manager(在 CP 中)的监控结果,或硬件信息,例如 highTemp。诸如 State Manager 之类的组件高度依赖具体项目,因此无法完全标准化 LocalHealthMonitor 报告哪些信息。
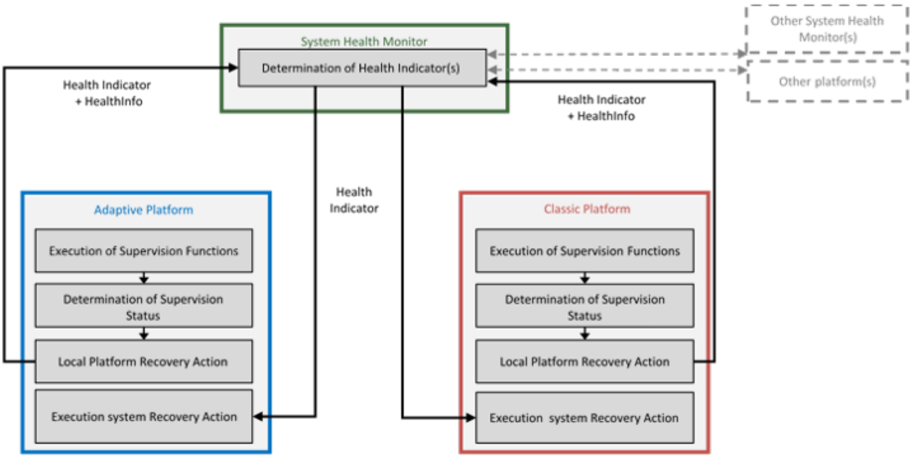
所收集的信息可用于创建平台健康指标,给出平台健康的总体估计。
LocalHealthMonitor 应基于本地报告的健康信息创建平台健康指标。
与 SHM 交换的信息被视为安全相关。因此,SHM 实例与本地监控器之间以及多个 SHM 实例之间的通信应是周期性的。应使用 E2E 保护等安全机制来检测可能的消息丢失、延迟、篡改等。可检测的错误取决于所选 E2E 配置文件和具体项目。健康指标的周期性交换可用作周期性心跳,给出平台和 SHM 可用性的指示。消息缺失意味着对正确行为没有信心,并且应在 SHM 侧的健康指标确定和平台级恢复动作中予以考虑。
平台健康指标和本地健康信息应周期性地上报给 SystemHealthMonitor。
由 SHM 计算的健康指标应周期性地上报给订阅者。
LocalHealthMonitor 与 SystemHealthMonitor 之间的信息交换应受 E2E 保护。
SystemHealthMonitor 应收集并评估其子系统中所有 LocalHealthMonitor 的健康信息。结合其他 SystemHealthMonitor 的健康指标,该子系统信息可用于在更高抽象层次上创建健康指标。
由于一个 SystemHealthMonitor 对其子系统构成单点故障威胁,多个 SystemHealthMonitor 可以接收本地健康信息,但其中只有一个应在某一时刻活动地计算并提供健康指标。
在给定时点,某个专用/特定健康指标应只由一个 SystemHealthMonitor 提供。
5.3.2. 健康指标的概念
健康指标提供针对安全要求的当前系统性能的评估度量。安全监控器的健康信息被分析并用于在不同抽象层次上确定健康指标。健康指标定义为由 ID、性能(Performance)、可靠性(Reliability)、时间戳(Timestamp)和 SubsystemState 构成的元组。性能针对故障行为对性能进行评级。可靠性评估由于不确定性而对系统的可信程度。SubsystemState 是子系统 Sub = {sub1,...,subn} 的特定于系统的健康状态。不同的 SubsystemState 基于可用性和可用性要求。健康指标可以是硬件、软件、用户或车辆环境监督的结果。将监控结果与明确定义的安全属性相结合,即可确定相应的健康三元组。健康指标的三个核心参数用于刻画不同安全标准所要求的不同安全方面。Degradation 参数在最抽象的层次上运作。仅基于二值可用性指示即可确定整体降级状态。ISO 26262 [1] 和 ISO 21448 [4] 考虑了除可用性之外的其他方面。ISO 26262 关注 E/E 系统故障引起的危害,而 SOTIF 指由性能局限引起的危害。为此,SOTIF 的范围要求包括车辆与其环境、用户及其他车辆的交互,以捕捉它们引入的不确定性。为将 ISO 26262 和 SOTIF 纳入健康指标,使用了性能和可靠性参数。
时间戳可用于存储健康指标创建时间的信息。应使用唯一的 HealthIndicatorID 来区分健康指标,并将它们分配给特定子系统(例如功能、平台、域)。
SystemHealthMonitor 可以在不同的抽象层次上运作。平台级的监控结果可以在功能特性(feature)层面分组。功能特性随后可以在域中分组,所有这些可为整车给出健康指示。这些抽象层次未被标准化,仅作为示例给出。每个 SystemHealthMonitor 可以处理不同抽象层次上的多个子系统,因此提供多个 HealthIndicator。
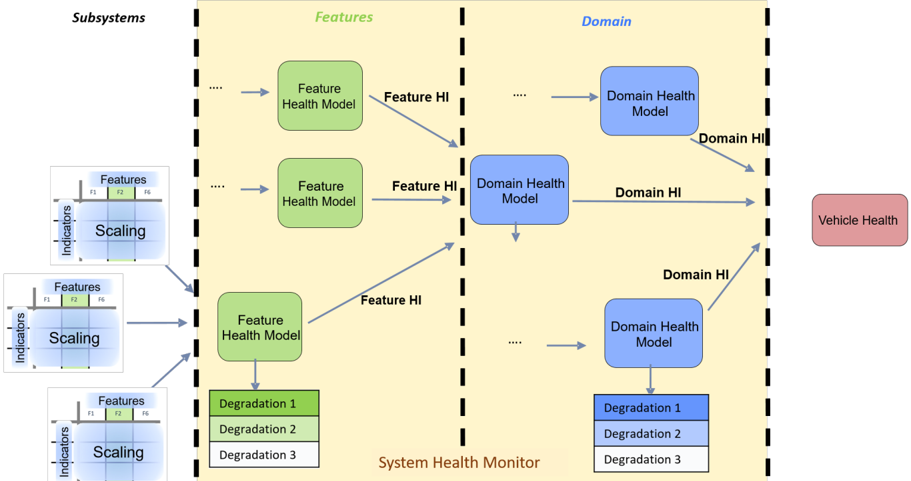
子系统的健康指标可用于在功能级构建健康指标。随后可以将这些健康指标组合起来,在域级构建健康指标,最终在整车级构建。关于这些健康指标在其各自域中可能呈现的进一步说明可参见 EXP_SHM。
SHM 向订阅者上报健康指标应受 E2E 保护。
5.3.3. 应用接口
为上报实际健康信息,应使用标准化接口。平台 HealthIndicator 可通过 HealthIndicatorInterface 提供,本地健康信息可通过 HealthInfoInterface 提供。本地健康信息可以包含来自功能集群的健康信息,例如 PHM/SM 的监督结果,或外部监控器(例如电压监控器)。这些接口在第 8 章中描述为服务接口。
5.3.4. 健康指标的用法
健康指标可用于直接交换子系统的健康信息。每个对特定健康指标感兴趣的消费者都可以通过 HealthIndicatorInterface 访问它。本地平台管理器(State Manager/Basic Software Mode Manager)可以使用其他平台的 HI 来降级其自身平台,或为健康不佳的平台激活备份功能。这将允许跨多个平台的去中心化系统降级。类似地,应用可能希望了解为其提供输入的功能的 HI,以便决定是否信任该信息。
6. 健康监控 API 规范
本章规定在其他文档部分所引用的健康监控 API。它以通用/抽象方式定义,因此可以在不同平台上实现。关于确切的 API 名称和语义,请参考相应的平台特定文档(Classic Platform 为 [5],Adaptive Platform 为 [6])。
6.1. 提供的 API
6.1.1. 上报检查点
健康监控提供一种方法,用于上报由检查点表示的当前代码位置。
6.1.2. 上报健康状态
健康监控提供一种方法,用于上报健康状态信息。
6.1.3. 在健康监控组件之间转发信息
健康监控提供一种方法,用于上报由一个健康监控组件收集并确定的信息,以便将其转发到另一个健康监控组件。
6.1.4. 初始化/反初始化
健康监控提供一种方法来初始化该服务。
健康监控提供一种方法来反初始化该服务。
6.1.5. 从应用获取监督状态
健康监控提供一种方法,用于向应用上报某个受监督实体的局部状态。
健康监控提供一种方法,用于向应用上报指定受监督实体所属的全局状态。
6.2. 假定的 API
本节规定由健康监控使用的 API。
6.2.1. 触发错误处理
健康监控提供一种方法,用于触发已定义的错误处理器,并提供该错误的标识符。
6.2.2. 控制看门狗
健康监控提供一种方法,用于控制看门狗驱动。
7. 配置参数
本章规定健康监控的配置模型。此处定义的选项在第 5 章中被引用/使用。
该配置是抽象且平台无关的,应由特定平台实现/实例化,例如由 AUTOSAR AP。
7.1. 整体配置
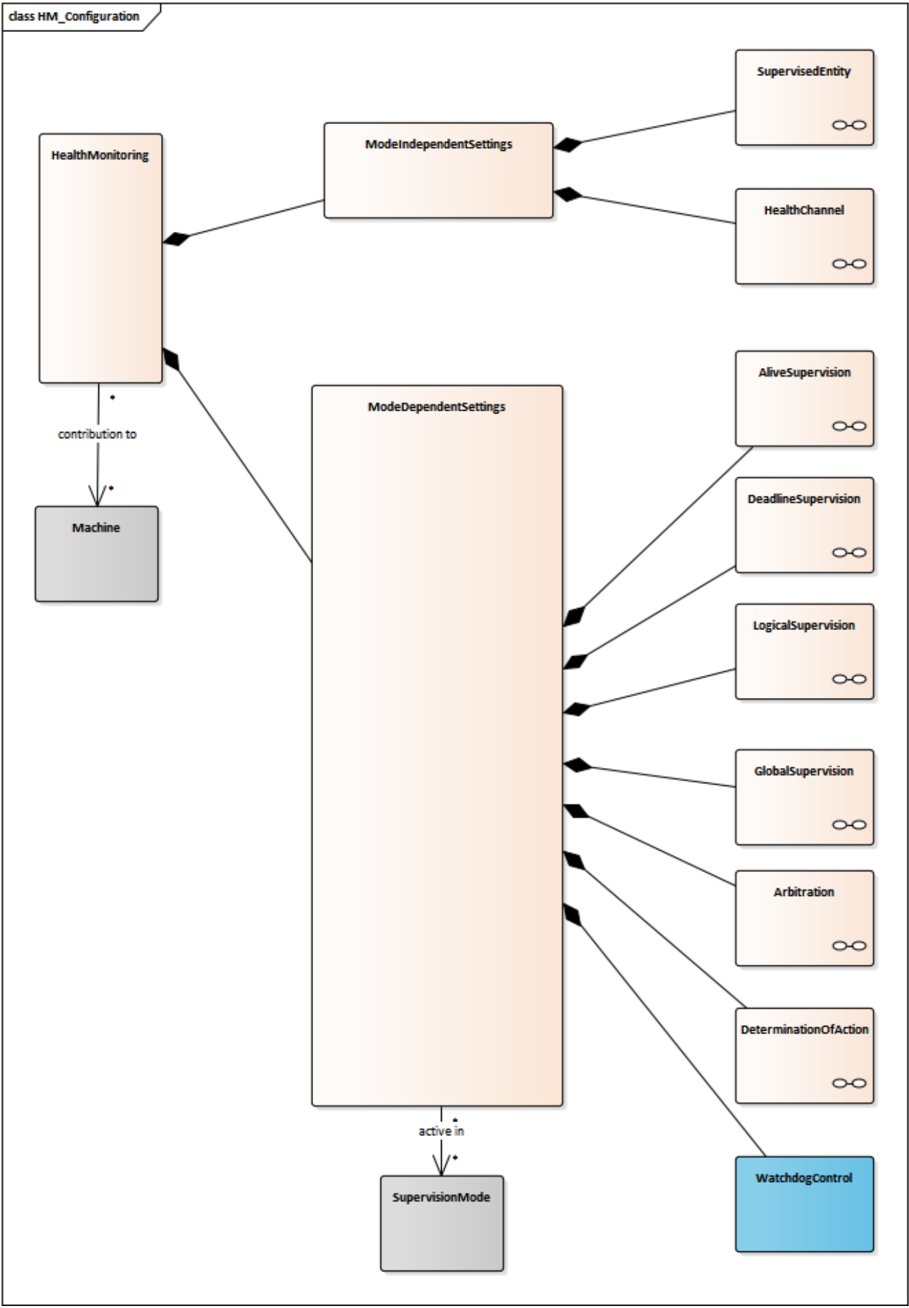
机器(Machine,表示 MCU、虚拟机、分区)的配置分为两类:
- ModeIndependentSettings——仅包含静态信息:可能的受监督实体和可能的健康通道有哪些
- ModeDependentSettings——包含所有监督功能配置。
这意味着所有监督配置都完全与模式相关。
一个系统由多个机器构成。因此,健康监控被分配给特定的机器。
同一个机器可能存在多个独立的软件供应商。因此,每个供应商都可以为任意配置类提供配置的任意部分。
ModeDependentSettings 也包含看门狗的配置——但该部分未被标准化(以蓝色标记)。
机器(机器/虚拟机/分区)的定义假定由外部(其他规范)提供,因此在此仅作引用。
7.2. 模式无关设置
ModeIndependentSettings 包含静态信息:可能的受监督实体和可能的健康通道。
实现提示:这部分配置通常用于向应用生成类型安全的 API。
7.2.1. 受监督实体
SupervisedEntity 是可在软件运行时出现的检查点集合。
SupervisedEntity 具有以下选项:
- Name:全局唯一的名称标识符,供应用使用
- ID:全局唯一标识符(数字)
注意,在 AUTOSAR AP 上,名称的唯一性可以通过使用命名空间作为标识的一部分来确保。
检查点具有以下选项:
- Name:供应用使用的名称,在该受监督实体内唯一。
- ID:检查点的标识符,在该受监督实体内唯一。
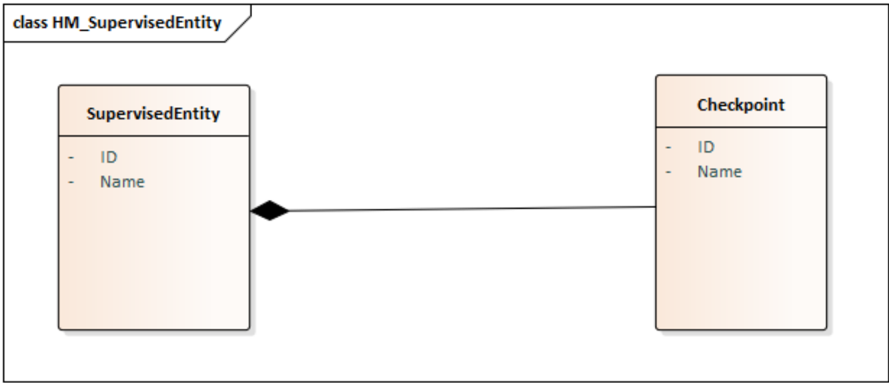
注意:在 AUTOSAR AP 上,受监督实体会生成一个枚举,其名称取自受监督实体的命名空间和名称,其枚举值与各检查点对应。
7.3. 模式相关设置
ModeDependentSettings 包含所有监督功能配置。
实现提示:这部分配置通常由非生成代码用于在运行时执行监督。
7.3.1. 存活监督
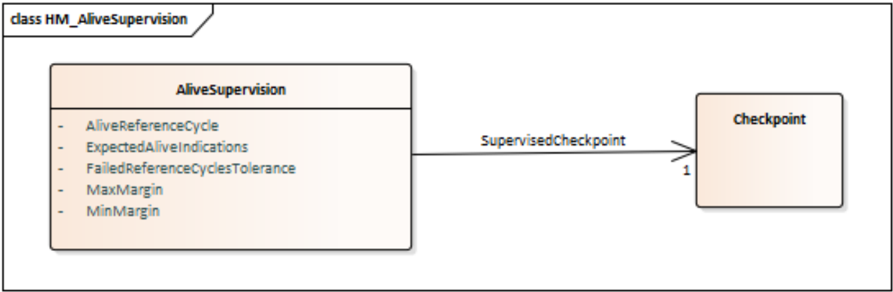
AliveSupervision 检查 AliveReferenceCycle 内上报的存活指示数量,该数量应处于 ExpectedAliveIndications − MinMargin 与 ExpectedAliveIndications + MaxMargin 之间。
AliveSupervision 具有以下选项:
- AliveReferenceCycle:存活监督机制在该时间段内将检查点收到的存活指示数量与期望/配置数量进行比较。
- ExpectedAliveIndications:在 AliveReferenceCycle 内检查点的期望存活指示数量
- MaxMargin:在 AliveReferenceCycle 内可接受的缺失存活指示数量
- MinMargin:在 AliveReferenceCycle 内可接受的额外存活指示数量
- FailedReferenceCyclesTolerance:可接受的、存活监督不正确/失败的 AliveReferenceCycle 数量
一个检查点唯一标识源代码中的特定位置。同一代码的不同执行(例如由于多线程或在多个实例中运行同一应用)共享相同的检查点标识。
7.3.2. 时限监督
DeadlineSupervision 具有以下选项:
- MaxDeadline:允许的最长时间跨度。
- MinDeadline:允许的最短时间跨度。
7.3.3. 逻辑监督
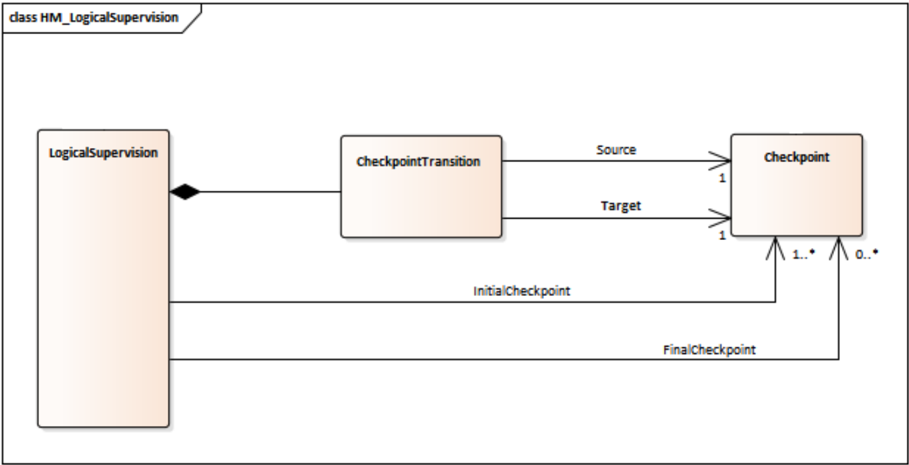
LogicalSupervision 是 CheckpointTransition 的集合。
一个 LogicalSupervision 可以看作一个图。
由于 LogicalSupervision 表示一个图,因此可以通过引用这些检查点来配置初始检查点和/或最终检查点。
一个 CheckpointTransition 具有其源(Source)和目标(Target)检查点。一个检查点可以有多个迁移——这样可以在图中配置合并和分叉(例如从 A 可以到 B 或到 C)。
7.3.4. 全局监督
每个机器可以有一个或几个 GlobalSupervision。
GlobalSupervision 是所有所包含 LocalSupervision 的“最差者”(worst-of)。
LocalSupervision 表示一个 SupervisedEntity 的状态。它由属于某个 SupervisedEntity 的所有 AliveSupervision、DeadlineSupervision 和 LogicalSupervision 组成。
8. 服务接口
8.1. 类型定义
8.1.1. HealthIndicator
| 名称 | HealthIndicator |
|---|---|
| 种类 | STRUCTURE |
| 子元素 | HealthIndicatorID uint8_t、Timestamp uint32_t(可选)、Performance int16_t(可选)、Reliability int16_t(可选)、SubsystemState enum [uint8_t](可选) |
| 派生自 | - |
| 描述 | 健康指标提供针对安全要求的当前系统性能的评估度量。 |
8.1.2. HealthInfo
| 名称 | HealthInfo |
|---|---|
| 种类 | STRUCTURE |
| 子元素 | GlobalSupervisionInfoVector(可选)、HealthChannelInfoVector(可选)、FunctionGroupInfoVector(可选)、LocalSupervisionInfoVector(可选)、BswMModeName string(可选) |
| 派生自 | - |
| 描述 | 包含不同健康信息对 [Shortname+Value] 的结构。 |
8.1.3. GlobalSupervisionInfo
| 名称 | GlobalSupervisionInfo |
|---|---|
| 种类 | STRUCTURE |
| 子元素 | Name string、Status enum[uint8_t] |
| 派生自 | - |
| 描述 | 包含全局监督状态信息的结构。 |
8.1.4. GlobalSupervisionInfoVector
| 名称 | GlobalSupervisionInfoVector |
|---|---|
| 种类 | VECTOR <GlobalSupervisionInfo> |
| 子元素 | GlobalSupervisionInfo |
| 派生自 | - |
| 描述 | 全局监督状态信息的列表 |
8.1.5. FunctionGroupInfo
| 名称 | FunctionGroupInfo |
|---|---|
| 种类 | STRUCTURE |
| 子元素 | Name string、State string |
| 派生自 | - |
| 描述 | 包含功能组状态的结构。 |
8.1.6. FunctionGroupInfoVector
| 名称 | FunctionGroupInfoVector |
|---|---|
| 种类 | VECTOR <FunctionGroupInfo> |
| 子元素 | FunctionGroupInfo |
| 派生自 | - |
| 描述 | 功能组状态信息的列表 |
8.1.7. HealthChannelInfo
| 名称 | HealthChannelInfo |
|---|---|
| 种类 | STRUCTURE |
| 子元素 | Name string、Status string |
| 派生自 | - |
| 描述 | 包含健康通道状态信息的结构。 |
8.1.8. HealthChannelInfoVector
| 名称 | HealthChannelInfoVector |
|---|---|
| 种类 | VECTOR <HealthChannelInfo> |
| 子元素 | HealthChannelInfo |
| 派生自 | - |
| 描述 | 健康通道状态信息的列表。 |
8.1.9. LocalSupervisionInfo
| 名称 | LocalSupervisionInfo |
|---|---|
| 种类 | STRUCTURE |
| 子元素 | Name string、Status enum[uint8_t] |
| 派生自 | - |
| 描述 | 包含局部监督状态的结构 |
8.1.10. LocalSupervisionInfoVector
| 名称 | LocalSupervisionInfoVector |
|---|---|
| 种类 | VECTOR <LocalSupervisionInfo> |
| 子元素 | LocalSupervisionInfo |
| 派生自 | - |
| 描述 | 局部监督状态信息的列表 |
注意:Adaptive Platform 支持以下健康信息:
- GlobalSupervisionInfo
- HealthChannelInfo
- FunctionGroupInfo
Classic Platform 支持以下健康信息:
- GlobalSupervisionInfo
- LocalSupervisionInfo
- BswMModeName
8.2. 提供的服务接口
8.2.1. HealthIndicator
端口
| 名称 | HealthIndicatorInterface |
|---|---|
| 种类 | ProvidedPort |
| 接口 | HealthIndicatorInterface |
| 描述 | 上报 HealthIndicator |
| 变化 |
服务接口
| 名称 | HealthIndicator |
|---|---|
| 事件 | HealthIndicatorEvent |
| 描述 | 所上报的健康指标。 |
| 类型 | HealthIndicator |
8.2.2. HealthInfo
端口
| 名称 | HealthInfoInterface |
|---|---|
| 种类 | ProvidedPort |
| 接口 | HealthInfoInterface |
| 描述 | 上报 HealthInfo |
| 变化 |
服务接口
| 名称 | HealthInfo |
|---|---|
| 事件 | HealthInfoEvent |
| 描述 | 所上报的健康信息 |
| 类型 | HealthInfo |
D. 约束与规范项变更历史
请注意,本章列表还包括在后续版本中已从规范中移除的约束和规范项。这些约束和规范项在文档中不会显示为超链接。
D.1. 依据 AUTOSAR R23-11 版本的本文档变更历史
- D.1.1 R23-11 中新增的规范项 —— 无
- D.1.2 R23-11 中变更的规范项 —— 无
- D.1.3 R23-11 中删除的规范项 —— 无
D.2. 依据 AUTOSAR R22-11 版本的本文档变更历史
- D.2.1 R22-11 中新增的规范项 —— 无
- D.2.2 R22-11 中变更的规范项 —— 无
- D.2.3 R22-11 中删除的规范项 —— 无