Ocu
1. 简介和功能概述
本规范规定了AUTOSAR基础软件模块OCU驱动程序的功能、API和配置。
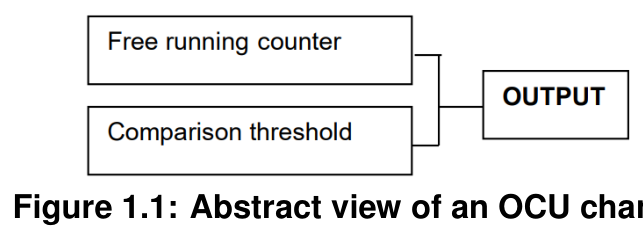
每个OCU软件通道都链接到属于微控制器的硬件OCU外设。可以选择性地为该通道附加一个输出引脚。
该驱动程序提供初始化和控制微控制器内部OCU(Output Compare Unit,输出比较单元)功能的函数。当计数器的值与定义的阈值匹配时,OCU驱动允许进行比较并自动执行动作。OCU驱动为以下目的提供服务与配置参数:
- 启动和停止比较过程
- 设置比较阈值
- 启用和禁用通知机制
- 获取计数器值
- 改变输出引脚状态
- 在可用时触发某些硬件资源(ADC、DMA)
通道计数器的 tick 时长取决于通道特定设置(OCU驱动的一部分)以及由MCU模块控制的系统时钟和时钟树设置。本规范不对 tick 时长施加限制。
某些微控制器没有专用的OCU硬件单元,而是具有可配置为提供OCU功能及其他定时器功能的通用定时器模块。本规范不假设硬件架构;相反,它定义的参数和API可以在任何合适的硬件架构上实现。下图展示了一个OCU通道的典型表示。
"output"(输出)是比较匹配时实际执行的动作。
2. 缩略语和缩写
下表包含 [1, AUTOSAR 术语表] 中未包含的、与OCU驱动模块相关的缩略语和缩写。局部作用域的缩略语和缩写出现在下表中;全局作用域的包含在AUTOSAR术语表中。
| 缩略语/缩写 | 描述 |
|---|---|
| OCU | 输出比较单元(Output Compare Unit) |
| DMA | 直接内存访问(Direct Memory Access) |
| MCAL | 微控制器抽象层(Microcontroller Abstraction Layer) |
| MCU | 微控制器单元(Microcontroller Unit) |
| DEM | 诊断事件管理器(Diagnostic Event Manager) |
| DET | 默认错误跟踪器(Default Error Tracer) |
| SPAL | 标准外设抽象层(Standard Peripheral Abstraction Layer) |
| ISR | 中断服务例程(Interrupt Service Routine) |
术语定义:
| 术语 | 描述 |
|---|---|
| OCU channel(OCU 通道) | 表示一个逻辑实体,由自由运行计数器、比较阈值以及作为比较过程结果而执行的动作组成。 |
| Compare threshold(比较阈值) | 每次计数器增加一个单位时与计数器内容相比较的目标值。 |
| Free running counter(自由运行计数器) | 从最小值(分别为最大值)运行到最大值(分别为最小值)的计数器,并在到达最大值(分别为最小值)后自动从最小值(分别为最大值)重新开始。 |
| Reference Interval(参考区间) | 由Ocu_SetAbsoluteThreshold API的调用者给出的区间(以 tick 为单位),并用作计算返回信息的基础。 |
3. 相关文档
3.1. 输入文档与相关标准和规范
[1] Glossary AUTOSAR_FO_TR_Glossary
[2] General Specification of Basic Software Modules AUTOSAR_CP_SWS_BSWGeneral
[3] Specification of ECU Configuration AUTOSAR_CP_TPS_ECUConfiguration
[4] Layered Software Architecture AUTOSAR_CP_EXP_LayeredSoftwareArchitecture
[5] General Requirements on Basic Software Modules AUTOSAR_CP_SRS_BSWGeneral
[6] List of Basic Software Modules AUTOSAR_CP_TR_BSWModuleList
3.2. 相关规范
AUTOSAR提供了一份基础软件模块通用规范 [2],它同样适用于OCU驱动。因此,基础软件模块通用规范 [2] 应视为OCU驱动的附加必需规范。
4. 约束和假设
4.1. 假设
4.1.1. 时钟
该驱动程序不支持时钟的动态更改。由于系统时钟完全由MCU模块管理,系统时钟设置的任何动态更改都会影响本模块。该模块不在睡眠模式下运行。
4.1.2. 资源
资源的分配完全由软件或硬件单方面进行,以避免共享资源问题。例如:使用API Ocu_SetPinState。不能对处于RUNNING状态的通道调用该API来改变引脚状态,否则可能在硬件在比较匹配时自动设置的状态与API设置的状态之间产生冲突。
4.1.3. 计数和比较
我们假设将运行本驱动程序的硬件具有如下计数器抽象模型(以八位计数器为例)。
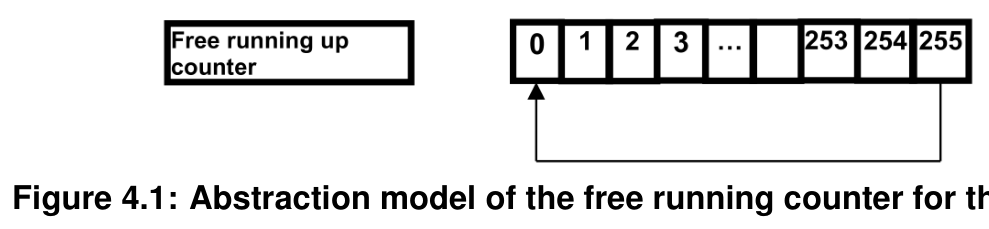
最小值为 0,最大值为 255。计数器超过最大值时重载为 0,即它具有 256 个计数步进。
由于计数量化,将计数器内容与阈值比较时可能出现两种情况:比较可以在进入计数器某个状态时发生,也可以在退出某个状态时发生,如下图所示。
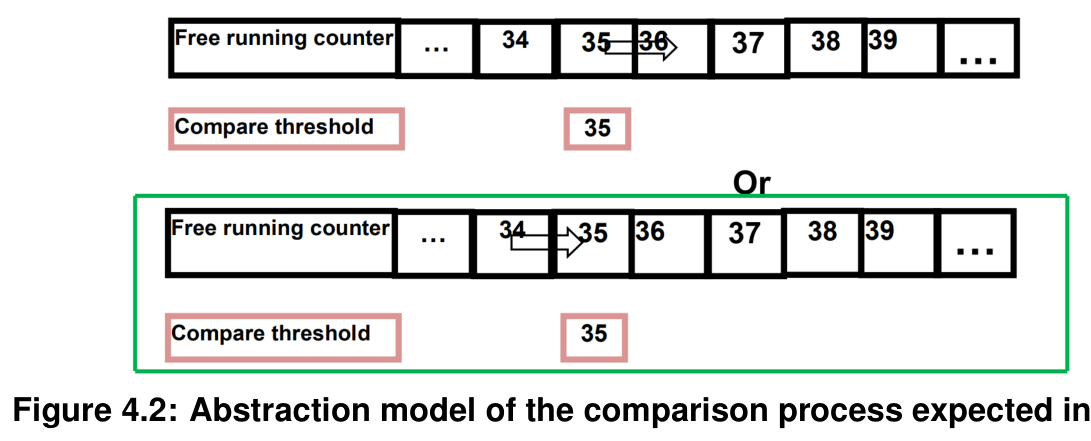
本驱动程序的预期行为是在进入阈值所代表的状态时完成比较。
4.2. 限制
无限制。
4.3. 对汽车领域的适用性
无限制。
5. 对其他模块的依赖
5.1. 模块 DET
如果为OCU驱动启用了开发错误检测,则本模块每当遇到开发错误时,应向默认错误跟踪器(DET)上报错误。
5.2. 模块 DEM
OCU驱动应向诊断事件管理器(DEM)报告生产错误。
5.3. 模块 MCU 驱动
微控制器单元驱动(MCU Driver)主要负责初始化和控制芯片内部时钟源和时钟预分频器。OCU依赖系统时钟。因此,系统时钟的更改(例如PLL开/PLL关)也会影响OCU硬件的时钟设置。
MCU驱动将设置全局预分频器和OCU时钟。OCU驱动在其初始化函数中不负责设置配置全局时钟、全局预分频器和PLL的寄存器,这必须由MCU模块完成。OCU驱动只配置本地(OCU外设特定)资源。
文档AUTOSAR_TPS_ECUConfiguration [3] 包含 "4.8 Clock Tree Configuration" 一章,其中详述了向外设提供参考时钟信号的机制。
5.4. 模块 PORT
用作OCU输出的端口引脚的配置由PORT驱动完成。因此PORT驱动必须在OCU函数使用之前初始化。
5.5. 文件结构
5.5.1. 代码文件结构
[SWS_Ocu_00001] 代码文件结构不应完全在本规范中定义。在这一点上应指出,代码文件结构应包含以下文件:
- Ocu_Lcfg.c - 用于链接时间可配置参数
- Ocu_PBcfg.c - 用于构建后可配置参数
这些文件应包含所有链接时间和构建后可配置参数。
5.5.2. 头文件结构
[SWS_Ocu_00006] Ocu.c 应包含 Ocu.h 和 Det.h。
6. 需求追踪
下表引用
请注意,如果特定要求的 "Satisfied by" 列为空,则表示本文档不满足该要求。
| 要求 | 描述 | Satisfied by |
|---|---|---|
| [SRS_BSW_00003] | 所有软件模块应提供版本和标识信息 | [SWS_Ocu_00169] |
| [SRS_BSW_00004] | 所有基础 SW 模块应对所有导入包含文件的版本执行预处理检查 | [SWS_Ocu_00012] |
| [SRS_BSW_00101] | 基础软件模块应能在单独的初始化函数中初始化变量和硬件 | [SWS_Ocu_00035] [SWS_Ocu_00036] |
| [SRS_BSW_00171] | ECU中不需要的基础 SW 组件的可选功能应在预编译时可配置 | [SWS_Ocu_00049] [SWS_Ocu_00070] [SWS_Ocu_00079] [SWS_Ocu_00088] [SWS_Ocu_00094] [SWS_Ocu_00103] [SWS_Ocu_00111] [SWS_Ocu_00118] |
| [SRS_BSW_00312] | 共享代码应可重入 | [SWS_Ocu_00053] [SWS_Ocu_00061] [SWS_Ocu_00068] [SWS_Ocu_00078] [SWS_Ocu_00087] [SWS_Ocu_00093] [SWS_Ocu_00102] [SWS_Ocu_00110] [SWS_Ocu_00117] |
| [SRS_BSW_00314] | 所有内部驱动模块应将中断帧定义与服务例程分离 | [SWS_Ocu_00001] |
| [SRS_BSW_00318] | 每个AUTOSAR基础软件模块文件应在头文件中提供版本号 | [SWS_Ocu_00169] |
| [SRS_BSW_00323] | 所有AUTOSAR基础软件模块应检查传入API参数的有效性 | [SWS_Ocu_00016] [SWS_Ocu_00056] [SWS_Ocu_00064] [SWS_Ocu_00071] [SWS_Ocu_00072] [SWS_Ocu_00073] [SWS_Ocu_00075] [SWS_Ocu_00080] [SWS_Ocu_00081] [SWS_Ocu_00082] [SWS_Ocu_00089] [SWS_Ocu_00096] [SWS_Ocu_00105] [SWS_Ocu_00113] [SWS_Ocu_00114] [SWS_Ocu_00120] [SWS_Ocu_00121] [SWS_Ocu_00126] |
| [SRS_BSW_00327] | 错误值命名约定 | [SWS_Ocu_00016] |
| [SRS_BSW_00331] | 所有基础软件模块应严格分离错误和状态信息 | [SWS_Ocu_00016] |
| [SRS_BSW_00336] | 基础 SW 模块应能关闭 | [SWS_Ocu_00046] |
| [SRS_BSW_00337] | 开发错误分类 | [SWS_Ocu_00015] [SWS_Ocu_00016] [SWS_Ocu_00017] [SWS_Ocu_00127] [SWS_Ocu_91001] |
| [SRS_BSW_00339] | 生产相关错误状态的报告 | [SWS_Ocu_00017] [SWS_Ocu_00019] [SWS_Ocu_00020] [SWS_Ocu_00021] |
| [SRS_BSW_00343] | 基础 SW 模块的规范和配置的时间单位最好为物理时间单位 | [SWS_Ocu_00013] |
| [SRS_BSW_00344] | BSW模块应支持链接时间配置 | [SWS_Ocu_00035] [SWS_Ocu_00036] |
| [SRS_BSW_00345] | BSW模块应支持预编译配置 | [SWS_Ocu_00035] |
| [SRS_BSW_00346] | 所有AUTOSAR基础软件模块应至少提供一组基本模块文件 | [SWS_Ocu_00001] |
| [SRS_BSW_00357] | 应为API调用的成功/失败定义标准返回类型 | [SWS_Ocu_00027] |
| [SRS_BSW_00359] | 所有AUTOSAR基础软件模块回调函数应尽量避免非 void 的返回类型 | [SWS_Ocu_00128] |
| [SRS_BSW_00360] | AUTOSAR基础软件模块回调函数允许带参数 | [SWS_Ocu_00128] |
| [SRS_BSW_00369] | 所有AUTOSAR基础软件模块不得通过API返回特定开发错误码 | [SWS_Ocu_00018] [SWS_Ocu_00019] [SWS_Ocu_00127] |
| [SRS_BSW_00377] | 基础软件模块可以返回模块特定类型 | [SWS_Ocu_00138] |
| [SRS_BSW_00385] | 列出可能的错误通知 | [SWS_Ocu_00016] [SWS_Ocu_00017] [SWS_Ocu_91001] [SWS_Ocu_91002] |
| [SRS_BSW_00386] | BSW应规定检测错误的配置和条件 | [SWS_Ocu_00016] [SWS_Ocu_00017] [SWS_Ocu_00018] [SWS_Ocu_00019] [SWS_Ocu_00043] [SWS_Ocu_00050] [SWS_Ocu_00056] [SWS_Ocu_00057] [SWS_Ocu_00064] [SWS_Ocu_00065] [SWS_Ocu_00071] [SWS_Ocu_00072] [SWS_Ocu_00073] [SWS_Ocu_00074] [SWS_Ocu_00075] [SWS_Ocu_00080] [SWS_Ocu_00081] [SWS_Ocu_00082] [SWS_Ocu_00083] [SWS_Ocu_00089] [SWS_Ocu_00090] [SWS_Ocu_00095] [SWS_Ocu_00096] [SWS_Ocu_00104] [SWS_Ocu_00105] [SWS_Ocu_00112] [SWS_Ocu_00113] [SWS_Ocu_00114] [SWS_Ocu_00119] [SWS_Ocu_00120] [SWS_Ocu_00121] [SWS_Ocu_00126] |
| [SRS_BSW_00402] | 每个模块应提供版本信息 | [SWS_Ocu_00169] |
| [SRS_BSW_00404] | BSW模块应支持构建后配置 | [SWS_Ocu_00036] |
| [SRS_BSW_00405] | BSW模块应支持多配置集 | [SWS_Ocu_00033] [SWS_Ocu_00035] |
| [SRS_BSW_00406] | 表示BSW模块是否已初始化的静态状态变量应在调用任何BSW模块API之前以值 0 初始化 | [SWS_Ocu_00043] [SWS_Ocu_00050] [SWS_Ocu_00055] [SWS_Ocu_00057] [SWS_Ocu_00065] [SWS_Ocu_00074] [SWS_Ocu_00083] [SWS_Ocu_00090] [SWS_Ocu_00095] [SWS_Ocu_00104] [SWS_Ocu_00112] [SWS_Ocu_00119] |
| [SRS_BSW_00407] | 每个BSW模块应提供读取专用模块实现版本信息的功能 | [SWS_Ocu_00122] [SWS_Ocu_00123] [SWS_Ocu_00124] |
| [SRS_BSW_00411] | 所有AUTOSAR基础软件模块应对API的存在性启用/禁用应用命名规则 | [SWS_Ocu_00124] |
| [SRS_BSW_00415] | 专为一个模块提供的接口应分离到专用头文件中 | [SWS_Ocu_00006] [SWS_Ocu_00024] |
| [SRS_BSW_00419] | 如果预编译时间配置参数实现为 const,应放置到单独的 c 文件中 | [SWS_Ocu_00001] |
| [SRS_BSW_00438] | 配置数据应在结构中定义 | [SWS_Ocu_00033] |
| [SRS_BSW_00447] | 标准化实现AUTOSAR服务的BSW模块的包含文件结构 | [SWS_Ocu_00006] |
| [SRS_BSW_00456] | 应定义头文件以协调BSW模块 | [SWS_Ocu_00006] |
| [SRS_BSW_00482] | 获取版本信息功能应遵循命名规则 | [SWS_Ocu_00027] [SWS_Ocu_00122] |
| [SRS_BSW_00487] | 模块初始化的错误应遵循命名规则 | [SWS_Ocu_91001] |
| [SRS_Ocu_00002] | OCU驱动应支持以下每通道基本静态配置 | [SWS_Ocu_00028] [SWS_Ocu_00033] [SWS_Ocu_00133] |
| [SRS_Ocu_00005] | OCU驱动应提供反初始化OCU驱动的功能 | [SWS_Ocu_00044] [SWS_Ocu_00045] [SWS_Ocu_00048] |
| [SRS_Ocu_00006] | OCU驱动应在计数器当前值与阈值匹配时为OCU通道提供通知 | [SWS_Ocu_00133] |
| [SRS_Ocu_00007] | OCU驱动应允许在运行时启用/禁用OCU通道的通知 | [SWS_Ocu_00108] [SWS_Ocu_00109] [SWS_Ocu_00115] [SWS_Ocu_00116] [SWS_Ocu_00133] |
| [SRS_Ocu_00008] | OCU驱动应提供启动和停止通道的服务 | [SWS_Ocu_00051] [SWS_Ocu_00052] [SWS_Ocu_00058] [SWS_Ocu_00059] [SWS_Ocu_00060] |
| [SRS_Ocu_00009] | OCU驱动应提供读取计数器值的同步服务 | [SWS_Ocu_00085] [SWS_Ocu_00086] |
| [SRS_Ocu_00010] | OCU驱动应提供修改通道阈值值的服务 | [SWS_Ocu_00091] [SWS_Ocu_00092] [SWS_Ocu_00100] [SWS_Ocu_00101] |
| [SRS_Ocu_00011] | OCU驱动应提供同步服务以设置附加到通道的输出引脚的状态 | [SWS_Ocu_00031] [SWS_Ocu_00066] [SWS_Ocu_00067] |
| [SRS_Ocu_00012] | OCU驱动应提供服务以设置比较匹配时附加到通道的引脚将执行的动作 | [SWS_Ocu_00032] [SWS_Ocu_00076] [SWS_Ocu_00077] |
| [SRS_SPAL_00157] | AUTOSAR基础软件的所有驱动和处理程序应实现驱动和处理程序的通知机制 | [SWS_Ocu_00128] [SWS_Ocu_00129] |
| [SRS_SPAL_12056] | 所有驱动模块应允许通知机制的静态配置 | [SWS_Ocu_00132] |
| [SRS_SPAL_12057] | 所有驱动模块应实现初始化接口 | [SWS_Ocu_00036] [SWS_Ocu_00037] [SWS_Ocu_00039] [SWS_Ocu_00040] |
| [SRS_SPAL_12063] | 所有驱动模块应只支持原始值模式 | [SWS_Ocu_00029] |
| [SRS_SPAL_12125] | 所有驱动模块应只初始化配置的资源 | [SWS_Ocu_00010] [SWS_Ocu_00011] [SWS_Ocu_00037] [SWS_Ocu_00136] |
| [SRS_SPAL_12129] | ISR应负责复位中断标志并调用相应的通知函数 | [SWS_Ocu_00130] |
| [SRS_SPAL_12163] | 所有驱动模块应实现反初始化接口 | [SWS_Ocu_00046] [SWS_Ocu_00047] |
| [SRS_SPAL_12263] | 所有驱动模块的实现应允许在链接时间配置特定模块参数类型 | [SWS_Ocu_00033] |
| [SRS_SPAL_12448] | 所有驱动模块在开发错误检测后应具有特定行为 | [SWS_Ocu_00043] [SWS_Ocu_00050] [SWS_Ocu_00055] [SWS_Ocu_00056] [SWS_Ocu_00057] [SWS_Ocu_00064] [SWS_Ocu_00065] [SWS_Ocu_00071] [SWS_Ocu_00072] [SWS_Ocu_00073] [SWS_Ocu_00074] [SWS_Ocu_00075] [SWS_Ocu_00080] [SWS_Ocu_00081] [SWS_Ocu_00082] [SWS_Ocu_00083] [SWS_Ocu_00089] [SWS_Ocu_00090] [SWS_Ocu_00095] [SWS_Ocu_00096] [SWS_Ocu_00104] [SWS_Ocu_00105] [SWS_Ocu_00112] [SWS_Ocu_00113] [SWS_Ocu_00114] [SWS_Ocu_00119] [SWS_Ocu_00120] [SWS_Ocu_00121] [SWS_Ocu_00126] |
| [SRS_SPAL_12461] | 关于控制器寄存器初始化的特定规则应适用于所有驱动实现 | [SWS_Ocu_00038] |
表 6.1:需求追踪(Requirements Tracing)
7. 功能规格
7.1. 一般行为
OCU通道由两个主要元素组成:自由运行计数器和比较阈值。这些元素共同作用以生成用户所需的动作。自由运行计数器可以由硬件或软件提供,而阈值是由用户设置的值。然后每次计数器增加一个单位时,将阈值与计数器的当前内容进行比较。
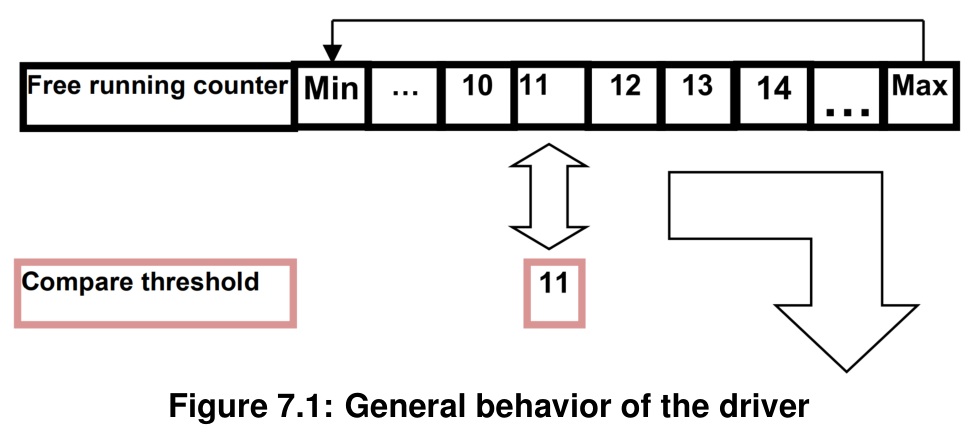
驱动程序每次计数器增加一个单位时比较这两个值。相等时,可以执行两种不同类型的动作:
- 通过通知函数向上层报告信息。
- 对配置的输出引脚施加作用。
OCU驱动提供以下通道管理服务:
- 启动通道
- 停止通道
- 设置比较阈值
- 启用和禁用通道的通知函数
- 获取计数器值
- 改变输出引脚状态
输出比较通道的状态和状态转换如下图所示。
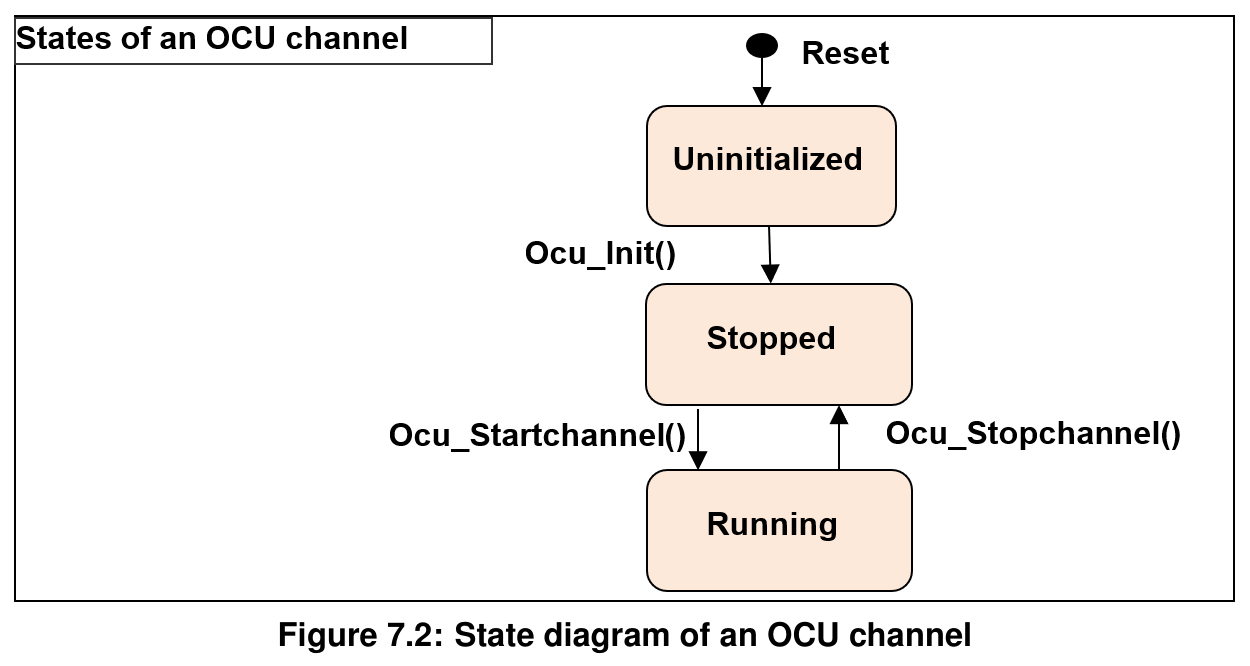
Ocu通道具有上图所示的简单状态图。驱动程序的所有通道都通过API Ocu_Init()一次性初始化。没有单独初始化每个通道的API。
根据硬件架构,与Ocu通道绑定的硬件可能由OCU单元或微控制器中的任何其他定时器模块管理。
7.2. 版本检查
7.2.1. 背景和原理
应避免不兼容文件的集成。最低实现是在 .c 文件内检查头文件的版本(.c 和 .h 文件的版本号必须相同)。
[SWS_Ocu_00012] OCU驱动应执行模块间检查以避免不兼容文件的集成。被包含的导入文件应通过预处理指令进行检查。
应验证以下版本号:
_AR_RELEASE_MAJOR_VERSION _AR_RELEASE_MINOR_VERSION
其中
7.3. 时间单位 Tick
7.3.1. 背景和原理
要从寄存器值获取时间,需要知道振荡器频率、预分频器以及整个系统时钟的一些其他设置。由于这些设置是在MCU和/或其他模块中完成的,因此无法计算此类时间。因此,时间与 tick 之间的转换应是上层的一部分。
7.3.2. 需求
[SWS_Ocu_00013] OCU驱动API服务中使用的所有时间单位都应为 tick。
7.4. 错误分类
基础软件模块通用规范 [2] 的 "Error Handling" 一节详细描述了基础软件的错误处理。最重要的是,它构成了一个包含BSW模块中可能发生的五种错误类型的分类方案。
在此基础上,以下各节规定在相应小节中安排的特定错误。
[SWS_Ocu_00016] 以下错误应由OCU驱动根据其构建版本(开发/生产模式)检测。
7.4.1. 开发错误
[SWS_Ocu_00015] 开发错误值的类型为 uint8。
[SWS_Ocu_91001] Ocu模块中开发错误的定义
| 错误类型 | 相关错误码 | 错误值 |
|---|---|---|
| 除Ocu_GetVersionInfo()和Ocu_Init()外的API服务在模块未初始化时被使用 | OCU_E_UNINIT | 0x02 |
| API服务使用了无效的通道标识符 | OCU_E_PARAM_INVALID_CHANNEL | 0x03 |
| API Ocu_SetPinState() 以无效的引脚状态调用,或在通道处于RUNNING状态时调用 | OCU_E_PARAM_INVALID_STATE | 0x04 |
| API Ocu_SetPinAction() 以无效的引脚动作调用 | OCU_E_PARAM_INVALID_ACTION | 0x05 |
| 在配置了NULL指针作为通知函数的通道上使用Ocu_DisableNotification()或Ocu_EnableNotification() | OCU_E_NO_VALID_NOTIF | 0x06 |
| OCU驱动已初始化时调用API Ocu_Init() | OCU_E_ALREADY_INITIALIZED | 0x07 |
| API Ocu_GetVersionInfo() 以NULL参数调用 | OCU_E_PARAM_POINTER | 0x08 |
| 对没有关联输出引脚的通道调用Ocu_SetPinState()或Ocu_SetPinAction() | OCU_E_PARAM_NO_PIN | 0x0A |
| OCU初始化失败,例如所选的配置集不存在 | OCU_E_INIT_FAILED | 0x0B |
[SWS_Ocu_00017] 由于特定实现和/或特定硬件属性而检测到的其他错误,应添加到OCU器件特定实现规范中。分类和枚举应与上面列出的错误兼容。
7.4.2. 运行时错误
[SWS_Ocu_91002] Ocu模块中运行时错误的定义
| 错误类型 | 相关错误码 | 错误值 |
|---|---|---|
| 对处于RUNNING状态的通道调用API Ocu_StartChannel() | OCU_E_BUSY | 0x09 |
7.4.3. 瞬态故障
无瞬态故障。
7.4.4. 生产错误
无生产错误。
7.4.5. 扩展生产错误
无扩展生产错误。
7.5. 错误检测
[SWS_Ocu_00018] 开发错误的检测可在预编译时配置(开/关)。开关OcuDevErrorDetectApi应激活或停用所有开发错误的检测。
[SWS_Ocu_00019] 如果开关OcuDevErrorDetectApi启用,则启用API参数检查。被检测错误的详细描述可在错误分类章节和API规范章节中找到。
[SWS_Ocu_00020] 生产错误的检测不能关闭。
7.6. 错误通知
[SWS_Ocu_00021] 如果设置了预处理器开关OcuDevErrorDetectApi,检测到的开发错误应通过默认错误跟踪器(DET)的服务Det_ReportError上报。
7.7. 调试支持
[SWS_Ocu_00023] 每个需由AUTOSAR调试访问的变量应定义为全局变量。
[SWS_Ocu_00024] 所有需调试变量的类型定义应可通过头文件Ocu.h访问。
[SWS_Ocu_00025] 头文件中变量的声明应使得可以通过 C 的 "sizeof" 计算变量大小。
[SWS_Ocu_00026] 可用于调试的变量应在相应的OCU驱动描述中说明。
8. API 规范
8.1. 导入类型
本章列出从以下文件包含的所有类型。
[SWS_Ocu_00027] Ocu模块导入数据类型的定义
| 模块 | 头文件 | 导入类型 |
|---|---|---|
| Std | Std_Types.h | Std_ReturnType |
| Std | Std_Types.h | Std_VersionInfoType |
8.2. 类型定义
8.2.1. Ocu_ChannelType
[SWS_Ocu_00028] 数据类型Ocu_ChannelType的定义
| 名称 | Ocu_ChannelType |
|---|---|
| 类型 | 类型(Type) |
| 派生自 | uint |
| 范围 | 8 / 16 / 32 位 - 这是实现特定的,但并非类型内的所有值都有效。应选择该类型以在特定微控制器平台上获得最高效的实现。 |
| 描述 | OCU通道的数字标识符。可通过Ocu.h获得 |
8.2.2. Ocu_ValueType
[SWS_Ocu_00029] 数据类型Ocu_ValueType的定义
| 名称 | Ocu_ValueType |
|---|---|
| 类型 | 类型(Type) |
| 派生自 | uint |
| 范围 | 8 / 16 / 32 位 - 这是实现特定的,但并非类型内的所有值都有效。应选择该类型以在特定微控制器平台上获得最高效的实现。 |
| 描述 | 用于读取计数器和写入阈值值的类型(以 tick 数为单位)。可通过Ocu.h获得 |
8.2.3. Ocu_PinStateType
[SWS_Ocu_00031] 数据类型Ocu_PinStateType的定义
| 名称 | Ocu_PinStateType |
|---|---|
| 类型 | 枚举(Enumeration) |
| 范围 | OCU_HIGH 0x00:与OCU通道关联的引脚处于高电平。 OCU_LOW 0x01:与OCU通道关联的引脚处于低电平。 |
| 描述 | 链接到OCU通道的引脚的输出状态。可通过Ocu.h获得 |
8.2.4. Ocu_PinActionType
[SWS_Ocu_00032] 数据类型Ocu_PinActionType的定义
| 名称 | Ocu_PinActionType |
|---|---|
| 类型 | 枚举(Enumeration) |
| 范围 | OCU_SET_HIGH 0x00:通道引脚将在比较匹配时被置高。 OCU_SET_LOW 0x01:通道引脚将在比较匹配时被置低。 OCU_TOGGLE 0x02:通道引脚将在比较匹配时被设置为当前电平的相反电平。 OCU_DISABLE 0x03:通道引脚将在比较匹配时保持当前电平。 |
| 描述 | 由硬件自动执行(如果支持)的、对附加到OCU通道的引脚的动作。可通过Ocu.h获得 |
8.2.5. Ocu_ConfigType
[SWS_Ocu_00033] 数据类型Ocu_ConfigType的定义
| 名称 | Ocu_ConfigType |
|---|---|
| 类型 | 结构体(Structure) |
| 元素 | 硬件相关 |
| 注释 | 初始化数据结构的内容是硬件特定的。 |
| 描述 | 这是包含OCU驱动初始化数据的数据结构的类型。可通过Ocu.h获得 |
8.2.6. Ocu_ReturnType
[SWS_Ocu_00138] 数据类型Ocu_ReturnType的定义
| 名称 | Ocu_ReturnType |
|---|---|
| 类型 | 枚举(Enumeration) |
| 范围 | OCU_CM_IN_REF_INTERVAL 0x00:比较匹配将在当前参考区间内发生。 OCU_CM_OUT_REF_INTERVAL 0x01:比较匹配不会在当前参考区间内发生。 |
| 描述 | 设置新阈值值后的返回信息。可通过Ocu.h获得 |
8.3. 函数定义
8.3.1. Ocu_Init
[SWS_Ocu_00035] API函数Ocu_Init的定义
| 服务名称 | Ocu_Init |
|---|---|
| 语法 | void Ocu_Init ( const Ocu_ConfigType* ConfigPtr ) |
| 服务 ID [十六进制] | 0x00 |
| 同步/异步 | 同步 |
| 可重入性 | 不可重入 |
| 参数(in) | ConfigPtr:指向配置集的指针 |
| 参数(inout) | 无 |
| 参数(out) | 无 |
| 返回值 | 无 |
| 描述 | OCU初始化服务。可通过Ocu.h获得 |
[SWS_Ocu_00036] Ocu_Init函数应根据ConfigPtr引用的配置集,初始化所有内部变量和所使用的微控制器Ocu结构。
注意:所有通道都由API Ocu_Init一次性初始化。没有单独初始化每个通道的API。
[SWS_Ocu_00010] 如果OCU单元的自由运行计数器可被其他定时器模块使用,则Ocu驱动不得启动或停止该自由运行计数器。
[SWS_Ocu_00011] API Ocu_Init应启动所有由本驱动独占使用的自由运行计数器。
[SWS_Ocu_00037] Ocu_Init函数应只初始化配置的资源,不得触及配置文件中未配置的资源。
关于控制器寄存器初始化的以下规则适用于本驱动实现:
- [SWS_Ocu_00038] 如果硬件只允许寄存器的一种用法(寄存器专用于OCU资源),则OCU驱动负责初始化该寄存器。
- 注意 1:如果寄存器可以影响多个硬件模块且不是 I/O 寄存器,则应由MCU驱动初始化。
- 注意 2:需要在复位后立即初始化的一次性可写寄存器,应由启动代码初始化。
- 注意 3:所有其他寄存器应由启动代码初始化。
- 注意 4:如果寄存器可以影响多个硬件模块且是 I/O 寄存器,应由PORT驱动初始化。
[SWS_Ocu_00043] 如果为OCU驱动启用了开发错误检测,且在OCU驱动和硬件已初始化时调用Ocu_Init函数,则Ocu_Init函数应上报开发错误OCU_E_ALREADY_INITIALIZED并不做任何动作地返回。
[SWS_Ocu_00044] 通过执行Ocu_Init函数重新初始化OCU驱动,需要事先通过执行Ocu_DeInit函数进行反初始化。
8.3.2. Ocu_DeInit
[SWS_Ocu_00045] API函数Ocu_DeInit的定义
| 服务名称 | Ocu_DeInit |
|---|---|
| 语法 | void Ocu_DeInit ( void ) |
| 服务 ID [十六进制] | 0x01 |
| 同步/异步 | 同步 |
| 可重入性 | 不可重入 |
| 参数(in) | 无 |
| 参数(inout) | 无 |
| 参数(out) | 无 |
| 返回值 | 无 |
| 描述 | 此函数反初始化OCU模块。可通过Ocu.h获得 |
[SWS_Ocu_00046] Ocu_DeInit函数应将Ocu_Init初始化的OCU变量和寄存器反初始化到与上电复位状态相当的状态。不可写寄存器的值除外。
注意:硬件设计应负责确保该状态不会导致微控制器中的未定义行为。
[SWS_Ocu_00047] Ocu_DeInit函数应禁用所有使用的中断和通知。
[SWS_Ocu_00048] Ocu_DeInit函数应只影响由静态配置和/或先前Ocu_Init()调用传递的运行时配置集分配的外设。
[SWS_Ocu_00136] API Ocu_DeInit应停止所有由本驱动独占使用的自由运行计数器。
注意:为防止反初始化期间的未定义行为,用户必须在调用API Ocu_DeInit之前停止所有RUNNING状态的通道(通过调用Ocu_StopChannel函数)。因此有下面的需求。
[SWS_Ocu_00137] 如果为OCU驱动启用了开发错误检测:如果调用Ocu_DeInit函数时仍有通道处于RUNNING状态,则函数应上报开发错误 "OCU_E_PARAM_INVALID_STATE" 并不做任何动作地返回。
[SWS_Ocu_00049] Ocu_DeInit函数应可通过配置参数OcuDeInitApi {OCU_DE_INIT_API}在预编译时配置开/关。
[SWS_Ocu_00050] 如果为OCU驱动启用了开发错误检测:如果驱动未初始化,Ocu_DeInit函数应上报错误OCU_E_UNINIT。
8.3.3. Ocu_StartChannel
[SWS_Ocu_00051] API函数Ocu_StartChannel的定义
| 服务名称 | Ocu_StartChannel |
|---|---|
| 语法 | Std_ReturnType Ocu_StartChannel ( Ocu_ChannelType ChannelNumber ) |
| 服务 ID [十六进制] | 0x02 |
| 同步/异步 | 同步 |
| 可重入性 | 对不同通道号可重入 |
| 参数(in) | ChannelNumber:OCU的数字标识符 |
| 参数(inout) | 无 |
| 参数(out) | 无 |
| 返回值 | Std_ReturnType:E_OK 表示通道已启动;E_NOT_OK 表示通道未启动 |
| 描述 | 启动OCU通道的服务。可通过Ocu.h获得 |
[SWS_Ocu_00052] Ocu_StartChannel函数应通过允许执行所有配置的比较匹配动作来启动OCU通道。
[SWS_Ocu_00053] Ocu_StartChannel函数在针对不同通道调用时应可重入。
[SWS_Ocu_00054] 如果Ocu_StartChannel函数已成功执行,所选通道的状态应设置为 "RUNNING"。
[SWS_Ocu_00055] 如果对处于 "RUNNING" 状态的通道调用Ocu_StartChannel函数,则函数应上报错误OCU_E_BUSY并不做任何动作地返回。
[SWS_Ocu_00056] 如果为OCU驱动启用了开发错误检测:如果参数ChannelNumber无效(不在配置规定的范围内),Ocu_StartChannel函数应上报错误OCU_E_PARAM_INVALID_CHANNEL并不做任何动作地返回。
[SWS_Ocu_00057] 如果为OCU驱动启用了开发错误检测:如果驱动未初始化,Ocu_StartChannel函数应上报错误OCU_E_UNINIT并不做任何动作地返回。
8.3.4. Ocu_StopChannel
[SWS_Ocu_00058] API函数Ocu_StopChannel的定义
| 服务名称 | Ocu_StopChannel |
|---|---|
| 语法 | void Ocu_StopChannel ( Ocu_ChannelType ChannelNumber ) |
| 服务 ID [十六进制] | 0x03 |
| 同步/异步 | 同步 |
| 可重入性 | 对不同通道号可重入 |
| 参数(in) | ChannelNumber:OCU的数字标识符 |
| 参数(inout) | 无 |
| 参数(out) | 无 |
| 返回值 | 无 |
| 描述 | 停止OCU通道的服务。可通过Ocu.h获得 |
[SWS_Ocu_00059] Ocu_StopChannel函数应通过停止此通道配置的比较匹配动作来停止OCU通道。
[SWS_Ocu_00060] Ocu_StopChannel函数不得停止与通道关联的自由运行计数器。
注意:这是因为一个自由运行计数器可以与多个Ocu通道关联。因此,停止该计数器将损害其他通道的运行。
[SWS_Ocu_00061] Ocu_StopChannel函数在针对不同通道调用时应可重入。
[SWS_Ocu_00062] 如果Ocu_StopChannel函数成功执行,所选通道的状态应设置为 "STOPPED"。
[SWS_Ocu_00063] 如果对处于 "STOPPED" 状态的通道调用Ocu_StopChannel函数,则函数应不做任何动作地离开(不改变通道状态),且不应上报开发错误。
[SWS_Ocu_00064] 如果为OCU驱动启用了开发错误检测:如果参数ChannelNumber无效(不在配置规定的范围内),Ocu_StopChannel函数应上报错误OCU_E_PARAM_INVALID_CHANNEL并不做任何动作地返回。
[SWS_Ocu_00065] 如果为OCU驱动启用了开发错误检测:如果驱动未初始化,Ocu_StopChannel函数应上报错误OCU_E_UNINIT并不做任何动作地返回。
8.3.5. Ocu_SetPinState
[SWS_Ocu_00066] API函数Ocu_SetPinState的定义
| 服务名称 | Ocu_SetPinState |
|---|---|
| 语法 | void Ocu_SetPinState ( Ocu_ChannelType ChannelNumber, Ocu_PinStateType PinState ) |
| 服务 ID [十六进制] | 0x04 |
| 同步/异步 | 同步 |
| 可重入性 | 对不同通道号可重入 |
| 参数(in) | ChannelNumber:OCU的数字标识符 PinState:OCU_LOW、OCU_HIGH |
| 参数(inout) | 无 |
| 参数(out) | 无 |
| 返回值 | 无 |
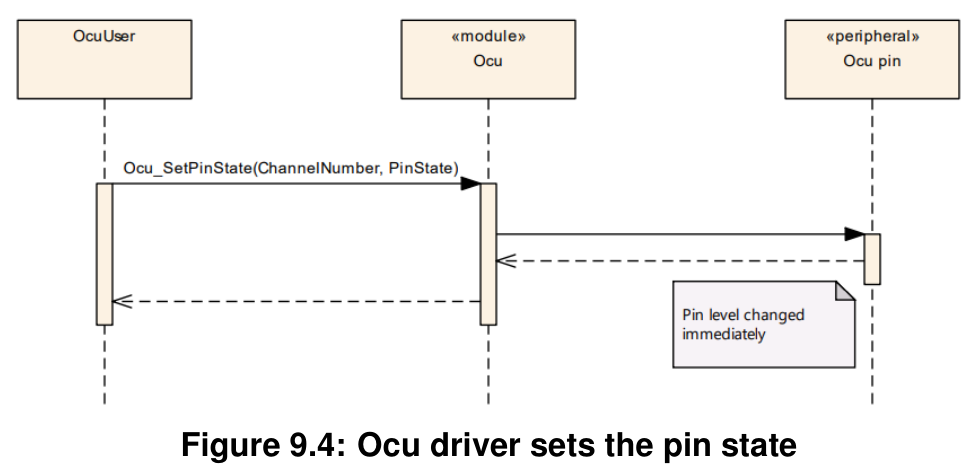
| 描述 | 立即设置与OCU通道关联的引脚电平的服务。可通过Ocu.h获得 |
[SWS_Ocu_00067] Ocu_SetPinState函数应将与通道关联的引脚设置为PinState指示的电平。
[SWS_Ocu_00068] Ocu_SetPinState函数在针对不同通道调用时应可重入。
[SWS_Ocu_00069] Ocu_SetPinState函数应仅在通道不处于RUNNING状态时使用。
注意:先前的需求也意味着应可以通过此API改变STOPPED状态通道的状态。
[SWS_Ocu_00070] Ocu_SetPinState函数应可通过配置参数OcuSetPinStateApi {OCU_SET_PIN_STATE_API}在预编译时配置开/关。
[SWS_Ocu_00071] 如果为OCU驱动启用了开发错误检测:如果参数ChannelNumber无效(不在配置规定的范围内),Ocu_SetPinState函数应上报错误OCU_E_PARAM_INVALID_CHANNEL并不做任何动作地返回。
[SWS_Ocu_00072] 如果为OCU驱动启用了开发错误检测:如果引脚未与通道关联(未在通道配置中定义),Ocu_SetPinState函数应上报错误OCU_E_PARAM_NO_PIN并不做任何动作地返回。
[SWS_Ocu_00073] 如果为OCU驱动启用了开发错误检测:如果参数PinState无效(不在配置规定的范围内),Ocu_SetPinState函数应上报错误OCU_E_PARAM_INVALID_STATE并不做任何动作地返回。
[SWS_Ocu_00074] 如果为OCU驱动启用了开发错误检测:如果驱动未初始化,Ocu_SetPinState函数应上报错误OCU_E_UNINIT并不做任何动作地返回。
[SWS_Ocu_00075] 如果为OCU驱动启用了开发错误检测:如果通道处于RUNNING状态,Ocu_SetPinState函数应上报错误OCU_E_PARAM_INVALID_STATE并不做任何动作地返回。
8.3.6. Ocu_SetPinAction
[SWS_Ocu_00076] API函数Ocu_SetPinAction的定义
| 服务名称 | Ocu_SetPinAction |
|---|---|
| 语法 | void Ocu_SetPinAction ( Ocu_ChannelType ChannelNumber, Ocu_PinActionType PinAction ) |
| 服务 ID [十六进制] | 0x05 |
| 同步/异步 | 同步 |
| 可重入性 | 对不同通道号可重入 |
| 参数(in) | ChannelNumber:OCU的数字标识符 PinAction:OCU_SET_LOW、OCU_SET_HIGH、OCU_TOGGLE、OCU_DISABLE |
| 参数(inout) | 无 |
| 参数(out) | 无 |
| 返回值 | 无 |
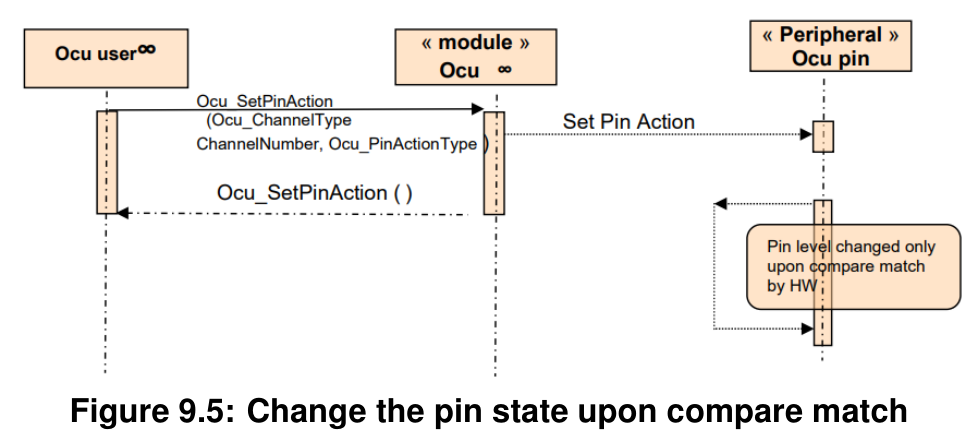
| 描述 | 告知驱动程序比较匹配时硬件(如果支持)应自动执行什么动作的服务。可通过Ocu.h获得 |
[SWS_Ocu_00077] Ocu_SetPinAction函数应设置硬件在相应OCU通道的下一次比较匹配时自动执行的动作。
[SWS_Ocu_00078] Ocu_SetPinAction函数在针对不同通道调用时应可重入。
[SWS_Ocu_00079] Ocu_SetPinAction函数应可通过配置参数OcuSetPinActionApi {OCU_SET_PIN_ACTION_API}在预编译时配置开/关。
[SWS_Ocu_00080] 如果为OCU驱动启用了开发错误检测:如果参数ChannelNumber无效(不在配置规定的范围内),Ocu_SetPinAction函数应上报错误OCU_E_PARAM_INVALID_CHANNEL并不做任何动作地返回。
[SWS_Ocu_00081] 如果为OCU驱动启用了开发错误检测:如果引脚未与通道关联(未在通道配置中定义),Ocu_SetPinAction函数应上报错误OCU_E_PARAM_NO_PIN并不做任何动作地返回。
[SWS_Ocu_00082] 如果为OCU驱动启用了开发错误检测:如果参数PinAction无效(不在类型规定的范围内),Ocu_SetPinAction函数应上报错误OCU_E_PARAM_INVALID_ACTION并不做任何动作地返回。
[SWS_Ocu_00083] 如果为OCU驱动启用了开发错误检测:如果驱动未初始化,Ocu_SetPinAction函数应上报错误OCU_E_UNINIT并不做任何动作地返回。
[SWS_Ocu_00084] 如果引脚与通道关联;比较匹配时应对此引脚执行相关动作。
8.3.7. Ocu_GetCounter
[SWS_Ocu_00085] API函数Ocu_GetCounter的定义
| 服务名称 | Ocu_GetCounter |
|---|---|
| 语法 | Ocu_ValueType Ocu_GetCounter ( Ocu_ChannelType ChannelNumber ) |
| 服务 ID [十六进制] | 0x06 |
| 同步/异步 | 同步 |
| 可重入性 | 可重入 |
| 参数(in) | ChannelNumber:OCU通道的数字标识符 |
| 参数(inout) | 无 |
| 参数(out) | 无 |
| 返回值 | Ocu_ValueType:以 tick 为单位的计数器内容 |
| 描述 | 读取计数器当前值的服务。可通过Ocu.h获得 |
[SWS_Ocu_00086] Ocu_GetCounter函数应读取并返回ChannelNumber指示的通道的计数器值。
[SWS_Ocu_00087] Ocu_GetCounter函数应可重入。
[SWS_Ocu_00088] Ocu_GetCounter函数应可通过配置参数OcuGetCounterApi {OCU_GET_COUNTER_API}在预编译时配置开/关。
[SWS_Ocu_00089] 如果为OCU驱动启用了开发错误检测:如果参数ChannelNumber无效(不在配置规定的范围内),Ocu_GetCounter函数应上报错误OCU_E_PARAM_INVALID_CHANNEL并返回值 "0"。
[SWS_Ocu_00090] 如果为OCU驱动启用了开发错误检测:如果驱动未初始化,则Ocu_GetCounterValue函数应上报错误OCU_E_UNINIT并返回值 "0"。
8.3.8. Ocu_SetAbsoluteThreshold
[SWS_Ocu_00091] API函数Ocu_SetAbsoluteThreshold的定义
| 服务名称 | Ocu_SetAbsoluteThreshold |
|---|---|
| 语法 | Ocu_ReturnType Ocu_SetAbsoluteThreshold ( Ocu_ChannelType ChannelNumber, Ocu_ValueType ReferenceValue, Ocu_ValueType AbsoluteValue ) |
| 服务 ID [十六进制] | 0x07 |
| 同步/异步 | 同步 |
| 可重入性 | 对不同通道号可重入 |
| 参数(in) | ChannelNumber:OCU通道的数字标识符 ReferenceValue:由上层给出的值,用作确定是否在函数退出之前调用通知的基础 AbsoluteValue:与计数器内容比较的值。此值以 tick 为单位 |
| 参数(inout) | 无 |
| 参数(out) | 无 |
| 返回值 | Ocu_ReturnType:告知调用者设置新阈值值后,比较匹配是否将在当前参考区间内发生(或已经发生) |
| 描述 | 使用绝对输入数据设置通道阈值值的服务。可通过Ocu.h获得 |
Ocu_ReturnType Ocu_SetAbsoluteThreshold (
  Ocu_ChannelType ChannelNumber,
  Ocu_ValueType ReferenceValue,
  Ocu_ValueType AbsoluteValue
)
[SWS_Ocu_00092] Ocu_SetAbsoluteThreshold函数应将通道阈值(比较值)设置为AbsoluteValue给出的值。
[SWS_Ocu_00093] Ocu_SetAbsoluteThreshold函数在针对不同通道调用时应可重入。
[SWS_Ocu_00094] Ocu_SetAbsoluteThreshold函数应可通过配置参数OcuSetAbsoluteThresholdApi {OCU_SET_ABSOLUTE_THRESHOLD_API}在预编译时配置开/关。
[SWS_Ocu_00095] 如果为OCU驱动启用了开发错误检测:如果驱动未初始化,Ocu_SetAbsoluteThreshold函数应上报错误OCU_E_UNINIT并不做任何动作地返回。
[SWS_Ocu_00096] 如果为OCU驱动启用了开发错误检测:如果参数ChannelNumber无效(不在配置规定的范围内),Ocu_SetAbsoluteThreshold函数应上报错误OCU_E_PARAM_INVALID_CHANNEL并不做任何动作地返回。
注意:ReferenceValue是来自上层的信息。通过ReferenceValue与AbsoluteValue的组合,提供了一个区间(定义为 "Reference Interval",下图中的绿色区域),以考虑计数器连续运行的事实,以及调用者请求更新比较阈值与此阈值实际修改之间可能存在延迟。
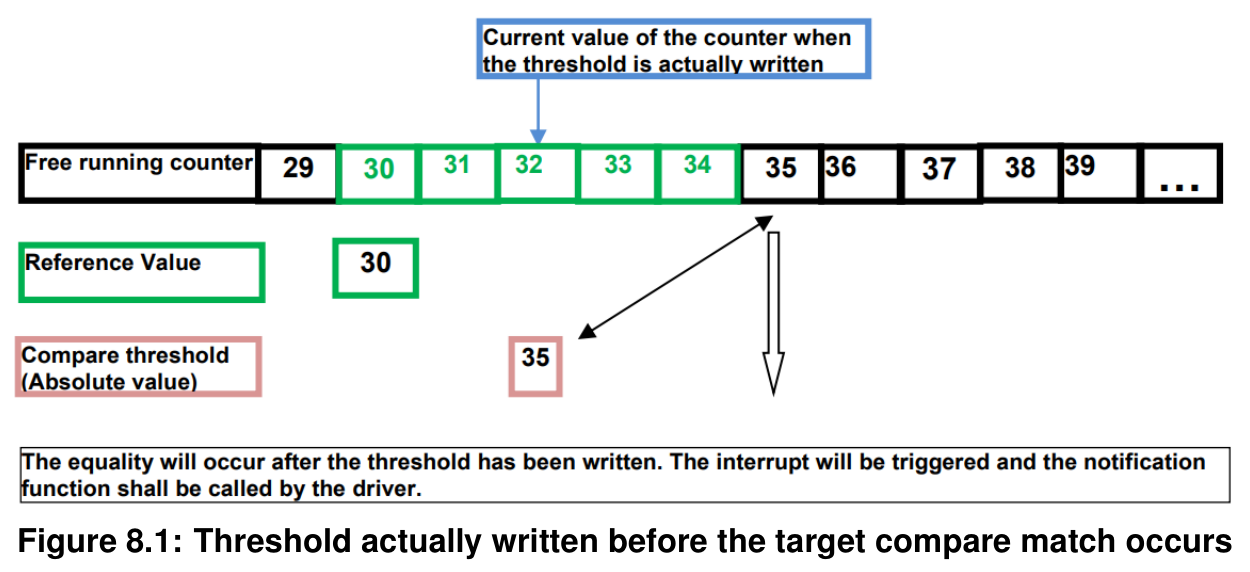
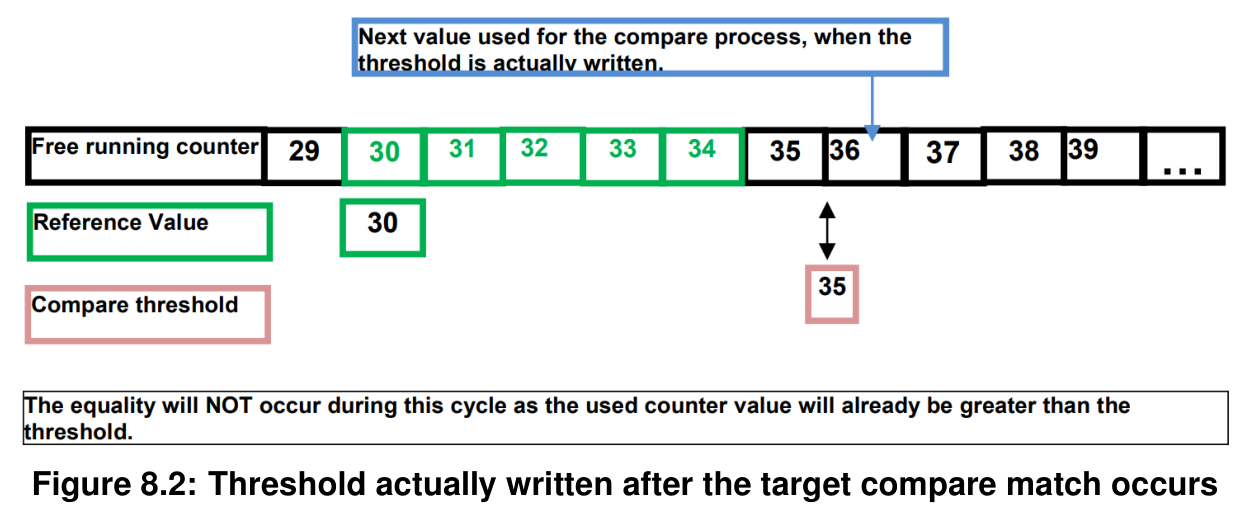
为简化描述,我们假设由于内部MCU和外设时序,对HW比较寄存器的写动作总是:
- 在实际比较发生之前完成,甚至可能在同一个时钟周期内(情况 1)
- 在实际比较发生之后完成,甚至可能在同一个时钟周期内(情况 2)
如下图所示,以Ocu_SetAbsoluteThreshold(1,30,35);示例说明。
- 情况 1:阈值实际上在目标比较匹配发生之前写入。
- 情况 2:阈值在目标比较匹配发生之后写入。
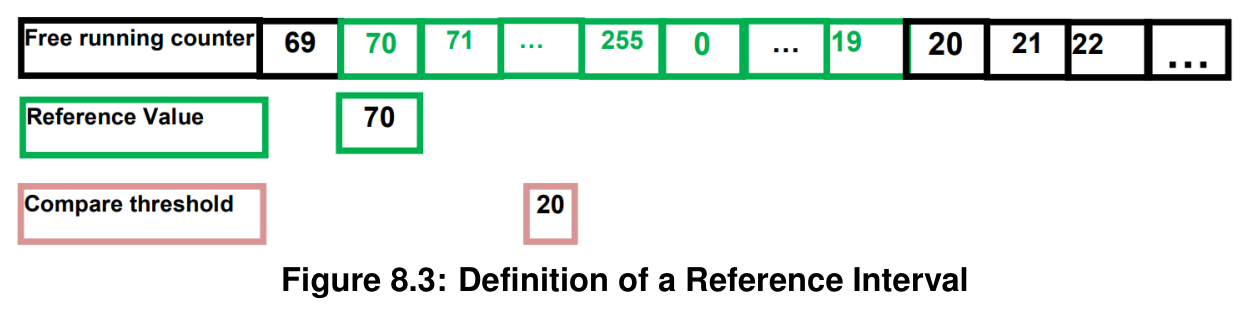
Reference Interval考虑计数器可能的翻转(rollover),如下图所示。
Ocu_SetAbsoluteThreshold(1,70,20);
以从 0 运行到 255 的计数器为例。
作为上述情况的结果,驱动程序的预期行为如下。
- 仅在比较匹配(硬件)时向上层发出通知:因此,在每个参考区间内写入阈值的每个值,应有唯一(至多,见下文关于如何管理写入的阈值值)的一次通知。
- API Ocu_SetAbsoluteThreshold应返回一个状态,告知调用者:
- 写入是在当前参考区间内完成的(在实际比较匹配之前,甚至可能在API返回之前比较匹配已经发生)(情况 1)
- 或者写入是在当前参考区间之外完成的。(情况 2)
此状态将帮助调用者(应用程序)决定如何进行。
[SWS_Ocu_00098] 设置新阈值值后,API Ocu_SetAbsoluteThreshold应返回一个状态,告知调用者设置新阈值值后,比较匹配是否将在当前参考区间内发生(或已经发生)。
对于先前调用API Ocu_SetAbsoluteThreshold期间写入的阈值,驱动程序的预期行为如下:先前写入的阈值值被当前调用擦除。
注意:由于实时行为,先前写入的阈值值仍可能产生比较匹配;即在API被调用之后、但阈值值尚未实际更改之前。
[SWS_Ocu_00097] 在实际设置新阈值值时,上次调用此API期间写入的先前阈值值不再产生比较匹配。
8.3.9. Ocu_SetRelativeThreshold
[SWS_Ocu_00100] API函数Ocu_SetRelativeThreshold的定义
| 服务名称 | Ocu_SetRelativeThreshold |
|---|---|
| 语法 | Ocu_ReturnType Ocu_SetRelativeThreshold ( Ocu_ChannelType ChannelNumber, Ocu_ValueType RelativeValue ) |
| 服务 ID [十六进制] | 0x08 |
| 同步/异步 | 同步 |
| 可重入性 | 对不同通道号可重入 |
| 参数(in) | ChannelNumber:OCU通道的数字标识符 RelativeValue:用于计算新阈值的值 |
| 参数(inout) | 无 |
| 参数(out) | 无 |
| 返回值 | Ocu_ReturnType:告知调用者设置新阈值值后,比较匹配是否将在当前参考区间内发生(或已经发生) |
| 描述 | 相对于计数器当前值设置通道阈值值的服务。可通过Ocu.h获得 |
Ocu_ReturnType Ocu_SetRelativeThreshold (
  Ocu_ChannelType ChannelNumber,
  Ocu_ValueType RelativeValue
)
此API的行为如下。
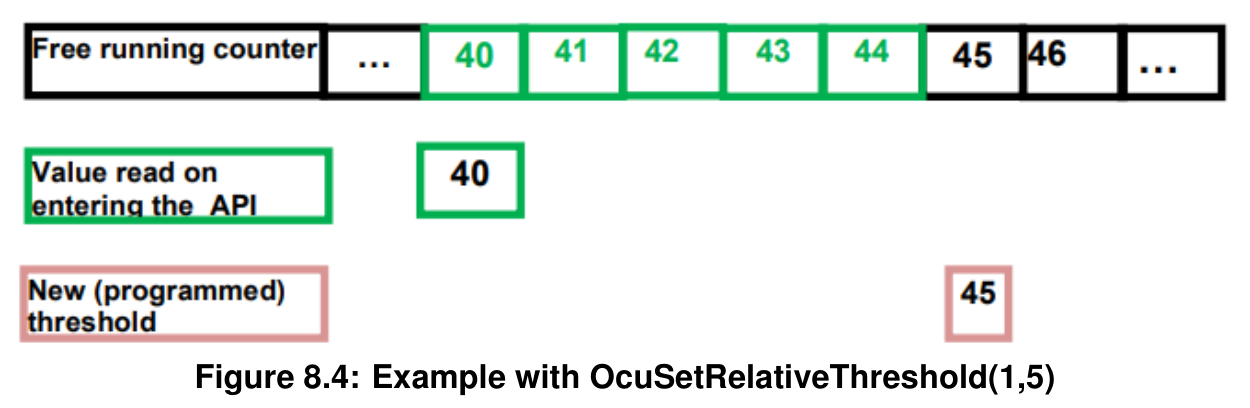
- 进入时,API读取计数器值(ReadValue)。然后按以下公式计算并写入新阈值:
其余行为则与API Ocu_SetAbsoluteThreshold相同,其中参考值现在为ReadValue,参考区间位于ReadValue与新编程的阈值(NewThresholdValue)之间,如下图所示。
示例Ocu_SetRelativeThreshold(1,5);
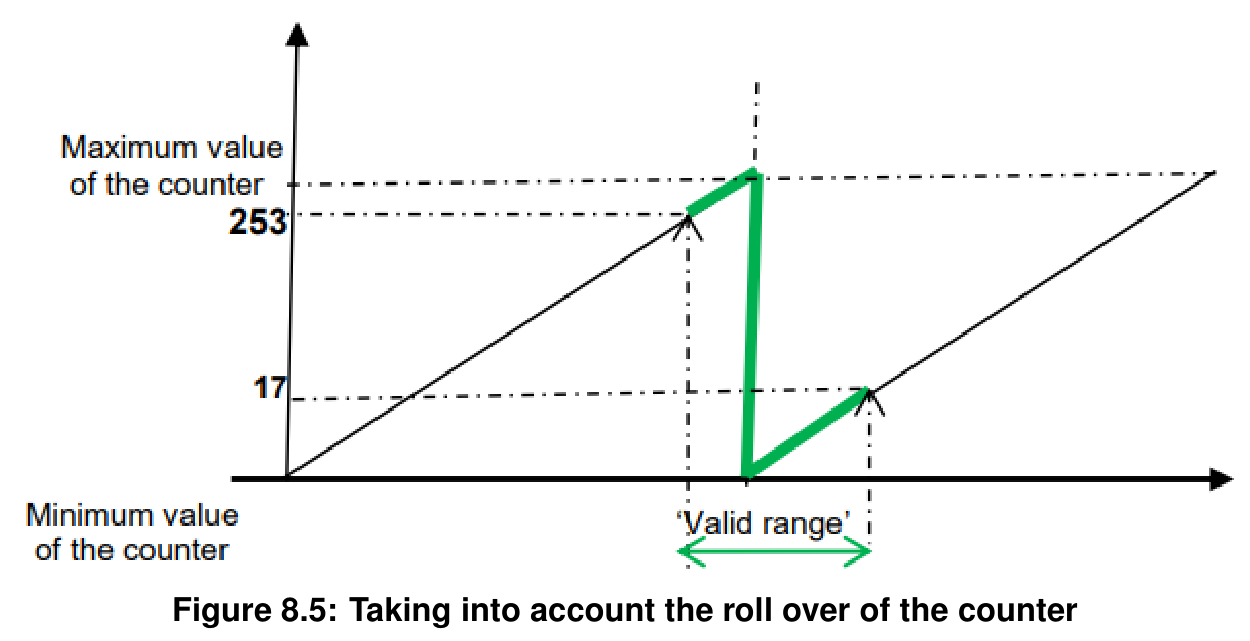
注意:与API Ocu_SetAbsoluteThreshold一样,计数器的可能翻转也包含在参考区间中,如下图所示。示例Ocu_SetRelativeThreshold(1,20),ReadValue等于 253。因此,此API的行为类似于Ocu_SetAbsoluteThreshold,故有下面的需求。
[SWS_Ocu_00101] Ocu_SetRelativeThreshold函数应在进入函数时将RelativeValue加到计数器值上,以计算相对于计数器的新阈值。
[SWS_Ocu_00106] 设置新阈值值后,API Ocu_SetRelativeThreshold应返回一个状态,告知调用者设置新阈值值后,比较匹配是否将在当前参考区间内发生(或已经发生)。
[SWS_Ocu_00107] 在实际设置新阈值值(绝对或相对)时,先前阈值值不再产生比较匹配。
[SWS_Ocu_00102] API Ocu_SetAbsoluteThreshold在针对不同通道调用时应可重入。
[SWS_Ocu_00103] Ocu_SetRelativeThreshold函数应可通过配置参数OcuSetRelativeThresholdApi {OCU_SET_RELATIVE_THRESHOLD_API}在预编译时配置开/关。
[SWS_Ocu_00104] 如果为OCU驱动启用了开发错误检测:如果驱动未初始化,Ocu_SetRelativeThreshold函数应上报错误OCU_E_UNINIT并不做任何动作地返回。
[SWS_Ocu_00105] 如果为OCU驱动启用了开发错误检测:如果参数ChannelNumber无效(不在配置规定的范围内),Ocu_SetRelativeThreshold函数应上报错误OCU_E_PARAM_INVALID_CHANNEL并不做任何动作地返回。
8.3.10. Ocu_DisableNotification
[SWS_Ocu_00108] API函数Ocu_DisableNotification的定义
| 服务名称 | Ocu_DisableNotification |
|---|---|
| 语法 | void Ocu_DisableNotification ( Ocu_ChannelType ChannelNumber ) |
| 服务 ID [十六进制] | 0x0a |
| 同步/异步 | 同步 |
| 可重入性 | 对不同通道号可重入 |
| 参数(in) | ChannelNumber:OCU通道的数字标识符 |
| 参数(inout) | 无 |
| 参数(out) | 无 |
| 返回值 | 无 |
| 描述 | 此服务用于禁用来自OCU通道的通知。可通过Ocu.h获得 |
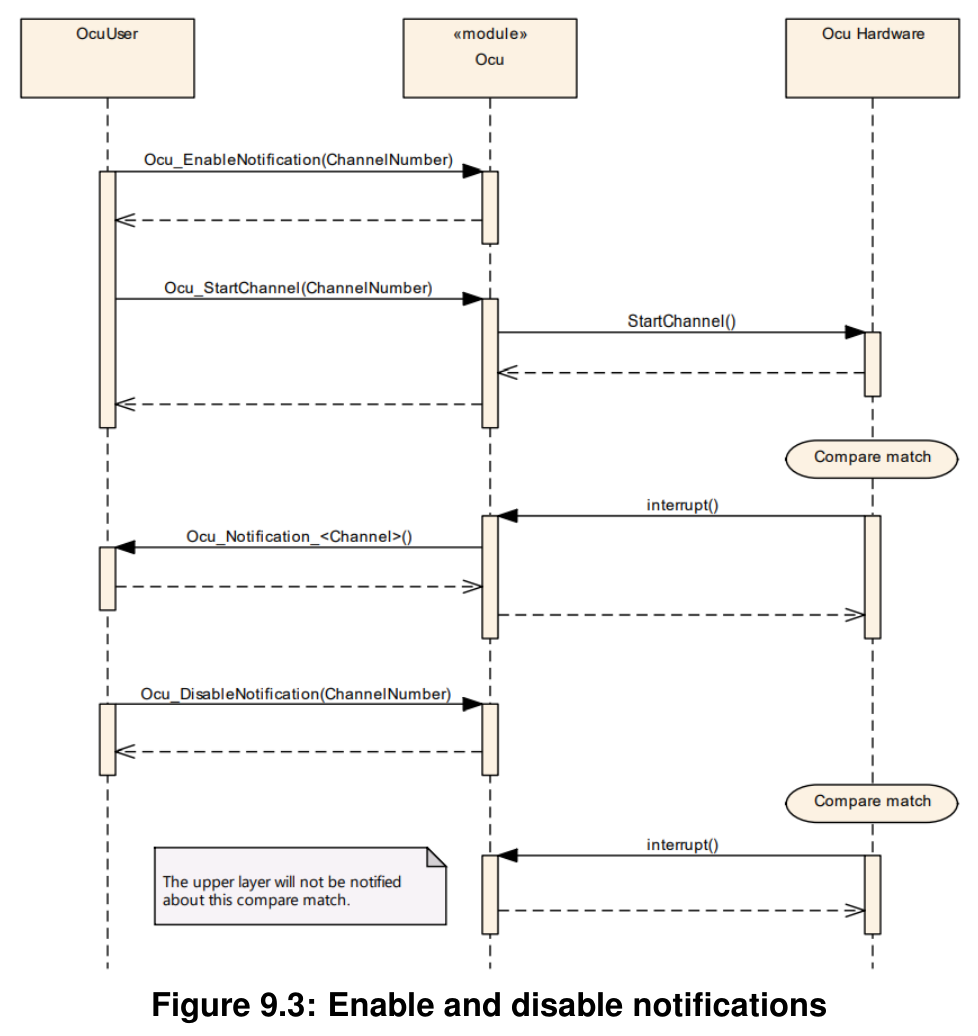
[SWS_Ocu_00109] Ocu_DisableNotification函数应禁用OCU比较匹配通知。
[SWS_Ocu_00110] Ocu_DisableNotification函数在针对不同通道调用时应可重入。
[SWS_Ocu_00111] Ocu_DisableNotification函数应可通过配置参数OcuNotificationSupported {OCU_NOTIFICATION_SUPPORTED}在预编译时配置开/关。
[SWS_Ocu_00112] 如果为OCU驱动启用了开发错误检测:如果驱动未初始化,Ocu_DisableNotification函数应上报错误OCU_E_UNINIT并不做任何动作地返回。
[SWS_Ocu_00113] 如果为OCU驱动启用了开发错误检测:如果参数Channel无效(不在配置规定的范围内),Ocu_DisableNotification函数应上报错误OCU_E_PARAM_INVALID_CHANNEL并不做任何动作地返回。
[SWS_Ocu_00114] 如果为OCU驱动启用了开发错误检测:如果通知函数是NULL指针,Ocu_DisableNotification函数应上报错误OCU_E_NO_VALID_NOTIF并不做任何动作地返回。
8.3.11. Ocu_EnableNotification
[SWS_Ocu_00115] API函数Ocu_EnableNotification的定义
| 服务名称 | Ocu_EnableNotification |
|---|---|
| 语法 | void Ocu_EnableNotification ( Ocu_ChannelType ChannelNumber ) |
| 服务 ID [十六进制] | 0x0b |
| 同步/异步 | 同步 |
| 可重入性 | 对不同通道号可重入 |
| 参数(in) | ChannelNumber:OCU通道的数字标识符 |
| 参数(inout) | 无 |
| 参数(out) | 无 |
| 返回值 | 无 |
| 描述 | 此服务用于启用来自OCU通道的通知。可通过Ocu.h获得 |
[SWS_Ocu_00116] Ocu_EnableNotification函数应启用被索引通道的OCU比较匹配通知。
[SWS_Ocu_00117] Ocu_EnableNotification函数在针对不同通道调用时应可重入。
[SWS_Ocu_00118] Ocu_EnableNotification函数应可通过配置参数OcuNotificationSupported {OCU_NOTIFICATION_SUPPORTED}在预编译时配置开/关。
[SWS_Ocu_00119] 如果为OCU驱动启用了开发错误检测:如果驱动未初始化,Ocu_EnableNotification函数应上报错误OCU_E_UNINIT并不做任何动作地返回。
[SWS_Ocu_00120] 如果为OCU驱动启用了开发错误检测:如果参数Channel无效(不在配置规定的范围内),Ocu_EnableNotification函数应上报错误OCU_E_PARAM_INVALID_CHANNEL并不做任何动作地返回。
[SWS_Ocu_00121] 如果为OCU驱动启用了开发错误检测:如果通知函数是NULL指针,Ocu_EnableNotification函数应上报错误OCU_E_NO_VALID_NOTIF并不做任何动作地返回。
8.3.12. Ocu_GetVersionInfo
[SWS_Ocu_00122] API函数Ocu_GetVersionInfo的定义
| 服务名称 | Ocu_GetVersionInfo |
|---|---|
| 语法 | void Ocu_GetVersionInfo ( Std_VersionInfoType* versioninfo ) |
| 服务 ID [十六进制] | 0x09 |
| 同步/异步 | 同步 |
| 可重入性 | 可重入 |
| 参数(in) | 无 |
| 参数(inout) | 无 |
| 参数(out) | versioninfo:指向存储此模块版本信息位置的指针 |
| 返回值 | 无 |
| 描述 | 此服务返回此模块的版本信息。可通过Ocu.h获得 |
[SWS_Ocu_00123] Ocu_GetVersionInfo函数应返回此模块的版本信息。版本信息包括:
- 模块 ID
- 供应商 ID
- 供应商特定版本号
[SWS_Ocu_00124] Ocu_GetVersionInfo函数应可通过配置参数OcuVersionInfoApi {OCU_VERSION_INFO_API}在预编译时配置开/关。
[SWS_Ocu_00125] 如果Ocu_GetVersionInfo的调用者和被调用者的源代码都可用;OCU驱动应将Ocu_GetVersionInfo实现为定义在模块头文件中的宏。
[SWS_Ocu_00126] 如果为OCU驱动启用了开发错误检测,且参数versioninfo是空指针,Ocu_GetVersionInfo函数应上报开发错误OCU_E_PARAM_POINTER并不做任何动作地返回。
8.4. 回调通知
由于OCU驱动位于最低架构层的模块,它不为更低层模块提供任何回调函数。
8.5. 调度函数
OCU驱动仅提供同步服务,因此不需要任何调度函数。
8.6. 预期接口
本章列出需要从其他模块获得的所有接口。
8.6.1. 强制接口
本模块不需要任何强制接口。
8.6.2. 可选接口
本节定义为满足模块可选功能而需要的所有接口。
[SWS_Ocu_00127] Ocu模块中可选接口的定义
| API 函数 | 头文件 | 描述 |
|---|---|---|
| Det_ReportError | Det.h | 上报开发错误的服务 |
8.6.3. 可配置接口
本节列出目标函数可配置的所有接口。目标函数通常是回调函数。此类接口的名称不固定,因为它们是可配置的。
[SWS_Ocu_00128] 可配置接口Ocu_Notification_
| 服务名称 | Ocu_Notification_ |
|---|---|
| 语法 | void Ocu_Notification_ |
| 同步/异步 | 同步 |
| 可重入性 | 此API调用的可重入性取决于用户代码 |
| 参数(in) | 无 |
| 参数(inout) | 无 |
| 参数(out) | 无 |
| 返回值 | 无 |
| 描述 | 当关联通道上发生比较匹配时调用此通知函数。可通过 |
通知原型Ocu_Notification_
[SWS_Ocu_00129] 如果通道
[SWS_Ocu_00130] OCU驱动应复位(如果硬件需要)与通知Ocu_Notification_
[SWS_Ocu_00132] 如果为通知回调配置了NULL指针,则不应执行任何回调。
[SWS_Ocu_00133] 当通知机制被禁用时,OCU驱动不应发出任何通知。
9. 时序图
9.1. 初始化
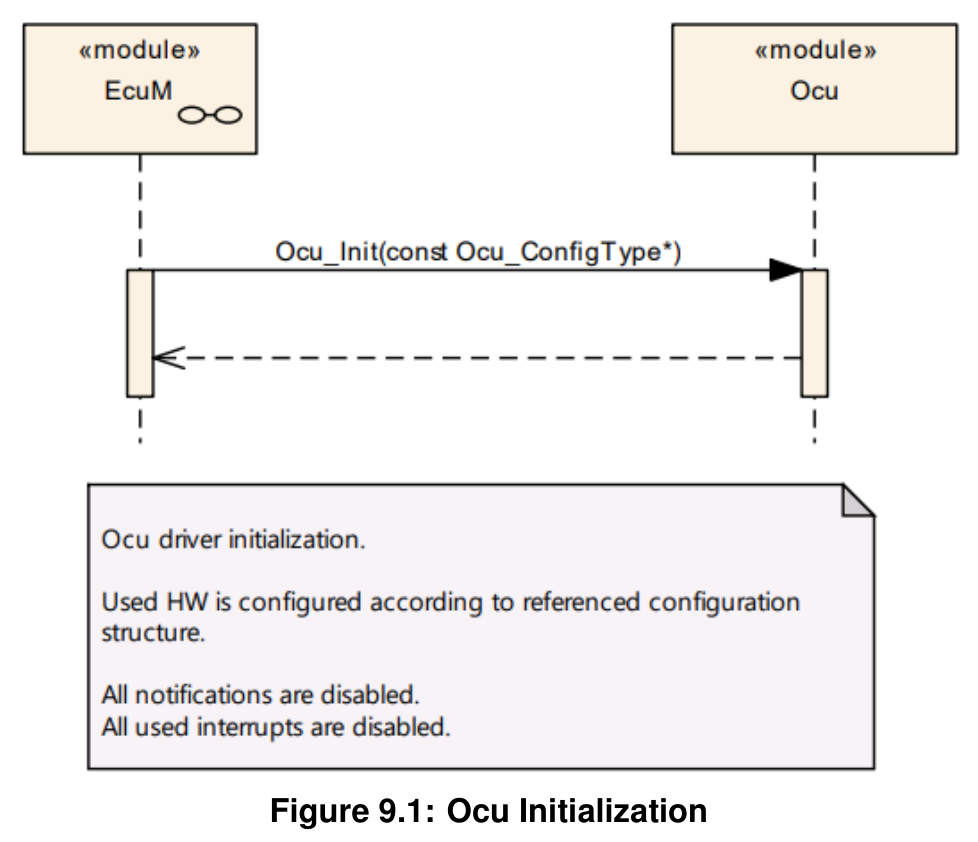
9.2. 反初始化
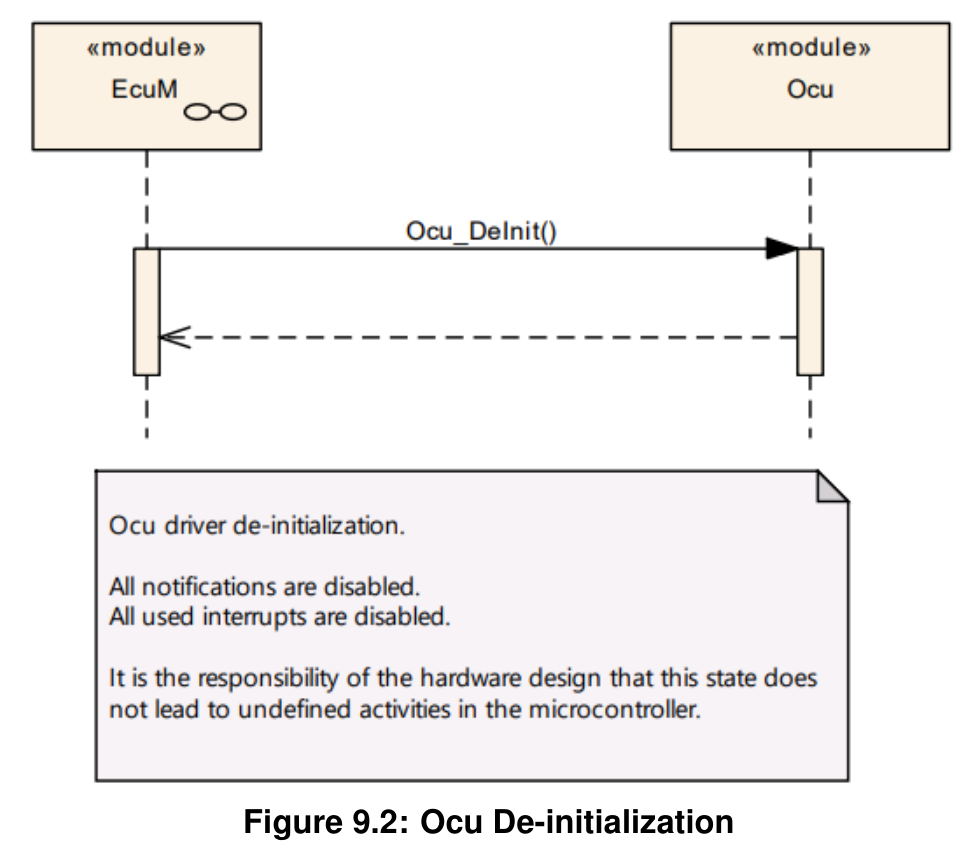
9.3. 使用 Ocu 通知
9.4. Ocu_SetPinState
9.5. Ocu_SetPinAction
9.6. 设置新的比较阈值
参见 8.3.8(Ocu_SetAbsoluteThreshold)和 8.3.9(Ocu_SetRelativeThreshold)章节。
10. 配置规范
总体而言,本章定义配置参数以及它们到容器的聚集。为了支持规范,第 10.1 章描述基础知识。它还规定了一个你应使用的参数规范模板(表格)。我们打算将第 10.1 章保留在规范中以保证理解。
第 10.2 章规定模块OCU驱动程序的结构(容器)和参数。
第 10.3 章规定模块OCU驱动程序的发布信息。
10.1. 如何阅读本章
详情请参阅SWS_BSWGeneral中第 10.1 章 "Introduction to configuration specification"。
除本节外,强烈建议阅读以下文档:
- AUTOSAR分层软件架构 [4]
- AUTOSAR ECU配置规范 [3]
本文档详细描述AUTOSAR配置方法论和AUTOSAR配置元模型。
以下只是该主题的简要概述,它不会取代ECU配置规范文档。
10.1.1. 配置和配置参数
配置参数定义模块实现通用部分(一个或多个)的可变性。这意味着,在系统和/或ECU配置期间,只有通用或可配置的模块实现可以适应所使用的环境(软件/硬件)。
参数的配置可以在软件过程的不同时间点实现:编译时间之前、链接时间之前或构建时间之后。在下文中,应使用术语 "配置类"(配置类)(参数的)来指代特定的配置时间点。
10.1.2. 容器
容器构造配置参数的集合。这意味着:
- 所有配置参数都保存在容器中。
- (子)容器可以引用(子)容器。可以为这些引用指定多重性。多重性随后定义所包含参数的可能实例数量。
10.1.3. 配置参数规范模板
以下表格由三个部分组成:
- 常规部分
- 配置参数部分
- 包含/引用容器部分
预编译时间 - 规定配置参数是否应为配置类预编译时间
| 标签 | 描述 |
|---|---|
| x | 配置参数应为配置类预编译时间。 |
| -- | 配置参数绝不应为配置类预编译时间。 |
链接时间 - 规定配置参数是否应为配置类链接时间
| 标签 | 描述 |
|---|---|
| x | 配置参数应为配置类链接时间。 |
| -- | 配置参数绝不应为配置类链接时间。 |
Post Build - 规定配置参数是否应为配置类 Post Build
| 标签 | 描述 |
|---|---|
| x | 配置参数应为配置类 Post Build,且不需要特定实现。 |
| L 可加载 | 配置参数应为配置类 Post Build,且ECU中只存在一组配置参数集。 |
| M 多个 | 配置参数应为配置类 Post Build,并通过向模块初始化函数传递专用指针从多组参数中选出。 |
| -- | 配置参数绝不应为配置类 Post Build。 |
10.2. 容器和配置参数
以下章节总结所有配置参数。参数的详细含义见第 7 章和第 8 章。
[SWS_Ocu_00170] OCU模块应拒绝具有实现不支持的分区映射的配置。
10.2.1. Ocu
SWS 条目 [ECUC_Ocu_00136]
| 模块名称 | Ocu |
|---|---|
| 描述 | Ocu(Output Compare Unit,输出比较单元)模块的配置。 |
| Post-Build 变体支持 | true |
| 支持的配置变体 | VARIANT-POST-BUILD, VARIANT-PRE-COMPILE |
包含的容器
| 容器名称 | 多重性 | 范围/依赖 |
|---|---|---|
| OcuConfigSet | 1 | 此容器是配置集的基础,包含配置的OCU通道。这样,可以为构建后过程定义不同的配置集。 |
| OcuConfigurationOfOptionalApis | 1 | 可选API的配置。 |
| OcuGeneral | 1 | 此容器包含OCU驱动的模块范围配置参数。 |
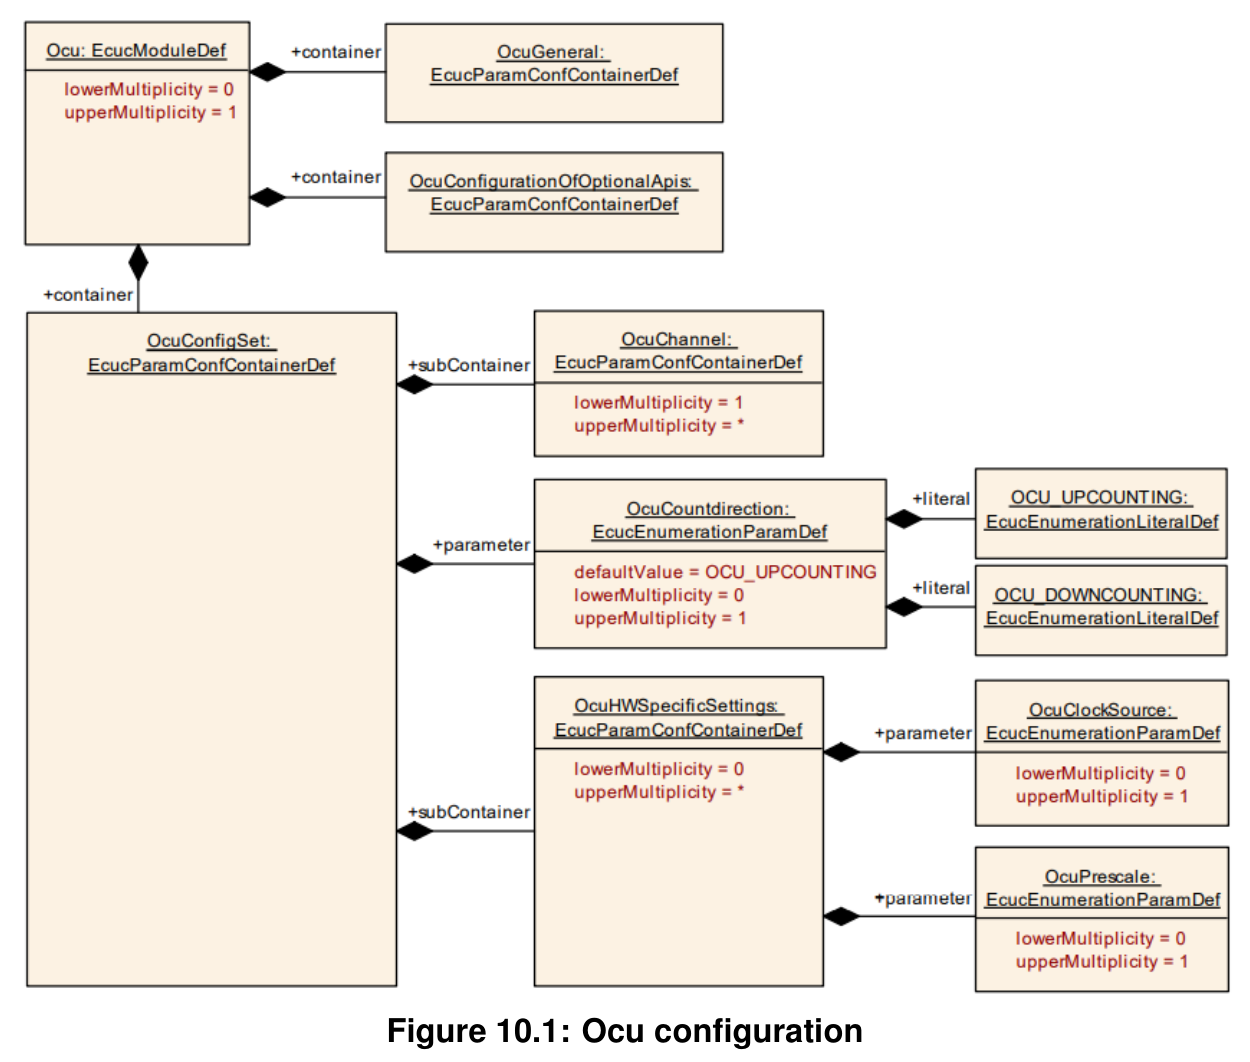
10.2.2. OcuGeneral
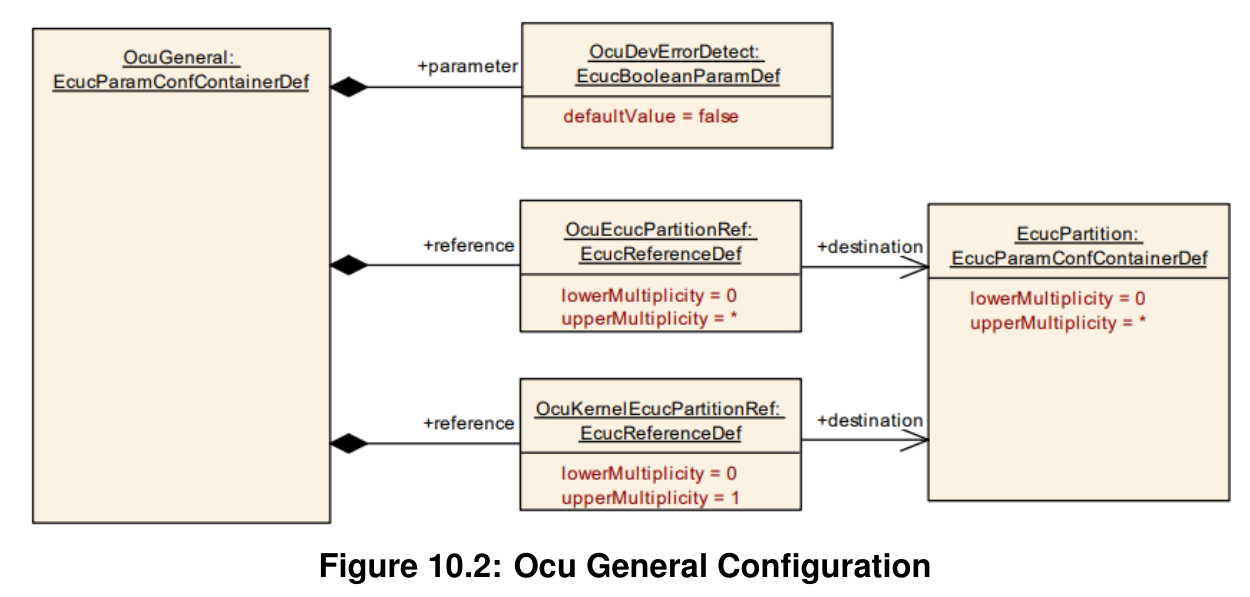
[SWS_Ocu_CONSTR_00001] OcuKernelEcucPartitionRef引用的ECUC分区应是OcuEcucPartitionRef引用的ECUC分区的子集。
SWS 条目 [ECUC_Ocu_00137]
| 容器名称 | OcuGeneral |
|---|---|
| 父容器 | Ocu |
| 描述 | 此容器包含OCU驱动的模块范围配置参数。 |
配置参数
SWS 条目 [ECUC_Ocu_00138]
| 参数名称 | OcuDevErrorDetect |
|---|---|
| 父容器 | OcuGeneral |
| 描述 | 打开或关闭开发错误检测和通知。• true:启用检测和通知。• false:禁用检测和通知。 |
| 多重性 | 1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | false |
| Post-Build 变体值 | false |
| 值配置类 | 预编译时间 X(所有变体);链接时间 --;Post-build 时间 -- |
| 范围/依赖 | scope: local |
SWS 条目 [ECUC_Ocu_00167]
| 参数名称 | OcuEcucPartitionRef |
|---|---|
| 父容器 | OcuGeneral |
| 描述 | 将OCU驱动映射到零个或多个ECUC分区,以使驱动API在相应分区中可用。 |
| 多重性 | 0..* |
| 类型 | 对 EcucPartition 的引用 |
| Post-Build 变体多重性 | true |
| Post-Build 变体值 | true |
| 多重性配置类 | 预编译时间 X(所有变体);链接时间 --;Post-build 时间 -- |
| 值配置类 | 预编译时间 X(所有变体);链接时间 --;Post-build 时间 -- |
| 范围/依赖 | scope: ECU |
SWS 条目 [ECUC_Ocu_00168]
| 参数名称 | OcuKernelEcucPartitionRef |
|---|---|
| 父容器 | OcuGeneral |
| 描述 | 将OCU内核映射到零个或一个ECUC分区,以将驱动内核分配给某个核心。所引用的ECUC分区是OCU驱动所映射到的ECUC分区的子集。 |
| 多重性 | 0..1 |
| 类型 | 对 EcucPartition 的引用 |
| Post-Build 变体多重性 | true |
| Post-Build 变体值 | true |
| 多重性配置类 | 预编译时间 X(所有变体);链接时间 --;Post-build 时间 -- |
| 值配置类 | 预编译时间 X(所有变体);链接时间 --;Post-build 时间 -- |
| 范围/依赖 | scope: ECU |
无包含的容器
[SWS_Ocu_CONSTR_00004] 如果OcuEcucPartitionRef引用一个或多个ECUC分区,则OcuKernelEcucPartitionRef的多重性应为一,并同样引用这些ECUC分区之一。
10.2.3. OcuConfigurationOfOptionalApis
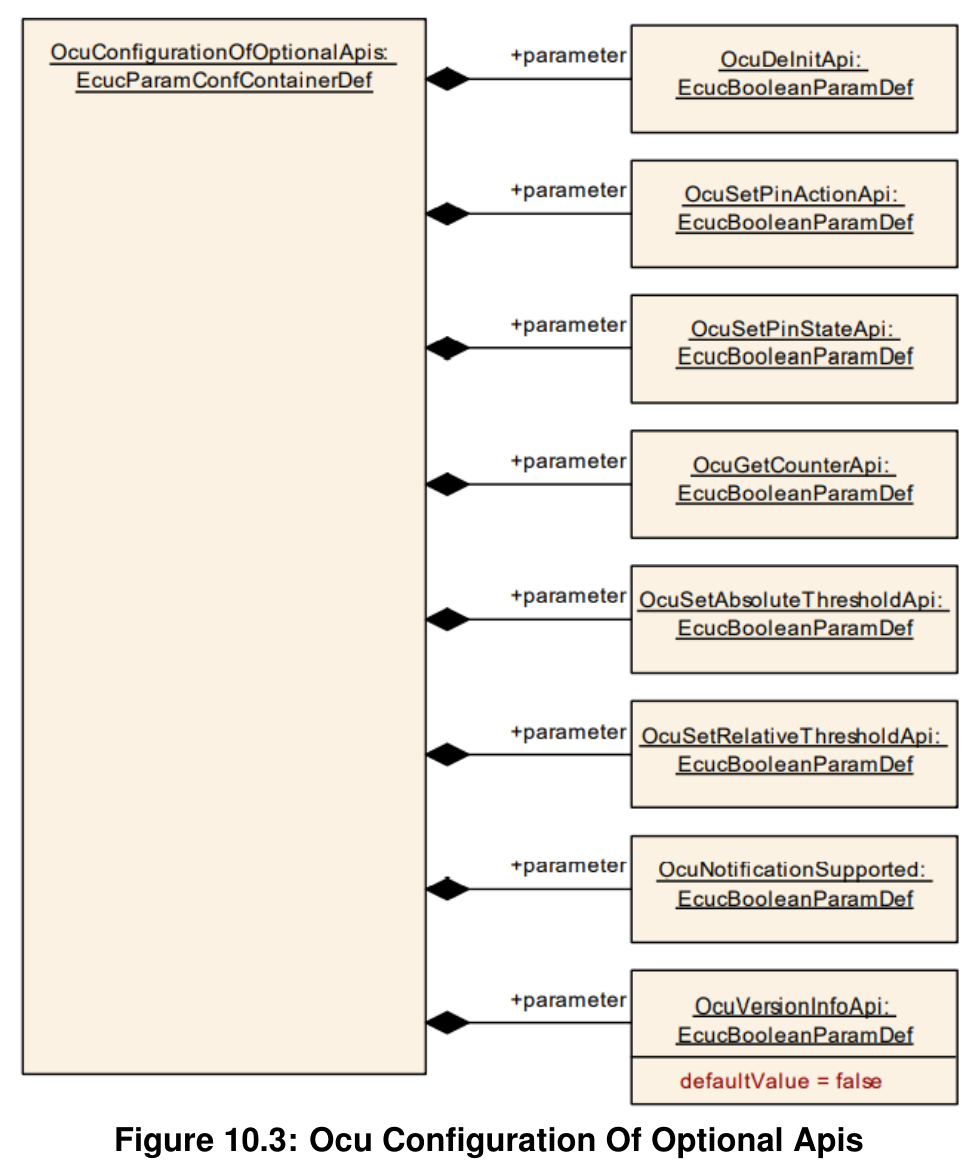
SWS 条目 [ECUC_Ocu_00139]
| 容器名称 | OcuConfigurationOfOptionalApis |
|---|---|
| 父容器 | Ocu |
| 描述 | 可选API的配置。 |
配置参数
SWS 条目 [ECUC_Ocu_00140]
| 参数名称 | OcuDeInitApi |
|---|---|
| 父容器 | OcuConfigurationOfOptionalApis |
| 描述 | 从代码中添加/移除服务Ocu_DeInit()。 |
| 多重性 | 1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | -- |
| Post-Build 变体值 | false |
| 值配置类 | 预编译时间 X(所有变体);链接时间 --;Post-build 时间 -- |
| 范围/依赖 | scope: local |
SWS 条目 [ECUC_Ocu_00141]
| 参数名称 | OcuGetCounterApi |
|---|---|
| 父容器 | OcuConfigurationOfOptionalApis |
| 描述 | 从代码中添加/移除服务Ocu_GetCounter()。 |
| 多重性 | 1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | -- |
| Post-Build 变体值 | false |
| 值配置类 | 预编译时间 X(所有变体);链接时间 --;Post-build 时间 -- |
| 范围/依赖 | scope: local |
SWS 条目 [ECUC_Ocu_00142]
| 参数名称 | OcuNotificationSupported |
|---|---|
| 父容器 | OcuConfigurationOfOptionalApis |
| 描述 | 从代码中添加/移除服务Ocu_EnableNotification()和Ocu_DisableNotification()。 |
| 多重性 | 1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | -- |
| Post-Build 变体值 | false |
| 值配置类 | 预编译时间 X(所有变体);链接时间 --;Post-build 时间 -- |
| 范围/依赖 | scope: local |
SWS 条目 [ECUC_Ocu_00143]
| 参数名称 | OcuSetAbsoluteThresholdApi |
|---|---|
| 父容器 | OcuConfigurationOfOptionalApis |
| 描述 | 从代码中添加/移除服务Ocu_SetAbsoluteThreshold()。 |
| 多重性 | 1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | -- |
| Post-Build 变体值 | false |
| 值配置类 | 预编译时间 X(所有变体);链接时间 --;Post-build 时间 -- |
| 范围/依赖 | scope: local |
SWS 条目 [ECUC_Ocu_00144]
| 参数名称 | OcuSetPinActionApi |
|---|---|
| 父容器 | OcuConfigurationOfOptionalApis |
| 描述 | 从代码中添加/移除服务Ocu_SetPinAction()。 |
| 多重性 | 1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | -- |
| Post-Build 变体值 | false |
| 值配置类 | 预编译时间 X(所有变体);链接时间 --;Post-build 时间 -- |
| 范围/依赖 | scope: local |
SWS 条目 [ECUC_Ocu_00145]
| 参数名称 | OcuSetPinStateApi |
|---|---|
| 父容器 | OcuConfigurationOfOptionalApis |
| 描述 | 从代码中添加/移除服务Ocu_SetPinState()。 |
| 多重性 | 1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | -- |
| Post-Build 变体值 | false |
| 值配置类 | 预编译时间 X(所有变体);链接时间 --;Post-build 时间 -- |
| 范围/依赖 | scope: local |
SWS 条目 [ECUC_Ocu_00146]
| 参数名称 | OcuSetRelativeThresholdApi |
|---|---|
| 父容器 | OcuConfigurationOfOptionalApis |
| 描述 | 从代码中添加/移除服务Ocu_SetRelativeThreshold()。 |
| 多重性 | 1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | -- |
| Post-Build 变体值 | false |
| 值配置类 | 预编译时间 X(所有变体);链接时间 --;Post-build 时间 -- |
| 范围/依赖 | scope: local |
SWS 条目 [ECUC_Ocu_00147]
| 参数名称 | OcuVersionInfoApi |
|---|---|
| 父容器 | OcuConfigurationOfOptionalApis |
| 描述 | 指示支持Ocu_GetVersionInfo()的开关。 |
| 多重性 | 1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | false |
| Post-Build 变体值 | false |
| 值配置类 | 预编译时间 X(所有变体);链接时间 --;Post-build 时间 -- |
| 范围/依赖 | scope: local |
无包含的容器
10.2.4. OcuConfigSet
SWS 条目 [ECUC_Ocu_00148]
| 容器名称 | OcuConfigSet |
|---|---|
| 父容器 | Ocu |
| 描述 | 此容器是配置集的基础,包含配置的OCU通道。这样,可以为构建后过程定义不同的配置集。 |
配置参数
SWS 条目 [ECUC_Ocu_00149]
| 参数名称 | OcuCountdirection |
|---|---|
| 父容器 | OcuConfigSet |
| 描述 | 此参数指示整个OCU驱动的计数方向。 |
| 多重性 | 0..1 |
| 类型 | EcucEnumerationParamDef |
| 范围 | OCU_DOWNCOUNTING:OCU计数器将从最大值向最小值计数。 OCU_UPCOUNTING:OCU计数器将从最小值向最大值计数。 |
| 默认值 | OCU_UPCOUNTING |
| Post-Build 变体多重性 | true |
| Post-Build 变体值 | true |
| 多重性配置类 | 预编译时间 X(VARIANT-PRE-COMPILE);链接时间 --;Post-build 时间 X(VARIANT-POST-BUILD) |
| 值配置类 | 预编译时间 X(VARIANT-PRE-COMPILE);链接时间 --;Post-build 时间 X(VARIANT-POST-BUILD) |
| 范围/依赖 | scope: local |
包含的容器
| 容器名称 | 多重性 | 范围/依赖 |
|---|---|---|
| OcuChannel | 1..* | 单个OCU通道的配置。 |
| OcuHWSpecificSettings | 0..* | 此容器包含Ocu特定参数,用于选择时钟源并在硬件支持时设置可选预分频器。实现由供应商特定定义。 |
10.2.5. OcuChannel
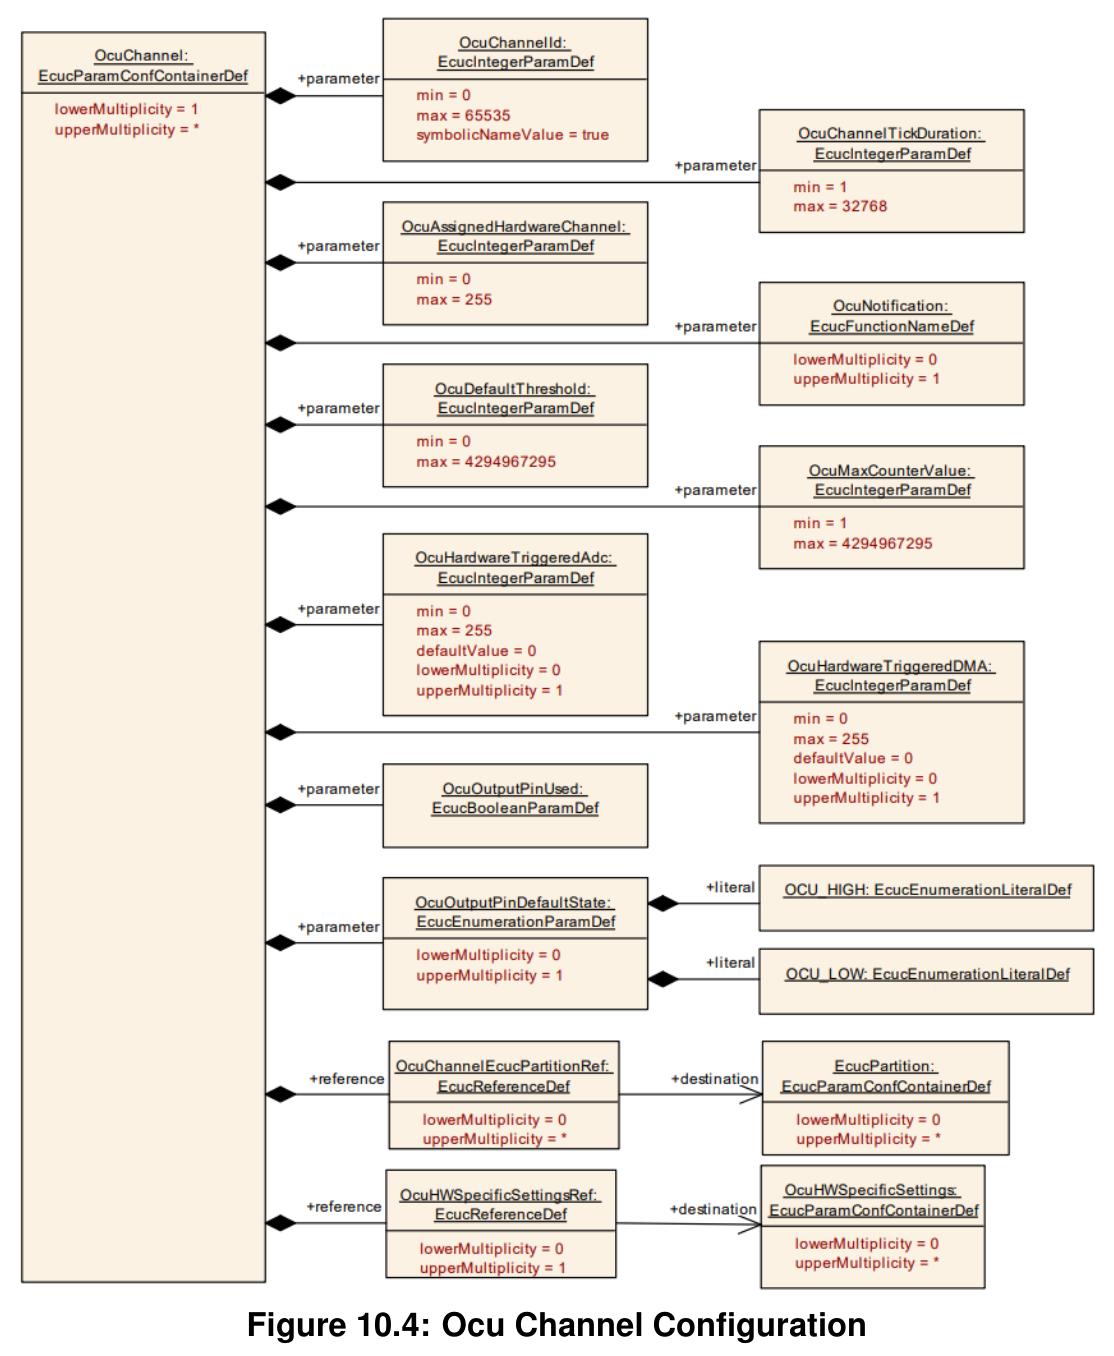
SWS 条目 [ECUC_Ocu_00150]
| 容器名称 | OcuChannel |
|---|---|
| 父容器 | OcuConfigSet |
| 描述 | 单个OCU通道的配置。 |
配置参数
SWS 条目 [ECUC_Ocu_00151]
| 参数名称 | OcuAssignedHardwareChannel |
|---|---|
| 父容器 | OcuChannel |
| 描述 | 分配给此逻辑通道的物理硬件通道。 |
| 多重性 | 1 |
| 类型 | EcucIntegerParamDef |
| 范围 | 0 .. 255 |
| 默认值 | -- |
| Post-Build 变体值 | true |
| 值配置类 | 预编译时间 X(VARIANT-PRE-COMPILE);链接时间 --;Post-build 时间 X(VARIANT-POST-BUILD) |
| 范围/依赖 | scope: local |
SWS 条目 [ECUC_Ocu_00152]
| 参数名称 | OcuChannelId |
|---|---|
| 父容器 | OcuChannel |
| 描述 | OCU通道的通道 ID。此值将分配给从OcuChannel容器短名派生的符号名。它定义通道到物理OCU硬件通道的分配。 |
| 多重性 | 1 |
| 类型 | EcucIntegerParamDef(为此参数生成符号名) |
| 范围 | 0 .. 65535 |
| 默认值 | -- |
| Post-Build 变体值 | false |
| 值配置类 | 预编译时间 X(所有变体);链接时间 --;Post-build 时间 -- |
| 范围/依赖 | scope: local |
SWS 条目 [ECUC_Ocu_00153]
| 参数名称 | OcuChannelTickDuration |
|---|---|
| 父容器 | OcuChannel |
| 描述 | 指定使通道计数器增加一(即一个计数器 tick)所需的输入时钟边沿(上升沿或下降沿)数量。取值范围取决于所使用的硬件,并非所有值都相关。 |
| 多重性 | 1 |
| 类型 | EcucIntegerParamDef |
| 范围 | 1 .. 32768 |
| 默认值 | -- |
| Post-Build 变体值 | true |
| 值配置类 | 预编译时间 X(VARIANT-PRE-COMPILE);链接时间 --;Post-build 时间 X(VARIANT-POST-BUILD) |
| 范围/依赖 | scope: local |
SWS 条目 [ECUC_Ocu_00154]
| 参数名称 | OcuDefaultThreshold |
|---|---|
| 父容器 | OcuChannel |
| 描述 | 用于初始化的比较阈值。 |
| 多重性 | 1 |
| 类型 | EcucIntegerParamDef |
| 范围 | 0 .. 4294967295 |
| 默认值 | -- |
| Post-Build 变体值 | true |
| 值配置类 | 预编译时间 X(VARIANT-PRE-COMPILE);链接时间 --;Post-build 时间 X(VARIANT-POST-BUILD) |
| 范围/依赖 | scope: local |
SWS 条目 [ECUC_Ocu_00155]
| 参数名称 | OcuHardwareTriggeredAdc |
|---|---|
| 父容器 | OcuChannel |
| 描述 | 此参数用于在硬件支持时允许OCU通道在比较匹配时触发ADC通道。参数值表示要触发的ADC物理通道。 |
| 多重性 | 0..1 |
| 类型 | EcucIntegerParamDef |
| 范围 | 0 .. 255 |
| 默认值 | 0 |
| Post-Build 变体多重性 | true |
| Post-Build 变体值 | true |
| 多重性配置类 | 预编译时间 X(VARIANT-PRE-COMPILE);链接时间 --;Post-build 时间 X(VARIANT-POST-BUILD) |
| 值配置类 | 预编译时间 X(VARIANT-PRE-COMPILE);链接时间 --;Post-build 时间 X(VARIANT-POST-BUILD) |
| 范围/依赖 | scope: local |
SWS 条目 [ECUC_Ocu_00156]
| 参数名称 | OcuHardwareTriggeredDMA |
|---|---|
| 父容器 | OcuChannel |
| 描述 | 此参数用于在硬件支持时允许OCU通道在比较匹配时触发DMA通道。参数值表示要触发的DMA物理通道。 |
| 多重性 | 0..1 |
| 类型 | EcucIntegerParamDef |
| 范围 | 0 .. 255 |
| 默认值 | 0 |
| Post-Build 变体多重性 | true |
| Post-Build 变体值 | true |
| 多重性配置类 | 预编译时间 X(VARIANT-PRE-COMPILE);链接时间 --;Post-build 时间 X(VARIANT-POST-BUILD) |
| 值配置类 | 预编译时间 X(VARIANT-PRE-COMPILE);链接时间 --;Post-build 时间 X(VARIANT-POST-BUILD) |
| 范围/依赖 | scope: local |
SWS 条目 [ECUC_Ocu_00157]
| 参数名称 | OcuMaxCounterValue |
|---|---|
| 父容器 | OcuChannel |
| 描述 | OCU通道计数器能够计数的最大 tick 值。 |
| 多重性 | 1 |
| 类型 | EcucIntegerParamDef |
| 范围 | 1 .. 4294967295 |
| 默认值 | -- |
| Post-Build 变体值 | true |
| 值配置类 | 预编译时间 X(VARIANT-PRE-COMPILE);链接时间 --;Post-build 时间 X(VARIANT-POST-BUILD) |
| 范围/依赖 | scope: local |
SWS 条目 [ECUC_Ocu_00158]
| 参数名称 | OcuNotification |
|---|---|
| 父容器 | OcuChannel |
| 描述 | 指向回调函数的函数指针的定义。 |
| 多重性 | 0..1 |
| 类型 | EcucFunctionNameDef |
| 默认值 | -- |
| 正则表达式 | -- |
| Post-Build 变体多重性 | true |
| Post-Build 变体值 | true |
| 多重性配置类 | 预编译时间 X(VARIANT-PRE-COMPILE);链接时间 --;Post-build 时间 X(VARIANT-POST-BUILD) |
| 值配置类 | 预编译时间 X(VARIANT-PRE-COMPILE);链接时间 --;Post-build 时间 X(VARIANT-POST-BUILD) |
| 范围/依赖 | scope: local |
SWS 条目 [ECUC_Ocu_00160]
| 参数名称 | OcuOutputPinDefaultState |
|---|---|
| 父容器 | OcuChannel |
| 描述 | 参数OcuOutputPinDefaultState表示与通道关联的引脚在初始化后应被设置的状态。 |
| 多重性 | 0..1 |
| 类型 | EcucEnumerationParamDef |
| 范围 | OCU_HIGH:请求时OCU通道输出引脚将被设置为高(3 或 5 V)。 OCU_LOW:请求时OCU通道输出引脚将被设置为低(0 V)。 |
| Post-Build 变体多重性 | true |
| Post-Build 变体值 | true |
| 多重性配置类 | 预编译时间 X(VARIANT-PRE-COMPILE);链接时间 --;Post-build 时间 X(VARIANT-POST-BUILD) |
| 值配置类 | 预编译时间 X(VARIANT-PRE-COMPILE);链接时间 --;Post-build 时间 X(VARIANT-POST-BUILD) |
| 范围/依赖 | scope: local |
SWS 条目 [ECUC_Ocu_00159]
| 参数名称 | OcuOutputPinUsed |
|---|---|
| 父容器 | OcuChannel |
| 描述 | 关于此通道上输出引脚使用情况的信息。true:通道使用输出引脚。false:通道不使用输出引脚。 |
| 多重性 | 1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | -- |
| Post-Build 变体值 | false |
| 值配置类 | 预编译时间 X(所有变体);链接时间 --;Post-build 时间 -- |
| 范围/依赖 | scope: local |
SWS 条目 [ECUC_Ocu_00169]
| 参数名称 | OcuChannelEcucPartitionRef |
|---|---|
| 父容器 | OcuChannel |
| 描述 | 将OCU通道映射到零个或多个ECUC分区,以限制对此通道的访问。所引用的ECUC分区是OCU驱动所映射到的ECUC分区的子集。 |
| 多重性 | 0..* |
| 类型 | 对 EcucPartition 的引用 |
| Post-Build 变体多重性 | true |
| Post-Build 变体值 | true |
| 多重性配置类 | 预编译时间 X(所有变体);链接时间 --;Post-build 时间 -- |
| 值配置类 | 预编译时间 X(所有变体);链接时间 --;Post-build 时间 -- |
| 范围/依赖 | scope: ECU |
SWS 条目 [ECUC_Ocu_00170]
| 参数名称 | OcuHWSpecificSettingsRef |
|---|---|
| 父容器 | OcuChannel |
| 描述 | 对OcuChannel所使用的OcuHWSpecificSettings的引用。 |
| 多重性 | 0..1 |
| 类型 | 对 OcuHWSpecificSettings 的引用 |
| Post-Build 变体多重性 | true |
| Post-Build 变体值 | true |
| 多重性配置类 | 预编译时间 X(所有变体);链接时间 --;Post-build 时间 -- |
| 值配置类 | 预编译时间 X(所有变体);链接时间 --;Post-build 时间 -- |
| 范围/依赖 | scope: local |
无包含的容器
[SWS_Ocu_CONSTR_00002] OcuChannelEcucPartitionRef引用的ECUC分区应是OcuEcucPartitionRef引用的ECUC分区的子集。
[SWS_Ocu_CONSTR_00005] 如果OcuEcucPartitionRef引用一个或多个ECUC分区,则OcuKernelEcucPartitionRef的多重性应为一,并同样引用这些ECUC分区之一。
10.2.6. OcuHWSpecificSettings
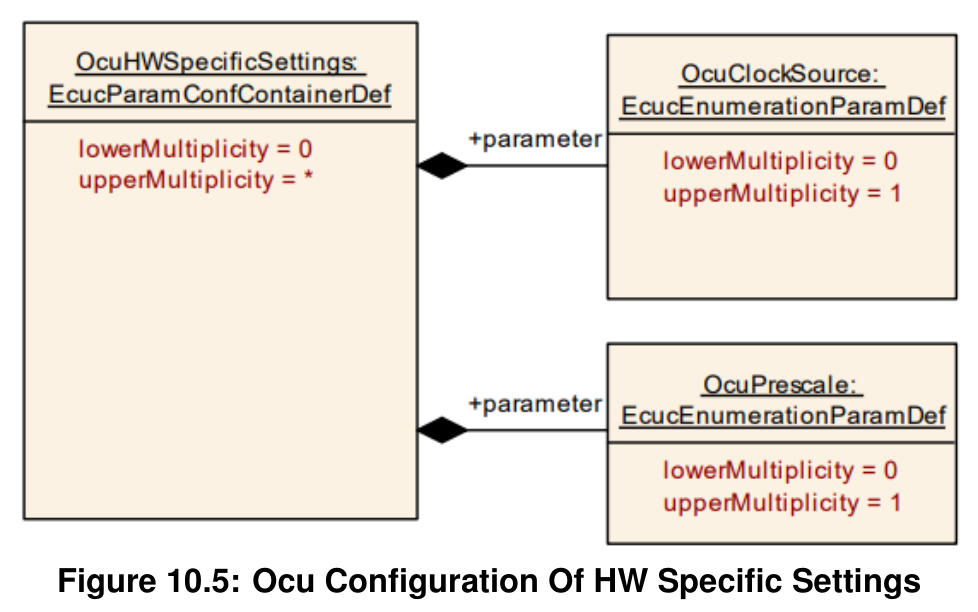
SWS 条目 [ECUC_Ocu_00164]
| 容器名称 | OcuHWSpecificSettings |
|---|---|
| 父容器 | OcuConfigSet |
| 描述 | 此容器包含Ocu特定参数,用于选择时钟源并在硬件支持时设置可选预分频器。实现由供应商特定定义。 |
配置参数
SWS 条目 [ECUC_Ocu_00165]
| 参数名称 | OcuClockSource |
|---|---|
| 父容器 | OcuHWSpecificSettings |
| 描述 | OCU驱动特定的时钟输入,可在硬件提供不同时钟源时静态配置以选择不同的时钟源。枚举字面量由供应商特定定义。 |
| 多重性 | 0..1 |
| 类型 | EcucEnumerationParamDef |
| 范围 | -- |
| Post-Build 变体多重性 | true |
| Post-Build 变体值 | true |
| 多重性配置类 | 预编译时间 X(VARIANT-PRE-COMPILE);链接时间 --;Post-build 时间 X(VARIANT-POST-BUILD) |
| 值配置类 | 预编译时间 X(VARIANT-PRE-COMPILE);链接时间 --;Post-build 时间 X(VARIANT-POST-BUILD) |
| 范围/依赖 | scope: local |
SWS 条目 [ECUC_Ocu_00166]
| 参数名称 | OcuPrescale |
|---|---|
| 父容器 | OcuHWSpecificSettings |
| 描述 | 可选的OCU驱动特定时钟预分频因子,如果硬件支持。实现由供应商特定定义。 |
| 多重性 | 0..1 |
| 类型 | EcucEnumerationParamDef |
| 范围 | -- |
| Post-Build 变体多重性 | true |
| Post-Build 变体值 | true |
| 多重性配置类 | 预编译时间 X(VARIANT-PRE-COMPILE);链接时间 --;Post-build 时间 X(VARIANT-POST-BUILD) |
| 值配置类 | 预编译时间 X(VARIANT-PRE-COMPILE);链接时间 --;Post-build 时间 X(VARIANT-POST-BUILD) |
| 范围/依赖 | scope: local |
无包含的容器
10.3. 发布信息
详情请参阅SWS_BSWGeneral中第 10.3 章 "Published Information"。
[SWS_Ocu_00169] 基础软件模块通用要求 [5] 中SRS_BSW_00402所要求的标准化公共发布参数,应在此模块的头文件中发布,并需要在BSW模块描述中提供。相应的模块缩写可在基础软件模块列表 [6] 中找到。
其他模块特定的发布参数(如适用)列在附录第 A 章中。
A. 不适用的需求
[SWS_Ocu_NA_00156] 这些要求不适用于本规范。
(SRS_BSW_00159, SRS_BSW_00167, SRS_BSW_00170, SRS_BSW_00383, SRS_BSW_00375, SRS_BSW_00416, SRS_BSW_00168, SRS_BSW_00423, SRS_BSW_00424, SRS_BSW_00425, SRS_BSW_00426, SRS_BSW_00427, SRS_BSW_00428, SRS_BSW_00429, SRS_BSW_00432, SRS_BSW_00433, SRS_BSW_00417, SRS_BSW_00161, SRS_BSW_00162, SRS_BSW_00005, SRS_BSW_00415, SRS_BSW_00164, SRS_BSW_00325, SRS_BSW_00342, SRS_BSW_00160, SRS_BSW_00007, SRS_BSW_00300, SRS_BSW_00413, SRS_BSW_00347, SRS_BSW_00305, SRS_BSW_00307, SRS_BSW_00310, SRS_BSW_00373, SRS_BSW_00327, SRS_BSW_00335, SRS_BSW_00350, SRS_BSW_00408, SRS_BSW_00410, SRS_BSW_00348, SRS_BSW_00353, SRS_BSW_00301, SRS_BSW_00302, SRS_BSW_00328, SRS_BSW_00312, SRS_BSW_00006, SRS_BSW_00357, SRS_BSW_00377, SRS_BSW_00304, SRS_BSW_00378, SRS_BSW_00306, SRS_BSW_00308, SRS_BSW_00309, SRS_BSW_00358, SRS_BSW_00414, SRS_BSW_00359, SRS_BSW_00360, SRS_BSW_00330, SRS_BSW_00331, SRS_BSW_00009, SRS_BSW_00401, SRS_BSW_00172, SRS_BSW_00010, SRS_BSW_00333, SRS_BSW_00003, SRS_BSW_00341, SRS_BSW_00334, SRS_SPAL_12267, SRS_SPAL_12461, SRS_SPAL_12462, SRS_SPAL_12463, SRS_SPAL_12068, SRS_SPAL_12069, SRS_SPAL_12169, SRS_SPAL_12075, SRS_SPAL_12064, SRS_SPAL_12067, SRS_SPAL_12077, SRS_SPAL_12078, SRS_SPAL_12092, SRS_SPAL_12265)
B. AUTOSAR 可追溯项的变更历史
B.1. 根据 AUTOSAR 发布 R23-11 的本文档可追溯项历史
| 章节 | 内容 |
|---|---|
| B.1.1 | R23-11 中新增的规范项:无 |
| B.1.2 | R23-11 中变更的规范项:无 |
| B.1.3 | R23-11 中删除的规范项:无 |
| B.1.4 | R23-11 中新增的约束:无 |
| B.1.5 | R23-11 中变更的约束:无 |
| B.1.6 | R23-11 中删除的约束:无 |