IoHwAb
1. 简介和功能概述
本文介绍了AUTOSAR基础软件I/O硬件抽象(I/O Hardware Abstraction)的功能和配置。I/O硬件抽象是ECU抽象层(ECU Abstraction Layer)的一部分。
I/O硬件抽象不应被视为单个模块,实现上此模块可以被实现为多个模块。 AUTOSAR的I/O硬件抽象标准并未为了实现模块或模块组的标准化。 相反标准的主要是为实现和其他模块的功能之间接口的指南。
I/O硬件抽象的目的是通过将I/O硬件抽象端口映射到ECU信号来提供对MCAL驱动程序的访问。提供给软件组件的数据可以完全从物理层中抽象出来。因此,软件组件设计人员不再需要详细了解MCAL驱动程序的API和物理层数据值的单位。
I/O硬件抽象始终针对ECU的特定实现,软件组件(software component)对基础软件(basic software)的需求必须适用具体MCAL实现的特征。
I/O硬件抽象需提供初始化整个I/O硬件抽象的服务。
在AUTOSAR的I/O硬件抽象指南中包含:
- 在定义I/O硬件抽象时,应使用软件组件模板(Software Component template)的哪一部分。
- 解释如何定义用于ECU信号映射的通用端口的方式。
在AUTOSAR的I/O硬件抽象指南中不包含:
- 提供C语言的API的定义
- 为每个ECU信号提供特定的形式化。此信息可在(车身域、动力总成、底盘域)的标准化的通过功能数据中找到。
2. 缩略语
2.1. 缩略语
AUTOSAR
汽车开放系统架构(AUTomotive Open System ARchitecture)
API
应用编程接口(Application Programming Interface)
BSW
基础软件(Basic SoftWare)
BSWMD
基本软件模块说明(Basic SoftWare Module Description)
C/S
客户端/服务器(Client/Server)
DET
默认错误跟踪器(Default Error Tracer)
ECU
电子控制单元(Electronic Control Unit)
HW
硬件(HardWare)
IoHwAb
输入/输出硬件抽象(Input/Output Hardware Abstraction)
ISR
中断服务程序(Interrupt Service Routine)
MCAL
微控制器抽象层(MicroController Abstraction Layer)
OS
操作系统(Operating System)
RTE
运行时环境(RunTime Environment)
S/R
发送方/接收方(Sender/Receiver)
SW
软件(SoftWare)
SWC
软件组件(SoftWare Component)
XML
可扩展标记语言(eXtensible Markup Language)
2.2. 本文档中使用的表述
Callback
术语回调函数(Callback)主要用于API服务,实现通知其他BSW模块。
Callout
Callout是一种函数Stub。主要在配置时进行填写,目的是向提供Callout函数的模块添加功能。
Class
一个类(Class)代表一组具有相似电气特性的信号。如:模拟类(Analogue class)
Client-Server communication
客户端-服务器通信(Client-Server communication)涉及两个实体。客户端是要求服务的一方,服务器是提供服务的一方。客户端发起通信,请求服务器执行服务,必要时传输参数集合。服务器以RTE的形式,等待来自客户端的传入通信请求,执行请求的服务并发送对客户端请求的响应。因此服务启动的方向是用来对AUTOSAR软件组件是客户端还是服务器分类的主要标识。
Electrical Signal
电信号(Electrical Signal)代表ECU引脚上的物理信号。
ECU pin
ECU引脚(ECU pin)是ECU与电子系统其余部分的电气硬件连接。
ECU Signal
ECU信号(ECU Signal)是电信号的软件表示。一个ECU信号具有一些属性(Attribute)和一个符号名称(Symbolic name)。
ECU Signal Group
ECU信号组(ECU Signal Group)是一组电信号的软件表示。
Attributes
属性(Attributes)是ECU中存在的每个ECU信号所包含的软件或者硬件特性。一些属性是固定的,由端口定义决定。还有一些属性是可以在I/O硬件抽象中进行配置的。
Sender-receiver communication
发送方-接收方通信涉及原子数据元素组成的信号的发送和接收,这些原子数据元素由一个组件发送给另一个或多个组件。发送方-接收方接口可以包含多个数据元素。发送方-接收方通信是单向的 接收方发送的任何回复都可以视为一个单独的发送方-接收方通信。接收方组件的端口可以读取接口描述定义的数据元素,而提供方组件的端口可以按照接口描述定义写入数据元素。
Symbolic name
ECU信号的符号名称(Symbolic name)在I/O硬件抽象模块中是用来建立链接的。(包括:功能、引脚等)
2.3. ECU信号属性
Range
范围(Range)在这里是一个功能范围(functional range),而不是电气范围(electrical range)。所有范围都用于功能的需要或者诊断的检测。对于模拟ECU信号,可以定义上下限值 [lowerLimit...upperLimit](电压、电流)。对于电阻信号和时序信号(周期)的特殊情况,下限值(lowerLimit)不能为负。
Resolution
分辨率(Resolution)属性适用于依赖于范围和数据类型的许多类别。如:(upperLimit - lowerLimit) / (2datatypelength -1)。 对于其他类别,它可能是已知和被定义的。如:[-12 Volts…+12Volts],数据类型: 16 bits,Resolution 为 24 / 65535。
Accuracy
精度(Accuracy)取决于用于采样或者生成的硬件外围设备。如:ADC转换器可以是 8/10/12/16 位转换器
Inversion
物理值与逻辑值的反转(Inversion)。此属性不可见,但可以由I/O硬件抽象来实现,并向用户传递预期值。
Sampling rate
采样率(Sampling rate)是获得信号值所需的时间段。
3. 相关文档
3.1. 输入文件
[1] List of Basic Software Modules
AUTOSAR_TR_BSWModuleList.pdf
[2] Layered Software Architecture
AUTOSAR_EXP_LayeredSoftwareArchitecture.pdf
[3] General Requirements on Basic Software Modules
AUTOSAR_SRS_BSWGeneral.pdf
[4] Specification of ECU Configuration
AUTOSAR_TPS_ECUConfiguration.pdf
AUTOSAR_TR_Glossary.pdf
[6] General Requirements on SPA
AUTOSAR_SRS_SPALGeneral.pdf
[7] Requirements on I/O Hardware Abstraction
AUTOSAR_SRS_IOHWAbstraction.pdf
[8] Software Component Template
AUTOSAR_TPS_SoftwareComponentTemplate.pdf
[9] Specification of RTE Software
AUTOSAR_SWS_RTE.pdf
[10] Specification of ECU State Manager
AUTOSAR_SWS_ECUStateManager.pdf
[11] Specification of ECU Resource Template
AUTOSAR_TPS_ECUResourceTemplate.pdf
[12] Specification of ADC Driver
AUTOSAR_SWS_ADCDriver.pdf
[13] Specification of DIO Driver
AUTOSAR_SWS_DIODriver.pdf
[14] Specification of ICU Driver
AUTOSAR_SWS_ICUDriver.pdf
[15] Specification of PWM Driver
AUTOSAR_SWS_PWMDriver.pdf
[16] Specification of PORT Driver
AUTOSAR_SWS_PORTDriver.pdf
[17] Specification of GPT Driver
AUTOSAR_SWS_GPTDriver.pdf
[18] Specification of SPI Handler/Driver
AUTOSAR_SWS_SPIHandlerDriver.pdf
[19] Basic Software Module Description Template
AUTOSAR_TPS_BSWModuleDescriptionTemplate.pdf
[20] Specification of Standard Types
AUTOSAR_SWS_StandardTypes.pdf
[21] General Specification of Basic Software Modules
AUTOSAR_SWS_BSWGeneral.pdf
[22] Specification of OCU Driver
AUTOSAR_SWS_OCUDriver.doc
3.2. 相关规范
AUTOSAR标准提供了基础软件模块的通用规范 [21]),此文档也适用于IO 硬件抽象模块。因此规范[21])也应被视为IO硬件抽象的附加和必需的规范。
4. 约束和假设
4.1. 限制
无限制
4.2. 汽车域的适用性
无限制
5. 对其他模块的依赖
5.1. 与MCAL驱动程序的接口
5.1.1. 概述
下图显示了I/O硬件抽象模块。它位于MCAL驱动程序之上。这意味着I/O硬件抽象模块将调用驱动程序的API来管理片载设备。MCAL驱动程序的配置取决于SWC所需的ECU信号的质量。例如:当引脚电平发生相关变化(上升沿、下降沿)时,可能需要发出通知。系统设计人员必须配置MCAL驱动程序以允许通知给定信号。 通知由MCAL驱动程序生成并在I/O硬件抽象模块中处理。
注意,I/O硬件抽象模块并非为了抽象GPT功能,而是使用GPT功能来执行自己的功能。下图显示了I/O硬件抽象模块与GPT驱动程序的接口,GPT驱动程序是MCAL的一部分。
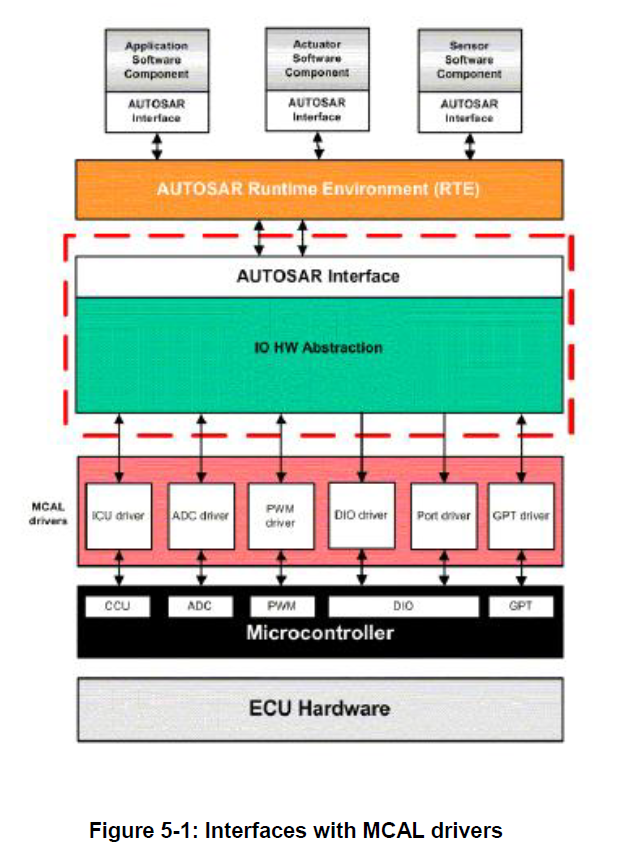
5.1.2. 与MCAL驱动程序的接口摘要
I/O硬件抽象实现应向软件组件提供对所有MCAL驱动程序的访问。
| IoHwAb | ADC驱动程序 | OCU驱动程序 | PWM驱动程序 | ICU驱动程序 | DIO驱动程序 | PORT驱动程序 | GPT驱动程序 |
|---|---|---|---|---|---|---|---|
| 调用…的API | X | X | X | X | X | X | X |
| 从…接收通知 | X | X | X | X | - | - | X |
上表应按如下方式理解:
- I/O硬件抽象调用ADC驱动程序的API
- I/O硬件抽象接收来自ADC驱动程序的通知。
- I/O硬件抽象不接收来自DIO驱动程序的通知。
所有API的完整列表见第7.8.1节。
5.2. 与通信驱动程序的接口
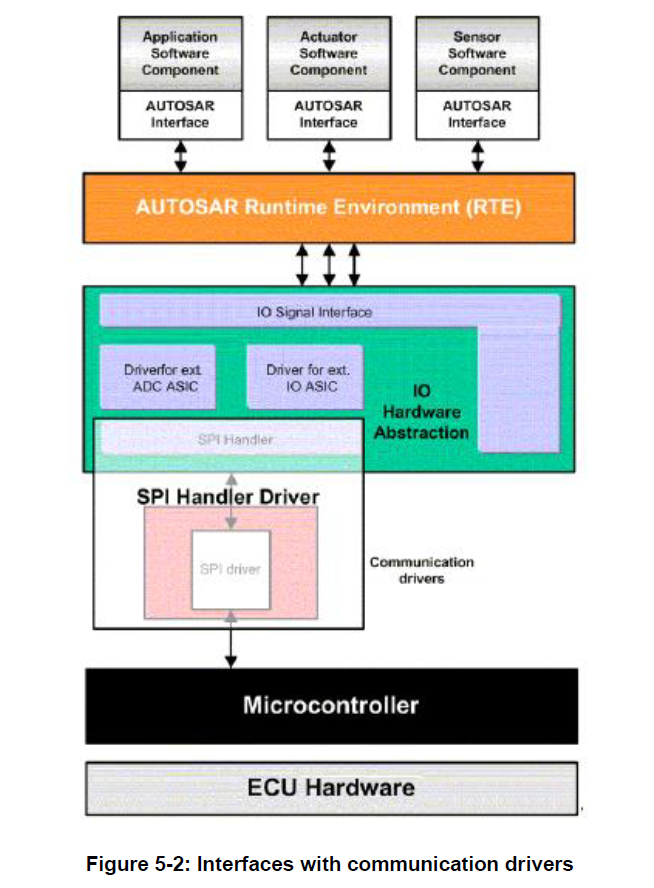
如果对板载设备进行管理,I/O硬件抽象实现需为软件组件提供对通信驱动程序的访问(例如:通过SPI通讯)。
下图显示了I/O硬件抽象,其中:
- 接受一些来自SPI处理程序的信号。
- 使用SPI处理程序进行设置。
根据分层软件架构(Layered Software Architecture)[2]) (ID03-16),I/O 硬件抽象包含专用驱动程序来管理外部设备,例如:
- 通过SPI连接外部ADC驱动程序。
- 通过SPI连接在ASIC设备上的I/O驱动程序。
5.3. 与系统服务的接口
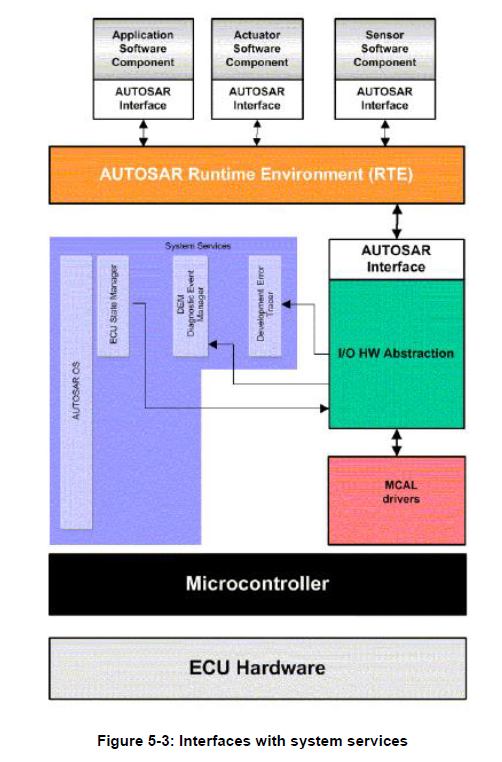
I/O硬件抽象模块需与以下系统服务进行交互:
- ECU状态管理器(初始化功能)
- DET:默认错误跟踪器
- BSW调度程序
5.4. 与DCM的接口
I/O硬件抽象模块需提供与DCM的接口,为软件组件提供功能诊断。DCM将使用功能诊断来读取和控制已实现的ECU信号。 提供给DCM的接口原型,应在头文件IoHwAb_Dcm.h中定义。有关接口的详细信息,参见第7.6节。
5.5. 文件结构
5.5.1. 代码文件结构
代码文件结构不在本规范中定义。
5.5.2. 头文件结构
由于可能存在多个项目特定的I/O硬件抽象实例,因此无法规定其文件结构。
文件名应加上前缀 IoHwAb_\<ComponentName>_\<reference>(其中 \<reference> 字段可以是实现特定的类别,\<ComponentName> 字段是原子软件组件的名称,即I/O硬件抽象的实例),以避免名称冲突。
6. 功能规格
6.1. 集成代码
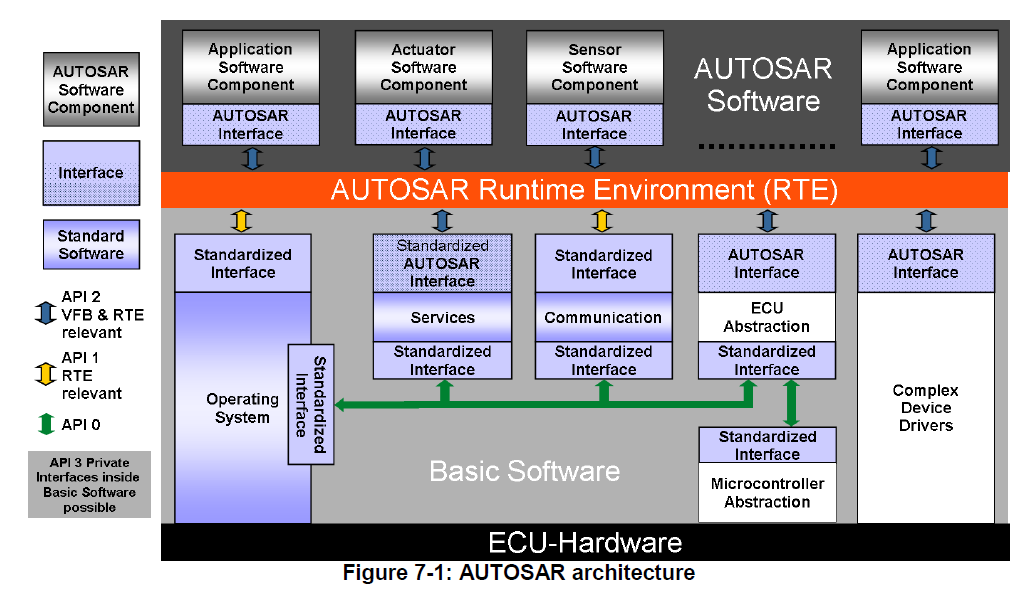
I/O硬件抽象作为ECU抽象的一部分,被定义为集成代码。
6.1.1. 背景与原理
根据AUTOSAR词汇表[5]),集成代码是ECU原理图相关的软件,位于AUTOSAR RTE下方。
6.1.2. 需求
以下关于I/O硬件抽象的需求与硬件保护相关。
集成代码通常意味着该软件是为了适应特定的ECU硬件Layout。所有保护硬件的策略都应包含在此软件包中。本文档不打算对此类硬件保护进行标准化或给出建议。
硬件保护意味着,当在某个输出上检测到故障时,I/O硬件抽象模块需切断输出信号。故障包括:接地短路、电源短路、过热、过载等。
I/O硬件抽象模块不需包含故障恢复策略。故障恢复操作应由负责的SWC决定。
I/O硬件抽象的内部行为是项目特定的,所以无法标准化。I/O硬件抽象模块不包含可扩展性。SWC定义需要什么信号已经信号质量,而I/O硬件抽象模块提供相关服务。
6.2. ECU信号概念
6.2.1. 背景与原理
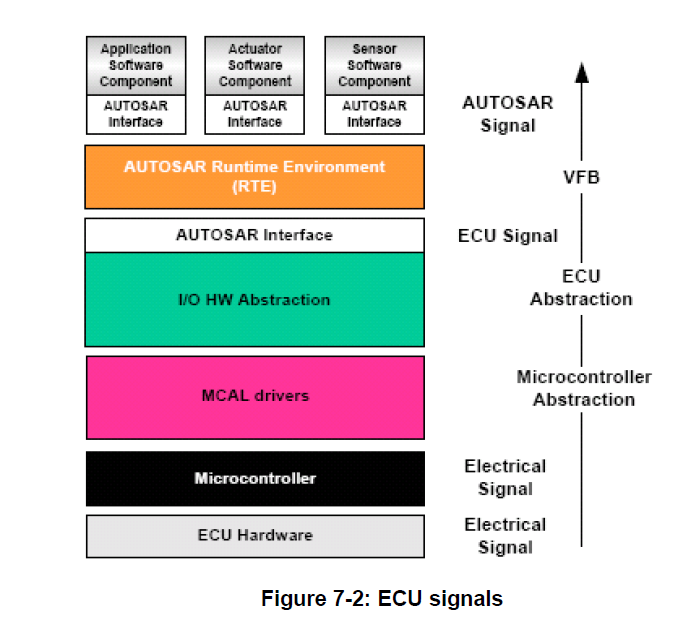
I/O硬件抽象模块并不会为AUTOSAR SW-C提供标准化的AUTOSAR接口,因为它与上层SW-C的接口强烈依赖于信号的采集链。但I/O硬件抽象模块会提供AUTOSAR接口。这些AUTOSAR接口用来表示来自ECU输入的电信号或者定位到ECU输出的电信号的抽象。
同时,这些电信号也可以来自其他ECU或被定位到其他的ECU(例如:通过CAN网络)。
端口(Port)是AUTOSAR组件的入口点。端口由AUTOSAR接口(AUTOSAR interface)来表示。这些接口对应于每个ECU信号。
ECU信号的概念来自于保证硬件平台互换性(interchangeability of hardware platforms)的必要性。
6.2.2. 需求
I/O硬件抽象模块处理直接连接到ECU的所有输入和输出,但不包含那些具有专用驱动程序的输入和输出。(如:CAN驱动)。它所包括的所有输入和输出,会直接映射到微控制器端口或一个板载外围设备上。所有微控制器和外围设备之间的通信(但不包括传感器、执行器以及由复杂驱动程序管理的外围设备)都需被I/O硬件抽象模块隐藏,并提供相应的访问接口(interfaces)。
ECU通过网络以及输入和输出引脚连接到系统的其余部分。但网络并不包含在I/O硬件抽象模块的范围内。
一个ECU信号代表一个电信号,这意味着至少代表了一个输入或输出的ECU引脚。
在该层中实现的软件需对ECU引脚进行抽象化。通过使用示波器观测,输入和输出只不过是一个电信号,所以I/O硬件抽象模块定义的所有内容都与电信号的概念有关。对这个概念的一个扩展是诊断(如:电气故障状态)。通过ECU连接器(connectors)诊断并不可见,但I/O硬件抽象模块会提供相关服务。
具有类似行为的电信号可以形成一个类别。 因此通过软件表示的电信号的ECU信号,可能与某个特定于实现的类相关联。
6.3. 属性
6.3.1. 背景与原理
尽管每个ECU信号的大部分特性都是由SW-C定义的,但必须为每个信号添加一些属性以实现SW-C期望的信号质量。
6.3.2. 需求
为了详细说明信号采集链,需定义了一个属性列表来识别ECU信号的可配置特征。
6.3.2.1. 过滤/去抖动(Filtering/Debouncing)属性
所有ECU信号都应具有过滤(Filtering)/去抖动(Debounce)的属性。以便于所捕获的原始值(raw value)在传递到上层之前可以被过滤或去抖动。此属性仅对输入信号有效。它会影响信号值采集和访问的具体实现。
6.3.2.2. Age属性
由I/O硬件抽象模块处理的所有ECU信号都取决于ECU硬件设计。这意味着设置ECU输出信号的时间和获取ECU输入信号的时间,可能每个信号都是不同的。因此为了保证所有类型的ECU信号(输入/输出)的模板行为,定义了一个通用的年龄属性,并且需为每个ECU信号配置它。
所有ECU信号都应具有年龄属性。根据ECU信号的方向(如:输入或者输出),年龄属性有两个特定的名称。但无论如何它总是包含一个最大时间值。
下面的描述解释了该属性对每种ECU信号的含义:
- ECU输入信号:该属性的具体功能是限制信号的寿命。该值定义了此信号数据的最大允许年龄。如果生命周期为0,则必须立即从物理寄存器中检索信号。如果生命周期大于0,则信号在指定时间内有效。
- ECU输出信号:此属性的具体功能是将信号输出限制为最大延迟。该值定义了实际设置此信号之前的最大允许时间。如果延迟为0,则必须立即将信号设置到物理寄存器中。如果延迟大于0,则可以等待配置的时间到达后,才将信号设置到物理寄存器中。
6.4. I/O 硬件抽象和软件组件模板
本章描述的内容和参考文档[8])相关,当参考文献档的内容有更改时,可能会影响本章描述的内容。
6.4.1. 背景与原理
这种方法允许定义标准化的深度。如前所述,其实现为集成代码。本章总结了如何将I/O硬件抽象模块定义为一个软件组件(SW-C),并简要概述其内部行为。此内部行为描述主要涵盖BSW调度(BSW scheduling)机制。
6.4.2. 需求
I/O硬件抽象模块需基于参考文档[8])中指定的软件组件模板(Software Component Template)。
与任何其他软件组件一样,I/O硬件抽象模块可能是子结构的(sub-structured),具体需取决于ECU的复杂性。
事实上,I/O硬件抽象模块属于一个经典的组件原型(Component Prototype),它可以是原子型的(atomic),也可以时组合型的(composed)。它定义了提供和所需要的接口(interface)。 此外,I/O硬件抽象模块只能通过其PortPrototypes与RTE之上的其他软件组件进行交互。任何使用PortPrototypes表达的隐藏依赖项是不被允许的。
I/O硬件抽象模块,通过标准化接口与MCAL驱动程序相连接,而通过RTE与其他软件组件相连接。 所以I/O硬件抽象模块需使用虚拟端口的概念(Virtual Ports Concept)。
I/O硬件抽象应实现为EcuAbstractionSwComponentType的一个或多个实例。具体有关EcuAbstractionSwComponentType的更多信息,可参阅参考文档[8])。EcuAbstractionSwComponentType的实例化提供了一组端口。在RTE生成期间,仅需考虑与软件组件连接的那些端口。
本章概述了应用于I/O硬件抽象需求的虚拟端口概念和可运行实体。本文档的以下章节将对这里列出的要点进行更详细的描述。
6.4.2.1. 端口概念与I/O硬件抽象
参考AUTOSAR标准,建议I/O硬件抽象端口需使用软件组件模板来进行定义。本文档中的后续章节将更深入地介绍I/O硬件抽象端口的使用。因此具体的使用细节可参考软件组件模板文档[8]),以了解更多的使用的术语和概念。同时,第6.3节中描述的属性需通过对I/O硬件抽象组件的端口添加IoHwAbstractionServerAnnotation注解来进行定义(参见[8]))。
6.4.2.2. 软件组件和可运行概念
软件组件具有实现其策略和内部行为的功能。这些部分使用可运行实体进行描述。前者包含在runnables中,而后者取决于runnables设计。可运行实体由原子软件组件提供,并且(至少间接地)是底层操作系统调度的主题。
原子软件组件的实现必须在其内部行为(InternalBehavior)中为每个Runnable提供代码入口点。有关详细信息,可参阅规范[8])。
可运行实体是最小的代码片段,可以独立激活。它们由原子软件组件提供并由RTE激活。例如:Runnables.被设置为响应服务器上的数据交换或操作调用。可运行实体具有三种可能的状态:Suspended、Enabled 和 Running。在运行时,原子软件组件的每个可运行对象(通过成为OS任务的成员)处于这些状态中的某种状态。
有关定义原子软件组件的每个可运行文件的可用选项和属性,可参阅规范[8])。
6.5. 调度概念
6.5.1. 背景与原理
I/O硬件抽象模块可能会包含几个BSW模块,(例如:板载设备驱动程序)。这些BSW模块中的每一个都可以提供BSW可运行实体,在RTE规范中也称为BswModuleEntity,具体内容可参见参考文档[9])。
为了实现并行运行,BswModuleEntity等效于SWC的可运行实体(runnable entities),在AUTOSAR词汇表 [5]) 给出了以下定义:可运行实体是可以执行的原子软件组件的一部分,它可以独立于该原子软件组件的其他可运行实体,被执行及调度。
这意味着I/O硬件抽象可以同时使用Runnable Scheduling和BSW Scheduling。Runnable Scheduling处理Runnable Entities并且是强制性的。与Runnable Scheduling不同,BSW Scheduling是可选的,与BSW调度器的接口必须手动完成。
对于SWC的可运行实体,这些实体会在AUTOSAR OS任务主体中被调用。Runnables在SW-C描述中给出。SW-C的Runnables激活很大程度上取决于RTE的事件。
与SWC经常由RTEEvents激活的方式相同,可调度的BswModuleEntities可以由BswEvents激活。还有一种BswModuleEntity可以在中断的上下文(interrupt context)中被激活。这引出了两个子类别:BswSchedulableEntity和BswInterruptEntity。
6.5.2. 需求
6.5.2.1. Ports提供的接口的操作
I/O硬件抽象模块是通过接口(interface)来进行描述,在SW-C的实现中可对应与PortInterfaces。在可运行实体(Runnable Entities)中实现了SW-C所需的提供端口,包括了服务器端口(Server port)及发送方/接收方端口(Sender/Receiver port)。
I/O硬件抽象的提供端口服务的实现是特定于ECU的,与相应的PortInterface的映射需文档化在软件组件描述中。
6.5.2.1.1. Get操作
对于与配置为输入信号的PortInterface关联的ECU信号,I/O硬件抽象应提供GET操作,并且操作的名称(operation short name)可以自由选择。
6.5.2.1.2. Set操作
对于与配置为输出信号的PortInterface关联的ECU信号,I/O硬件抽象应提供SET操作,并且操作的名称(operation short name)可以自由选择。
6.5.2.2. 通知和/或回调
I/O硬件抽象需定义BswInterruptEntities(与 BswSchedulableEntity 相对的 BswModuleEntity 的子类),以实现通知(notification)或回调(callback)机制,在中断上下文中实现与RTE下层的其他模块进行数据交换。
I/O硬件抽象可能包含一个或多个回调函数。可用的回调函数需要连接到MCAL驱动程序的通知接口。所以这些函数必须尊重MCAL驱动程序的原型定义,即:没有传递参数,也没有返回参数。
实现必须考虑到回调函数将在中断的上下文中执行的情况。回调函数还需支持可以提供触发I/O硬件抽象之外的软件组件的能力。这些通知需要通过RTE的发送方端口(sender port)进行处理。
可用回调函数的数量和执行顺序取决于实现,并且需要文档化在I/O硬件抽象的BSWMD描述中。
通过RTE路由的I/O硬件抽象的回调函数的函数原型需按照以下规则实现:
回调函数必须与RTE的Rte_Call_\<p>_\<o>的API兼容,并启用AUTOSAR服务和IO硬件抽象的类型安全配置及实现。
6.5.2.3. 主函数/作业处理函数
I/O硬件抽象模块可能包含一个或多个作业处理函数,它们是BswSchedulableEntities(与BswInterruptEntity 相对的BswModuleEntity的子类)。例如,每个设备驱动程序对应一个作业处理函数。它们需根据其用途被激活。
这些作业处理函数将由BSW调度程序进行时间触发(time-triggered)。它们可以与其他可运行实体同步执行。BswSchedulableEntities的数量及其执行顺序将取决于实现,并且必须文档化在I/O硬件抽象BSWMD描述中。
6.5.2.4. 初始化、去初始化和/或Callout
I/O硬件抽象需定义BswModuleEntries,实现在非中断上下文中与RTE下层的其他软件交换数据,例如:在BSW初始化和去初始化的这些情况。这些BswModuleEntries链接到一个专用的BswModuleEntity,它将被调用以执行服务或者交换数据。
I/O硬件抽象可能包含一个或多个初始化和去初始化函数。例如:每个设备驱动程序定义一个初始化和去初始化函数。与MCAL驱动程序类似,初始化函数应包含一个参数,以便能够将不同的配置传递给设备驱动程序。该函数应将I/O硬件抽象驱动程序使用的所有局部和全局变量初始化为初始状态。
初始化和去初始化函数应由ECU状态管理器专门使用及处理。有关详细信息,可参阅参考文档[10])。
可用函数的数量和执行顺序取决于实现,并且需要文档化在I/O硬件抽象的BSWMD描述中。
6.5.2.5. I/O硬件抽象调度示例
6.5.2.5.1. ADC和I/O硬件抽象提供的接口
以下示例展示了ADC转换的调度示例。
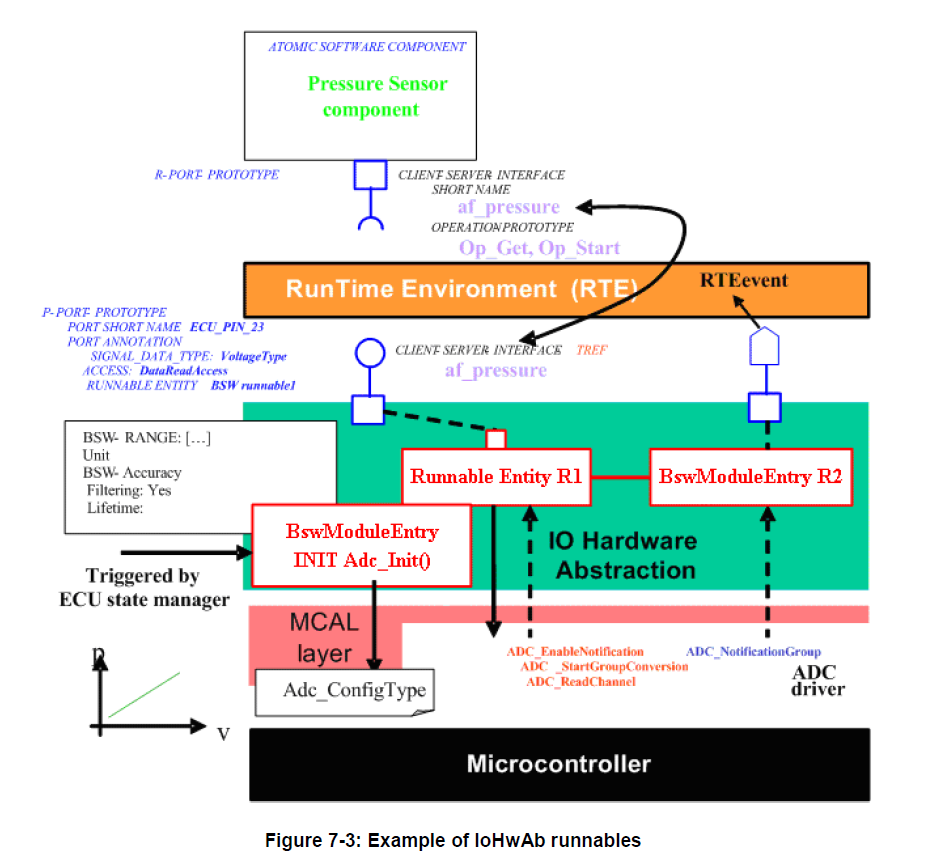
I/O硬件抽象提供了两个P-port。范例中的软件组件接口是af_pressure。
ECU状态管理器能够触发BswModuleEntry来初始化ADC驱动程序,通过使用Adc_ConfigType结构调用Adc_Init函数。
软件组件获取af_pressure值,步骤如下:
- RTE触发专用P-Port 的OP_GET操作。
- R1是一个可运行实体,它允许调用相关的ADC驱动程序服务:
- ADC_EnableNotification
- ADC_StartGroupConversion
- 转换结束时,ADC在中断上下文中触发R2这个BswModuleEntry。因为该接口允许通知,在ADC驱动程序中指定ADC_NotificationGroup调用的callout函数。
- 然后通过RTEevent将通知发送到软件组件。
本示例的时序图见第8章。
6.5.2.5.2. 可运行实体与BswSchedulableEntities的同步调度
以下示例展示了用于设置一个连接到SMART电源的灯的调度。
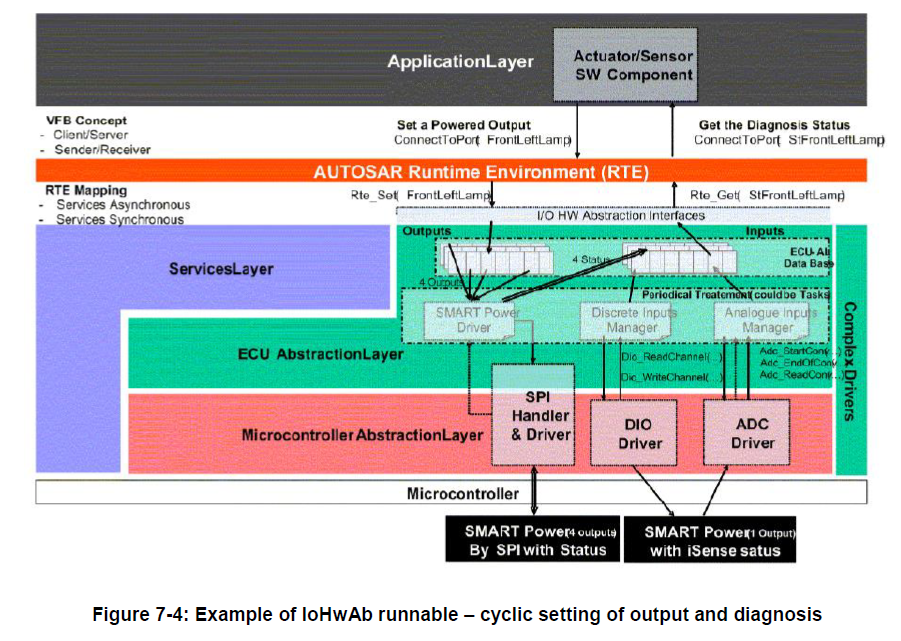
因为SMART电源通过SPI总线连接到微控制器,所以专用代码需使用SPI处理程序。
FrontLeftLamp的设置值通过RTE,保存在I/O硬件抽象模块的缓冲区中。
而另一个SMART电源的输出线,在设置时会同步触发ADC驱动对相同电信号进行ADC转换。在转换结束后,转换结果变成可用,同时通知设置到模拟输入管理器(Analog input manager)将值存储在缓冲区内,以便用于硬件的诊断。
在这个例子中,周期性处理是通过一个BswSchedulableEntity来实现的。
6.6. 错误分类
6.6.1. 开发错误
| 错误类型 | 相关错误码 | 错误值 |
|---|---|---|
| 由实现者定义其要报告的错误 | 由实现者定义 | 0x01 |
6.6.2. 运行时错误
I/O硬件抽象层不存在运行时错误。
6.6.3. 瞬态故障
I/O硬件抽象层不存在瞬态故障。
6.6.4. 生产错误
I/O硬件抽象层不存在生产错误。
6.6.5. 扩展生产错误
| 错误名称: | 由实现者定义其要报告的错误 IOHWAB_E_\<DESCRIPTIVE_NAME>[_\<INSTANCE>] |
|---|---|
| 简要描述: | 由实现者定义 |
| 详细描述: | 由实现者定义 |
| 检测标准(Fail): | 由实现者定义 |
| 检测标准(Pass): | 由实现者定义 |
| 次要参数: | 由实现者定义 |
| 所需时间: | 由实现者定义 |
| 监控频率 | 由实现者定义 |
6.7. 其他需求
有关详细信息,请参阅SWS_BSWGeneral规范中的第5.1.8章"版本检查"(Version Check)。
6.8. I/O 硬件抽象层描述
I/O硬件抽象层与软件组件有一些类似,特别是通过端口定义来实现RTE的数据通信的。他们主要区别在于I/O硬件抽象位于RTE之下(在ECU抽象层中),而软件组件位于RTE之上。I/O硬件抽象是基础软件模块和应用软件之间的一种接口。
对于I/O硬件抽象模块,以及其他的服务,当前的方法论需要填写两个不同的模板。例如:为了在AUTOSAR的ECU上集成NVRAM管理器,需使用BSWMD模板记录其对BSW调度程序、操作系统资源等的需求。此外也需要使用SWC模板来描述和RTE相连接的端口信息。
I/O硬件抽象是BSW的一部分。它可以被视为是一组软件模块。虽然IoHwAb是集成代码,但IoHwAb的每个模块都可以适用BSWDT。 目前,众所周知这一点在当前规范中的文档化尚不充分。
同时,ECU信号需映射到VFB端口(参见第6.2节和第6.4节)。此外,为了描述I/O硬件抽象的实现与应用软件组件实现(RTE之上)之间的接口,应使用软件组件模板(Software Component Template)。
本章的目的是总结在配置过程中定义端口(Port)、接口(Interface)以及所有其他类软件组件元素的所有建议。
6.8.1. I/O硬件抽象端口定义
I/O硬件抽象规范仅定义了端口使用方法的建议,但端口的实例化应在配置过程中完成,并且会特定于某个ECU的电子设计。
I/O硬件抽象建议为每个可识别的ECU信号创建一个端口,但关联到ECU输出信号的ECU诊断信号除外。 同时ECU信号和端口之间的关系需被创建。
例如: 某个ECU有10个模拟输入引脚(Analog input pins)、15个PWM输出引脚(PWM output pins)、15个数字输出引脚(Digital output pins)。
则I/O硬件抽象为每个ECU信号定义了至少一个端口。在这个简单的例子中,端口被实例化了40次。
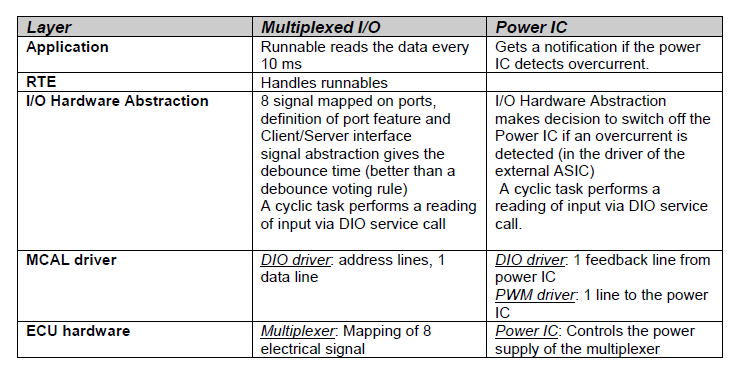
6.9. 具体示例
6.9.1. 示例1:板载硬件的使用案例
此示例来自于一个供电的ECU的例子。
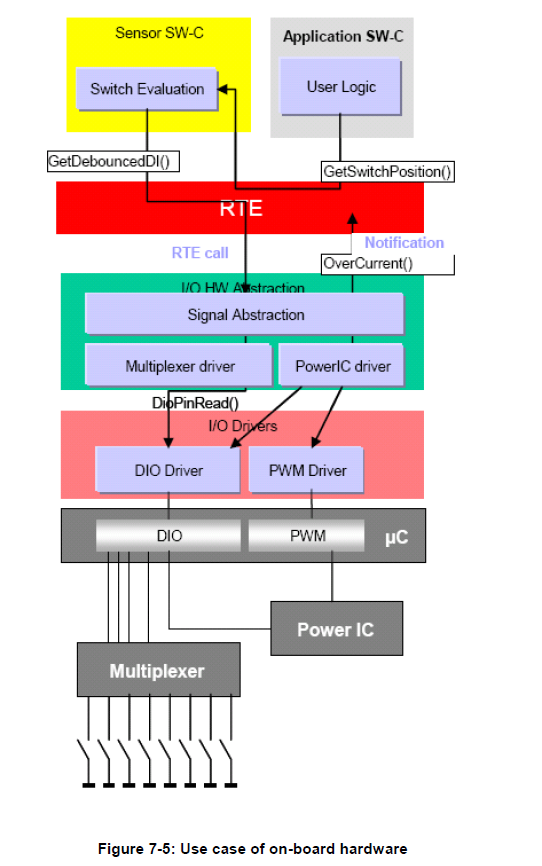
此ECU包含多个数字输入信号(DI): * 第一组是控制机械开关的慢速数字输入信号 * 第二组是用于诊断功率半导体(Power IC)的快速数字输入信号。这些信号输出电流是否过流(over current)。同时信号也没有从ECU中引出。
由于MCU没有足够的PIN脚,所以慢速的数字输入信号连接到了一个8位多路复用器,每个多路复用器会有3条地址线和1条数据线组成。
OEM客户需求如下: 1. 发生过流时到关闭Power IC的最长时间需为1ms 2. 开关的反应不得迟于100毫秒 3. 每个数字输入信号必须通过5票的3票(3 of 5 voting)来消除抖动。然而实际测试,因为机械开关和Power IC不会产生干扰信号,所以去抖的类型不是非常重要。
当前的解决方案是每0.8毫秒周期任务去读取一次所有数字输入。输入信号包括了慢速的和快速的。慢速数字输入的扫描速率可能可以更低一些,但额外任务的开销高于运行时节省。每次循环中,因为慢速数字输入的去抖是1次,所以最差的去抖值延迟是3.2毫秒。
如果检测到过流,该引脚将会被再次读取几次。但在同一个任务循环中,Power IC需被立即关闭。
应用程序会每10毫秒运行一次,并读取开关的去抖后的数字输入数值和诊断信息的反馈。
AUTOSAR架构上的分解:
6.9.2. 示例2:故障监测的使用案例
在本示例中,首先需定义一个信号用于输出的诊断,它是基于I/O硬件抽象级别的诊断属性来定义。所以一个输入信号会用于执行相关输出诊断的反馈。
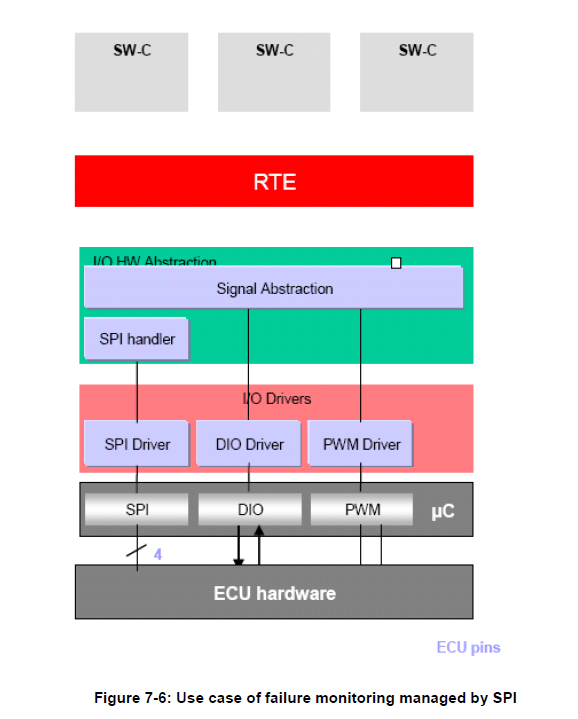
当I/O硬件抽象要求定位一个输出时,并调用Dio_WriteChannel,通道反馈的读取是通过配置为ECU输入引脚完成的。
ICU驱动程序向I/O硬件抽象发送通知。保护策略位于集成代码中。
软件组件可以通过端口定义的诊断操作来获取诊断值。
6.9.3. 示例3:输出功率级
ECU 硬件有一个功率级ASIC。所有ECU引脚都需在I/O硬件抽象层上作为信号(signal)使用,在RTE层下面。
- 一些输出通过SPI处理程序控制。
- 一些输入通过DIO驱动程序直接控制。
- 一些电压值和频率通过PWM驱动程序设置。
功率级驱动程序(Power Stage Driver)提供了所有输出的视图。它会调用PWM、DIO驱动程序以及SPI处理程序的服务。从软件组件的角度来看,信号抽象使所有这些输出都可见,信号需映射到端口上。同时功率级驱动程序是可配置的。
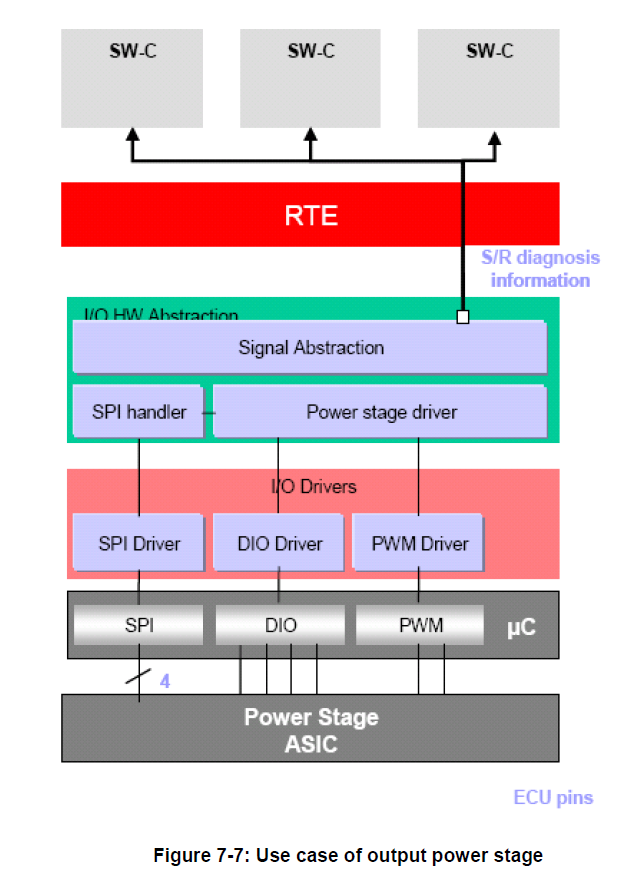
诊断: 每个故障都可以在功率级的级别上检测到。诊断数据流会通过SPI通信,传送到功率级驱动程序。接着通过S/R接口,将诊断结果提供给所有的软件组件。
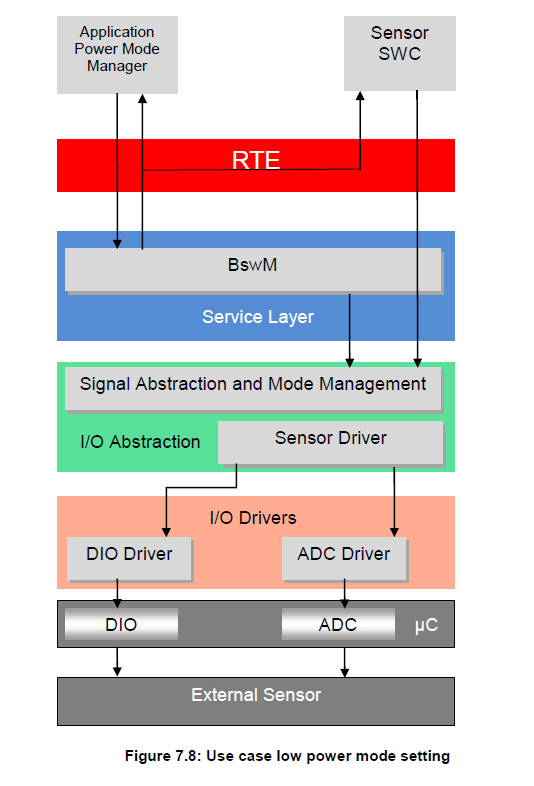
6.9.4. 示例4:在低功耗状态下设置传感器和控制外围设备
ECU通过ADC和DIO接口来控制外部的传感器(External Sensor)。在特定情况下,ECU进入传感器关闭且ADC设置为低功耗状态的操作模式。
操作动作顺序如下:
- 应用程序电源模式管理器(Application Power Mode Manager)向BswM发出模式请求,希望能切换到低功耗模式(LowPowerMode)。
- BswM评估请求。如果所有先决条件都满足,则向Power Mode Manager和传感器SWC(Sensor SWC)发出模式切换。
- 传感器SWC停止读取传感数据,即不再向IoHwAb请求任何Get操作。
- IoHwAb模块从ADC模块注销通知(notification),并最终停止周期性的硬件采集。
- IoHwAb发送命令让外部传感器硬件进入低功耗模式或将其关闭。
- IoHwAb调用低功耗模式准备的Callout函数,接着会调用低功耗模式设置Callout函数,并按配置中定义获得与请求的应用低功耗模式(LowPowerMode)相关的 ADC的电源状态。
通过引入更细粒度的模式请求并对确认和开关作出反应,可以逐步控制该过程。
7. API规范
7.1. 导入的类型
本章列出了从以下模块导入的所有类型:
| 模块 | 头文件 | 导入的类型 |
|---|---|---|
| Adc | Adc.h | Adc_GroupType |
| Adc | Adc.h | Adc_StatusType |
| Adc | Adc.h | Adc_StreamNumSampleType |
| Adc | Adc.h | Adc_ValueGroupType |
| Dio | Dio.h | Dio_ChannelGroupType |
| Dio | Dio.h | Dio_ChannelType |
| Dio | Dio.h | Dio_LevelType |
| Dio | Dio.h | Dio_PortLevelType |
| Dio | Dio.h | Dio_PortType |
| EcuM | EcuM.h | EcuM_WakeupSourceType |
| Gpt | Gpt.h | Gpt_ChannelType |
| Gpt | Gpt.h | Gpt_ModeType |
| Gpt | Gpt.h | Gpt_ValueType |
| Icu | Icu.h | Icu_ActivationType |
| Icu | Icu.h | Icu_ChannelType |
| Icu | Icu.h | Icu_DutyCycleType |
| Icu | Icu.h | Icu_EdgeNumberType |
| Icu | Icu.h | Icu_IndexType |
| Icu | Icu.h | Icu_InputStateType |
| Icu | Icu.h | Icu_ValueType |
| Ocu | Ocu.h | Ocu_ChannelType |
| Ocu | Ocu.h | Ocu_PinStateType |
| Ocu | Ocu.h | Ocu_ReturnType |
| Ocu | Ocu.h | Ocu_ValueType |
| Port | Port.h | Port_PinDirectionType |
| Port | Port.h | Port_PinModeType |
| Port | Port.h | Port_PinType |
| Pwm | Pwm.h | Pwm_ChannelType |
| Pwm | Pwm.h | Pwm_OutputStateType |
| Spi | Spi.h | Spi_AsyncModeType |
| Spi | Spi.h | Spi_ChannelType |
| Spi | Spi.h | Spi_DataBufferType |
| Spi | Spi.h | Spi_HWUnitType |
| Spi | Spi.h | Spi_JobResultType |
| Spi | Spi.h | Spi_JobType |
| Spi | Spi.h | Spi_NumberOfDataType |
| Spi | Spi.h | Spi_SeqResultType |
| Spi | Spi.h | Spi_SequenceType |
| Spi | Spi.h | Spi_StatusType |
| Std | Std_Types.h | Std_ReturnType |
| Std | Std_Types.h | Std_VersionInfoType |
7.2. 类型定义
7.2.1. IoHwAb\<Init_Id>_ConfigType
说明: 结构类型(Structure)。组成元素为IoHwAb实现特定(implementation specific)。IoHwAb模块的配置数据结构(Configuration data structure of the IoHwAb module)。可通过IoHwAb.h获得。
7.3. 函数定义
本章列出提供给上层模块(upper layer modules)的函数。
注意:
如前几章所述,本规范不会为I/O硬件抽象指定任何功能性的API。
7.3.1. IoHwAb_Init\<Init_Id>
说明: 初始化所有IO硬件抽象软件或者是IO硬件抽象的一部分。可通过IoHwAb.h获得。本服务为同步调用,不可重入。参数 ConfigPtr(in):指向所选配置集的指针。无返回值。
配置指针 ConfigPtr 应始终具有 NULL_PTR 值。
ConfigPtr 配置指针当前未被使用,因此应将其设置为 NULL_PTR 值。
此类函数初始化所有I/O硬件抽象软件,或者初始化I/O硬件抽象的一部分。
I/O硬件抽象软件所管理的I/O设备的多样性应通过多个初始化函数来处理。每个初始化函数都应标记一个 \<Init_ID>。因此,封装在I/O硬件抽象内部的外部设备可以被单独地初始化。
此类初始化函数应由ECU状态管理器调用。ECU集成人员能够配置由ECU状态管理器调用的初始化顺序。
在完成模块初始化后,I/O硬件抽象的状态应设置为 IOHWAB_IDLE,作业结果应设置为 IOHWAB_JOB_OK。
7.3.2. IoHwAb_GetVersionInfo
说明: 返回此模块的版本信息。可通过IoHwAb.h获得。本服务为同步调用,可重入。参数 versioninfo(out):指向存储该IO硬件抽象实现版本信息的位置的指针。无返回值。
7.4. 回调通知
本章列出提供给下层模块(lower layer modules)的函数。
7.4.1. IoHwAb_AdcNotification\<#groupID>
说明: 当组 \<#groupID> 的组转换完成时将由ADC驱动程序调用。可通过IoHwAb_Adc.h获得。本服务为同步调用,不可重入。无参数,无返回值。
函数 IoHwAb_AdcNotification\<#groupID> 旨在由ADC驱动程序在组 \<#groupID> 的组转换完成时调用。
7.4.2. IoHwAb_PwmNotification\<#channel>
说明: 当通道 \<#channel> 上出现信号边沿时,将由PWM驱动程序调用。可通过IoHwAb_Pwm.h获得。本服务为同步调用,不可重入。无参数,无返回值。
函数 IoHwAb_PwmNotification\<#channel> 旨在由PWM驱动程序在通道 \<#channel> 上出现信号边沿时调用。
7.4.3. IoHwAb_IcuNotification\<#channel>
说明: 当通道 \<#channel> 上出现信号边沿时,将由ICU驱动程序调用。可通过IoHwAb_Icu.h获得。本服务为同步调用,不可重入。无参数,无返回值。
函数 IoHwAb_IcuNotification\<#channel> 旨在由ICU驱动程序在通道 \<#channel> 上出现信号边沿时调用。
7.4.4. IoHwAb_GptNotification\<#channel>
说明: 当通道 \<#channel> 上的计时器值到期时,将由GPT驱动程序调用。可通过IoHwAb_Gpt.h获得。本服务为同步调用,不可重入。无参数,无返回值。
函数 IoHwAb_GptNotification\<#channel> 旨在由GPT驱动程序在通道 \<#channel> 上的计时器值到期时调用。
7.4.5. IoHwAb_OcuNotification\<#channel>
说明: 当阈值的当前值与通道\<#channel>上的阈值匹配时,将由OCU驱动程序调用。可通过IoHwAb_Ocu.h获得。本服务为同步调用,不可重入。无参数,无返回值。
函数 IoHwAb_OcuNotification\<#channel> 旨在由OCU驱动程序在通道 \<#channel> 上计数器的当前值与阈值匹配时调用。
7.4.6. IoHwAb_Pwm_NotifyReadyForPowerState\<#Mode>
说明: 当模式 \<#Mode> 的请求电源状态准备完成时,PWM驱动程序将调用本API。可通过IoHwAb_Pwm.h获得。本服务为同步调用,不可重入。无参数,无返回值。
如果PWM驱动程序被配置为支持异步模式(asynchronous mode)下的电源状态控制,则需要由CDD或IoHwAb提供的此接口。
7.4.7. IoHwAb_Adc_NotifyReadyForPowerState\<#Mode>
说明: 当为模式 \<#Mode> 请求的电源状态准备完成时,ADC驱动程序将调用本API。可通过IoHwAb_Adc.h获得。本服务为同步调用,不可重入。无参数,无返回值。
如果ADC驱动程序被配置为支持异步模式(asynchronous mode)下的电源状态控制,则需要由CDD或IoHwAb提供的此接口。
7.5. 调度函数
这些函数由基础软件调度器(Basic Software Scheduler)直接调用。以下函数应无返回值且无参数。所有函数应为不可重入。
7.5.1. \<调度函数的名称>
| 服务名称: | \<API调用的名称> |
|---|---|
| 服务ID [hex]: | \<服务ID编号。该ID用作默认错误跟踪器的错误报告API的参数。该ID不得与第0章中的ID相同> |
| 说明: | \<包含定义此API调用操作的ID在内的本地软件需求集。> |
| 时序: | \<固定周期 / 可变周期 / 前提条件触发> |
| 前提条件: | \<关于此API调用必须运行的环境的假设列表。> |
| 配置: | \<影响此API调用的静态可配置属性的描述。例如固定周期时序情况下的循环时间。> |
7.6. 功能诊断接口
本章描述I/O硬件抽象提供给DCM模块的接口,以实现"软件组件的功能诊断"(Functional Diagnostics of Software Components)。
"软件组件的功能诊断"意味着:通过所提供的接口,DCM模块能够控制和读取每个已实现的ECU信号。
7.6.1. IoHwAb_Dcm_\<EcuSignalName>
说明: 此函数提供DCM模块对某个ECU信号的控制访问,其中\<EcuSignalName>是ECU信号的符号名称。通过此函数可以进行ECU信号锁定(locked)和解锁(unlocked)。锁定代表将ECU信号冻结(freeze)为当前值、配置的默认值或者参数 signal 给出的值。可通过IoHwAb_Dcm.h获得。本服务为同步调用。参数 action(in):IOHWAB_RETURNCONTROLTOECU——解锁信号;IOHWAB_RESETTODEFAULT——锁定信号并设置为配置的默认值;IOHWAB_FREEZECURRENTSTATE——锁定信号为当前值;IOHWAB_SHORTTERMADJUSTMENT——锁定信号并调整为DCM模块给定的值。参数 signal(in):用于将信号调整到的值(仅用于"短期调整")。无返回值。
此函数允许控制关联的ECU信号,即可以锁定、解锁该ECU信号,并将其调整到某个特定值。
此函数应支持预编译期可配置的开启/关闭(pre compile time configurable On/Off)。
锁定一个信号意味着该信号在软件层面对SW-C锁定,即SW-C的请求在锁定状态下对硬件不起作用。如果输入信号使用C/S通信,则可能需要一个IoHwAb内部缓冲区,其值可以由DCM调整。
7.6.2. IoHwAb_Dcm_Read\<EcuSignalName>
说明: 该函数提供DCM模块对某个ECU信号的读取访问,其中\<EcuSignalName>是ECU信号的符号名称。可通过IoHwAb_Dcm.h获得。本服务为同步调用。参数 signal(out):指向存储当前信号值的变量的指针。无返回值。
此函数提供DCM模块对某个ECU信号的读取访问。读取访问独立于ECU信号的当前状态(锁定/解锁),并且应始终从硬件读取当前的物理值。
此函数应支持预编译期可配置的开启/关闭(pre compile time configurable On/Off)。
7.7. 电源状态函数
7.7.1. IoHwAb_PreparePowerState\<#Mode>
说明: 函数需由IoHwAb调用,为转换到给定的电源状态做准备工作。此函数的目的是封装所有操作,以便使硬件为预定义的电源模式做好准备,将应用程序电源定义与硬件电源状态分离。可通过IoHwAb.h获得。本服务为同步调用,不可重入。无参数,无返回值。本API为可配置 callout,须按配置为每个待管理的电源模式定义一次;此 callout 在IoHwAb SWC的上下文中执行,意味着它可以完全访问MCAL。
许多外设的电源状态转换请求可以连接到给定的电源模式转换,由本 callout 加以实现,同时还包括使外设进入所需电源状态所需的任何其他操作(外设之间的交叉依赖可以在此上下文中解决)。
7.7.2. IoHwAb_EnterPowerState\<#Mode>
说明: 函数需由IoHwAb调用,以便有效地进入由函数IoHwAb_PreparePowerState\<#Mode>准备的电源状态。此函数的目的是封装所有操作,以便将硬件设置为对应于预定义电源模式的电源状态,从而将应用程序电源定义与硬件电源状态分离。可通过IoHwAb.h获得。本服务为异步调用,不可重入。无参数,无返回值。本API为可配置 callout,须按配置为每个待管理的电源模式定义一次;此 callout 在IoHwAb SWC的上下文中执行,意味着它可以完全访问MCAL。
此API执行由先前对相应的 IoHwAb_PreparePowerState\<#Mode> 的调用所准备的所有电源状态转换。
7.8. 期望接口
本章列出从其他模块所需的所有接口。
7.8.1. 强制接口
I/O硬件抽象没有强制接口。I/O硬件抽象使用哪些接口取决于SWC所定义通道的预期功能。
使用所有MCAL驱动程序API的I/O硬件抽象示例:
请注意,\<module_name>_Init 和 \<module_name>_DeInit 函数未列在下方。初始化序列由ECU状态管理器调用,而不是由I/O硬件抽象调用。
\<module_name>_GetVersionInfo 函数也未在此列出。
此表格根据以下文档编制:
- ADC驱动程序 — 文档[12])
- DIO驱动程序 — 文档[13])
- ICU驱动程序 — 文档[14])
- PWM驱动程序 — 文档[15])
- PORT驱动程序 — 文档[16])
- GPT驱动程序 — 文档[17])
- SPI驱动程序 — 文档[18])
- OCU驱动程序 — 文档[22])
| API函数 | 头文件 | 说明 |
|---|---|---|
| Adc_GetGroupStatus | Adc.h | 返回所请求ADC通道组的转换状态。 |
| Adc_GetStreamLastPointer | Adc.h | 返回结果缓冲区中每个通道存储的有效采样数。读取一个指针,该指针指向组结果缓冲区中的某个位置。通过该指针位置,可以访问上一轮完成的转换中所有组通道的结果。通过该指针和返回值,可以访问所有有效的组转换结果(用户必须考虑结果缓冲区的布局)。 |
| Adc_ReadGroup | Adc.h | 读取所请求组的上一轮已完成转换的组转换结果,并从 DataBufferPtr 地址开始存储通道值。组通道值按通道编号升序存储(与配置流式访问时结果缓冲区的存储布局相反)。 |
| Adc_SetupResultBuffer | Adc.h | 用组特定的结果缓冲区起始地址初始化ADC驱动程序,转换结果将存储在该缓冲区中。应用程序必须确保 DataBufferPtr 所指向的应用程序缓冲区能够容纳指定组的所有转换结果。复位后,在启动组转换之前,必须先通过 Adc_SetupResultBuffer 进行初始化。 |
| Adc_StartGroupConversion | Adc.h | 启动所请求ADC通道组所有通道的转换。 |
| Adc_StopGroupConversion | Adc.h | 停止所请求ADC通道组的转换。 |
| Dio_ReadChannel | Dio.h | 返回指定DIO通道的值。 |
| Dio_ReadChannelGroup | Dio.h | 该服务读取某个端口中相邻位的一个子集。 |
| Dio_ReadPort | Dio.h | 返回该端口所有通道的电平。 |
| Dio_WriteChannel | Dio.h | 用于设置某个通道电平的服务。 |
| Dio_WriteChannelGroup | Dio.h | 用于将某个端口中相邻位的一个子集设置为指定电平的服务。 |
| Dio_WritePort | Dio.h | 用于设置端口值的服务。 |
| Gpt_CheckWakeup | Gpt.h | 检查具有唤醒能力的GPT通道是否为唤醒事件的来源,并在GPT通道唤醒事件有效的情况下调用ECU状态管理器服务 EcuM_SetWakeupEvent。 |
| Gpt_DisableWakeup | Gpt.h | 禁用某个通道的唤醒中断(在睡眠模式下相关)。 |
| Gpt_EnableWakeup | Gpt.h | 启用某个通道的唤醒中断(在睡眠模式下相关)。 |
| Gpt_GetTimeElapsed | Gpt.h | 返回已经过的时间。 |
| Gpt_GetTimeRemaining | Gpt.h | 返回到达目标时间之前剩余的时间。 |
| Gpt_SetMode | Gpt.h | 设置GPT的工作模式。 |
| Icu_DisableEdgeCount | Icu.h | 此函数禁用给定通道的边沿计数。 |
| Icu_DisableNotification | Icu.h | 此函数禁用某个通道的通知。 |
| Icu_DisableWakeup | Icu.h | 此函数禁用单个ICU通道的唤醒能力。 |
| Icu_EnableEdgeCount | Icu.h | 此函数启用给定通道的边沿计数。 |
| Icu_EnableNotification | Icu.h | 此函数在给定通道上启用通知。 |
| Icu_EnableWakeup | Icu.h | 此函数(重新)启用给定ICU通道的唤醒能力。 |
| Icu_GetDutyCycleValues | Icu.h | 此函数读取给定ICU通道的相干有效时间和周期时间。 |
| Icu_GetEdgeNumbers | Icu.h | 此函数读取已计数的边沿数量。 |
| Icu_GetInputState | Icu.h | 此函数返回ICU输入的状态。 |
| Icu_GetTimeElapsed | Icu.h | 此函数读取给定通道已经过的信号低电平时间。 |
| Icu_GetTimestampIndex | Icu.h | 此函数读取给定通道的时间戳索引。 |
| Icu_ResetEdgeCount | Icu.h | 此函数将已计数的边沿值重置为零。 |
| Icu_SetActivationCondition | Icu.h | 此函数为给定通道设置激活边沿。 |
| Icu_StartSignalMeasurement | Icu.h | 此函数启动信号测量。 |
| Icu_StartTimestamp | Icu.h | 此函数开始在边沿处捕获定时器值。 |
| Icu_StopSignalMeasurement | Icu.h | 此函数停止给定通道的信号测量。 |
| Icu_StopTimestamp | Icu.h | 此函数停止给定通道的时间戳测量。 |
| Ocu_DisableNotification | Ocu.h | 该服务用于禁用来自OCU通道的通知。 |
| Ocu_EnableNotification | Ocu.h | 该服务用于启用来自OCU通道的通知。 |
| Ocu_GetCounter | Ocu.h | 读取计数器当前值的服务。 |
| Ocu_SetAbsoluteThreshold | Ocu.h | 使用绝对输入数据设置通道阈值的服务。 |
| Ocu_SetPinState | Ocu.h | 立即设置与OCU通道关联的引脚电平的服务。 |
| Ocu_SetRelativeThreshold | Ocu.h | 相对于计数器当前值设置通道阈值的服务。 |
| Ocu_StartChannel | Ocu.h | 启动OCU通道的服务。 |
| Ocu_StopChannel | Ocu.h | 停止OCU通道的服务。 |
| Port_RefreshPortDirection | Port.h | 刷新端口方向。 |
| Port_SetPinDirection | Port.h | 设置端口引脚方向。 |
| Port_SetPinMode | Port.h | 设置端口引脚模式。 |
| Pwm_GetOutputState | Pwm.h | 读取PWM输出信号内部状态的服务。 |
| Spi_AsyncTransmit | Spi.h | 在SPI总线上传输数据的服务。 |
| Spi_Cancel | Spi.h | 取消指定正在进行中的序列传输的服务。 |
| Spi_GetHWUnitStatus | Spi.h | 此服务返回指定SPI硬件微控制器外设的状态。 |
| Spi_GetJobResult | Spi.h | 此服务返回指定作业(Job)的上一次传输结果。 |
| Spi_GetSequenceResult | Spi.h | 此服务返回指定序列(Sequence)的上一次传输结果。 |
| Spi_GetStatus | Spi.h | 该服务返回SPI处理程序/驱动程序软件模块的状态。 |
| Spi_MainFunction_Handling | SchM_Spi.h | -- |
| Spi_ReadIB | Spi.h | 从参数指定的IB SPI处理程序/驱动程序通道同步读取一个或多个数据的服务。 |
| Spi_SetAsyncMode | Spi.h | 为以异步方式处理的SPI总线设置异步机制模式的服务。 |
| Spi_SetupEB | Spi.h | 为指定的EB SPI处理程序/驱动程序通道设置缓冲区和数据长度的服务。 |
| Spi_SyncTransmit | Spi.h | 在SPI总线上传输数据的服务。 |
| Spi_WriteIB | Spi.h | 向参数指定的IB SPI处理程序/驱动程序通道写入一个或多个数据的服务。 |
7.8.2. 可选接口
本章定义了实现I/O硬件抽象可选功能所需的所有接口。
| API函数 | 头文件 | 说明 |
|---|---|---|
| Det_ReportError | Det.h | 报告开发错误的服务。 |
| EcuM_SetWakeupEvent | EcuM.h | 设置唤醒事件。 |
8. 时序图
以下时序图按 AUTOSAR_SWS_IOHardwareAbstraction(R22-11)第 9 章绘制。
8.1. I/O硬件抽象提供的ECU信号(示例)
本时序图解释了第6.5.2.5节(规范 7.5.2.5)给出的示例。在此示例中,传感器/执行器组件(Sensor / Actuator Component)是客户端,I/O硬件抽象是服务器。
传感器/执行器组件请求 af_pressure 信号的新值,该信号是I/O硬件抽象级别上的一个ECU信号。ADC转换结束后,来自MCAL驱动程序的通知被转换为发往传感器/执行器组件的RTE事件,随后该组件即可对 af_pressure 信号缓冲区中的值执行同步读取。
sequenceDiagram
    participant SWC as Sensor / Actuator Component
    participant I as IoHwAb
    participant A as Adc
    participant U as ADC Conversion Unit
    participant E as EcuM
    E->>A: Adc_Init(const Adc_ConfigType*)
    A-->>E: Adc_Init()
    E->>I: IoHwAb_Init<Init_Id>(const IoHwAb<Init_Id>_ConfigType*)
    I-->>E: IoHwAb_Init<Init_Id>()
    I->>A: Adc_EnableGroupNotification(Adc_GroupType)
    A-->>I: Adc_EnableGroupNotification()
    SWC->>I: IoHwAb_GetVoltage(af_pressure)
    I->>A: Adc_StartGroupConversion(Adc_GroupType)
    A->>U: start conversion()
    U-->>A: Interrupt()
    A->>I: IoHwAb_Adc_Notification_Group1()
    I->>A: Adc_OnDemandReadChannel(Adc_ChannelType): Adc_ValueType
    A-->>I: Adc_OnDemandReadChannel()
    I->>I: SetRTEEvent()
    I-->>SWC: IoHwAb_ReadVoltage(af_pressure, &buffer)
    SWC->>I: IoHwAb_ReadVoltage()
注意:
- ADC转换单元(ADC Conversion Unit)包含通道组 1(Group 1):通道 1(Channel 1)与通道 2(Channel 2),且通知机制(notification mechanism)已激活。
- API IoHwAb_GetVoltage(af_pressure) 与 IoHwAb_ReadVoltage(af_pressure, &buffer) 并非规范定义的接口,仅用于本示例。
- 本图旨在展示可运行实体(runnables),并不表示服务器端口到可运行实体的映射关系。
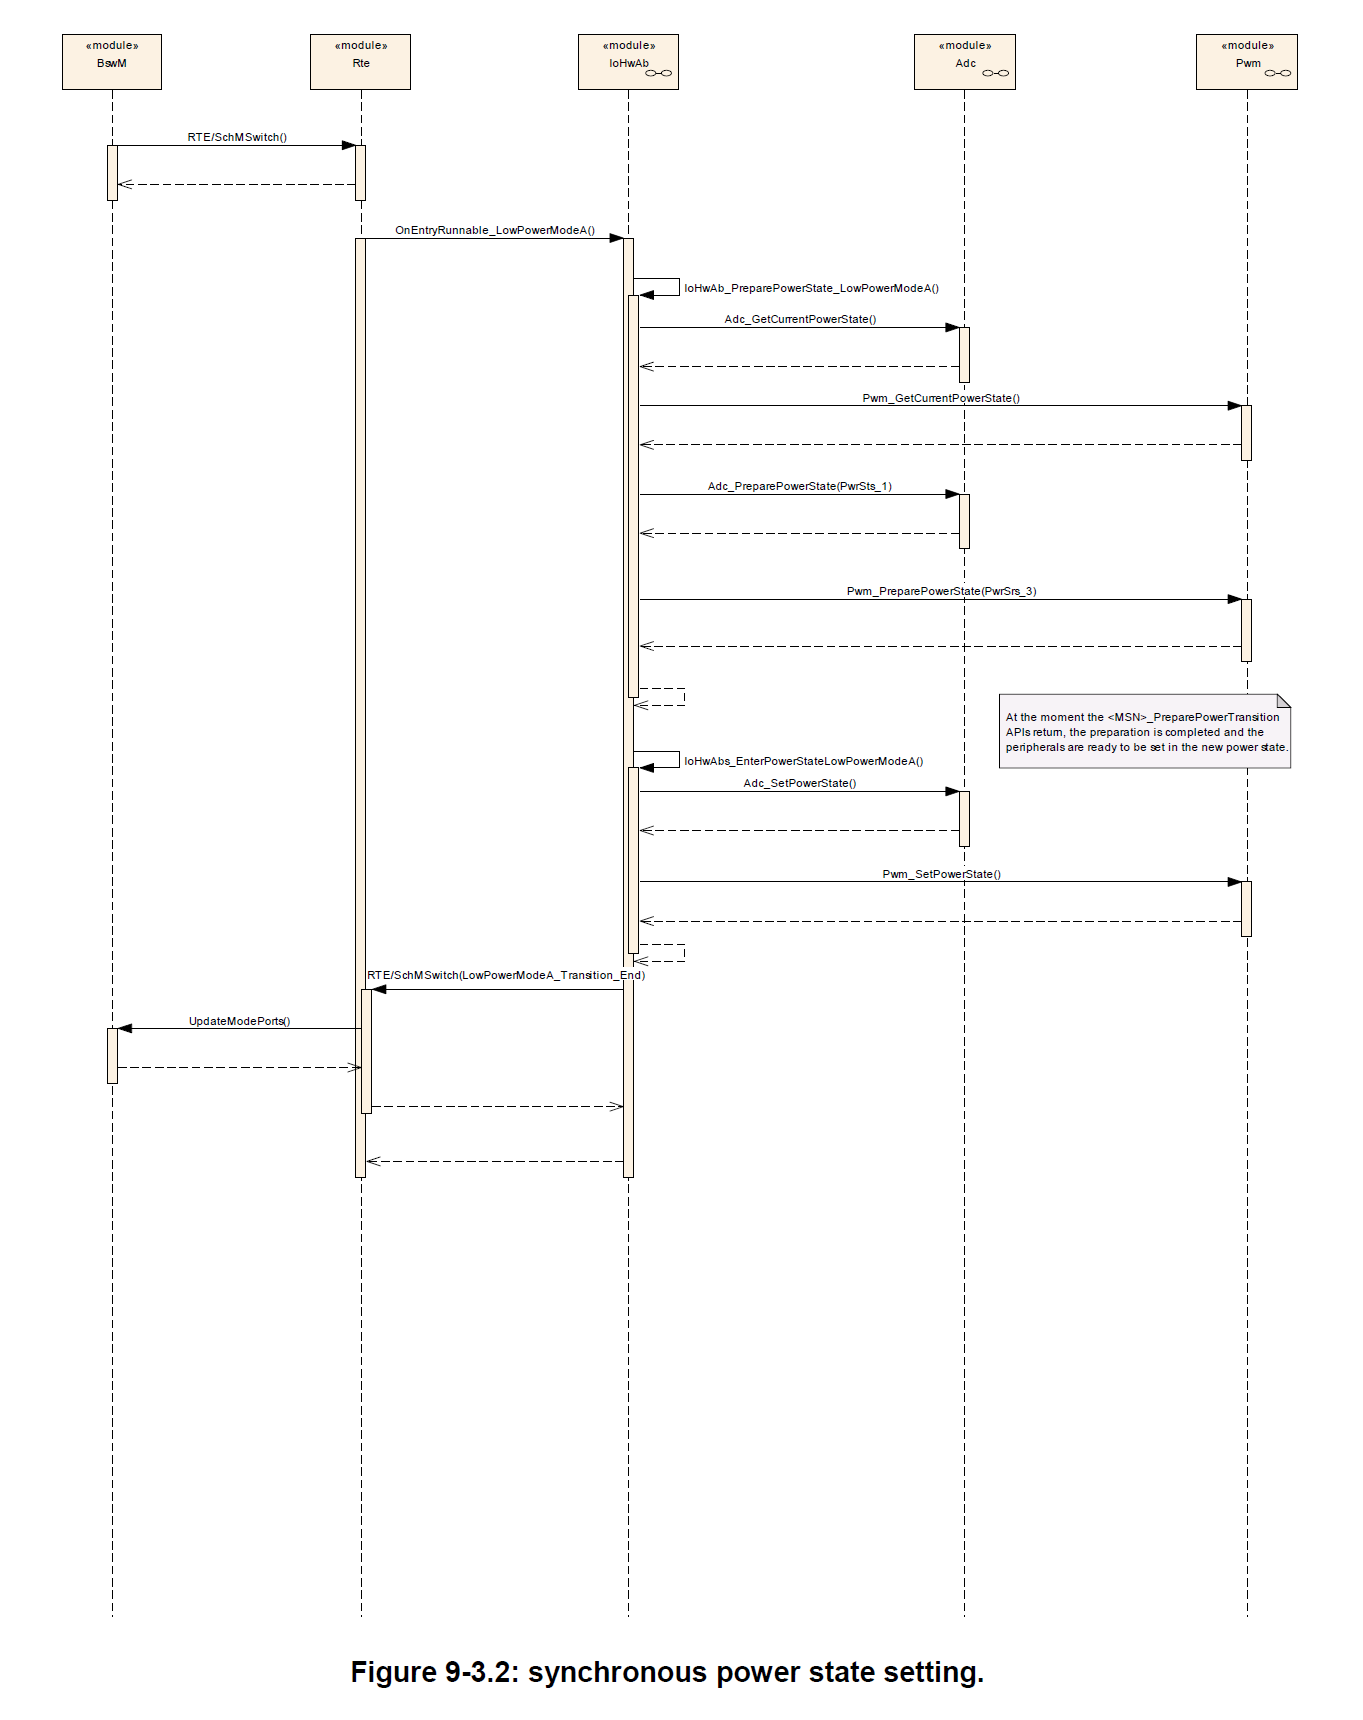
8.2. 因应用低功耗模式请求而将ADC和PWM设置为低功耗电源状态(示例)
下图讲述了I/O硬件抽象模块设计的电源状态转换,实现将ADC和PWM设置为低功耗模式的状态。
其中外设配置为异步电源状态转换。在收到准备电源状态的请求后,外围设备的驱动程序向调用者IoHwAb发出通知,通知它已准备好转换到新的电源状态。
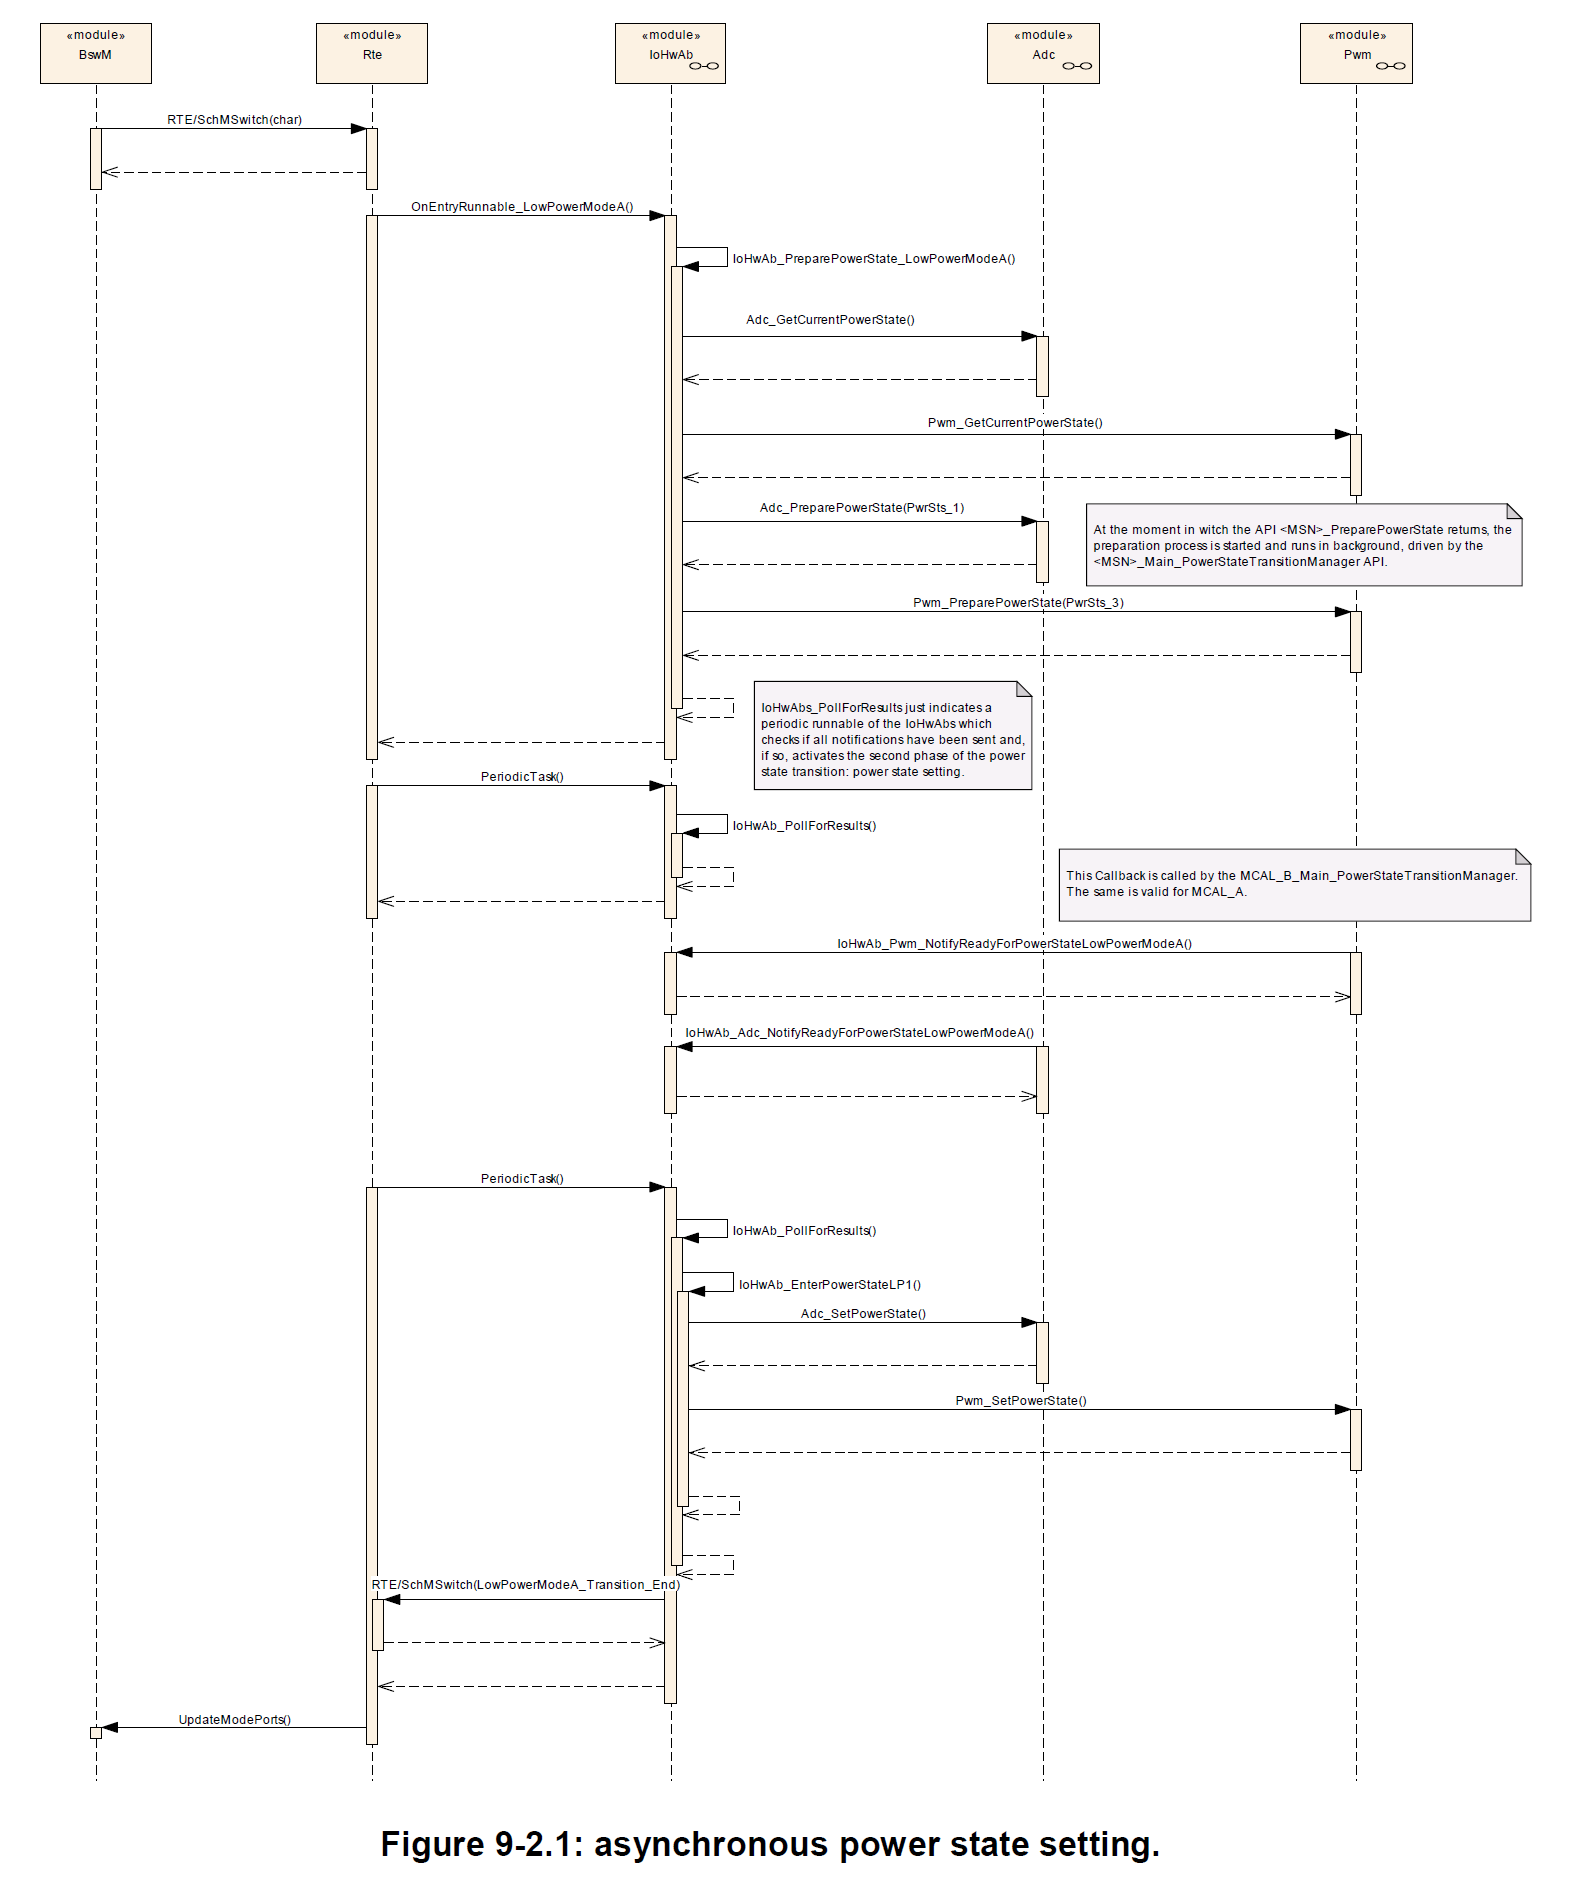
下图展示了一个同步转换,即:外围设备能够立即完成状态的转换,无需实现一个异步等待的过程。
9. 配置规范
I/O硬件抽象没有标准化的配置参数,因此不属于AUTOSAR ECU-C参数定义的一部分。所有参数都是供应商特定参数。
9.1. 发布信息
有关详细信息,请参阅SWS_BSWGeneral规范中的第10.3章"发布信息"(Published Information)。
微信扫一扫,获取更多及时资讯
