CanNm
1. 简介和功能概述
本文档描述了AUTOSAR CAN网络管理 (CanNm) 的概念、核心功能、可配置特性、接口和配置问题。
AUTOSAR CAN网络管理是一个独立于硬件的协议,只能在CAN上使用(有关限制,请参阅章节4.1)。其主要目的是协调网络正常运行和总线睡眠模式之间的转换。
除了核心功能外,还提供了可配置的功能,例如:实现一个服务来检测所有当前节点或检测所有其他节点是否准备好休眠。
CAN网络管理 (CanNm) 功能提供网络管理接口 (NmIf) 和 CAN接口 (CanIf) 模块之间的适配。有关AUTOSAR网络管理功能的一般理解,请参阅[1]。
2. 缩略语
下面的词汇表包括与CanNm模块相关、且未包含在AUTOSAR术语表[3]中的首字母缩略词和缩写词。
CanIf
CAN接口(CAN Interface)的缩写
CanNm
CAN网络管理(CAN Network Management)的缩写
CBV
控制位向量(Control Bit Vector)
CWU
整车唤醒(Car Wakeup)
ERA
外部请求数组(External Request Array)
EIRA
外部和内部请求数组(External and Internal Request Array)
NM
网络管理(Network Management)
PNC
部分网络集群(Partial Network Cluster)
PNI
部分网络信息(Partial Network Information)
PNL
部分网络学习(Partial Network Learning)
SNI
源节点标识符(Source Node Identifier)
PDU传输能力被禁用(PDU transmission ability is disabled)
这意味着网络管理PDU传输已被服务CanNm_DisableCommunication禁用。
重复报文请求位指示(Repeat Message Request Bit Indication)
CanNm_RxIndication在收到的网络管理PDU的控制位向量中找到RptMsgRequest集。
顶级PNC协调员(Top-level PNC coordinator)
顶级PNC协调器是一个ECU,它充当网络中的PNC网关,并在所有分配的通道上主动协调处理至少一个PNC。如果启用了同步PNC关闭,如果网络中没有其他ECU请求它们,顶级PNC协调器将为这些PNC触发关闭。
中间PNC协调器(Intermediate PNC coordinator)
中间PNC协调器是一个ECU,它充当网络中的PNC网关,并在至少一个分配的通道上将至少一个PNC处理为被动协调。如果启用了同步PNC关闭,它会将收到的这些PNC的关闭请求转发到相应的主动协调通道,并相应地启动它们的关闭。
PNC叶节点(PNC leaf node)
PNC叶节点是一个ECU,在网络中根本不充当PNC协调器。它像通常的NM消息一样处理PN关闭消息。
PN关闭消息(PN shutdown message)
顶级PNC协调器传输PN关闭消息以指示跨PN拓扑的同步PNC关闭。PN关闭消息是作为NM消息,它在控制位向量中具有PNSR位,并且所有被指示用于同步关闭的PNC都设置为1
即时传输确认(Immediate Transmission Confirmation)
每个NM PDU传输请求都直接被视为已被总线确认,不需要超时处理。该机制可用于那些总线流量经过设计、确保每次传输总能被发送到总线上的总线系统。
3. 相关文档
3.1. 输入文件和相关标准与规范
[1] Specification of the AUTOSAR Network Management Protocol
AUTOSAR_FO_PRS_NetworkManagementProtocol
[2] Specification of Network Management Interface
AUTOSAR_CP_SWS_NetworkManagementInterface
AUTOSAR_FO_TR_Glossary
[4] General Specification of Basic Software Modules
AUTOSAR_CP_SWS_BSWGeneral
[5] Specification of CAN Interface
AUTOSAR_CP_SWS_CANInterface
[6] General Requirements on Basic Software Modules
AUTOSAR_CP_SRS_BSWGeneral
[7] Requirements on AUTOSAR Network Management
AUTOSAR_FO_RS_NetworkManagement
[8] Specification of Communication Manager
AUTOSAR_CP_SWS_COMManager
AUTOSAR_CP_TPS_SystemTemplate
[10] Specification of ECU Configuration
AUTOSAR_CP_TPS_ECUConfiguration
AUTOSAR_CP_EXP_ModeManagementGuide
[12] Specification of CAN State Manager
AUTOSAR_CP_SWS_CANStateManager
[13] Specification of Communication Stack Types
AUTOSAR_CP_SWS_CommunicationStackTypes
[14] Specification of Standard Types
AUTOSAR_CP_SWS_StandardTypes
3.2. 相关规范
AUTOSAR 提供了基础软件模块的通用规范 [4] (General Specification of Basic Software Modules),它也适用于CAN网络管理。
因此,规范基础软件模块的通用规范应被视为CAN网络管理的附加和必需规范。
4. 约束和假设
4.1. 限制
- CanNm的一个通道只关联一个网络中的一个网络管理集群(network management cluster)。
- 一个网络管理集群的一个节点只能有一个CanNm通道。
- CanNm的一个通道只关联同一个ECU内的一个网络。
- CanNm仅适用于CAN系统。
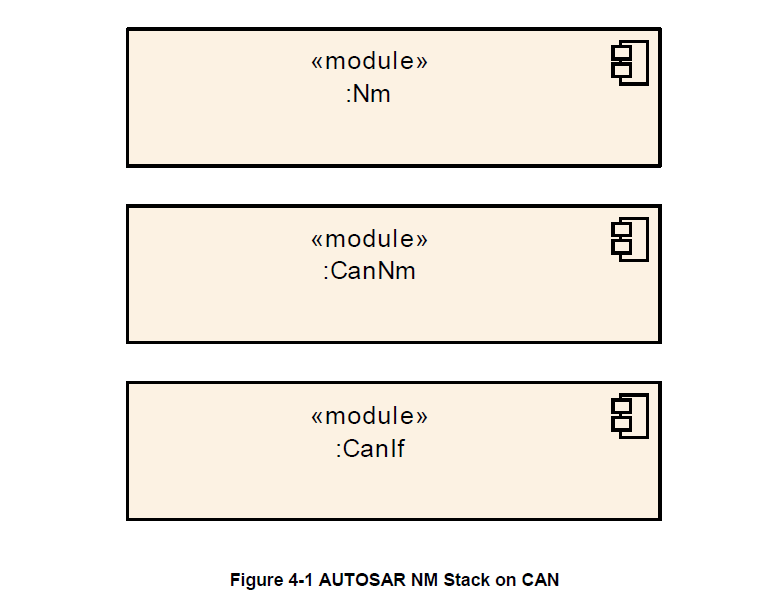
图4-1展示了一个示例ECU中的AUTOSAR网络管理堆栈,该示例ECU至少包含一个CanNm集群。
4.2. 汽车域的适用性
CanNm模块可以在上述限制下应用于任何汽车领域。
5. 对其他模块的依赖
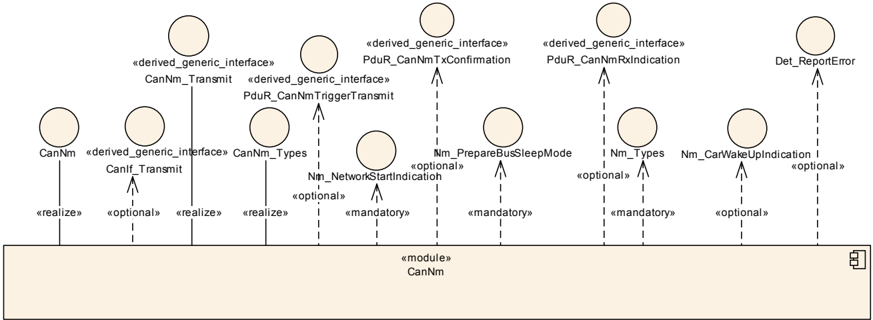
CAN网络管理(CanNm)主要使用CAN接口(CanIf[5])的服务,并为通用网络管理接口(NmIf[2])提供服务。
5.1. 文件结构
5.1.1. 代码文件结构
请参阅SWS_BSWGeneral[4]中的章节5.1.6「代码文件结构」(Code file structure)。
5.1.2. 头文件结构
请参阅SWS_BSWGeneral[4]中的章节5.1.7「头文件结构」(Header file structure)。
应包含ComStack_Types.h。
注意:
以下头文件由ComStack_Types.h间接包含:
- Std_Types.h(用于AUTOSAR标准类型)
- Platform_Types.h(用于平台特定类型)
为对接默认错误跟踪器(Default Error Tracer),应包含Det.h。
为使用公共的网络管理类型,应包含NmStack_Types.h。
为对接CanIf,应包含CanIf.h。
如果启用了COM用户数据支持,则应包含PduR_CanNm.h。
5.2. 协议层依赖
CAN网络管理基于[1, Specification of the AUTOSAR Network Management Protocol]中提到的协议。
6. 功能规格
6.1. 协调算法
AUTOSAR CanNm基于分散的直接网络管理策略,这意味着每个网络节点仅根据在通信系统内接收或传输的网络管理PDU执行自给自足的活动。
6.1.1. 概念
AUTOSAR CanNm算法基于周期性的网络管理PDU,集群中的所有节点通过广播传输接收这些PDU。网络管理PDU的接收表明传输节点希望保持网络管理集群处于唤醒状态。如果任何节点准备好进入总线睡眠(Bus-Sleep)模式,它就会停止传输网络管理PDU,但只要收到来自其他节点的网络管理PDU,节点就需推迟转换到总线睡眠模式。最后,如果由于不再接收到网络管理PDU而导致专用计时器超时,则每个节点都会启动到总线睡眠模式的转换。
如果网络管理集群中的任何节点需要总线通信,它可以通过传输网管PDU将网络管理集群从总线睡眠模式唤醒。有关唤醒过程本身的更多详细信息,请参阅通讯管理器规格[8]。
AUTOSAR CanNm算法的主要概念可以通过以下两个关键要求来定义:CanNm集群中的每个网络节点只要需要总线通信,就应该定期传输网络管理PDU;否则它将无需传输网络管理PDU。
如果CanNmStayInPbsEnabled被禁用,并且CanNm集群中的总线通信被释放,并且在可配置的(CanNmTimeoutTime + CanNmWaitBusSleepTime)时间里,总线上没有任何网络管理PDU,则需执行转换到总线睡眠模式。
6.1.2. 状态机
AUTOSAR CanNm算法的整体状态机可以定义如下:
AUTOSAR CanNm状态机应包含从网络管理集群中单个节点的角度来看的AUTOSAR CanNm算法所需的状态、转换和触发器。
注意:
状态转换必须在下一个主函数中最晚执行。
6.2. 操作模式
以下章节将详细介绍AUTOSAR CanNm算法的操作模式。
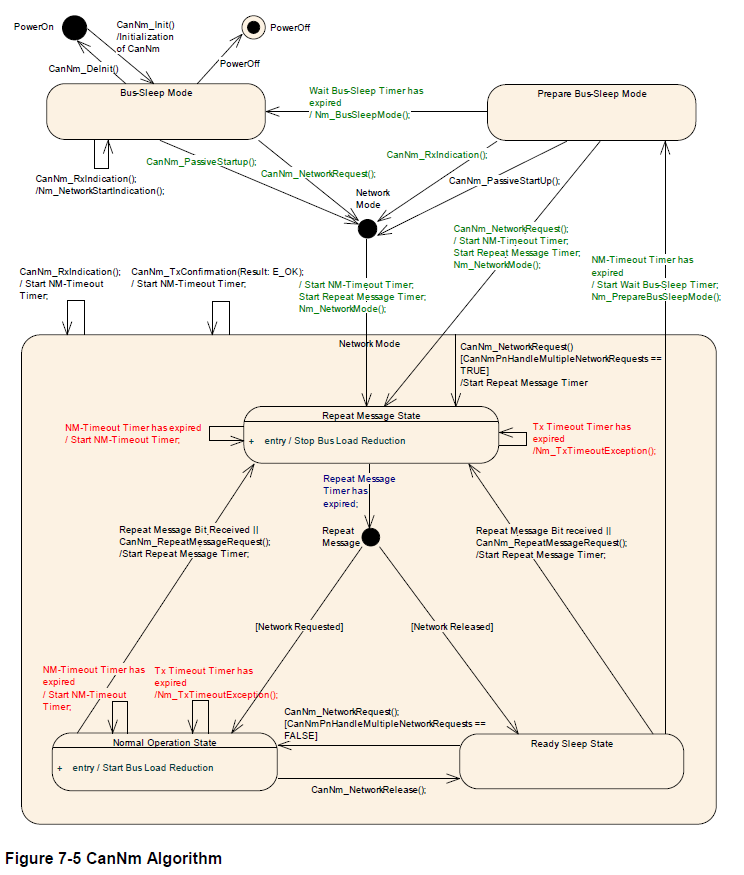
AUTOSAR CanNm应包含在模块接口上可见的三种操作模式:
- 网络模式(Network Mode)
- 准备总线睡眠模式(Prepare Bus-Sleep Mode)
- 总线睡眠模式(Bus-Sleep Mode)
AUTOSAR CanNm操作模式的变化需通过回调函数通知上层。当CanNm_GetState被调用时,CanNm将返回当前的NM状态和模式。
6.2.1. 网络模式
网络模式应包括三个内部状态:
- 重复消息状态(Repeat Message State)
- 正常操作状态(Normal Operation State)
- 就绪睡眠状态(Ready Sleep State)
当从总线睡眠模式(Bus-Sleep Mode)进入网络模式(Network Mode)时,CanNm模块需默认进入重复消息状态(Repeat Message State)。
当从准备总线睡眠模式(Prepare Bus-Sleep Mode)进入网络模式(Network Mode)时,CanNm模块需默认进入重复消息状态(Repeat Message State)。
当进入网络模式时,CanNm模块需启动NM超时计时器(NM-Timeout Timer),同时通过调用回调函数Nm_NetworkMode通知上层新的当前操作模式。
在网络模式下成功接收网络管理PDU(调用CanNm_RxIndication)后,如果启用了PDU传输能力,CanNm模块需重新启动NM超时计时器。
在网络模式下成功传输网络管理PDU(使用E_OK调用CanNm_TxConfirmation)时,CanNm模块需重新启动NM超时计时器。
注意:
如果启用CanNmImmediateTxConfEnabled,则假定每个网络管理PDU传输请求都会导致网络管理PDU传输成功。
CanNm模块需在每次启动或重启时,重置NM超时计时器。
如果在网络模式下调用CanNm_PassiveStartUp,CanNm模块将不执行该服务并返回E_NOT_OK。
如果在CanNmDynamicPncToChannelMappingEnabled设置为TRUE,且CanNm处于网络模式的通道上调用函数CanNm_PnLearningRequest,则 CanNm模块需在该通道上将CBV中的重复消息位和部分网络学习(Partial Network Learning)位设置为1,并更改为或重新启动重复消息状态(Repeat Message State)。
如果在CanNmDynamicPncToChannelMappingEnabled设置为TRUE,且CanNm处于网络模式的通道上接收到的部分网络学习(Partial Network Learning)位和 Repeat Message Request位的值为1,则CanNm应在该通道上将CBV中的Partial Network Learning Bit设置为1,并更改或重新启动重复消息状态。
6.2.1.1. 重复消息状态(Repeat Message State)
对于不处于被动模式的节点(请参阅第6.9.3章节),重复消息状态确保从总线睡眠或准备总线睡眠到网络模式的任何转换,对网络上的其他节点都是可见的。 此外它还确保任何节点在最短的时间内保持活动状态。它可用于存在节点的检测。
当进入重复消息状态时,CanNm模块需(重新)开始传输网络管理PDU,除非被动模式被启用或者通信被禁止。
当NM超时计时器在重复消息状态中超时到期时,CanNm模块需(重新)启动NM超时计时器,同时需向DET报告CANNM_E_NETWORK_TIMEOUT。
网络管理状态机应在由配置参数CanNmRepeatMessageTime确定的可配置时间量内保持在重复消息状态;在此时间后,CanNm模块需离开重复消息状态。
当离开重复消息状态时,如果网络已被请求,CanNm模块需进入正常操作状态(Normal Operation State);如果网络已经被释放,则CanNm模块需进入就绪睡眠状态(Ready Sleep State)。
如果CanNmNodeDetectionEnabled设置为TRUE,CanNm将在离开重复消息状态时,清除重复消息位。
如果在重复消息状态(Repeat Message State)、总线睡眠模式(Prepare Bus-Sleep Mode)或总线睡眠模式(Bus-Sleep Mode)中调用服务CanNm_RepeatMessageRequest,CanNm模块应不执行该服务并返回E_NOT_OK。
如果CanNmDynamicPncToChannelMappingEnabled设置为TRUE,CanNm将在离开重复消息状态时清除部分网络学习位。
6.2.1.2. 正常操作状态
正常操作状态确保只要网络被请求,任何节点都可以保持网络管理集群处于唤醒状态。
当从就绪睡眠状态(Ready Sleep State)进入正常操作状态(Normal Operation State)时,CanNm模块将开始传输网络管理PDU。
注意:
如果被动模式被启用或者网络管理PDU传输被禁用,则NM PDU不会被传输,所以无任何操作需被执行。
当NM超时计时器在正常操作状态下超时到期,CanNm模块需(重新)启动 NM超时计时器,同时需向DET报告CANNM_E_NETWORK_TIMEOUT。
当前状态为正常操作状态(Normal Operation State),如果网络被释放,则CanNm模块需进入就绪睡眠状态(Ready Sleep State)。
如果CanNmNodeDetectionEnabled设置为TRUE,并且在正常操作状态(Normal Operation State)下接收到重复报文请求位,则CanNm模块需进入重复消息状态(Repeat Message State)。
如果CanNmNodeDetectionEnabled设置为TRUE,并且在正常操作状态(Normal Operation State)下调用函数CanNm_RepeatMessageRequest,则CanNm模块也需进入重复消息状态(Repeat Message State),并且CanNm模块需设置重复消息位(Repeat Message Bit)。
6.2.1.3. 就绪睡眠状态
就绪睡眠状态(Ready Sleep State)确保只要有其他节点保持网络管理集群处于唤醒状态,网络管理集群中的任何节点就会等待进入准备总线睡眠模式。
当从重复消息状态(Repeat Message State)或正常操作状态(Normal Operation State)进入就绪睡眠状态(Ready Sleep State)时,CanNm模块将停止网络管理PDU的传输。
注意:
如果被动模式被启用,则NM PDU不会被传输,所以无任何操作需被执行。
在某些情况下,如果被动模式被禁用,则需要在就绪睡眠状态(Ready Sleep State)下传输NM PDU,以保证网络同步关闭。例如:PN关闭消息(PN shutdown messages)的重新传输。
当NM超时计时器在就绪睡眠状态(Ready Sleep State)下超时到期,CanNm模块将进入准备总线睡眠模式(Prepare Bus-Sleep Mode)。
当网络请求时,当前状态为就绪睡眠状态(Ready Sleep State)时,CanNm模块需进入正常操作状态(Normal Operation State)。
如果CanNmNodeDetectionEnabled设置为TRUE,并且在就绪睡眠状态(Ready Sleep State)下收到重复报文请求位,则CanNm模块进入重复消息状态(Repeat Message State)。
如果CanNmNodeDetectionEnabled设置为TRUE,并且在就绪睡眠状态(Ready Sleep State)下调用CanNm_RepeatMessageRequest函数,则CanNm模块需进入重复消息状态(Repeat Message State),并且CanNm模块需设置重复消息位(Repeat Message Bit)。
6.2.2. 准备总线睡眠模式
准备总线睡眠模式的目的是确保所有节点在进入总线休眠模式之前有时间停止它们的网络活动。在准备总线睡眠模式下,总线活动平静下来(即,为了使所有的tx -buffer为空,传输排队的消息),最后,在准备总线睡眠模式下,总线上没有活动。
当进入准备总线睡眠模式(Prepare Bus-Sleep Mode)时,CanNm模块将通过调用Nm_PrepareBusSleepMode通知上层。
如果CanNmStayInPbsEnabled被禁用,CanNm应在由配置参数CanNmWaitBusSleepTime确定的可配置时间内保持在准备总线睡眠模式(Prepare Bus-Sleep Mode)。当时间超时后,需离开准备总线睡眠模式(Prepare Bus-Sleep Mode)并进入总线睡眠模式(Bus-Sleep Mode)。
注意:
此需求隐含地包含,如果启用CanNmStayInPbsEnabled,CanNm将永远不会因为超时而离开,即CanNm将一直保持在准备总线睡眠模式(Prepare Bus-Sleep Mode),直到ECU进入电源关闭或重启。
在准备总线睡眠模式(Prepare Bus-Sleep Mode)下成功接收到网络管理PDU后,CanNm模块需进入网络模式(Network Mode)。在默认情况下,CanNm模块需进入重复消息状态(Repeat Message State)。
在准备总线睡眠模式(Prepare Bus-Sleep Mode)下,当网络被请求后,CanNm模块需进入网络模式。并且默认情况下,CanNm模块需进入重复消息状态(Repeat Message State)。
在准备总线睡眠模式(Prepare Bus-Sleep Mode)下,当网络被请求后,CanNm模块已进入网络模式,如果配置参数CanNmImmediateRestartEnabled设置为TRUE,则CanNm模块需传输网络管理PDU。
论据:
集群中的其他节点仍处于准备总线睡眠模式(Prepare Bus-Sleep Mode)。在上述异常情况下,应避免过渡到总线睡眠模式(Bus-Sleep Mode),并且需尽快恢复总线通信。
由于CanNm中网络管理PDU的传输偏移,第一个处于重复消息状态的网络管理PDU的传输可能会显着延迟。为了避免网络延迟重新启动,可以立即请求网络管理PDU的传输。
注意:
如果CanNmImmediateRestartEnabled设置为TRUE,并且唤醒硬性(wake-up line)被使用,如果所有网络节点在准备总线睡眠模式(Prepare Bus-Sleep Mode)下收到网络请求,则会发生网络管理PDU突发。
6.2.3. 总线睡眠模式
总线睡眠模式(Bus-Sleep Mode)的目的是在当没有消息交换时降低节点的功耗。通信控制器(communication controller)被切换到睡眠模式(sleep mode),相应的唤醒机制被激活,最终功耗降低到总线睡眠模式中的适当水平。
如果CanNmStayInPbsEnabled被禁用,可通过配置参数CanNmTimeoutTime + CanNmWaitBusSleepTime来确定的进入总线睡眠模式的时间。当整个网络管理集群中的所有节点都配置了相同的时间,则网络管理集群中使用AUTOSAR网络管理算法协调的所有节点,几乎会在非常接近的一个时间点执行到总线睡眠模式(Bus-Sleep Mode)的转换。
注意:
对于在这个网络管理集群的所有网络节点,参数CanNmTimeoutTime和CanNmWaitBusSleepTime需要具有相同的配置值。但是根据具体实现,总线睡眠模式(Bus-Sleep Mode)的转换会发生可能会在完全相同或者大致相同的一个时间点。
此转换的时间上的误差主要取决于以下因素:
- 内部时钟精度(振荡器漂移)。
- 网络任务的周期时间。(如:任务并未进行全局的时间同步)。
- Tx队列中的网络管理PDU等待时间。(如果在传输请求后立即进行传输确认)。
其实在最佳情况下,一般只需考虑振荡器的漂移即可,该时间可通过值配置参数CanNmTimeoutTime + CanNmWaitBusSleepTime来确定。
除了初始化时默认进入总线睡眠模式(Bus-Sleep Mode)的情况,其他进入总线睡眠模式(Bus-Sleep Mode)时,CanNm模块需通过调用回调函数Nm_BusSleepMode通知上层。
当CanNm模块在总线睡眠模式(Bus-Sleep Mode)下成功接收到网络管理PDU(CanNm_RxIndication调用)时,CanNm模块将通过调用回调函数Nm_NetworkStartIndication通知上层,同时应向DET报告错误CANNM_E_NET_START_IND。
论据:
为了避免网络和模式管理之间的竞争条件和状态不一致,CanNm不会自动执行从总线睡眠模式(Bus-Sleep Mode)到网络模式(Network Mode)的转换。CanNm只会通知必须做出唤醒决策的上层。总线睡眠模式下(Bus-Sleep Mode)的网络管理PDU接收必须根据ECU关闭/启动过程的当前状态进行处理。
如果在总线睡眠模式(Bus-Sleep Mode)或者准备总线睡眠模式(Prepare Bus-Sleep Mode)下,调用CanNm_PassiveStartUp,CanNm模块应进入网络模式(Network Mode)。同时在默认情况下,CanNm模块需进入重复消息状态(Repeat Message State)。
注意:
在准备总线睡眠模式(Prepare Bus-Sleep Mode)和总线睡眠模式(Bus-Sleep Mode)中,除非有明确的总线通信请求,一般都假定网络已经被释放。
当在总线睡眠模式(Bus-Sleep Mode)模式下,网络被再次请求,CanNm模块应进入网络模式(Network Mode)。同时在默认情况下,CanNm模块需进入重复消息状态(Repeat Message State)。
6.3. 网络状态
网络状态包括两类:被请求(requested)和被释放(released)。它是AUTOSAR CanNm状态机的两个附加的状态,并与状态机同时存在。
网络状态表示软件组件是否需要在总线上通信。当软件组件需要在总线上通信时,网络状态转换为被请求。当软件组件无需在总线上通信时,网络状态转换为被释放;但需注意的是即使网络被释放了,一个ECU仍然可以通信,因为其他一些ECU仍然在请求网络。
通过调用函数CanNm_NetworkRequest,可以用来请求网络。CanNm模块需将当前的网络状态更改为被请求。
通过调用函数CanNm_NetworkRelease,可以用来释放网络。CanNm模块需将当前的网络状态更改为被释放。
6.4. 初始化
如果CanNm模块初始化成功,即:调用函数CanNm_Init成功,则CanNm模块应将网络管理状态设置为总线睡眠模式(Bus-Sleep Mode)。
注意:
CanNm模块应该在CanIf初始化之后,并且在任何其他网络管理服务被调用之前,进行初始化。
初始化后,默认情况下,CanNm模块需将网络状态设置为已释放(released),CanNm模块需进入到总线睡眠模式(Bus-Sleep Mode)。
CanNm_Init函数应通过传递的配置指针参数选择活动配置集。
如果CanNmGlobalPnSupport设置为TRUE,并且CanNm已被初始化(调用CanNm_Init),则CanNm需停止NM消息传输超时计时器(NM Message Tx Timeout Timer)。
在初始化期间,CanNm模块应停用总线,减少总线负载。
初始化后,CanNm模块应通过停止消息周期定时器(Message Cycle Timer)来停止网络管理PDU的传输。
注意:
如果CanNmPassiveModeEnabled设置为TRUE,因为此类节点不传输网络管理 PDU,所有不需要CanNm消息周期(Message Cycle)。
在初始化期间,CanNm模块应将用户数据的每个字节设置为0xFF,并且控制位向量设置为0x00
在初始化期间,如果CanNmPnEnabled为TRUE,CanNm模块应将PNC位向量的每个字节设置为0x00。
6.5. 执行
6.5.1. 处理器架构
AUTOSAR CanNm算法需独立于处理器。这也就意味着,它不应依赖于任何处理器特定的硬件支持,所以它需要支持在AUTOSAR范围内的任何处理器架构上的实现。
6.5.2. 时间参数
配置参数CanNmTimeoutTime定义了AUTOSAR CanNm的NM超时的时间(NM-Timeout Time)。
配置参数CanNmRepeatMessageTime定义了AUTOSAR CanNm的重复消息发送的时间(Repeat Message Time)。
配置参数CanNmWaitBusSleepTime定义了AUTOSAR CanNm 的等待总线睡眠时间(Wait Bus-Sleep Time)。
配置参数CanNmRemoteSleepIndTime定义了AUTOSAR CanNm远程睡眠指示时间(Remote Sleep Indication Time)。
6.6. 网络管理PDU结构
下表显示了以8字节为例的网络管理PDU格式,其中源节点标识符(SNI)位于第一个字节,控制位向量(CBV)位于第二个字节,使用了用户数据且部分网络已启用。用户数据范围位于系统字节与PNC位向量之间:
表7.1:网络管理PDU格式示例(Network Management PDU Format Example)
| 位7 | 位6 | 位5 | 位4 | 位3 | 位2 | 位1 | 位0 | |
|---|---|---|---|---|---|---|---|---|
| 字节7 | PNC位向量 - 字节3 | PNC位向量 - 字节3 | PNC位向量 - 字节3 | PNC位向量 - 字节3 | PNC位向量 - 字节3 | PNC位向量 - 字节3 | PNC位向量 - 字节3 | PNC位向量 - 字节3 |
| 字节6 | PNC位向量 - 字节2 | PNC位向量 - 字节2 | PNC位向量 - 字节2 | PNC位向量 - 字节2 | PNC位向量 - 字节2 | PNC位向量 - 字节2 | PNC位向量 - 字节2 | PNC位向量 - 字节2 |
| 字节5 | PNC位向量 - 字节1 | PNC位向量 - 字节1 | PNC位向量 - 字节1 | PNC位向量 - 字节1 | PNC位向量 - 字节1 | PNC位向量 - 字节1 | PNC位向量 - 字节1 | PNC位向量 - 字节1 |
| 字节4 | PNC位向量 - 字节0 | PNC位向量 - 字节0 | PNC位向量 - 字节0 | PNC位向量 - 字节0 | PNC位向量 - 字节0 | PNC位向量 - 字节0 | PNC位向量 - 字节0 | PNC位向量 - 字节0 |
| 字节3 | 用户数据1 | 用户数据1 | 用户数据1 | 用户数据1 | 用户数据1 | 用户数据1 | 用户数据1 | 用户数据1 |
| 字节2 | 用户数据0 | 用户数据0 | 用户数据0 | 用户数据0 | 用户数据0 | 用户数据0 | 用户数据0 | 用户数据0 |
| 字节1 | 控制位向量(CBV) | 控制位向量(CBV) | 控制位向量(CBV) | 控制位向量(CBV) | 控制位向量(CBV) | 控制位向量(CBV) | 控制位向量(CBV) | 控制位向量(CBV) |
| 字节0 | 源节点标识符(SNI) | 源节点标识符(SNI) | 源节点标识符(SNI) | 源节点标识符(SNI) | 源节点标识符(SNI) | 源节点标识符(SNI) | 源节点标识符(SNI) | 源节点标识符(SNI) |
源节点标识符(Source Node Identifier)的位置应可通过CanNmPduNidPosition配置为字节0、字节1或者关闭(off)。
注意:
将CanNmPduNidPosition设置为off,意味着在NM PDU中没有空间被源节点标识符占用,因此会多一个字节可用于用户数据或PNC位向量。
控制位向量(Control Bit Vector)的位置应可通过CanNmPduCbvPosition配置为字节0、字节1或者关闭(off)。
注意:
- 将CanNmPduCbvPosition设置为off,意味着在NM PDU中没有空间被控制位向量(CBV)占用,因此会多一个字节可用于用户数据。
- PNC位向量的位置可通过相应NM通道的NmPncBitVectorOffset和NmPncBitVectorLength进行配置。PNC位向量位于系统字节(CBV和SNI)之后,且处于NM-PDU的PduLength范围内。
未分配给Nm系统字节或PNC位向量的剩余字节应可用于用户数据(User Data)。
注意:
根据[9](系统模板),用户数据的使用和位置是可配置的。如果使用了用户数据,则用户数据被放置在NM-PDU的PduLength范围内,且不会与系统字节或PNC位向量的范围重叠。如果启用了部分网络功能(CanNmPnEnabled设置为TRUE)且使用了用户数据,则用户数据范围要么独占地位于系统字节和PNC位向量之间,要么位于PNC位向量和NM-PDU末尾之间。用户数据范围的长度必须根据以下限制计算:
- 如果用户数据范围位于系统字节和PNC位向量之间,则用户数据范围的长度由PNC位向量偏移量与系统字节长度之差确定。
- 如果用户数据范围位于PNC位向量和NM-PDU末尾之间,则用户数据范围的长度由NM-PDU长度与PNC位向量最后一个字节的位置/索引(由PNC位偏移量 + PNC位向量长度定义)之差确定。
如果部分网络功能被禁用(CanNmPnEnabled设置为FALSE)且使用了用户数据,则用户数据范围由NM-PDU长度与系统字节长度之差确定。
注意:
网络管理PDU的长度由"全局"EcuC模块中的PduLength参数定义(参见ECU配置规范[10])。
下表描述了控制位向量(Control Bit Vector)的格式:
表7.2:网络管理PDU - 控制位向量(CBV)(Network Management PDU - Control Bit Vector (CBV))
| 位7 | 位6 | 位5 | 位4 | 位3 | 位2 | 位1 | 位0 | |
|---|---|---|---|---|---|---|---|---|
| CBV | 保留 | 部分网络信息位 | 部分网络学习位 | 主动唤醒位 | NM协调器睡眠就绪位 | 保留 | PN关闭请求位 | 重复消息请求 |
注意:
在AUTOSAR的R3.2版本中,位1和位2用作NM协调器ID(低位)(NM Coordinator ID (Low Bit))。
注意:
CBV在初始化期间用0x00进行初始化。
CanNm模块需使用配置参数CanNmNodeId设置源节点标识符,除非CanNmPduNidPosition设置为关闭。
如果CanNm由于调用CanNm_NetworkRequest(即:主动唤醒)而执行从总线睡眠模式(Bus Sleep Mode)或者准备总线睡眠模式(Prepare Bus Sleep Mode)到网络模式(Network Mode)的状态更改,并且CanNmActiveWakeupBitEnabled为TRUE,则CanNm需在CBV中设置ActiveWakeupBit。
如果CanNm模块离开网络模式并且CanNmActiveWakeupBitEnabled为TRUE,则CanNm模块需清除CBV中的ActiveWakeupBit。
6.7. 通信调度
6.7.1. 传输(Transmission)
本节中所描述的传输机制仅适用在网络管理PDU传输能力被启用的情况。网络管理PDU传输能力可通过CanNmPassiveModeEnabled进行配置。
注意:
本节中描述的传输机制仅在CanNmPassiveModeEnabled为FALSE时被开启。
CanNm模块需提供周期性传输模式。在这种传输模式下,CanNm模块将定期发送网络管理PDU。
CanNm模块需可选地提供具有降低总线负载的周期性传输模式。在这种传输模式下,CanNm模块将根据特定算法传输网络管理PDU。
周期性传输模式可用于重复消息状态(Repeat Message State)和正常操作状态(Normal Operation State)。具有降低总线负载的周期性传输模式仅在正常操作状态(Normal Operation State)下可用。
注意:
如果禁用了降低总线负载机制,则在重复消息状态(Repeat Message State)和正常操作状态(Normal Operation State)中可使用周期性传输模式。
如果启用了降低总线负载机制,则仅在正常操作状态(Normal Operation State)中使用具有降低总线负载的周期性传输模式。
即时传输确认机制(Immediate transmission confirmation)应可通过CanNmImmediateTxConfEnabled进行配置。
注意:
即时传输确认机制用于不想使用CanIf的真实确认的系统。
论据:
如果总线访问完全通过离线系统设计工具进行调节,则通知网络管理传输成功的实际传输确认可被视为是多余的。由于最大仲裁时间是已知的,所以在传输请求时间立即提出确认是可以接受的。
此外,在这样的系统中仅针对一条NM消息,执行多余的实际传输确认,将意味着与整个Can接口(CanIf)和Can驱动程序层的执行时间有关的重大性能损失,从而使计算的时间的效率低下。
如果不是通过调用CanNm_NetworkRequest,进入重复消息状态(Repeat Message State),或者CanNmImmediateNmTransmissions为零,则在进入重复消息状态(Repeat Message State)后,NM PDU的传输应延迟CanNmMsgCycleOffset。
如果从就绪睡眠状态(Ready Sleep State)进入正常操作状态(Normal Operation State),则需立即开始NM PDU的传输。
如果CanNmPnHandleMultipleNetworkRequests设置为TRUE,CanNm_NetworkRequest将触发从网络模式(Network Mode)到重复消息状态(Repeat Message State)的状态转换。如果启用了PDU传输能力,则需使用CanNmImmediateNmCycleTime作为周期时间来传输NM PDU。第一帧NM PDU的传输需尽快地被触发。 在PDU被传输后,消息周期计时器需用CanNmImmediateNmCycleTime进行重新加载 。在这种情况下不应使用CanNmMsgCycleOffset。
注意:
在这种情况下,由于ECUC_CanNm_00056,所以CanNmImmediateNmTransmissions必须大于零。
如果NM PDU需使用CanNmImmediateNmCycleTime来进行传输,CanNm需确保具有此时间的CanNmImmediateNmTransmission(包括第一次立即传输)被成功请求。 如果对CanIf的传输请求失败(即:返回E_NOT_OK),CanNm将在下一个主函数中重试传输请求。
接着CanNm需使用CanNmMsgCycleTime来继续传输NM PDU。
注意:
当使用CanNmImmediateNmCycleTime传输NM PDU时,不得传输其他Nm PDU(即:CanNmMsgCycleTime传输周期已经被停止)。
如果NM PDU的传输已经开始,在下列的两种场景中,CanNm模块需通过调用CanIf_Transmit,发送NM PDU。
- CanNmSynchronizedPncShutdownEnabled设置为FALSE,并且CanNm消息周期计时器(Message Cycle Timer)超时。
- CanNmSynchronizedPncShutdownEnabled设置为TRUE,并且没有同步PNC关闭的请求在等待处理(pending),
注意:
如果CanIf_Transmit的函数调用失败,需按章节6.12中所描述的传输错误处理,通知CanNm模块。
如果NM PDU的传输已经开始,CanNm消息周期计时器到期,并且CanNmSynchronizedPncShutdownEnabled设置为TRUE,同步PNC关闭的请求正等待处理(pending),NM PDU的传输应推迟到下一个CanNm_Main函数调用。
注意:
- 同步的PNC关闭必须立即发送,所以使用CanNmMsgCycleTime传输的周期的NM消息的处理必须被延迟。在极少数情况下,这可能会导致一个以上主函数周期时间的延迟。
- 在网络管理时序上,因为必须考虑使用CanNmMsgCycleTime传输的NM消息可能会延迟一个以上的主函数周期时间,所以必须满足以下条件,以容忍这些NM消息的多次延迟:(CanNmPnResetTime – CanNmMsgCycleTime) > n * CanNmMainFunctionPeriod,其中n表示如果没有收到NM消息,则在PnResetTime超时到期之前允许的延迟数。
如果CanNm消息周期计时器到期,则CanNm模块必须使用CanNmMsgCycleTime来重新启动。
如果NM PDU的传输已停止,CanNm模块需取消消息周期计时器。
6.7.2. 接收(Reception)
如果成功接收到NM PDU,CanIf模块将调用回调函数CanNm_RxIndication。
在调用回调函数CanNm_RxIndication时,CanNm模块应将函数参数中引用的NM PDU的数据复制到内部缓冲区。
6.8. 降低总线负载机制
NM PDU的传输周期通常由时间参数CanNmMsgCycleTime决定。对于属于网络管理集群的所有NM节点,该参数必须相等。如果不采取任何行动,这将导致一个总线负载(bus load)的问题。同时问题是依据网络管理集群成员数量所决定的。即使可以通过节点特定时间参数CanNmMsgCycleOffset来防止突发,但也需要一种独立于网络管理集群的大小的机制来减少总线负载。
为了实现这哥1机制,以下两个方面必须予以考虑:
- 当接收到NM PDU,CanNm消息周期计时器需使用此节点特定的时间参数CanNmMsgReducedTime进行重新加载。则此节点特定时间CanNmMsgReducedTime应大于 ½ CanNmMsgCycleTime且小于CanNmMsgCycleTime。
- 当NM PDU被传输后,CanNm消息周期定时器需使用此网络管理集群特定的时间参数CanNmMsgCycleTime进行重新加载。
这会导致以下行为:
只有两个具有最小CanNmMsgReducedTime时间的节点,在网络上交替传输NM PDU。如果其中一个节点停止传输,则下一个最小CanNmMsgReducedTime时间的节点将开始传输NM PDU。如果网络上只有一个节点需要总线通信,则每个CanNmMsgCycleTime传输一个NM PDU。
该算法确保总线负载限制为每个CanNmMsgCycleTime最多只有两个NM PDU。
降低总线负载机制需通过参数CanNmBusLoadReductionEnabled进行静态配置。
当从总线睡眠模式(Bus-Sleep Mode)、准备总线睡眠模式(Prepare Bus-Sleep Mode)、正常操作状态(Normal Operation State)或就绪睡眠状态(Ready Sleep State)进入重复消息状态(Repeat Message State)时,CanNm模块应停用降低总线负载机制。
当从重复消息状态(Repeat Message State)或就绪睡眠状态(Ready Sleep State)进入正常操作状态(Normal Operation State)并且 CanNmBusLoadReductionEnabled为TRUE,CanNm模块需激活降低总线负载机制。
如果降低总线负载机制全局启用,即CanNmBusLoadReductionEnabled为TRUE。对于激活的特定网络,PDU传输能力被启用,并为此网络调用了函数CanNm_RxIndication,CanNm模块需使用节点特定的时间参数CanNmMsgReducedTime,重新启动CanNm消息周期计时器。
6.9. 附加的功能
6.9.1. 远程睡眠指示检测
远程睡眠指示(Remote Sleep Indication)表示为以下的一种特殊的场景。
- 网络管理集群中某一个节点处于正常操作状态(Normal Operation State)。
- 网络管理集群中的所有其他节点都准备好进入睡眠状态,即:都处于就绪睡眠状态(Ready Sleep State)。
- 处于正常操作状态(Normal Operation State)的节点仍将继续保持总线唤醒状态。
远程睡眠指示的检测应使用配置参数CanNmRemoteSleepIndEnabled进行静态配置。
如果CanNm模块在由配置参数CanNmRemoteSleepIndTime决定的可配置时间量内,没有接收到处于正常操作状态的NM PDU,则CanNm模块需调用回调函数 Nm_RemoteSleepIndication。
通过调用Nm_RemoteSleepIndication,CanNm通知模块Nm模块,集群中的所有节点都准备好进入睡眠状态,也就是所谓的远程睡眠指示(Remote Sleep Indication)。
先前已检测到远程睡眠指示,并且在正常操作状态(Normal Operation State)或就绪睡眠状态(Ready Sleep State)中接收到NM PDU,则模块CanNm需调用回调函数Nm_RemoteSleepCancellation。
先前已检测到远程睡眠指示,并且从正常操作状态(Normal Operation State)或就绪睡眠状态(Ready Sleep State)进入重复消息状态(Repeat Message State),则CanNm模块需调用回调函数Nm_RemoteSleepCancellation。
通过调用Nm_RemoteSleepCancellation,CanNm通知模块Nm模块,集群中的某些节点不再准备好进入睡眠状态,也就是所谓的远程睡眠取消(Remote Sleep Cancellation)。
当服务CanNm_CheckRemoteSleepIndication被调用,并且当前状态为总线睡眠模式(Bus-Sleep Mode)、准备总线睡眠模式(Prepare Bus-Sleep Mode)或者重复消息状态(Repeat Message State)时,CanNm模块不应执行该服务并应返回E_NOT_OK。
6.9.2. 用户数据
为了支持网络管理用户数据,可以使用配置参数CanNmUserDataEnabled开关进行静态配置。
当CanNm_SetUserData被调用时,CanNm模块需为接下来在总线上传输的NM PDU设置网络管理用户数据。
当CanNm_GetUserData被调用时,CanNm模块需将返回最近收到的NM PDU的网络管理用户数据。
注意:
如果配置了用户数据,它肯定会在重复消息状态(Repeat Message State)下发送。在正常操作状态(Normal Operation State)下,是否发送用户数据取决于降低总线负载机制的配置。处于就绪睡眠状态(Ready Sleep State)的用户数据将不会被发送。
6.9.2.1. COM 用户数据
除了使用CanNm API来设置和获取用户数据之外,CanNm还可以使用COM来检索其用户数据。
如果CanNmComUserDataSupport被启用,则API CanNm_SetUserData将不再可用。
如果CanNmComUserDataSupport被启用,并且NM-PDU 未配置为CanIf中的触发传输,即:CanIfTxPduTriggerTransmit设置为FALSE,则CanNm需通过调用PduR_CanNmTriggerTransmit,从被引用的NM I-PDU收集网络管理用户数据。同时在它每次请求传输相应的NM PDU之前,将用户数据与NM字节组进行合并。
注意:
在触发式传输的情况下,传输请求不需要数据,只需要长度。数据将在CanNm_TriggerTransmit中收集。
如果CanNmComUserDataSupport被启用,并且PduR_CanNmTriggerTransmit 返回E_NOT_OK,则NM将使用最后传输的NmUserData值。
注意:
避免过时的NM数据的传输,可以通过不停止COM中用于网络管理用户数据传输的I-PDU。
如果CanNmComUserDataSupport被启用,并调用CanNm_TxConfirmation,CanNm将通过调用PduR_CanNmTxConfirmation将传输确认结果转发给PduR。
如果CanNmComUserDataSupport被启用,并且可用的用户数据字节数与引用的I-PDU的长度不匹配,则应在生成配置时报告错误。
6.9.3. 被动模式
在被动模式下,节点仅接收NM PDU,但不发送任何NM PDU。
被动模式需使用配置参数CanNmPassiveModeEnabled 开关进行静态配置。
注意:
必须为一个ECU中的所有NM网络启用或禁用被动模式。
6.9.4. 网络管理PDU的Rx指示
在调用回调函数CanNm_RxIndication时,当且仅当配置参数CanNmPduRxIndicationEnabled设置为TRUE时,CanNm模块需调用Nm的回调函数Nm_PduRxIndication。
6.9.5. 状态变化通知
如果回调Nm_StateChangeNotification被启用,即:配置参数CanNmStateChangeIndEnabled设置为TRUE,AUTOSAR CanNm状态的所有变化都应通过调用Nm_StateChangeNotification通知上层。
6.9.6. 通讯控制
通信控制(Communication Control)需通过配置参数CanNmComControlEnabled进行静态配置。
如果服务CanNm_DisableCommunication被调用,则CanNm模块需禁用NM PDU的传输能力。
注意:
此行为也同样适用于重复消息状态(Repeat Message State)。通信控制功能不影响重复消息状态(Repeat Message State)的持续时间。
当NM PDU传输能力被禁用时,需执行以下操作:
- CanNm模块需停止CanNm消息周期定时器(CanNm Message Cycle Timer),以停止网络管理PDU的传输。
- CanNm模块需停止NM超时计时器(NM-Timeout Timer)。
- CanNm模块需停止远程睡眠指示检测(Remote Sleep Indication Detection)。
当NM PDU传输能力被启用时,需执行以下操作:
- NM PDU的传输应最晚在下一个NM主函数中重新开始。
- CanNm模块将重新启动NM超时计时器(NM-Timeout Timer)。
- 如果CanNmRemoteSleepIndEnabled设置为TRUE,则CanNm模块应重新启动远程睡眠指示检测。
如果NM PDU传输能力被禁用,服务CanNm_RequestBusSynchronization需返回E_NOT_OK。
6.9.7. 协调器同步支持
当有多个协调器连接到同一总线时,CBV中有一个特殊位NmCoordinatorSleepReady,用于指示主协调器请求启动关闭序列(shutdown sequence)。该算法的主要功能已在Nm模块中进行了描述。
如果CanNmCoordinatorSyncSupport设置为TRUE,CanNm已进入网络模式(Network Mode)或已调用Nm_CoordReadyToSleepCancellation,则它应在第一次接收到NmCoordinatorSleepReady位设置为1的NM PDU时,通过调用Nm_CoordReadyToSleepIndication来通知Nm模块。
如果CanNmCoordinatorSyncSupport设置为TRUE,CanNm调用Nm_CoordReadyToSleepIndication并且仍处于网络模式(Network Mode),则它应在第一次接收到NmCoordinatorSleepReady位设置为0的NM PDU时,通过调用Nm_CoordReadyToSleepCancellation来通知Nm模块。
如果CanNmCoordinatorSyncSupport设置为TRUE,并且CanNm_SetSleepReadyBit函数被调用,则CanNm应将NM协调器睡眠就绪位(NM Coordinator Sleep ready Bit)设置为传递的值,并触发单个NM PDU。
6.10. 整车唤醒
整车唤醒位(Car Wakeup bit)在NM-PDU中的位置,由配置参数CanNmCarWakeUpBytePosition和CanNmCarWakeUpBitPosition定义。
6.10.1. 接收路径(Rx Path)
如果接收到的NM PDU中的整车唤醒位为1,并且CanNmCarWakeUpRxEnabled为TRUE,CanNmCarWakeUpFilterEnabled为FALSE, 则CanNm需调用Nm_CarWakeUpIndication,并执行标准Rx指示处理。
如果在Nm_CarWakeUpIndication上下文中,CanNm_GetPduData被调用,并且CanNmNodeDetectionEnabled或者CanNmUserDataEnabled或者CanNmNodeIdEnabled设置为TRUE,CanNm需返回导致Nm_CarWakeUpIndication被调用的PDU中所包含的PDU数据。
注意:
这是使ECU能够识别有关整车唤醒请求发送者的详细信息所必需的。
如果CanNmCarWakeUpFilterEnabled为TRUE,接收到的NM PDU中的整车唤醒位为1,同时CanNmCarWakeUpRxEnabled为TRUE,并且接收到的NM PDU中的节点ID等于CanNmCarWakeUpFilterNodeId,CanNm模块应调用Nm_CarWakeUpIndication,并执行标准的Rx指示处理。
注意:
整车唤醒过滤器对于只考虑实现中央网关(Central Gateway)的整车唤醒的子网关是必需的,可以避免错误唤醒。
6.10.2. 传输路径(Tx Path)
整车唤醒位的传输需由应用程序来处理,可以通过使用CanNm模块提供的网络管理用户数据(NM user data)机制实现。
6.11. 部分联网
6.11.1. NM PDU的Rx处理
如果CanNmPnEnabled为FALSE,CanNm不应从进一步的Rx指示处理中丢弃NM PDU,并且部分网络(partial networking)扩展需被禁用。
如果CanNmPnEnabled为TRUE,接收到的NM-PDU中的PNI位为0,并且CanNmAllNmMessagesKeepAwake为TRUE,则CanNm模块不应从进一步的 Rx指示处理中丢弃NM PDU,并需省略部分网络的扩展。
注意:
这是使网关在任何类型的NM-PDU上都能保持唤醒所必需的。
如果CanNmPnEnabled为TRUE,接收到的NM-PDU中的PNI位为0,并且CanNmAllNmMessagesKeepAwake为FALSE,则CanNm模块需忽略所接收到的NM-PDU。
如果CanNmPnEnabled设置为TRUE,接收到的NM-PDU中的PNI位设置为1,且以下前置条件之一有效:
- CanNmSynchronizedPncShutdownEnabled设置为FALSE
- CanNmSynchronizedPncShutdownEnabled设置为TRUE且PNSR位设置为0
则CanNm模块应按照部分网络配置(相应NM通道的NmPncBitVectorOffset和NmPncBitVectorLength)从接收到的NM-PDU中提取PNC位向量,并通过调用Nm_PncBitVectorRxIndication转发该PNC位向量。
注意:
只有当CanNmSynchronizedPncShutdownEnabled设置为TRUE时,才应评估PNSR位。
如果CanNmPnEnabled设置为TRUE且Nm_PncBitVectorRxIndication已被调用,则接收到的NM PDU仅在以下条件下才被考虑用于进一步处理:
- CanNmAllNmMessagesKeepAwake设置为TRUE,或者
- CanNm_ConfirmPnAvailability尚未被调用,或者
- RelevantPncRequestDetectedPtr的输出值设置为TRUE
注意:
- 需要CanNmAllNmMessagesKeepAwake以使网关能够在任何类型的NM-PDU上保持唤醒。
- 如果CanSM尚未确认PN可用性,则所有PNC请求都被视为相关请求,因此Nm在接收到NM-PDU时会重新启动NM超时计时器。这是为了允许发生故障的部分网络相关硬件(例如具备PN能力的CAN收发器)与其余网络同步关闭。
- 作为上述需求的结果,如果并非所有消息都应使ECU保持唤醒,且PN可用性已得到确认但未检测到相关的PNC位向量,则该NM PDU不会被考虑用于进一步处理。
示例:
- CanNmPduCbvPosition = 0
- CanNmPduNidPosition = 1
- NmPncBitVectorOffset = 4
- NmPncBitVectorLength = 4
- 计算得到的用户数据范围长度 = 2
NM PDU的字节2和字节3包含用户数据,且NM PDU的字节4至字节7包含PNC位向量:
表7.3:包含相关PNC位向量的示例NM PDU(Example NM PDU containing relevant PNC bit vector)
| 字节0 | 字节1 | 字节2 | 字节3 | 字节4 | 字节5 | 字节6 | 字节7 |
|---|---|---|---|---|---|---|---|
| CBV | NID | 用户数据 | 用户数据 | PNC位向量 | PNC位向量 | PNC位向量 | PNC位向量 |
| 0x40 | 0x00 | 0xFF | 0xFF | 0x12 | 0x8E | 0x80 | 0x01 |
如果CanNmSynchronizedPncShutdownEnabled设置为TRUE,当接收到的NM PDU中PNI位和PNSR位均为1,并且通过CanNmComMNetworkHandleRef配置的相应ComMChannel处于主动协调状态(ComMPncGatewayType设置为COMM_GATEWAY_TYPE_ACTIVE)时,CanNm模块应向DET报告运行时错误CANNM_E_INVALID_PN_SYNC_SHUTDOWN_REQUEST,忽略PNSR位并像普通NM PDU一样处理该PDU。
注意:
该处理应在一个ECU的NM发生故障时,支持PN在同步关闭处理方面的鲁棒性。
如果CanNmSynchronizedPncShutdownEnabled为TRUE,接收到的NM-PDU中的PNI位设置为1且PNSR位设置为1,则CanNm模块应按照部分网络配置(相应NM通道的NmPncBitVectorOffset和NmPncBitVectorLength)从接收到的NM-PDU中提取PNC位向量,并通过调用Nm_ForwardSynchronizedPncShutdown转发该PNC位向量。
注意:
PNSR位设置为1只有在请求同步PNC关闭时才可能出现。同步PNC关闭应跨PN拓扑进行处理。因此,假定要么所有协调器都启用了同步PNC关闭,要么所有协调器都禁用了同步PNC关闭。两者的混合会导致不同步的PNC关闭,这是必须避免的。
6.11.2. NM PDU的Tx处理
如果CanNmPnEnabled为TRUE,CanNm模块应将发送的PNI位的值设置为1。
如果CanNmPnEnabled为FALSE,CanNm模块应将发送的PNI位的值始终设置为0。
注意:
如果使用部分网络,则必须使用CBV。
如果CanNmGlobalPnSupport设置为TRUE,则每次通过调用Nm_PncBitVectorTxIndication从Nm模块获取PNC位向量时,CanNm模块都应存储每个NM通道最新的PNC位向量。
如果CanNmGlobalPnSupport设置为TRUE,已在一个NM通道上传输了NM-PDU,并且针对该NM-PDU调用了结果为E_OK的CanNm_TxConfirmation,则CanNm应通过以结果E_OK调用Nm_PncBitVectorTxConfirmation并使用为该NM通道存储的PNC位向量,将确认转发给Nm。
注意:
无论传输NM-PDU的原因如何(例如:以CanNmMsgCycleTime周期传输的NM-PDU,或作为PN关闭消息传输的NM-PDU),总是会执行向Nm的确认。
如果CanNmGlobalPnSupport设置为TRUE,已在一个NM通道上传输了NM-PDU,并且针对该NM-PDU调用了结果为E_NOT_OK的CanNm_TxConfirmation,或者该NM-PDU的传输请求未被接受(CanIf_Transmit返回E_NOT_OK),则CanNm模块应通过以结果E_NOT_OK调用Nm_PncBitVectorTxConfirmation并使用为该NM通道存储的PNC位向量,将确认转发给Nm。
注意:
Nm模块使用以E_NOT_OK进行的Nm_PncBitVectorTxConfirmation调用来执行同步PNC关闭处理(如果配置了PNC关闭处理)。
如果CanNmPnEnabled为TRUE且必须传输NM-PDU(无论是以CanNmMsgCycleTime周期传输的NM-PDU,还是作为PN关闭消息),则CanNm模块应在请求传输该NM-PDU之前,额外通过调用Nm_PncBitVectorTxIndication获取PNC位向量,并根据相应NM通道的NmPncBitVectorOffset和NmPncBitVectorLength将PNC位向量复制到该NM-PDU中。
注意:
- 如果配置了用户数据的使用,则NM-PDU的传输必须考虑用户数据。请参阅第6.9.2节用户数据。
- 无论CanIfTxPduTriggerTransmit设置为TRUE还是FALSE,PNC位向量总是在传输请求之前被获取。这应确保在传输请求时重新启动Nm中受影响PNC的PN重置计时器。
如果CanNmSynchronizedPncShutdownEnabled设置为TRUE,该NM通道上PN关闭消息的传输处于活动状态,且先前在该NM通道上作为PN关闭消息传输NM-PDU的调用不存在等待处理的传输确认,则CanNm模块应在下一个主函数调用中通过调用CanIf_Transmit请求传输一个作为PN关闭消息的NM-PDU。
注意:
PNC关闭消息的传输以更高的优先级处理。在同步PNC关闭消息所在的同一主函数中,不传输周期性NM消息。只要同步PNC关闭请求处于等待处理状态,它们就会被延迟到下一个主函数周期。
6.11.3. 网络管理PDU过滤算法
NM-PDU过滤算法的目的是丢弃所有收到的与ECU无关的NM-PDU。如果网络上没有与接收ECU相关的NM-PDU,则NM超时计时器不再重新启动,并且CanNm模块在活动总线通信期间更改为准备总线睡眠模式(Prepare Bus-Sleep Mode)。
为了区分与ECU相关的NM-PDU和不相关的PDU,CanNm评估包含请求ECU提供的PN请求的NM用户数据。PN请求信息的每一位代表一个PN。
如果ECU是某个特定部分网络的一部分。它是静态配置的。如果ECU不是请求的部分网络的一部分,则忽略NM-PDU。
在初始化期间,CanNm需在CanNmPnEnabled为TRUE的所有网络上,禁用NM-PDU过滤算法。
如果CanSm调用CanNm_ConfirmPnAvailability,NM-PDU过滤算法则需在指定的通道上被启用。
论据:
这是允许发生故障的PN收发器(PN transceiver)与其余网络同步关闭所必需的。
注意:
如果未启用NM-PDU过滤算法,例如:由于PN收发器(PN transceiver)故障,CanNm在接收到NM-PDU时会重新启动NM-Timeout Timer,从而接着执行正常的关机行为。
NM-PDU过滤算法应评估接收到的由CanNmPnInfoOffset定义的NM-PDU的字节(以字节为单位),从字节0开始到CanNmPnInfoLength(以字节为单位)。此范围称为PN信息范围(PN Info Range)。
PN信息范围的每一位代表一个部分网络(Partial Network)。如果该位设置为1,则请求部分网络。如果该位设置为0,则没有对该PN的请求。
过滤算法应将接收到的PN信息与PN过滤掩码进行比较(按位进行与操作),以检测是否请求了相关的PN。
PN过滤器掩码的每一位应具有以下含义: * 0:PN请求与ECU无关。如果在接收到的NM-PDU中设置了该位,则ECU的通信堆栈不会保持唤醒。 * 1:PN请求与ECU相关。如果在接收到的NM-PDU中设置了该位,则ECU的通信堆栈保持唤醒。
如果在收到的NM-PDU中请求了至少一个相关的PN,则此PDU不应从进一步的Rx指示处理中丢弃。
如果在收到的NM-PDU中没有请求相关的PN,并且CanNmAllNmMessagesKeepAwake为FALSE,则此PDU应从进一步的处理中删除 。
如果在收到的NM-PDU中没有请求相关的PN,并且CanNmAllNmMessagesKeepAwake为TRUE,则此PDU不应从进一步的Rx指示处理中丢弃。
注意:
这是使网关在任何类型的NM-PDU上保持清醒所必需的。
6.11.3.1. 举例
如下图所示,NM PDU只有字节4和字节5包含PN信息:
- CanNmPnInfoOffset = 4
- CanNmPnInfoLength = 2
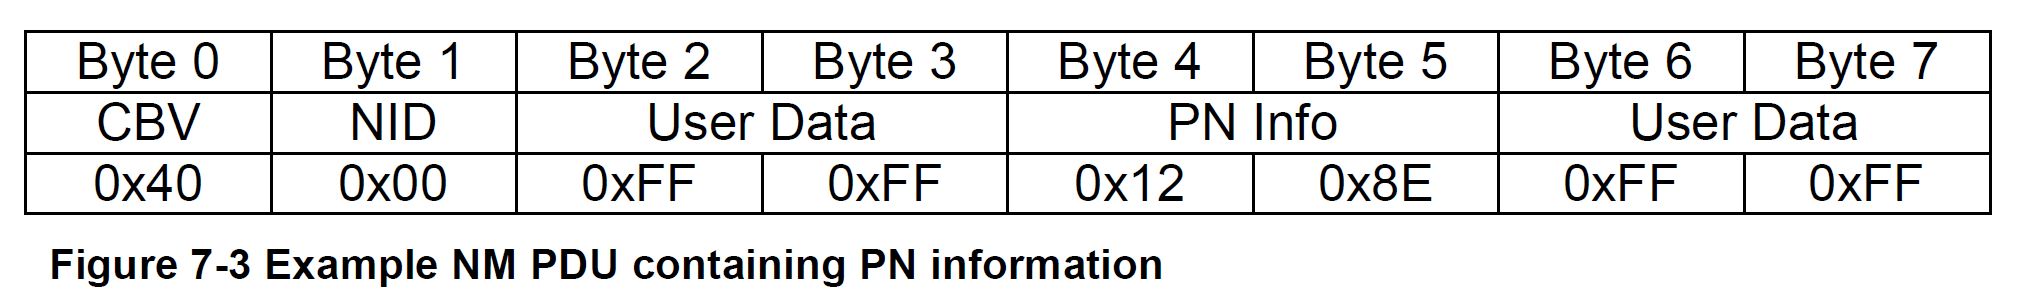
对于此示例,定义了两个CanNmPnFilterMaskBytes,例如:
- CanNmPnFilterMaskByteIndex = 0,CanNmPnFilterMaskByteValue = 0x01
- CanNmPnFilterMaskByteIndex = 1,CanNmPnFilterMaskByteValue = 0x97
过滤器算法的动作和结果将是:
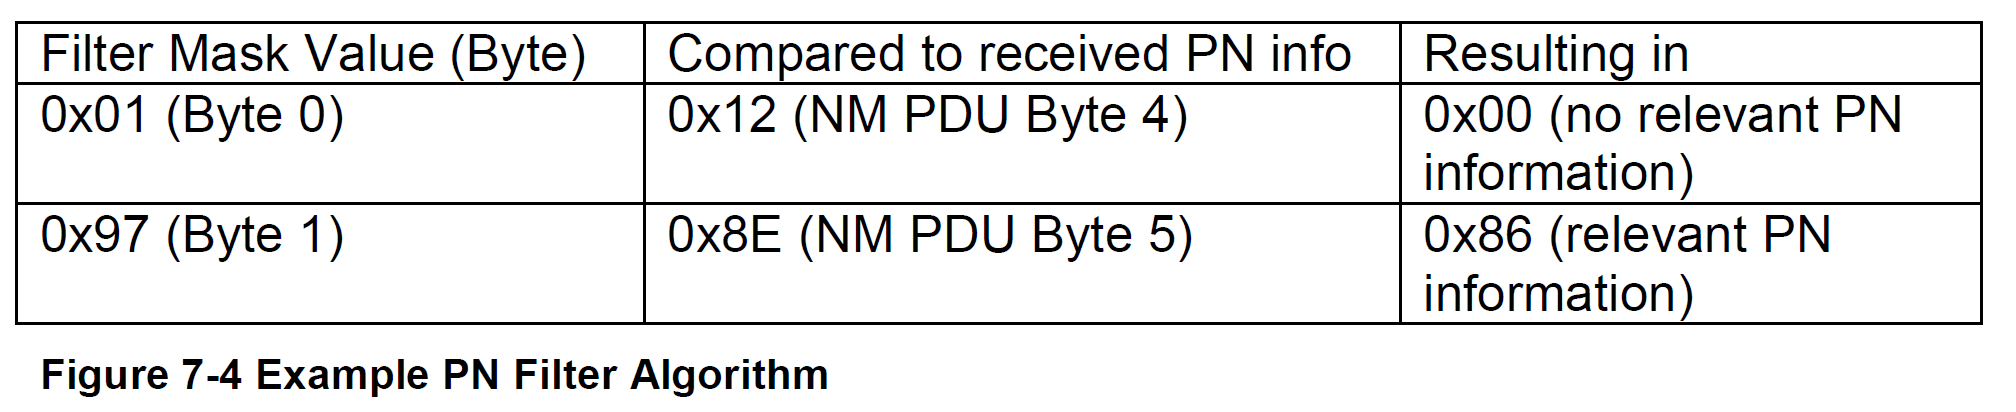
由于其中的一个字节包含相关信息,所以该NM PDU不会在进一步的Rx指示处理中被丢弃。
6.11.4. 内部和外部请求的部分网络的聚合
由于部分网络的活动(例如,为了防止错误超时),每个必须切换I-PDU组的ECU都使用到此功能。
如果内部或外部请求相应的PN,则I-PDU组需要被打开。直到所有对相应PN的内部和外部请求都被释放后,I-PDU组才需要被关闭。
切换I-PDU组的逻辑是由ComM实现。CanNm仅提供某个PN是否被请求的信息。COM模块被用于将数据传输到上层模块。
为了在所有直接连接的ECU上同步切换I-PDU组,CanNm需在每个ECU上,同时或者几乎同时,向上层提供请求变更的信息。这就是为什么在每次接收和发送NM PDU时,都会重启重置计时器(Reset timer)的原因。
内部/外部请求的PN的聚集状态称为EIRA外部内部请求数组(External Internal Request Array)。
如果CanNmPnEiraCalcEnabled为TRUE,CanNm需提供存储在所有相关通道(CanNmPnEnabled为TRUE的所有CanNm通道)上组合的外部和内部请求PN的可能性。在初始化时,所有PN的值应设置为0(未请求)。
如果以下条件都满足,CanNm需要存储这些PN的请求信息(数值为1)。
- CanNmPnEiraCalcEnabled为TRUE。
- 收到一个NM-PDU
- 在此消息中PN已经被请求。即:比特位设置为1。
- 请求的PN在配置的PN过滤器掩码内设置为1。
如果以下条件都满足,CanNm也需要存储这些PN的请求信息(数值为1)。
- CanNmPnEiraCalcEnabled为TRUE。
- CanNm正在请求发送NM-PDU
- 在此消息中PN已经被请求。即:比特位设置为1。
- 请求的PN在配置的PN过滤器掩码内设置为1。
如果CanNmPnEiraCalcEnabled为TRUE,CanNm需提供监控每个PN的可能性,如果该PN在至少一个相关通道上,仍然被外部或内部请求。
注意:
这意味着只需要一个计时器就可以处理多个连接的物理通道上的一个PN。例如:对于6个物理通道的网关,处理8个部分网络(PN)的请求,只需要8个EIRA重置计时器来处理即可。这样可行是因为PN PDU-Group的切换是由ECU全局完成的,并不依赖于物理通道。
如果CanNmPnEiraCalcEnabled为TRUE,并且在消息接收或发送时,PN被请求 ,则需根据CanNmPnResetTime重新启动对该PN的监视。
注意:
必须将CanNmPnResetTime配置为大于CanNmMsgCycleTime的值。如果CanNmPnResetTime配置小于CanNmMsgCycleTime的值,并且只有一个ECU请求PN,则请求状态在EIRA中切换。因为请求的ECU在能够发送下一个NM PDU之前,请求状态已停止。
同时必须将CanNmPnResetTime配置为小于CanNmTimeoutTime的值,以避免在NM已更改为准备总线睡眠后,计时器才可能会超时。
如果CanNmPnEiraCalcEnabled为TRUE,并且在CanNmPnResetTime内未再次请求PN,则该PN的相应存储值应设置为未请求(数值为0)。
如果CanNmPnEiraCalcEnabled为TRUE,并且存储的PN值更改为已请求或恢复为未请求。CanNm应通过为配置的EIRA PDU,调用PduR_CanNmRxIndication来通知上层模块,即:更改的EIRA信息应传递给COM。
6.11.5. 外部请求的部分网络的聚合
此功能可供网关使用来只收集外部的PN请求。
外部PN请求被镜像回请求总线,并提供给中央网关的其他(必需的)物理通道。在子网关的情况下,请求位不得镜像回请求的物理通道,以避免中央网关和子网关之间的静态唤醒。该逻辑应由ComM实施。CanNm模块提供是否有PN被外部请求的信息。COM模块用于向上层传输数据。
外部请求 PN 的聚合状态称为ERA外部请求数组(External Request Array)。
如果CanNmPnEraCalcEnabled为TRUE,CanNm应提供在每个相关通道上存储外部请求的PN的可能性。在初始化时,所有PN的值应设置为0,即未被请求状态。
如果以下条件都满足,CanNm需存储这些PN的请求信息(数值为1)
- CanNmPnEraCalcEnabled为TRUE
- 收到一个NM-PDU
- 在此消息中PN已经被请求。即:比特位设置为1。
- 请求的PN在配置的PN过滤器掩码内设置为1。
如果CanNmPnEraCalcEnabled为TRUE,则CanNm应提供在每个相关通道上监视每个PN的可能性,确认每个PN是否仍然被外部请求。
注意:
这意味着需要一个单独的计时器来处理多个物理通道上的一个PN。例如:对于6个物理通道的网关,处理8个部分网络(PN)的请求,需要48个ERA重置计时器处理。不能像EIRA定时器那样组合复位定时器,因为外部请求不能通过子网关镜像回请求总线,所以需要检测作为请求位源的物理通道。
如果CanNmPnEraCalcEnabled为TRUE,并且消息接收有PN的请求,则需根据CanNmPnResetTime时间重新启动对该PN的监视。
注意:
必须将CanNmPnResetTime配置为大于CanNmMsgCycleTime的值。如果CanNmPnResetTime配置小于CanNmMsgCycleTime的值,并且只有一个ECU请求PN,则请求状态在ERA中切换。因为请求的ECU在能够发送下一个NM PDU之前,请求状态已停止。
同时必须将CanNmPnResetTime配置为小于CanNmTimeoutTime的值,以避免在NM已更改为准备总线睡眠后,计时器才可能会超时。
如果CanNmPnEraCalcEnabled为TRUE,并且在CanNmPnResetTime内未再次请求PN,则该PN的相应存储值应设置为未请求(数值为0)。
如果CanNmPnEraCalcEnabled为TRUE,并且存储的PN值更改为已请求或恢复为未请求。CanNm应通过为配置的ERA PDU,调用PduR_CanNmRxIndication来通知上层模块,即:更改的ERA信息应传递给COM。
如果CanNmPnEiraCalcEnabled为TRUE, 并且CanNmPnEraCalcEnabled为TRUE ,则PN状态信息必须分别存储,同时包含EIRA和ERA信息。
6.11.6. 内部请求的部分网络集群的处理
所有内部PNC请求都由ComM维护。ComM将每个通道上聚合的内部PNC请求作为PNC位向量转发给Nm。该PNC位向量承载所谓的「内部请求数组」(Internal Request Array,IRA)。CanNm必须在每次传输NM PDU时从Nm获取最新的IRA。Nm向CanNm提供IRA信息并更新PNC重置计时器(每次传输相关PNC时,PNC重置计时器都会重新启动)。
注意:
对于CanNmPnEnabled设置为TRUE的所有已配置NM通道,CanNm将调用Nm_PncBitVectorTxIndication(<NM通道>,<用于存储聚合内部PNC请求的未过滤PNC位向量的缓冲区>)以指示传输,并根据配置的NmPncBitVectorLength获取作为PNC位向量的当前内部PNC请求。CanNm会将接收到的内部PNC请求复制到NM-PDU的PNC位向量字节中。
6.11.7. 通过CanNm_NetworkRequest自发传输NM PDU
如果CanNm_NetworkRequest被调用,并且CanNmPnHandleMultipleNetworkRequests为TRUE,CanNm处于就绪睡眠状态(Ready Sleep State)、正常操作状态(Normal Operation State)或重复消息状态(Repeat Message State),则CanNm需更改为或者重新启动为重复消息状态(Repeat Message State)。
注意:
如果CanNmPnHandleMultipleNetworkRequests设置为TRUE,则CanNm的立即传输(Immediate Transmission)功能是强制性的。
如果PN请求位发生变化,PN控制模块(例如:ComM)负责调用CanNm_NetworkRequest。
6.12. 传输错误处理
根据配置,CanNm需评估NM PDU是否已成功传输的确认。
CanNm将监视这些确认,并在以下情况向上层模块发出警报
- 收到带有结果E_NOT_OK的传输确认
- 在特定时间量内未收到传输确认。
对于部分网络(PN),超时监控是必须的。监控确保当网络上的所有ECU使用部分网络收发器时,第一条消息会得到确认。否则CanSM被会通知,并需重新启动CAN驱动程序。
如果CanNmPassiveModeEnabled设置为TRUE或者CanNmImmediateTxConfEnabled设置为TRUE,CanNm不需执行传输错误处理。
理由:
只有在允许节点传输NM PDU,并且来自CanIf模块的真实确认被评估时,传输错误处理才有意义。
当CanNmGlobalPnSupport设置为TRUE,定义了CanNmMsgTimeoutTime,如果CanNm通过调用CanIf_Transmit请求传输NM PDU,则CanNm将使用 CanNmMsgTimeoutTime启动NM消息Tx超时计时器。
当CanNmGlobalPnSupport设置为TRUE,定义了CanNmMsgTimeoutTime,如果CanNm_TxConfirmation函数被调用,则CanNm将停止NM消息Tx超时计时器。
如果下列条件中有一条被满足,则CanNm需调用Nm_TxTimeoutException函数:
- CanNm_TxConfirmation调用结果为E_NOT_OK
- 当CanNmGlobalPnSupport设置为TRUE,并且NM消息Tx超时计时器已经超时。
如果CanNmGlobalPnSupport设置为TRUE,并且NM消息Tx超时计时器已经超时,则CanNm需调用CanSM_TxTimeoutException函数。
6.13. CanNm API的功能需求
如果CanNmNodeDetectionEnabled和CanNmRepeatMsgIndEnabled都设置为TRUE,并且接收到重复消息请求位,CanNm模块需调用回调函数Nm_RepeatMessageIndication。
如果CanNmUserDataEnabled被启用,但并没有可用的用户数据字节,则CanNm模块将在配置或编译期间引发错误。
6.14. 错误分类
文档[4]「基础软件模块通用规范」的「错误处理」(Error Handling)章节详细描述了基础软件的错误处理。其中最重要的是,它构成了一个由五种错误类型组成的分类方案,这些错误类型可能发生在BSW模块中。
基于此基础,以下章节在相应的小节中规定特定的错误。
6.14.1. 开发错误
| 错误类型 | 相关错误码 | 错误值 |
|---|---|---|
| 未进行模块初始化就使用API服务 | CANNM_E_UNINIT | 0x01 |
| 使用错误的通道句柄调用API服务 | CANNM_E_INVALID_CHANNEL | 0x02 |
| 使用错误的PDU-ID调用API服务 | CANNM_E_INVALID_PDUID | 0x03 |
| CanNm初始化失败,例如所选的配置集不存在。 | CANNM_E_INIT_FAILED | 0x05 |
| 空指针作为参数传入 | CANNM_E_PARAM_POINTER | 0x12 |
| 在并非所有CAN网络都处于总线睡眠模式时调用DeInit API服务 | CANNM_E_NOT_IN_BUS_SLEEP | 0x13 |
6.14.2. 运行时错误
| 错误类型 | 相关错误码 | 错误值 |
|---|---|---|
| 在总线睡眠模式下接收NM PDU。 | CANNM_E_NET_START_IND | 0x04 |
| NM超时计时器在就绪睡眠状态(Ready Sleep State)之外异常超时;其可能发生的原因:(1)由于Bus-Off状态,(2)如果某些ECU在NM超时计时器到期前不久请求总线通信或节点检测,导致NM PDU无法及时传输;这种竞争条件适用于事件触发的系统 | CANNM_E_NETWORK_TIMEOUT | 0x11 |
| 在由ComM PNC网关主动协调的通道上接收到设置了PN关闭请求位的NM消息。 | CANNM_E_INVALID_PN_SYNC_SHUTDOWN_REQUEST | 0x20 |
6.14.3. 瞬态故障
没有瞬态故障。
6.14.4. 生产错误
没有生产错误。
6.14.5. 扩展生产错误
没有扩展生产错误。
6.15. 主函数的调度
有关详细信息,请参阅SWS_BSWGeneral[4]中的章节8.5「调度函数」(Scheduled functions)。
6.16. 应用注释
6.16.1. 唤醒通知
唤醒通知在ECU状态管理器规范中有详细定义。
6.16.2. 耦合网络的协调
需通过使用配置参数CanNmBusSynchronizationEnabled(配置参数)进行静态配置,来支持按需的总线同步。
注意:
由于CanNm的关闭可以随时进行,所以不支持调用API Nm_SynchronizationPoint。
6.17. CanNm时序需求汇总
本节给出了CanNm时序需求的汇总。请注意,本章仅是一个汇总,不取代也不作为需求。此外,本节不要求任何特定的实现方式。
| 时序类型 | 需求 |
|---|---|
| NM超时相关 | SWS_CanNm_00061 SWS_CanNm_00096 SWS_CanNm_00098 SWS_CanNm_00099 SWS_CanNm_00101 SWS_CanNm_00109 SWS_CanNm_00117 SWS_CanNm_00174 SWS_CanNm_00179 SWS_CanNm_00193 SWS_CanNm_00194 SWS_CanNm_00206 |
| Tx确认超时相关 | SWS_CanNm_00064 SWS_CanNm_00065 SWS_CanNm_00066 |
| NmPdu传输相关 | SWS_CanNm_00005 SWS_CanNm_00040 SWS_CanNm_00051 SWS_CanNm_00061 SWS_CanNm_00069 SWS_CanNm_00173 SWS_CanNm_00178 SWS_CanNm_00512 |
| 远程睡眠指示相关 | SWS_CanNm_00175 SWS_CanNm_00180 |
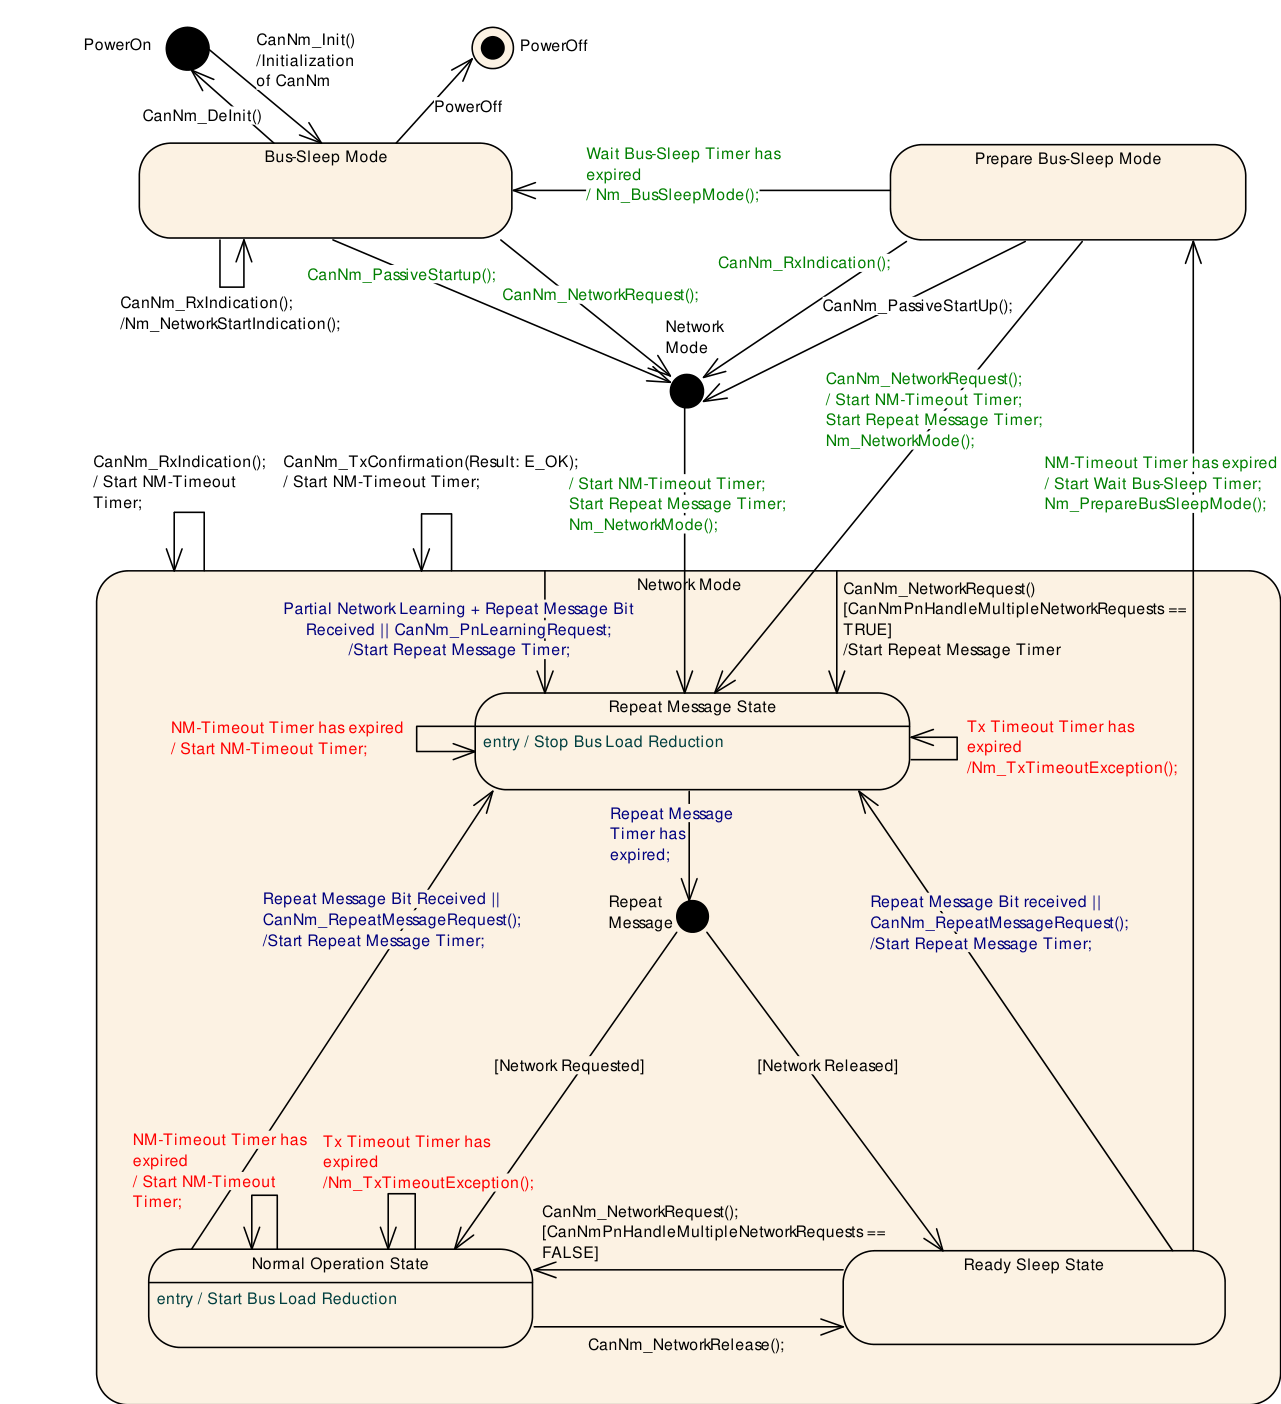
6.18. UML状态图
下图显示了有关API规范的UML状态图。模式变更相关的转换以绿色表示,错误处理相关的转换以红色表示,可选的节点检测/动态PNC到通道映射相关的转换以蓝色表示。
7. API规范
CanNm模块不应通过API函数返回开发错误;如果发生开发错误,应中止相应API函数的执行,并在适用的情况下返回E_NOT_OK。
CanNm模块不应通过API函数返回生产错误;如果发生生产错误,应中止相应API函数的执行,并在适用的情况下返回E_NOT_OK。
当使用无效的网络句柄调用CanNm服务时,被调用的函数不应执行,并在适用的情况下向调用函数返回E_NOT_OK。如果启用了开发错误检测(CanNmDevErrorDetect设置为TRUE),则应向DET报告相应的错误CANNM_E_INVALID_CHANNEL。
注意:
网络句柄无效是指它与允许的配置值不同。
当向CanNm服务传递了空指针时,被调用的函数不应执行,并在适用的情况下向调用函数返回E_NOT_OK。如果启用了开发错误检测(CanNmDevErrorDetect设置为TRUE),则应向DET报告相应的错误CANNM_E_PARAM_POINTER。
当使用无效的PDU ID调用CanNm服务时,被调用的函数不应执行,并在适用的情况下向调用函数返回E_NOT_OK。如果启用了开发错误检测(CanNmDevErrorDetect设置为TRUE),则应向DET报告相应的错误CANNM_E_INVALID_PDUID。
CanNm模块应拒绝执行使用无效参数调用的服务,并通知DET。
AUTOSAR CanNm API由若干服务组成,这些服务是CAN特定的,可以在需要时随时调用;除CanNm_Init外,每个服务仅针对一个NM通道。
7.1. 导入的类型
在本章中列出了从以下模块包含的所有类型:
| 模块 | 头文件 | 导入的类型 |
|---|---|---|
| ComStack_Types | ComStack_Types.h | NetworkHandleType |
| ComStack_Types | ComStack_Types.h | PduIdType |
| ComStack_Types | ComStack_Types.h | PduInfoType |
| ComStack_Types | ComStack_Types.h | PduLengthType |
| Nm | NmStack_types.h | Nm_ModeType |
| Nm | NmStack_types.h | Nm_StateType |
| Std | Std_Types.h | Std_ReturnType |
| Std | Std_Types.h | Std_VersionInfoType |
有关这些类型的更多详细信息,请参阅相应的规范[13]、[2]和[14]。
7.2. 类型定义
7.2.1. CanNm_ConfigType
结构类型(Structure)。元素为实现特定(implementation specific)。该类型应至少包含根据第9章可进行编译后配置(post-build)的所有参数。可通过CanNm.h获得。
7.3. 函数定义
7.3.1. CanNm_Init
说明: 初始化CanNm模块。可通过CanNm.h获得。本服务为同步调用,不可重入。参数 cannmConfigPtr(in):指向所选配置结构的指针。该服务无返回值。
CanNm_Init的注意事项(Caveats):函数CanNm_Init必须在CanIf初始化之后调用。
7.3.2. CanNm_DeInit
说明: 去初始化CanNm模块。可通过CanNm.h获得。本服务为同步调用,不可重入。该服务无参数、无返回值。
注意:去初始化函数的一般行为和约束由SWS_BSWGeneral中的相关需求规定。
注意事项(Caveat):CanNm_DeInit函数的调用者必须确保所有CAN网络都处于总线睡眠模式。
如果启用了CanNm模块的开发错误检测:如果并非所有CAN网络都处于总线睡眠模式,则函数CanNm_DeInit应引发错误CANNM_E_NOT_IN_BUS_SLEEP。
7.3.3. CanNm_PassiveStartUp
说明: AUTOSAR CAN NM的被动启动。它触发从总线睡眠模式(Bus-Sleep Mode)或者准备总线睡眠模式(Prepare Bus-Sleep Mode)到重复消息状态(Repeat Message State)的网络模式(Network Mode)的转换。可通过CanNm.h获得。本服务为异步调用,可重入(但对于同一NM通道不可重入)。参数 nmChannelHandle(in):NM通道的标识。返回值为Std_ReturnType:E_OK:无错误;E_NOT_OK:网络管理的被动启动已失败。
CanNm_PassiveStartUp的注意事项(Caveats):CanNm模块已被正确初始化。
7.3.4. CanNm_NetworkRequest
说明: ECU需要在总线上通信,从而请求网络。可通过CanNm.h获得。本服务为异步调用,可重入(但对于同一NM通道不可重入)。参数 nmChannelHandle(in):NM通道的标识。返回值为Std_ReturnType:E_OK:无错误;E_NOT_OK:网络的请求已失败。
函数CanNm_NetworkRequest应将网络状态更改为「已请求」(requested)。
CanNm_NetworkRequest的注意事项(Caveats):CanNm模块已被正确初始化。
CanNm_NetworkRequest的配置(Configuration):可选(仅在CanNmPassiveModeEnabled未定义时可用)。
7.3.5. CanNm_NetworkRelease
说明: ECU无需在总线上通信,从而释放网络。可通过CanNm.h获得。本服务为异步调用,可重入(但对于同一NM通道不可重入)。参数 nmChannelHandle(in):NM通道的标识。返回值为Std_ReturnType:E_OK:无错误;E_NOT_OK:网络的释放已失败。
CanNm_NetworkRelease的注意事项(Caveats):CanNm模块已被正确初始化。
CanNm_NetworkRelease的配置(Configuration):可选(仅在CanNmPassiveModeEnabled未定义时可用)。
7.3.6. CanNm_DisableCommunication
说明: 由于ISO 14229通信控制(28 hex)服务而禁用NM PDU传输能力。可通过CanNm.h获得。本服务为异步调用,可重入(但对于同一NM通道不可重入)。参数 nmChannelHandle(in):NM通道的标识。返回值为Std_ReturnType:E_OK:无错误;E_NOT_OK:NM PDU传输能力的禁用已失败。
CanNm_DisableCommunication的注意事项(Caveats):CanNm模块已被正确初始化。
CanNm_DisableCommunication的配置(Configuration):可选(仅在CanNmComControlEnabled设置为TRUE时可用)。
如果当前模式不是网络模式(Network Mode),则服务CanNm_DisableCommunication应返回E_NOT_OK。
7.3.7. CanNm_EnableCommunication
说明: 由于ISO 14229通信控制(28 hex)服务而启用NM PDU传输能力。可通过CanNm.h获得。本服务为异步调用,可重入(但对于同一NM通道不可重入)。参数 nmChannelHandle(in):NM通道的标识。返回值为Std_ReturnType:E_OK:无错误;E_NOT_OK:NM PDU传输能力的启用已失败。
如果网络管理PDU传输能力被禁用,则服务CanNm_EnableCommunication应启用网络管理PDU传输能力。
如果网络管理PDU传输能力已启用,则服务CanNm_EnableCommunication应返回E_NOT_OK。
如果当前模式不是网络模式(Network Mode),则服务CanNm_EnableCommunication应返回E_NOT_OK。
CanNm_EnableCommunication的注意事项(Caveats):CanNm模块已被正确初始化。
CanNm_EnableCommunication的配置(Configuration):可选(仅在CanNmComControlEnabled设置为TRUE时可用)。
7.3.8. CanNm_SetUserData
说明: 为总线上接下来传输的NM PDU设置用户数据。可通过CanNm.h获得。本服务为同步调用,可重入(但对于同一NM通道不可重入)。参数 nmChannelHandle(in):NM通道的标识;参数 nmUserDataPtr(in):指向的地址,下一条传输的NM PDU的用户数据将从该处复制。返回值为Std_ReturnType:E_OK:无错误;E_NOT_OK:用户数据的设置已失败。
CanNm_SetUserData的注意事项(Caveats):CanNm模块已被正确初始化。
CanNm_SetUserData的配置(Configuration):可选(仅在CanNmUserDataEnabled设置为TRUE且CanNmPassiveModeEnabled未定义时可用)。
7.3.9. CanNm_GetUserData
说明: 从最近收到的NM PDU中获取用户数据。可通过CanNm.h获得。本服务为同步调用,可重入。参数 nmChannelHandle(in):NM通道的标识;参数 nmUserDataPtr(out):指向的地址,最近接收的NM PDU中的用户数据将复制到该处。返回值为Std_ReturnType:E_OK:无错误;E_NOT_OK:用户数据的获取已失败。
CanNm_GetUserData的注意事项(Caveats):CanNm模块已被正确初始化。
CanNm_GetUserData的配置(Configuration):可选(仅在CanNmUserDataEnabled设置为TRUE时可用)。
7.3.10. CanNm_Transmit
说明: 请求传输PDU。可通过CanNm.h获得。本服务为同步调用,对于不同的PduId可重入,对于相同的PduId不可重入。参数 TxPduId(in):要传输的PDU的标识符;参数 PduInfoPtr(in):PDU数据的长度和指针以及指向MetaData的指针。返回值为Std_ReturnType:E_OK:传输请求已被接受;E_NOT_OK:传输请求未被接受。
如果CanNmComUserDataSupport或CanNmGlobalPnSupport被启用,则CanNm实现应提供API CanNm_Transmit。
如果CanNmComUserDataSupport被启用,且CanNm处于重复消息状态(RepeatMessage)或正常操作状态(NormalOperation),且CanNm_Transmit()被调用,则CanNm应请求使用当前用户数据额外传输一次NM PDU。
注意:
调用CanNm_Transmit请求在周期性传输之间使用当前数据(例如:系统字节、用户数据和PNC位向量)传输一个NM PDU。
7.3.11. CanNm_GetNodeIdentifier
说明: 从最近收到的NM PDU中获取节点标识符。可通过CanNm.h获得。本服务为同步调用,可重入。参数 nmChannelHandle(in):NM通道的标识;参数 nmNodeIdPtr(out):指向的地址,最近接收的NM PDU中的节点标识符将复制到该处。返回值为Std_ReturnType:E_OK:无错误;E_NOT_OK:从最近接收的NM PDU中获取节点标识符已失败,或未针对此网络句柄配置。
如果CanNmNodeIdEnabled设置为TRUE,则服务调用CanNm_GetNodeIdentifier应提供最近接收的网络管理PDU中的节点标识符。
CanNm_GetNodeIdentifier的注意事项(Caveats):CanNm模块已被正确初始化。
7.3.12. CanNm_GetLocalNodeIdentifier
说明: 获取为本地节点配置的节点标识符。可通过CanNm.h获得。本服务为同步调用,可重入。参数 nmChannelHandle(in):NM通道的标识;参数 nmNodeIdPtr(out):指向的地址,本地节点的节点标识符将复制到该处。返回值为Std_ReturnType:E_OK:无错误;E_NOT_OK:获取本地节点的节点标识符已失败,或未针对此网络句柄配置。
Std_ReturnType CanNm_GetLocalNodeIdentifier( NetworkHandleType nmChannelHandle, uint8* nmNodeIdPtr )
如果CanNmNodeIdEnabled设置为TRUE,则服务调用CanNm_GetLocalNodeIdentifier应提供为本地主机节点配置的节点标识符。
CanNm_GetLocalNodeIdentifier的注意事项(Caveats):CanNm模块已被正确初始化。
7.3.13. CanNm_RepeatMessageRequest
说明: 为总线上接下来传输的NM PDU设置重复消息请求位。可通过CanNm.h获得。本服务为异步调用,可重入(但对于同一NM通道不可重入)。参数 nmChannelHandle(in):NM通道的标识。返回值为Std_ReturnType:E_OK:无错误;E_NOT_OK:重复消息请求位的设置已失败,或未针对此网络句柄配置。
CanNm_RepeatMessageRequest的注意事项(Caveats):CanNm模块已被正确初始化。
7.3.14. CanNm_GetPduData
说明: 从最近收到的NM PDU中获取整个PDU数据。可通过CanNm.h获得。本服务为同步调用,可重入。参数 nmChannelHandle(in):NM通道的标识;参数 nmPduDataPtr(out):指向的地址,NM PDU将复制到该处。返回值为Std_ReturnType:E_OK:无错误;E_NOT_OK:NM PDU数据的获取已失败,或未针对此网络句柄配置。
CanNm_GetPduData的注意事项(Caveats):CanNm模块已被正确初始化。
如果CanNmNodeDetectionEnabled或CanNmUserDataEnabled或CanNmNodeIdEnabled设置为TRUE,则服务调用CanNm_GetPduData应提供最近接收的网络管理PDU的完整PDU数据(节点ID、控制位向量和用户数据)。
7.3.15. CanNm_GetState
说明: 返回网络管理的状态和模式。可通过CanNm.h获得。本服务为同步调用,可重入。参数 nmChannelHandle(in):NM通道的标识;参数 nmStatePtr(out):指向的地址,网络管理的状态将复制到该处;参数 nmModePtr(out):指向的地址,网络管理的模式将复制到该处。返回值为Std_ReturnType:E_OK:无错误;E_NOT_OK:NM状态的获取已失败。
Std_ReturnType CanNm_GetState( NetworkHandleType nmChannelHandle, Nm_StateType* nmStatePtr, Nm_ModeType* nmModePtr )
CanNm_GetState的注意事项(Caveats):CanNm模块已被正确初始化。
7.3.16. CanNm_GetVersionInfo
说明: 该服务返回该模块的版本信息。可通过CanNm.h获得。本服务为同步调用,可重入。参数 versioninfo(out):指向存储该模块版本信息的位置的指针。该服务无返回值。
7.3.17. CanNm_RequestBusSynchronization
说明: 请求总线同步。可通过CanNm.h获得。本服务为同步调用,不可重入。参数 nmChannelHandle(in):NM通道的标识。返回值为Std_ReturnType:E_OK:无错误;E_NOT_OK:总线同步的请求已失败。
CanNm_RequestBusSynchronization的注意事项(Caveats):CanNm模块已被正确初始化。
CanNm_RequestBusSynchronization的配置(Configuration):可选(仅在CanNmBusSynchronizationEnabled设置为TRUE且CanNmPassiveModeEnabled未定义时可用)。
如果CanNmPassiveModeEnabled(配置参数)未定义,则服务调用CanNm_RequestBusSynchronization应触发单个网络管理PDU的传输。
论据:该服务通常用于支持NM网关扩展。
如果在总线睡眠模式(BusSleep Mode)和准备总线睡眠模式(Prepare Bus-Sleep Mode)中调用CanNm_RequestBusSynchronization,则CanNm模块不应执行该服务,并应返回E_NOT_OK。
7.3.18. CanNm_CheckRemoteSleepIndication
说明: 检查远程睡眠指示是否发生。可通过CanNm.h获得。本服务为同步调用,可重入。参数 nmChannelHandle(in):NM通道的标识;参数 nmRemoteSleepIndPtr(out):指向的地址,远程睡眠指示的检查结果将复制到该处。返回值为Std_ReturnType:E_OK:无错误;E_NOT_OK:远程睡眠指示位的检查已失败。
Std_ReturnType CanNm_CheckRemoteSleepIndication( NetworkHandleType nmChannelHandle, boolean* nmRemoteSleepIndPtr )
服务调用CanNm_CheckRemoteSleepIndication应提供关于远程睡眠指示(Remote Sleep Indication)当前状态的信息(即是否已检测到)。
CanNm_CheckRemoteSleepIndication的注意事项(Caveats):CanNm模块已被正确初始化。
CanNm_CheckRemoteSleepIndication的配置(Configuration):可选(仅在CanNmRemoteSleepIndEnabled设置为TRUE时可用)。
7.3.19. CanNm_SetSleepReadyBit
说明: 设置控制位向量中的NM协调器睡眠就绪位。可通过CanNm.h获得。本服务为同步调用,可重入(但对于同一NM通道不可重入)。参数 nmChannelHandle(in):NM通道的标识;参数 nmSleepReadyBit(in):写入CBV中ReadySleep位的值。返回值为Std_ReturnType:E_OK:无错误;E_NOT_OK:远程睡眠指示位的写入已失败。
CanNm_SetSleepReadyBit的注意事项(Caveats):CanNm模块已被正确初始化。
CanNm_SetSleepReadyBit的配置(Configuration):可选(仅在CanNmCoordinatorSyncSupport设置为TRUE时可用)。
7.3.20. CanNm_PnLearningRequest
说明: 为总线上接下来传输的NM消息设置重复消息请求位和部分网络学习位。这将强制所有节点进入PNC学习阶段(PNC Learning Phase)。这是可选的动态PNC到通道映射(Dynamic PNC-to-channel-mapping)功能所需要的。可通过CanNm.h获得。本服务为异步调用,可重入(但对于同一NM通道不可重入)。参数 nmChannelHandle(in):NM通道的标识。返回值为Std_ReturnType:E_OK:无错误;E_NOT_OK:PN学习请求已失败,或未针对此网络句柄配置。
如果在准备总线睡眠模式(Prepare Bus-Sleep Mode)或总线睡眠模式(Bus Sleep Mode)中调用函数CanNm_PnLearningRequest,则不应执行任何功能,并应返回E_NOT_OK。
只有当CanNmDynamicPncToChannelMappingSupport设置为TRUE时,函数CanNm_PnLearningRequest才可用。
7.3.21. CanNm_ActivateTxPnShutdownMsg
说明: NM指示激活给定NM通道上PN关闭消息的传输。这将导致传输PNSR位设置为1的NM-PDU(PN关闭消息)。可通过CanNm.h获得。本服务为同步调用,对于不同的nmChannelHandle可重入,对于相同的nmChannelHandle不可重入。参数 nmChannelHandle(in):启动PNC关闭过程的NM通道的标识符。返回值为Std_ReturnType:E_OK:请求已被接受;E_NOT_OK:请求未被接受。
如果CanNmSynchronizedPncShutdownEnabled设置为TRUE,则CanNm实现应提供API CanNm_ActivateTxPnShutdownMsg。
如果CanNmSynchronizedPncShutdownEnabled设置为TRUE,且使用有效的NM通道(nmChannelHandle)调用CanNm_ActivateTxPnShutdownMsg,则CanNm模块应将PN关闭消息传输视为在给定NM通道上处于活动状态,将CBV中的PNSR位设置为1,并以E_OK返回。
7.3.22. CanNm_DeactivateTxPnShutdownMsg
说明: NM指示停用给定NM通道上PN关闭消息的传输。这将导致传输PNSR位设置为0的普通NM-PDU。可通过CanNm.h获得。本服务为同步调用,对于不同的nmChannelHandle可重入,对于相同的nmChannelHandle不可重入。参数 nmChannelHandle(in):停止PNC关闭过程的NM通道的标识符。返回值为Std_ReturnType:E_OK:请求已被接受;E_NOT_OK:请求未被接受。
如果CanNmSynchronizedPncShutdownEnabled设置为TRUE,则CanNm实现应提供API CanNm_DeactivateTxPnShutdownMsg。
如果CanNmSynchronizedPncShutdownEnabled设置为TRUE,且使用有效的NM通道(nmChannelHandle)调用CanNm_DeactivateTxPnShutdownMsg,则CanNm模块应将PN关闭消息传输视为在给定NM通道上处于非活动状态,将CBV中的PNSR位设置为0,并以E_OK返回。
7.4. 回调通知
这是为其他模块提供的函数列表。
CanNm中没有其他回调通知以外的回调函数。
7.4.1. CanNm_TxConfirmation
说明: 下层通信接口模块确认PDU的传输,或者PDU的传输失败。可通过CanNm.h获得。本服务为同步调用,对于不同的PduId可重入,对于相同的PduId不可重入。参数 TxPduId(in):已传输的PDU的ID;参数 result(in):E_OK:PDU已传输;E_NOT_OK:PDU传输失败。该服务无返回值。
CanNm_TxConfirmation的注意事项(Caveats):
- 调用上下文要么处于中断级(中断模式),要么处于任务级(轮询模式)。该回调服务对于多个CAN控制器的使用是可重入的。
- CanNm模块已被正确初始化。
CanNm_TxConfirmation的配置(Configuration):可选(仅在CanNmPassiveModeEnabled和CanNmImmediateTxconfEnabled都设置为FALSE时可用)。
7.4.2. CanNm_RxIndication
说明: 指示从较低层通信接口模块接收到的PDU。可通过CanNm.h获得。本服务为同步调用,对于不同的PduId可重入,对于相同的PduId不可重入。参数 RxPduId(in):接收到的PDU的ID;参数 PduInfoPtr(in):包含接收到的PDU的长度(SduLength)、指向包含该PDU的缓冲区的指针(SduDataPtr)以及与该PDU相关的MetaData。该服务无返回值。
注意:回调函数CanNm_RxIndication由CAN接口调用,由CanNm模块实现。它在CAN驱动程序的接收指示事件发生时被调用。
CanNm_RxIndication的注意事项(Caveats):
- 在该服务返回之前,CAN接口不会访问canSduPtr。在指示返回之前,canSduPtr仅对上层有效并可供上层使用。CAN接口保证为此CanNmRxPduId配置的字节数是有效的。调用上下文要么处于中断级(中断模式),要么处于任务级(轮询模式)。该回调服务对于多个CAN控制器的使用是可重入的。
- CanNm模块已被正确初始化。
7.4.3. CanNm_ConfirmPnAvailability
说明: 在指定的NM通道上启用PN过滤器功能。可用性:API仅在CanNmGlobalPnSupport为TRUE时可用。可通过CanNm.h获得。本服务为同步调用,可重入(但对于同一NM通道不可重入)。参数 nmChannelHandle(in):NM通道的标识。该服务无返回值。
CanNm_ConfirmPnAvailability的注意事项(Caveats):CanNm模块已被正确初始化。
CanNm_ConfirmPnAvailability的配置(Configuration):可选(仅在CanNmGlobalPnSupport设置为TRUE时可用)。
7.4.4. CanNm_TriggerTransmit
说明: 在此API中,上层模块将检查可用数据是否适合PduInfoPtr->SduLength报告的缓冲区大小。如果合适,它将其数据复制到PduInfoPtr->SduDataPtr提供的缓冲区中,并在PduInfoPtr->SduLength中更新实际复制数据的长度。如果不是,则返回E_NOT_OK而不更改PduInfoPtr。可通过CanNm.h获得。本服务为同步调用,对于不同的PduId可重入,对于相同的PduId不可重入。参数 TxPduId(in):请求传输的SDU的ID;参数 PduInfoPtr(inout):包含指向缓冲区的指针(SduDataPtr,SDU数据应复制到该缓冲区)以及SduLength中的可用缓冲区大小。返回时,该服务将在SduLength中指示复制的SDU数据的长度。返回值为Std_ReturnType:E_OK:SDU已被复制,SduLength指示已复制的字节数;E_NOT_OK:未复制任何SDU数据,不得使用PduInfoPtr,因为它可能包含NULL指针或指向无效数据。
注意:在调用CanNm_TriggerTransmit时不会更新PNC位向量,而是在每个NM消息传输请求之前更新。这确保了独立于CanIfTxPduTriggerTransmit设置(TRUE或FALSE)的统一处理。
如果调用了CanNm_TriggerTransmit且CanNmComUserDataSupport被启用,则CanNm应通过调用PduR_CanNmTriggerTransmit从被引用的NM I-PDU中收集NM用户数据,并将数据复制到NM-PDU的用户数据范围。
函数CanNm_TriggerTransmit应复制由TxPduId请求的相应NM PDU的NM PDU数据。
注意:CanNm_TriggerTransmit函数可能会由CanIf在中断上下文中调用。
7.5. 调度函数
这些函数由基础软件调度器(Basic Software Scheduler)直接调用。以下函数应没有返回值和参数。所有函数都应不可重入。
7.5.1. CanNm_MainFunction
说明: 处理本文档中所描述算法的CanNm主函数。可通过SchM_CanNm.h获得。该服务无返回值。
注意:如SWS_BSWGeneral中的相关需求所规定,如果模块未初始化,CanNm_MainFunction将在不执行任何功能的情况下返回。
7.6. 期望接口
在本章中列出了从其他模块所需的所有接口。
7.6.1. 必需接口
注意:本节定义了实现该模块核心功能所需的所有接口。
| API函数 | 头文件 | 说明 |
|---|---|---|
| Det_ReportRuntimeError | Det.h | 报告运行时错误的服务。如果已配置回调(callout),则应调用该回调。 |
| Nm_BusSleepMode | Nm.h | 通知网络管理已进入总线睡眠模式(Bus-Sleep Mode)。 |
| Nm_NetworkMode | Nm.h | 通知网络管理已进入网络模式(Network Mode)。 |
| Nm_NetworkStartIndication | Nm.h | 通知在总线睡眠模式(Bus-Sleep Mode)中收到了NM消息,这表明网络中的某些节点已经进入了网络模式(Network Mode)。 |
| Nm_PrepareBusSleepMode | Nm.h | 通知网络管理已进入准备总线睡眠模式(Prepare Bus-Sleep Mode)。 |
7.6.2. 可选接口
本节定义了实现该模块可选功能所需的所有接口。
| API函数 | 头文件 | 说明 |
|---|---|---|
| CanIf_Transmit | CanIf.h | 请求传输PDU。 |
| CanSM_TxTimeoutException | CanSM_CanIf.h | 该函数应通知CanSM模块,CanNm已针对受影响的部分CAN网络检测到Tx超时异常,该异常应在CanSM模块的相应网络状态机内恢复。 |
| Det_ReportError | Det.h | 报告开发错误的服务。 |
| Nm_CarWakeUpIndication | Nm.h | 该函数由<Bus>Nm调用,以指示接收到CWU请求。 |
| Nm_CoordReadyToSleepCancellation | Nm.h | 当控制位向量中的NM Coordinator Sleep Ready位被重新设置为0时,取消指示。 |
| Nm_CoordReadyToSleepIndication | Nm.h | 当控制位向量中的NM Coordinator Sleep Ready位被设置时,设置指示。 |
| Nm_ForwardSynchronizedPncShutdown | Nm.h | 通知网络管理已在特定NM通道上接收到PN关闭消息。这用于实现跨整个PN拓扑的近乎同步的PNC关闭。 |
| Nm_PduRxIndication | Nm.h | 通知已接收到NM消息。 |
| Nm_PncBitVectorRxIndication | Nm.h | 指示总线特定的网络管理已在特定NM通道上接收到包含PNC位向量的NM消息。这用于聚合外部PNC请求。该函数评估给定的PNC位向量中是否存在相关的PNC请求(PNC位设置为「1」)。如果存在相关的PNC请求(PNC位通过PNC位向量过滤器),则RelevantPncRequestDetectedPtr引用一个设置为TRUE的布尔值;否则引用一个设置为FALSE的布尔值。被调用的<Bus>Nm模块会评估RelevantPncRequestDetectedPtr,以限定对接收到的NM-PDU的进一步处理。 |
| Nm_PncBitVectorTxConfirmation | Nm.h | 由<Bus>Nm调用的函数,用于确认给定NM通道上给定PNC位向量的传输状态。 |
| Nm_PncBitVectorTxIndication | Nm.h | 由<Bus>Nm调用的函数,用于请求聚合的内部PNC请求以便在Nm消息中传输。 |
| Nm_RemoteSleepCancellation | Nm.h | 通知网络管理已检测到并非网络上所有其他节点都仍然准备好进入总线睡眠模式(Bus-Sleep Mode)。 |
| Nm_RemoteSleepIndication | Nm.h | 通知网络管理已检测到网络上的所有其他节点都准备好进入总线睡眠模式(Bus-Sleep Mode)。 |
| Nm_RepeatMessageIndication | Nm.h | 指示已接收到设置了重复消息请求位的NM消息的服务。这是节点检测和动态PNC到通道映射功能所需要的。 |
| Nm_StateChangeNotification | Nm.h | 通知下层<Bus>Nm的状态已发生变化。 |
| Nm_TxTimeoutException | Nm.h | 指示发送NM消息的尝试失败的服务。 |
| PduR_CanNmRxIndication | PduR_CanNm.h | 指示从较低层通信接口模块接收到的PDU。 |
| PduR_CanNmTriggerTransmit | PduR_CanNm.h | 在此API中,上层模块将检查可用数据是否适合PduInfoPtr->SduLength报告的缓冲区大小。如果合适,它将其数据复制到PduInfoPtr->SduDataPtr提供的缓冲区中,并在PduInfoPtr->SduLength中更新实际复制数据的长度。如果不是,则返回E_NOT_OK而不更改PduInfoPtr。 |
| PduR_CanNmTxConfirmation | PduR_CanNm.h | 下层通信接口模块确认PDU的传输,或者PDU的传输失败。 |
7.6.3. 可配置接口
CanNm不提供任何可配置接口。
7.6.4. 作业结束通知
CanNm不提供任何作业结束通知。
7.7. 服务接口
CanNm不提供任何服务接口。
8. 时序图
8.1. CanNm传输
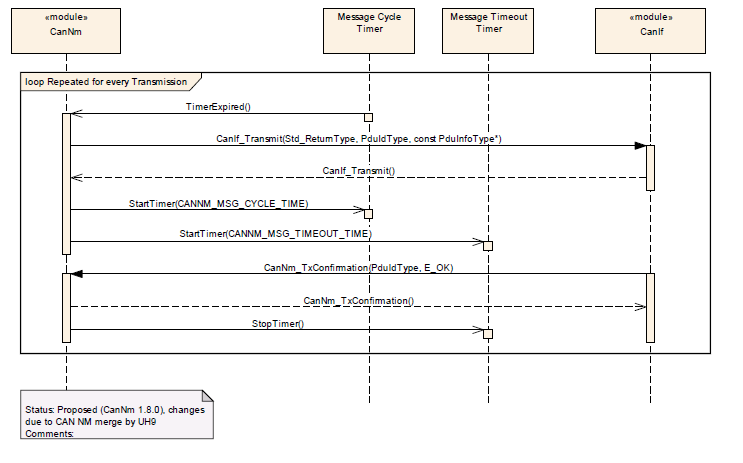
8.2. CanNm接收
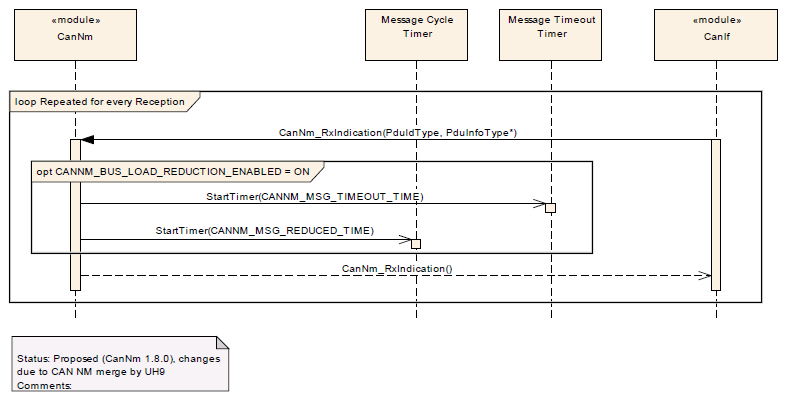
8.3. Nm协调
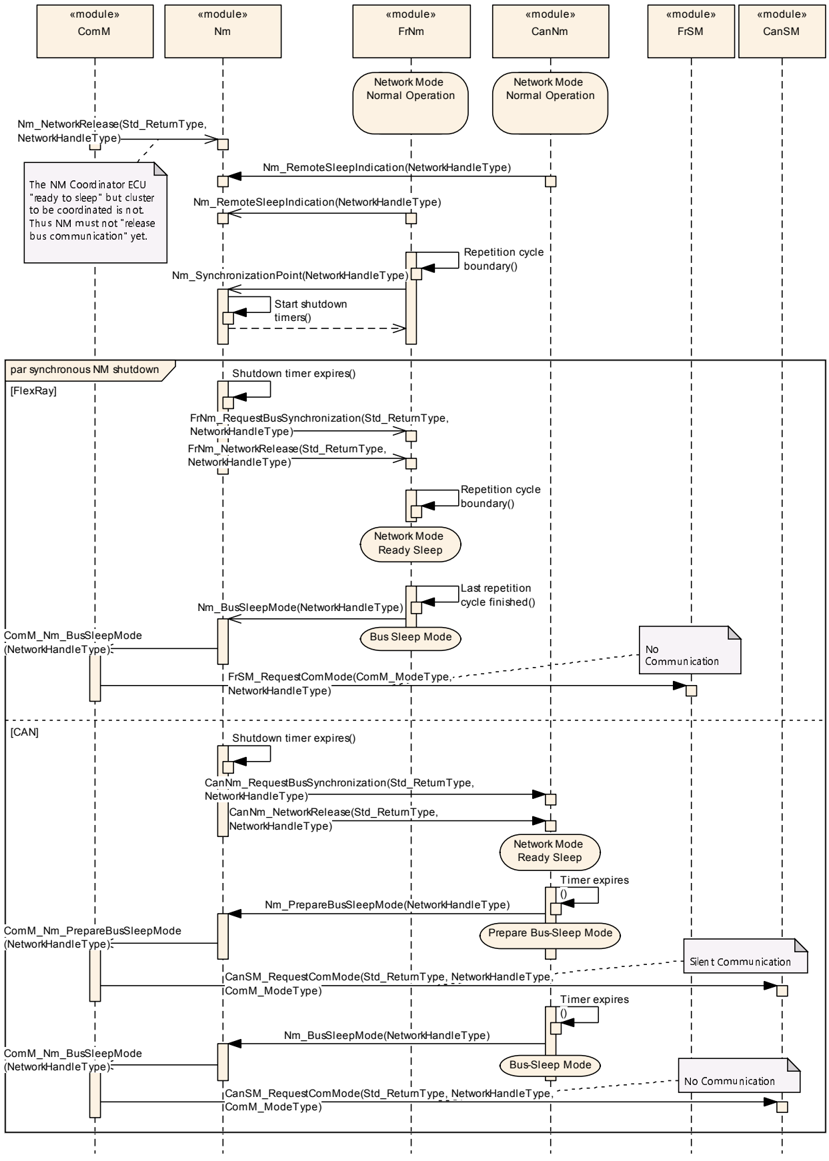
9. 配置规范
总体而言,本章定义配置参数及其到容器的聚类组织。为了支持本规范,第9.1节描述基础知识,并规定了应用于参数规范的模板(表)。我们有意将第9.1节保留在规范中以保证可理解性。
第9.2节规定模块CanNm的结构(容器)和参数。
第9.3节规定模块CanNm的发布信息。
9.1. 阅读本章的方法
详情请参阅SWS_BSWGeneral[4]中的章节10.1「配置规范简介」(Introduction to configuration specification)。
此外,强烈建议阅读文档《ECU配置规范》[10]。该文档详细描述了AUTOSAR配置方法和AUTOSAR配置元模型。
9.2. 容器与配置参数
以下各节汇总所有配置参数。各参数的详细含义在第6章和第7章中描述。
本章定义的配置参数用于为AUTOSAR工具链创建数据模型。在代码中的实现是实现特定的。
配置参数分为:用于启用功能的参数、影响CanNm所有通道的参数以及影响CanNm各自通道的参数。
9.2.1. CanNm
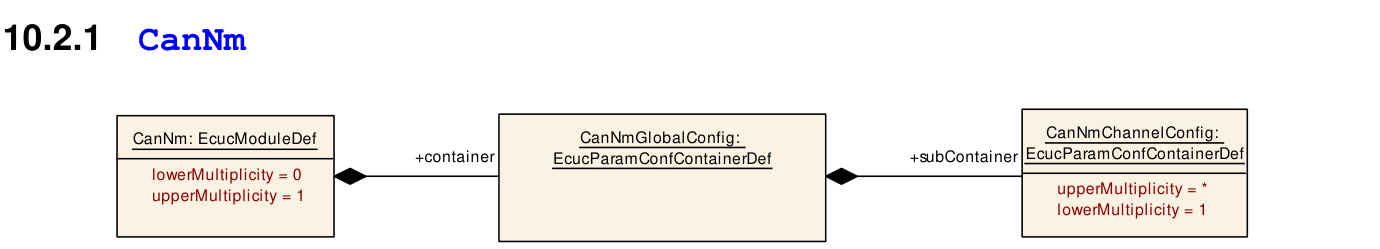
| SWS 条目 | [ECUC_CanNm_00087] |
|---|---|
| 模块名称 | CanNm |
| 描述 | CAN NM模块的配置参数。 |
| Post-Build 变体支持 | true |
| 支持的配置变体 | VARIANT-LINK-TIME, VARIANT-POST-BUILD, VARIANT-PRE-COMPILE |
| 包含的容器 | 容器名称 | 多重性 | 作用域/依赖 |
|---|---|---|---|
| 包含的容器 | CanNmGlobalConfig | 1 | 该容器包含CanNm的全局配置参数。这些参数以及子容器的参数应(在可能的情况下)映射到传递给CanNm_Init函数的C数据类型CanNm_ConfigType。 |
9.2.2. CanNmGlobalConfig
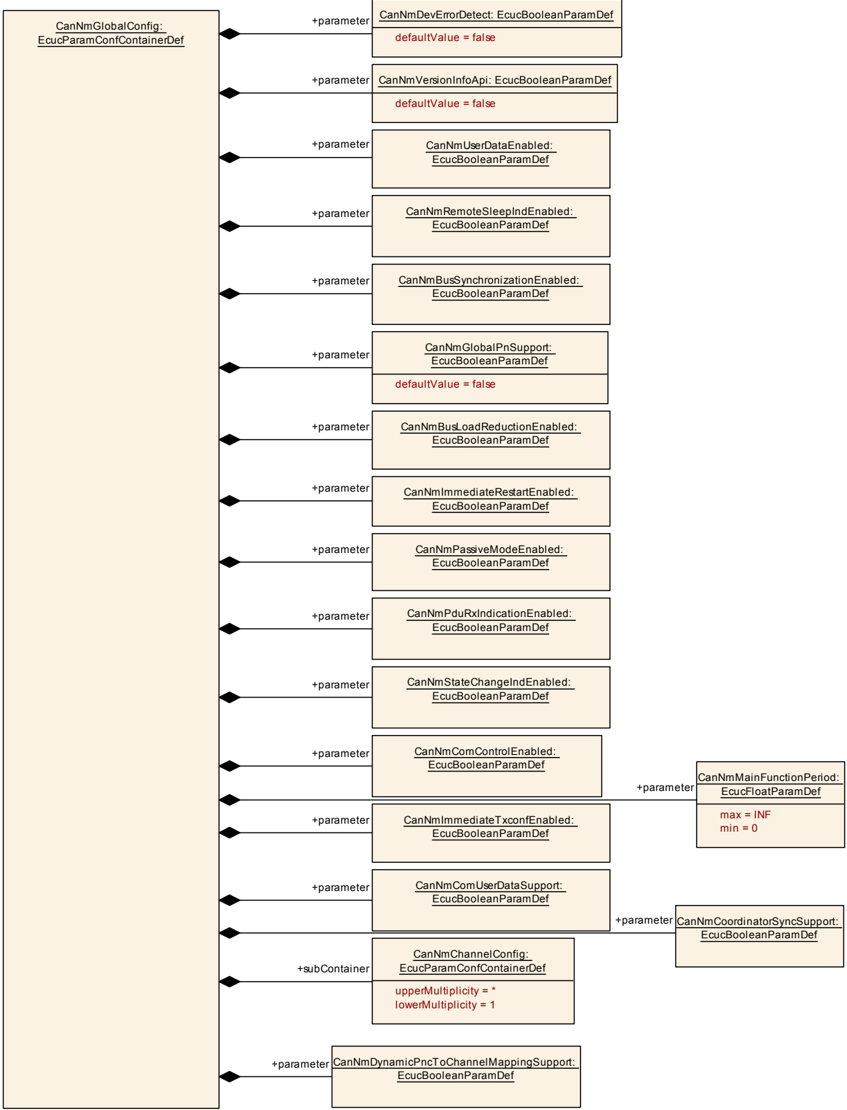
| SWS 条目 | [ECUC_CanNm_00001] |
|---|---|
| 容器名称 | CanNmGlobalConfig |
| 父容器 | CanNm |
| 描述 | 该容器包含CanNm的全局配置参数。这些参数以及子容器的参数应(在可能的情况下)映射到传递给CanNm_Init函数的C数据类型CanNm_ConfigType。 |
| 配置参数 | 见下方参数表 |
| SWS 条目 | [ECUC_CanNm_00040] |
|---|---|
| 参数名称 | CanNmBusLoadReductionEnabled |
| 父容器 | CanNmGlobalConfig |
| 描述 | 用于启用总线负载降低支持的预处理器开关。 |
| 多重性 | 1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:X(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local;dependency: 如果CanNmPassiveModeEnabled == true 或 CanNmGlobalPnSupport == true,则 CanNmBusLoadReductionEnabled = false |
| SWS 条目 | [ECUC_CanNm_00006] |
|---|---|
| 参数名称 | CanNmBusSynchronizationEnabled |
| 父容器 | CanNmGlobalConfig |
| 描述 | 用于启用总线同步支持的预处理器开关。该功能仅网关节点需要。 |
| 多重性 | 1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:X(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: ECU;dependency: calculationFormula = If (CanNmPassiveModeEnabled == False) then Equal(NmBusSynchronizationEnabled) else Equal(False) |
| SWS 条目 | [ECUC_CanNm_00013] |
|---|---|
| 参数名称 | CanNmComControlEnabled |
| 父容器 | CanNmGlobalConfig |
| 描述 | 用于启用通信控制(Communication Control)支持的预处理器开关。 |
| 多重性 | 1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:X(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: ECU;dependency: If (CanNmPassiveModeEnabled == False) then Equal(NmComControlEnabled) else Equal(False) |
| SWS 条目 | [ECUC_CanNm_00044] |
|---|---|
| 参数名称 | CanNmComUserDataSupport |
| 父容器 | CanNmGlobalConfig |
| 描述 | 用于启用COM用户数据Tx路径的预处理器开关。用例:通过SWC设置NMUserData。 |
| 多重性 | 1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:X(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: ECU;dependency: 如果 CanNmPassiveModeEnabled == true,或者NM PDU的所有字节都被NM系统字节和PNC位向量使用而没有为用户数据留下空间,则 CanNmComUserDataSupport 应设置为 False。 |
| SWS 条目 | [ECUC_CanNm_00080] |
|---|---|
| 参数名称 | CanNmCoordinatorSyncSupport |
| 父容器 | CanNmGlobalConfig |
| 描述 | 启用/禁用协调器同步支持。 |
| 多重性 | 1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:X(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: ECU;dependency: 如果 CanNmPassiveModeEnabled 设置为 TRUE,则 CanNmCoordinatorSyncSupport 必须设置为 FALSE。 |
| SWS 条目 | [ECUC_CanNm_00002] |
|---|---|
| 参数名称 | CanNmDevErrorDetect |
| 父容器 | CanNmGlobalConfig |
| 描述 | 开启或关闭开发错误检测与通知(true:启用检测与通知;false:禁用检测与通知)。 |
| 多重性 | 1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | false |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:X(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_CanNm_00094] |
|---|---|
| 参数名称 | CanNmDynamicPncToChannelMappingSupport |
| 父容器 | CanNmGlobalConfig |
| 描述 | 用于启用动态PNC到通道映射处理的预编译开关。False:禁用动态PNC到通道映射;True:启用动态PNC到通道映射。 |
| 多重性 | 1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:X(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: ECU;dependency: 仅当 CanNmGlobalPnSupport == TRUE 且 CanNmPassiveModeEnabled == FALSE 时才允许 CanNmDynamicPncToChannelMappingSupport == TRUE |
| SWS 条目 | [ECUC_CanNm_00086] |
|---|---|
| 参数名称 | CanNmGlobalPnSupport |
| 父容器 | CanNmGlobalConfig |
| 描述 | 用于全局启用部分网络支持的预处理器开关。 |
| 多重性 | 1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | false |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:X(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_CanNm_00009] |
|---|---|
| 参数名称 | CanNmImmediateRestartEnabled |
| 父容器 | CanNmGlobalConfig |
| 描述 | 用于在准备总线睡眠模式中收到总线通信请求时立即传输NM PDU的预处理器开关。 |
| 多重性 | 1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:X(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local;dependency: 如果 CanNmPassiveModeEnabled == true,则不得定义。 |
| SWS 条目 | [ECUC_CanNm_00041] |
|---|---|
| 参数名称 | CanNmImmediateTxconfEnabled |
| 父容器 | CanNmGlobalConfig |
| 描述 | 启用/禁用立即Tx确认。 |
| 多重性 | 1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:X(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: ECU;dependency: 如果启用了 CanNmPassiveModeEnabled,则不应启用 CanNmImmediateTxconfEnabled。 |
| SWS 条目 | [ECUC_CanNm_00032] |
|---|---|
| 参数名称 | CanNmMainFunctionPeriod |
| 父容器 | CanNmGlobalConfig |
| 描述 | CanNm_MainFunction的调用周期(以秒为单位)。 |
| 多重性 | 1 |
| 类型 | EcucFloatParamDef |
| 取值范围 | ]0 .. INF[ |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:X(VARIANT-PRE-COMPILE);Link time:X(VARIANT-LINK-TIME, VARIANT-POST-BUILD);Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_CanNm_00010] |
|---|---|
| 参数名称 | CanNmPassiveModeEnabled |
| 父容器 | CanNmGlobalConfig |
| 描述 | 用于启用被动模式(Passive Mode)支持的预处理器开关。 |
| 多重性 | 1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:X(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: ECU |
| SWS 条目 | [ECUC_CanNm_00011] |
|---|---|
| 参数名称 | CanNmPduRxIndicationEnabled |
| 父容器 | CanNmGlobalConfig |
| 描述 | 用于启用PDU Rx指示的预处理器开关。 |
| 多重性 | 1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:X(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: ECU;dependency: calculationFormula = Equal(NmPduRxIndicationEnabled) |
| SWS 条目 | [ECUC_CanNm_00055] |
|---|---|
| 参数名称 | CanNmRemoteSleepIndEnabled |
| 父容器 | CanNmGlobalConfig |
| 描述 | 用于启用远程睡眠指示支持的预处理器开关。该功能仅网关节点需要。 |
| 多重性 | 1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:X(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local;dependency: calculationFormula = If (CanNmPassiveModeEnabled == False) then Equal(NmRemoteSleepIndEnabled) else Equal(False) |
| SWS 条目 | [ECUC_CanNm_00012] |
|---|---|
| 参数名称 | CanNmStateChangeIndEnabled |
| 父容器 | CanNmGlobalConfig |
| 描述 | 用于启用CAN NM状态变化通知的预处理器开关。 |
| 多重性 | 1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:X(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: ECU |
| SWS 条目 | [ECUC_CanNm_00004] |
|---|---|
| 参数名称 | CanNmUserDataEnabled |
| 父容器 | CanNmGlobalConfig |
| 描述 | 用于启用用户数据支持的预处理器开关。 |
| 多重性 | 1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:X(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: ECU;dependency: 如果NM PDU的所有字节都被NM系统字节和PNC位向量使用而没有为用户数据留下空间,则 CanNmUserDataEnabled 应设置为 FALSE。否则,该参数应按照以下公式设置: |
| SWS 条目 | [ECUC_CanNm_00003] |
|---|---|
| 参数名称 | CanNmVersionInfoApi |
| 父容器 | CanNmGlobalConfig |
| 描述 | 用于启用版本信息API支持的预处理器开关。 |
| 多重性 | 1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | false |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:X(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: ECU |
| 包含的容器 | 容器名称 | 多重性 | 作用域/依赖 |
|---|---|---|---|
| 包含的容器 | CanNmChannelConfig | 1..* | 该容器包含CanNm的通道特定配置参数。 |
9.2.3. CanNmChannelConfig
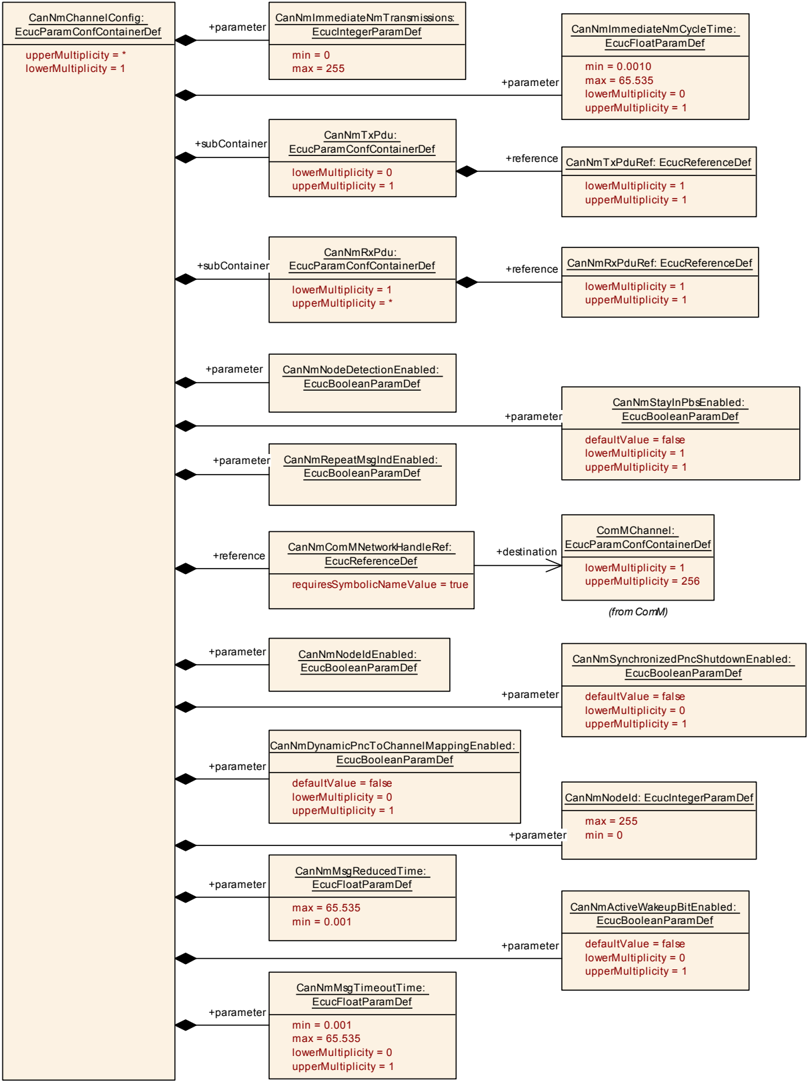
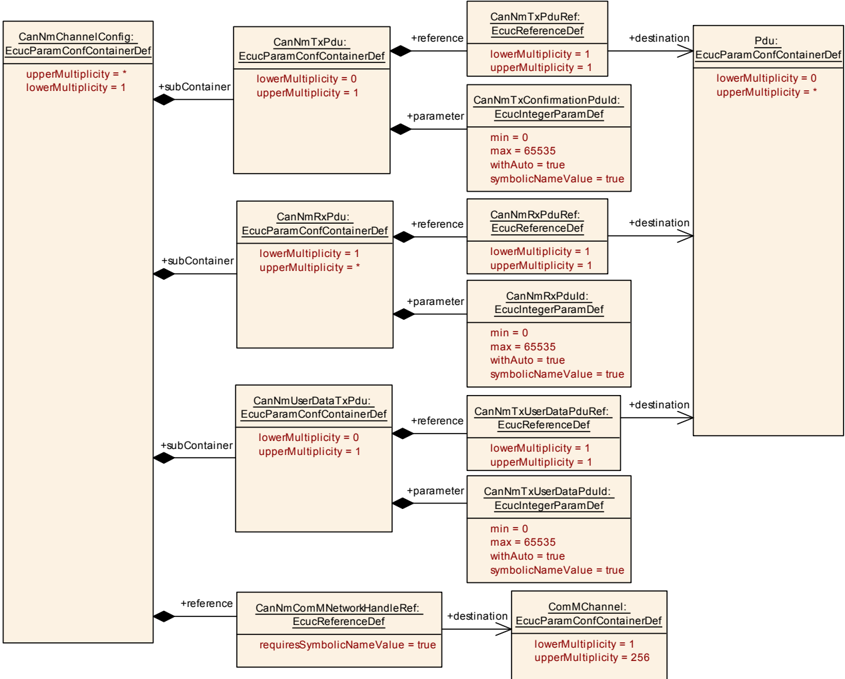
容器CanNmChannelConfig规定的配置参数应位于CanNm_ConfigType类型的数据结构中。
下面列出的运行时可配置参数应针对每个网络管理集群单独进行配置。
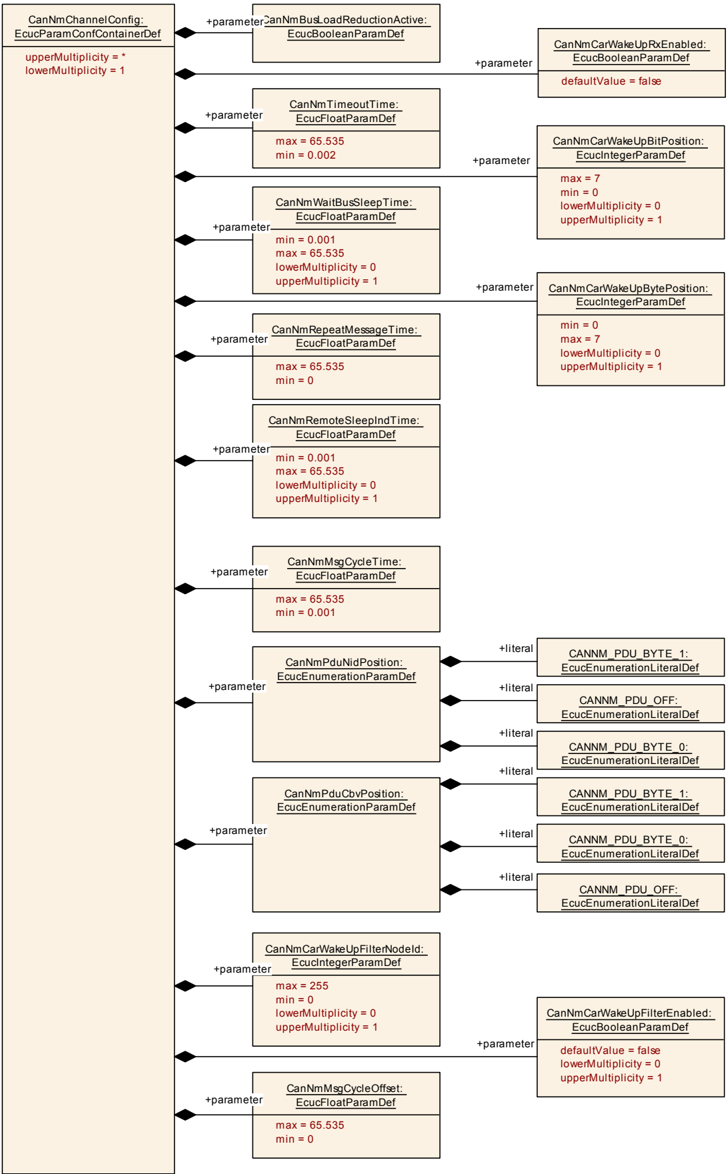
| SWS 条目 | [ECUC_CanNm_00017] |
|---|---|
| 容器名称 | CanNmChannelConfig |
| 父容器 | CanNmGlobalConfig |
| 描述 | 该容器包含CanNm的通道特定配置参数。 |
| Post-Build 变体多重性 | true |
| 多重性配置类 | Pre-compile time:X(VARIANT-PRE-COMPILE, VARIANT-LINK-TIME, VARIANT-POST-BUILD);Link time:-;Post-build time:- |
| 配置参数 | 见下方参数表 |
| SWS 条目 | [ECUC_CanNm_00084] |
|---|---|
| 参数名称 | CanNmActiveWakeupBitEnabled |
| 父容器 | CanNmChannelConfig |
| 描述 | 启用/禁用CanNm模块中对主动唤醒位(Active Wakeup Bit)的处理。 |
| 多重性 | 0..1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | false |
| Post-Build 变体多重性 | false |
| Post-Build 变体值 | false |
| 多重性配置类 | Pre-compile time:X(VARIANT-PRE-COMPILE);Link time:X(VARIANT-LINK-TIME, VARIANT-POST-BUILD);Post-build time:- |
| 值配置类 | Pre-compile time:X(VARIANT-PRE-COMPILE);Link time:X(VARIANT-LINK-TIME, VARIANT-POST-BUILD);Post-build time:- |
| 作用域/依赖 | scope: local;dependency: 仅当 CanNmPassiveModeEnabled 为 False 时该参数有效。 |
| SWS 条目 | [ECUC_CanNm_00068] |
|---|---|
| 参数名称 | CanNmAllNmMessagesKeepAwake |
| 父容器 | CanNmChannelConfig |
| 描述 | 规定CanNm是否丢弃无关的NM PDU。false:只有 PNI 位 = true 且包含针对本ECU的PN请求的NM PDU才触发标准的Rx指示处理;true:每个NM PDU都触发标准的Rx指示处理。 |
| 多重性 | 0..1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | false |
| Post-Build 变体多重性 | false |
| Post-Build 变体值 | false |
| 多重性配置类 | Pre-compile time:X(VARIANT-PRE-COMPILE);Link time:X(VARIANT-LINK-TIME, VARIANT-POST-BUILD);Post-build time:- |
| 值配置类 | Pre-compile time:X(VARIANT-PRE-COMPILE);Link time:X(VARIANT-LINK-TIME, VARIANT-POST-BUILD);Post-build time:- |
| 作用域/依赖 | scope: local;dependency: 仅当 NmPnEiraCalcEnabled == true 或 NmPnEraCalcEnabled == true 时有效 |
| SWS 条目 | [ECUC_CanNm_00042] |
|---|---|
| 参数名称 | CanNmBusLoadReductionActive |
| 父容器 | CanNmChannelConfig |
| 描述 | 该参数定义相应NM通道的总线负载降低是否处于活动状态。 |
| 多重性 | 1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:X(VARIANT-PRE-COMPILE);Link time:X(VARIANT-LINK-TIME, VARIANT-POST-BUILD);Post-build time:- |
| 作用域/依赖 | scope: local;dependency: 如果 CanNmBusLoadReductionEnabled == false,则 CanNmBusLoadReductionActive = false |
| SWS 条目 | [ECUC_CanNm_00075] |
|---|---|
| 参数名称 | CanNmCarWakeUpBitPosition |
| 父容器 | CanNmChannelConfig |
| 描述 | 规定CWU在NM PDU中的位位置。 |
| 多重性 | 0..1 |
| 类型 | EcucIntegerParamDef |
| 取值范围 | 0 .. 7 |
| 默认值 | - |
| Post-Build 变体多重性 | false |
| Post-Build 变体值 | false |
| 多重性配置类 | Pre-compile time:X(VARIANT-PRE-COMPILE);Link time:X(VARIANT-LINK-TIME, VARIANT-POST-BUILD);Post-build time:- |
| 值配置类 | Pre-compile time:X(VARIANT-PRE-COMPILE);Link time:X(VARIANT-LINK-TIME, VARIANT-POST-BUILD);Post-build time:- |
| 作用域/依赖 | scope: local;dependency: 仅当 CanNmCarWakeUpRxEnabled == TRUE 时可用 |
| SWS 条目 | [ECUC_CanNm_00076] |
|---|---|
| 参数名称 | CanNmCarWakeUpBytePosition |
| 父容器 | CanNmChannelConfig |
| 描述 | 规定CWU在NM PDU中的字节位置。 |
| 多重性 | 0..1 |
| 类型 | EcucIntegerParamDef |
| 取值范围 | 0 .. 7 |
| 默认值 | - |
| Post-Build 变体多重性 | false |
| Post-Build 变体值 | false |
| 多重性配置类 | Pre-compile time:X(VARIANT-PRE-COMPILE);Link time:X(VARIANT-LINK-TIME, VARIANT-POST-BUILD);Post-build time:- |
| 值配置类 | Pre-compile time:X(VARIANT-PRE-COMPILE);Link time:X(VARIANT-LINK-TIME, VARIANT-POST-BUILD);Post-build time:- |
| 作用域/依赖 | scope: local;dependency: 仅当 CanNmCarWakeUpRxEnabled == TRUE 时可用;CanNmCarWakeupBytePosition >= 启用的系统字节(CBV、NID)的数量 |
| SWS 条目 | [ECUC_CanNm_00077] |
|---|---|
| 参数名称 | CanNmCarWakeUpFilterEnabled |
| 父容器 | CanNmChannelConfig |
| 描述 | 如果支持CWU过滤,则只有源节点标识符为 CanNmCarWakeUpFilterNodeId 的NM PDU内的CWU位才被视为CWU请求。FALSE:不支持CWU过滤;TRUE:支持CWU过滤。 |
| 多重性 | 0..1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | false |
| Post-Build 变体多重性 | false |
| Post-Build 变体值 | false |
| 多重性配置类 | Pre-compile time:X(VARIANT-PRE-COMPILE);Link time:X(VARIANT-LINK-TIME, VARIANT-POST-BUILD);Post-build time:- |
| 值配置类 | Pre-compile time:X(VARIANT-PRE-COMPILE);Link time:X(VARIANT-LINK-TIME, VARIANT-POST-BUILD);Post-build time:- |
| 作用域/依赖 | scope: local;dependency: 仅当 CanNmCarWakeUpRxEnabled == TRUE 时可用 |
| SWS 条目 | [ECUC_CanNm_00078] |
|---|---|
| 参数名称 | CanNmCarWakeUpFilterNodeId |
| 父容器 | CanNmChannelConfig |
| 描述 | 用于CWU过滤的源节点标识符。如果支持CWU过滤,则只有源节点标识符为 CanNmCarWakeUpFilterNodeId 的NM PDU内的CWU位才被视为CWU请求。 |
| 多重性 | 0..1 |
| 类型 | EcucIntegerParamDef |
| 取值范围 | 0 .. 255 |
| 默认值 | - |
| Post-Build 变体多重性 | false |
| Post-Build 变体值 | false |
| 多重性配置类 | Pre-compile time:X(VARIANT-PRE-COMPILE);Link time:X(VARIANT-LINK-TIME, VARIANT-POST-BUILD);Post-build time:- |
| 值配置类 | Pre-compile time:X(VARIANT-PRE-COMPILE);Link time:X(VARIANT-LINK-TIME, VARIANT-POST-BUILD);Post-build time:- |
| 作用域/依赖 | scope: local;dependency: 仅当 CanNmCarWakeUpFilterEnabled == TRUE 时可用 |
| SWS 条目 | [ECUC_CanNm_00074] |
|---|---|
| 参数名称 | CanNmCarWakeUpRxEnabled |
| 父容器 | CanNmChannelConfig |
| 描述 | 启用或禁用对接收到的NM PDU中整车唤醒(CarWakeUp)位求值的支持。FALSE:不支持CarWakeUp;TRUE:支持CarWakeUp。 |
| 多重性 | 1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | false |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:X(VARIANT-PRE-COMPILE);Link time:X(VARIANT-LINK-TIME, VARIANT-POST-BUILD);Post-build time:- |
| 作用域/依赖 | scope: ECU |
| SWS 条目 | [ECUC_CanNm_00093] |
|---|---|
| 参数名称 | CanNmDynamicPncToChannelMappingEnabled |
| 父容器 | CanNmChannelConfig |
| 描述 | 用于启用动态PNC到通道映射功能的通道特定参数。False:禁用动态PNC到通道映射;True:启用动态PNC到通道映射。 |
| 多重性 | 0..1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | false |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:X(VARIANT-PRE-COMPILE);Link time:X(VARIANT-LINK-TIME, VARIANT-POST-BUILD);Post-build time:- |
| 作用域/依赖 | scope: ECU;dependency: 仅当 CanNmDynamicPncToChannelMappingSupport 为 TRUE 时才应为 TRUE |
| SWS 条目 | [ECUC_CanNm_00057] |
|---|---|
| 参数名称 | CanNmImmediateNmCycleTime |
| 父容器 | CanNmChannelConfig |
| 描述 | 定义立即NM PDU周期时间(以秒为单位),用于 CanNmImmediateNmTransmissions 次NM PDU传输。 |
| 多重性 | 0..1 |
| 类型 | EcucFloatParamDef |
| 取值范围 | [0.001 .. 65.535] |
| 默认值 | - |
| Post-Build 变体多重性 | false |
| Post-Build 变体值 | false |
| 多重性配置类 | Pre-compile time:X(VARIANT-PRE-COMPILE);Link time:X(VARIANT-LINK-TIME, VARIANT-POST-BUILD);Post-build time:- |
| 值配置类 | Pre-compile time:X(VARIANT-PRE-COMPILE);Link time:X(VARIANT-LINK-TIME, VARIANT-POST-BUILD);Post-build time:- |
| 作用域/依赖 | scope: local;dependency: 仅当 CanNmImmediateNmTransmissions 大于1时该参数有效。 |
| SWS 条目 | [ECUC_CanNm_00056] |
|---|---|
| 参数名称 | CanNmImmediateNmTransmissions |
| 父容器 | CanNmChannelConfig |
| 描述 | 定义应传输的立即NM PDU的数量。如果该值为零,则不传输立即NM PDU。立即NM PDU的周期时间由 CanNmImmediateNmCycleTime 定义。 |
| 多重性 | 1 |
| 类型 | EcucIntegerParamDef |
| 取值范围 | 0 .. 255 |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:X(VARIANT-PRE-COMPILE);Link time:X(VARIANT-LINK-TIME, VARIANT-POST-BUILD);Post-build time:- |
| 作用域/依赖 | scope: local;dependency: 如果 CanNmImmediateRestartEnabled = true,则 CanNmImmediateNmTransmissions = 0;如果 CanNmPnHandleMultipleNetworkRequests == True,则 CanNmImmediateNmTransmissions 必须大于0。 |
| SWS 条目 | [ECUC_CanNm_00029] |
|---|---|
| 参数名称 | CanNmMsgCycleOffset |
| 父容器 | CanNmChannelConfig |
| 描述 | 周期传输模式中的时间偏移。它决定传输的启动延迟。以秒为单位。 |
| 多重性 | 1 |
| 类型 | EcucFloatParamDef |
| 取值范围 | [0 .. 65.535] |
| 默认值 | - |
| Post-Build 变体值 | true |
| 值配置类 | Pre-compile time:X(VARIANT-PRE-COMPILE);Link time:X(VARIANT-LINK-TIME, VARIANT-POST-BUILD);Post-build time:- |
| 作用域/依赖 | scope: local;dependency: 参数值 < CanNmMsgCycleTime;仅当 CanNmPassiveModeEnabled 为 False 时该参数有效。 |
| SWS 条目 | [ECUC_CanNm_00028] |
|---|---|
| 参数名称 | CanNmMsgCycleTime |
| 父容器 | CanNmChannelConfig |
| 描述 | NM PDU的周期(以秒为单位)。它确定「具有总线负载降低的周期性传输模式」中的周期速率,并且是「不具有总线负载降低的周期性传输模式」中传输调度的基础。 |
| 多重性 | 1 |
| 类型 | EcucFloatParamDef |
| 取值范围 | [0.001 .. 65.535] |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:X(VARIANT-PRE-COMPILE);Link time:X(VARIANT-LINK-TIME, VARIANT-POST-BUILD);Post-build time:- |
| 作用域/依赖 | scope: ECU;dependency: 仅当 CanNmPassiveModeEnabled 为 False 时该参数有效。 |
| SWS 条目 | [ECUC_CanNm_00043] |
|---|---|
| 参数名称 | CanNmMsgReducedTime |
| 父容器 | CanNmChannelConfig |
| 描述 | 具有总线负载降低的周期性传输模式中节点特定的总线周期时间。以秒为单位。 |
| 多重性 | 1 |
| 类型 | EcucFloatParamDef |
| 取值范围 | [0.001 .. 65.535] |
| 默认值 | - |
| Post-Build 变体值 | true |
| 值配置类 | Pre-compile time:X(VARIANT-PRE-COMPILE);Link time:X(VARIANT-LINK-TIME, VARIANT-POST-BUILD);Post-build time:- |
| 作用域/依赖 | scope: local;dependency: 0,5 * CanNmMsgCycleTime <= CanNmMsgReducedTime < CanNmMsgCycleTime;仅当 CanNmBusLoadReductionEnabled == True 且 CanNmBusLoadReductionActive == True 且 CanNmPassiveModeEnabled == False 时该参数有效,否则不使用该参数。 |
| SWS 条目 | [ECUC_CanNm_00030] |
|---|---|
| 参数名称 | CanNmMsgTimeoutTime |
| 父容器 | CanNmChannelConfig |
| 描述 | 当使用部分网络且定义了该超时时间时,CanNm监控NM-PDU是否在此传输超时时间内成功传输,否则提供错误通知。 |
| 多重性 | 0..1 |
| 类型 | EcucFloatParamDef |
| 取值范围 | [0.001 .. 65.535] |
| 默认值 | - |
| Post-Build 变体多重性 | true |
| Post-Build 变体值 | true |
| 多重性配置类 | Pre-compile time:X(VARIANT-PRE-COMPILE);Link time:X(VARIANT-LINK-TIME, VARIANT-POST-BUILD);Post-build time:- |
| 值配置类 | Pre-compile time:X(VARIANT-PRE-COMPILE);Link time:X(VARIANT-LINK-TIME, VARIANT-POST-BUILD);Post-build time:- |
| 作用域/依赖 | scope: local;dependency: CanNmMsgTimeoutTime < CanNmMsgCycleTime;仅当 CanNmPassiveModeEnabled 和 CanNmImmediateTxConfEnabled 设置为 FALSE 且 CanNmPnEnabled 设置为 TRUE 时该参数有效。 |
| SWS 条目 | [ECUC_CanNm_00088] |
|---|---|
| 参数名称 | CanNmNodeDetectionEnabled |
| 父容器 | CanNmChannelConfig |
| 描述 | 用于启用节点检测功能的预编译开关。 |
| 多重性 | 1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:X(VARIANT-PRE-COMPILE);Link time:X(VARIANT-LINK-TIME, VARIANT-POST-BUILD);Post-build time:- |
| 作用域/依赖 | scope: ECU;dependency: 仅当 CanNmNodeIdEnabled 设置为 TRUE 时有效;如果 CanNmPassiveModeEnabled == True,则 CanNmNodeDetection = False |
| SWS 条目 | [ECUC_CanNm_00031] |
|---|---|
| 参数名称 | CanNmNodeId |
| 父容器 | CanNmChannelConfig |
| 描述 | 本地节点的节点标识符。 |
| 多重性 | 1 |
| 类型 | EcucIntegerParamDef |
| 取值范围 | 0 .. 255 |
| 默认值 | - |
| Post-Build 变体值 | true |
| 值配置类 | Pre-compile time:X(VARIANT-PRE-COMPILE);Link time:X(VARIANT-LINK-TIME);Post-build time:X(VARIANT-POST-BUILD) |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_CanNm_00090] |
|---|---|
| 参数名称 | CanNmNodeIdEnabled |
| 父容器 | CanNmChannelConfig |
| 描述 | 用于启用源节点标识符的预处理器开关。 |
| 多重性 | 1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:X(VARIANT-PRE-COMPILE);Link time:X(VARIANT-LINK-TIME, VARIANT-POST-BUILD);Post-build time:- |
| 作用域/依赖 | scope: ECU;dependency: calculationFormula = Equal(NmNodeIdEnabled) |
| SWS 条目 | [ECUC_CanNm_00026] |
|---|---|
| 参数名称 | CanNmPduCbvPosition |
| 父容器 | CanNmChannelConfig |
| 描述 | 定义控制位向量在NM PDU中的位置。该参数的值表示控制位向量在NM PDU中的位置(CanNmPduByte0 表示字节0,CanNmPduByte1 表示字节1,CanNmPduOff 表示源节点标识符不是NM PDU的一部分)。实现类型:CanNm_PduPositionType。 |
| 多重性 | 1 |
| 类型 | EcucEnumerationParamDef |
| 取值范围 | CANNM_PDU_BYTE_0:使用字节0 |
| 取值范围 | CANNM_PDU_BYTE_1:使用字节1 |
| 取值范围 | CANNM_PDU_OFF:不使用控制位向量 |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:X(VARIANT-PRE-COMPILE);Link time:X(VARIANT-LINK-TIME, VARIANT-POST-BUILD);Post-build time:- |
| 作用域/依赖 | scope: ECU;dependency: CanNmPduNidPosition;如果 CanNmNodeDetectionEnabled == true,则 CanNmPduCbvPosition != CANNM_PDU_OFF;如果 (CanNmPduCbvPosition != CANNM_PDU_OFF 且 CanNmPduNidPosition != CANNM_PDU_OFF),则 CanNmPduCbvPosition != CanNmPduNidPosition;如果 (CanNmPduCbvPosition != CANNM_PDU_OFF 且 CanNmPduNidPosition == CANNM_PDU_OFF),则 CanNmPduCbvPosition = CANNM_PDU_BYTE0 |
| SWS 条目 | [ECUC_CanNm_00025] |
|---|---|
| 参数名称 | CanNmPduNidPosition |
| 父容器 | CanNmChannelConfig |
| 描述 | 定义源节点标识符在NM PDU中的位置。该参数的值表示源节点标识符在NM PDU中的位置(CANNM_PDU_BYTE_0 表示字节0,CANNM_PDU_BYTE_1 表示字节1,CANNM_PDU_OFF 表示源节点标识符不是NM PDU的一部分)。实现类型:CanNm_PduPositionType。 |
| 多重性 | 1 |
| 类型 | EcucEnumerationParamDef |
| 取值范围 | CANNM_PDU_BYTE_0:使用字节0 |
| 取值范围 | CANNM_PDU_BYTE_1:使用字节1 |
| 取值范围 | CANNM_PDU_OFF:不使用节点标识 |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:X(VARIANT-PRE-COMPILE);Link time:X(VARIANT-LINK-TIME, VARIANT-POST-BUILD);Post-build time:- |
| 作用域/依赖 | scope: ECU;dependency: CanNmPduCbvPosition;如果 CanNmNodeIdEnabled == true,则 CanNmPduNidPosition != CANNM_PDU_OFF;如果 (CanNmPduNidPosition != CANNM_PDU_OFF 且 CanNmPduCbvPosition != CANNM_PDU_OFF),则 CanNmPduNidPosition != CanNmPduCbvPosition;如果 (CanNmPduNidPosition != CANNM_PDU_OFF 且 CanNmPduCbvPosition == CANNM_PDU_OFF),则 CanNmPduNidPosition = CANNM_PDU_BYTE0 |
| SWS 条目 | [ECUC_CanNm_00066] |
|---|---|
| 参数名称 | CanNmPnEnabled |
| 父容器 | CanNmChannelConfig |
| 描述 | 启用或禁用部分网络支持。false:不支持部分网络;true:支持部分网络。 |
| 多重性 | 0..1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | false |
| Post-Build 变体多重性 | true |
| Post-Build 变体值 | true |
| 多重性配置类 | Pre-compile time:X(VARIANT-PRE-COMPILE);Link time:X(VARIANT-LINK-TIME);Post-build time:X(VARIANT-POST-BUILD) |
| 值配置类 | Pre-compile time:X(VARIANT-PRE-COMPILE);Link time:X(VARIANT-LINK-TIME);Post-build time:X(VARIANT-POST-BUILD) |
| 作用域/依赖 | scope: ECU;dependency: 仅当 CanNmGlobalPnSupport == true 时有效 |
| SWS 条目 | [ECUC_CanNm_00073] |
|---|---|
| 参数名称 | CanNmPnHandleMultipleNetworkRequests |
| 父容器 | CanNmChannelConfig |
| 描述 | 规定CanNm是否执行从网络模式(Network Mode)到重复消息状态(Repeat Message State)的额外转换(true)或不执行(false)。 |
| 多重性 | 0..1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | false |
| Post-Build 变体多重性 | false |
| Post-Build 变体值 | false |
| 多重性配置类 | Pre-compile time:X(VARIANT-PRE-COMPILE);Link time:X(VARIANT-LINK-TIME, VARIANT-POST-BUILD);Post-build time:- |
| 值配置类 | Pre-compile time:X(VARIANT-PRE-COMPILE);Link time:X(VARIANT-LINK-TIME, VARIANT-POST-BUILD);Post-build time:- |
| 作用域/依赖 | scope: local;dependency: 仅当 CanNmGlobalPnSupport == true 时有效 |
| SWS 条目 | [ECUC_CanNm_00023] |
|---|---|
| 参数名称 | CanNmRemoteSleepIndTime |
| 父容器 | CanNmChannelConfig |
| 描述 | 远程睡眠指示的超时时间。它定义了识别所有其他节点已准备好睡眠所需的时间(以秒为单位)。 |
| 多重性 | 0..1 |
| 类型 | EcucFloatParamDef |
| 取值范围 | [0.001 .. 65.535] |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:X(VARIANT-PRE-COMPILE);Link time:X(VARIANT-LINK-TIME, VARIANT-POST-BUILD);Post-build time:- |
| 作用域/依赖 | scope: local;dependency: CanNmRemoteSleepIndTime >= CanNmMsgCycleTime;仅当 CanNmRemoteSleepIndEnabled = true 时才需要 CanNmRemoteSleepIndTime |
| SWS 条目 | [ECUC_CanNm_00022] |
|---|---|
| 参数名称 | CanNmRepeatMessageTime |
| 父容器 | CanNmChannelConfig |
| 描述 | 重复消息状态的超时时间。它定义了NM应在重复消息状态中停留的时间(以秒为单位)。 |
| 多重性 | 1 |
| 类型 | EcucFloatParamDef |
| 取值范围 | [0 .. 65.535] |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:X(VARIANT-PRE-COMPILE);Link time:X(VARIANT-LINK-TIME, VARIANT-POST-BUILD);Post-build time:- |
| 作用域/依赖 | scope: local;dependency: CanNmRepeatMessageTime = n * CanNmMsgCycleTime;CanNmRepeatMessageTime > CanNmImmediateNmTransmissions * CanNmImmediateNmCycleTime。通常它应等于 n * CanNmMsgCycleTime,其中 n 表示在重复消息状态中正常发送的NM PDU的数量。n 减1后的值决定了节点检测过程能够容忍的丢失NM PDU的数量。值0表示未配置重复消息状态。这意味着重复消息状态是瞬态的,即进入后立即离开,因此不会产生启动稳定性。 |
| SWS 条目 | [ECUC_CanNm_00089] |
|---|---|
| 参数名称 | CanNmRepeatMsgIndEnabled |
| 父容器 | CanNmChannelConfig |
| 描述 | 启用/禁用「已接收到重复消息请求位」的通知。 |
| 多重性 | 1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:X(VARIANT-PRE-COMPILE);Link time:X(VARIANT-LINK-TIME, VARIANT-POST-BUILD);Post-build time:- |
| 作用域/依赖 | scope: ECU;dependency: 如果 CanNmPassiveModeEnabled == TRUE,或者 (CanNmNodeDetectionEnabled == FALSE 且 CanNmDynamicPncToChannelMappingEnabled == FALSE),则 CanNmRepeatMsgIndEnabled = FALSE。如果 CanNmDynamicPncToChannelMappingEnabled == TRUE,则 CanNmRepeatMsgIndEnabled = TRUE。 |
| SWS 条目 | [ECUC_CanNm_00092] |
|---|---|
| 参数名称 | CanNmStayInPbsEnabled |
| 父容器 | CanNmChannelConfig |
| 描述 | 如果禁用该参数,则准备总线睡眠模式(Prepare Bus-Sleep Mode)会在 CanNmWaitBusSleepTime 之后离开。如果启用该参数,则只有在ECU断电或出现任何重启原因时才能离开准备总线睡眠模式。 |
| 多重性 | 1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | false |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:X(VARIANT-PRE-COMPILE);Link time:X(VARIANT-LINK-TIME, VARIANT-POST-BUILD);Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_CanNm_00097] |
|---|---|
| 参数名称 | CanNmSynchronizedPncShutdownEnabled |
| 父容器 | CanNmChannelConfig |
| 描述 | 规定CanNm是否处理PN关闭消息以支持跨PN拓扑的同步PNC关闭。这仅用于充当顶级PNC协调器或中间PNC协调器角色的ECU。因此,PNC网关功能被启用,因此使用ERA计算。FALSE:禁用同步PNC关闭;TRUE:启用同步PNC关闭。 |
| 多重性 | 0..1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | false |
| Post-Build 变体多重性 | false |
| Post-Build 变体值 | false |
| 多重性配置类 | Pre-compile time:X(VARIANT-PRE-COMPILE);Link time:X(VARIANT-LINK-TIME);Post-build time:- |
| 值配置类 | Pre-compile time:X(VARIANT-PRE-COMPILE);Link time:X(VARIANT-LINK-TIME);Post-build time:- |
| 作用域/依赖 | scope: local;dependency: 仅当 CanNmPnEnabled == TRUE 且 NmPnEraCalcEnabled == TRUE 时可用。 |
| SWS 条目 | [ECUC_CanNm_00020] |
|---|---|
| 参数名称 | CanNmTimeoutTime |
| 父容器 | CanNmChannelConfig |
| 描述 | 如果NM处于就绪睡眠状态(Ready Sleep State),它表示在最后一次NM PDU传输或接收之后,经过多长时间(以秒为单位)启动到准备总线睡眠模式(Prepare Bus-Sleep Mode)的状态转换。如果NM处于重复消息状态或正常操作状态,且在此时间内无法传输或接收NM PDU,则会引发运行时错误。 |
| 多重性 | 1 |
| 类型 | EcucFloatParamDef |
| 取值范围 | [0.002 .. 65.535] |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:X(VARIANT-PRE-COMPILE);Link time:X(VARIANT-LINK-TIME, VARIANT-POST-BUILD);Post-build time:- |
| 作用域/依赖 | scope: ECU;dependency: CanNmTimeoutTime > CanNmMsgCycleTime;对于集群中的所有节点它应相等;它应大于 CanNmMsgCycleTime。 |
| SWS 条目 | [ECUC_CanNm_00021] |
|---|---|
| 参数名称 | CanNmWaitBusSleepTime |
| 父容器 | CanNmChannelConfig |
| 描述 | 总线冷却阶段(bus calm down phase)的超时时间。它表示NM应在准备总线睡眠模式中停留多长时间(以秒为单位),之后才转换到总线睡眠模式(Bus-Sleep Mode)。 |
| 多重性 | 0..1 |
| 类型 | EcucFloatParamDef |
| 取值范围 | [0.001 .. 65.535] |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:X(VARIANT-PRE-COMPILE);Link time:X(VARIANT-LINK-TIME, VARIANT-POST-BUILD);Post-build time:- |
| 作用域/依赖 | scope: local;dependency: 对于集群中的所有节点它应相等;它应足够长以使所有Tx缓冲区清空。如果禁用了 CanNmStayInPbsEnabled,则该参数 |
| SWS 条目 | [ECUC_CanNm_00018] |
|---|---|
| 参数名称 | CanNmComMNetworkHandleRef |
| 父容器 | CanNmChannelConfig |
| 描述 | 该引用指向由 ComMChannel 定义的唯一通道,并提供对 ComMChannelId 中唯一通道索引值的访问。 |
| 多重性 | 1 |
| 类型 | 对 ComMChannel 的符号名称引用(Symbolic name reference) |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:-;Link time:X(VARIANT-LINK-TIME, VARIANT-POST-BUILD);Post-build time:- |
| 作用域/依赖 | scope: local |
| 包含的容器 | 容器名称 | 多重性 | 作用域/依赖 |
|---|---|---|---|
| 包含的容器 | CanNmRxPdu | 1..* | 该容器用于配置CanNm通道所使用的Rx PDU属性。 |
| 包含的容器 | CanNmTxPdu | 0..1 | 该容器包含 CanNmTxConfirmationPduId 和 CanNmTxPduRef。 |
| 包含的容器 | CanNmUserDataTxPdu | 0..1 | 该可选容器用于配置 UserNm PDU。仅当启用了 CanNmComUserDataSupport 时该容器才可用。 |
9.2.4. CanNmRxPdu
| SWS 条目 | [ECUC_CanNm_00038] |
|---|---|
| 容器名称 | CanNmRxPdu |
| 父容器 | CanNmChannelConfig |
| 描述 | 该容器用于配置CanNm通道所使用的Rx PDU属性。 |
| 配置参数 | 见下方参数表 |
| SWS 条目 | [ECUC_CanNm_00054] |
|---|---|
| 参数名称 | CanNmRxPduId |
| 父容器 | CanNmRxPdu |
| 描述 | 该参数定义与此CanNm通道关联的 CanIf L-PDU 范围的Rx PDU ID。 |
| 多重性 | 1 |
| 类型 | EcucIntegerParamDef(为该参数生成符号名称) |
| 取值范围 | 0 .. 65535 |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:X(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: ECU |
| SWS 条目 | [ECUC_CanNm_00039] |
|---|---|
| 参数名称 | CanNmRxPduRef |
| 父容器 | CanNmRxPdu |
| 描述 | 对此CanNm通道所使用的全局PDU的引用。 |
| 多重性 | 1 |
| 类型 | 对 Pdu 的引用(Reference to Pdu) |
| Post-Build 变体值 | true |
| 值配置类 | Pre-compile time:X(VARIANT-PRE-COMPILE);Link time:X(VARIANT-LINK-TIME);Post-build time:X(VARIANT-POST-BUILD) |
| 作用域/依赖 | scope: local |
无包含的容器。
9.2.5. CanNmTxPdu
| SWS 条目 | [ECUC_CanNm_00036] |
|---|---|
| 容器名称 | CanNmTxPdu |
| 父容器 | CanNmChannelConfig |
| 描述 | 该容器包含 CanNmTxConfirmationPduId 和 CanNmTxPduRef。 |
| 配置参数 | 见下方参数表 |
| SWS 条目 | [ECUC_CanNm_00048] |
|---|---|
| 参数名称 | CanNmTxConfirmationPduId |
| 父容器 | CanNmTxPdu |
| 描述 | 由下层用于向下层确认 CanNmTx Pdu 传输的句柄ID。 |
| 多重性 | 1 |
| 类型 | EcucIntegerParamDef(为该参数生成符号名称) |
| 取值范围 | 0 .. 65535 |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:X(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: ECU |
| SWS 条目 | [ECUC_CanNm_00037] |
|---|---|
| 参数名称 | CanNmTxPduRef |
| 父容器 | CanNmTxPdu |
| 描述 | 对公共PDU结构的引用。 |
| 多重性 | 1 |
| 类型 | 对 Pdu 的引用(Reference to Pdu) |
| Post-Build 变体值 | true |
| 值配置类 | Pre-compile time:X(VARIANT-PRE-COMPILE);Link time:X(VARIANT-LINK-TIME);Post-build time:X(VARIANT-POST-BUILD) |
| 作用域/依赖 | scope: local |
无包含的容器。
9.2.6. CanNmUserDataTxPdu
| SWS 条目 | [ECUC_CanNm_00045] |
|---|---|
| 容器名称 | CanNmUserDataTxPdu |
| 父容器 | CanNmChannelConfig |
| 描述 | 该可选容器用于配置 UserNm PDU。仅当启用了 CanNmComUserDataSupport 时该容器才可用。 |
| 配置参数 | 见下方参数表 |
| SWS 条目 | [ECUC_CanNm_00047] |
|---|---|
| 参数名称 | CanNmTxUserDataPduId |
| 父容器 | CanNmUserDataTxPdu |
| 描述 | 该参数定义NM用户数据 I-PDU 的句柄ID。 |
| 多重性 | 1 |
| 类型 | EcucIntegerParamDef(为该参数生成符号名称) |
| 取值范围 | 0 .. 65535 |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:X(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: ECU |
| SWS 条目 | [ECUC_CanNm_00046] |
|---|---|
| 参数名称 | CanNmTxUserDataPduRef |
| 父容器 | CanNmUserDataTxPdu |
| 描述 | 对全局PDU集合中NM用户数据 I-PDU 的引用。 |
| 多重性 | 1 |
| 类型 | 对 Pdu 的引用(Reference to Pdu) |
| Post-Build 变体值 | true |
| 值配置类 | Pre-compile time:X(VARIANT-PRE-COMPILE);Link time:X(VARIANT-LINK-TIME);Post-build time:X(VARIANT-POST-BUILD) |
| 作用域/依赖 | scope: local |
无包含的容器。
9.3. 发布信息
详情请参阅SWS_BSWGeneral[4]中的章节10.3「发布信息」(Published Information)。
10. 示例
10.1. 具有降低总线负载的周期性传输模式示例
三个节点连接到总线并处于「正常操作」状态。具有最小 CanNmMsgReducedTime 的节点(节点1和节点2)交替发送它们的网络管理PDU。一段时间后,节点1进入「就绪睡眠」状态。现在节点2和节点3交替发送网络管理PDU。一段时间后,节点2也进入「就绪睡眠」状态。由于节点3是总线上最后一个节点,只有节点3以 CanNmMsgCycleTime 发送消息。
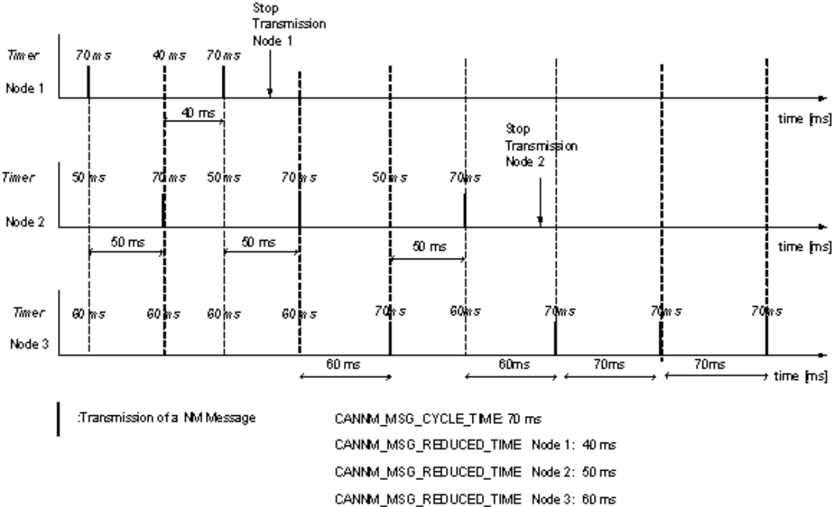
10.2. 网络管理PDU的示例时序行为
假设一个由三个节点1、2、3组成的示例网络(另见图A.2)。节点特定的周期偏移分别等于 t1 < t2 < t3 < T。NM周期时间等于T(见图A.3)。
在重复消息状态(Repeat Message State)中发送到总线上的网络管理PDU如图A.4所示,而在正常操作/就绪睡眠状态(Normal Operation / Ready Sleep State)中的如图A.5所示。图A.5中的每个点都表示NM超时计时器的重新启动。
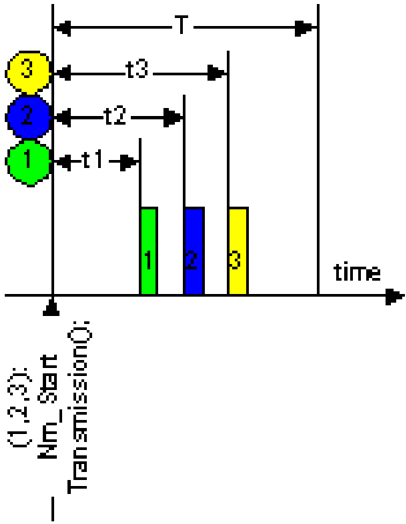
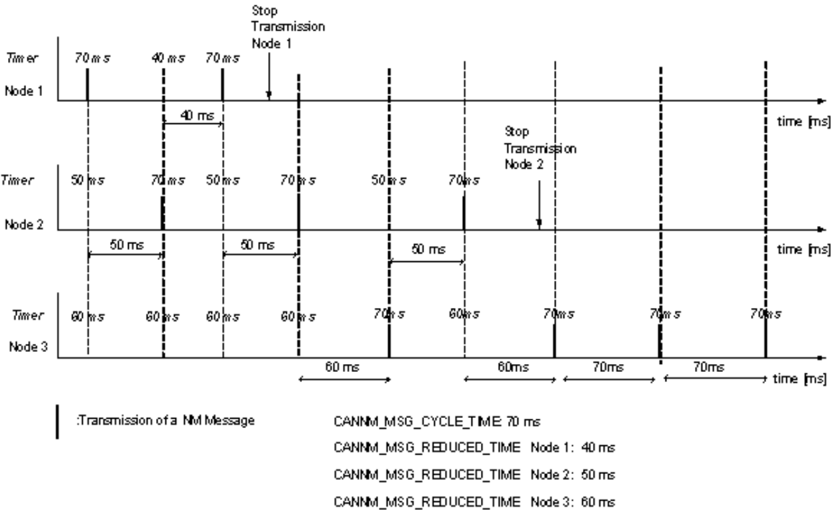
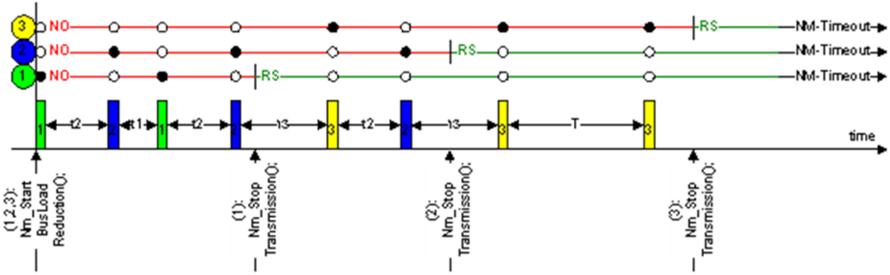
微信扫一扫,获取更多及时资讯
