CDD 设计与集成指南
1. 引言
1.1. 文档范围
本文档的目的是:
- 概述复杂驱动(Complex Driver,CDD);
- 给出在 AUTOSAR 架构内实现与集成 CDD 的建议。
本文档面向 CDD 的开发者与集成者。
2. 术语与缩略语的定义
具有局部作用域、因而未包含在 AUTOSAR 词汇表中的缩略语与缩写,必须出现在本地词汇表中。
| 缩写/缩略语 | 说明 |
|---|---|
| CDD | CDD 曾是 Complex Device Driver(复杂设备驱动)或 Complex Driver(复杂驱动)的缩写,但不限于驱动。 |
2.1. 术语词汇表
术语词汇表见文档 [1] AUTOSAR 词汇表。
| 术语 | 定义 |
|---|---|
| <MODULENAME> | 该术语在文档 [2] General Requirements on Basic Software Modules 中定义。 |
3. 要使用的约定
在需求中,应使用以下特定语义(基于互联网工程任务组 IETF)。
本文档中的关键词「MUST」「MUST NOT」「REQUIRED」「SHALL」「SHALL NOT」「SHOULD」「SHOULD NOT」「RECOMMENDED」「MAY」和「OPTIONAL」应按如下方式解释。
注意,使用这些词的文档的需求层级会修饰这些词的强制力。
- MUST:这个词或形容词「LEGALLY REQUIRED」表示该定义由于法律问题是规范的绝对要求。
- MUST NOT:这个短语表示该定义由于法律问题是规范的绝对禁止。
- SHALL:这个短语或形容词「REQUIRED」表示该定义是规范的绝对要求。
- SHALL NOT:这个短语表示该定义是规范的绝对禁止。
- SHOULD:这个词或形容词「RECOMMENDED」表示在特定情况下可能存在忽略某一特定条目的正当理由,但在选择不同做法之前必须理解并仔细权衡其全部影响。
- SHOULD NOT:这个短语或短语「NOT RECOMMENDED」表示在特定情况下可能存在正当理由,使该特定行为是可接受的甚至有用的,但在实现以此标签描述的任何行为之前,应当理解全部影响并仔细权衡该情况。
- MAY:这个词或形容词「OPTIONAL」表示一个条目是真正可选的。一个供应商可能因为特定市场需要它、或认为它能增强产品而选择包含该条目,而另一个供应商可能省略同一条目。
不包含某个特定选项的实现,应当准备好与包含该选项的另一个实现互操作,尽管功能可能有所减少。同样,包含某个特定选项的实现,应当准备好与不包含该选项的另一个实现互操作(当然,该选项提供的特性除外)。
4. 相关文档
4.1. 输入文件和相关标准与规范
AUTOSAR_FO_TR_Glossary
[2] General Requirements on Basic Software Modules
AUTOSAR_CP_SRS_BSWGeneral
[3] Layered Software Architecture
AUTOSAR_CP_EXP_LayeredSoftwareArchitecture
[4] List of Basic Software Modules
AUTOSAR_CP_TR_BSWModuleList
[5] General Specification of Basic Software Modules
AUTOSAR_CP_SWS_BSWGeneral
[6] Specification of Standard Types
AUTOSAR_CP_SWS_StandardTypes
[7] Specification of Platform Types for Classic Platform
AUTOSAR_CP_SWS_PlatformTypes
[8] Specification of Communication Stack Types
AUTOSAR_CP_SWS_CommunicationStackTypes
[9] Basic Software Module Description Template
AUTOSAR_CP_TPS_BSWModuleDescriptionTemplate
[10] Specification of ECU Configuration
AUTOSAR_CP_TPS_ECUConfiguration
[11] Specification of ECU State Manager
AUTOSAR_CP_SWS_ECUStateManager
[12] Specification of Watchdog Manager
AUTOSAR_CP_SWS_WatchdogManager
[13] Specification of PDU Router
AUTOSAR_CP_SWS_PDURouter
[14] Specification of Communication
AUTOSAR_CP_SWS_COM
[15] Specification of Communication Manager
AUTOSAR_CP_SWS_COMManager
[16] Specification of Network Management Interface
AUTOSAR_CP_SWS_NetworkManagementInterface
[17] Specification of TCP/IP Stack
AUTOSAR_CP_SWS_TcpIp
[18] Description of the AUTOSAR standard errors
AUTOSAR_CP_EXP_ErrorDescription
[19] Specification of Operating System
AUTOSAR_CP_SWS_OS
[20] Specification of Synchronized Time-Base Manager
AUTOSAR_CP_SWS_SynchronizedTimeBaseManager
5. CDD 简介
复杂驱动(CDD)是未被 AUTOSAR 标准化的软件实体,它可以访问 AUTOSAR 接口和/或基础软件模块 API,或经由它们被访问。
按照文档 [3] Layered Software Architecture,CDD 是位于基础软件复杂驱动层的一个特定模块,它与标准 BSW 模块或 Rte 交互。
- CDD 可能需要与分层软件架构的模块对接;
- 分层软件架构的模块可能需要与 CDD 对接;
- CDD 可能需要经由 Rte 与 SW-C 对接。
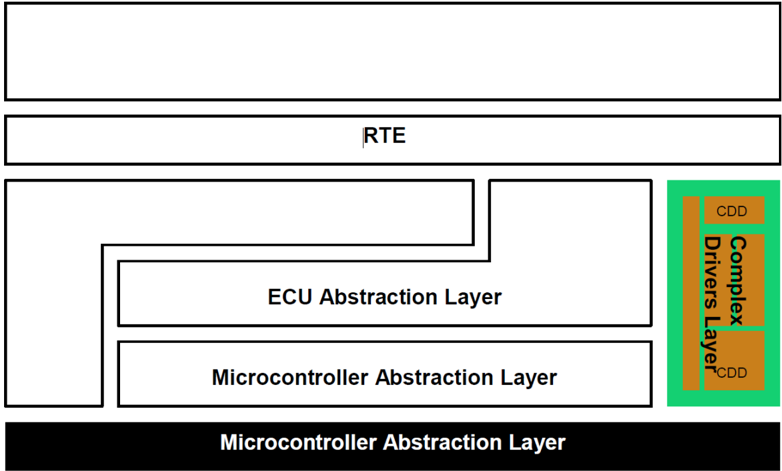
CDD 的主要目标是:借助特定中断和/或复杂的微控制器外设、外部设备(通信收发器、ASIC 等)直接访问微控制器,实现复杂的传感器评估和执行器控制,以满足特殊的功能与时序要求。
此外,它还可以用于实现增强的服务/协议,或封装非 AUTOSAR 系统的既有功能。
CDD 的实现可能依赖应用、微控制器和 ECU。
最后,CDD 可以作为把现有或新概念引入 AUTOSAR 软件架构的迁移机制。
6. CDD 设计建议
为了对接并简化 CDD 在 AUTOSAR 架构中的集成,设计者应当考虑以下几点。
6.1. 文档
6.1.1 用户手册
CDD 设计者应提供一份用户手册,以简化集成并向客户提供信息:
- CDD 的介绍与概览;
- 功能操作的描述(初始化、正常运行、关机、故障运行等);
- 与其他 BSW 模块、SchM 和 Rte 的关系及其需要的描述;例如来自 NvM 的内存块、要配置的临界区;
- 文件结构与依赖;
- 接口(包括服务)的描述:名称、描述、可重入性、参数(名称、类型、范围、取值)、返回值(名称、类型、范围、取值)、配置类别;
- 非功能需求的描述:时序与行为要求、资源使用、与其他 BSW 模块或 SW-C 的行为等;
- Dem 错误的描述,可选的 Det 错误、调试变量;
- 配置参数的描述(名称、类型、范围、取值);
- 内存映射需要的描述(Flash、RAM);
- 使用限制与未决问题;
- 集成约束以及对其他模块的要求;
- 示例。
6.1.1.1 模块 ID
CDD 可用模块 ID 的范围在文档 [4] List of Basic Software Modules 中描述。
6.2. 实现
AUTOSAR 对 CDD 实现几乎没有约束。至少:
- CDD 应遵守输入规范 [2]、[3]、[5]、[6]、[7]、[8]、[9]、[10];
- CDD 应通过定义可由 SchM 或 OS 机制处理的临界区来保护其关键资源;
- CDD 模式可由 EcuM 和 BswM 模块管理;
- CDD 可以使用内存映射机制处理其内存段;
- CDD 可以使用 Det 或 Dem 模块报告其错误。
6.3. CDD 文件
本节仅是一条建议,并未完整定义模块的文件结构。
6.3.1 代码文件
除文档 [2] General Requirements on Basic Software Modules 与文档 [5] General Specification on Basic Software Modules 中的要求之外,CDD 模块的代码文件结构不是固定的。
至少,应提供 CDD_<MODULENAME>.c。
中断函数可以放在 CDD_<MODULENAME>_Irq.c 中。
Callout 函数可以放在 CDD_<MODULENAME>_Callout.c 中。
根据需要,从配置在链接期生成的 C 对象可以放在 CDD_<MODULENAME>_Lcfg.c 文件中。
根据需要,从配置在构建后期(Post Build)生成的 C 对象可以放在 CDD_<MODULENAME>_PBcfg.c 文件中。
如果 CDD 模块的实现需要额外的代码文件,它可以自由地包含它们。
6.3.2 头文件
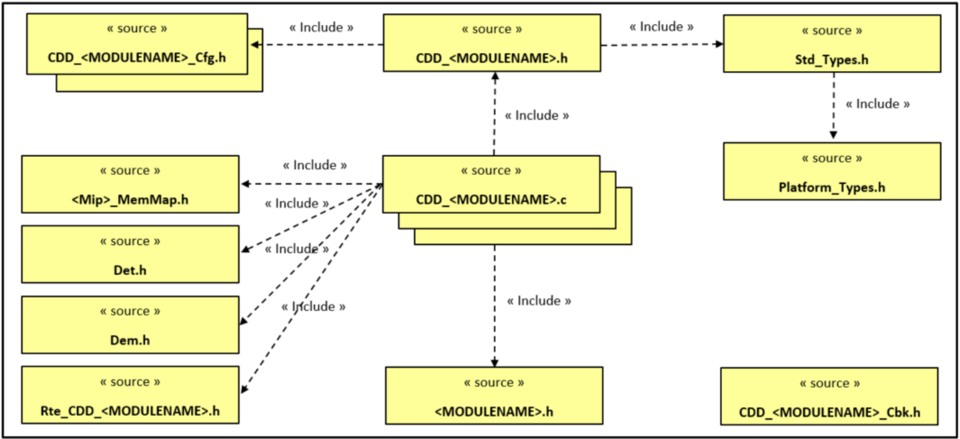
下图包含 CDD 模块已定义的 AUTOSAR 头文件层级。
CDD 模块应提供一个头文件结构,使得 CDD 模块的用户只需要包含 CDD_<MODULENAME>.h 文件。
如果某些回调函数必须由其他 BSW 模块处理,CDD 模块可以提供 CDD_<MODULENAME>_Cbk.h 头文件。
根据需要,从配置生成的 C 对象声明可以放在 CDD_<MODULENAME>Cfg.h、CDD<MODULENAME>PBcfg.h、CDD<MODULENAME>_Lcfg.h 文件中。
如果 CDD 模块的实现需要额外的头文件,它可以自由地包含它们。头文件是自包含的,即它们会包含它们所需要的所有其他头文件。
CDD 模块可以包含 Det.h 和/或 Dem.h 头文件以报告错误。
如果必须定义某些内存映射区域,CDD 模块可以包含 <Mip>_MemMap.h 头文件,其中 <Mip> 是模块实现前缀(Module Implementation Prefix)。
如果配置了到 Rte 的接口,CDD 模块可以包含 Rte_CDD_<MODULENAME>.h 头文件。
6.3.3 推荐的文件结构
下图描述了 CDD 模块的基本的、已定义的 AUTOSAR 头文件层级。
6.3.4 一致性检查
CDD 模块应避免集成不兼容的(.c 或 .h)文件,如文档 [5] General Specification on Basic Software Modules 中所定义。
6.4. 行为与接口描述
一些 CDD 不仅拥有到其他 BSW 模块或集群的接口,还拥有由应用 SW-C 经由 Rte 访问的更抽象的接口。
在这些情况下,需要一个 CDD SW-C 类型来对接 Rte,并且 CDD 应遵守文档 [9] Basic Software Module Description Template 的要求。
该描述文件应包含:
- CDD 服务的描述;
- 类型与端口接口;
- 内部行为与可运行体实体(Runnable Entity)的描述;
- 可运行体实体所需的触发事件的描述;
- 用于共享资源保护的独占区域(Exclusive Area)的描述;
- 内存映射。
这里要求的更抽象的接口称为 AUTOSAR 接口,它们借助软件组件模板(SWCT)描述,由端口、端口接口及其进一步的细化组成。
用于为 CDD 描述这些元素的 SWCT 根类是 ComplexDeviceDriverSwComponentType。
从 Rte 进入这些 CDD 的函数调用应建模为 RunnableEntity,它们也包含在 SWCT 中。用于描述 RunnableEntity(以及其他一些东西)的 SWCT 根类称为 SwcInternalBehavior。
提示:CDD 可运行体的设计应减少 Rte 开销,例如:
- 服务器可运行体最好设计为可重入:canBeInvokedConcurrently = TRUE;
- 可运行体签名为:void 或 StdReturnType RunnableName(void 或参数)。
6.5. 参数配置
如果必须使用 AUTOSAR GCE 配置参数,CDD 应遵守文档 [10] Specification of ECU Configuration 的要求。
至少:
- 模块的 AUTOSAR 版本与软件版本应由配置文件标识;
- 生产阶段不应包含 Det,因此配置中需要一个参数来关闭错误报告。
7. 与其他模块的对接
本节描述与基础软件内其他模块的关系。
7.1. 与 Rte 和 SW-C 的对接
CDD 可能需要经由 Rte 与 SW-C 对接:
- 要求的端口与接口应按照 AUTOSAR 规定并实现(AUTOSAR 接口);
- 在某些情况下,CDD 必须使用由 Rte 定义的一些端口特定参数。
参见前一章 6.4。
7.2. 与库的对接
CDD 可以使用 AUTOSAR 库。
示例:CDD 可以使用 E2E 库机制来传输针对数据损坏或数据丢失的通信保护。
7.3. 与标准 BSW 模块的对接
CDD 可能需要与分层软件架构中的其他模块对接,或者分层软件架构中的模块可能需要与 CDD 对接。如果是这种情况,适用以下建议:
从分层软件架构的模块对接到 CDD:
CDD 应提供可由访问它的 AUTOSAR 模块通用配置的接口。
一个典型的例子是 PDU 路由器:CDD 可以实现一个新总线系统的接口模块。这已经在 PDU 路由器的配置中得到考虑。
从 CDD 对接到分层软件架构的模块:
只有当分层软件架构的相应模块提供这些接口、并且准备好被 CDD 访问时,才允许这样做。通常这意味着:
- CDD 应注意接口的可重入性。对于不可重入的接口,只能有一个调用者访问该接口。对于有条件可重入的接口,如果使用不同的 ID,多个调用者可以并发访问该接口;
- 如果使用了回调例程,其名称是可配置的;
- 不存在对该模块状态进行管理的上层模块(并行访问会在上层模块察觉不到的情况下改变状态)。
CDD 应提供满足依赖该信息的其他 AUTOSAR 模块所需的全部配置参数,例如,如果调用 Dem 报告生产错误,则必须在 CDD 配置内按照 Dem 错误码定义的配置标准定义并引用 Dem 错误码。
在多核架构的情况下,参见 7.4 章。
一般而言,可以访问以下模块:
7.3.1 与 MCAL 模块的对接
CDD 可以直接访问微控制器资源(例如硬件定时器)。如果所需的资源由某个 MCAL 模块管理、且没有特定的约束(例如实时需要),CDD 应使用 MCAL。强烈建议这样做以避免冲突(例如通常不允许并行访问同一组/通道等,因为 DIO 服务不可重入)。
在这种情况下,CDD 应使用 MCAL 模块的标准 API 访问 MCAL 模块。
7.3.2 与 BSW 模式管理器和 ECU 状态管理器的对接
在使用 ECU 状态管理器的情况下,EcuM 和 BSW 模式管理器应当是模式管理的独占访问点。
ECU 状态管理器应用于:
- Init 与 De-Init 函数应排他地由 EcuM 和/或 BswM 模块调用;
- 如果 CDD 处理一个唤醒源,它必须遵循文档 [11] Specification of ECU State Manager 中规定的处理唤醒事件的协议。
BSW 模式管理器应用于:
- CDD 模式变更的管理;
- BswM(位于主核上)确认 ECU 应当关机,并向每个核分发适当的模式切换。从核上的 CDD 必须捕获该模式切换、适当地去初始化,并向 BswM 发送适当的信号以表明其就绪。
7.3.3 与存储栈的对接
如果(存储器)被 CDD 排他地管理,则在 NVRAM 管理器之外直接访问是可能的。如果 CDD 使用标准存储栈,NVRAM 管理器是存储栈的独占访问点:CDD 应使用 NVM 的 API 访问存储器。
7.3.4 与看门狗栈的对接
看门狗管理器可以把 CDD 的一个或多个可运行体的执行作为被监督实体进行监督。应当配置看门狗管理器,并且 CDD 可运行体应按照文档 [12] Specification of Watchdog Manager 的描述调用看门狗 API。
看门狗管理器是看门狗栈的独占访问点。
CDD 不应直接与看门狗管理器交互,而应经由 Rte 定义的端口交互。
通常,Rte 负责把检查点信息从 CDD 中的被监督实体传播到看门狗管理器模块。看门狗管理器模块使用运行时环境的服务把监督状态的变化告知 CDD。
为了控制 CDD 依赖状态的行为,Rte 提供了模式端口的机制。模式管理器可以在模式端口中定义的不同模式之间切换。连接到模式端口的 CDD 可以以两种方式使用模式信息:
- CDD 可以经由模式端口查询当前模式;
- CDD 可以声明由 Rte 因模式变化而启动或停止的可运行体。
在失败的情况下,看门狗管理器可以经由 Rte Mode 机制把监督失败告知 CDD 被监督实体。CDD 被监督实体随后可以采取其动作从该失败中恢复。
7.3.5 与通信栈的对接
可能的访问点有若干个:
- 可以对接 PDU 路由器模块以处理 I-PDU;
- 可以对接 <Bus> 接口;
- 可以对接 NM 模块;
- 可以对接 TcpIp 模块;
- 也可以直接对接 Com 模块,因为可以拥有信号接口。
一般而言,不适合混用这些访问点,即同时使用 PduR 访问与 Com 访问或 <Bus> 接口。
处理通信、并可能触发 PDU 发送的 CDD 应提供一个用于启用/禁用发送的 API。这例如可以使 Dcm 在相应的诊断请求中禁用全部通信。CDD 提供的这些函数可以在链接到该功能的已配置动作列表中调用。关于这些函数的示例,请参见通信栈内类似的 API。
7.3.5.1 与 PDU 路由器的对接
PduR 是通信栈的独占的、与总线和协议无关的 I-PDU 访问点。
CDD 应使用 PduR 模块的标准 API 访问 I-PDU。
当 CDD 与 PduR 交互时,应在 PduR 内为每个 CDD 配置一个容器。
更多细节请参见文档 [13] Specification of PDU Router。
7.3.5.2 与 <Bus> 接口模块的对接
<Bus> 接口模块是通信栈的独占的、总线特定的访问点。
CDD 应使用 <Bus> 接口模块的标准 API 访问 I-PDU。
当 CDD 与 <Bus> 接口交互时,CDD 使用为 <Bus> 接口定义的访问函数,并且应根据 CDD 的需要配置 <Bus> 接口回调。应配置 <Bus> 接口以包含 CDD_<MODULENAME>_Cbk.h 头文件。
细节请参见各 <BUS> 接口规范与用户手册。
7.3.5.3 与 Com 模块的对接
如果 CDD 处理 Com 信号,CDD 应使用 Com 模块的标准 API 或 Rte 定义来访问信号。
更多细节请参见文档 [14] Specification of Communication。
7.3.5.4 与 Com 管理器的对接
如果 CDD 使用 Com 信号,CDD 应使用 Com 管理器的标准 API 来请求一个「通信模式」。
如果 CDD 处理一个非 AUTOSAR 标准的 <Bus>,<Bus> 状态应由 ComM 处理,以协调总线通信栈。
更多细节请参见文档 [15] Specification of Communication Manager。
7.3.5.5 与网络管理接口模块的对接
如果 CDD 处理一个非 AUTOSAR 标准的 <Bus>,<Bus> 状态应由一个 <Bus>Nm_CDD 模块处理。
<Bus>Nm_CDD 应向网络管理器提供服务以管理 <Bus> 状态。
更多细节请参见文档 [16] Specification of Network Management Interface。
7.3.5.6 与 TCP/IP 模块的对接
TcpIp 模块是通信栈的独占的、基于套接字的访问点。
CDD 应使用 TCP/IP 模块的标准 API 访问套接字。
更多细节请参见文档 [17] Specification of TCP/IP Stack。
7.3.6 与 XCP 模块的对接
如果 CDD 处理一个非 AUTOSAR 标准的 <Bus>,XCP 可以对接 <Bus>_CDD 来转发数据。
XCP 模块提供可供 CDD 使用的可配置接口:
- <Cdd_Transmit>:请求经由 CDD 发送 PDU 的 API;
- <Xcp_CddTxConfirmation>:确认 PDU 成功发送的 API;
- <Xcp_CddRxIndication>:由 CDD 调用、指示成功接收一个 LPDU 的 API。
应配置 XCP 模块以允许 CDD 功能:应激活 XcpOnCddEnabled 参数。
如果需要,CDD 可以调用回调函数 Xcp_<module>RxIndication。
7.3.7 与诊断日志与跟踪的对接
如果 CDD 处理一个非 AUTOSAR 标准的 <Bus>,Dlt 可以对接 <Bus>_CDD 来转发数据。
Dlt 把数据转发给 Dcm 或例如使用串行接口的 CDD。
Dlt 没有定义特定的通信接口。Dlt 规范定义了到一个内部 Dlt 通信模块的 API。该通信模块如何实现、以及它如何与可能的 CDD(例如串行或 USB)通信,取决于实现者。
7.3.8 与默认错误跟踪器和诊断事件管理器的对接
CDD 应按照文档 [18] Description of the AUTOSAR standard errors 的描述使用 Det、Dem 报告错误。
CDD 应使用 Det 与 Dem 模块的标准 API。
CDD 应像任何 BSW 模块一样反应。错误 ID 应在 CDD 模块内本地定义。CDD 负责发起内部恢复。
注意:对于对 Det 的调用,模块 id 和/或实例 id 参数可用于区分不同的 CDD。
7.3.9 与 OS 的对接
通常,只有 BSW 调度器和 Rte 应使用 OS 对象或 OS 服务。因此,CDD 应只访问 OS 的 GetCounterValue 和 GetElapsedCounterValue 服务。
只要所使用的 OS 对象未被另一个 BSW 模块使用,CDD 就可以访问 OS,例如 CDD 可以创建并使用一个 OS 报警。
OS 可以经由 OsRestartTask 通知 CDD:某个 OS-Application 已被终止并重启。CDD 随后必须采取适当的清理动作。
更多细节请参见文档 [19] Specification of Operating System。
7.3.10 与 StbM 模块的对接
如果 CDD 模块实现一个用户定义的时基提供者(Timebase Provider),即它处理全局时间同步报文,则该 CDD 模块应使用 StbM 模块 API:
- StbM_GetCurrentTime,从 StbM 读取最新的时基值;
- StbM_GetCurrentTimeRaw、StbM_GetCurrentTimeDiff,用于计算时基值的更新;
- StbM_BusSetGlobalTime,把总线上收到的时基值转发给 StbM。
该接口目前仅限于不带硬件时间戳的时基提供者。关于该 API 的细节请参见文档 [20] Specification of Synchronized Time Base Manager。
CDD 模块针对全局时间同步的配置的相关细节由 CDD 模块定义中的容器 CddGlobalTimeContribution 规定。请参见文档 [10] Specification of the ECU Configuration。
7.4. 多核系统中的 CDD
CDD 可以用于多核架构。
在多核架构的情况下,CDD 可以驻留在任何核上,但要遵守以下规则:
- 仅允许模块内部通信跨越分区和核的边界,使用主/卫星实现;
- 因此,如果 CDD 需要访问 BSW 的标准化接口,它必须驻留在同一个核上;
- 如果 CDD 驻留在不同的核上,它可以使用正常的端口机制来访问 AUTOSAR 接口和标准化 AUTOSAR 接口。这会调用 Rte,Rte 使用操作系统的 IOC 机制把请求传输到另一个核;
- 但是,如果 CDD 需要访问 BSW 的标准化接口而又不在同一个核上:
- 要么在 CDD 所在的核上运行一个提供该标准化接口的卫星,由它把调用转发到另一个核;
- 要么需要在另一个核上实现 CDD 的桩(stub)部分,并使用操作系统的 IOC 机制以类似于 Rte 的方式组织 CDD 本地的通信;
- 此外,在后一种情况下,CDD 的初始化部分也需要驻留在另一个核的桩部分中。
7.5. MCAL 的 CDD 模块
可以为微控制器驱动构建 CDD,但由于它位于较低层级,它不能访问其他标准模块(Det、Dem、SchM 等除外)。