Xcp
1. 简介和功能概述
本规范规定 AUTOSAR 基础软件模块 XCP 的功能、API 和配置。
XCP 是主设备(工具)与从设备(装置)之间的协议描述(ASAM 标准),它提供以下基本特性:
- 同步数据采集(测量)
- 同步数据激励(用于快速原型)
- 在线内存标定(读/写访问)
- 标定数据页初始化与切换
- 用于 ECU 开发目的的 Flash 编程
- 每个特性都是可选的,且访问可以被限制
- 支持多种通信总线
XCP 依照以下原则设计:
- 最小的从设备资源消耗(RAM、ROM、运行时)
- 高效的通信
- 简单的从设备实现
2. 缩略语
下表列出了与 XCP 相关、但未包含在 [1, AUTOSAR 术语表] 中的首字母缩略词和缩略语。
AUTOSAR
AUTomotive Open System ARchitecture —— 汽车开放系统架构。
A2L
File Extension for an ASAM 2MC Language File —— ASAM 2MC 语言文件的文件扩展名。
ASAM
Association for Standardization of Automation and Measuring Systems —— 自动化与测量系统标准化协会。
BSW
Basic Software —— 基础软件。
CAN
Controller Area Network —— 控制器局域网。
CanIf
CAN Interface —— CAN 接口。
CTO
Command Transfer Object —— 命令传输对象。
DAQ
Data AcQuisition, Data AcQuisition Packet —— 数据采集,数据采集包。
DTO
Data Transfer Object —— 数据传输对象。
ECU
Electronic Control Unit —— 电子控制单元。
FrIf
FlexRay Interface —— FlexRay 接口。
LPDU
Data Link Layer PDU —— 数据链路层 PDU。
MCD
Measurement Calibration and Diagnostics —— 测量、标定与诊断。
MISRA
Motor Industry Software Reliability Association —— 汽车工业软件可靠性协会。
ODT
Object Descriptor Table —— 对象描述表。
PDU
Protocol Data Unit —— 协议数据单元。
RAM
Random Access Memory —— 随机访问存储器。
ROM
Read Only Memory —— 只读存储器。
SchM
Schedule Manager —— 调度管理器。
SVN
Subversion —— Subversion(版本控制系统)。
SRS
Software Requirements Specification —— 软件需求规范。
STIM
Data Stimulation packet —— 数据激励包。
SW
Software —— 软件。
SWS
Software Specification —— 软件规范。
TCP/IP
Transfer Control Protocol / Internet Protocol —— 传输控制协议/互联网协议。
TS
Time Stamp —— 时间戳。
UDP/IP
User Datagram Protocol / Internet Protocol —— 用户数据报协议/互联网协议。
URL
Uniform Resource Locator —— 统一资源定位符。
XCP
Universal Calibration Protocol —— 通用校准协议。
XML
Extensible Markup Language —— 可扩展标记语言。
ISR
Interrupt Service Routine —— 中断服务例程。
DET
Default Error Tracer (AUTOSAR BSW module) —— 默认错误跟踪器(AUTOSAR BSW 模块)。
3. 相关文档
3.1. 输入文件和相关标准与规范
AUTOSAR_FO_TR_Glossary
[2] General Specification of Basic Software Modules
AUTOSAR_CP_SWS_BSWGeneral
[3] ASAM XCP - The Universal Measurement and Calibration Protocol: ASAM_XCP_Part1-Overview - Version 1.1
http://www.asam.net
[4] General Requirements on Basic Software Modules
AUTOSAR_CP_SRS_BSWGeneral
[5] Requirements on Module XCP
AUTOSAR_CP_SRS_XCP
[6] ASAM XCP - Transport Layer Specification XCP on CAN: ASAM_XCP_Part3 Transport-Layer-Specification_XCPonCAN - Version 1.2
http://www.asam.net
[7] Specification of CAN Interface
AUTOSAR_CP_SWS_CANInterface
[8] ASAM XCP - Transport Layer Specification XCP on FlexRay: ASAM_XCP_Part3-Transport-Layer-Specification_XCPonFlexRay-Version 1.1
http://www.asam.net
[9] Specification of FlexRay Interface
AUTOSAR_CP_SWS_FlexRayInterface
[10] ASAM XCP - Transport Layer Specification XCP on Ethernet: ASAM_XCP_Part3-Transport-Layer-Specification_XCPonEthernet (TCP_IP&UDP_IP) - Version 1.1
http://www.asam.net
[11] Specification of Socket Adaptor
AUTOSAR_CP_SWS_SocketAdaptor
3.2. 相关规范
AUTOSAR 提供了一份关于基础软件模块的通用规范 [2, SWS BSW General],它同样适用于 XCP。
因此,SWS BSW General 规范应被视为 XCP 的附加且必需的规范。
4. 约束和假设
4.1. 限制
以下 XCP 特性目前不在范围内:
- 根据 XCP CAN 传输层规范,SET_DAQ_ID 命令不属于 AUTOSAR XCP 模块
- 目前,AUTOSAR RTE 不提供用于与 XCP 直接通信的 API
- 有关所支持特性集的进一步细节,请参阅 [3]
- NAX 仅可通过 ASAM 配置文件 A2L 进行配置。
请注意:
对于通信总线 LIN,没有规定 ASAM XCP。
4.2. 汽车域的适用性
不适用。
5. 对其他模块的依赖
本节描述 AUTOSAR 基础软件架构内与其他模块和文件的关系。它包含 XCP 模块从其他模块所需的配置信息和服务的简要描述。
5.1. AUTOSAR RTE(BSW 调度器)
BSW 调度器调用 Xcp 的主函数,这些主函数是 Xcp 的周期性过程所必需的。
5.2. AUTOSAR FlexRay 接口
FlexRay 接口用于通过 FlexRay 发送和接收 XCP PDU。
5.3. AUTOSAR CAN 接口
CAN 接口用于通过 CAN 发送和接收 XCP PDU。
5.4. AUTOSAR SocketAdaptor
SocketAdaptor 用于通过以太网发送和接收 XCP PDU。
5.5. AUTOSAR RTE
RTE 用于将标定参数从 ROM/FLASH 复制到 RAM,并使用双指针(double pointered)方法。
5.6. AUTOSAR OS
为了能够使用 XCP 的时间戳特性,需要一个 AUTOSAR OS 计数器(Counter)。
5.7. AUTOSAR 诊断事件管理器
为了能够报告生产错误,XCP 必须能够访问诊断事件管理器。
5.8. AUTOSAR 默认错误跟踪器
为了能够报告默认错误,XCP 必须能够访问默认错误跟踪器的错误钩子(error hook)。
5.9. 文件结构
5.9.1. 代码文件结构
代码文件结构不应在本规范中完整定义。此处应指出的是,代码文件结构应包含以下命名文件:
- Xcp.c —— 模块 XCP 的通用源代码文件
- Xcp_Cfg.c —— 用于预编译时可配置参数
- Xcp_Lcfg.c —— 用于链接时可配置参数,以及
- Xcp_PBcfg.c —— 用于 post-build 时可配置参数。
这些文件应包含所有链接时和 post-build 时可配置参数。
6. 功能规格
模块 XCP 的规范应定义在 AUTOSAR 环境中使用 ASAM XCP 协议规范所需的全部参数和接口。
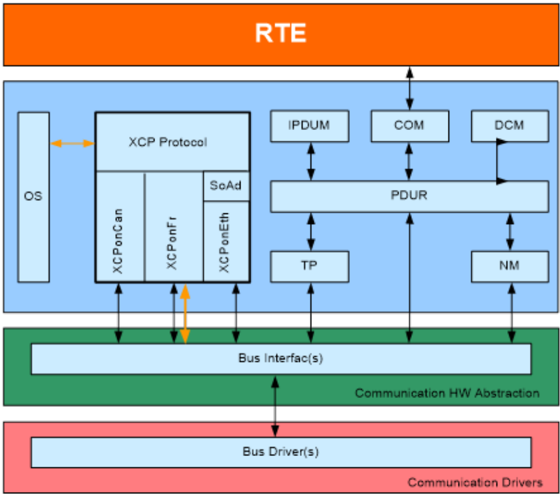
AUTOSAR XCP 模块在 FlexRay 和 CAN 的情况下应位于总线特定接口之上。在以太网的情况下,AUTOSAR XCP 模块应位于 Socket Adaptor 之上。
对于 XCP 消息的发送和接收,应使用唯一的 PDUID。
AUTOSAR XCP 模块应支持 ASAM XCP 规范版本 1.1,但 XCP on CAN 除外——对于 XCP on CAN,应支持 ASAM XCP 规范版本 1.2。
AUTOSAR XCP 模块应支持基本特性「同步数据采集(测量)」。请参阅 [3]。
AUTOSAR XCP 模块应根据 [3] 支持特性「动态 DAQ 配置」。
AUTOSAR XCP 模块应根据 [3] 支持基本特性「同步数据激励」。
AUTOSAR XCP 模块应根据 [3] 支持基本特性「在线内存标定(读/写访问)」。
AUTOSAR XCP 模块应根据 [3] 支持特性「带时间戳的数据传输」。
ECU 本地时间应从 AUTOSAR OS 推导。
AUTOSAR XCP 模块应根据 [3] 支持特性「块通信模式」。
AUTOSAR XCP 模块应根据 [3] 支持特性「旁路(Bypassing)」。
AUTOSAR XCP 模块应根据 [3] 支持特性「Seed & Key」。
为了发送和接收标定数据,应使用 AUTOSAR BSW 总线接口(FlexRay 接口、CAN 接口、TCP/IP Socket Adaptor)中规定的发送和接收 API。请参阅第 7.1、7.2 和 7.3 章(本文第 6.1、6.2 和 6.3 章)。
AUTOSAR XCP 模块应根据 [3] 支持特性「页切换」。
XCP 模块的代码生成器应基于 XCP 的配置生成 A2L IF_DATA 部分。
AUTOSAR XCP 模块应根据 [3] 支持特性「上电数据传输(RESUME MODE)」。
AUTOSAR XCP 模块应根据 [3] 支持 flash 编程(PGM)。
使用可选命令「PROGRAM_RESET」支持指示编程序列的结束,此时从设备将进入断开连接状态,但不强制装置复位。
XCP 模块在每次调用 <Lo>Transmit 之后应等待 Xcp<Lo>TxConfirmation(肯定或否定),以避免覆盖先前已发送的数据。
AUTOSAR XCP 模块应根据 [3] 支持特性「交错(Interleaved)通信模式」。
6.1. XCP on CAN
AUTOSAR XCP 模块应根据 [6] 支持 CAN 通信总线。
通过 CAN 发送和接收 XCP 数据时,必须使用 AUTOSAR CAN 接口提供的发送和接收 API 传输和接收 PDU(根据 [7])。
为了通过 CAN 发送和接收 XCP 数据,必须至少配置两个不同的 CAN 标识符供 XCP 使用。
性能信息应使用根据 [6] 的参数在 XCP 主设备和 XCP 从设备之间交换。
XCP 模块应根据 [6] 支持 GET_SLAVE_ID 命令。
6.2. XCP on FlexRay
AUTOSAR XCP 模块应根据 [8] 支持 FlexRay 通信总线。
通过 FlexRay 发送和接收 XCP 数据时,必须使用 AUTOSAR FlexRay 接口提供的发送和接收 API 传输和接收 PDU(根据 [9])。
所有 XCP on FlexRay LPDU 始终是事件驱动的。请参阅 [8] 的第 1.1.2 章「FlexRay Frame Type」。
(FlexRay 通信控制器的)XCP 用于数据发送和接收的硬件缓冲区独占地分配给 XCP 模块。
注意:
此限制防止对正在进行的 FlexRay 通信的干扰。
FlexRay 通信控制器硬件缓冲区的使用应根据 [8] 通过相应的参数进行配置。
AUTOSAR XCP 模块使用的 FlexRay PDU 长度应根据 [8] 使用相应的参数设置。
应路由到 AUTOSAR XCP 模块(使用 AUTOSAR 总线接口)的 LPDU_ID 必须由系统设计者定义。
ASAM MCD 2MC 描述文件(即 A2L 文件)描述了特定从设备的 XCP 专用缓冲区可以在多大程度上被配置用于 XCP 通信。
XCP 主设备从 ASAM MCD 2MC 描述文件获取关于 XCP 专用 FlexRay 通信控制器缓冲区的信息。
系统设计者必须考虑在 FlexRay 通信总线上使用多个 XCP 从设备所带来的限制。请参阅 [8]。
根据对顺序正确性、对齐和净数据吞吐量的要求,可以使用不同的头类型。请参阅 [8] 的第 1.4.1 章「Header」。
对于 XCP on FlexRay,尾部(Tail)由一个控制字段组成,该字段包含根据 [8] 的可选 FILL 字节。
AUTOSAR XCP 模块应能够根据 [8] 将多条 XCP 消息打包进一个 FlexRay 帧。
6.3. XCP on Ethernet
AUTOSAR XCP 模块应根据 [10] 支持以太网通信总线。
通过以太网发送和接收 XCP 数据时,必须使用 AUTOSAR Socket Adaptor 提供的发送和接收 API 传输和接收 PDU(根据 [11])。
通过以太网和 TCP/IP 或 UDP/IP 连接的 AUTOSAR XCP 从设备通过其 IP 地址和端口号寻址。
AUTOSAR XCP 从设备一次只接受一个连接。
如果在 XCP 已连接状态下套接字被关闭,则从设备将执行 XCP 断开连接,这意味着所有数据采集都将停止。
寻址方案根据 [10] 定义。
XCP on Ethernet 消息的头和尾必须根据 [10] 设置。
性能上限取决于主机系统的协议栈。必须设置根据 [10] 定义的相应参数。
6.4. 通用需求
链接时和 post-build 时配置数据应实现为只读数据结构。链接时配置数据应被实现立即引用,post-build 时配置数据的起始地址应在模块初始化期间传递。
XCP 模块应支持预编译时、链接时和 post-build 时配置。
6.5. 错误分类
错误值和 EventId 按照方案 XCP_E_<NAME> 以大写字母命名,其中 NAME 描述该错误/EventId,并且可以由下划线分隔的多个单词组成。
6.5.1. 开发错误
| 错误类型 | 相关错误代码 | 错误值 |
|---|---|---|
| 模块未初始化 | XCP_E_UNINIT | 0x02 |
| 使用错误的 PDU ID 调用 API | CP_E_INVALID_PDUID | 0x03 |
| XCP 初始化失败 | XCP_E_INIT_FAILED | 0x04 |
| 传递了 NULL 指针作为参数 | XCP_E_PARAM_POINTER | 0x12 |
6.5.2. 运行时错误
没有运行时错误。
6.5.3. 瞬态故障
没有瞬态故障。
6.5.4. 生产错误
没有生产错误。
6.5.5. 扩展生产错误
没有扩展生产错误。
6.6. 版本检查
有关详细信息,可参见 SWS_BSWGeneral 中的第 5.1.8 章「Version Check」(版本检查)。
6.7. 安全事件
本模块不报告安全事件。
7. API规范
7.1. 导入的类型
本章列出从下列模块中包含的所有类型。
Xcp模块的导入数据类型定义
| 模块 | 头文件 | 导入的类型 |
|---|---|---|
| ComStack_Types | ComStack_Types.h | NetworkHandleType |
| ComStack_Types | ComStack_Types.h | PduIdType |
| ComStack_Types | ComStack_Types.h | PduInfoType |
| ComStack_Types | ComStack_Types.h | PduLengthType |
| Fr | Fr_GeneralTypes.h | Fr_ChannelType |
| Os | Os.h | StatusType |
| Os | Os.h | TickRefType |
| Os | Os.h | TickType |
| Os | Rte_Os_Type.h | CounterType |
| Std | Std_Types.h | Std_ReturnType |
| Std | Std_Types.h | Std_VersionInfoType |
7.2. 类型定义
7.2.1. Xcp_ConfigType
结构类型。元素为实现特定(implementation specific):初始化数据结构的内容是实现特定的。这是包含 XCP 初始化数据的数据结构的类型。可通过Xcp.h获得。
7.2.2. Xcp_TransmissionModeType
枚举类型。处理传输模式的启用和禁用。可通过Xcp.h获得。
- XCP_TX_OFF(0x00):传输被禁用。
- XCP_TX_ON(0x01):传输被启用。
7.3. 函数定义
这是提供给上层模块的函数列表。
7.3.1. Xcp_Init
说明: 此服务初始化 AUTOSAR XCP 层的接口和变量。可通过Xcp.h获得。本服务为同步调用,不可重入。参数 Xcp_ConfigPtr(in):指向选定配置结构的指针。返回值:void,-。
函数 Xcp_Init 应在内部存储配置地址,以使后续的 API 调用能够访问该配置。
7.3.2. Xcp_GetVersionInfo
说明: 返回本模块的版本信息。可通过Xcp.h获得。本服务为同步调用,可重入。参数 versioninfo(out):指向存储本模块版本信息的位置的指针。返回值:void,-。
如果 Xcp 模块的开发错误检测已启用,则函数 Xcp_GetVersionInfo 应检查参数 VersioninfoPtr 是否为 NULL 指针(NULL_PTR)。如果 VersioninfoPtr 是 NULL 指针,则函数 Xcp_GetVersionInfo 应报告开发错误 XCP_E_PARAM_POINTER 并返回。
7.3.3. Xcp_SetTransmissionMode
说明: 此 API 用于在 XCP 模块中开启和关闭所用通信总线通道的 TX 能力。可通过Xcp.h获得。本服务为同步调用,不可重入。参数 Channel(in):所用总线通信的网络通道。参数 Mode(in):启用或禁用传输模式的参数。返回值:无。
仅当 XCP_SUPPRESS_TX_SUPPORT(见 [ECUC_Xcp_00169])等于 TRUE 时,XCP 模块才应提供此服务。
如果调用 Xcp_SetTransmissionMode (Channel, Mode) 且参数 Mode 等于 XCP_TX_OFF,则分配给 Channel 的所有 TxPDU 都不应被传输。
注意:可以从 <Bus>If 配置和全局 PDU 参数推导出该 PDU 被分配给了哪个特定的通信通道。
如果调用 Xcp_SetTransmissionMode (Channel, Mode) 且参数 Mode 等于 XCP_TX_ON,则分配给 Channel 的所有 TxPDU 都应能够被传输。
7.4. 回调通知
这是提供给其他模块的函数列表。
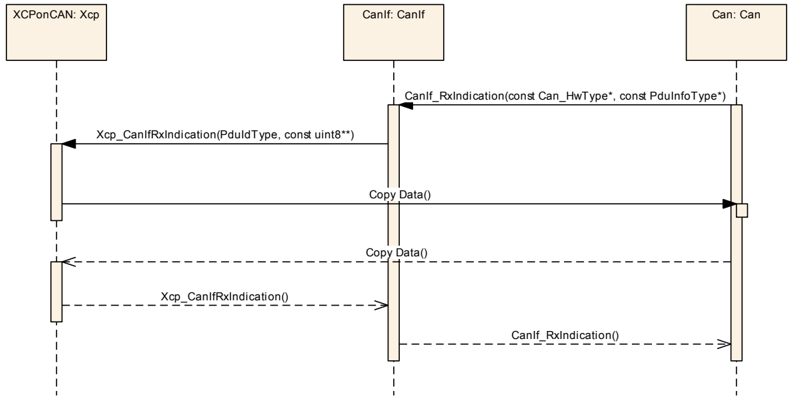
7.4.1. Xcp_<Lo>RxIndication
说明: 来自下层通信接口模块的已接收 PDU 的指示。可通过Xcp.h获得。本服务为同步调用,对不同的 PduId 可重入,对相同的 PduId 不可重入。参数 RxPduId(in):所接收 PDU 的 ID。参数 PduInfoPtr(in):包含所接收 PDU 的长度(SduLength)、指向包含该 PDU 的缓冲区(SduDataPtr)的指针,以及与该 PDU 相关的 MetaData。返回值:无。
如果开发错误检测已启用(XCP_DEV_ERROR_DETECT 设置为 TRUE)且函数调用由于以下原因失败,则回调函数 Xcp_<Lo>RxIndication 应通知 DET:
- Xcp 未初始化(XCP_E_UNINIT)
- PduInfoPtr 等于 NULL_PTR(XCP_E_PARAM_POINTER)
- 无效的 PDUID(XCP_E_INVALID_PDUID)
函数 Xcp_<Lo>RxIndication 应由 Xcp 模块的环境在中断上下文中调用。
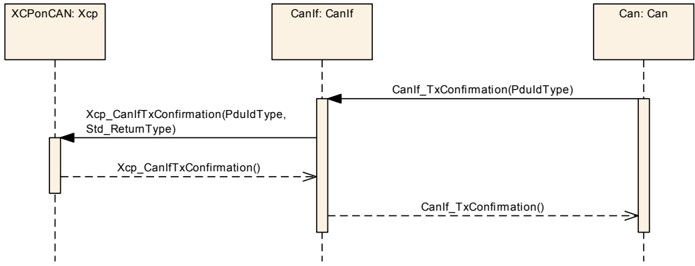
7.4.2. Xcp_<Lo>TxConfirmation
说明: 下层通信接口模块确认一个 PDU 的传输,或传输失败。可通过Xcp.h获得。本服务为同步调用,对不同的 PduId 可重入,对相同的 PduId 不可重入。参数 TxPduId(in):已传输 PDU 的 ID。参数 result(in):E_OK:PDU 已发送;E_NOT_OK:PDU 发送失败。返回值:无。
注意:
回调函数 Xcp_<Lo>TxConfirmation 由总线接口、以太网 Socket Adaptor 或 CDD 调用,并由 Xcp 模块实现。
如果 XCP 模块的开发错误检测已启用:如果在 XCP 成功初始化之前调用了函数 Xcp_<Lo>TxConfirmation,则函数 Xcp_<Lo>TxConfirmation 应报告开发错误 XCP_E_UNINIT 并返回。
Xcp_<Lo>TxConfirmation 的注意事项:
- 调用上下文要么在中断级(中断模式),要么在任务级
- Xcp 模块已被正确初始化。
7.4.3. Xcp_<Lo>TriggerTransmit
说明: 在此 API 内,上层模块(被调用模块)应检查可用数据是否适合 PduInfoPtr->SduLength 报告的缓冲区大小。如果适合,则应将其数据复制到 PduInfoPtr->SduDataPtr 提供的缓冲区中,并更新 PduInfoPtr->SduLength 中实际复制数据的长度。如果不适合,则返回 E_NOT_OK 且不更改 PduInfoPtr。可通过Xcp.h获得。本服务为同步调用,对不同的 PduId 可重入,对相同的 PduId 不可重入。参数 TxPduId(in):请求传输的 SDU 的 ID。参数 PduInfoPtr(inout):包含指向缓冲区的指针(SduDataPtr,SDU 数据应复制到该缓冲区)以及 SduLength 中的可用缓冲区大小。返回时,本服务将在 SduLength 中指示已复制的 SDU 数据的长度。返回值:Std_ReturnType,E_OK:SDU 已被复制,SduLength 指示已复制的字节数;E_NOT_OK:没有复制任何 SDU 数据,不得使用 PduInfoPtr,因为它可能包含 NULL 指针或指向无效数据。
注意:
回调函数 Xcp_<Lo>TriggerTransmit 由总线接口、以太网 Socket Adaptor 或 CDD 调用,并由 Xcp 模块实现。
如果 XCP 模块的开发错误检测已启用:如果在 XCP 成功初始化之前调用了函数 Xcp_<Lo>TriggerTransmit,则函数 Xcp_<Lo>TriggerTransmit 应报告开发错误 XCP_E_UNINIT 并返回 E_NOT_OK。
Xcp_<Lo>TriggerTransmit 的注意事项:
- 调用上下文要么在中断级(中断模式),要么在任务级
- Xcp 模块已被正确初始化。
7.5. 调度函数
这些函数由基础软件调度器直接调用。以下函数应没有返回值且没有参数。所有函数应不可重入。
7.5.1. Xcp_MainFunction
说明: XCP 模块的调度函数。可通过SchM_Xcp.h获得。服务 ID 0x04。
XCP 主函数应被周期性地调用。
7.6. 期望接口
本章列出需要从其他模块获得的所有接口。
7.6.1. 强制接口
Xcp没有强制接口。
7.6.2. 可选接口
Xcp模块中的可选接口定义
| API 函数 | 头文件 | 描述 |
|---|---|---|
| CanIf_Transmit | CanIf.h | 请求传输一个 PDU。 |
| Det_ReportError | Det.h | 报告开发错误的服务。 |
| FrIf_DisableLPdu | FrIf.h | 封装 FlexRay 驱动函数 Fr_DisableLPdu。它禁用一个 LPdu 用于发送/接收的硬件资源。 |
| FrIf_ReconfigLPdu | FrIf.h | 调用 FlexRay 驱动的 API Fr_ReconfigLPdu。枚举值「FR_CHANNEL_AB」不得使用。 |
| FrIf_Transmit | FrIf.h | 请求传输一个 PDU。 |
| GetCounterValue | Os.h | 此服务读取计数器的当前计数值(如果计数器由硬件驱动,则返回硬件定时器 tick;如果用户驱动计数器,则返回软件 tick)。 |
| GetElapsedValue | Os.h | 此服务获取当前 tick 值与先前读取的 tick 值之间的 tick 数。 |
| SoAd_IfTransmit | SoAd.h | 请求传输一个 PDU。 |
7.6.3. 可配置接口
在本章中,列出了目标函数可以被配置的所有接口。目标函数通常是回调函数。这类接口的名称不是固定的,因为它们是可配置的。
XCP 模块提供供复杂驱动(Complex Driver)使用的可配置接口。
8. 时序图
8.1. XCP on FlexRay
8.1.1. Xcp on FlexRay 发送
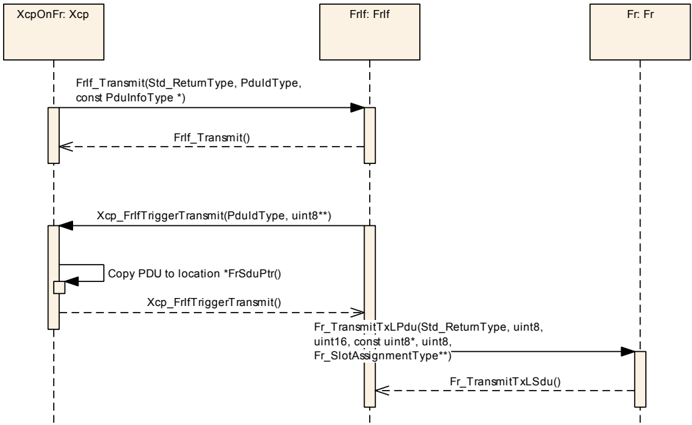
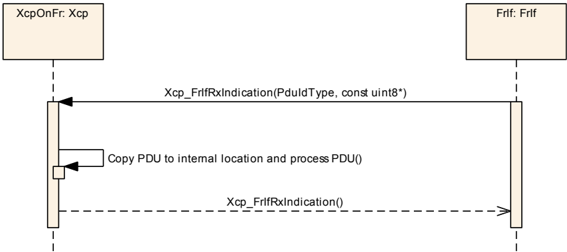
8.1.2. Xcp on FlexRay 接收指示
8.2. XCP on CAN
8.2.1. Xcp on CAN 发送
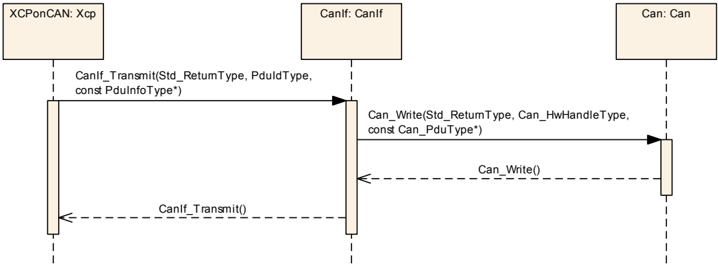
8.2.2. Xcp on CAN 发送确认
8.2.3. Xcp on CAN 接收指示
8.3. XCP on Ethernet
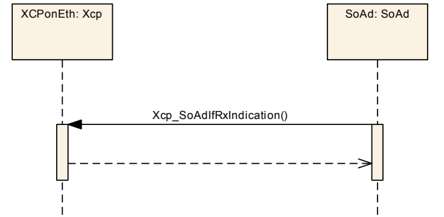
8.3.1. Xcp on Ethernet 接收指示
9. 配置规范
总体而言,本章定义配置参数及其到容器(container)的聚类组织。为支持本规范,第 9.1 章描述基础知识,并规定了应用于参数规范的模板(表)。我们有意将这些内容保留在规范中以保证可理解性。
第 9.2 章规定模块 XCP 的结构(容器)和参数。
第 9.3 章规定模块 XCP 的发布信息。
有关详细信息,可参见 [2] 中的第 10.1 章「Introduction to configuration specification」(配置规范简介)。
9.1. 容器与配置参数
以下各节汇总所有配置参数。各参数的详细含义见第 6 章和第 7 章。
所列配置项可以从基于 EcuConfigurationTemplate 的网络描述数据库推导。配置工具应提取配置 XCP 所需的全部信息。
配置工具必须在配置时检查配置的一致性。
应在配置期间尽可能执行用于合理性检查(plausibility check)的配置规则和约束。
FlexRay 接口与 FlexRay 驱动配置之间的这些依赖关系必须在配置时由配置工具提供。
9.1.1. Xcp
| SWS 条目 | [ECUC_Xcp_00182] |
|---|---|
| 模块名称 | Xcp |
| 描述 | XCP 模块的配置。 |
| Post-Build 变体支持 | true |
| 支持的配置变体 | VARIANT-POST-BUILD, VARIANT-PRE-COMPILE |
| 容器名称 | 多重性 | 作用域/依赖 |
|---|---|---|
| XcpConfig | 1 | 该容器包含 AUTOSAR Xcp 模块的配置参数和子容器。 |
| XcpGeneral | 1 | 该容器包含 XCP 的通用配置参数。 |
9.1.2. XcpGeneral
| SWS 条目 | [ECUC_Xcp_00001] |
|---|---|
| 容器名称 | XcpGeneral |
| 父容器 | Xcp |
| 描述 | 该容器包含 XCP 的通用配置参数。 |
| 配置参数 | 见下方参数表 |
| SWS 条目 | [ECUC_Xcp_00164] |
|---|---|
| 参数名称 | XcpDaqConfigType |
| 父容器 | XcpGeneral |
| 描述 | 将 DAQ_PROPERTIES 参数内的 DAQ_CONFIG_TYPE 位设置为「static」或「dynamic」。如果选择 DAQ_STATIC,则 DAQ_CONFIG_TYPE 位设置为「0」。如果选择 DAQ_DYNAMIC,则 DAQ_CONFIG_TYPE 位设置为「1」。 |
| 多重性 | 1 |
| 类型 | EcucEnumerationParamDef |
| 范围 | DAQ_DYNAMIC:如果选择 DAQ_DYNAMIC,则 DAQ_CONFIG_TYPE 位设置为「1」。DAQ_STATIC:如果选择 DAQ_STATIC,则 DAQ_CONFIG_TYPE 位设置为「0」。 |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: ECU;依赖:如果 DAQ_CONFIG_TYPE = dynamic,则 MAX_DAQ 等于 MIN_DAQ+DAQ_ |
| SWS 条目 | [ECUC_Xcp_00012] |
|---|---|
| 参数名称 | XcpDaqCount |
| 父容器 | XcpGeneral |
| 描述 | 指示用于动态配置的 DAQ 列表的数量。 |
| 多重性 | 1 |
| 类型 | EcucIntegerParamDef |
| 范围 | 0 .. 65535 |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(VARIANT-PRE-COMPILE);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: ECU;依赖:仅当 XcpDaqConfigType 设置为「1」即 DAQ_DYNAMIC 时,此参数才可用 |
| SWS 条目 | [ECUC_Xcp_00003] |
|---|---|
| 参数名称 | XcpDevErrorDetect |
| 父容器 | XcpGeneral |
| 描述 | 开启或关闭开发错误检测与通知(true:启用检测与通知;false:禁用检测与通知)。 |
| 多重性 | 1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | false |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_Xcp_00181] |
|---|---|
| 参数名称 | XcpFlashProgrammingEnabled |
| 父容器 | XcpGeneral |
| 描述 | 启用 XCP Flash 编程功能。 |
| 多重性 | 1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_Xcp_00170] |
|---|---|
| 参数名称 | XcpIdentificationFieldType |
| 父容器 | XcpGeneral |
| 描述 | 从设备在向主设备传输 DAQ 包时使用的标识字段(Identification Field)类型。主设备在向从设备传输 STIM 包时必须使用相同的标识字段类型。 |
| 多重性 | 1 |
| 类型 | EcucEnumerationParamDef |
| 范围 | ABSOLUTE:绝对 ODT 编号。RELATIVE_BYTE:相对 ODT 编号,绝对 DAQ 列表编号(BYTE)。RELATIVE_WORD:相对 ODT 编号,绝对 DAQ 列表编号(WORD)。RELATIVE_WORD_ALIGNED:相对 ODT 编号,绝对 DAQ 列表编号(WORD,对齐)。 |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_Xcp_00014] |
|---|---|
| 参数名称 | XcpMainFunctionPeriod |
| 父容器 | XcpGeneral |
| 描述 | XCP 不需要此信息,但调用主函数的 BSW 调度器需要它来规划其任务。 |
| 多重性 | 1 |
| 类型 | EcucFloatParamDef |
| 范围 | ]0 .. INF[ |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_Xcp_00004] |
|---|---|
| 参数名称 | XcpMaxCto |
| 父容器 | XcpGeneral |
| 描述 | MAX_CTO 表示一个 CTO 包的最大长度(字节)。 |
| 多重性 | 1 |
| 类型 | EcucIntegerParamDef |
| 范围 | 8 .. 255 |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_Xcp_00005] |
|---|---|
| 参数名称 | XcpMaxDto |
| 父容器 | XcpGeneral |
| 描述 | MAX_DTO 表示一个 DTO 包的最大长度(字节)。 |
| 多重性 | 1 |
| 类型 | EcucIntegerParamDef |
| 范围 | 8 .. 65535 |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_Xcp_00011] |
|---|---|
| 参数名称 | XcpMaxEventChannel |
| 父容器 | XcpGeneral |
| 描述 | - |
| 多重性 | 1 |
| 类型 | EcucIntegerParamDef |
| 范围 | 0 .. 65535 |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: ECU |
| SWS 条目 | [ECUC_Xcp_00013] |
|---|---|
| 参数名称 | XcpMinDaq |
| 父容器 | XcpGeneral |
| 描述 | 指示 XCP 从设备上预定义的、只读 DAQ 列表的数量。 |
| 多重性 | 1 |
| 类型 | EcucIntegerParamDef |
| 范围 | 0 .. 255 |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: ECU |
| SWS 条目 | [ECUC_Xcp_00054] |
|---|---|
| 参数名称 | XcpOdtCount |
| 父容器 | XcpGeneral |
| 描述 | 此参数指示使用动态 DAQ 列表配置时一个 DAQ 列表的 ODT 数量。 |
| 多重性 | 1 |
| 类型 | EcucIntegerParamDef |
| 范围 | 0 .. 252 |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: ECU;依赖:仅当 XcpDaqConfigType 设置为「1」即 DAQ_DYNAMIC 时,此参数才可用 |
| SWS 条目 | [ECUC_Xcp_00059] |
|---|---|
| 参数名称 | XcpOdtEntriesCount |
| 父容器 | XcpGeneral |
| 描述 | 指示使用动态 DAQ 列表配置时一个 ODT 的条目数量。 |
| 多重性 | 1 |
| 类型 | EcucIntegerParamDef |
| 范围 | 0 .. 255 |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: ECU;依赖:仅当 XcpDaqConfigType 设置为「1」即 DAQ_DYNAMIC 时,此参数才可用 |
| SWS 条目 | [ECUC_Xcp_00177] |
|---|---|
| 参数名称 | XcpOdtEntrySizeDaq |
| 父容器 | XcpGeneral |
| 描述 | 指示 DAQ 的 ODT 条目所描述元素的大小(针对 DaqListType)。 |
| 多重性 | 1 |
| 类型 | EcucIntegerParamDef |
| 范围 | 0 .. 255 |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: ECU |
| SWS 条目 | [ECUC_Xcp_00178] |
|---|---|
| 参数名称 | XcpOdtEntrySizeStim |
| 父容器 | XcpGeneral |
| 描述 | 指示 STIM 的 ODT 条目所描述元素的大小(针对 DaqListType)。 |
| 多重性 | 1 |
| 类型 | EcucIntegerParamDef |
| 范围 | 0 .. 255 |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: ECU |
| SWS 条目 | [ECUC_Xcp_00006] |
|---|---|
| 参数名称 | XcpOnCanEnabled |
| 父容器 | XcpGeneral |
| 描述 | 启用 XCPonCAN 功能。 |
| 多重性 | 1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_Xcp_00009] |
|---|---|
| 参数名称 | XcpOnCddEnabled |
| 父容器 | XcpGeneral |
| 描述 | 启用 XCPonCdd 功能。 |
| 多重性 | 1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_Xcp_00008] |
|---|---|
| 参数名称 | XcpOnEthernetEnabled |
| 父容器 | XcpGeneral |
| 描述 | 启用 XCPonEthernet 功能。 |
| 多重性 | 1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_Xcp_00007] |
|---|---|
| 参数名称 | XcpOnFlexRayEnabled |
| 父容器 | XcpGeneral |
| 描述 | 启用 XCPonFlexRay 功能。 |
| 多重性 | 1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_Xcp_00169] |
|---|---|
| 参数名称 | XcpPrescalerSupported |
| 父容器 | XcpGeneral |
| 描述 | 此参数启用和禁用预分频器(Prescaler)支持。True 为启用,False 为禁用。 |
| 多重性 | 1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_Xcp_00176] |
|---|---|
| 参数名称 | XcpSuppressTxSupport |
| 父容器 | XcpGeneral |
| 描述 | 开启或关闭按通信通道抑制 PDU 传输的支持。TRUE:支持抑制 TxPDU;FALSE:不支持抑制 TxPDU。 |
| 多重性 | 1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_Xcp_00167] |
|---|---|
| 参数名称 | XcpTimestampTicks |
| 父容器 | XcpGeneral |
| 描述 | 此参数定义时间戳按 TIMESTAMP_TICKS 每单位递增并在发生溢出时回绕。 |
| 多重性 | 1 |
| 类型 | EcucIntegerParamDef |
| 范围 | 0 .. 65535 |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_Xcp_00166] |
|---|---|
| 参数名称 | XcpTimestampType |
| 父容器 | XcpGeneral |
| 描述 | 此参数指示时间戳字段使用的字节数。如果选择 NO_TIME_STAMP,则时间戳字段不可用。 |
| 多重性 | 1 |
| 类型 | EcucEnumerationParamDef |
| 范围 | FOUR_BYTE:时间戳字段的大小为四个字节。NO_TIME_STAMP:时间戳字段不可用。ONE_BYTE:时间戳字段的大小为一个字节。TWO_BYTE:时间戳字段的大小为两个字节。 |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_Xcp_00168] |
|---|---|
| 参数名称 | XcpTimestampUnit |
| 父容器 | XcpGeneral |
| 描述 | 此参数指示从设备向主设备传输数据时数据采集时钟的分辨率。 |
| 多重性 | 1 |
| 类型 | EcucEnumerationParamDef |
| 范围 | TIMESTAMP_UNIT_100MS:单位为 100 毫秒。TIMESTAMP_UNIT_100NS:单位为 100 纳秒。TIMESTAMP_UNIT_100PS:单位为 100 皮秒。TIMESTAMP_UNIT_100US:单位为 100 微秒。TIMESTAMP_UNIT_10MS:单位为 10 毫秒。TIMESTAMP_UNIT_10NS:单位为 10 纳秒。TIMESTAMP_UNIT_10PS:单位为 10 皮秒。TIMESTAMP_UNIT_10US:单位为 10 微秒。TIMESTAMP_UNIT_1MS:单位为 1 毫秒。TIMESTAMP_UNIT_1NS:单位为 1 纳秒。TIMESTAMP_UNIT_1PS:单位为 1 皮秒。TIMESTAMP_UNIT_1S:单位为 1 秒。TIMESTAMP_UNIT_1US:单位为 1 微秒。 |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_Xcp_00002] |
|---|---|
| 参数名称 | XcpVersionInfoApi |
| 父容器 | XcpGeneral |
| 描述 | 启用/禁用 XCP_GetVersionInfo() API 服务的存在。TRUE:XCP_GetVersionInfo() API 服务存在;FALSE:XCP_GetVersionInfo() API 服务不存在。 |
| 多重性 | 1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | false |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_Xcp_00162] |
|---|---|
| 参数名称 | XcpCounterRef |
| 父容器 | XcpGeneral |
| 描述 | 此参数包含对 XCP 使用的计数器的引用。 |
| 多重性 | 1 |
| 类型 | 对 OsCounter 的引用 |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_Xcp_00180] |
|---|---|
| 参数名称 | XcpNvRamBlockIdRef |
| 父容器 | XcpGeneral |
| 描述 | 此引用包含指向特性「RESUME MODE」中使用的非易失性存储块的链接,因此该信息必须非易失地存储,以便在 ECU 启动后立即可用。 |
| 多重性 | 0..1 |
| 类型 | 对 NvMBlockDescriptor 的符号名引用 |
| Post-Build 变体多重性 | true |
| Post-Build 变体值 | true |
| 多重性配置类 | Pre-compile time:x(VARIANT-PRE-COMPILE);Link time:-;Post-build time:x(VARIANT-POST-BUILD) |
| 值配置类 | Pre-compile time:x(VARIANT-PRE-COMPILE);Link time:-;Post-build time:x(VARIANT-POST-BUILD) |
| 作用域/依赖 | scope: local |
无包含的容器。
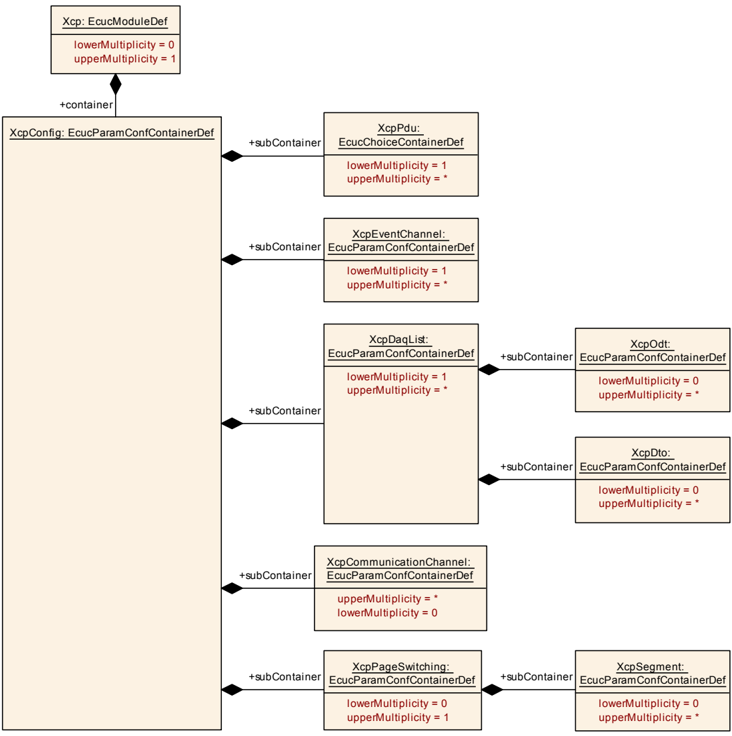
9.1.3. XcpConfig
| SWS 条目 | [ECUC_Xcp_00020] |
|---|---|
| 容器名称 | XcpConfig |
| 父容器 | Xcp |
| 描述 | 该容器包含 AUTOSAR Xcp 模块的配置参数和子容器。 |
| 配置参数 | 见下方参数表 |
| 容器名称 | 多重性 | 作用域/依赖 |
|---|---|---|
| XcpCommunicationChannel | 0..* | 该容器表示 XCP 通信通道的配置。 |
| XcpDaqList | 1..* | 该容器包含 DAQ 的配置。 |
| XcpEventChannel | 1..* | 该容器包含 XCP 从设备上事件通道的配置。 |
| XcpPageSwitching | 0..1 | 该容器表示页切换特性的配置。 |
| XcpPdu | 1..* | 包含 PDU 信息。PDU 可以是发送 PDU 或接收 PDU。 |
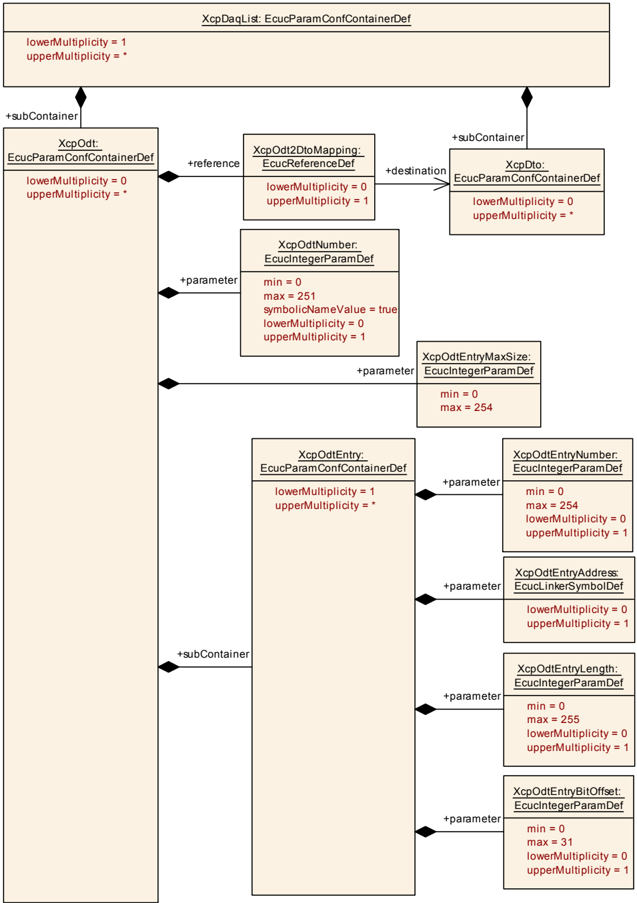
9.1.4. XcpDaqList
| SWS 条目 | [ECUC_Xcp_00050] |
|---|---|
| 容器名称 | XcpDaqList |
| 父容器 | XcpConfig |
| 描述 | 该容器包含 DAQ 的配置。 |
| 配置参数 | 见下方参数表 |
| SWS 条目 | [ECUC_Xcp_00051] |
|---|---|
| 参数名称 | XcpDaqListNumber |
| 父容器 | XcpDaqList |
| 描述 | DAQ 列表的索引编号。 |
| 多重性 | 1 |
| 类型 | EcucIntegerParamDef(为此参数生成符号名) |
| 范围 | 0 .. 65534 |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: ECU |
| SWS 条目 | [ECUC_Xcp_00052] |
|---|---|
| 参数名称 | XcpDaqListType |
| 父容器 | XcpDaqList |
| 描述 | 这指示该 DAQ 列表表示 DAQ 还是 STIM。 |
| 多重性 | 1 |
| 类型 | EcucEnumerationParamDef |
| 范围 | DAQ:该 DAQ 列表是一个 DAQ。DAQ_STIM:该 DAQ 列表可以是 DAQ 或 STIM。STIM:该 DAQ 列表是一个 STIM。 |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: ECU |
| SWS 条目 | [ECUC_Xcp_00053] |
|---|---|
| 参数名称 | XcpMaxOdt |
| 父容器 | XcpDaqList |
| 描述 | MAX_ODT 指示此 DAQ 列表(STATIC 配置)中 ODT 的最大数量。 |
| 多重性 | 1 |
| 类型 | EcucIntegerParamDef |
| 范围 | 0 .. 252 |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: ECU;依赖:仅当 XcpDaqConfigType 为「DAQ_STATIC」(位设置为「0」)时可用 |
| SWS 条目 | [ECUC_Xcp_00058] |
|---|---|
| 参数名称 | XcpMaxOdtEntries |
| 父容器 | XcpDaqList |
| 描述 | 此参数指示此 DAQ 列表(STATIC 配置)的一个 ODT 中条目的最大数量。 |
| 多重性 | 1 |
| 类型 | EcucIntegerParamDef |
| 范围 | 0 .. 255 |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: ECU;依赖:仅当 XcpDaqConfigType 为「DAQ_STATIC」(位设置为「0」)时可用 |
| 容器名称 | 多重性 | 作用域/依赖 |
|---|---|---|
| XcpDto | 0..* | 该容器为 DAQ 列表收集数据传输对象特定的参数。 |
| XcpOdt | 0..* | 该容器包含 DAQ 列表的 ODT 特定参数。 |
9.1.5. XcpDto
| SWS 条目 | [ECUC_Xcp_00065] |
|---|---|
| 容器名称 | XcpDto |
| 父容器 | XcpDaqList |
| 描述 | 该容器为 DAQ 列表收集数据传输对象特定的参数。 |
| 配置参数 | 见下方参数表 |
| SWS 条目 | [ECUC_Xcp_00066] |
|---|---|
| 参数名称 | XcpDtoPid |
| 父容器 | XcpDto |
| 描述 | DTO 的包标识符(PID),它通过 DTO 的内容标识 ODT。 |
| 多重性 | 1 |
| 类型 | EcucIntegerParamDef(为此参数生成符号名) |
| 范围 | 0 .. 251 |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: ECU |
| SWS 条目 | [ECUC_Xcp_00067] |
|---|---|
| 参数名称 | XcpDto2PduMapping |
| 父容器 | XcpDto |
| 描述 | 此引用指定 DTO 到下层接口(CanIf、FrIf、SoAd 和 Cdd)PDU 的映射。仅当 DaqListType 为 DAQ_STIM 时,对 XcpRxPdu 的引用才是可行的。仅当 DaqListType 为 DAQ 时,对 XcpTxPdu 的引用才是可行的。 |
| 多重性 | 1 |
| 类型 | 对 [XcpRxPdu, XcpTxPdu] 的选择引用(Choice reference) |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: ECU |
无包含的容器。
9.1.6. XcpOdt
| SWS 条目 | [ECUC_Xcp_00055] |
|---|---|
| 容器名称 | XcpOdt |
| 父容器 | XcpDaqList |
| 描述 | 该容器包含 DAQ 列表的 ODT 特定参数。 |
| 配置参数 | 见下方参数表 |
| SWS 条目 | [ECUC_Xcp_00060] |
|---|---|
| 参数名称 | XcpOdtEntryMaxSize |
| 父容器 | XcpOdt |
| 描述 | 此参数指示 ODT 条目所描述元素大小的上限。根据该 ODT 所属的 DaqListType,它描述 DAQ(MAX_ODT_ENTRY_SIZE_DAQ)或 STIM(MAX_ODT_ENTRY_SIZE_STIM)的限制。 |
| 多重性 | 1 |
| 类型 | EcucIntegerParamDef |
| 范围 | 0 .. 254 |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: ECU |
| SWS 条目 | [ECUC_Xcp_00057] |
|---|---|
| 参数名称 | XcpOdtNumber |
| 父容器 | XcpOdt |
| 描述 | 此 ODT 在 DAQ 列表内的索引编号。 |
| 多重性 | 0..1 |
| 类型 | EcucIntegerParamDef(为此参数生成符号名) |
| 范围 | 0 .. 251 |
| 默认值 | - |
| Post-Build 变体多重性 | false |
| Post-Build 变体值 | false |
| 多重性配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: ECU |
| SWS 条目 | [ECUC_Xcp_00056] |
|---|---|
| 参数名称 | XcpOdt2DtoMapping |
| 父容器 | XcpOdt |
| 描述 | 此引用将该 ODT 映射到其将被传输到的相应 DTO。 |
| 多重性 | 0..1 |
| 类型 | 对 XcpDto 的引用 |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: ECU |
| 容器名称 | 多重性 | 作用域/依赖 |
|---|---|---|
| XcpOdtEntry | 1..* | 该容器收集构成一个 ODT 条目的所有配置参数。 |
9.1.7. XcpOdtEntry
| SWS 条目 | [ECUC_Xcp_00061] |
|---|---|
| 容器名称 | XcpOdtEntry |
| 父容器 | XcpOdt |
| 描述 | 该容器收集构成一个 ODT 条目的所有配置参数。 |
| 配置参数 | 见下方参数表 |
| SWS 条目 | [ECUC_Xcp_00063] |
|---|---|
| 参数名称 | XcpOdtEntryAddress |
| 父容器 | XcpOdtEntry |
| 描述 | ODT 条目所引用的内存地址。 |
| 多重性 | 0..1 |
| 类型 | EcucLinkerSymbolDef |
| 默认值 | - |
| maxLength | - |
| minLength | - |
| 正则表达式 | - |
| Post-Build 变体多重性 | false |
| Post-Build 变体值 | false |
| 多重性配置类 | Pre-compile time:x;Link time:-;Post-build time:- |
| 值配置类 | Pre-compile time:x;Link time:-;Post-build time:- |
| 作用域/依赖 | scope: ECU |
| SWS 条目 | [ECUC_Xcp_00179] |
|---|---|
| 参数名称 | XcpOdtEntryBitOffset |
| 父容器 | XcpOdtEntry |
| 描述 | 当该元素表示状态位时,表示位偏移量。 |
| 多重性 | 0..1 |
| 类型 | EcucIntegerParamDef |
| 范围 | 0 .. 31 |
| 默认值 | - |
| Post-Build 变体多重性 | false |
| Post-Build 变体值 | false |
| 多重性配置类 | Pre-compile time:x;Link time:-;Post-build time:- |
| 值配置类 | Pre-compile time:x;Link time:-;Post-build time:- |
| 作用域/依赖 | scope: ECU |
| SWS 条目 | [ECUC_Xcp_00064] |
|---|---|
| 参数名称 | XcpOdtEntryLength |
| 父容器 | XcpOdtEntry |
| 描述 | 长度。 |
| 多重性 | 0..1 |
| 类型 | EcucIntegerParamDef |
| 范围 | 0 .. 255 |
| 默认值 | - |
| Post-Build 变体多重性 | false |
| Post-Build 变体值 | false |
| 多重性配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: ECU |
| SWS 条目 | [ECUC_Xcp_00062] |
|---|---|
| 参数名称 | XcpOdtEntryNumber |
| 父容器 | XcpOdtEntry |
| 描述 | ODT 条目的索引编号。 |
| 多重性 | 0..1 |
| 类型 | EcucIntegerParamDef |
| 范围 | 0 .. 254 |
| 默认值 | - |
| Post-Build 变体多重性 | false |
| Post-Build 变体值 | false |
| 多重性配置类 | Pre-compile time:x;Link time:-;Post-build time:- |
| 值配置类 | Pre-compile time:x;Link time:-;Post-build time:- |
| 作用域/依赖 | scope: ECU |
无包含的容器。
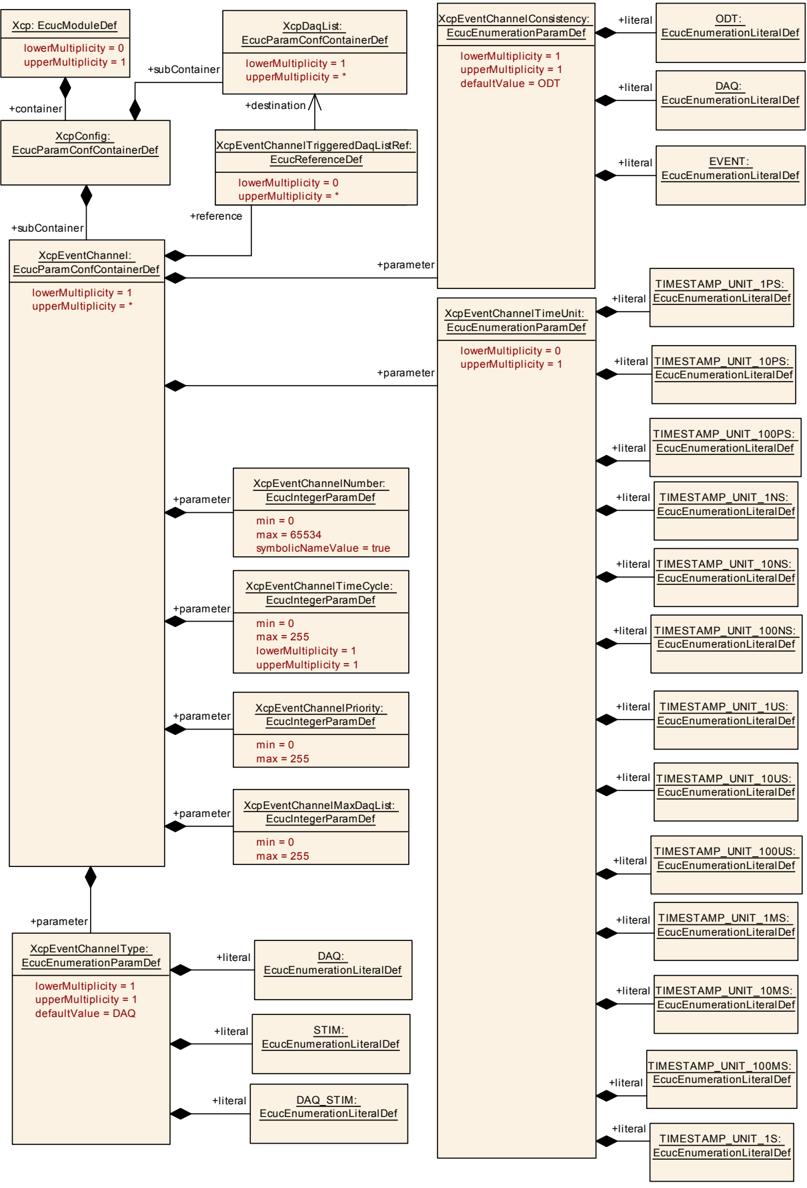
9.1.8. XcpEventChannel
| SWS 条目 | [ECUC_Xcp_00150] |
|---|---|
| 容器名称 | XcpEventChannel |
| 父容器 | XcpConfig |
| 描述 | 该容器包含 XCP 从设备上事件通道的配置。 |
| 配置参数 | 见下方参数表 |
| SWS 条目 | [ECUC_Xcp_00171] |
|---|---|
| 参数名称 | XcpEventChannelConsistency |
| 父容器 | XcpEventChannel |
| 描述 | 事件通道使用的一致性类型。 |
| 多重性 | 1 |
| 类型 | EcucEnumerationParamDef |
| 范围 | DAQ:DAQ 列表级别的一致性。EVENT:事件通道级别的一致性。ODT:ODT 级别的一致性(默认值)。 |
| 默认值 | ODT |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_Xcp_00153] |
|---|---|
| 参数名称 | XcpEventChannelMaxDaqList |
| 父容器 | XcpEventChannel |
| 描述 | 由该事件通道处理的 DAQ 列表的最大数量。 |
| 多重性 | 1 |
| 类型 | EcucIntegerParamDef |
| 范围 | 0 .. 255 |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: ECU |
| SWS 条目 | [ECUC_Xcp_00152] |
|---|---|
| 参数名称 | XcpEventChannelNumber |
| 父容器 | XcpEventChannel |
| 描述 | 事件通道的索引编号。 |
| 多重性 | 1 |
| 类型 | EcucIntegerParamDef(为此参数生成符号名) |
| 范围 | 0 .. 65534 |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: ECU |
| SWS 条目 | [ECUC_Xcp_00154] |
|---|---|
| 参数名称 | XcpEventChannelPriority |
| 父容器 | XcpEventChannel |
| 描述 | 事件通道的优先级。 |
| 多重性 | 1 |
| 类型 | EcucIntegerParamDef |
| 范围 | 0 .. 255 |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: ECU |
| SWS 条目 | [ECUC_Xcp_00173] |
|---|---|
| 参数名称 | XcpEventChannelTimeCycle |
| 父容器 | XcpEventChannel |
| 描述 | 事件通道时间周期指示处理该事件通道所使用的采样周期。值 0 表示「非周期」。 |
| 多重性 | 1 |
| 类型 | EcucIntegerParamDef |
| 范围 | 0 .. 255 |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_Xcp_00174] |
|---|---|
| 参数名称 | XcpEventChannelTimeUnit |
| 父容器 | XcpEventChannel |
| 描述 | 此配置参数指示事件通道时间周期的单位。 |
| 多重性 | 0..1 |
| 类型 | EcucEnumerationParamDef |
| 范围 | TIMESTAMP_UNIT_100MS:单位为 100 毫秒。TIMESTAMP_UNIT_100NS:单位为 100 纳秒。TIMESTAMP_UNIT_100PS:单位为 100 皮秒。TIMESTAMP_UNIT_100US:单位为 100 微秒。TIMESTAMP_UNIT_10MS:单位为 10 毫秒。TIMESTAMP_UNIT_10NS:单位为 10 纳秒。TIMESTAMP_UNIT_10PS:单位为 10 皮秒。TIMESTAMP_UNIT_10US:单位为 10 微秒。TIMESTAMP_UNIT_1MS:单位为 1 毫秒。TIMESTAMP_UNIT_1NS:单位为 1 纳秒。TIMESTAMP_UNIT_1PS:单位为 1 皮秒。TIMESTAMP_UNIT_1S:单位为 1 秒。TIMESTAMP_UNIT_1US:单位为 1 微秒。 |
| Post-Build 变体多重性 | false |
| Post-Build 变体值 | false |
| 多重性配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local;依赖:取决于参数 EventChannelTimeCycle。当此参数设置为 0 时,整个事件通道时间单位参数应被忽略。 |
| SWS 条目 | [ECUC_Xcp_00172] |
|---|---|
| 参数名称 | XcpEventChannelType |
| 父容器 | XcpEventChannel |
| 描述 | 此配置参数指示可以分配给该事件通道的 DAQ 列表的种类。 |
| 多重性 | 1 |
| 类型 | EcucEnumerationParamDef |
| 范围 | DAQ:仅支持 DAQ(默认值)。DAQ_STIM:同时支持 DAQ 和 STIM(同时进行)。STIM:仅支持 STIM。 |
| 默认值 | DAQ |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_Xcp_00151] |
|---|---|
| 参数名称 | XcpEventChannelTriggeredDaqListRef |
| 父容器 | XcpEventChannel |
| 描述 | 引用由该事件通道触发的所有 DAQ 列表。 |
| 多重性 | 0..* |
| 类型 | 对 XcpDaqList 的引用 |
| Post-Build 变体多重性 | false |
| Post-Build 变体值 | false |
| 多重性配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: ECU |
无包含的容器。
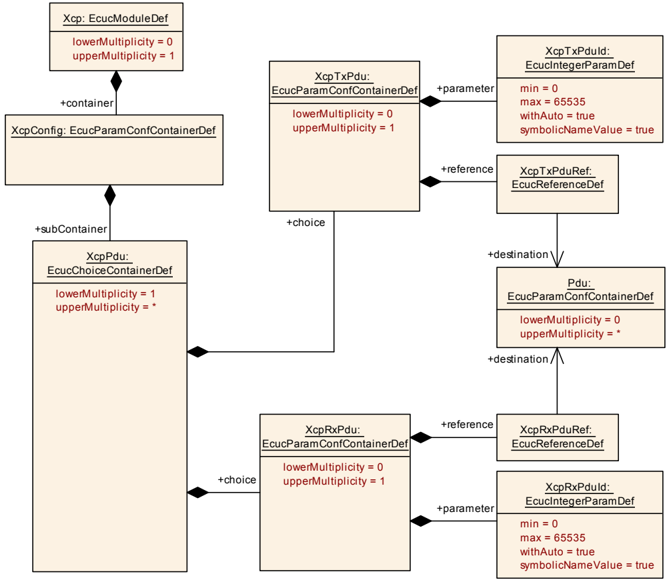
9.1.9. XcpPdu
| SWS 条目 | [ECUC_Xcp_00100] |
|---|---|
| 选择容器名称 | XcpPdu |
| 父容器 | XcpConfig |
| 描述 | 包含 PDU 信息。PDU 可以是发送 PDU 或接收 PDU。 |
| 容器选择 | ||
|---|---|---|
| XcpRxPdu | 0..1 | 该容器规定接收的 PDU。 |
| XcpTxPdu | 0..1 | 该容器规定发送的 PDU。 |
9.1.10. XcpRxPdu
| SWS 条目 | [ECUC_Xcp_00105] |
|---|---|
| 容器名称 | XcpRxPdu |
| 父容器 | XcpPdu |
| 描述 | 该容器规定接收的 PDU。 |
| 配置参数 | 见下方参数表 |
| SWS 条目 | [ECUC_Xcp_00106] |
|---|---|
| 参数名称 | XcpRxPduId |
| 父容器 | XcpRxPdu |
| 描述 | 将通过 Xcp_<module>RxIndication 接收的 PDU 的 ID。 |
| 多重性 | 1 |
| 类型 | EcucIntegerParamDef(为此参数生成符号名) |
| 范围 | 0 .. 65535 |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: ECU(withAuto = true) |
| SWS 条目 | [ECUC_Xcp_00107] |
|---|---|
| 参数名称 | XcpRxPduRef |
| 父容器 | XcpRxPdu |
| 描述 | - |
| 多重性 | 1 |
| 类型 | 对 Pdu 的引用 |
| Post-Build 变体值 | true |
| 值配置类 | Pre-compile time:x(VARIANT-PRE-COMPILE);Link time:-;Post-build time:x(VARIANT-POST-BUILD) |
| 作用域/依赖 | scope: ECU |
无包含的容器。
9.1.11. XcpTxPdu
| SWS 条目 | [ECUC_Xcp_00101] |
|---|---|
| 容器名称 | XcpTxPdu |
| 父容器 | XcpPdu |
| 描述 | 该容器规定发送的 PDU。 |
| 配置参数 | 见下方参数表 |
| SWS 条目 | [ECUC_Xcp_00103] |
|---|---|
| 参数名称 | XcpTxPduId |
| 父容器 | XcpTxPdu |
| 描述 | 下层 BSW 模块必须用于 Tx 确认或 TriggerTransmit 的 PDU 标识符。 |
| 多重性 | 1 |
| 类型 | EcucIntegerParamDef(为此参数生成符号名) |
| 范围 | 0 .. 65535 |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: ECU |
| SWS 条目 | [ECUC_Xcp_00104] |
|---|---|
| 参数名称 | XcpTxPduRef |
| 父容器 | XcpTxPdu |
| 描述 | 对外部 PDU 定义的引用。 |
| 多重性 | 1 |
| 类型 | 对 Pdu 的引用 |
| Post-Build 变体值 | true |
| 值配置类 | Pre-compile time:x(VARIANT-PRE-COMPILE);Link time:-;Post-build time:x(VARIANT-POST-BUILD) |
| 作用域/依赖 | scope: ECU |
无包含的容器。
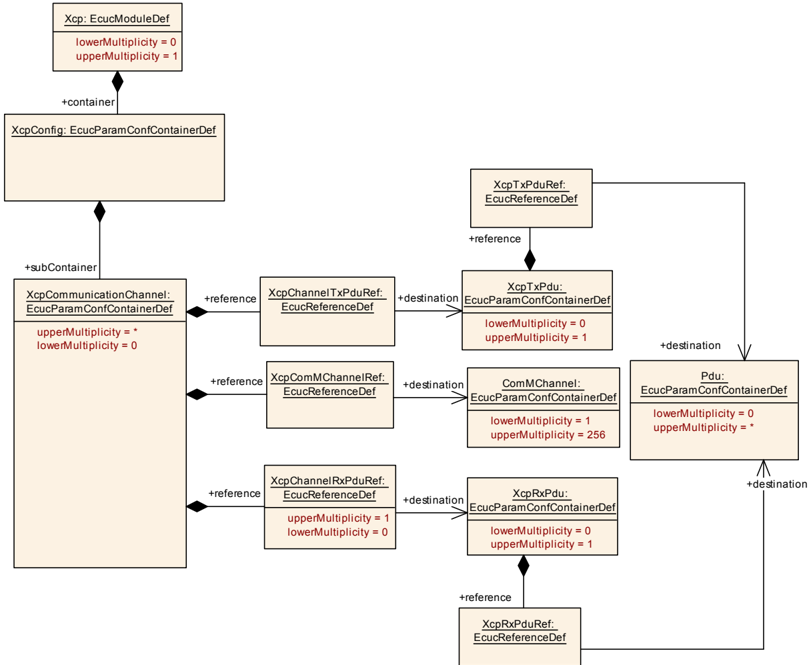
9.1.12. XcpCommunicationChannel
| SWS 条目 | [ECUC_Xcp_00183] |
|---|---|
| 容器名称 | XcpCommunicationChannel |
| 父容器 | XcpConfig |
| 描述 | 该容器表示 XCP 通信通道的配置。 |
| 配置参数 | 见下方参数表 |
| SWS 条目 | [ECUC_Xcp_00185] |
|---|---|
| 参数名称 | XcpChannelRxPduRef |
| 父容器 | XcpCommunicationChannel |
| 描述 | 对 XCP Rx PDU 的可选引用。 |
| 多重性 | 0..1 |
| 类型 | 对 XcpRxPdu 的引用 |
| Post-Build 变体值 | true |
| 值配置类 | Pre-compile time:x(VARIANT-PRE-COMPILE);Link time:-;Post-build time:x(VARIANT-POST-BUILD) |
| 作用域/依赖 | scope: ECU |
| SWS 条目 | [ECUC_Xcp_00184] |
|---|---|
| 参数名称 | XcpChannelTxPduRef |
| 父容器 | XcpCommunicationChannel |
| 描述 | 对 XCP Tx PDU 的引用。 |
| 多重性 | 1 |
| 类型 | 对 XcpTxPdu 的引用 |
| Post-Build 变体值 | true |
| 值配置类 | Pre-compile time:x(VARIANT-PRE-COMPILE);Link time:-;Post-build time:x(VARIANT-POST-BUILD) |
| 作用域/依赖 | scope: ECU |
| SWS 条目 | [ECUC_Xcp_00186] |
|---|---|
| 参数名称 | XcpComMChannelRef |
| 父容器 | XcpCommunicationChannel |
| 描述 | 对这些 PDU 所属的 ComM 通道的引用。 |
| 多重性 | 1 |
| 类型 | 对 ComMChannel 的引用 |
| Post-Build 变体值 | true |
| 值配置类 | Pre-compile time:x(VARIANT-PRE-COMPILE);Link time:-;Post-build time:x(VARIANT-POST-BUILD) |
| 作用域/依赖 | scope: ECU |
无包含的容器。
9.1.13. XcpPageSwitching
| SWS 条目 | [ECUC_Xcp_00187] |
|---|---|
| 容器名称 | XcpPageSwitching |
| 父容器 | XcpConfig |
| 描述 | 该容器表示页切换特性的配置。 |
| 配置参数 | 见下方参数表 |
| 容器名称 | 多重性 | 作用域/依赖 |
|---|---|---|
| XcpSegment | 0..* | 该容器表示页切换段(segment)元素的配置。 |
9.1.14. XcpSegment
| SWS 条目 | [ECUC_Xcp_00188] |
|---|---|
| 容器名称 | XcpSegment |
| 父容器 | XcpPageSwitching |
| 描述 | 该容器表示页切换段(segment)元素的配置。 |
| 配置参数 | 见下方参数表 |
| SWS 条目 | [ECUC_Xcp_00189] |
|---|---|
| 参数名称 | XcpReferencePageAddress |
| 父容器 | XcpSegment |
| 描述 | 参考页(Page ID = 0)的内存地址。 |
| 多重性 | 1 |
| 类型 | EcucLinkerSymbolDef |
| 默认值 | - |
| maxLength | - |
| minLength | - |
| 正则表达式 | - |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_Xcp_00191] |
|---|---|
| 参数名称 | XcpSegmentLength |
| 父容器 | XcpSegment |
| 描述 | 段的长度(字节)。 |
| 多重性 | 1 |
| 类型 | EcucIntegerParamDef |
| 范围 | 0 .. 18446744073709551615 |
| 默认值 | - |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_Xcp_00190] |
|---|---|
| 参数名称 | XcpWorkingPageAddress |
| 父容器 | XcpSegment |
| 描述 | 工作页(Page ID = 1)的内存地址。 |
| 多重性 | 1 |
| 类型 | EcucLinkerSymbolDef |
| 默认值 | - |
| maxLength | - |
| minLength | - |
| 正则表达式 | - |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| 容器名称 | 多重性 | 作用域/依赖 |
|---|---|---|
| XcpPage | 0..254 | 该容器表示可选页(page)元素的配置。 |
9.1.15. XcpPage
| SWS 条目 | [ECUC_Xcp_00192] |
|---|---|
| 容器名称 | XcpPage |
| 父容器 | XcpSegment |
| 描述 | 该容器表示可选页(page)元素的配置。 |
| 配置参数 | 见下方参数表 |
| SWS 条目 | [ECUC_Xcp_00193] |
|---|---|
| 参数名称 | XcpPageAddress |
| 父容器 | XcpPage |
| 描述 | 可选页(Page ID = 2 ... 255)的内存地址。 |
| 多重性 | 1 |
| 类型 | EcucLinkerSymbolDef |
| 默认值 | - |
| maxLength | - |
| minLength | - |
| 正则表达式 | - |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
无包含的容器。
9.2. 发布信息
有关详细信息,可参见 [2] 中的第 10.3 章「Published Information」(发布信息)。
B. AUTOSAR 可追溯项变更历史
B.1. 本文档的可追溯项历史(按AUTOSAR R22-11版本)
B.1.1. R22-11中新增的规范项
[SWS_Xcp_00102] [SWS_Xcp_00103] [SWS_Xcp_00104] [SWS_Xcp_00105] [SWS_Xcp_00501] [SWS_Xcp_00701] [SWS_Xcp_00702] [SWS_Xcp_00703] [SWS_Xcp_00705] [SWS_Xcp_00706] [SWS_Xcp_00707] [SWS_Xcp_00708] [SWS_Xcp_00710] [SWS_Xcp_00711] [SWS_Xcp_00712] [SWS_Xcp_00713] [SWS_Xcp_00714] [SWS_Xcp_00715] [SWS_Xcp_00716] [SWS_Xcp_00718] [SWS_Xcp_00719] [SWS_Xcp_00720] [SWS_Xcp_00721] [SWS_Xcp_00722] [SWS_Xcp_00723] [SWS_Xcp_00724] [SWS_Xcp_00725] [SWS_Xcp_00726] [SWS_Xcp_00728] [SWS_Xcp_00729] [SWS_Xcp_00730] [SWS_Xcp_00731] [SWS_Xcp_00732] [SWS_Xcp_00733] [SWS_Xcp_00734] [SWS_Xcp_00735] [SWS_Xcp_00736] [SWS_Xcp_00737] [SWS_Xcp_00738] [SWS_Xcp_00739] [SWS_Xcp_00740] [SWS_Xcp_00741] [SWS_Xcp_00742] [SWS_Xcp_00761] [SWS_Xcp_00763] [SWS_Xcp_00766] [SWS_Xcp_00768] [SWS_Xcp_00801] [SWS_Xcp_00802] [SWS_Xcp_00803] [SWS_Xcp_00807] [SWS_Xcp_00813] [SWS_Xcp_00814] [SWS_Xcp_00823] [SWS_Xcp_00824] [SWS_Xcp_00825] [SWS_Xcp_00832] [SWS_Xcp_00835] [SWS_Xcp_00836] [SWS_Xcp_00840] [SWS_Xcp_00841] [SWS_Xcp_00842] [SWS_Xcp_00843] [SWS_Xcp_00844] [SWS_Xcp_00845] [SWS_Xcp_00846] [SWS_Xcp_00847] [SWS_Xcp_00848] [SWS_Xcp_00849] [SWS_Xcp_00850] [SWS_Xcp_00852] [SWS_Xcp_00853] [SWS_Xcp_00854] [SWS_Xcp_00855] [SWS_Xcp_00856] [SWS_Xcp_00857] [SWS_Xcp_00859] [SWS_Xcp_91001]
B.1.2. R22-11中变更的规范项
无
B.1.3. R22-11中删除的规范项
无
B.2. 本文档的可追溯项历史(按AUTOSAR R23-11版本)
B.2.1. R23-11中新增的规范项
[SWS_Xcp_00102] [SWS_Xcp_00103] [SWS_Xcp_00104] [SWS_Xcp_00105] [SWS_Xcp_00501] [SWS_Xcp_00701] [SWS_Xcp_00702] [SWS_Xcp_00703] [SWS_Xcp_00705] [SWS_Xcp_00706] [SWS_Xcp_00707] [SWS_Xcp_00708] [SWS_Xcp_00709] [SWS_Xcp_00710] [SWS_Xcp_00711] [SWS_Xcp_00712] [SWS_Xcp_00713] [SWS_Xcp_00714] [SWS_Xcp_00715] [SWS_Xcp_00716] [SWS_Xcp_00718] [SWS_Xcp_00719] [SWS_Xcp_00720] [SWS_Xcp_00721] [SWS_Xcp_00722] [SWS_Xcp_00723] [SWS_Xcp_00724] [SWS_Xcp_00725] [SWS_Xcp_00726] [SWS_Xcp_00728] [SWS_Xcp_00729] [SWS_Xcp_00730] [SWS_Xcp_00731] [SWS_Xcp_00732] [SWS_Xcp_00733] [SWS_Xcp_00734] [SWS_Xcp_00735] [SWS_Xcp_00736] [SWS_Xcp_00737] [SWS_Xcp_00738] [SWS_Xcp_00739] [SWS_Xcp_00740] [SWS_Xcp_00741] [SWS_Xcp_00742] [SWS_Xcp_00761] [SWS_Xcp_00763] [SWS_Xcp_00766] [SWS_Xcp_00768] [SWS_Xcp_00801] [SWS_Xcp_00802] [SWS_Xcp_00803] [SWS_Xcp_00807] [SWS_Xcp_00813] [SWS_Xcp_00814] [SWS_Xcp_00823] [SWS_Xcp_00824] [SWS_Xcp_00825] [SWS_Xcp_00832] [SWS_Xcp_00835] [SWS_Xcp_00836] [SWS_Xcp_00840] [SWS_Xcp_00841] [SWS_Xcp_00842] [SWS_Xcp_00843] [SWS_Xcp_00844] [SWS_Xcp_00845] [SWS_Xcp_00846] [SWS_Xcp_00847] [SWS_Xcp_00848] [SWS_Xcp_00849] [SWS_Xcp_00850] [SWS_Xcp_00852] [SWS_Xcp_00853] [SWS_Xcp_00854] [SWS_Xcp_00855] [SWS_Xcp_00856] [SWS_Xcp_00857] [SWS_Xcp_00859] [SWS_Xcp_91001]
B.2.2. R23-11中变更的规范项
无
B.2.3. R23-11中删除的规范项
无