WdgM
1. 简介和功能概述
Watchdog Manager(WdgM,看门狗管理器)是 AUTOSAR 标准化基础软件架构中位于服务层的基础软件模块。
WdgM 能够监督程序的执行,并对外屏蔽硬件看门狗实体的触发细节。
WdgM 监督可配置数量的所谓被监督实体(Supervised Entity)的执行。当它检测到程序执行违反了所配置的时序约束和/或逻辑约束时,将采取若干可配置的动作以从该故障中恢复。
WdgM 提供三种机制:
- 存活监督(Alive Supervision)——用于监督周期软件的时序
- 截止时间监督(Deadline Supervision)——用于监督非周期软件的时序
- 逻辑监督(Logical Supervision)——用于监督执行顺序的正确性
1.1. 被监督实体与检查点
WdgM 监督软件的执行。监督的逻辑单元是被监督实体。被监督实体与 AUTOSAR 中的体系结构构建块(即 SW-C、CDD、RTE、BSW 模块)之间没有固定关系,但通常一个被监督实体可以代表一个 SW-C 原型,或一个 SW-C 原型内的一个或多个 Runnable 实体、一个 BSW 模块实例或一个 CDD 实例,具体取决于开发者的选择。
被监督实体中的重要位置定义为检查点(Checkpoint)。被监督实体的代码与WdgM 的调用交织在一起,这些调用在到达检查点时向WdgM 报告。
每个被监督实体有一个或多个检查点。被监督实体的检查点以及这些检查点之间的转换(Transition)构成一个图(Graph)。该图称为内部图(Internal Graph)。此外,不同被监督实体的检查点之间也可以通过外部转换(External Transition)相连,形成外部图(External Graph)。在每个 WdgM 模式中可以存在若干外部图。
一个图可以有一个或多个初始检查点(Initial Checkpoint)和一个或多个结束检查点(Final Checkpoint)。任何以任意初始检查点开始、以任意结束检查点结束的序列都是正确的(前提是这些检查点属于同一个图)。在结束检查点之后,可以再次报告任意初始检查点。
在 WdgM 配置中,可以配置检查点所需的时序,以及允许的外部图与内部图。
在运行时,WdgM 验证所配置的图是否被执行。这称为逻辑监督。WdgM 还验证检查点与转换的时序。用于周期性检查点的机制称为存活监督,用于非周期性检查点的机制称为截止时间监督。
WdgM 不固定检查点的粒度。粗粒度的检查点会限制WdgM 的检测能力。例如,如果一个应用 SW-C 只有一个检查点,表示某个周期性 Runnable 已经启动,那么WdgM 只能检测到该 Runnable 被重新启动,并检查其时序约束。相反,如果该 SW-C 在 Runnable 的每个块和分支处都有检查点,WdgM 还可能检测到该 SW-C 控制流中的故障。检查点的高粒度会导致 WdgM 配置复杂且庞大。
1.2. 监督机制之间的交互
这三种监督机制监督每个被监督实体。一个被监督实体可以启用其中一种、两种或三种机制。基于每个已启用机制的结果,计算出该被监督实体的状态(称为局部监督状态,Local Supervision Status)。
当每个被监督实体的状态确定后,再基于各个局部监督状态确定整个 MCU 的状态(称为全局监督状态,Global Supervision Status)。
1.3. 监督功能
1.3.1. 存活监督
周期性被监督实体对其在给定时间跨度内被执行的次数有约束。通过存活监督,WdgM 周期性地检查被监督实体的检查点是否在给定限制内被到达。这意味着 WdgM 检查一个被监督实体的运行是否不过于频繁或不过于稀疏。
1.3.2. 截止时间监督
非周期性或偶发性的被监督实体对两个检查点之间的时序有各自的约束。通过截止时间监督,WdgM 检查被监督实体的两个检查点之间转换的时序。这意味着 WdgM 检查被监督实体中的某些步骤所耗费的时间是否在所配置的最小值与最大值之间。WdgM 同时检测不到第二个检查点的情况。
1.3.3. 逻辑监督
逻辑监督是检查嵌入式系统软件正确执行的基本技术。当需要逻辑监督时,请参考安全标准(IEC 61508 [1] 或 ISO 26262 [2])。
逻辑监督关注控制流错误,即在应用无错误执行期间导致偏离有效(即已编码/已编译)程序序列的错误。当一条或多条程序指令以错误的顺序被处理,或者根本未被处理时,就发生了控制流错误。控制流错误可能导致数据损坏、微控制器复位或违反失效静默(fail-silent)要求。
对于控制流图而言,这意味着:每当被监督实体报告一个新的检查点时,都必须验证在前一个检查点与所报告的检查点之间配置了转换。
1.4. 看门狗处理
WdgM 与看门狗接口(WdgIf)通信以控制硬件看门狗。
与 R4.0.1 之前的版本不同,WdgM 不再负责通过看门狗接口和看门狗驱动(Wdg)触发硬件看门狗。取而代之的是,WdgM 通过看门狗接口向看门狗驱动报告一个触发条件。随后看门狗驱动负责在该条件为真期间以正确的时序触发硬件看门狗。该触发条件是一个由WdgM 周期性设置的计数值。看门狗驱动每次触发硬件看门狗时都递减该计数器。当计数器达到 0 时,看门狗驱动停止触发硬件看门狗。因此,当WdgM 未能执行时,会自动导致看门狗复位(在计数器递减所需的时间加上硬件看门狗的超时值之后)。
当由于 WdgM 自身的编程错误或存储故障而无法正确评估被监督实体时,仍有可能发生 WdgM 错误地设置触发条件、因而不会引起看门狗复位的情况。因此,可能需要在 WdgM 内部使用被监督实体与检查点(或其他内部监督机制),同时避免在 WdgM 中产生递归。
1.5. 错误处理
根据各个被监督实体的局部监督状态以及全局监督状态,WdgM 启动若干机制以从监督故障中恢复。这些机制的范围从被监督实体内部的局部错误恢复,一直到 ECU 的全局复位。
1.5.1. 被监督实体中的错误处理
如果被监督实体是 SW-C 或 CDD,那么WdgM 可以通过 RTE 模式机制将监督故障告知被监督实体。被监督实体随后可以采取相应的动作用于从该故障中恢复。
当WdgM 检测到监督故障时,可以向诊断事件管理器(DEM)登记一个条目。被监督实体可以基于该错误条目采取恢复动作。
1.5.2. 硬件看门狗复位
WdgM 指示看门狗接口何时不再触发硬件看门狗。在硬件看门狗超时之后,硬件看门狗将复位 ECU 或 MCU。这将导致 ECU 和/或 MCU 硬件的重新初始化以及软件的完全重新初始化。
1.5.3. 立即 MCU 复位
如果需要对监督故障作出立即的、全局性的反应,WdgM 可以直接导致 MCU 复位。这将导致 MCU 硬件与软件的完全重新初始化。通常,MCU 复位不会重新初始化 ECU 的其余硬件。
请注意,某些类型的微控制器上不提供 MCU 复位功能。
MCU 复位与看门狗复位是系统级错误反应的两种大体等价的机制。在安全相关系统中,建议并行使用两者。通过这种方式,这两种机制构成一条「冗余关断路径」。
2. 缩略语
AI
存活指示(Alive Indication)
BSW
基础软件(Basic Software)
BswM
基础软件模式管理器(Basic Software Mode Manager)
DEM
诊断事件管理器(Diagnostic Event Manager)
DET
默认错误跟踪器(Default Error Tracer)
EAI
期望存活指示(Expected Alive Indications)
EcuM
ECU 状态管理器(ECU State Manager)
FiM
功能抑制管理器(Function Inhibition Manager)
HW
硬件(Hardware)
ID
标识符(Identifier)
MCU
微控制器单元(Micro Controller Unit)
OS
操作系统(Operating System)
SC
监督周期(Supervision Cycle)
SE
被监督实体(Supervised Entity)
SRC
监督参考周期(Supervision Reference Cycle)
SW-C
软件组件(Software Component)
RTE
运行时环境(Runtime Environment)
WdgM
看门狗管理器(Watchdog Manager)
Alive Counter
WdgM 中在检查点上下文内的独立数据资源,用于跟踪和处理该检查点的存活指示数量。
Alive Indication
由被监督实体的检查点提供的指示,用于向WdgM 标识其存活状态。
Alive Supervision
一种监督,用于检查被监督实体的执行是否足够频繁且不过于频繁(包括容差)。
Checkpoint
被监督实体控制流中的一个点,在该处向WdgM 报告活动。
Deadline Supervision
一种监督,用于检查两个检查点之间的执行时间是否小于给定的执行时间上限。
Deadline Start Checkpoint
为其配置了截止时间监督、并且是某个特定截止时间监督起点的检查点。
Deadline End Checkpoint(Deadline Stop Checkpoint)
为其配置了截止时间监督、并且是某个特定截止时间监督终点的检查点。一个检查点可以同时是截止时间起始检查点和截止时间结束检查点——即当截止时间监督被串联时。
Expired Supervision Cycle
一个监督周期,其中存活监督已失败其两个升级步骤(存活计数器失败的期望存活指示数量(包括容差)超过允许的失败参考周期次数)。
Failed Supervision Reference Cycle
一个监督参考周期,其结束时刻检测到存活计数器与期望存活指示数量之间存在偏差(包括容差)。
Global Supervision Status
汇总所有被监督实体局部监督状态的状态。
Graph
控制流图(Control Flow Graph)。一组通过转换相连的检查点,其中至少有一个检查点是初始检查点。在该图的任意两个检查点之间都存在一条(通过转换的)路径。
External Graph
可能涉及多于一个被监督实体的图。其配置依赖于模式。
Cross-Cluster External Graph
一种特殊的外部图,在集群式软件架构下跨越多个软件集群(Software Cluster)。其配置依赖于模式(由宿主软件集群(Host Software Cluster)控制),并且另外具有专门的配置结构。注意:单个软件集群内的外部图可以在不使用集群式软件架构专门配置结构的情况下建模。
External Transition
外部转换是两个检查点之间的转换,其中这两个检查点属于不同的被监督实体。
Local Supervision Status
表示单个被监督实体当前存活监督结果的状态。
Logical Supervision
一种对软件的在线监督,用于检查软件(被监督实体或一组被监督实体)是否按程序员(即已开发的代码)定义的顺序执行。
Internal Graph
不跨越若干被监督实体的图。其配置与模式无关,并且可以通过禁用对应的被监督实体而被禁用。
Internal Transition
内部转换是同一个被监督实体内两个检查点之间的转换。
Mode
模式是车辆中运行的各个状态机的特定状态集合,这些状态与某个特定实体相关,例如 SW-C、BSW 模块、应用或整个车辆。在其生命周期内,一个实体在一组互斥的模式之间切换。这些切换由环境数据触发,例如信号接收、操作调用。在看门狗管理器的上下文中,一个模式由一组配置选项定义。被监督的被监督实体集合可以随模式而变化。
Supervised Entity
被纳入WdgM 监督的软件实体。每个被监督实体恰好具有一个标识符。被监督实体表示软件组件类型或基础软件模块某个实例内的一组检查点。在一个软件组件类型或基础软件模块的实例中,可以有零个、一个或多个被监督实体。
Supervised Entity Identifier
在一个应用内唯一标识某个被监督实体的标识符。
Supervision Counter
在被监督实体上下文内的独立数据资源,由WdgM 在每个监督周期期间更新,并被存活监督算法用于执行对已计数存活指示的检查。
Supervision Cycle
WdgM监督参考周期的时基,在其中执行周期性的存活监督。它同时也是更新全局监督状态以及执行由此产生的恢复动作的间隔。这在所属 WdgM 的主函数每次被调用时完成,并且依赖于模式(在切换模式时可能变化)。
Supervision Reference Cycle
存活监督用于执行已计数存活指示检查所使用的监督周期数量(对每个被监督实体分别确定),并且依赖于模式。
3. 相关文档
3.1. 输入文件和相关标准与规范
[1] IEC 61508(全部部分)- 电气/电子/可编程电子安全相关系统的功能安全
https://iec.ch/
[2] ISO 26262(全部部分)- 道路车辆 - 功能安全
https://www.iso.org
AUTOSAR_CP_SWS_BSWGeneral
AUTOSAR_CP_SWS_ECUStateManager
AUTOSAR_FO_RS_HealthMonitoring
AUTOSAR_CP_SRS_BSWGeneral
AUTOSAR_CP_SRS_ModeManagement
AUTOSAR_CP_SWS_MCUDriver
AUTOSAR_CP_SWS_RTE
3.2. 相关规范
AUTOSAR 提供了基础软件模块通用规范 [3](SWS BSW General),该规范同样适用于看门狗管理器。
因此,规范 SWS BSW General 应被视为看门狗管理器的附加且必需的规范。
4. 约束和假设
4.1. 限制
WdgM 设计的主要限制如下。它们可能会在本文档的后续版本中被移除:
- 一个被监督实体不能跨越多个 EcucPartition。
- 在本发布中,WdgM 对基于跨集群外部图的逻辑监督中未连接转换代理的处理未作规定。
- 由于库无法调用 BSW,因此库不能被看门狗管理器监督。
- 不支持截止时间监督的嵌套(即 start 1、start 2、end 2、end 1)。
- 本文档中对每个被监督实体具有多于一个检查点的存活监督功能的规定并不一致。目前建议仅支持每个被监督实体一个存活监督检查点。
进一步的限制:
- 看门狗管理器不封装看门狗驱动的初始化。看门狗驱动必须由 [4, ECU 状态管理器规范] 在启动过程中、在看门狗管理器初始化之前完成初始化。
- 看门狗管理器在 OS 启动之后被初始化。因此,它不能负责在启动过程中更早的阶段控制看门狗驱动。通常,在看门狗驱动中配置足够大的初始超时值即可弥合看门狗驱动与看门狗管理器初始化之间的空隙。集成者也可以改用 ECU 状态管理器的相关机制(callout)。
- 看门狗管理器在 OS 关闭之前被去初始化。因此,它不能负责在关闭过程中更晚的阶段控制看门狗驱动。通常,只需配置在看门狗管理器被去初始化时设置的足够大的最终超时值即可。这样可以弥合看门狗管理器去初始化与系统关机或复位之间的空隙。集成者也可以改用 ECU 状态管理器的相关机制(callout)。
- 对于实现睡眠模式的 ECU,如果硬件看门狗在这些睡眠模式中保持激活,其触发同样应由 ECU 状态管理器处理。
- 错误恢复机制「立即 MCU 复位」仅在能够通过微控制器硬件特性执行复位的微控制器上可用。
- WdgM 监督的预期运行必须满足以下所有条件:
- 已初始化的 Wdg 接口;
- 已初始化的 OS(因为可能使用 OsCounter);
- 已初始化的 WdgM(通过调用 WdgM_Init 完成);
- 周期性地调用 WdgM_MainFunction,最好由 AUTOSAR BSW 调度器完成;在启动期间也可以由其他模块完成。
- 注意: 周期性调用 WdgM_MainFunction 的偏差/抖动会导致存活监督与截止时间监督(超时检测部分)中可能延迟检测,并在存活监督中导致误检或漏检。
- 注意: 该周期性调用的任何阻塞都会导致截止时间监督(超时检测部分)、存活监督、局部/全局监督状态的所有状态转换,以及由此产生的用于从监督故障中恢复的错误处理机制全部失效,仅剩最后手段「通过硬件看门狗复位」除外,因为看门狗处理本身已丢失(不再通过 WdgIf 向硬件实例触发)。
- 一个被监督实体及其所有检查点最多只能属于一个 OSApplication。由于 OS-Application 只能在一个内核上运行,因此某个特定的被监督实体只能在一个内核上运行。
- 截止时间监督(超时检测部分)与存活监督高度依赖于对 WdgM_MainFunction 的周期性调用:应按照所请求的超时检测值仔细选择其周期性。
- 在多分区配置的软件架构中,WdgM_GetFirstExpiredSEID 的结果可能不完全可靠,取决于具体实现(至少,在没有跨分区的可靠且统一的时间戳机制的情况下无法做到这一点,但这不会被标准化)。
- 看门狗管理器无法检测在 Category 2 ISR 中运行的被监督实体的截止时间监督超时。
- 理由:在 Category 2 ISR 中运行的 Runnable 实体发生死锁会阻塞任务层上 WdgM_MainFunction 的执行。
4.2. 汽车域的适用性
无限制。
5. 对其他模块的依赖
5.1. 看门狗接口模块
看门狗管理器模块负责更改看门狗驱动的模式,并负责向看门狗驱动报告触发硬件看门狗的条件。看门狗驱动的服务通过看门狗接口访问,看门狗接口允许寻址多个看门狗实例。
5.2. ECU 状态管理器模块
ECU 状态管理器负责看门狗管理器模块的初始化与去初始化,并负责在睡眠模式下触发硬件看门狗。
5.3. 微控制器单元驱动模块
在监督失败的情况下,看门狗管理器模块可以执行 ECU 的立即复位。该复位服务由 MCU 驱动提供。
5.4. 默认错误跟踪器模块
如果启用了开发错误检测,看门狗管理器模块会将检测到的开发错误告知默认错误跟踪器。
5.5. 诊断事件管理器模块
看门狗管理器可以就检测到的与功能/生产代码相关的错误通知诊断事件管理器。
5.6. BSW 调度器模块
BSW 调度器负责调用看门狗管理器模块的调度函数。看门狗管理器模块使用 BSW 调度器的服务来实现临界区。
5.7. 运行时环境模块
运行时环境负责将 SW-C 或 CDD 中的检查点信息传播给看门狗管理器模块。看门狗管理器模块使用运行时环境的服务,将监督状态的变化告知 SW-C。BSW 模块无需使用 RTE 即可直接调用看门狗管理器模块。
5.8. 操作系统模块
看门狗管理器使用操作系统来提供时间戳。
5.9. 软件集群连接器模块
SwCluC(由经典平台灵活性概念引入)可以通过二进制清单在软件集群之间建立 WdgM 的内部连接。请注意,WdgM 内部跨 EcucPartition 的连接将不经由 SwCluC 建立,因为它属于 BSW 多核分布概念的一部分,其实现方式未被标准化(典型的实现方法之一是主-从模式)。
5.10. 文件结构
5.10.1. 代码文件结构
详情请参阅 [3, 基础软件模块通用规范] 第 5.1.6 章「代码文件结构」。
5.11. 版本检查
详情请参阅 [3, 基础软件模块通用规范] 第 5.1.8 章「版本检查」。
6. 功能规格
本章给出看门狗管理器模块内部功能行为的规范细节。
6.1. 监督机制之间的交互
6.1.1. 概述
被监督实体是看门狗管理器模块的监督单元。每个被监督实体可以由不同的监督功能监督,或由它们的组合监督。
可用的监督功能有:
- 存活监督(见第 6.2.1 节)
- 截止时间监督(见第 6.2.2 节)
- 逻辑监督(见第 6.2.3 节)
这三种监督功能中的每一种都会为每个被监督实体产生一份监督功能结果列表,其中每个结果要么为正确,要么为不正确。在 WdgM 初始化时,所有结果均被设置为正确。这意味着对每个被监督实体而言都有三个部分结果(分别来自存活监督、截止时间监督与逻辑监督)。
在给定模式下,每个被监督实体可以有零个、一个或多个存活监督(WdgMAliveSupervision),每个都有一个正确/不正确结果。
在给定模式下,每个被监督实体可以有零个、一个或多个截止时间监督(WdgMDeadlineSupervision),每个都有一个正确/不正确结果。
注意: 截止时间监督是以下检测机制的组合:
- 提前到达:自报告起始检查点以来,在 WdgMDeadlineMin 之前报告了结束检查点。
- 延迟:自报告起始检查点以来,在 WdgMDeadlineMax 之后报告了结束检查点。
- 超时:自报告起始检查点以来,即使超过 WdgMDeadlineMax 也未报告结束检查点
在给定模式下,每个被监督实体可以有零个、一个或多个已配置的逻辑监督(即图)(对于一个外部图为 WdgMExternalLogicalSupervision,对于一个内部图为一组 WdgMInternalTransition),每个都有一个正确/不正确结果。每个逻辑监督对应一个外部图或内部图。
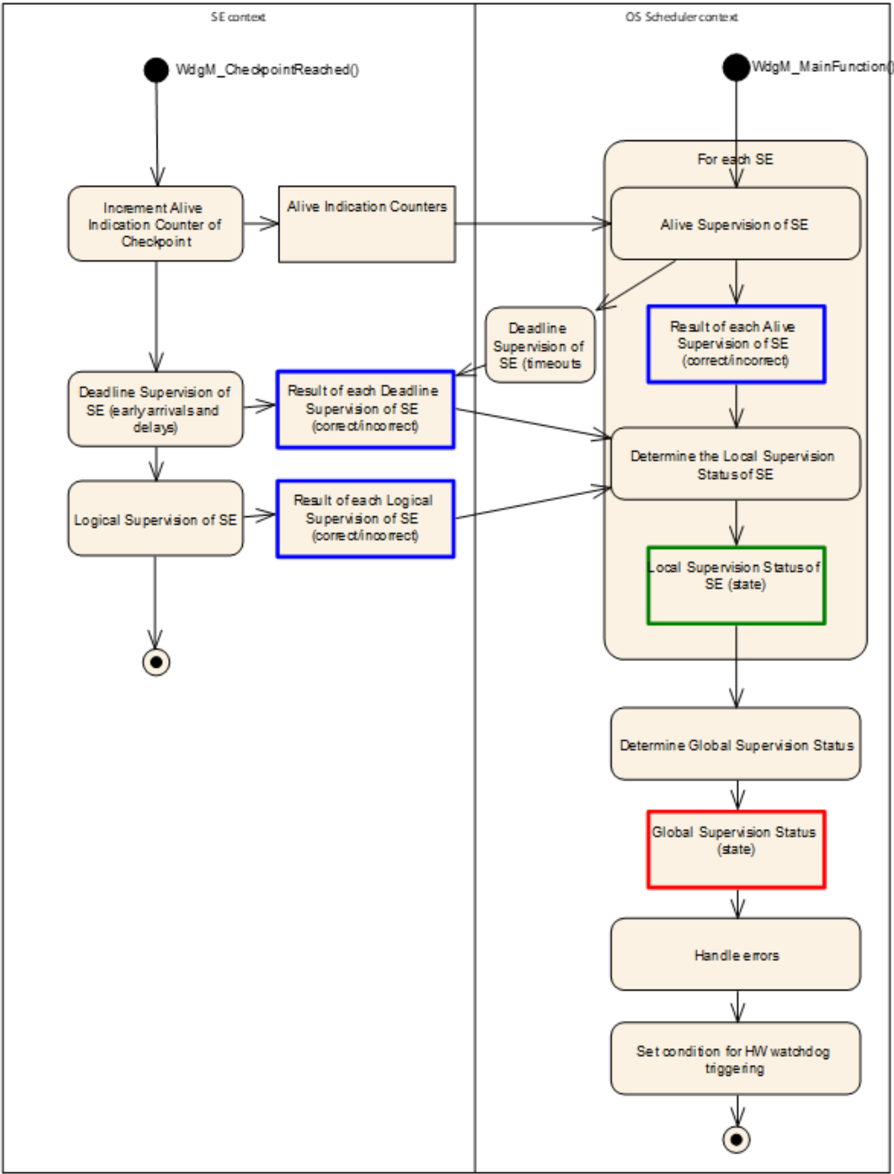
如果给定模式下没有激活的监督,则主函数不会看到 EXPIRED 局部状态,因此可以调用 WdgIf_SetTriggerCondition。
基于监督功能的结果(正确/不正确),通过局部监督状态状态机(见第 6.1.2 节)确定每个被监督实体的局部监督状态。
基于每个被监督实体的局部监督状态,通过全局监督状态状态机(见第 6.1.3 节)确定全局监督状态。
基于全局监督状态,进行错误处理(见第 6.3 节)与看门狗处理(见第 6.4 节)。
截止时间监督(提前到达与延迟的检测)以及逻辑监督的监督结果确定在 WdgM_CheckpointReached 函数内执行。在该函数的一次执行中,它仅更新一个特定被监督实体的结果。
截止时间监督(超时检测部分)以及存活监督的监督结果确定在 WdgM_MainFunction 函数内执行。在该函数的一次执行中,它更新所有被监督实体的截止时间监督(超时检测部分)和/或存活监督的结果。
WdgM 模块应在模块初始化后首次调用 WdgM_MainFunction 时,启动所有监督功能(包括所有监督算法、监督参考周期)以及看门狗处理。
注意: 如果 WdgM 模块未初始化,其主函数将立即返回而不执行任何功能,也不引发任何错误。此外,在首次调用主函数之前,模块不能使用 RTE API。因此,初始化后的首次主函数调用应被视为监督功能以及对硬件看门狗实例(使用 WdgIf 模块)相关处理的起点,以便作为安全相关监控机制具有一致的行为。
WdgM 模块应在 WdgM_DeInit 中停止所有监督功能(所有监督算法)以及看门狗处理。
看门狗管理器的监督功能运行应具备以下条件:
- 可用的已初始化 Wdg 接口;
- 可用的已初始化 OS;
- 已初始化的 WdgM——通过调用 WdgM_Init() 函数实现;以及
- 周期性调用 WdgM_MainFunction() 函数。
应由 WdgM 模块的调用者确保 WdgM_DeInit、WdgM_Init 与 WdgM_SetMode 函数不与 WdgM_MainFunction 并发调用。
这可以通过集成者对初始化与任务调度进行适当协调来实现。
注意 在集群式软件架构的情况下(WdgMSwClusterSupport = ENABLE_SW_CLUSTER_SUPPORT),应用软件集群中的 WdgM_MainFunction 实例可以在任何时刻被调用,而不论宿主软件集群中的 WdgM_DeInit、WdgM_Init 与 WdgM_SetMode 函数是否并发调用。
为了即使某个被监督实体发生死锁也能继续存活监督和截止时间监督(超时检测部分),每个 WdgM_MainFunction 必须映射到不包含由该 WdgM_MainFunction 实例监督的被监督实体的任务上。
执行 WdgM_MainFunction 的 OS 任务应与调用被监督实体中任何函数的 OS 任务相分离。
6.1.2. 局部监督状态
局部监督状态状态机确定被监督实体的状态。这是基于以下内容完成的:
- 局部监督状态的前一个值;
- 存活监督结果、截止时间监督结果、逻辑监督结果的当前值。
局部监督状态状态机应在该被监督实体所属的 WdgM_MainFunction 每次被调用时计算。
该状态机应由 WdgM_Init 函数初始化。
看门狗管理器模块提供了一项特性,为存活监督提供容错(对应于局部监督状态 WDGM_LOCAL_STATUS_FAILED),容错时长为以监督周期(监督周期是调用 WdgM_MainFunction 的周期)为单位的可配置(累积)时间量,称为失败的监督参考周期(见配置参数 WdgMFailedAliveSupervisionRefCycleTol)。如果该参数设置为 0,则存活监督没有容错,此时存活监督的行为与截止时间监督和逻辑监督相同,即第一个不正确结果就导致转换到 WDGM_LOCAL_STATUS_EXPIRED。
请注意,截止时间监督与逻辑监督不受 WdgMFailedAliveSupervisionRefCycleTol 影响。
看门狗管理器模块应跟踪每个被监督实体的局部监督状态。
图 6.1 给出了被监督实体局部监督状态的状态机及其所有可能状态。
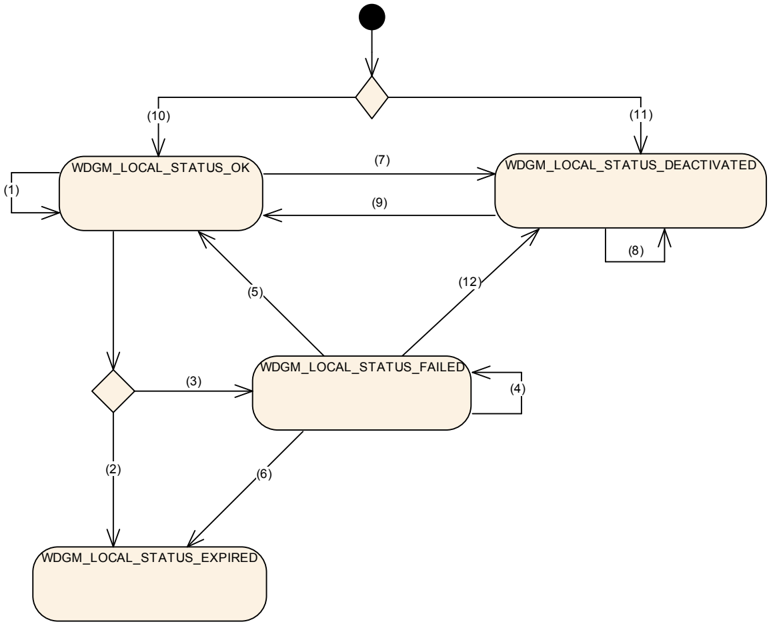
局部监督状态各状态之间的转换遵循以下规则:
如果成功调用了 WdgM_Init 函数,则对于初始模式(WdgMInitialMode)所引用的每个被监督实体(即在初始模式中激活的每个被监督实体),WdgM_Init 函数应将该被监督实体的局部监督状态设置为 WDGM_LOCAL_STATUS_OK。并且失败的监督参考周期计数器应设置为零(0)。
如果成功调用了 WdgM_Init 函数,则对于初始模式(WdgMInitialMode)未引用的每个被监督实体,WdgM_Init 函数应将该被监督实体的局部监督状态设置为 WDGM_LOCAL_STATUS_DEACTIVATED。
如果成功调用了 WdgM_Init 函数,且该被监督实体在 WdgMInitialMode 中的参数 WdgMInitialMode 未配置为 WDGM_LOCAL_STATUS_OK,则看门狗管理器模块应将该被监督实体的局部监督状态设置为 WDGM_LOCAL_STATUS_DEACTIVATED。
如果该被监督实体的局部监督状态为 WDGM_LOCAL_STATUS_OK,并且该被监督实体的三组监督结果(存活监督结果、截止时间监督结果、逻辑监督结果)中的所有值均为正确,则 WdgM_MainFunction 函数应将该被监督实体保持在局部监督状态 WDGM_LOCAL_STATUS_OK。
如果该被监督实体的局部监督状态为 WDGM_LOCAL_STATUS_OK,并且:
- 该被监督实体的存活监督结果中至少有一个不正确,且配置了零容错(见配置参数 WdgMFailedAliveSupervisionRefCycleTol);或
- 该被监督实体的截止时间监督结果中至少有一个不正确,或逻辑监督结果中至少有一个不正确;
则 WdgM_MainFunction 函数应将局部监督状态更改为 WDGM_LOCAL_STATUS_EXPIRED。
以下需求说明了存活监督与截止时间监督及逻辑监督之间的重要区别:存活监督对失败的参考周期具有错误容错。
如果该被监督实体的局部监督状态为 WDGM_LOCAL_STATUS_OK,并且:
- 该被监督实体的存活监督结果中至少有一个不正确,且配置了大于零的容错(见配置参数 WdgMFailedAliveSupervisionRefCycleTol);并且
- 该被监督实体的所有截止时间监督结果与所有逻辑监督结果均为正确;
则 WdgM_MainFunction 函数应将局部监督状态更改为 WDGM_LOCAL_STATUS_FAILED,并递增失败的监督参考周期计数器。
如果该被监督实体的局部监督状态为 WDGM_LOCAL_STATUS_FAILED,并且:
- 存活监督结果中至少有一个不正确,且失败的监督参考周期计数器小于所配置的容错(见参数 WdgMFailedAliveSupervisionRefCycleTol);并且
- 该被监督实体的所有截止时间监督结果与所有逻辑监督结果均为正确;
则 WdgM_MainFunction 函数应将局部监督状态保持在 WDGM_LOCAL_STATUS_FAILED,并递增失败的监督参考周期计数器。
如果该被监督实体的局部监督状态为 WDGM_LOCAL_STATUS_FAILED,并且:
- 该被监督实体的所有存活监督结果均为正确,且失败的监督参考周期计数器 > 1;并且
- 该被监督实体的所有截止时间监督结果与所有逻辑监督结果均为正确;
则 WdgM_MainFunction 函数应将局部监督状态保持在 WDGM_LOCAL_STATUS_FAILED,并递减失败的监督参考周期计数器。
如果该被监督实体的局部监督状态为 WDGM_LOCAL_STATUS_FAILED,并且:
- 该被监督实体的所有存活监督结果均为正确,且失败的监督参考周期计数器等于 1;并且
- 该被监督实体的所有截止时间监督结果与所有逻辑监督结果均为正确;
则 WdgM_MainFunction 函数应将局部监督状态更改为 WDGM_LOCAL_STATUS_OK,并递减失败的监督参考周期计数器。
如果该被监督实体的局部监督状态为 WDGM_LOCAL_STATUS_FAILED,并且:
- 存活监督结果中至少有一个不正确,且失败的监督参考周期计数器等于所配置的容错(见配置参数 WdgMFailedAliveSupervisionRefCycleTol);或
- 该被监督实体的截止时间监督结果中至少有一个不正确,或逻辑监督结果中至少有一个不正确;
则 WdgM_MainFunction 函数应将局部监督状态更改为 WDGM_LOCAL_STATUS_EXPIRED。
如果该被监督实体的局部监督状态为 WDGM_LOCAL_STATUS_OK,且调用 WdgM_SetMode 切换到某个停用该被监督实体的模式,则看门狗管理器模块应将局部监督状态更改为 WDGM_LOCAL_STATUS_DEACTIVATED。
如果该被监督实体的局部监督状态为 WDGM_LOCAL_STATUS_FAILED,且调用 WdgM_SetMode 切换到某个在该模式中停用该被监督实体的模式,则看门狗管理器模块应将局部监督状态更改为 WDGM_LOCAL_STATUS_DEACTIVATED。
请注意,上述需求仅适用于 WDGM_LOCAL_STATUS_FAILED 状态,而不适用于 WDGM_LOCAL_STATUS_EXPIRED。
如果该被监督实体处于局部监督状态 WDGM_LOCAL_STATUS_DEACTIVATED,则 WdgM_CheckpointReached 与 WdgM_MainFunction 函数不应为该被监督实体执行任何监督功能,并应将局部监督状态保持在 WDGM_LOCAL_STATUS_DEACTIVATED 状态。
如果该被监督实体处于局部监督状态 WDGM_LOCAL_STATUS_DEACTIVATED,且调用 WdgM_SetMode 切换到某个在该模式中激活该被监督实体的模式,则看门狗管理器模块应将局部监督状态更改为 WDGM_LOCAL_STATUS_OK。并且失败的监督参考周期计数器应设置为零(0)。
6.1.3. 全局监督状态
基于所有被监督实体的局部监督状态,计算全局监督状态。
全局监督状态具有与局部监督状态相似的取值。主要差别是增加了 WDGM_GLOBAL_STATUS_STOPPED 取值。图 6.2 给出了这些取值及其之间的转换。
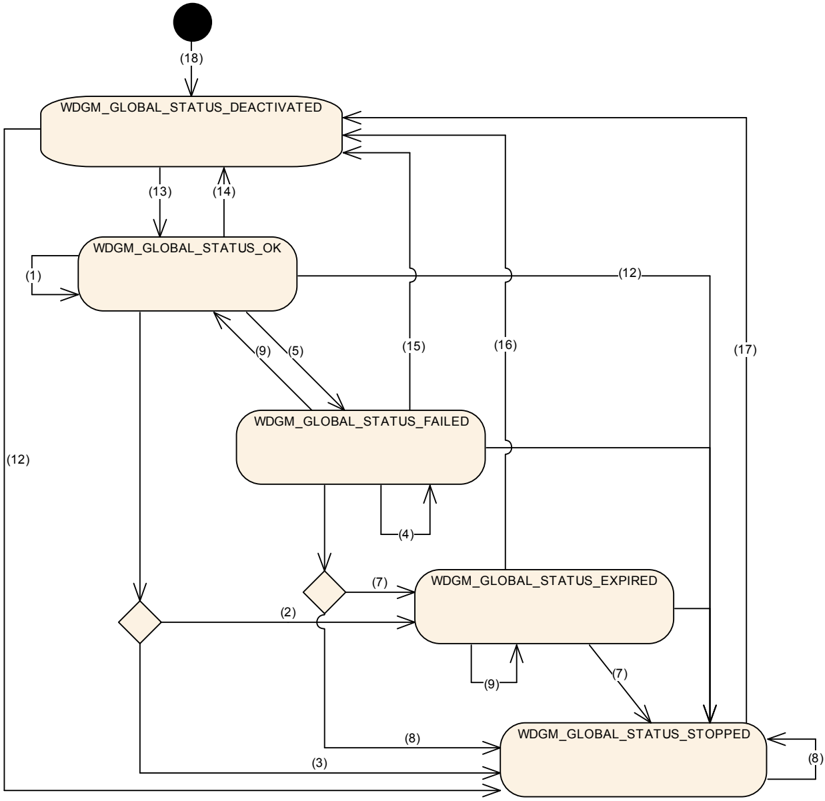
看门狗管理器模块应针对整个被监控软件具有一个全局监督状态。
全局监督状态应静态初始化为 WDGM_GLOBAL_STATUS_DEACTIVATED。
看门狗管理器模块提供了一项特性,可将错误反应(即不设置正确的触发条件)推迟以监督周期为单位的可配置时间量,称为过期监督容差(见配置参数 WdgMExpiredSupervisionCycleTol)。
过期监督容差在全局监督状态的状态机内实现。所定义的状态机在阻塞被推迟期间处于 WDGM_GLOBAL_STATUS_EXPIRED 状态。
WdgM_MainFunction 函数应在每个主函数周期计算全局监督状态。该函数应在计算每个局部监督状态之后计算全局监督状态。
全局监督状态的周期性更新对于及时地从 WDGM_GLOBAL_STATUS_EXPIRED 转换到 WDGM_GLOBAL_STATUS_STOPPED 是必要的。
注意 在集群式软件架构的情况下,可能存在多个 WdgM_MainFunction 实例。在这种情况下,全局监督状态可以在任意 WdgM_MainFunction 实例每次被调用时更新。
计算全局监督状态应使用以下规则:
如果成功调用了 WdgM_Init 函数,则该函数应将全局监督状态更改为 WDGM_GLOBAL_STATUS_OK。并且过期周期计数器应设置为零(0)。
如果全局监督状态为 WDGM_GLOBAL_STATUS_OK,且成功调用了 WdgM_DeInit 函数,则该函数应将全局监督状态更改为 WDGM_GLOBAL_STATUS_DEACTIVATED。
必须仔细考虑:当 WdgM 处于 WDGM_GLOBAL_STATUS_EXPIRED 或 WDGM_GLOBAL_STATUS_STOPPED 状态时对其进行停用,可能会妨碍错误报告或错误反应。
如果全局监督状态为 WDGM_GLOBAL_STATUS_OK,且所有被监督实体的局部监督状态均为 WDGM_LOCAL_STATUS_OK 或 WDGM_LOCAL_STATUS_DEACTIVATED,则 WdgM_MainFunction 函数应保持全局监督状态 WDGM_GLOBAL_STATUS_OK。
如果全局监督状态为 WDGM_GLOBAL_STATUS_OK,至少一个被监督实体的局部监督状态为 WDGM_LOCAL_STATUS_FAILED,且没有被监督实体处于局部监督状态 WDGM_LOCAL_STATUS_EXPIRED,则 WdgM_MainFunction 函数应将全局监督状态更改为 WDGM_GLOBAL_STATUS_FAILED。
看门狗管理器模块支持一项特性,可将错误反应(切换到 WDGM_LOCAL_STATUS_EXPIRED)推迟一段可配置的时间。这可用于在看门狗复位之前允许执行清理活动,例如写入错误原因、写入 NVRAM 数据。
如果全局监督状态为 WDGM_GLOBAL_STATUS_OK,至少一个被监督实体的局部监督状态为 WDGM_LOCAL_STATUS_EXPIRED,且过期监督容差配置为大于零的值(见配置参数 WdgMExpiredSupervisionCycleTol),则 WdgM_MainFunction 函数应将全局监督状态更改为 WDGM_GLOBAL_STATUS_EXPIRED。并递增过期周期计数器。
如果全局监督状态为 WDGM_GLOBAL_STATUS_OK,至少一个被监督实体的局部监督状态为 WDGM_LOCAL_STATUS_EXPIRED,且过期监督容差配置为零(见配置参数 WdgMExpiredSupervisionCycleTol),则 WdgM_MainFunction 函数应将全局监督状态更改为 WDGM_GLOBAL_STATUS_STOPPED。
如果全局监督状态为 WDGM_GLOBAL_STATUS_FAILED,至少一个被监督实体的局部监督状态为 WDGM_LOCAL_STATUS_FAILED,且没有被监督实体处于局部监督状态 WDGM_LOCAL_STATUS_EXPIRED,则 WdgM_MainFunction 函数应保持在全局监督状态 WDGM_GLOBAL_STATUS_FAILED。
如果全局监督状态为 WDGM_GLOBAL_STATUS_FAILED,且所有被监督实体的局部监督状态均为 WDGM_LOCAL_STATUS_OK 或 WDGM_LOCAL_STATUS_DEACTIVATED,则 WdgM_MainFunction 函数应将全局监督状态更改为 WDGM_GLOBAL_STATUS_OK。
如果全局监督状态为 WDGM_GLOBAL_STATUS_FAILED,至少一个被监督实体的局部监督状态为 WDGM_LOCAL_STATUS_EXPIRED,且过期监督容差配置为大于零的值(见配置参数 WdgMExpiredSupervisionCycleTol),则 WdgM_MainFunction 函数应将全局监督状态更改为 WDGM_GLOBAL_STATUS_EXPIRED。并递增过期周期计数器。
如果全局监督状态为 WDGM_GLOBAL_STATUS_FAILED,至少一个被监督实体的局部监督状态为 WDGM_LOCAL_STATUS_EXPIRED,且过期监督容差配置为零(见配置参数 WdgMExpiredSupervisionCycleTol),则 WdgM_MainFunction 函数应将全局监督状态更改为 WDGM_GLOBAL_STATUS_STOPPED。
如果全局监督状态为 WDGM_GLOBAL_STATUS_EXPIRED,至少一个被监督实体的局部监督状态为 WDGM_LOCAL_STATUS_EXPIRED,且过期周期计数器小于所配置的过期监督容差(见配置参数 WdgMExpiredSupervisionCycleTol),则 WdgM_MainFunction 函数应保持全局监督状态 WDGM_GLOBAL_STATUS_EXPIRED 并递增过期周期计数器。
如果全局监督状态为 WDGM_GLOBAL_STATUS_EXPIRED,至少一个被监督实体的局部监督状态为 WDGM_LOCAL_STATUS_EXPIRED,且过期周期计数器等于所配置的过期监督容差(见配置参数 WdgMExpiredSupervisionCycleTol),则 WdgM_MainFunction 函数应将全局监督状态更改为 WDGM_GLOBAL_STATUS_STOPPED。
如果全局监督状态为 WDGM_GLOBAL_STATUS_STOPPED,则 WdgM_MainFunction 函数应保持在全局监督状态 WDGM_GLOBAL_STATUS_STOPPED。
如果对 WdgIf_SetMode 的调用失败,则函数应假定发生全局监督失败,并将全局监督状态设置为 WDGM_GLOBAL_STATUS_STOPPED。
注意: 另见第 6.5.2 节,其中给出了关于 WdgIf_SetMode 调用可能失败的信息。
这是最终状态,将启动故障恢复机制。通常在硬件看门狗超时后会发生看门狗复位。
6.2. 监督功能
对每个被监督实体,存活监督与截止时间监督(超时检测部分)应在对应的主函数实例内执行,该实例由 WdgMMainFunctionPartitionRef 标识。
如果全局监督状态不处于 WDGM_GLOBAL_STATUS_DEACTIVATED 状态,则 WdgM_MainFunction() 应按照所配置的监督周期执行存活监督。
如果全局监督状态不处于 WDGM_GLOBAL_STATUS_DEACTIVATED 状态,则 WdgM_MainFunction() 应按照所配置的主函数周期执行截止时间监督(超时检测部分)。
6.2.1. 存活监督
存活监督是看门狗管理器模块的监督功能之一。存活监督提供了一种机制,用于周期性检查一个或多个被监督实体的执行可靠性。该机制支持对独立被监督实体的周期性时序约束进行检查。
6.2.1.1. 存活监督配置
为了提供存活监督,需要配置检查点及其时序约束。存活监督最简单的配置是一个没有任何转换的检查点,如图 7.4 所示。
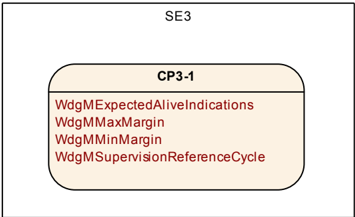
上述配置为 AUTOSAR 经典平台 R4.0.1 之前版本中定义的存活监督提供向后兼容,在那些版本中每个被监督实体只能用一组参数进行监督。
此外,也可以有多个检查点,如图 7.5 所示。
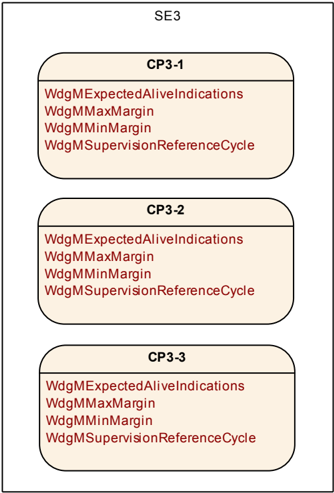
每个检查点有自己的一组存活监督参数。存活监督不使用转换。尽管每个检查点有各自的参数,但确定状态的对象是被监督实体,其依据是检查点的频率。
存活监督的参数(见 WdgMAliveSupervision)依赖于看门狗管理器模式,并且按检查点定义(而不是为整个被监督实体全局定义)。
在给定模式下,一个被监督实体的检查点中可以有零个、部分或全部为存活监督配置。此外,在每个模式中,检查点的存活监督选项可以不同。
WdgMExpectedAliveIndications(EAI)指定在固定数量的监督周期内,来自给定检查点的期望存活指示数量。
可以配置可接受的负向偏差(WdgMMinMargin)与可接受的正向偏差(WdgMMaxMargin)。
看门狗管理器模块必须支持可配置数量的独立被监督实体。因此,必须考虑以下一般性问题。
看门狗管理器模块应根据被监督实体数量、WdgMMode 数量及其 WdgMAliveSupervision 数量,导出在看门狗管理器模块内执行存活监督所需的独立数据资源数量。
在看门狗管理器模块上下文中,独立数据资源的示例包括:存活计数器、监督周期计数器、失败的监督参考周期计数器、过期监督周期计数器、局部监督状态。
6.2.1.2. 存活监督算法
为了发送存活指示,被监督实体调用 WdgM_CheckpointReached 函数,其结果是对该检查点的存活计数器递增。
存活监督通过在一个可配置周期内统计来自被监督实体的报告次数(由 WdgM_CheckpointReached 发出)来执行。
该监督由具有可配置周期时间的 WdgM_MainFunction 执行。主函数对某个被监督实体的每个检查点的计数器的周期性检查,在每个监督参考周期(即监督周期的整数倍)进行。
监督周期与监督参考周期(见 WdgMSupervisionReferenceCycle)是给定看门狗管理器模式下某个检查点的存活监督的属性。
WdgM_MainFunction 函数应对在活动模式中配置的每个存活监督(WdgMAliveSupervision),检查该被监督实体的每个检查点的存活计数器。该检查应按对应存活监督(WdgMAliveSupervision)的 WdgMSupervisionReferenceCycle 周期进行。
注意: 在存活监督的中间监督周期内,WdgM_MainFunction 函数不执行存活计数器的检查。
WdgM_MainFunction 函数应通过检查存活计数器是否在允许的容差范围内(期望值 - 最小偏差;期望值 + 最大偏差)来检查它(见 WdgMExpectedAliveIndications、WdgMMinMargin、WdgMMaxMargin)。
如果某个被监督实体的任何检查点未通过该检查,则该被监督实体的存活监督结果被设置为不正确。
如果 WdgM_MainFunction 函数检测到某个被监督实体的任何检查点的已计数存活指示与期望的存活指示数量之间存在偏差(包括容差边界),则该被监督实体在该监督参考周期上的存活监督应定义为不正确。否则应定义为正确。
如果某个检查点在某个模式中未被存活监督,则看门狗管理器忽略它。
WdgM_MainFunction 函数不应在活动的看门狗管理器模式中未定义对应的存活监督(WdgMAliveSupervision)时,检查某个检查点的存活计数器。
6.2.2. 截止时间监督
截止时间监督检查非周期性被监督实体的时序约束。在这些被监督实体中,某个事件发生,随后的另一个事件在给定时间跨度内发生。该时间跨度可以具有最大和最小截止时间(时间窗口)。
6.2.2.1. 截止时间监督配置
对于每个截止时间监督,配置两个由转换连接的检查点。截止时间附加在从起始检查点到结束检查点的转换上。最简单的截止时间监督配置包含两个检查点和一个转换,如图 7.6 所示。
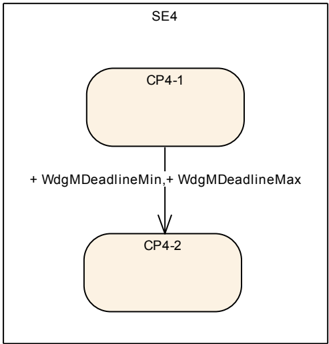
一个被监督实体中可定义多个转换。转换与检查点不必构成闭合的图。由于该监督功能只考虑起始和结束(停止)检查点,因此可以存在独立的图,如图 7.7 所示。此外,检查点可以串联。
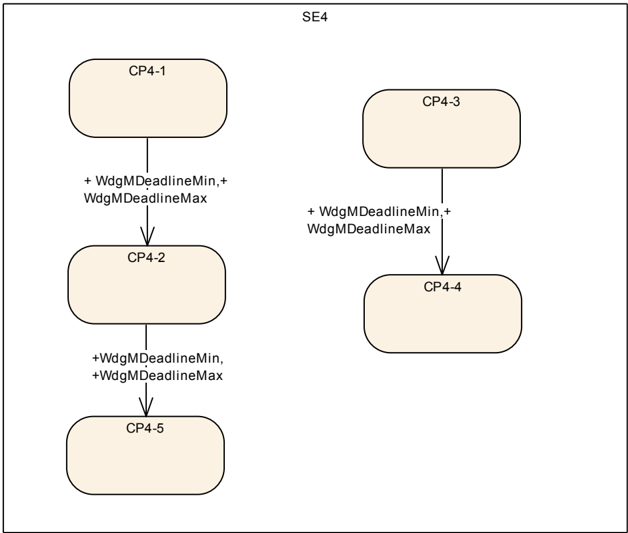
截止时间监督的配置与存活监督的配置类似。
截止时间监督的参数(见 WdgMDeadlineSupervision)依赖于看门狗管理器模式(WdgMMode),并且按一组两个检查点定义。在给定模式下,一个被监督实体的检查点中可以有零个、部分或全部为截止时间监督配置。
截止时间监督定义为一组带时序约束的转换。一个转换定义为对两个检查点的引用,分别称为截止时间起始检查点和截止时间结束检查点(WdgMDeadlineStartRef 与 WdgMDeadlineStopRef)。一个转换具有最小和最大时间(WdgMDeadlineMin、WdgMDeadlineMax)。
看门狗管理器模块应根据被监督实体数量、WdgMMode 数量及其 WdgMDeadlineSupervision 数量,导出在看门狗管理器模块内执行截止时间监督所需的独立数据资源数量。
6.2.2.2. 截止时间监督算法
对于每个截止时间起始检查点(即由 WdgMDeadlineStartRef 引用的检查点),看门狗管理器具有一个时间戳变量,用于存储到达该检查点时的时间。
截止时间监督的时间戳变量通过读取 OS tick 获得。为每个被监督实体配置一个 OS 计数器。
一个 OS 计数器可以在多个被监督实体之间共享,或者为每个被监督实体使用单独的 OS 计数器(取决于实现)。如果使用 OSApplication/分区,且某个计数器在属于不同 OS-application 的被监督实体之间共享,则需要配置允许访问该计数器的 OS-application 列表(OsCounterAccessingApplication)。
如果为某个被监督实体在任一看门狗管理器模式中配置了至少一个截止时间监督,则应为该被监督实体配置一个 OS 计数器(见 WdgMOSCounter)。
每个被监督实体的 OS 计数器应配置为可从包含该被监督实体的 OsApplication 访问。
如果 WdgMEnableTimeoutDetection 设置为 true,则每个被监督实体的 OS 计数器还应配置为可从调用 WdgM_MainFunction 的 OsApplication 访问。
为了确定时间戳并计算时间戳之差,WdgM_CheckpointReached 函数应使用 OS 函数 GetElapsedValue,其第一个参数使用为该被监督实体配置的 CounterID(见 WdgMOSCounter)。
时间戳以 tick 为单位。而看门狗的截止时间配置以秒为单位。tick 与秒之间的换算在 OS 中配置。
为了将时间戳差换算到限值(WdgMDeadlineMin 与 WdgMDeadlineMax),WdgM_CheckpointReached 函数(用于提前到达与延迟的检测)以及 WdgM_MainFunction 函数(用于超时的检测)应使用 OsSecondsPerTick 配置参数。
在初始化期间,所有截止时间起始检查点(即由 WdgMDeadlineStartRef 引用的检查点)的时间戳都被清零——设置为 0。
WdgM_Init 函数应为所有截止时间起始检查点将其时间戳设置为 0。
当到达截止时间起始检查点(即由 WdgMDeadlineStartRef 引用的检查点)时,被监督实体调用 WdgM_CheckpointReached 函数,其结果是执行截止时间监督。
当到达截止时间起始检查点且该检查点在活动模式中被引用时,WdgM_CheckpointReached 函数应将当前时间戳记录到所到达的截止时间起始检查点的时间戳下。该当前时间戳应作为检查对应截止时间结束检查点时间的参考基准。
WdgM_CheckpointReached 函数应通过调用 OS 函数来确定当前时间戳。
这意味着,所到达的截止时间起始检查点的时间戳会被当前时间戳覆盖,无论该截止时间起始检查点在覆盖前的值为何。此外,这意味着,如果某个给定的截止时间起始检查点被多次到达而未到达对应的截止时间结束检查点(每次仅更新时间戳),则截止时间监督不将其视为错误。
当到达截止时间结束检查点且该检查点在活动模式中被引用,且对应截止时间起始检查点的时间戳 <> 0 时,WdgM_CheckpointReached 函数应测量当前时间戳与对应截止时间起始检查点时间戳之间的时间差。然后,该函数应清除(即设置为 0)对应截止时间起始检查点的时间戳。
当到达截止时间结束检查点且该检查点在活动模式中被引用,且对应截止时间起始检查点的时间戳 = 0 时,WdgM_CheckpointReached 函数应以成功退出(不测量时间差)。
这意味着,如果某个给定的截止时间结束检查点被连续到达多次,截止时间监督不将其视为错误。
如果测得的时间差(见上文)不在最小与最大限值之内(即时间差小于 WdgMDeadlineMin 或大于 WdgMDeadlineMax),则 WdgM_CheckpointReached 函数应将该被监督实体的截止时间监督结果定义为不正确。否则应定义为正确。
注意: 如果最大限值(WdgMDeadlineMax)配置为 'INF',则无需检查时间差是否大于该限值。
对于任何既不是截止时间起始检查点也不是截止时间结束检查点的报告检查点,WdgM_CheckpointReached 函数应忽略该检查点,并且不更新该被监督实体的截止时间监督结果。
如果启用了截止时间超时检测(即 WdgMEnableTimeoutDetection 设置为 'true'),则对于活动模式中配置的所有截止时间监督,如果对应截止时间起始检查点的时间戳 <> 0(即已报告起始检查点但尚未报告对应的结束检查点),则 WdgM_MainFunction 函数应测量当前时间戳与对应截止时间起始检查点时间戳之间的时间差。如果测得的时间差超出(大于)最大限值(WdgMDeadlineMax),则 WdgM_MainFunction 函数应将该被监督实体的截止时间监督结果定义为不正确。
注意: 通过这种方式,可以在截止时间结束检查点始终未被到达时检测到错误(截止时间监督的超时检测部分)。
6.2.3. 逻辑监督
逻辑监督检查被监督实体的代码是否按正确的顺序执行。
6.2.3.1. 逻辑监督配置
对于每个逻辑监督,存在一个由转换连接的检查点图。该图为看门狗管理器模块抽象了被监督实体的行为。
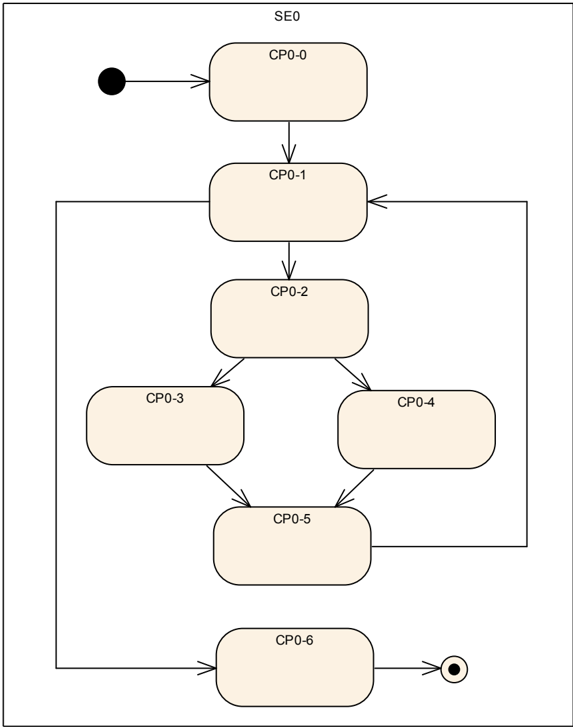
以某个被监督实体为例,考虑以下包含检查点 CP0-0 至 CP0-6 的代码片段。
CP0-0 i = 0; CP0-1 while(i < n) { CP0-2 if (a[i] < b[i]) CP0-3 a[i] = b[i]; CP0-4 else a[i] = 0; CP0-5 i++; CP0-6 }
该被监督实体可以由图 7.8 所示的图表示。
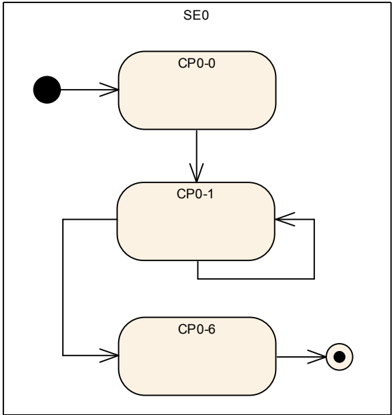
该被监督实体的一个更抽象的视图由图 7.9 所示的图给出,其中检查点 CP0-1 代表完整的 while 循环。
逻辑监督的图有两种类型。第一种是内部图,其中所有检查点都属于同一个被监督实体,且检查点之间由内部转换连接。
第二种是外部图,其中至少两个检查点属于不同的被监督实体。这些检查点通过外部转换连接。
逻辑监督的图有两种类型。内部图与外部图的主要区别在于:内部图是被监督实体的属性,与模式无关(即其结构不随看门狗管理器模式切换而改变,尽管当该被监督实体在某个模式中被禁用时,其监督行为可以被禁用),而外部图依赖于模式。
内部图的逻辑监督参数是内部转换(见 WdgMInternalTransition),它们包含在一个被监督实体(WdgMSupervisedEntity)中。每个内部转换连接两个检查点。这意味着所有模式共享相同的内部转换。唯一可能的是在某个模式中停用一个被监督实体,这会使其内部转换的逻辑监督失效。
外部图的参数(见 WdgMExternalLogicalSupervision)包含在一个模式(WdgMMode)中。每个外部转换连接两个检查点。
无论检查点是否由任何转换连接,检查点都存在。
看门狗管理器模块应根据被监督实体数量、WdgMMode 数量及其 WdgMExternalLogicalSupervision 与 WdgMInternalTransition 数量,导出在看门狗管理器模块内执行逻辑监督所需的独立数据资源数量。
6.2.3.2. 逻辑监督算法
在看门狗管理器初始化之后,紧接着尚未有任何检查点被报告,即该被监督实体的逻辑监督处于非激活状态。该信息保存在活动标志中(每个图一个标志)。
每个内部图代表一个逻辑监督。假设有 N 个内部图,这意味着一个被监督实体有 N 个来自逻辑监督的结果(注意: 目前 N 每个被监督实体最多为一个)。
每个外部图代表一个逻辑监督,但它可能跨越若干被监督实体。假设有 M 个外部图跨越某个被监督实体,这将导致该被监督实体有 M 个来自逻辑监督的结果。
看门狗管理器模块应为每个图维护一个活动标志。
WdgM_Init 函数应将每个图的活动标志设置为 false。
每个图可以有一个或多个初始检查点。初始检查点是一个图可以开始于其中的检查点。
为了通知到达某个检查点,被监督实体调用 WdgM_CheckpointReached 函数,其结果是执行逻辑监督算法。
为了验证转换是否有效,算法需要存储最近到达的检查点。对于每个外部图与内部图,看门狗管理器都存储最近到达的检查点。
由于一个检查点可以属于多个图,WdgM_CheckpointReached 函数必须能够识别某个检查点属于哪个(或哪些)图。
看门狗管理器模块应识别每个检查点属于哪个(或哪些)图。
WdgM_CheckpointReached 函数应为每个图存储该被监督实体最近报告的检查点。
如果某个图的活动标志为 true,则 WdgM_CheckpointReached 函数针对每个新的检查点检查所存储检查点与新报告检查点之间的转换是否被允许。
WdgM_CheckpointReached 函数应通过以下检查,验证属于某个内部图的报告检查点是否为一个正确的检查点:
- 如果所报告检查点所在图的活动标志为 false,则:
- 如果该检查点是初始检查点(WdgMInternalCheckpointInitialRef),则该被监督实体的逻辑监督结果为正确,否则为不正确。
- 否则,如果活动标志为 true,且该图中所有先前被调用的检查点都以正确的顺序被调用,则:
- 如果所报告检查点是所报告检查点所在图中所存储检查点的后继(即存在一个具有 WdgMInternalTransitionSourceRef 与 WdgMInternalTransitionDestRef 的 WdgMInternalTransition),则该被监督实体的该逻辑监督结果为正确,否则为不正确。
- 否则(即活动标志为 true,但该图中至少有一个检查点先前以错误的顺序被调用):
- 该被监督实体的该逻辑监督结果保持不正确。
对于属于外部图的检查点,进行类似的检查。
WdgM_CheckpointReached 函数应通过以下检查,验证属于某个外部图的报告检查点是否为一个正确的检查点:
- 如果所报告检查点所在图的活动标志为 false,则:
- 如果该检查点是初始检查点(WdgMExternalCheckpointInitialRef),则所报告检查点所属被监督实体内的该逻辑监督结果为正确,否则为不正确。
- 否则,如果活动标志为 true,且该图中所有先前被调用的检查点都以正确的顺序被调用,则:
- 如果所报告检查点是所报告检查点所在图中所存储检查点的后继(即存在一个具有 WdgMExternalTransitionSourceRef 与 WdgMExternalTransitionDestRef 的 WdgMExternalTransition),则所报告检查点所属被监督实体的该逻辑监督结果为正确,否则为不正确。
- 否则(即活动标志为 true,但该图中至少有一个检查点先前以错误的顺序被调用):
- 该被监督实体的该逻辑监督结果保持不正确。
上述需求意味着:在外部转换不正确的情况下,被认为有误的被监督实体是报告了不正确检查点的那个。
如果某个检查点是某个图的初始检查点之一,则该图被设置为激活。
如果 WdgM_CheckpointReached 函数确定给定检查点的逻辑监督结果为正确,且该检查点被定义为初始检查点,则 WdgM_CheckpointReached 函数应将对应图的活动标志设置为 true。
对于结束检查点,反之亦然。
如果 WdgM_CheckpointReached 函数确定给定检查点的逻辑监督结果为正确,且该检查点被定义为最终检查点,则 WdgM_CheckpointReached 函数应将对应图的活动标志设置为 false。
其结果是,在来自结束检查点的报告之后,同一图内的正确报告只能来自初始检查点(注意: 对于图的评估,来自不属于该图的检查点的报告将被忽略)。
一个检查点可以属于多个图(可以是内部图与外部图的组合)。这意味着定义于内部图的检查与定义于外部图的检查可以同时执行;也意味着,在 WdgM_CheckpointReached 的任何一次执行中,如果所报告检查点属于任何内部图或外部图,则该函数可以将对应被监督实体的逻辑监督结果设置为正确(对于所有所属图)或不正确(对于所属图的全部或一部分)。
如果所报告检查点不属于任何图,则不更新逻辑监督结果。这是因为该检查点可能被其他监督功能(存活监督或截止时间监督)使用。
对于任何不属于任何图的报告检查点,WdgM_CheckpointReached 函数应忽略它,并且不更新该被监督实体的逻辑监督结果。
6.3. 错误处理/故障恢复
看门狗管理器模块启动若干机制以从监督故障中恢复。这些机制的范围从被监督实体内部的局部错误恢复,一直到 ECU 的全局复位。
6.3.1. RTE 模式机制通知
看门狗管理器模块通过 RTE 模式机制将监督故障告知 SW-C 与 CDD。SW-C 与 CDD 随后可以采取相应的动作用于从该故障中恢复。
6.3.2. 在 WDGM_GLOBAL_STATUS_STOPPED 时向 DEM 报告
当看门狗管理器达到 WDGM_GLOBAL_STATUS_STOPPED 状态时,看门狗管理器模块向诊断事件管理器(DEM)登记一个条目。SW-C 或 CDD 可以基于该错误条目采取恢复动作。
在 WdgM_Init 之后的第一次 WdgM_MainFunction 调用中,如果前一个运行周期的复位原因是全局监督状态曾达到 WDGM_GLOBAL_STATUS_STOPPED,且已配置参数 WDGM_E_SUPERVISION,则看门狗管理器模块应向 DEM 报告 WDGM_E_SUPERVISION 的错误状态 FAILED。
6.3.3. 不设置看门狗触发条件
在 WDGM_GLOBAL_STATUS_STOPPED 状态下,看门狗管理器模块停止向看门狗接口设置触发条件。其结果是,在硬件看门狗超时之后,将导致 ECU 复位。
对应的需求见第 6.4.2 节。
6.3.4. MCU 复位
对于需要在检测到不可恢复的监督故障时立即进行微控制器复位,或者需要相对于硬件看门狗拥有独立关断路径的应用,看门狗管理器模块可以执行 MCU 的立即复位。
如果配置参数 WdgMImmediateReset 设置为 TRUE,且全局监督状态已达到 WDGM_GLOBAL_STATUS_STOPPED 状态,则看门狗管理器模块应调用 MCU 驱动模块的 MCU 服务 Mcu_PerformReset。
MCU 驱动中的接口提供:WdgMImmediateReset 参数仅当 McuPerformResetApi(在 MCU 驱动规范 [8] 中定义)设置为 TRUE 时才可设置为 TRUE。
在立即 MCU 复位的情况下,看门狗管理器模块不应通过 RTE 模式机制向应用提供通知。
6.4. 看门狗处理
看门狗的处理是看门狗管理器模块的一项重要特性。它在程序执行正常时防止 ECU 因硬件看门狗实例超时而复位。
通常硬件看门狗具有各自的时序约束,并且每个看门狗实例的触发必须在最大时间跨度内、或根据对应看门狗实例的时序约束在定义的时间窗口内周期性地执行。如果触发未发生,对应的硬件看门狗实例将导致复位。
看门狗触发的实际时序被封装在看门狗驱动中。看门狗管理器仅通过看门狗接口设置一个触发条件,指示看门狗驱动继续触发。
6.4.1. 支持多个看门狗实例
某些硬件平台可设计为具有多个看门狗实例(即内部看门狗与外部看门狗并行)。
看门狗管理器模块应支持并行使用多个看门狗。
6.4.2. 设置触发条件
看门狗管理器模块使用看门狗接口模块的 WdgIf_SetTriggerCondition 服务来设置(更新)看门狗的触发条件。该服务需要看门狗设备索引以及超时/计数器作为参数(见配置参数 WdgMTrigger)。
看门狗管理器模块应在每次重新计算全局监督状态后更新触发条件。应使用以下规则来确定如何设置触发条件:
- 对于 WDGM_GLOBAL_STATUS_OK、WDGM_GLOBAL_STATUS_FAILED 与 WDGM_GLOBAL_STATUS_EXPIRED 状态,WdgM_MainFunction 函数应正确设置触发条件。
- 对于 WDGM_GLOBAL_STATUS_STOPPED 状态,WdgM_MainFunction 函数应将触发条件设置为 0,其结果是通过硬件看门狗产生复位。
- 对于 WDGM_GLOBAL_STATUS_DEACTIVATED 状态,WdgM_MainFunction 函数不应设置触发条件(因为该状态意味着看门狗管理器模块未被正确初始化)。
如果全局监督状态重新计算为 WDGM_GLOBAL_STATUS_OK,则看门狗管理器模块应对所有未配置为 WDGIF_OFF_MODE 的看门狗调用 WdgIf_SetTriggerCondition,其 id 参数设置为 WdgMWatchdogDeviceRef,其触发条件参数设置为 WdgMTriggerConditionValue。
如果全局监督状态重新计算为 WDGM_GLOBAL_STATUS_FAILED,则看门狗管理器模块应对所有未配置为 WDGIF_OFF_MODE 的看门狗调用 WdgIf_SetTriggerCondition,其 id 参数设置为 WdgMWatchdogDeviceRef,其触发条件参数设置为 WdgMTriggerConditionValue。
如果全局监督状态重新计算为 WDGM_GLOBAL_STATUS_EXPIRED,则看门狗管理器模块应对所有未配置为 WDGIF_OFF_MODE 的看门狗调用 WdgIf_SetTriggerCondition,其 id 参数设置为 WdgMWatchdogDeviceRef,其触发条件参数设置为 WdgMTriggerConditionValue。
如果全局监督状态重新计算为 WDGM_GLOBAL_STATUS_STOPPED,则看门狗管理器模块应对所有未配置为 WDGIF_OFF_MODE 的看门狗调用 WdgIf_SetTriggerCondition,其 id 参数设置为 WdgMWatchdogDeviceRef,其触发条件参数设置为零。
将触发条件设置为零将立即阻止看门狗驱动模块触发硬件看门狗。
6.5. 模式切换
6.5.1. 对监督状态的影响
WdgM_SetMode 函数用于在不同模式之间切换。这些模式是静态配置的,包含在看门狗管理器模块的配置集中。
一次模式切换会改变被监督实体的监督参数。
如果当前全局状态为 WDGM_GLOBAL_STATUS_OK 或 WDGM_GLOBAL_STATUS_FAILED,则对于在新模式中激活的每个被监督实体(作为参数传递给 WdgM_SetMode 函数),WdgM_SetMode 函数应保持该被监督实体的当前状态。
切换到某个停用该被监督实体的模式,同时也会清除导致 WDGM_GLOBAL_STATUS_FAILED 状态的错误。
如果当前全局状态为 WDGM_GLOBAL_STATUS_OK 或 WDGM_GLOBAL_STATUS_FAILED,则对于在新模式中停用的每个被监督实体(作为参数传递给 WdgM_SetMode 函数),WdgM_SetMode 函数应将该被监督实体的状态更改为 WDGM_LOCAL_STATUS_DEACTIVATED;应将其存活监督、截止时间监督与逻辑监督的结果设置为正确;并应将其失败的参考周期计数器清零为 0。
当看门狗管理器模块处于 WDGM_GLOBAL_STATUS_OK 或 WDGM_GLOBAL_STATUS_FAILED 状态时,可以执行模式切换。在其他模式下,WdgM_SetMode 函数无任何效果。
如果当前全局状态既不是 WDGM_GLOBAL_STATUS_OK 也不是 WDGM_GLOBAL_STATUS_FAILED,则 WdgM_SetMode 函数应返回而不执行任何动作。
6.5.2. 对看门狗的影响
一次模式切换也会改变看门狗触发的参数。
如果调用了 WdgM_SetMode 函数,则看门狗管理器模块应通过调用 WdgM_SetMode 服务,将所配置的看门狗模式参数应用到每个看门狗。
注意: 如果对 WdgM_SetMode 服务的调用失败,看门狗管理器模块将假定发生全局监督失败,并将全局监督状态设置为 WDGM_GLOBAL_STATUS_STOPPED。这将导致复位——或者在第一个看门狗超时时,或者在配置了看门狗管理器模块的立即复位时立即发生。
此外,还存在禁止关闭看门狗的可能性。
6.5.3. 睡眠期间的看门狗处理
当 ECU 状态管理器进入 SLEEP 状态时,它激活睡眠模式并调用 WdgM_DeInit 服务。
WdgM_DeInit 通过切换到由集成者定义的睡眠模式来更新触发条件,并去初始化看门狗管理器模块。该模式切换是必要的,用于将所有运行中的看门狗的触发条件更新为一个超时值,使关断过程的其余部分能够在没有看门狗复位的情况下执行。这是「窗口化看门狗」概念的直接结果。
在 ECU 处于 SLEEP 状态期间,代码的正常执行以及看门狗管理器模块的执行均被挂起。如果硬件看门狗在 SLEEP 期间不能或不应被停用,则不可避免地会导致看门狗复位。
因此,看门狗必须在 SLEEP 期间的某个时刻被触发。仍在服务的 BSW 组件(例如 BswM 或 EcuM)必须负责在看门狗管理器模块被停用期间触发硬件看门狗。集成者必须相应地配置所需的模式。
6.6. 看门狗管理器配置
6.6.1. 与模式无关的监督设置
6.6.1.1. 被监督实体
为了支持 SW-C 跨平台的可移植性,看门狗管理器模块需要适配相应 ECU 上所具有的被监督实体数量。
每个被监督实体的唯一被监督实体标识符由配置参数 WdgMSupervisedEntityId 提供。该标识符在看门狗管理器配置范围内应是唯一的。
被监督实体与检查点的存在与模式无关。另一方面,监督功能的存在部分与模式无关,部分依赖于模式。
为了在给定模式下具有一个启用监督的被监督实体(简称:已激活被监督实体),应满足以下条件:
- 该被监督实体应被该模式引用(见 WdgMMode -> WdgMLocalStatusParams -> WdgMLocalStatusSupervisedEntityRef -> WdgMSupervisedEntity);并且
- 该模式的监督功能的模式相关设置中至少有一项被设置(存活监督、截止时间监督、外部图的逻辑监督)
为了在给定模式下具有一个停用监督的被监督实体(简称:已停用被监督实体),应满足以下条件:
- 该被监督实体不应被该模式引用(见 WdgMMode -> WdgMLocalStatusParams -> WdgMLocalStatusSupervisedEntityRef -> WdgMSupervisedEntity);并且
- 该模式的监督功能的模式相关设置中不应有任何一项被设置(存活监督、截止时间监督、外部图的逻辑监督)
由于内部图的逻辑监督是被监督实体的属性,内部图的逻辑监督配置不影响被监督实体的停用/激活状态。
6.6.1.2. 内部图的逻辑监督
每个被监督实体都可以有一个受看门狗管理器监督的已配置控制流。该控制流由其检查点与转换抽象表示。每个图至少有一个检查点被标记为初始检查点。
一个被监督实体中的内部转换不应连接不同时属于该被监督实体的检查点。
为了根据模式打开和关闭某个内部图的逻辑监督,需要从每个模式中引用(或不引用)该被监督实体(见 WdgMLocalStatusParams)。
一个被监督实体可以有零个或一个内部图。被监督实体的所有检查点并非都必须属于其内部图。
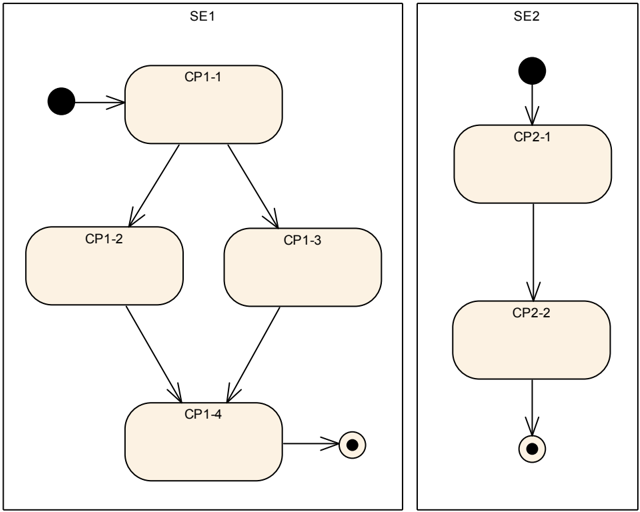
内部转换与内部图是被监督实体的属性。这些内部转换仅依赖于被监督实体内部的控制流。因此,包含该被监督实体的 SW-C 或 BSW 模块的开发者可以独立于其他被监督实体交付这一检查点与内部转换的配置。图 7.10 给出了两个独立被监督实体的配置,各自具有独立配置的内部图。
6.6.2. 与模式相关的参数
6.6.2.1. 模式
更改看门狗管理器模块的模式(看门狗管理器模式)也会导致看门狗处理条件的改变,例如不同的看门狗模式。因此,看门狗管理器模块为每个已配置的模式以及每个看门狗提供了一组静态配置���看门狗参数(见 WdgMTrigger)。
对于每个看门狗实例,看门狗模式应是静态配置的,并由参数 WdgMWatchdogMode 表示。
通过将看门狗模式配置为 WDGIF_OFF_MODE,可以禁用对应的看门狗。
看门狗管理器模块为每个已配置的模式(WdgMMode)以及每个预期在该给定模式下被监督的被监督实体提供了一组静态配置的监督参数。
6.6.2.2. 外部图的逻辑监督
也存在跨越被监督实体边界的转换。当看门狗管理器模块还应监督多个被监督实体的执行顺序时,就会出现这些外部转换。这些外部转换构成外部图。
因此,外部转换必须独立于内部转换配置,且仅在逻辑监督的上下文中配置。
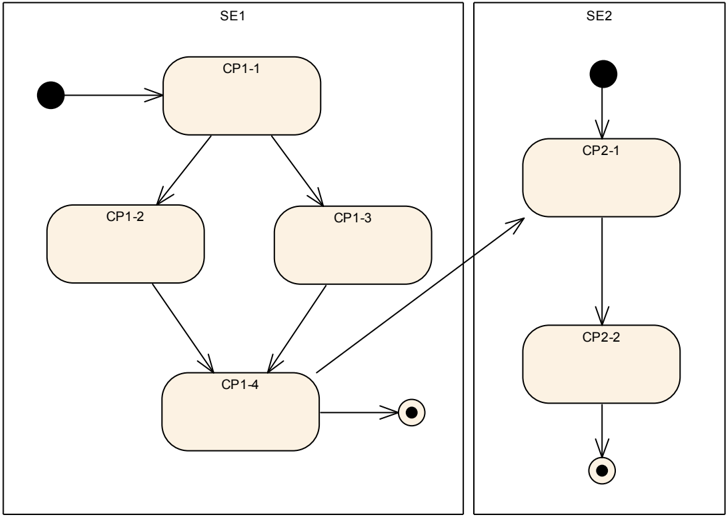
当我们集成图 7.10 中的两个被监督实体时,可以例如决定被监督实体 SE1 必须总是执行到检查点 CP1-4,然后被监督实体 SE2 必须从检查点 CP2-1 开始执行。那么就需要配置一个从 CP1-4 到 CP2-1 的转换。该转换既不属于 SE1 也不属于 SE2。图 7.11 给出了该外部转换。
配置内部转换与外部转换存在显著差异。内部转换属于一个被监督实体,且不依赖于看门狗管理器模式。可以通过从模式中引用某个 SE 来配置在给定模式下激活/停用该 SE。然而,不可能在同一个 SE 内拥有依赖于模式的不同转换或检查点。相反,外部转换包含在特定的看门狗管理器模式中。每个模式可以存在若干外部转换图。如果两个不同的模式具有相同的全局转换图,则它们需要被复制。
图 7.11 给出了带有外部转换的两个被监督实体。
检查点的起点、终点以及外部转换针对每个看门狗管理器模式进行配置。
看门狗管理器模块支持若干不同的运行模式。每个模式由以下内容定义:
- 已激活被监督实体的集合(见 6.6.1.1 节)及其参数(见 WdgMLocalStatusParams)
- 监督功能(见 WdgMAliveSupervision、WdgMDeadlineSupervision、WdgMExternalLogicalSupervision)
- 需要更新其触发条件的看门狗集合(见 WdgMTrigger)
ECU 生命周期的不同阶段需要不同的模式。例如,一个模式在启动与关机期间活动,另一个在正常运行期间活动,还有一个在睡眠期间活动。即使在正常运行期间,也可能需要多个模式:当多个应用运行在同一个 ECU 上时,一个应用可能已经关闭而不再需要监督,而另一个应用仍在运行并需要被监督。
看门狗管理器模块的每个模式都有一个标识符(见 WdgMModeId),该标识符应是唯一的。
看门狗管理器模块有一个初始模式 WdgMInitialMode,该模式在其被初始化时激活。
6.6.2.3. 存活监督
每个检查点的时序约束由看门狗管理器模块的可配置参数表示(见 WdgMAliveSupervision)。尽管时序约束是针对检查点定义的,看门狗管理器仍为整个被监督实体确定存活监督的结果。
可接受的失败的监督参考周期数量取决于每个被监督实体的应用上下文。因此,用于检查对应被监督实体的存活监督是否最终失败的各个阈值,需要是一个可配置参数(见 WdgMFailedAliveSupervisionRefCycleTol)。
当存活监督通过任何局部监督状态达到过期条件时,恢复就不再需要。其结果是,看门狗触发将被停止;但为了确保对该条件有进一步反应的一定时间周期,看门狗触发的阻塞可被推迟若干连续的监督周期(见 WdgMExpiredSupervisionCycleTol)。
由同一个 WdgMMode 聚合的任意两个 WdgMAliveSupervision 不应引用相同的 WdgMCheckpoint。
6.6.2.4. 截止时间监督
一个被监督实体的截止时间监督(WdgMDeadlineSupervision)应引用同时属于该被监督实体的检查点(WdgMDeadlineStartRef、WdgMDeadlineStopRef)。换言之,所引用的任何检查点都不应属于其他被监督实体。
任意一组有序的两个检查点不应定义多于一个截止时间监督(WdgMDeadlineSupervision)。
6.7. 使用软件集群连接器(SwCluC)支持集群式软件架构
本节仅适用于集群式软件架构(WdgMSwClusterSupport = ENABLE_SW_CLUSTER_SUPPORT),即不适用于非集群式软件架构。
6.7.1. 软件架构假设与约束
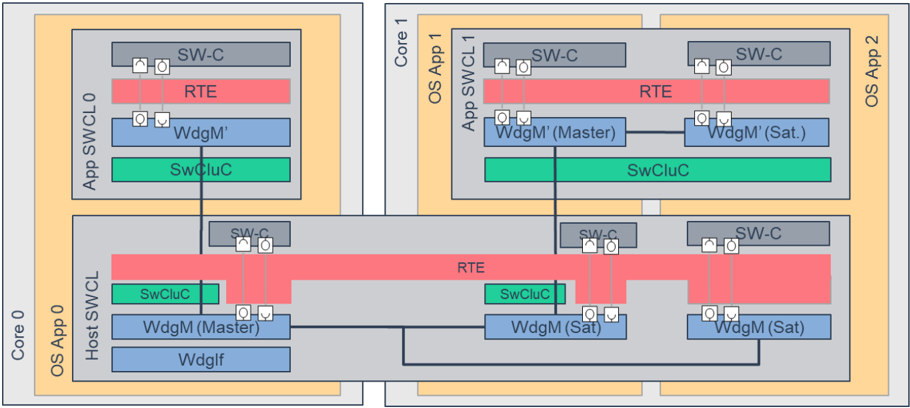
对于支持集群式软件架构(带或不带多分区配置)的 ECU 软件,假定看门狗管理器将按以下方式分配到每个软件集群(同样如图 7.12 所示):
- 在宿主软件集群内,WdgM 应提供完整的 API 集合(WdgM_MainFunction、WdgM_CheckpointReached 等)。每个 EcucPartition 至少提供一个 WdgM_MainFunction。这些 API 集执行:
- 在宿主软件集群内、按 EcucPartition(即在主实例和每个从实例中)的存活监督、截止时间监督与逻辑监督
- 基于跨集群外部图的跨软件集群逻辑监督(仅在包含 WdgM 主实例的 EcucPartition 中)
- 每个被监督实体的局部监督状态的确定
- 全局监督状态的确定(仅在主实例中)
- 基于局部监督状态的恢复动作
- 基于全局监督状态的恢复动作(仅在主实例中)
- 看门狗处理(包括通过 WdgIf 与 Wdg 模块的看门狗触发)(仅在主实例中)
- 在宿主软件集群内,WdgM 应在所有 EcucPartition 上提供从实例(WdgM_MainFunction),它们可连接到每个应用软件集群中的 WdgM 主实例。这确保应用软件集群中的每个 WdgM(主实例)都能访问同一分区上宿主软件集群中的 WdgM。
- 在每个应用软件集群内,WdgM 应提供 API 的子集。每个 EcucPartition 至少提供一个 WdgM_MainFunction。
- 在宿主软件集群内、按 EcucPartition(即在主实例和每个从实例中)的存活监督、截止时间监督与逻辑监督
- 每个被监督实体的局部监督状态的确定
- 基于局部监督状态的恢复动作
请注意,如果在宿主软件集群的主实例侧存在多个主函数,则需要做出以下设计决策,但本规范未对其标准化(因为主-从模式的实现是实现特定的):
- 恢复动作等到主函数的映射
- Init / DeInit API 等的可用性
图 7.12 给出了带软件集群的看门狗管理器概览。
6.7.2. 配置方面
在非集群式软件架构的情况下(WdgMSwClusterSupport 未设置或设置为 DISABLE_SW_CLUSTER_SUPPORT),参数与容器 WdgMCrossClusterTransition、WdgMTransitionProxy 和 WdgMBaseSocket 不应存在。
一个 WdgMCrossClusterTransition 仅在以下配置中有效:
- 从一个 WdgMCheckpoint 到一个 WdgMTransitionProxy
- 从一个 WdgMTransitionProxy 到一个 WdgMCheckpoint
- 从一个 WdgMTransitionProxy 到另一个 WdgMTransitionProxy(仅在宿主软件集群中)
- 从一个 WdgMTransitionProxy 到相同的 WdgMTransitionProxy(仅在应用软件集群中,且限于应用软件集群中不需要到达任何 WdgMCheckpoint 的情形),或
- 从一个 WdgMCheckpoint 到一个 WdgMCheckpoint(在跨集群转换图完全由 WdgMCrossClusterTransition 容器描述的情形下)
其中「from」通过 WdgMCrossClusterTransitionSourceRef 配置,「to」由 WdgMCrossClusterTransitionDestRef 给出。
WdgMBaseSocket 仅与类别为 SWCLUSTER_RES_WDGM_BASES_SOCKET 的 CpSoftwareClusterServiceResource 相关:WdgMBaseSocket 的 WdgMResourceRef 应仅引用类别为 SWCLUSTER_RES_WDGM_BASES_SOCKET 的 CpSoftwareClusterServiceResource。
WdgMTransitionProxy 仅与类别为 SWCLUSTER_RES_WDGM_TRANSITION 的 CpSoftwareClusterServiceResource 相关:WdgMTransitionProxy 的 WdgMResourceRef 应仅引用类别为 SWCLUSTER_RES_WDGM_TRANSITION 的 CpSoftwareClusterServiceResource。
ECU 配置将按软件集群进行。因此:
- 一个被监督实体 ID 可以在不同软件集群中复用
- WdgMMode 与 WdgMInitialMode 配置必须在各软件集群(宿主软件集群与应用软件集群)之间保持一致
请注意,软件集群的类型可通过 SwCluCGeneral.SwCluCDefinitionSelection 识别。
6.7.2.1. 跨集群外部图的配置
跨集群外部图是外部图的一种扩展,用于建模在集群式软件架构下跨越多个软件集群的图。
为了建模具有跨集群转换的图,可以使用以下配置元素:
- WdgMCrossClusterTransition(代替 WdgMExternalTransition),表示到其他软件集群的转换(包含对其他软件集群中目的检查点的引用)或来自其他软件集群的转换(包含对其他软件集群中源检查点的引用)
- WdgMTransitionProxy(代替 WdgMCheckpoint),表示其他软件集群中的检查点
6.8. 错误分类
文档 [3, 基础软件模块通用规范] 的「错误处理」章详细描述了基础软件的错误处理,并由此构成了一个由五种可能在 BSW 模块中出现的错误类型组成的分类方案。
在此基础上,以下各节规定按相应子章节排列的具体错误。
6.8.1. 开发错误
| 错误类型 | 相关错误代码 | 错误值 |
|---|---|---|
| API服务在错误的上下文中使用(无模块初始化) | WDGM_E_UNINIT | 0x10 |
| API服务 Wdg_Init 使用了错误的配置集被调用 | WDGM_E_PARAM_CONFIG | 0x11 |
| API服务使用了错误的 "mode" 参数 | WDGM_E_PARAM_MODE | 0x12 |
| API服务使用了错误的 "supervised entity identifier" 参数 | WDGM_E_PARAM_SEID | 0x13 |
| API服务使用了无效指针 | WDGM_E_INV_POINTER | 0x14 |
| API服务使用了无效的 CheckpointId | WDGM_E_CPID | 0x16 |
| API服务在错误的上下文中使用——模块未去初始化时调用了 WdgM_Init(全局状态不是 WDGM_GLOBAL_STATUS_DEACTIVATED) | WDGM_E_NO_DEINIT | 0x1A |
| 初始化失败,例如所选配置集不存在 | WDGM_E_INIT_FAILED | 0x1B |
| API服务使用了空指针参数 | WDGM_E_PARAM_POINTER | 0x1C |
6.8.2. 运行时错误
| 错误类型 | 相关错误代码 | 错误值 |
|---|---|---|
| 不允许禁用看门狗(例如在安全相关系统中) | WDGM_E_DISABLE_NOT_ALLOWED | 0x15 |
| API服务使用了在当前看门狗管理器模式中已停用的被监督实体的检查点 | WDGM_E_SEDEACTIVATED | 0x19 |
| 看门狗驱动的模式切换失败 | WDGM_E_SET_MODE | 0x1D |
6.8.3. 瞬态故障
无瞬态故障。
6.8.4. 生产错误
看门狗管理器模块检测到以下生产错误:
| 错误名称 | WDGM_E_SUPERVISION |
|---|---|
| 简短描述 | 监督已失败,将发生看门狗复位 |
| 详细描述 | 监督已失败(全局监督状态已达到 WDGM_GLOBAL_STATUS_STOPPED),将发生看门狗复位。 |
| 检测条件 | 失败:已达到 WDGM_GLOBAL_STATUS_STOPPED,将发生复位。 |
| 检测条件 | 通过:启动之后。 |
| 辅助参数 | - |
| 所需时间 | 取决于 WdgM 的配置 |
| 监控频率 | WdgM 内的周期性监督 |
注意: 所存储的 DTC 永远不会显示为「已确认」,因为它在每次启动时都会被复位。
注意: 即使 DemStatusBitStorageTestFailed 被设置为 true,所存储的 DTC 也可能不会显示为「测试失败(事件激活)」,因为在达到全局监督状态 = WDGM_GLOBAL_STATUS_STOPPED 之后无法始终确保 DTC 的存储。
在 WdgM_Init 之后的第一次 WdgM_MainFunction 调用中,但在上述报告执行之后,如果已配置参数 WDGM_E_SUPERVISION,则看门狗管理器模块应向 DEM 报告 WDGM_E_SUPERVISION 的错误状态 PASSED。
6.8.5. 扩展生产错误
无扩展生产错误。
6.9. 安全事件
本模块不报告安全事件。
7. API规范
7.1. 导入的类型
下列数据类型由看门狗管理器模块使用。
| 模块 | 头文件 | 导入类型 |
|---|---|---|
| Dem | Rte_Dem_Type.h | Dem_EventIdType |
| Rte_Dem_Type.h | Dem_EventStatusType | |
| Os | Os.h | StatusType |
| Os.h | TickRefType | |
| Os.h | TickType | |
| Rte_Os_Type.h | CounterType | |
| Std | Std_Types.h | Std_ReturnType |
| Std_Types.h | Std_VersionInfoType | |
| SwCluC | SwCluC_BManif.h | SwCluC_BManif_HandleIndexType |
| SwCluC_BManif.h | SwCluC_BManif_SwClusterIdType | |
| SwCluC_BManif.h | SwCluC_BManif_TableIndexType | |
| WdgIf | WdgIf.h | WdgIf_ModeType |
7.2. 类型定义
下列数据类型用于本规范中定义的函数。
7.2.1. WdgM_ConfigType
| 名称 | WdgM_ConfigType |
|---|---|
| 种类 | 结构体 |
| 元素 | 实现相关 |
| 元素类型 | - |
说明: 此结构体包含看门狗管理器的所有构建后可配置参数。指向该结构体的指针被传递给看门狗管理器的初始化函数以进行配置。可通过 WdgM.h 获得。
7.3. 函数定义
以下是提供给上层模块的函数列表。
7.3.1. WdgM_Init
说明: 此服务初始化看门狗管理器。可通过WdgM.h获得。本服务为同步调用,不可重入。参数 ConfigPtr(in):指向构建后配置数据的指针。无返回值。
WdgM_Init 函数初始化看门狗管理器。执行该函数后,将根据初始模式中定义的被监督实体列表激活监督。
注意: 在WdgM_Init 函数执行之后,配置数据可访问,并可供WdgM模块的函数使用。
WdgM_Init 函数应初始化看门狗管理器模块的所有模块变量(全局与静态)。
WdgM_Init 函数应建立看门狗管理器模块的初始模式。
注意: 如果在 WdgM_Init 期间对 WdgIf_SetMode 服务的调用失败,则直接调用 MCU 复位 API(仅在已配置时),此后看门狗管理器模块将处于已初始化状态,且全局监督状态 = WDGM_GLOBAL_STATUS_STOPPED。这将导致复位——或者在第一个看门狗超时时(如果未配置看门狗管理器模块的立即复位),或者立即发生(如果配置了立即复位)。
如果 WdgMOffModeEnabled 开关未启用,且配置(ConfigPtr)提供的初始模式将禁用看门狗(WDGIF_OFF_MODE),则 WdgM_Init 函数应返回 E_NOT_OK 而不执行任何动作,并且 WdgM_Init 函数应向默认错误跟踪器报告运行时错误代码 WDGM_E_DISABLE_NOT_ALLOWED。
如果配置参数 WdgMDevErrorDetect 已启用:如果看门狗管理器处于 WDGM_GLOBAL_STATUS_DEACTIVATED 状态,则 WdgM_Init 函数应以错误代码 WDGM_E_UNINIT 向默认错误跟踪器报告错误,且不产生任何进一步作用。
如果配置参数 WdgMDevErrorDetect 已禁用:如果看门狗管理器不处于 WDGM_GLOBAL_STATUS_DEACTIVATED 状态,则 WdgM_Init 函数应返回且不产生任何作用。
如果 WdgMDevErrorDetect 开关已启用且配置变体为 VARIANT-POST-BUILD,则 WdgM_Init 函数应检查给定配置集的内容是否在允许的边界内。如果 WdgM_Init 函数检测到错误,则它不应执行看门狗管理器模块的初始化,并且应向默认错误跟踪器的 Det_ReportError 服务报告错误代码 WDGM_E_PARAM_CONFIG。
WdgM_Init 函数应从未初始化的 RAM 中清除存储首个达到 EXIRED 状态的 SEID 的双反转值。
7.3.2. WdgM_DeInit
说明: 此服务去初始化看门狗管理器。可通过WdgM.h获得。本服务为同步调用,不可重入。无参数。无返回值。
WdgM_DeInit 函数去初始化看门狗管理器模块,并通过一次模式切换更新所有看门狗驱动的触发条件。
注意 由于「窗口化看门狗」概念,此服务是必需的。在看门狗管理器模块停止工作之前,它必须将所有运行中的看门狗的触发条件设置为一个超时值,以使关断过程的其余部分能够在没有看门狗复位的情况下执行。
如果配置参数 WdgMDevErrorDetect 已启用:如果看门狗管理器处于 WDGM_GLOBAL_STATUS_DEACTIVATED 状态,则 WdgM_DeInit 函数应以错误代码 WDGM_E_UNINIT 向默认错误跟踪器报告错误,且不产生任何进一步作用。
如果配置参数 WdgMDevErrorDetect 已禁用:如果看门狗管理器处于 WDGM_GLOBAL_STATUS_DEACTIVATED 状态,则 WdgM_DeInit 函数应返回且不产生任何作用。
7.3.3. WdgM_GetVersionInfo
说明: 此服务返回本模块的版本信息。可通过WdgM.h获得。本服务为同步调用,可重入。参数 VersionInfo(out):指向用于存储 WdgM 模块版本信息的位置的指针。无返回值。
如果 WdgMDevErrorDetect 开关已启用,则 WdgM_GetVersionInfo 函数应检查是否为 VersionInfo 参数传入 NULL 指针。如果发生错误,则 WdgM_GetVersionInfo 函数的其余部分不应被执行,并且 WdgM_GetVersionInfo 函数应向默认错误跟踪器的 Det_ReportError 服务报告开发错误代码 WDGM_E_INV_POINTER。
7.3.4. WdgM_SetMode
说明: 此服务设置看门狗管理器的当前模式。可通过WdgM.h获得。本服务为同步调用,不可重入。参数 Mode(in):已配置的看门狗管理器模式之一。返回值:Std_ReturnType,E_OK:成功切换到新模式;E_NOT_OK:切换到新模式失败。
该服务的行为与对应的功能需求见第 6.5 节。
只有当全局监督状态等于 WDGM_GLOBAL_STATUS_OK 或 WDGM_GLOBAL_STATUS_FAILED 时,看门狗管理器模块才应执行 WdgM_SetMode 服务。
如果 WdgM_SetMode 函数因对 WdgIf_SetMode 服务的调用失败而失败,则看门狗管理器应向默认错误跟踪器报告一个值为 WDGM_E_SET_MODE 的运行时错误。
如果通过将参数 WdgMOffModeEnabled 设置为 FALSE 使禁用看门狗不被允许,则该例程应检查所请求的模式是否会禁用看门狗(WDGIF_OFF_MODE)。在这种情况下(即在不允许时将禁用看门狗):
- 不应执行模式切换。
- 应以运行时错误代码 WDGM_E_DISABLE_NOT_ALLOWED 向默认错误跟踪器报告错误。
- 该例程应返回值 E_NOT_OK。
如果配置参数 WdgMDevErrorDetect 已启用,则应对 Mode 参数检查其是否在允许的范围内。如果发生错误,则不应执行模式切换,并应以值 WDGM_E_PARAM_MODE 向默认错误跟踪器报告错误。
如果配置参数 WdgMDevErrorDetect 已启用:如果看门狗管理器处于 WDGM_GLOBAL_STATUS_DEACTIVATED 状态,则 WdgM_SetMode 函数应以错误代码 WDGM_E_UNINIT 向默认错误跟踪器报告错误,且不产生任何进一步作用。
如果配置参数 WdgMDevErrorDetect 已禁用:如果看门狗管理器处于 WDGM_GLOBAL_STATUS_DEACTIVATED 状态,则 WdgM_SetMode 函数应返回且不产生任何作用。
7.3.5. WdgM_GetMode
说明: 此服务返回看门狗管理器的当前模式。可通过WdgM.h获得。本服务为同步调用,可重入。无参数。返回值:Std_ReturnType,E_OK:成功返回当前模式;E_NOT_OK:返回当前模式失败。参数 Mode(out):看门狗管理器的当前模式。
WdgM_GetMode 服务应返回看门狗管理器当前激活的模式。如果在调用本服务时 WdgM_SetMode 服务正处于活动状态,则只要新模式尚未被完全激活,WdgM_GetMode 就应返回先前激活的模式。
如果配置参数 WdgMDevErrorDetect 已启用:如果看门狗管理器处于 WDGM_GLOBAL_STATUS_DEACTIVATED 状态,则 WdgM_GetMode 函数应以错误代码 WDGM_E_UNINIT 向默认错误跟踪器报告错误,且不产生任何进一步作用。
如果配置参数 WdgMDevErrorDetect 已禁用:如果看门狗管理器处于 WDGM_GLOBAL_STATUS_DEACTIVATED 状态,则 WdgM_GetMode 函数应返回且不产生任何作用。
如果配置参数 WdgMDevErrorDetect 已启用,则该例程应检查是否为 OUT 参数传入 NULL 指针。如果发生错误,则不应执行该服务,并应以错误代码 WDGM_E_INV_POINTER 向默认错误跟踪器报告错误。
7.3.6. WdgM_CheckpointReached
说明: 此服务向看门狗管理器指示已到达被监督实体内的某个检查点。可通过WdgM.h获得。本服务为同步调用,可重入。参数 SEID(in):报告检查点的被监督实体的标识符。参数 CheckpointID(in):已到达的被监督实体内检查点的标识符。返回值:Std_ReturnType,E_OK:成功更新存活计数器;E_NOT_OK:更新失败。
Std_ReturnType WdgM_CheckpointReached ( WdgM_SupervisedEntityIdType SEID, WdgM_CheckpointIdType CheckpointID )
WdgM_CheckpointReached() 函数应递增所报告检查点的存活计数器。
WdgM_CheckpointReached() 函数应使用所报告的检查点,为所报告的被监督实体执行截止时间监督(提前到达与延迟的检测)。其输出应为该被监督实体更新后的截止时间监督结果。
WdgM_CheckpointReached() 函数应使用所报告的检查点,为所报告的被监督实体执行逻辑监督。其输出应为该被监督实体更新后的逻辑监督结果。
该例程应检查 CheckpointID 参数所属的被监督实体在当前模式中是否已激活。如果发生错误(即该被监督实体在当前模式中已停用),则该服务应返回 E_NOT_OK 而不执行任何动作,并应以运行时错误代码 WDGM_E_SEDEACTIVATED 向默认错误跟踪器报告错误。
如果配置参数 WdgMDevErrorDetect 已禁用:如果看门狗管理器处于 WDGM_GLOBAL_STATUS_DEACTIVATED 状态,则 WdgM_CheckpointReached 函数应返回且不产生任何作用。
如果配置参数 WdgMDevErrorDetect 已启用,则应对 SEID 参数检查其是否在看门狗管理器所控制的实体列表中。如果发生错误,则不应执行该服务,并应以错误代码 WDGM_E_PARAM_SEID 向默认错误跟踪器报告错误。
如果配置参数 WdgMDevErrorDetect 已启用:如果看门狗管理器处于 WDGM_GLOBAL_STATUS_DEACTIVATED 状态,则 WdgM_CheckpointReached 函数应以错误代码 WDGM_E_UNINIT 向默认错误跟踪器报告错误,且不产生任何进一步作用。
如果配置参数 WdgMDevErrorDetect 已禁用:如果看门狗管理器处于 WDGM_GLOBAL_STATUS_DEACTIVATED 状态,则 WdgM_CheckpointReached 函数应返回且不产生任何作用。
如果配置参数 WdgMDevErrorDetect 已启用,则该例程应检查 CheckpointID 参数是否在由 SEID 参数给出的被监督实体所关联的检查点集合内。如果发生错误,则不应执行该服务,并应以错误代码 WDGM_E_CPID 向默认错误跟踪器报告错误。
7.3.7. WdgM_GetLocalStatus
说明: 此服务返回单个被监督实体的监督状态。可通过WdgM.h获得。本服务为同步调用,可重入。参数 SEID(in):应返回其监督状态的被监督实体的标识符。参数 Status(out):给定被监督实体的监督状态。返回值:Std_ReturnType,E_OK:成功返回当前监督状态;E_NOT_OK:返回当前监督状态失败。
Std_ReturnType WdgM_GetLocalStatus ( WdgM_SupervisedEntityIdType SEID, WdgM_LocalStatusType* Status )
WdgM_GetLocalStatus 服务应返回给定被监督实体的单个监督状态。
如果配置参数 WdgMDevErrorDetect 已启用,则应对 SEID 参数检查其是否在看门狗管理器所控制的实体列表中。如果发生错误,则不应执行该服务,并应以错误代码 WDGM_E_PARAM_SEID 向默认错误跟踪器报告错误。
如果配置参数 WdgMDevErrorDetect 已启用,则该例程应检查是否为 OUT 参数传入 NULL 指针。如果发生错误,则不应执行该服务,并应以错误代码 WDGM_E_INV_POINTER 向默认错误跟踪器报告错误。
如果配置参数 WdgMDevErrorDetect 已启用:如果看门狗管理器处于 WDGM_GLOBAL_STATUS_DEACTIVATED 状态,则 WdgM_GetLocalStatus 函数应以错误代码 WDGM_E_UNINIT 向默认错误跟踪器报告错误,且不产生任何进一步作用。
如果配置参数 WdgMDevErrorDetect 已禁用:如果看门狗管理器处于 WDGM_GLOBAL_STATUS_DEACTIVATED 状态,则 WdgM_GetLocalStatus 函数应返回且不产生任何作用。
7.3.8. WdgM_GetGlobalStatus
说明: 此服务返回看门狗管理器的全局监督状态。可通过WdgM.h获得。本服务为同步调用,可重入。参数 Status(out):看门狗管理器的全局监督状态。返回值:Std_ReturnType,E_OK:成功返回当前监督状态;E_NOT_OK:返回当前监督状态失败。
如果启用了看门狗管理器模块的开发错误检测,则 WdgM_GetGlobalStatus 函数应检查 Status 参数是否为 NULL 指针(NULL_PTR)。如果 Status 是 NULL 指针,则该函数应引发开发错误 WDGM_E_INV_POINTER(即无效指针),且不产生任何进一步作用。
如果配置参数 WdgMDevErrorDetect 已启用,则该例程应检查是否为 OUT 参数传入 NULL 指针。如果发生错误,则不应执行该服务,并应以错误代码 WDGM_E_INV_POINTER 向默认错误跟踪器报告错误。
如果配置参数 WdgMDevErrorDetect 已启用,则该例程应检查看门狗管理器是否已初始化。如果发生错误,则不应执行该服务,并应以错误代码 WDGM_E_UNINIT 向默认错误跟踪器报告错误。
7.3.9. WdgM_PerformReset
说明: 此服务指示看门狗管理器产生看门狗复位。可通过WdgM.h获得。本服务为同步调用,不可重入。无参数。无返回值。
当调用此服务时,看门狗管理器应将所有已配置看门狗驱动的触发条件设置为 0(零)。
由此,硬件看门狗将产生外部硬件复位。
在此服务被调用之后,看门狗管理器不应再更新触发条件。
调用此 API 后,不再考虑全局监督状态。
如果配置参数 WdgMDevErrorDetect 已启用:如果看门狗管理器处于 WDGM_GLOBAL_STATUS_DEACTIVATED 状态,则 WdgM_PerformReset 函数应以错误代码 WDGM_E_UNINIT 向默认错误跟踪器报告错误,且不产生任何进一步作用。
如果配置参数 WdgMDevErrorDetect 已禁用:如果看门狗管理器处于 WDGM_GLOBAL_STATUS_DEACTIVATED 状态,则 WdgM_PerformReset 函数应返回且不产生任何作用。
7.3.10. WdgM_GetFirstExpiredSEID
说明: 此服务返回首个达到 WDGM_LOCAL_STATUS_EXPIRED 状态的 SEID。可通过WdgM.h获得。本服务为同步调用,可重入。参数 SEID(out):首个达到 WDGM_LOCAL_STATUS_EXPIRED 状态的被监督实体的标识符。返回值:Std_ReturnType,E_OK:成功返回 SEID;E_NOT_OK:返回 SEID 时出错。
如果启用了看门狗管理器模块的开发错误检测,则 WdgM_GetFirstExpiredSEID() 函数应检查 SEID 参数是否为 NULL 指针(NULL_PTR)。如果 Status 是 NULL 指针,则该函数应引发开发错误 WDGM_E_INV_POINTER(即无效指针),且不产生任何进一步作用。
WdgM_GetFirstExpiredSEID() 函数应在 WdgM_Init 之前可用。
WdgM_GetFirstExpiredSEID() 函数应从未初始化的 RAM 位置读取以双反转值存储的 SEID。如果该值与其反转值不对应,则该函数应返回 E_NOT_OK 并向 *SEID 写入 0。如果该值与其反转值对应,则该函数应返回 E_OK 并将读取到的值写入 *SEID。
7.4. 回调通知
不适用。
7.5. 调度函数
这些函数由基础软件调度器直接调用。
7.5.1. WdgM_MainFunction
说明: 此服务执行看门狗管理器周期性作业的处理。可通过SchM_WdgM.h获得。
WdgM_MainFunction() 函数应使用所报告的检查点,为所报告的被监督实体执行存活监督。该函数的输入应为该检查点的存活计数器。该函数的输出应为该被监督实体的存活监督结果。
WdgM_MainFunction() 函数应对所有具有激活截止时间监督的被监督实体(例如已到达截止时间起始检查点且尚未到达对应截止时间结束检查点)执行截止时间监督(超时的检测)。其输出应为该被监督实体更新后的截止时间监督结果。
基于存活监督、截止时间监督与逻辑监督的结果,WdgM_MainFunction() 函数应为每个已激活的被监督实体确定局部监督状态。
对于自上次调用 WdgM_Init() 以来首个切换到 WDGM_LOCAL_STATUS_EXPIRED 状态的被监督实体,WdgM_MainFunction() 函数应将该被监督实体的 SEID 存储在未初始化的 RAM 中,形式为双反转值(即 SEID 与 ~ SEID)。
基于每个已激活被监督实体的局部监督状态,WdgM_MainFunction() 函数应确定全局监督状态。
如果配置了多个主函数(见 WdgMMainFunction),则每个主函数的函数名应为 WdgM_MainFunction_
如果配置参数 WdgMDevErrorDetect 已启用,则该例程应检查看门狗管理器是否已初始化。如果发生错误,则不应执行主函数,并应以错误代码 WDGM_E_UNINIT 向默认错误跟踪器报告开发错误。
7.6. 期望接口
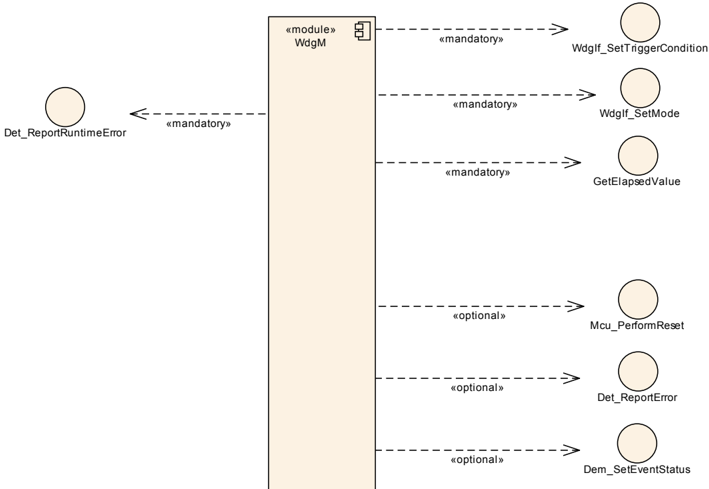
本章列出了看门狗管理器模块需要从其他模块获得的所有接口。
7.6.1. 强制接口
本节定义了为实现模块核心功能所需的所有接口。
| API 函数 | 头文件 | 描述 |
|---|---|---|
| Det_ReportRuntimeError | Det.h | 报告运行时错误的服务。如果已配置 callout,则应调用该 callout。 |
| GetElapsedValue | Os.h | 该服务获取当前 tick 值与先前读取的 tick 值之间的 tick 数量。 |
| WdgIf_SetMode | WdgIf.h | 将服务 WdgIf_SetMode 映射到对应看门狗驱动的 Wdg_SetMode 服务。 |
| WdgIf_SetTriggerCondition | WdgIf.h | 将服务 WdgIf_SetTriggerCondition 映射到对应看门狗驱动的 Wdg_SetTriggerCondition 服务。 |
7.6.2. 可选接口
本节定义了为实现模块可选功能所需的所有接口。
| API 函数 | 头文件 | 描述 |
|---|---|---|
| Dem_SetEventStatus | Dem.h | 由 SW-C 或 BSW 模块调用,向 Dem 报告监控器状态信息。调用 Dem_SetEventStatus 的 BSW 模块可以安全地忽略返回值。仅当({Dem/Dem ConfigSet/DemEventParameter/DemEvent ReportingType} == STANDARD_REPORTING)时此 API 才可用 |
| Det_ReportError | Det.h | 报告开发错误的服务。 |
| Mcu_PerformReset | Mcu.h | 该服务执行微控制器复位。 |
| SwCluC_BManif_GetConSwClusterId |
SwCluC_BManif.h | 返回某个 Provide Resource Entry 的 Notifier Handle 或某个 Require Resource Entry 的 Provide Handle 所连接的软件集群的 Id |
| SwCluC_BManif_GetConSwClusterId |
SwCluC_BManif.h | 返回某个 Provide Resource Entry 的 Notifier Handle 或某个 Require Resource Entry 的 Provide Handle 所连接的软件集群的 Id |
| SwCluC_BManif_GetHandle_< ResourceEntryGroup>_ |
SwCluC_BManif.h | 返回某个 Resource Entry Group 中一个 Resource Entry 的句柄 |
| SwCluC_BManif_GetHandle_< ResourceEntryGroup> |
SwCluC_BManif.h | 返回某个 Resource Entry Group 中一个 Resource Entry 的句柄 |
| SwCluC_BManif_GetNoOfHandleSets _ |
SwCluC_BManif.h | 返回实际使用的——因而也是已连接的——句柄集的数量。 |
| SwCluC_BManif_GetNoOfHandleSets |
SwCluC_BManif.h | 返回实际使用的——因而也是已连接的——句柄集的数量 |
7.6.3. 可配置接口
不适用。
7.7. 服务接口
本章规定由看门狗管理器模块提供的 AUTOSAR 接口。看门狗管理器服务的 SW-C 描述将定义对 SW-C 与 CDD 可用的看门狗管理器端口。每个使用该服务的 AUTOSAR SW-C 或 CDD 都必须在其自身的描述中包含服务端口。这些端口使用相同的接口进行类型化,并且必须连接到看门狗管理器模块的端口,以便 RTE 能够生成相应的 ID 与所需的符号。
看门狗管理器模块的局部监督状态与全局监督状态通过模式端口报告给 SW-C 与 CDD。SW-C 与 CDD 可以定义自己的模式端口,其接口与看门狗管理器模块的模式端口相同。此后 SW-C 或 CDD 即可查询状态,并将通过模式端口获知状态变化。此外,SW-C 还可以定义由 RTE 因状态变化而启动或停止的 Runnable。
BSW 模块可以直接调用 WdgM API 函数并考虑 RTE 的映射,也可以通过使用 RTE 的服务端口来调用它们。
对于集群式软件架构(一个宿主软件集群和零个或多个应用软件集群),宿主软件集群应提供所有永久可用或由配置启用的端口与对应的端口接口,以及全部操作与 ModeGroup。
对于集群式软件架构,应用软件集群应提供以下端口与对应的端口接口,以及所列出的操作与 ModeGroup,这些操作与 ModeGroup 是永久可用或由配置启用的:
- 端口:localSupervision_{SupervisedEntityCheckpointName}(端口接口:WdgM_LocalSupervision,操作:CheckpointReached)
- 端口:globalSupervision(端口接口:WdgM_GlobalSupervision,操作:GetMode)
- 端口:mode_{SupervisedEntityName}(端口接口:WdgM_LocalMode,ModeGroup:currentMode)
7.7.1. 监督的端口与端口接口
7.7.1.1. 总体方案
为了减少看门狗管理器模块所提供的端口数量,所有 SW-C / CDD 与该服务之间的接口都建模为客户端/服务器通信。对于报告检查点,发送者-接收者范式看起来可能更合适,但这种建模方式会使端口数量翻倍。因此,对于该功能同样选择了客户端/服务器范式。
唯一的被监督实体 ID 用于标识 ECU 内的被监督实体。为了使应用代码不依赖于 ECU 相关的被监督实体 ID 的配置,SW-C 与 CDD 所使用的 ID 不被显式建模为在 SW-C 与服务之间传递的数据元素。这些 ID 被建模为看门狗管理器模块的 Provide 端口的「端口定义参数值」。因此,被监督实体 ID 不会作为客户端-服务器接口操作的参数出现。该方法的进一步后果是,将为每个被监督实体设置独立的端口。
7.7.1.2. 数据类型
在应用与服务之间传递的信息为:
- 用于标识被监督实体的 ID(作为端口定义参数值);以及
- 用于标识检查点的 ID。
该被监督实体标识符的类型应基于 WdgM_SupervisedEntityIdType 类型。该类型定义为 uint16。因此,需要以下类型描述:
| 名称 | WdgM_SupervisedEntityIdType |
|---|---|
| 种类 | 类型 |
| 派生自 | uint16 |
| 取值范围 | 0-<被监督实体数量> |
| 描述 | 该类型为看门狗管理器标识单个被监督实体。 |
| 变体 | - |
| 可通过 | Rte_WdgM_Type.h |
该检查点标识符的类型应基于 WdgM_CheckpointIdType 类型。该类型定义为 uint16。因此,需要以下类型描述:
| 名称 | WdgM_CheckpointIdType |
|---|---|
| 种类 | 类型 |
| 派生自 | uint16 |
| 取值范围 | 0-<最大检查点数量> |
| 描述 | 该类型在被监督实体的上下文中为看门狗管理器标识一个检查点。请注意,单个检查点只能通过被监督实体 ID 与检查点 ID 的组合来标识。 |
| 变体 | - |
| 可通过 | Rte_WdgM_Type.h |
请注意,检查点 ID 本身并不唯一。只有被监督实体 ID 与检查点 ID 的组合才能唯一标识一个检查点。
7.7.1.3. 端口接口
所有操作被放入两个接口中(一个包含针对单个被监督实体的特定操作,另一个包含看门狗管理器的全局操作)。
WdgM_LocalSupervision(客户端/服务器接口):
| 名称 | WdgM_LocalSupervision |
|---|---|
| 注释 | - |
| 是否为服务 | true |
| 变体 | - |
| 可能错误 0 | E_OK:操作成功 |
| 可能错误 1 | E_NOT_OK:操作失败 |
操作 CheckpointReached:向看门狗管理器指示已到达被监督实体内的某个检查点。映射到 API WdgM_CheckpointReached。变体:-。可能错误:E_OK E_NOT_OK。
WdgM_LocalSupervisionStatus(客户端/服务器接口):
| 名称 | WdgM_LocalSupervisionStatus |
|---|---|
| 注释 | - |
| 是否为服务 | true |
| 变体 | - |
| 可能错误 0 | E_OK:操作成功 |
| 可能错误 1 | E_NOT_OK:操作失败 |
操作 GetLocalStatus:返回单个被监督实体的监督状态。映射到 API WdgM_GetLocalStatus。变体:-。参数 Status(类型 WdgM_LocalStatusType,方向 OUT,注释:给定被监督实体的监督状态,变体:-)。可能错误:E_OK E_NOT_OK。
WdgM_GlobalSupervision(客户端/服务器接口):
| 名称 | WdgM_GlobalSupervision |
|---|---|
| 注释 | - |
| 是否为服务 | true |
| 变体 | - |
| 可能错误 0 | E_OK:操作成功 |
| 可能错误 1 | E_NOT_OK:操作失败 |
操作 GetFirstExpiredSEID:返回首个达到 WDGM_LOCAL_STATUS_EXPIRED 状态的 SEID。映射到 API WdgM_GetFirstExpiredSEID。变体:-。参数 SEID(类型 WdgM_SupervisedEntityIdType,方向 OUT,注释:首个达到 WDGM_LOCAL_STATUS_EXPIRED 状态的被监督实体的标识符,变体:-)。可能错误:E_OK E_NOT_OK。
操作 GetGlobalStatus:返回看门狗管理器的全局监督状态。映射到 API WdgM_GetGlobalStatus。变体:-。参数 Status(类型 WdgM_GlobalStatusType,方向 OUT,注释:看门狗管理器的全局监督状态,变体:-)。可能错误:E_OK E_NOT_OK。
操作 GetMode:返回看门狗管理器的当前模式。映射到 API WdgM_GetMode。变体:-。参数 Mode(类型 WdgM_ModeType,方向 OUT,注释:看门狗管理器的当前模式,变体:-)。可能错误:E_OK E_NOT_OK。
操作 PerformReset:指示看门狗管理器产生看门狗复位。映射到 API WdgM_PerformReset。变体:-。可能错误:-。
操作 SetMode:设置看门狗管理器的当前模式。映射到 API WdgM_SetMode。变体:-。参数 Mode(类型 WdgM_ModeType,方向 IN,注释:已配置的看门狗管理器模式之一,变体:-)。可能错误:E_OK E_NOT_OK。
与 API 相比,这里名称中的 ' WdgM_ ' 前缀不是必需的,因为此处给出的名称将出现在 XML 中,但不是作为接口描述的一部分出现,而是作为其一部分出现。
7.7.1.4. 服务端口
图 8.2 给出了 AUTOSAR 软件组件(单个或多个实例)如何通过服务端口连接到看门狗管理器模块。在左侧,SWC1:SWC Type A。
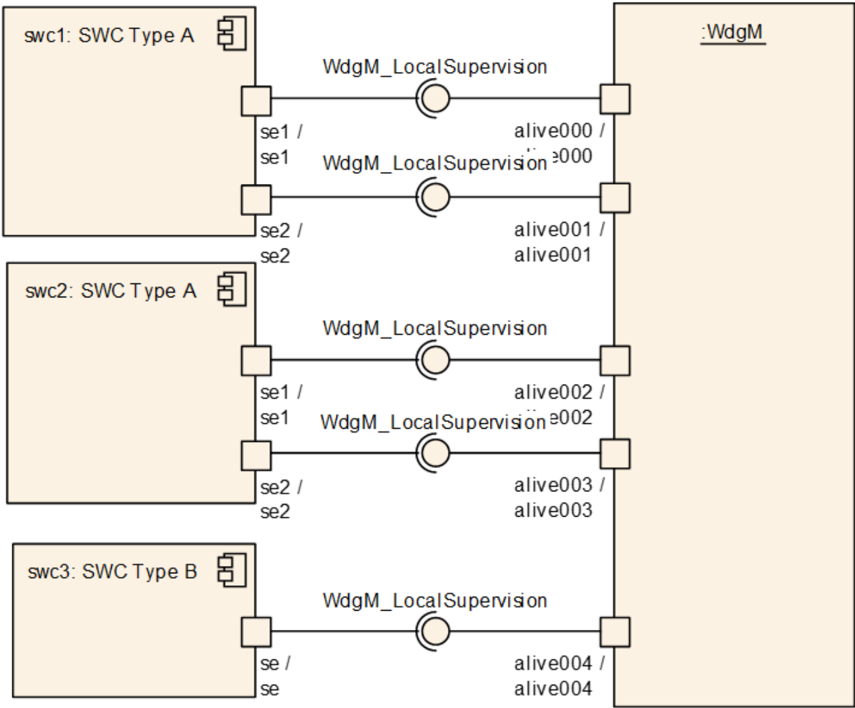
在看门狗管理器一侧,每个被监督实体有一个端口,提供上述 WdgM_LocalSupervision 接口的所有服务。每个被监督实体针对与该应用关联的每个被监督实体都有一个用于请求这些服务的端口。
看门狗管理器模块应为每个已配置的被监督实体提供一个用于监督的单一服务端口。
为了能够将监督端口与其用于状态报告的对应模式端口匹配,需要一个命名约定。
看门狗管理器模块的局部监督端口命名如下:
WdgM_LocalSupervision(localSupervision_{SupervisedEntityCheckpointName} 端口):
| 名称 | localSupervision_{SupervisedEntityCheckpointName} |
|---|---|
| 种类 | ProvidedPort |
| 描述 | 该端口向一个 SWC 提供一个被监督实体检查点的监督接口。 |
| 接口 | WdgM_LocalSupervision |
| 端口定义参数值 | 类型:WdgM_SupervisedEntityIdType;值:{ecuc(WdgM/WdgMGeneral/WdgMSupervisedEntity/WdgMSupervisedEntity Id.value)} |
| 端口定义参数值 | 类型:WdgM_CheckpointIdType;值:ecuc{WdgM/WdgMGeneral/WdgMSupervisedEntity/WdgMCheckpoint/WdgMCheckpointId} |
| 变体 | SupervisedEntityCheckpointName = {ecuc(WdgM/WdgMGeneral/WdgMSupervisedEntity.SHORT-NAME)}_{ecuc(WdgM/WdgMGeneral/WdgMSupervisedEntity/WdgMCheckpoint.SHORT-NAME)} |
WdgM_LocalSupervisionStatus(localSupervisonStatus_{SupervisedEntityName} 端口):
| 名称 | localSupervisonStatus_{SupervisedEntityName} |
|---|---|
| 种类 | ProvidedPort |
| 描述 | 该端口向一个 SWC 提供一个被监督实体的监督状态接口。 |
| 接口 | WdgM_LocalSupervisionStatus |
| 端口定义参数值 | 类型:WdgM_SupervisedEntityIdType;值:{ecuc(WdgM/WdgMGeneral/WdgMSupervisedEntity/WdgMSupervisedEntity Id.value)} |
| 变体 | SupervisedEntityName = |
看门狗管理器模块的全局监督端口命名如下:
WdgM_GlobalSupervision(globalSupervision 端口):
| 名称 | globalSupervision |
|---|---|
| 种类 | ProvidedPort |
| 描述 | 该端口提供 WdgM 的全局监督接口。 |
| 接口 | WdgM_GlobalSupervision |
| 变体 | - |
7.7.1.5. 错误代码
监督服务不返回任何服务特定的错误代码。
7.7.2. 状态报告的端口与端口接口
7.7.2.1. 总体方案
为了控制 SW-C 与 CDD 的状态相关行为,RTE 提供了模式端口机制。模式管理器可以在模式端口中定义的不同模式之间切换。连接到模式端口的 SW-C / CDD 可以以两种方式使用模式信息:
- SW-C / CDD 可以通过模式端口查询当前模式。
- SW-C / CDD 可以声明由 RTE 因模式变化而启动或停止的 Runnable。
根据 RTE 规范 [9, RTE 软件规范],模式端口具有一个 ModeSwitchInterface。模式管理器(此处为看门狗管理器模块)是发送方,SW-C 是接收方。
看门狗管理器模块使用模式端口提供两类信息:
- 第一,它提供每个被监督实体的局部监督状态。因此,看门狗管理器模块为每个被监督实体都有一个模式端口。
- 第二,看门狗管理器模块提供全局监督状态,它反映了所有被监督实体的组合监督状态。因此,它还有一个额外的模式端口。
7.7.2.2. 数据类型
模式声明组 WdgM_Mode 表示将通知给 SW-C / CDD 与 RTE 的看门狗管理器模块的模式。
WdgM_Mode(模式声明组):
| 名称 | WdgM_Mode |
|---|---|
| 种类 | ModeDeclarationGroup |
| 类别 | EXPLICIT_ORDER |
| 初始模式 | SUPERVISION_OK |
| 转换值 | 255 |
| 模式 | SUPERVISION_OK = 0 |
| 模式 | SUPERVISION_FAILED = 1 |
| 模式 | SUPERVISION_EXPIRED = 2 |
| 模式 | SUPERVISION_STOPPED = 3 |
| 模式 | SUPERVISION_DEACTIVATED = 4 |
描述:模式声明组 WdgM_Mode 的类别为 EXPLICIT_ORDER。ModeDeclaration 的属性值设置如下:"SUPERVISION_OK" = 0,"SUPERVISION_FAILED" = 1,"SUPERVISION_EXPIRED" = 2,"SUPERVISION_STOPPED" = 3,"SUPERVISION_DEACTIVATED" = 4。onTransitionValue 定义为 255。
WdgM_LocalStatusType(实现数据类型):
| 名称 | WdgM_LocalStatusType |
|---|---|
| 种类 | 类型 |
| 派生自 | uint8 |
| 取值范围 | WDGM_LOCAL_STATUS_OK = 0:该被监督实体的监督未显示任何故障。 |
| 取值范围 | WDGM_LOCAL_STATUS_FAILED = 1:该被监督实体的监督已失败但仍可被「治愈」。即如果被监督实体恢复正常行为,其监督状态也将返回 WDGM_LOCAL_STATUS_OK。此外,监督失败的次数尚未超过可配置的上限。当超过该上限时,状态将变更为 WDGM_LOCAL_STATUS_EXPIRED。 |
| 取值范围 | WDGM_LOCAL_STATUS_EXPIRED = 2:该被监督实体的监督已永久失败。该状态无法离开。 |
| 取值范围 | WDGM_LOCAL_STATUS_DEACTIVATED = 4:该被监督实体的监督被临时禁用。 |
| 描述 | 该类型应用于表示单个被监督实体当前监督状态的变量。 |
| 变体 | - |
| 可通过 | Rte_WdgM_Type.h |
WdgM_GlobalStatusType(实现数据类型):
| 名称 | WdgM_GlobalStatusType |
|---|---|
| 种类 | 类型 |
| 派生自 | uint8 |
| 取值范围 | WDGM_GLOBAL_STATUS_OK = 0:监督未显示任何故障。 |
| 取值范围 | WDGM_GLOBAL_STATUS_FAILED = 1:监督已失败,但仍在允许的失败次数限制之内。 |
| 取值范围 | WDGM_GLOBAL_STATUS_EXPIRED = 2:监督已失败,允许的失败次数限制已被超过,但看门狗驱动尚未被指示停止触发。 |
| 取值范围 | WDGM_GLOBAL_STATUS_STOPPED = 3:监督已失败,允许的失败次数限制已被超过,且看门狗驱动已被指示停止触发。看门狗复位即将发生。 |
| 取值范围 | WDGM_GLOBAL_STATUS_DEACTIVATED = 4:WdgM 未初始化,因此将不管理看门狗。 |
| 描述 | 该类型应用于表示看门狗管理器模块全局监督状态的变量。 |
| 变体 | - |
| 可通过 | Rte_WdgM_Type.h |
WdgM_ModeType(实现数据类型):
| 名称 | WdgM_ModeType |
|---|---|
| 种类 | 类型 |
| 派生自 | uint8 |
| 取值范围 | 0-<模式数量> |
| 描述 | 该类型用于区分为看门狗管理器配置的不同模式。 |
| 变体 | - |
| 可通过 | Rte_WdgM_Type.h |
7.7.2.3. 端口接口
有两个不同的接口用于向感兴趣的 SW-C / CDD 与 RTE 指示监督状态的变化。
接口 WdgM_LocalMode 用于指示单个被监督实体的局部监督状态。
WdgM_LocalMode(模式切换接口):
| 名称 | WdgM_LocalMode |
|---|---|
| 注释 | - |
| 是否为服务 | true |
| 变体 | - |
| ModeGroup | currentMode |
接口 WdgM_GlobalMode 用于指示由所有单个被监督实体组合而成的全局监督状态。
WdgM_GlobalMode(模式切换接口):
| 名称 | WdgM_GlobalMode |
|---|---|
| 注释 | - |
| 是否为服务 | true |
| 变体 | - |
| ModeGroup | currentMode = WdgM_Mode |
定义两个不同接口的原因在于这些接口的使用方式。对于 WdgM_GlobalMode 接口,看门狗管理器模块只提供具有该接口的单个端口。相比之下,对于 WdgM_LocalMode 接口,看门狗管理器模块提供的端口数量与被监督实体的数量相同。为了高效访问这些端口,可以使用 RTE 的间接端口 API。该 API 提供具有相同接口的所有端口的列表,例如:
1 /** 2 * Called within WdgM. Reports the status/mode of the SE 3 * to SW-Cs / CDDs through Rte 4 */ 5 void WdgM_NotifyOKToSE(WdgM_SupervisedEntityIdType se) 6 { 7 Rte_PortHandle_WdgM_LocalMode_P ph = Rte_Ports_WdgM_LocalMode_P(); 8 ph[se].Switch_currentMode(RTE_MODE_WdgM_Mode_SUPERVISION_OK); 9 }
为了避免全局监督状态的模式端口出现在该列表中,该端口使用不同的接口,即 WdgM_GlobalMode 而不是 WdgM_LocalMode。
7.7.2.4. 模式端口
图 8.3 给出了 AUTOSAR 软件组件(单个或多个实例)如何通过模式端口与服务端口连接到看门狗管理器模块。在左侧,有组件 SWC Type A 的两个实例(swc1 和 swc2)与组件 SWC Type B 的一个实例(swc3)。每个组件都连接到与其自身被监督实体相对应的模式端口。此外,swc3 还连接到全局模式端口,因此可以对所有被监督实体的组合监督状态的变化作出反应。
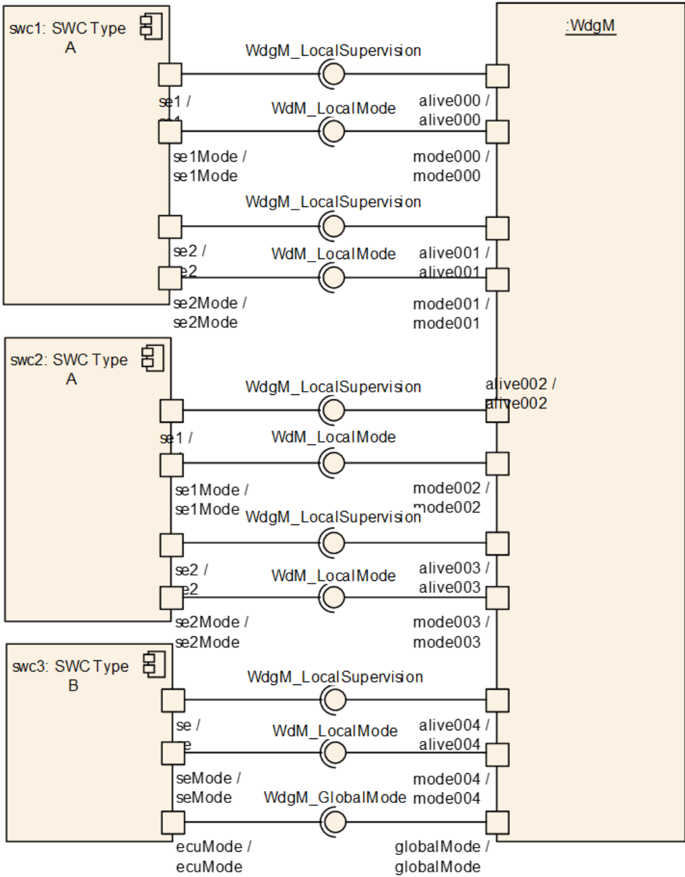
这导致每个被监督实体有一个模式端口。
看门狗管理器模块应为每个已配置的被监督实体提供一个用于报告其局部监督状态的单一模式端口。
为了能够将监督端口与其用于状态报告的对应模式端口匹配,需要一个命名约定。
看门狗管理器为报告每个被监督实体的监督状态提供模式端口:
WdgM_LocalMode(mode_{SupervisedEntityName} 端口):
| 名称 | mode_{SupervisedEntityName} |
|---|---|
| 种类 | ProvidedPort |
| 接口 | WdgM_LocalMode |
| 描述 | - |
| 变体 | SupervisedEntityName = |
当单个被监督实体的局部监督状态发生变化时,看门狗管理器模块应在识别到该变化之后立即通过该被监督实体的模式端口报告该变化。
看门狗管理器模块提供一个用于报告全局监督状态的模式端口:
WdgM_GlobalMode(globalmode 端口):
| 名称 | globalmode |
|---|---|
| 种类 | ProvidedPort |
| 接口 | WdgM_GlobalMode |
| 描述 | - |
| 变体 | - |
当全局监督状态变化时,看门狗管理器模块应通过全局模式端口报告该变化。
在根据所有局部监督状态计算出全局监督状态之后,看门狗管理器模块应仅一次报告由此产生的全局监督状态的任何变化。
由此产生的行为是:首先报告局部监督状态的所有变化。之后,仅当全局监督状态因各个变化而改变时,才报告一次全局监督状态。
例如,如果在一个监督周期内 SE1 从 WDGM_LOCAL_STATUS_OK 变为 WDGM_LOCAL_STATUS_FAILED,则在 SE1 的本地模式端口上报告 WDGM_LOCAL_STATUS_FAILED。在同一个监督周期内 SE2 直接从 WDGM_LOCAL_STATUS_OK 变为 WDGM_LOCAL_STATUS_EXPIRED,则在 SE2 的本地模式端口上报告 WDGM_LOCAL_STATUS_EXPIRED。在此示例中,该监督周期产生的全局监督状态从 WDGM_GLOBAL_STATUS_OK 变为 WDGM_GLOBAL_STATUS_EXPIRED,因此只在全局模式端口上报告 WDGM_GLOBAL_STATUS_EXPIRED。在该示例中,WDGM_GLOBAL_STATUS_FAILED 不会在全局模式端口上报告,因为它只是在评估被监督实体的一个子集时出现的中间状态。
8. 时序图
本章展示看门狗管理器与其他 BSW 模块以及被监督实体之间的交互。
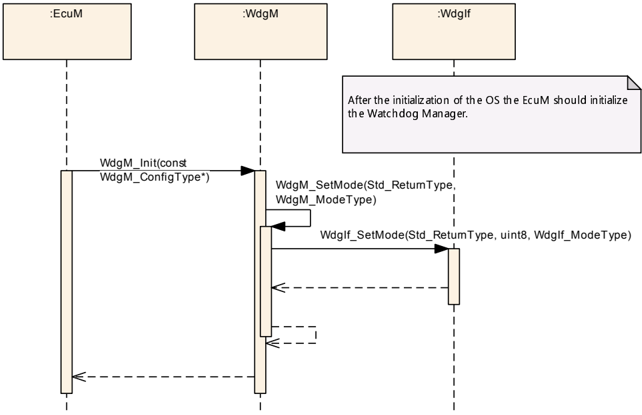
8.1. 初始化
下图显示看门狗管理器模块的初始化过程。初始化应在 ECU 初始化的后期阶段、在 OS 初始化之后完成。
9. 配置规范
9.1. 参数区分
本章简要介绍用于区分配置参数类型的术语。在各子章节中给出看门狗管理器上下文中参数的具体规范问题。
详情请参阅 [3, 基础软件模块通用规范] 第 10.1 章「配置规范导论」。
9.1.1. 静态配置参数
看门狗管理器模块中至少应在系统生成和/或系统编译时(预编译)可配置的参数。
9.1.2. 运行时配置参数
看门狗管理器模块中应在构建后(post-build)时可配置的参数。
9.1.3. 预编译选项
预编译选项应用于不是直接由代码生成器生成的代码实现。因此,预编译选项支持根据静态配置的设置对看门狗管理器模块的复用源代码文件进行优化。
9.2. 容器与配置参数
看门狗管理器模块支持以下变体:
9.2.1. 配置变体
详情请参阅 [3, 基础软件模块通用规范] 中的「变体」章。
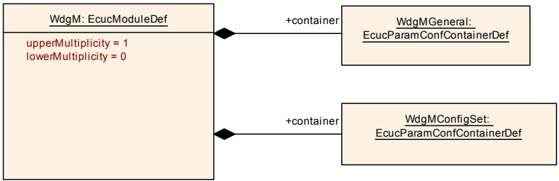
9.2.2. WdgM
| SWS 条目 | |
|---|---|
| 模块名称 | WdgM |
| 描述 | WdgM(看门狗管理器)模块的配置。 |
| Post-Build 变体支持 | true |
| 支持的配置变体 | VARIANT-POST-BUILD, VARIANT-PRE-COMPILE |
| 容器名称 | 多重性 | 作用域/依赖 |
|---|---|---|
| WdgMConfigSet | 1 | 此容器描述 WdgM 的多个配置集之一。 |
| WdgMGeneral | 1 | 此容器定义看门狗管理器的所有通用配置参数。 |
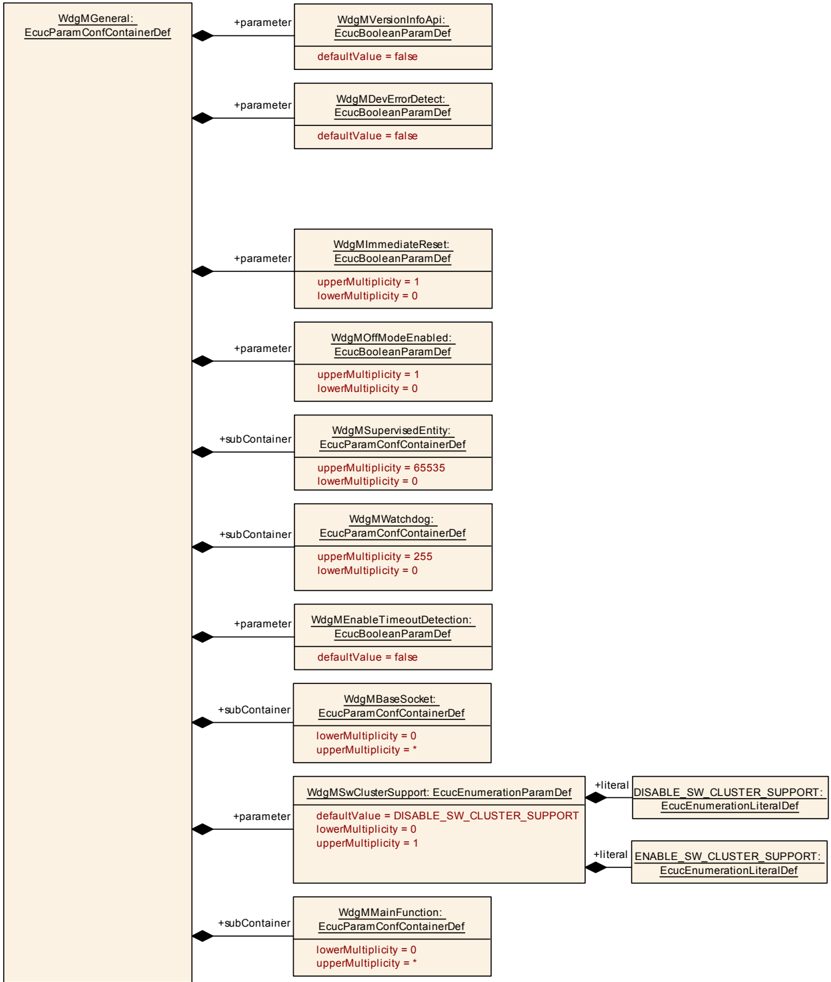
9.2.3. WdgMGeneral
| SWS 条目 | [ECUC_WdgM_00300] |
|---|---|
| 容器名称 | WdgMGeneral |
| 父容器 | WdgM |
| 描述 | 此容器定义看门狗管理器的所有通用配置参数。 |
| 配置参数 | 见下方参数表 |
| SWS 条目 | [ECUC_WdgM_00301] |
|---|---|
| 参数名称 | WdgMDevErrorDetect |
| 父容器 | WdgMGeneral |
| 描述 | 开启或关闭开发错误检测与通知。true:启用检测与通知。 |
| 多重性 | 1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | false |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_WdgM_00363] |
|---|---|
| 参数名称 | WdgMEnableTimeoutDetection |
| 父容器 | WdgMGeneral |
| 描述 | 此参数启用截止时间监督的超时检测部分(用于在结束检查点始终未被到达时检测截止时间监督违规)。true:启用超时检测。false:禁用超时检测。注意: 出于向后兼容的原因,默认禁用此选项。 |
| 多重性 | 1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | false |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_WdgM_00339] |
|---|---|
| 参数名称 | WdgMImmediateReset |
| 父容器 | WdgMGeneral |
| 描述 | 此参数启用/禁用存活监督失败时的立即复位特性。true:启用立即复位;false:禁用立即复位 |
| 多重性 | 0..1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_WdgM_00340] |
|---|---|
| 参数名称 | WdgMOffModeEnabled |
| 父容器 | WdgMGeneral |
| 描述 | 此参数启用/禁用选择看门狗驱动的 "OffMode"。true:允许选择 "OffMode";false:不允许选择 "OffMode" |
| 多重性 | 0..1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_WdgM_00365] |
|---|---|
| 参数名称 | WdgMSwClusterSupport |
| 父容器 | WdgMGeneral |
| 描述 | 此参数选择对带软件集群的软件架构的支持。如果未设置该参数,则适用默认行为 DISABLE_SW_CLUSTER_SUPPORT。 |
| 多重性 | 0..1 |
| 类型 | EcucEnumerationParamDef |
| 取值范围 | DISABLE_SW_CLUSTER_SUPPORT:禁用将看门狗管理器集成到带软件集群的软件架构的附加功能。 |
| 取值范围 | ENABLE_SW_CLUSTER_SUPPORT:启用将看门狗管理器集成到带软件集群的软件架构的附加功能。 |
| 默认值 | DISABLE_SW_CLUSTER_SUPPORT |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_WdgM_00302] |
|---|---|
| 参数名称 | WdgMVersionInfoApi |
| 父容器 | WdgMGeneral |
| 描述 | 用于启用/禁用 API WdgM_GetVersionInfo 是否存在的预处理器开关。应用于删除不需要的代码段。true:启用 API;false:禁用 API |
| 多重性 | 1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | false |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| 容器名称 | 多重性 | 作用域/依赖 |
|---|---|---|
| WdgMBaseSocket | 0..* | 此容器配置宿主软件集群所提供的应用软件集群中的 WdgM 实例需要多少个按 EcucPartition 划分的基础设施链接。这些基础设施链接用于:由宿主 WdgM 实例初始化应用软件集群 WdgM 实例;从应用软件集群 WdgM 实例向宿主 WdgM 实例传输监督结果;应用软件集群 WdgM 实例与宿主 WdgM 实例交互所需的任何其他实现特定用途。如果基础设施连接专属于一个或若干 EcucPartition,则 WdgMSocketEcucPartitionRef 指出适用的 EcucPartition。 |
| WdgMMainFunction | 0..* | 引用该被监督实体所属的 WdgMInstanceMainFunction。与存活监督和截止时间监督相关 |
| WdgMSupervisedEntity | 0..65535 | 此容器收集由看门狗管理器监督的一个被监督实体的所有通用(与模式无关)参数。 |
| WdgMWatchdog | 0..255 | 此容器收集由看门狗管理器触发的一个看门狗的所有通用(与模式无关)参数。 |
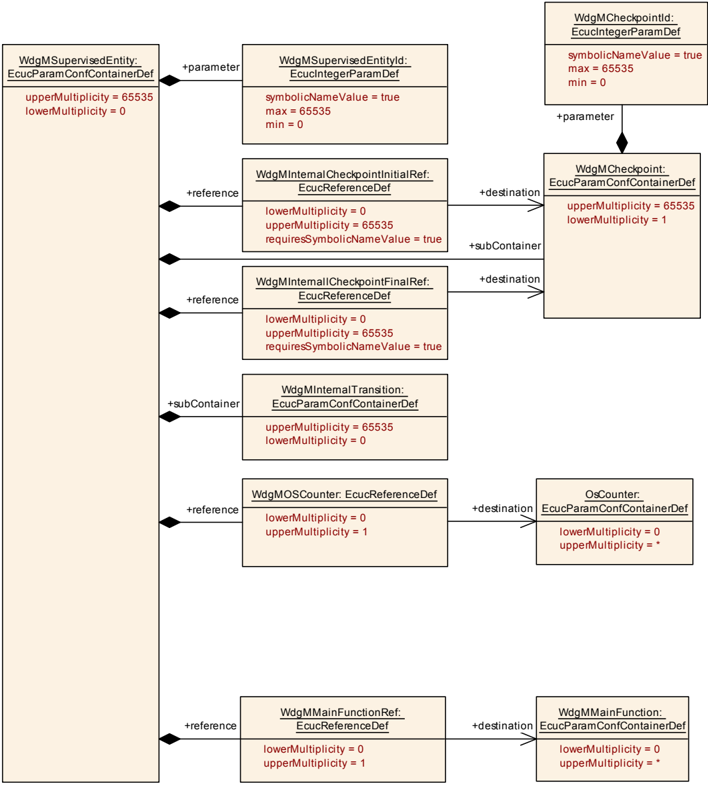
9.2.4. WdgMSupervisedEntity
| SWS 条目 | [ECUC_WdgM_00303] |
|---|---|
| 容器名称 | WdgMSupervisedEntity |
| 父容器 | WdgMGeneral |
| 描述 | 此容器收集由看门狗管理器监督的一个被监督实体的所有通用(与模式无关)参数。 |
| 配置参数 | 见下方参数表 |
| SWS 条目 | [ECUC_WdgM_00304] |
|---|---|
| 参数名称 | WdgMSupervisedEntityId |
| 父容器 | WdgMSupervisedEntity |
| 描述 | 此参数应包含被监督实体的唯一标识符。 |
| 多重性 | 1 |
| 类型 | EcucIntegerParamDef(为该参数生成符号名) |
| 取值范围 | 0 .. 65535 |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_WdgM_00343] |
|---|---|
| 参数名称 | WdgMInternalCheckpointInitialRef |
| 父容器 | WdgMSupervisedEntity |
| 描述 | 这是对该被监督实体初始检查点的引用。 |
| 多重性 | 0..65535 |
| 类型 | 到 WdgMCheckpoint 的符号名引用 |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_WdgM_00344] |
|---|---|
| 参数名称 | WdgMInternallCheckpointFinalRef |
| 父容器 | WdgMSupervisedEntity |
| 描述 | 这是对该被监督实体结束检查点的引用。 |
| 多重性 | 0..65535 |
| 类型 | 到 WdgMCheckpoint 的符号名引用 |
| Post-Build 变体多重性 | false |
| Post-Build 变体值 | false |
| 多重性配置类 | Pre-compile time:x;Link time:-;Post-build time:- |
| 值配置类 | Pre-compile time:x;Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_WdgM_00368] |
|---|---|
| 参数名称 | WdgMMainFunctionRef |
| 父容器 | WdgMSupervisedEntity |
| 描述 | 引用该被监督实体所属的 WdgMInstanceMainFunction。与存活监督和截止时间监督相关 |
| 多重性 | 0..1 |
| 类型 | 到 WdgMMainFunction 的引用 |
| Post-Build 变体多重性 | false |
| Post-Build 变体值 | false |
| 多重性配置类 | Pre-compile time:x;Link time:-;Post-build time:- |
| 值配置类 | Pre-compile time:x;Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_WdgM_00361] |
|---|---|
| 参数名称 | WdgMOSCounter |
| 父容器 | WdgMSupervisedEntity |
| 描述 | 看门狗管理器用于对被监督实体执行截止时间监督的 OS 计数器。 |
| 多重性 | 0..1 |
| 类型 | 到 OsCounter 的引用 |
| Post-Build 变体多重性 | false |
| Post-Build 变体值 | false |
| 多重性配置类 | Pre-compile time:x;Link time:-;Post-build time:- |
| 值配置类 | Pre-compile time:x;Link time:-;Post-build time:- |
| 作用域/依赖 |
| 容器名称 | 多重性 | 作用域/依赖 |
|---|---|---|
| WdgMCheckpoint | 1..65535 | 此容器收集该被监督实体的所有检查点。每个被监督实体至少有一个检查点。 |
| WdgMInternalTransition | 0..65535 | 此容器定义该被监督实体内内部转换的图。 |
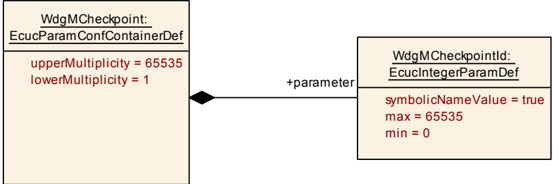
9.2.5. WdgMCheckpoint
| SWS 条目 | [ECUC_WdgM_00305] |
|---|---|
| 容器名称 | WdgMCheckpoint |
| 父容器 | WdgMSupervisedEntity |
| 描述 | 此容器收集该被监督实体的所有检查点。每个被监督实体至少有一个检查点。 |
| 配置参数 | 见下方参数表 |
| SWS 条目 | [ECUC_WdgM_00306] |
|---|---|
| 参数名称 | WdgMCheckpointId |
| 父容器 | WdgMCheckpoint |
| 描述 | 此参数应包含检查点的唯一标识符。 |
| 多重性 | 1 |
| 类型 | EcucIntegerParamDef(为该参数生成符号名) |
| 取值范围 | 0 .. 65535 |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
无包含的容器。
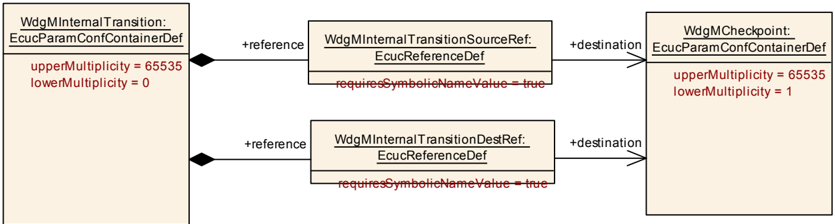
9.2.6. WdgMInternalTransition
| SWS 条目 | [ECUC_WdgM_00345] |
|---|---|
| 容器名称 | WdgMInternalTransition |
| 父容器 | WdgMSupervisedEntity |
| 描述 | 此容器定义该被监督实体内内部转换的图。 |
| 配置参数 | 见下方参数表 |
| SWS 条目 | [ECUC_WdgM_00351] |
|---|---|
| 参数名称 | WdgMInternalTransitionDestRef |
| 父容器 | WdgMInternalTransition |
| 描述 | 这是对该被监督实体内一个内部转换目的检查点的引用。 |
| 多重性 | 1 |
| 类型 | 到 WdgMCheckpoint 的符号名引用 |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_WdgM_00350] |
|---|---|
| 参数名称 | WdgMInternalTransitionSourceRef |
| 父容器 | WdgMInternalTransition |
| 描述 | 这是对该被监督实体内一个内部转换源检查点的引用。 |
| 多重性 | 1 |
| 类型 | 到 WdgMCheckpoint 的符号名引用 |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
无包含的容器。
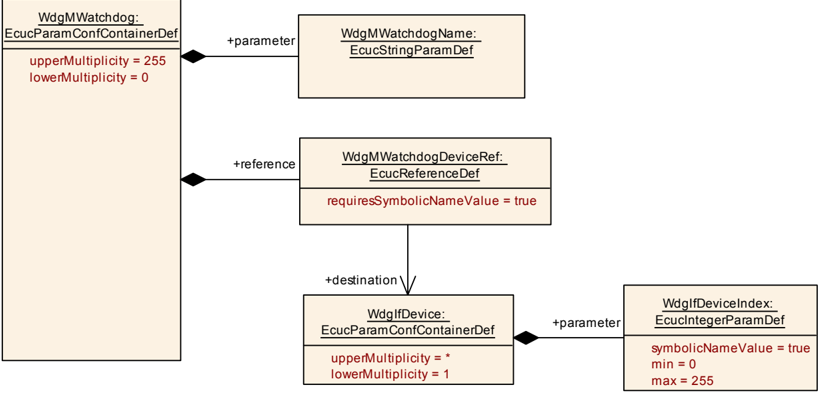
9.2.7. WdgMWatchdog
| SWS 条目 | [ECUC_WdgM_00347] |
|---|---|
| 容器名称 | WdgMWatchdog |
| 父容器 | WdgMGeneral |
| 描述 | 此容器收集由看门狗管理器触发的一个看门狗的所有通用(与模式无关)参数。 |
| 配置参数 | 见下方参数表 |
| SWS 条目 | [ECUC_WdgM_00348] |
|---|---|
| 参数名称 | WdgMWatchdogName |
| 父容器 | WdgMWatchdog |
| 描述 | 此参数应包含看门狗实例的名称。 |
| 多重性 | 1 |
| 类型 | EcucStringParamDef |
| 默认值 | - |
| 正则表达式 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_WdgM_00349] |
|---|---|
| 参数名称 | WdgMWatchdogDeviceRef |
| 父容器 | WdgMWatchdog |
| 描述 | 到看门狗接口的一个设备容器的引用。在被引用的容器 WdgIfDevice 中,参数 WdgIfDeviceIndex 包含 WdgM 在为该看门狗实例调用 WdgIf_SetTriggerCondition 时必须使用的索引参数。 |
| 多重性 | 1 |
| 类型 | 到 WdgIfDevice 的符号名引用 |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
无包含的容器。
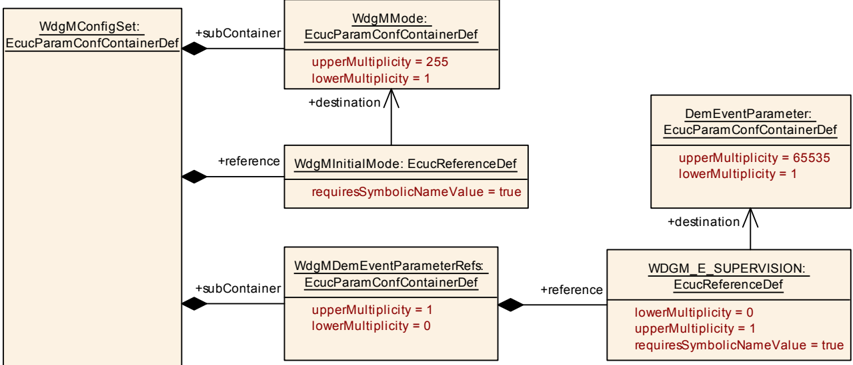
9.2.8. WdgMConfigSet
| SWS 条目 | [ECUC_WdgM_00337] |
|---|---|
| 容器名称 | WdgMConfigSet |
| 父容器 | WdgM |
| 描述 | 此容器描述 WdgM 的多个配置集之一。 |
| 配置参数 | 见下方参数表 |
| SWS 条目 | [ECUC_WdgM_00336] |
|---|---|
| 参数名称 | WdgMInitialMode |
| 父容器 | WdgMConfigSet |
| 描述 | 看门狗管理器初始化后所处的模式。 |
| 多重性 | 1 |
| 类型 | 到 WdgMMode 的符号名引用 |
| Post-Build 变体值 | true |
| 值配置类 | Pre-compile time:x(VARIANT-PRE-COMPILE);Link time:-;Post-build time:x(VARIANT-POST-BUILD) |
| 作用域/依赖 | scope: local |
| 容器名称 | 多重性 | 作用域/依赖 |
|---|---|---|
| WdgMDemEventParameterRefs | 0..1 | 用于对 DemEventParameter 元素的引用的容器,在相应错误发生时通过 API Dem_SetEventStatus 调用这些元素。EventId 取自被引用的 DemEventParameter 的 DemEventId 符号值。标准化错误在此容器中提供,并可由厂商特定的错误引用扩展。 |
| WdgMMode | 1..255 | 此容器描述看门狗管理器的若干模式之一。 |
9.2.9. WdgMDemEventParameterRefs
| SWS 条目 | [ECUC_WdgM_00353] |
|---|---|
| 容器名称 | WdgMDemEventParameterRefs |
| 父容器 | WdgMConfigSet |
| 描述 | 用于对 DemEventParameter 元素的引用的容器,在相应错误发生时通过 API Dem_SetEventStatus 调用这些元素。Event Id 取自被引用的 DemEventParameter 的 DemEventId 符号值。标准化错误在此容器中提供,并可由厂商特定的错误引用扩展。 |
| 配置参数 | 见下方参数表 |
| SWS 条目 | [ECUC_WdgM_00362] |
|---|---|
| 参数名称 | WDGM_E_SUPERVISION |
| 父容器 | WdgMDemEventParameterRefs |
| 描述 | 到 DemEventParameter 的引用,当发生错误「监督已失败(全局监督状态已达到 WDGM_GLOBAL_STATUS_STOPPED)且将发生看门狗复位」时应对其发出。 |
| 多重性 | 0..1 |
| 类型 | 到 DemEventParameter 的符号名引用 |
| Post-Build 变体多重性 | true |
| Post-Build 变体值 | true |
| 多重性配置类 | Pre-compile time:x(VARIANT-PRE-COMPILE);Link time:-;Post-build time:x(VARIANT-POST-BUILD) |
| 值配置类 | Pre-compile time:x(VARIANT-PRE-COMPILE);Link time:-;Post-build time:x(VARIANT-POST-BUILD) |
| 作用域/依赖 | scope: local |
无包含的容器。
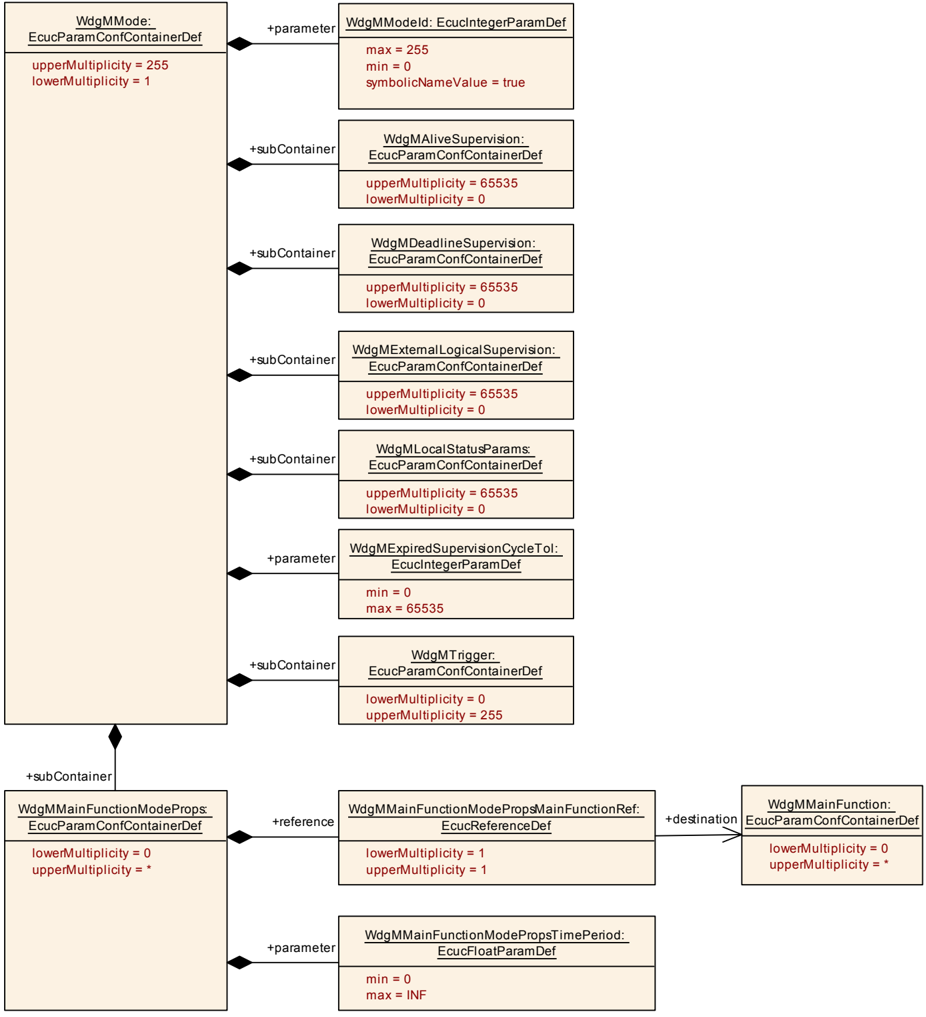
9.2.10. WdgMMode
| SWS 条目 | [ECUC_WdgM_00335] |
|---|---|
| 容器名称 | WdgMMode |
| 父容器 | WdgMConfigSet |
| 描述 | 此容器描述看门狗管理器的若干模式之一。 |
| 配置参数 | 见下方参数表 |
| SWS 条目 | [ECUC_WdgM_00329] |
|---|---|
| 参数名称 | WdgMExpiredSupervisionCycleTol |
| 父容器 | WdgMMode |
| 描述 | 此参数应用于定义一个值,该值确定在全局监督状态达到 EXPIRED 状态之后,看门狗触发的阻塞被推迟多少个过期的监督周期。 |
| 多重性 | 1 |
| 类型 | EcucIntegerParamDef |
| 取值范围 | 0 .. 65535 |
| 默认值 | - |
| Post-Build 变体值 | true |
| 值配置类 | Pre-compile time:x(VARIANT-PRE-COMPILE);Link time:-;Post-build time:x(VARIANT-POST-BUILD) |
| 作用域/依赖 | scope: ECU |
| SWS 条目 | [ECUC_WdgM_00307] |
|---|---|
| 参数名称 | WdgMModeId |
| 父容器 | WdgMMode |
| 描述 | 此参数确定该模式的标识符。例如,该标识符作为参数传递给 WdgM_SetMode 服务。 |
| 多重性 | 1 |
| 类型 | EcucIntegerParamDef(为该参数生成符号名) |
| 取值范围 | 0 .. 255 |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| 容器名称 | 多重性 | 作用域/依赖 |
|---|---|---|
| WdgMAliveSupervision | 0..65535 | 此容器收集一个检查点的存活监督的所有配置参数。请注意,每个检查点可以有不同的参数。例如,它可以有不同的最小与最大偏差。 |
| WdgMDeadlineSupervision | 0..65535 | 此容器收集一个被监督实体的截止时间监督的所有配置参数。 |
| WdgMExternalLogicalSupervision | 0..65535 | 此容器收集一个外部图的逻辑监督的所有配置参数。 |
| WdgMLocalStatusParams | 0..65535 | 此容器收集一个被监督实体的局部状态的所有配置参数。 |
| WdgMMainFunctionModeProps | 0..* | 此容器为在特定 WdgMMode 中适用的 WdgMMainFunction 提供配置值。 |
| WdgMTrigger | 0..255 | 此容器收集硬件看门狗触发的所有配置参数。 |
9.2.11. WdgMAliveSupervision
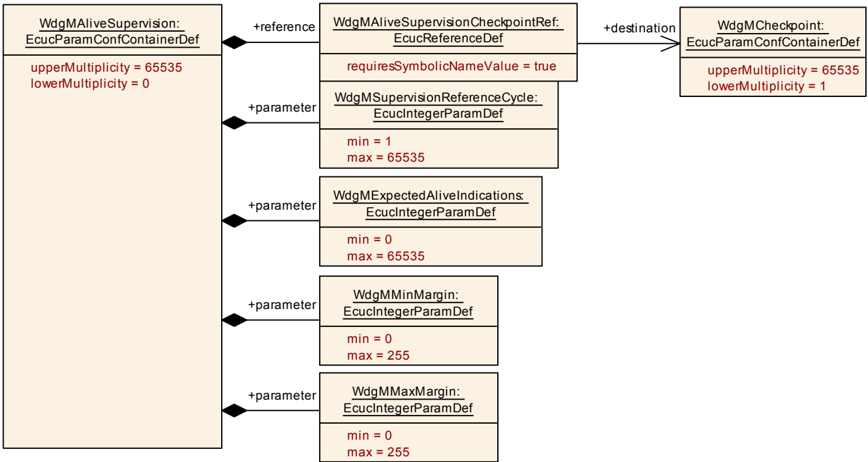
| SWS 条目 | [ECUC_WdgM_00308] |
|---|---|
| 容器名称 | WdgMAliveSupervision |
| 父容器 | WdgMMode |
| 描述 | 此容器收集一个检查点的存活监督的所有配置参数。请注意,每个检查点可以有不同的参数。例如,它可以有不同的最小与最大偏差。 |
| 配置参数 | 见下方参数表 |
| SWS 条目 | [ECUC_WdgM_00311] |
|---|---|
| 参数名称 | WdgMExpectedAliveIndications |
| 父容器 | WdgMAliveSupervision |
| 描述 | 此参数包含根据对应 SE,在所定义的监督周期数量内检查点的期望存活指示数量。 |
| 多重性 | 1 |
| 类型 | EcucIntegerParamDef |
| 取值范围 | 0 .. 65535 |
| 默认值 | - |
| Post-Build 变体值 | true |
| 值配置类 | Pre-compile time:x(VARIANT-PRE-COMPILE);Link time:-;Post-build time:x(VARIANT-POST-BUILD) |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_WdgM_00313] |
|---|---|
| 参数名称 | WdgMMaxMargin |
| 父容器 | WdgMAliveSupervision |
| 描述 | 此参数包含在对应监督参考周期内,除期望存活指示之外可接受的检查点存活指示数量。 |
| 多重性 | 1 |
| 类型 | EcucIntegerParamDef |
| 取值范围 | 0 .. 255 |
| 默认值 | - |
| Post-Build 变体值 | true |
| 值配置类 | Pre-compile time:x(VARIANT-PRE-COMPILE);Link time:-;Post-build time:x(VARIANT-POST-BUILD) |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_WdgM_00312] |
|---|---|
| 参数名称 | WdgMMinMargin |
| 父容器 | WdgMAliveSupervision |
| 描述 | 此参数包含在对应监督参考周期内,相对于期望存活指示允许缺少的检查点存活指示数量。 |
| 多重性 | 1 |
| 类型 | EcucIntegerParamDef |
| 取值范围 | 0 .. 255 |
| 默认值 | - |
| Post-Build 变体值 | true |
| 值配置类 | Pre-compile time:x(VARIANT-PRE-COMPILE);Link time:-;Post-build time:x(VARIANT-POST-BUILD) |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_WdgM_00310] |
|---|---|
| 参数名称 | WdgMSupervisionReferenceCycle |
| 父容器 | WdgMAliveSupervision |
| 描述 | 此参数应包含存活监督机制用于根据对应 SE 对已计数存活指示进行检查时所使用的监督周期数量。 |
| 多重性 | 1 |
| 类型 | EcucIntegerParamDef |
| 取值范围 | 1 .. 65535 |
| 默认值 | - |
| Post-Build 变体值 | true |
| 值配置类 | Pre-compile time:x(VARIANT-PRE-COMPILE);Link time:-;Post-build time:x(VARIANT-POST-BUILD) |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_WdgM_00309] |
|---|---|
| 参数名称 | WdgMAliveSupervisionCheckpointRef |
| 父容器 | WdgMAliveSupervision |
| 描述 | 到被监督实体内应被监督的检查点的引用。 |
| 多重性 | 1 |
| 类型 | 到 WdgMCheckpoint 的符号名引用 |
| Post-Build 变体值 | true |
| 值配置类 | Pre-compile time:x(VARIANT-PRE-COMPILE);Link time:-;Post-build time:x(VARIANT-POST-BUILD) |
| 作用域/依赖 | scope: local |
无包含的容器。
9.2.12. WdgMDeadlineSupervision
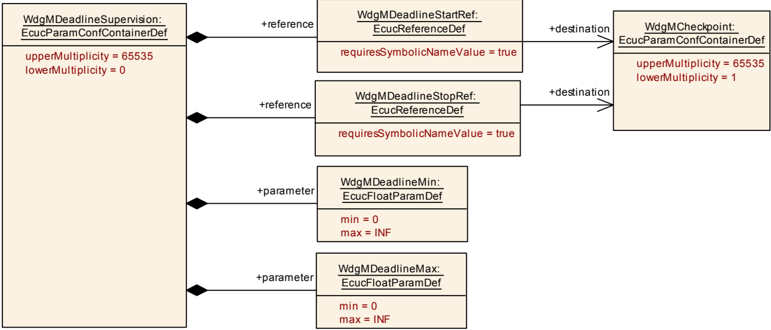
| SWS 条目 | [ECUC_WdgM_00314] |
|---|---|
| 容器名称 | WdgMDeadlineSupervision |
| 父容器 | WdgMMode |
| 描述 | 此容器收集一个被监督实体的截止时间监督的所有配置参数。 |
| 配置参数 | 见下方参数表 |
| SWS 条目 | [ECUC_WdgM_00318] |
|---|---|
| 参数名称 | WdgMDeadlineMax |
| 父容器 | WdgMDeadlineSupervision |
| 描述 | 此参数包含超过该时长后即认为满足截止时间的最长时间跨度。单位:[s] |
| 多重性 | 1 |
| 类型 | EcucFloatParamDef |
| 取值范围 | [0 .. INF] |
| 默认值 | - |
| Post-Build 变体值 | true |
| 值配置类 | Pre-compile time:x(VARIANT-PRE-COMPILE);Link time:-;Post-build time:x(VARIANT-POST-BUILD) |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_WdgM_00317] |
|---|---|
| 参数名称 | WdgMDeadlineMin |
| 父容器 | WdgMDeadlineSupervision |
| 描述 | 此参数包含未超过该时长即认为满足截止时间的最短时间跨度。单位:[s] |
| 多重性 | 1 |
| 类型 | EcucFloatParamDef |
| 取值范围 | [0 .. INF] |
| 默认值 | - |
| Post-Build 变体值 | true |
| 值配置类 | Pre-compile time:x(VARIANT-PRE-COMPILE);Link time:-;Post-build time:x(VARIANT-POST-BUILD) |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_WdgM_00315] |
|---|---|
| 参数名称 | WdgMDeadlineStartRef |
| 父容器 | WdgMDeadlineSupervision |
| 描述 | 这是到截止时间监督起始检查点的引用。 |
| 多重性 | 1 |
| 类型 | 到 WdgMCheckpoint 的符号名引用 |
| Post-Build 变体值 | true |
| 值配置类 | Pre-compile time:x(VARIANT-PRE-COMPILE);Link time:-;Post-build time:x(VARIANT-POST-BUILD) |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_WdgM_00316] |
|---|---|
| 参数名称 | WdgMDeadlineStopRef |
| 父容器 | WdgMDeadlineSupervision |
| 描述 | 这是到截止时间监督停止检查点的引用。 |
| 多重性 | 1 |
| 类型 | 到 WdgMCheckpoint 的符号名引用 |
| Post-Build 变体值 | true |
| 值配置类 | Pre-compile time:x(VARIANT-PRE-COMPILE);Link time:-;Post-build time:x(VARIANT-POST-BUILD) |
| 作用域/依赖 | scope: local |
无包含的容器。
9.2.13. WdgMExternalLogicalSupervision
| SWS 条目 | [ECUC_WdgM_00319] |
|---|---|
| 容器名称 | WdgMExternalLogicalSupervision |
| 父容器 | WdgMMode |
| 描述 | 此容器收集一个外部图的逻辑监督的所有配置参数。 |
| 配置参数 | 见下方参数表 |
| SWS 条目 | [ECUC_WdgM_00324] |
|---|---|
| 参数名称 | WdgMExternalCheckpointFinalRef |
| 父容器 | WdgMExternalLogicalSupervision |
| 描述 | 这是对该外部图结束检查点的引用,该外部图可以以 WdgMCheckpoint 结束,或在跨集群转换的情况下以 WdgMTransitionProxy 结束。WdgMCheckpoint 与 WdgMTransitionProxy 可以在同一个 WdgMExternalLogicalSupervision 内混合使用。 |
| 多重性 | 1..65535 |
| 类型 | 到 [ WdgMCheckpoint, WdgMTransitionProxy ] 的选择型符号名引用 |
| Post-Build 变体多重性 | true |
| Post-Build 变体值 | true |
| 多重性配置类 | Pre-compile time:x(VARIANT-PRE-COMPILE);Link time:-;Post-build time:x(VARIANT-POST-BUILD) |
| 值配置类 | Pre-compile time:x(VARIANT-PRE-COMPILE);Link time:-;Post-build time:x(VARIANT-POST-BUILD) |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_WdgM_00323] |
|---|---|
| 参数名称 | WdgMExternalCheckpointInitialRef |
| 父容器 | WdgMExternalLogicalSupervision |
| 描述 | 这是对该外部图初始检查点的引用,该外部图可以以 WdgMCheckpoint 开始,或在跨集群转换的情况下以 WdgMTransitionProxy 开始。WdgMCheckpoint 与 WdgMTransitionProxy 可以在同一个 WdgMExternalLogicalSupervision 内混合使用。 |
| 多重性 | 1..65535 |
| 类型 | 到 [ WdgMCheckpoint, WdgMTransitionProxy ] 的选择型符号名引用 |
| Post-Build 变体多重性 | true |
| Post-Build 变体值 | true |
| 多重性配置类 | Pre-compile time:x(VARIANT-PRE-COMPILE);Link time:-;Post-build time:x(VARIANT-POST-BUILD) |
| 值配置类 | Pre-compile time:x(VARIANT-PRE-COMPILE);Link time:-;Post-build time:x(VARIANT-POST-BUILD) |
| 作用域/依赖 | scope: local |
| 容器名称 | 多重性 | 作用域/依赖 |
|---|---|---|
| WdgMCrossClusterTransition | 0..65535 | 此容器配置一个跨集群转换。WdgMCrossClusterTransition 可以配置为:从一个 WdgMCheckpoint 到一个 WdgMTransitionProxy;从一个 WdgMTransitionProxy 到一个 WdgMCheckpoint;从一个 WdgMTransitionProxy 到另一个 WdgMTransitionProxy(仅在宿主软件集群中);从一个 WdgMTransitionProxy 到相同的 WdgMTransitionProxy(仅在应用软件集群中,且限于应用软件集群中不需要到达任何 WdgMCheckpoint 的情形);从一个 WdgMCheckpoint 到一个 WdgMCheckpoint(在跨集群转换图完全由 WdgMCrossClusterTransition 容器描述的情形下)。 |
| WdgMExternalTransition | 0..65535 | 此容器收集跨被监督实体的外部转换的检查点。 |
| WdgMTransitionProxy | 0..65535 | WdgMTransitionProxy 定义了宿主软件集群与应用软件集群之间(以及反向)的转换代理。从宿主软件集群的视角看,一个跨集群转换图在以 WdgMTransitionProxy 为目的或初始引用的转换之后离开宿主,并在相关应用软件集群中所配置的转换发生之后回到该 WdgMTransitionProxy。此后,预期发生宿主中通过源或最终引用引用该 WdgMTransitionProxy 的转换。 |
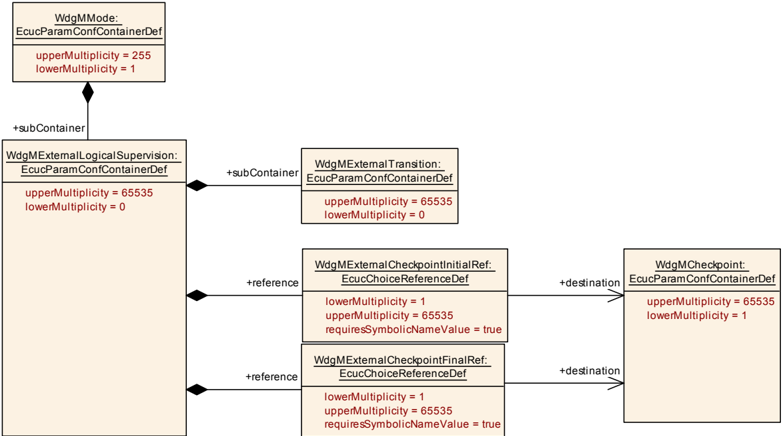
9.2.14. WdgMExternalTransition
| SWS 条目 | [ECUC_WdgM_00320] |
|---|---|
| 容器名称 | WdgMExternalTransition |
| 父容器 | WdgMExternalLogicalSupervision |
| 描述 | 此容器收集跨被监督实体的外部转换的检查点。 |
| 配置参数 | 见下方参数表 |
| SWS 条目 | [ECUC_WdgM_00322] |
|---|---|
| 参数名称 | WdgMExternalTransitionDestRef |
| 父容器 | WdgMExternalTransition |
| 描述 | 这是到一个外部转换目的检查点的引用。 |
| 多重性 | 1 |
| 类型 | 到 WdgMCheckpoint 的符号名引用 |
| Post-Build 变体值 | true |
| 值配置类 | Pre-compile time:x(VARIANT-PRE-COMPILE);Link time:-;Post-build time:x(VARIANT-POST-BUILD) |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_WdgM_00321] |
|---|---|
| 参数名称 | WdgMExternalTransitionSourceRef |
| 父容器 | WdgMExternalTransition |
| 描述 | 这是到一个外部转换源检查点的引用。 |
| 多重性 | 1 |
| 类型 | 到 WdgMCheckpoint 的符号名引用 |
| Post-Build 变体值 | true |
| 值配置类 | Pre-compile time:x(VARIANT-PRE-COMPILE);Link time:-;Post-build time:x(VARIANT-POST-BUILD) |
| 作用域/依赖 | scope: local |
无包含的容器。
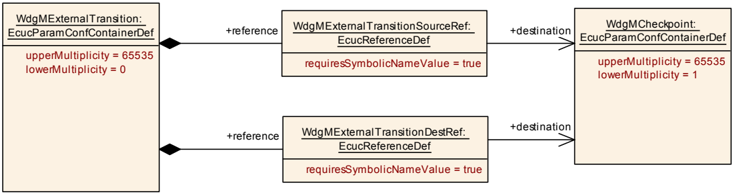
9.2.15. WdgMTrigger
| SWS 条目 | [ECUC_WdgM_00331] |
|---|---|
| 容器名称 | WdgMTrigger |
| 父容器 | WdgMMode |
| 描述 | 此容器收集硬件看门狗触发的所有配置参数。 |
| 配置参数 | 见下方参数表 |
| SWS 条目 | [ECUC_WdgM_00333] |
|---|---|
| 参数名称 | WdgMTriggerConditionValue |
| 父容器 | WdgMTrigger |
| 描述 | 此参数应包含为该看门狗传递给 WdgIf_SetTriggerCondition 的值。 |
| 多重性 | 1 |
| 类型 | EcucIntegerParamDef |
| 取值范围 | 1 .. 65535 |
| 默认值 | - |
| Post-Build 变体值 | true |
| 值配置类 | Pre-compile time:x(VARIANT-PRE-COMPILE);Link time:-;Post-build time:x(VARIANT-POST-BUILD) |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_WdgM_00332] |
|---|---|
| 参数名称 | WdgMWatchdogMode |
| 父容器 | WdgMTrigger |
| 描述 | 此参数包含在此看门狗管理器模式中用于所引用看门狗的看门狗模式。实现类型:WdgIf_ModeType |
| 多重性 | 1 |
| 类型 | EcucEnumerationParamDef |
| 取值范围 | WDGIF_FAST_MODE |
| 取值范围 | WDGIF_OFF_MODE |
| 取值范围 | WDGIF_SLOW_MODE |
| Post-Build 变体值 | true |
| 值配置类 | Pre-compile time:x(VARIANT-PRE-COMPILE);Link time:-;Post-build time:x(VARIANT-POST-BUILD) |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_WdgM_00334] |
|---|---|
| 参数名称 | WdgMTriggerWatchdogRef |
| 父容器 | WdgMTrigger |
| 描述 | 此参数是对已配置看门狗的引用。 |
| 多重性 | 1 |
| 类型 | 到 WdgMWatchdog 的引用 |
| Post-Build 变体值 | true |
| 值配置类 | Pre-compile time:x(VARIANT-PRE-COMPILE);Link time:-;Post-build time:x(VARIANT-POST-BUILD) |
| 作用域/依赖 | scope: local |
无包含的容器。
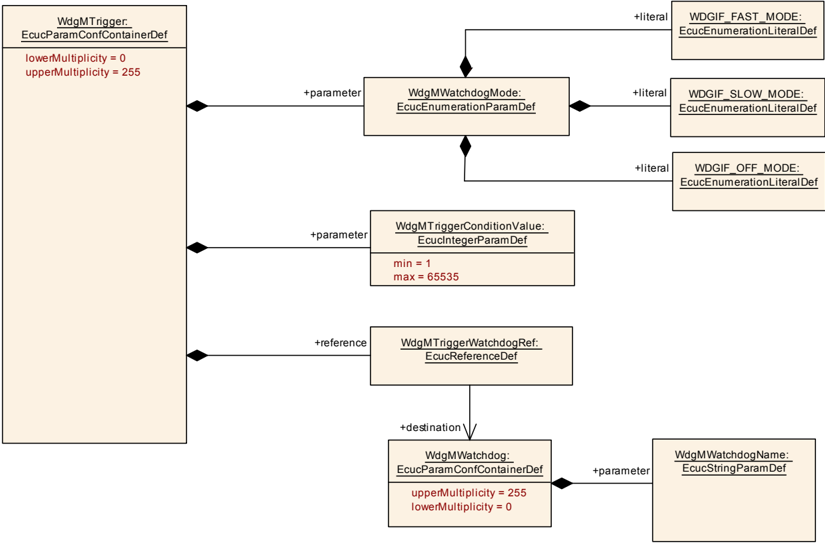
9.2.16. WdgMLocalStatusParams
| SWS 条目 | [ECUC_WdgM_00325] |
|---|---|
| 容器名称 | WdgMLocalStatusParams |
| 父容器 | WdgMMode |
| 描述 | 此容器收集一个被监督实体的局部状态的所有配置参数。 |
| 配置参数 | 见下方参数表 |
| SWS 条目 | [ECUC_WdgM_00327] |
|---|---|
| 参数名称 | WdgMFailedAliveSupervisionRefCycleTol |
| 父容器 | WdgMLocalStatusParams |
| 描述 | 此参数应包含该被监督实体可接受的存活监督不正确/失败的参考周期数量。 |
| 多重性 | 1 |
| 类型 | EcucIntegerParamDef |
| 取值范围 | 0 .. 255 |
| 默认值 | - |
| Post-Build 变体值 | true |
| 值配置类 | Pre-compile time:x(VARIANT-PRE-COMPILE);Link time:-;Post-build time:x(VARIANT-POST-BUILD) |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_WdgM_00326] |
|---|---|
| 参数名称 | WdgMLocalStatusSupervisedEntityRef |
| 父容器 | WdgMLocalStatusParams |
| 描述 | 这是对指定局部状态参数的被监督实体的引用。 |
| 多重性 | 1 |
| 类型 | 到 WdgMSupervisedEntity 的符号名引用 |
| Post-Build 变体值 | true |
| 值配置类 | Pre-compile time:x(VARIANT-PRE-COMPILE);Link time:-;Post-build time:x(VARIANT-POST-BUILD) |
| 作用域/依赖 | scope: local |
无包含的容器。
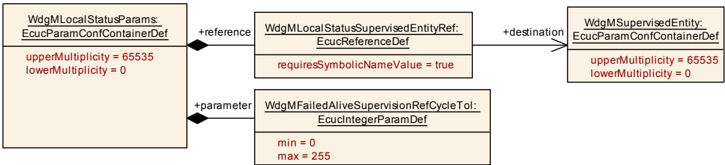
9.2.17. WdgMMainFunction
| SWS 条目 | [ECUC_WdgM_00373] |
|---|---|
| 容器名称 | WdgMMainFunction |
| 父容器 | WdgMGeneral |
| 描述 | 引用该被监督实体所属的 WdgMInstanceMainFunction。与存活监督和截止时间监督相关 |
| 多重性配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 配置参数 | 见下方参数表 |
| SWS 条目 | [ECUC_WdgM_00369] |
|---|---|
| 参数名称 | WdgMMainFunctionPartitionRef |
| 父容器 | WdgMMainFunction |
| 描述 | 到 EcucPartition 的引用,相应的 WdgM_MainFunction 实例被分配到该分区。对于单分区的软件架构,此引用是不必要的。 |
| 多重性 | 0..1 |
| 类型 | 到 EcucPartition 的引用 |
| Post-Build 变体多重性 | false |
| Post-Build 变体值 | false |
| 多重性配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
无包含的容器。
(来自 EcucPartition)
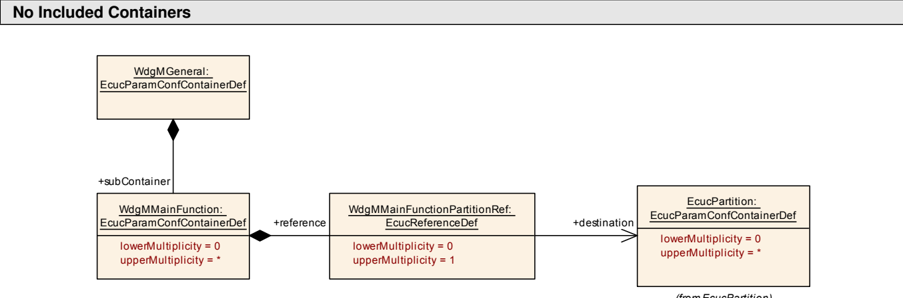
9.2.18. WdgMMainFunctionModeProps
| SWS 条目 | [ECUC_WdgM_00372] |
|---|---|
| 容器名称 | WdgMMainFunctionModeProps |
| 父容器 | WdgMMode |
| 描述 | 此容器为在特定 WdgMMode 中适用的 WdgMMainFunction 提供配置值。 |
| 多重性配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 配置参数 | 见下方参数表 |
| SWS 条目 | [ECUC_WdgM_00370] |
|---|---|
| 参数名称 | WdgMMainFunctionModePropsTimePeriod |
| 父容器 | WdgMMainFunctionModeProps |
| 描述 | 对相应 WdgM_MainFunction 实例 successive 调用的周期(单位:秒)。此参数可由 WdgM 生成器用于将 WdgM 模块的 WdgMModes 和/或 WdhMSupervisedEntities 的时序配置参数值转换为内部的实现特定计数器或 tick 值。WdgM 模块的内部时序处理是实现特定的。WdgM 模块(生成器)可以依赖 Wdg_MainFunction 按此处配置的值被调度这一事实。单位:[s] |
| 多重性 | 1 |
| 类型 | EcucFloatParamDef |
| 取值范围 | ]0 .. INF[ |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_WdgM_00371] |
|---|---|
| 参数名称 | WdgMMainFunctionModePropsMainFunctionRef |
| 父容器 | WdgMMainFunctionModeProps |
| 描述 | 到 WdgMMainFunction 的引用,WdgMMainFunctionModeProps 应用于该函数。 |
| 多重性 | 1 |
| 类型 | 到 WdgMMainFunction 的引用 |
| Post-Build 变体多重性 | false |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
无包含的容器。
9.2.19. WdgMCrossClusterTransition
| SWS 条目 | [ECUC_WdgM_00376] |
|---|---|
| 容器名称 | WdgMCrossClusterTransition |
| 父容器 | WdgMExternalLogicalSupervision |
| 描述 | 此容器配置一个跨集群转换。WdgMCrossClusterTransition 可以配置为:从一个 WdgMCheckpoint 到一个 WdgMTransitionProxy;从一个 WdgMTransitionProxy 到一个 WdgMCheckpoint;从一个 WdgMTransitionProxy 到另一个 WdgMTransitionProxy(仅在宿主软件集群中);从一个 WdgMTransitionProxy 到相同的 WdgMTransitionProxy(仅在应用软件集群中,且限于应用软件集群中不需要到达任何 WdgMCheckpoint 的情形);从一个 WdgMCheckpoint 到一个 WdgMCheckpoint(在跨集群转换图完全由 WdgMCrossClusterTransition 容器描述的情形下)。 |
| 配置参数 | 见下方参数表 |
| SWS 条目 | [ECUC_WdgM_00375] |
|---|---|
| 参数名称 | WdgMCrossClusterTransitionDestRef |
| 父容器 | WdgMCrossClusterTransition |
| 描述 | 这是对一个跨集群转换目的的引用。 |
| 多重性 | 1 |
| 类型 | 到 [ WdgMCheckpoint, WdgMTransitionProxy ] 的选择型符号名引用 |
| Post-Build 变体值 | true |
| 值配置类 | Pre-compile time:x(VARIANT-PRE-COMPILE);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_WdgM_00374] |
|---|---|
| 参数名称 | WdgMCrossClusterTransitionSourceRef |
| 父容器 | WdgMCrossClusterTransition |
| 描述 | 这是对一个跨集群转换源的引用。 |
| 多重性 | 1 |
| 类型 | 到 [ WdgMCheckpoint, WdgMTransitionProxy ] 的选择型符号名引用 |
| Post-Build 变体值 | true |
| 值配置类 | Pre-compile time:x(VARIANT-PRE-COMPILE);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
无包含的容器。
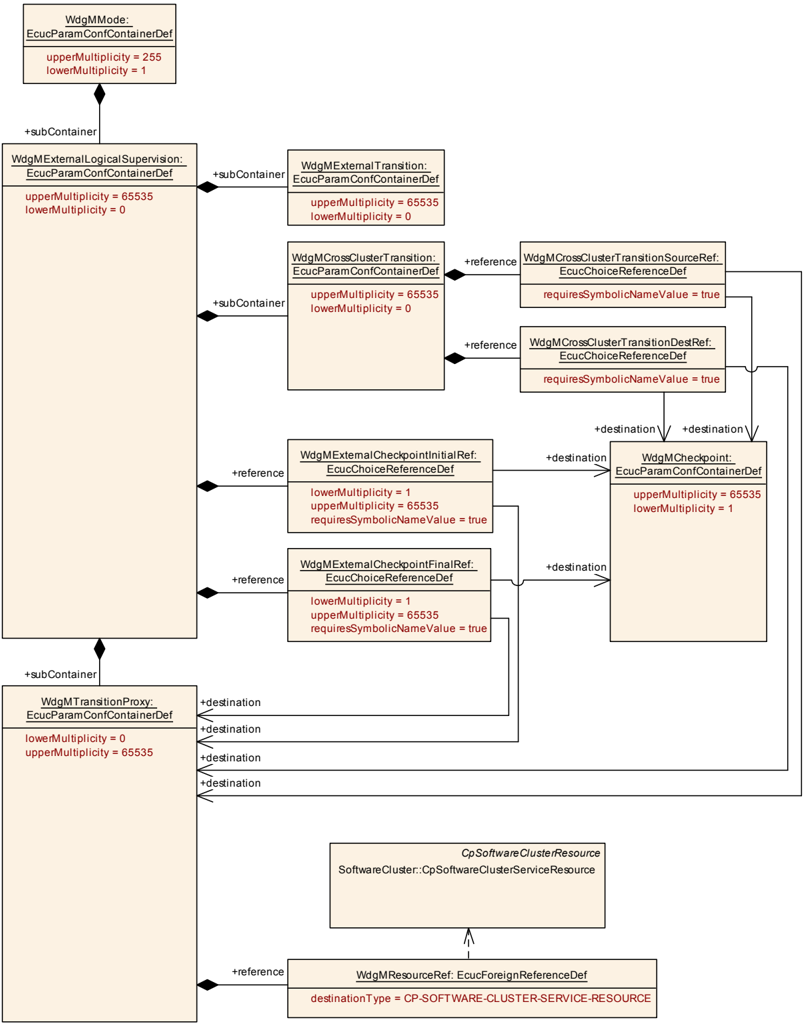
9.2.20. WdgMTransitionProxy
| SWS 条目 | [ECUC_WdgM_00364] |
|---|---|
| 容器名称 | WdgMTransitionProxy |
| 父容器 | WdgMExternalLogicalSupervision |
| 描述 | WdgMTransitionProxy 定义了宿主软件集群与应用软件集群之间(以及反向)的转换代理。从宿主软件集群的视角看,一个跨集群转换图在以 WdgMTransitionProxy 为目的或初始引用的转换之后离开宿主,并在相关应用软件集群中所配置的转换发生之后回到该 WdgMTransitionProxy。此后,预期发生宿主中通过源或最终引用引用该 WdgMTransitionProxy 的转换。 |
| 配置参数 | 见下方参数表 |
| SWS 条目 | [ECUC_WdgM_00367] |
|---|---|
| 参数名称 | WdgMResourceRef |
| 父容器 | WdgMTransitionProxy |
| 描述 | 到 CpSoftwareClusterServiceResource 的引用。 |
| 多重性 | 1 |
| 类型 | 到 CP-SOFTWARE-CLUSTER-SERVICE-RESOURCE 的外部引用 |
| 作用域/依赖 | scope: ECU |
无包含的容器。
9.2.21. WdgMBaseSocket
| SWS 条目 | [ECUC_WdgM_00377] |
|---|---|
| 容器名称 | WdgMBaseSocket |
| 父容器 | WdgMGeneral |
| 描述 | 此容器配置宿主软件集群所提供的应用软件集群中的 WdgM 实例需要多少个按 EcucPartition 划分的基��设施链接。这些基础设施链接用于:由宿主 WdgM 实例初始化应用软件集群 WdgM 实例;从应用软件集群 WdgM 实例向宿主 WdgM 实例传输监督结果;应用软件集群 WdgM 实例与宿主 WdgM 实例交互所需的任何其他实现特定用途。如果基础设施连接专属于一个或若干 EcucPartition,则 WdgMSocketEcucPartitionRef 指出适用的 EcucPartition。 |
| 多重性配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 配置参数 | 见下方参数表 |
| SWS 条目 | [ECUC_WdgM_00367] |
|---|---|
| 参数名称 | WdgMResourceRef |
| 父容器 | WdgMBaseSocket |
| 描述 | 到 CpSoftwareClusterServiceResource 的引用。 |
| 多重性 | 1 |
| 类型 | 到 CP-SOFTWARE-CLUSTER-SERVICE-RESOURCE 的外部引用 |
| 作用域/依赖 | scope: ECU |
| SWS 条目 | [ECUC_WdgM_00366] |
|---|---|
| 参数名称 | WdgMSocketEcucPartitionRef |
| 父容器 | WdgMBaseSocket |
| 描述 | 到 EcucPartition 的引用。 |
| 多重性 | 0..* |
| 类型 | 到 EcucPartition 的引用 |
| 多重性配置类 | Pre-compile time:x;Link time:-;Post-build time:- |
| 值配置类 | Pre-compile time:x;Link time:-;Post-build time:- |
| 作用域/依赖 | scope: ECU |
无包含的容器。
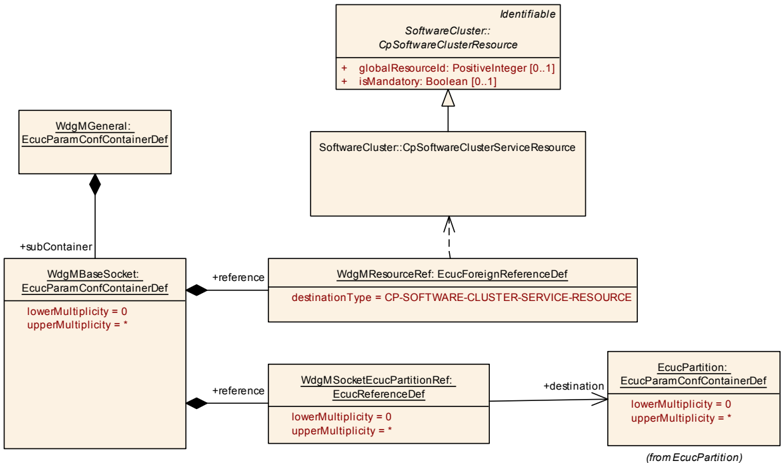
9.3. 发布信息
详情请参阅 [3, 基础软件模块通用规范] 第 10.3 章「发布信息」。
10. 存活监督算法示例实现
对于存活监督,给出一个用于检测检查点时序约束不匹配的算法,以明确界定存活监督所需的参数。
通过为检查点使用递增的存活计数器来实现这一点,就得到了以计数的存活指示数量与存活监督周期之间关系来表示存活状态的方式。
采用这种方法时,必须能够处理两种不同的情形:
- A)检查点的存活指示预期在一个监督周期内至少出现一次。应对一个监督周期(SC)内的存活指示(AI)数量进行计数。
- B)检查点的存活指示预期出现频率低于监督周期。应对两个存活指示(AI)之间的监督周期(SC)数量进行计数。
为了应对这两种情形,必须同时对 AI 与 SC 计数。
我们还需要参数 WdgMExpectedAliveIndications(EAI),它表示检查点在所引用的监督周期数量(也称为监督参考周期 [ECUC_WdgM_00310](SRC))内的期望存活指示数量。该参数的值应已在设计阶段确定,并通过配置定义。
为避免对检查点检测到过多的监督错误,设有参数 WdgMMinMargin [ECUC_WdgM_00312] 与 WdgMMaxMargin [ECUC_WdgM_00313],用于定义时序约束上的容差。
WdgMMinMargin 表示允许缺少的检查点执行次数。
WdgMMaxMargin 表示允许的额外检查点执行次数。
因此,算法变为:
(n (AI) – n (SC) + f(EAI, SRC) <= WdgMMaxMargin ) and
(n (AI) – n (SC) + f(EAI, SRC) >= - WdgMMinMargin ),
其中函数 f 定义为:
请注意,f( EAI, SRC ) 具有恒定值,如果 EAI 与 SRC 恒定,则可以预先计算。
10.1. 场景 A
检查点的存活指示(AI)预期在一个监督周期内至少出现一次。
示例:在一个代表监督参考周期的监督周期内预期出现 2 次存活指示,则 f( EAI, SRC ) 的值为:
当 SC 发生时,监督周期数量递增(n ( SC ) = 1),并使用该算法在每个监督周期(监督参考周期 = 1 个监督周期)内执行常规检查。
执行检查之后,当前的存活指示数量与监督周期数量被复位。
在本示例中,为简单起见将最大与最小偏差都设置为 0,因此所用算法为:
如果在监督周期之前发生的存活指示不足,这会使比较算法得到负值结果。如果存活指示的数量恰好等于期望数量,结果为 0。如果发生了更多的存活指示,则该数值大于 0。
算法的结果恰好表示最后一个监督周期内「额外」存活指示的数量。
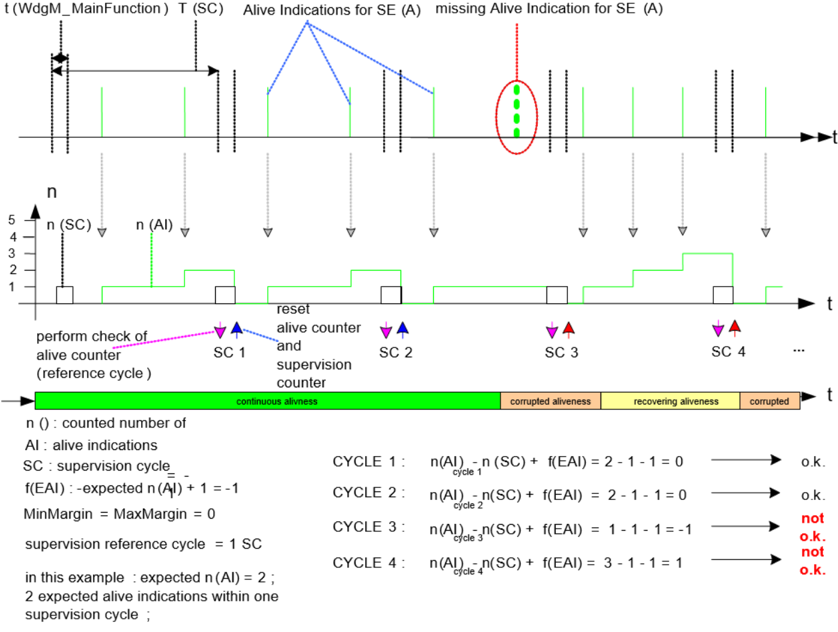
10.2. 场景 B
预期监督周期比存活指示出现得更频繁。在这种情况下,我们必须对已经发生的监督周期进行计数,直到存活计数器再次递增。存活状态的检查应在每个监督参考周期内执行,并使用相同的算法:
存活指示必须至少在预定义的监督周期数量内发生,该数量代表监督参考周期。
示例:预期在 2 个监督周期内出现 1 次存活指示(监督参考周期 = 2 个监督周期):
存活计数器必须在每次存活指示时递增 1。存活状态应在与监督参考周期对应的监督周期内进行评估。算法的比较条件保持不变,但检测到的存活计数器递增也应触发在本次比较操作之后对存活计数器与监督计数器的复位。
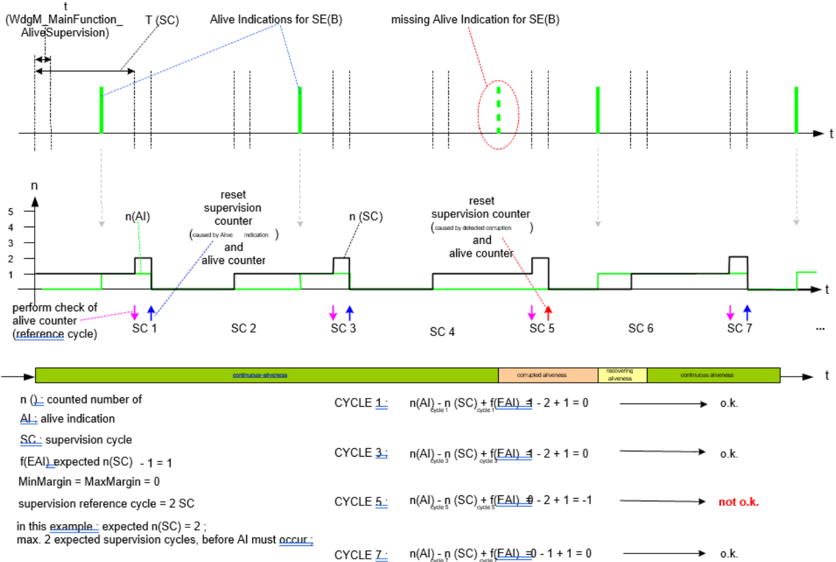
微信扫一扫,获取更多及时资讯