WdgIf
1. 简介和功能概述
本规范描述 AUTOSAR 基础软件模块看门狗接口(Watchdog Interface)的功能、API 和配置。
当 ECU 上使用多于一个看门狗设备和看门狗驱动(例如同时使用内部软件看门狗和外部硬件看门狗)时,本模块允许看门狗管理器(或看门狗的任何其他客户端)选择正确的看门狗驱动——也就是选择正确的看门狗设备——同时保留底层驱动的 API 和功能。
看门狗接口属于板载设备抽象层 [1]。
看门狗接口应提供对底层看门狗驱动服务(如模式切换和设置触发条件)的统一访问。
2. 缩略语
注意: 本模块没有本地缩略语和缩写。所有使用的缩略语和缩写应包含在 [2, TR 术语表] 中。
3. 相关文档
3.1. 输入文件和相关标准与规范
AUTOSAR_CP_EXP_LayeredSoftwareArchitecture
AUTOSAR_FO_TR_Glossary
AUTOSAR_CP_SWS_BSWGeneral
AUTOSAR_CP_SRS_BSWGeneral
AUTOSAR_CP_SRS_MemoryHWAbstractionLayer
AUTOSAR_CP_SRS_SPALGeneral
AUTOSAR_CP_SWS_WatchdogDriver
3.2. 相关规范
AUTOSAR 提供了基础软件模块通用规范 [3](SWS BSW General),该规范同样适用于看门狗接口。
因此,规范 SWS BSW General 应被视为看门狗接口的附加且必需的规范。
4. 约束和假设
4.1. 限制
无限制。
4.2. 汽车域的适用性
无限制。
5. 对其他模块的依赖
看门狗接口属于 ECU 抽象层。它允许上层(尤其是看门狗管理器)统一地访问一个或多个看门狗驱动。因此,看门狗接口的实现取决于其下层的看门狗驱动数量。
5.1. 文件结构
5.1.1. 代码文件结构
详情请参阅 [3, 基础软件模块通用规范] 第 5.1.6 章「代码文件结构」。
5.1.2. 版本检查
详情请参阅 [3, 基础软件模块通用规范] 第 5.1.8 章「版本检查」。
6. 功能规格
6.1. 一般行为
看门狗接口不应向看门狗驱动添加任何功能。同时,看门狗接口也不对看门狗属性(如翻转(toggle)或窗口(window)模式、超时期限等)进行抽象——也就是说,它不隐藏底层看门狗驱动和看门狗硬件的任何特性。
6.2. 错误分类
文档 [4, 基础软件模块通用需求] 的「错误处理」章节详细描述了基础软件的错误处理。其中最重要的是,它构成了一个分类体系,该体系由 BSW 模块中可能发生的五种错误类型组成。
在此基础上,以下各节规定按相应子章节排列的具体错误。
6.2.1. 开发错误
| 错误类型 | 相关错误代码 | 错误值 |
|---|---|---|
| API 服务以错误的设备索引参数被调用 | WDGIF_E_PARAM_DEVICE | 0x01 |
| NULL 指针检查 | WDGIF_E_PARAM_POINTER | 0x03 |
如果配置了多于一个看门狗驱动且本模块的开发错误检测已启用,则应在本模块的服务中检查参数 DeviceIndex 是否为已存在的设备。检测到的错误应以错误代码 WDGIF_E_PARAM_DEVICE 向默认错误跟踪器(DET)报告,且被调用的服务不应执行。
6.2.2. 运行时错误
没有运行时错误。
6.2.3. 瞬态故障
没有瞬态故障。
6.2.4. 生产错误
没有生产错误。
6.2.5. 扩展生产错误
没有扩展生产错误。
7. API规范
7.1. 导入的类型
本章列出从以下模块导入的所有类型:
| 模块 | 头文件 | 导入的类型 |
|---|---|---|
| Std | Std_Types.h | Std_ReturnType |
| Std_Types.h | Std_VersionInfoType |
7.2. 类型定义
注意: 看门狗接口的实现者不得针对特定看门狗设备或平台更改或扩展看门狗接口的类型定义。
7.2.1. WdgIf_ModeType
| 名称 | WdgIf_ModeType |
|---|---|
| 种类 | 枚举 |
| 取值范围 | WDGIF_OFF_MODE —— 在此模式下,看门狗驱动被禁用(关闭)。 |
| 取值范围 | WDGIF_SLOW_MODE —— 在此模式下,看门狗驱动被设置为较长的超时期限(慢速触发)。 |
| 取值范围 | WDGIF_FAST_MODE —— 在此模式下,看门狗驱动被设置为较短的超时期限(快速触发)。 |
说明: WdgIf 模块的模式类型。可通过 WdgIf.h 获得。
WdgIf_ModeType 的取值应作为参数传递给看门狗驱动的模式切换函数(Wdg_SetMode)。
注意: 这些模式背后的硬件特定设置在看门狗驱动的配置集中给出。
7.3. 函数定义
看门狗接口应将本章所规定的 API 映射到底层驱动的 API。关于功能行为,请参阅看门狗驱动的规范。
看门狗接口应使用参数 DeviceIndex 来选择看门狗驱动。如果只配置了一个看门狗驱动,则参数 DeviceIndex 应被忽略。
看门狗设备索引的数据类型应为 uint8。DeviceIndex 应提供一个从零开始的连续索引。
如果只配置了一个看门狗驱动,则看门狗接口在将看门狗接口 API 映射到相应看门狗驱动 API 时应不产生任何运行时开销。
实现提示:这可以通过使用宏来实现,例如
如果配置了多于一个看门狗驱动,则看门狗接口应使用高效的机制将 API 调用映射到相应的看门狗驱动。
实现提示:一种解决方案是使用函数指针表,其中参数 DeviceIndex 被用作数组索引,例如
注意: 这些服务 ID 与看门狗驱动规范 [7] 中的服务 ID 相关联。因此,它们不能以 0 开头。
7.3.1. WdgIf_SetMode
说明: 此服务将服务 WdgIf_SetMode 映射到相应看门狗驱动的服务 Wdg_SetMode。参数 DeviceIndex(in):标识看门狗驱动实例。参数 WdgMode(in):看门狗驱动模式(见看门狗驱动)。返回值:Std_ReturnType。可通过 WdgIf.h 获得。本服务为同步调用,不可重入。
WdgIf_SetMode 应返回其从相应看门狗驱动的服务 Wdg_SetMode 得到的返回值。
返回值的可能内容由看门狗驱动规定,见 [7]。
7.3.2. WdgIf_SetTriggerCondition
说明: 此服务将服务 WdgIf_SetTriggerCondition 映射到相应看门狗驱动的服务 Wdg_SetTriggerCondition。参数 DeviceIndex(in):标识看门狗驱动实例。参数 Timeout(in):用于设置触发计数器的超时值(毫秒)。无返回值。可通过 WdgIf.h 获得。本服务为同步调用,不可重入。
7.3.3. WdgIf_GetVersionInfo
说明: 此服务返回版本信息。参数 VersionInfoPtr(out):指向存储本模块版本信息的位置的指针。无返回值。可通过 WdgIf.h 获得。本服务为同步调用,可重入。
7.4. 回调通知
本模块不提供任何回调函数。
7.5. 调度函数
本模块不需要任何调度函数。
7.6. 期望接口
本章列出本模块要求其他模块提供的所有接口。
7.6.1. 强制接口
本章定义实现本模块核心功能所必需的所有接口。
| API 函数 | 头文件 | 描述 |
|---|---|---|
| Wdg_SetMode | Wdg.h | 将看门狗切换到模式 Mode。 |
| Wdg_SetTriggerCondition | Wdg.h | 为触发计数器设置超时值。 |
7.6.2. 可选接口
本章定义实现本模块可选功能所必需的所有接口。
| API 函数 | 头文件 | 描述 |
|---|---|---|
| Det_ReportError | Det.h | 用于报告开发错误的服务。 |
7.6.3. 可配置接口
本模块没有任何可配置接口。
8. 时序图
请参阅看门狗驱动规范 [7]。
9. 配置规范
通常,本章定义配置参数及其到容器的聚类。为支持本规范,第 9.1 章描述基础知识,并规定用于参数规范的一个模板(表)。我们有意保留第 9.1 章在规范中,以保证可理解性。
第 9.2 章规定模块 WdgIf 的结构(容器)和参数。
第 9.3 章规定模块 WdgIf 的发布信息。
9.1. 如何阅读本章
详情请参阅 [3, 基础软件模块通用规范] 第 10.1 章「配置规范导论」。
9.2. 容器与配置参数
以下各章汇总所有配置参数。参数的详细含义在第 6 章和第 7 章中描述。
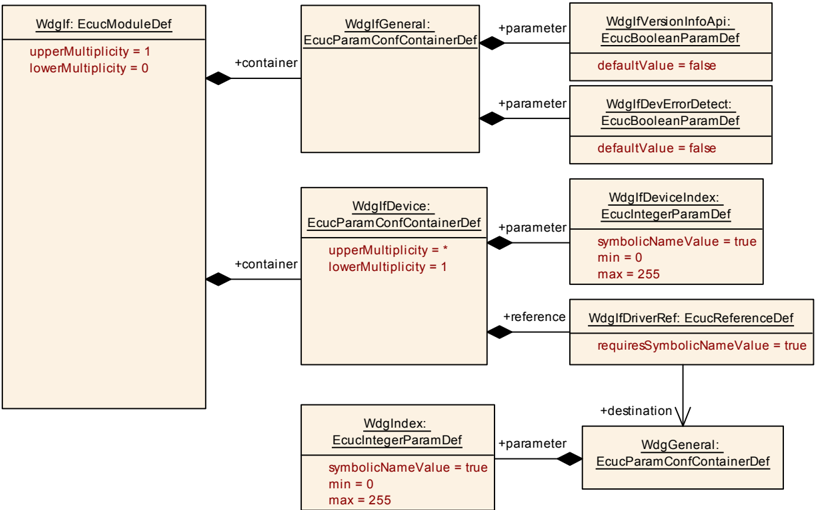
9.2.1. WdgIf
| SWS 条目 | [ECUC_WdgIf_00033] |
|---|---|
| 模块名称 | WdgIf |
| 描述 | WdgIf(看门狗接口)模块的配置。 |
| Post-Build 变体支持 | false |
| 支持的配置变体 | VARIANT-PRE-COMPILE |
| 容器名称 | 多重性 | 作用域/依赖 |
|---|---|---|
| WdgIfDevice | 1..* | 在连接多个看门狗驱动的情况下,它包含用于选择特定看门狗设备的信息。 |
| WdgIfGeneral | 1 | 此容器收集所有通用的看门狗接口参数。 |
9.2.2. WdgIfGeneral
| SWS 条目 | [ECUC_WdgIf_00001] |
|---|---|
| 容器名称 | WdgIfGeneral |
| 父容器 | WdgIf |
| 描述 | 此容器收集所有通用的看门狗接口参数。 |
| 配置参数 | 见下方参数表 |
| SWS 条目 | [ECUC_WdgIf_00005] |
|---|---|
| 参数名称 | WdgIfDevErrorDetect |
| 父容器 | WdgIfGeneral |
| 描述 | 开启或关闭开发错误检测与通知。true:启用检测与通知。false:禁用检测与通知。 |
| 多重性 | 1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | false |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_WdgIf_00003] |
|---|---|
| 参数名称 | WdgIfVersionInfoApi |
| 父容器 | WdgIfGeneral |
| 描述 | 用于启用/禁用返回版本信息服务的预处理器开关。true:版本信息服务启用。false:版本信息服务禁用。 |
| 多重性 | 1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | false |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
无包含的容器。
9.2.3. WdgIfDevice
| SWS 条目 | [ECUC_WdgIf_00002] |
|---|---|
| 容器名称 | WdgIfDevice |
| 父容器 | WdgIf |
| 描述 | 在连接多个看门狗驱动的情况下,它包含用于选择特定看门狗设备的信息。 |
| 配置参数 | 见下方参数表 |
| SWS 条目 | [ECUC_WdgIf_00006] |
|---|---|
| 参数名称 | WdgIfDeviceIndex |
| 父容器 | WdgIfDevice |
| 描述 | 表示看门狗接口 ID,以便它能被看门狗管理器引用。 |
| 多重性 | 1 |
| 类型 | EcucIntegerParamDef(为该参数生成的符号名称) |
| 取值范围 | 0 .. 255 |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: ECU |
| SWS 条目 | [ECUC_WdgIf_00007] |
|---|---|
| 参数名称 | WdgIfDriverRef |
| 父容器 | WdgIfDevice |
| 描述 | 对由看门狗接口控制的看门狗驱动的引用。 |
| 多重性 | 1 |
| 类型 | 对 WdgGeneral 的符号名称引用 |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
无包含的容器。
9.3. 发布信息
详情请参阅 [3, 基础软件模块通用规范] 第 10.3 章「发布信息」。