CanXLTrcv
1. 简介和功能概述
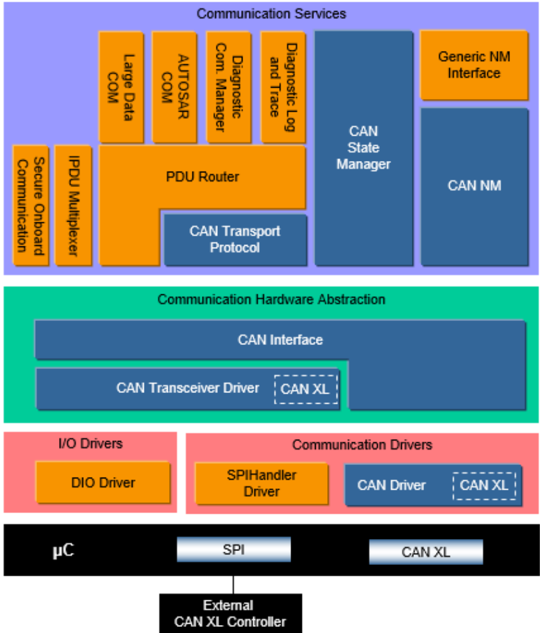
本规范描述 AUTOSAR 基础软件模块 CAN XL Transceiver Driver(CAN XL 收发器驱动程序)的功能、API 和配置。CAN XL Transceiver Driver 是 CAN Transceiver Driver 的扩展,因此本文档只应提供与 CAN Transceiver Driver 不同的信息和规范。为了更好地理解,本文也给出了一些一般性的信息。
2. 缩略语
CAN XL Transceiver Driver 未定义任何未包含在 [1](AUTOSAR 术语表)中的局部首字母缩略词或缩略语。
3. 相关文档
3.1. 输入文件和相关标准与规范
AUTOSAR_FO_TR_Glossary
[2] General Specification of Basic Software Modules
AUTOSAR_CP_SWS_BSWGeneral
[3] Specification of CAN Transceiver Driver
AUTOSAR_CP_SWS_CANTransceiverDriver
[4] Specification for CAN XL Driver
AUTOSAR_CP_SWS_CANXLDriver
[5] Specification of CAN Driver
AUTOSAR_CP_SWS_CANDriver
[6] Specification of CAN Interface
AUTOSAR_CP_SWS_CANInterface
[7] Specification of Ethernet Interface
AUTOSAR_CP_SWS_EthernetInterface
[8] CiA 610-1 version 1.0.0 (DSP) - CAN XL specifications and test plans - Part 1: Data link layer and physical coding sub-layer requirements
http://www.can-cia.org
[9] CiA 611-1 version 1.0.0 (DSP) - CAN XL higher layer functions - Part 1: Definition of service data unit types
http://www.can-cia.org
[10] General Requirements on Basic Software Modules
AUTOSAR_CP_SRS_BSWGeneral
AUTOSAR_CP_SRS_CAN
[12] Specification of Ethernet Transceiver Driver
AUTOSAR_CP_SWS_EthernetTransceiverDriver
3.2. 相关规范
AUTOSAR 提供了一份基础软件模块通用规范 [2](SWS BSW General),它对 CAN XL Transceiver Driver 同样有效。
因此,规范 SWS BSW General 应被视为 CAN XL Transceiver Driver 的附加且必需的规范。
4. 约束和假设
CAN XL Transceiver Driver 的约束和假设与 CAN Transceiver Driver 模块的相同。
5. 对其他模块的依赖
CAN XL Transceiver Driver 模块扩展了 CAN Transceiver Driver [3],并与 [4](CAN XL Driver)、[5](CAN Driver)、[6](CAN Interface)和 [7](Ethernet Interface)存在接口关系。
5.1. 文件结构
本节说明 CAN XL Transceiver Driver 模块的文件结构。
5.1.1. 代码文件结构
详情请参阅 [2](SWS BSW General)中的 5.1.6 节「代码文件结构」。
6. 功能规格
以下各节仅描述 CAN XL 收发器特定的「功能规格」。CAN Transceiver Driver 规范 [3] 是本 CanXLTransceiverDriver「扩展」的基础。
关于 CAN XL 特定功能行为的描述,请参阅 CanXLDriver 规范。
6.1. 初始化
CanTrcv_Init() 应扩展所有初始化 CanXLTransceiverDriver 所必需的功能。
6.2. 通信状态处理
每个 CAN XL 收发器的运行模式仅通过 CAN 协议栈经由 CanTrcv_SetOpMode() 控制,如 CAN Transceiver Driver 规范 [3] 中所述。来自以太网协议栈的任何收发器模式请求对 CAN XL 收发器的实际运行模式都没有影响。之所以仍然需要相应的 API,只是为了让 CanXLTransceiverDriver 与以太网协议栈兼容。为了向以太网协议栈告知经由 CAN 总线的通信是否可行,复用以太网协议栈中已知的链路状态。当前链路状态由 CAN XL 收发器运行模式(CANTRCV_TRCVMODE_NORMAL、CANTRCV_TRCVMODE_STANDBY 或 CANTRCV_TRCVMODE_SLEEP)、相应物理 CAN 总线的状态(CAN_ERRORSTATE_ACTIVE、CAN_ERRORSTATE_PASSIVE 或 CAN_ERRORSTATE_BUSOFF)以及来自以太网协议栈的所请求链路状态(ETHTRCV_LINK_STATE_DOWN 或 ETHTRCV_LINK_STATE_ACTIVE)组成。
以太网收发器模式由 CAN XL Transceiver Driver 存储,并应请求返回。CanXLTrcv_SetTransceiverMode() 和 CanXLTrcv_GetTransceiverMode() 的行为参见第 7.3.2 章和第 7.3.3 章。
以太网收发器模式初始应设置为 ETH_MODE_DOWN。
所请求的以太网链路状态由 CAN XL Transceiver Driver 存储,并按照第 7.3.1 章的描述通过 CanXLTrcv_TransceiverLinkStateRequest 更新。
所请求的以太网链路状态初始应设置为 ETHTRCV_LINK_STATE_DOWN。
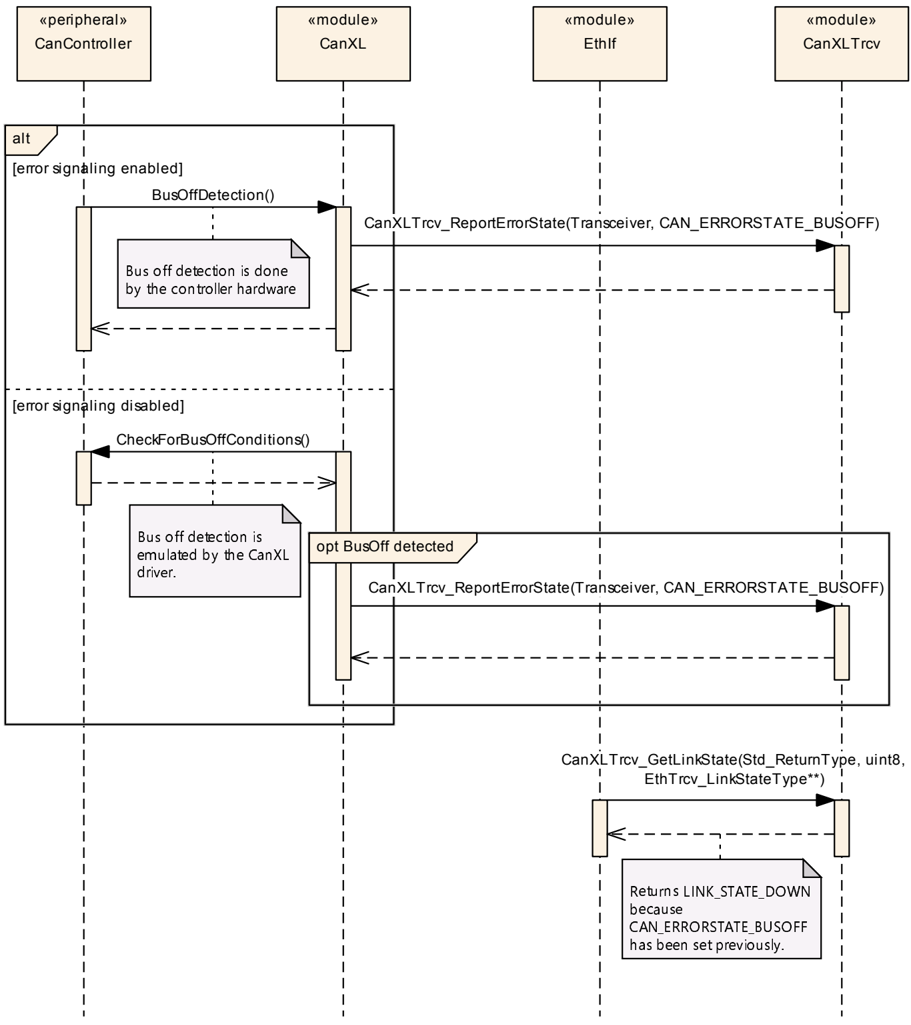
CAN XL 收发器所连接的物理 CAN 总线的状态,会在每次发生变化时由 CanXLDriver 通过 CanXLTrcv_ReportErrorState 作为 CAN 错误状态报告给 CanXLTransceiverDriver。
如果 CAN XL 收发器运行模式为 CANTRCV_TRCVMODE_NORMAL、所存储的 CAN 错误状态为 CAN_ERRORSTATE_ACTIVE 或 CAN_ERRORSTATE_PASSIVE 且所请求的链路状态为 ETHTRCV_LINK_STATE_ACTIVE,则 CanXLTrcv_GetLinkState 报告的链路状态应为 ETHTRCV_LINK_STATE_ACTIVE。
如果所请求的链路状态为 ETHTRCV_LINK_STATE_DOWN(与当前的 CAN XL 收发器运行模式和所存储的 CAN 错误状态无关),则 CanXLTrcv_GetLinkState 报告的链路状态应为 ETHTRCV_LINK_STATE_DOWN。
如果所存储的 CAN 错误状态为 CAN_ERRORSTATE_BUSOFF(与当前的 CAN XL 收发器运行模式和所请求的链路状态无关),则 CanXLTrcv_GetLinkState 报告的链路状态应为 ETHTRCV_LINK_STATE_DOWN。
所存储的 CAN 错误状态应初始化为 CAN_ERRORSTATE_BUSOFF。
如果 CAN XL 收发器运行模式为 CANTRCV_TRCVMODE_STANDBY 或 CANTRCV_TRCVMODE_SLEEP(与所存储的 CAN 错误状态和所请求的链路状态无关),则 CanXLTrcv_GetLinkState 报告的链路状态应为 ETHTRCV_LINK_STATE_DOWN。
6.3. 唤醒处理
每个 CAN XL 收发器的唤醒处理仅经由 CAN 协议栈执行,如 CAN Transceiver Driver 规范 [3] 中所述。以太网协议栈既不参与唤醒处理,也不会被告知已发生的唤醒事件。CAN XL 收发器的省电状态以 ETHTRCV_LINK_STATE_DOWN 的形式指示给以太网协议栈(参见第 6.2 章)。在成功的唤醒序列之后,以太网协议栈可以通过链路状态被告知(参见第 6.2 章)经由 CAN 总线的通信再次可行。
CanXLTrcv_CheckWakeup 不应主动参与 CAN XL 收发器的唤醒处理。
6.4. 错误分类
《基础软件模块通用规范》(General Specification of Basic Software Modules)[19] 的第 7.2 章「错误处理」详细描述了基础软件的错误处理。最重要的是,它构成了一个由可能发生在 BSW 模块中的五种错误类型组成的分类方案。在此基础上,以下各节规定了安排在相应小节中的特定错误。
6.4.1. 开发错误
| 错误类型 | 相关错误代码 | 错误值 |
|---|---|---|
| 以针对 CAN 收发器的错误参数调用 API | CANXLTRCV_E_INVALID_TRANSCEIVER | 0x01 |
| 以空指针参数调用 API | CANXLTRCV_E_PARAM_POINTER | 0x02 |
| 在模块未初始化的情况下使用 API 服务 | CANXLTRCV_E_UNINIT | 0x11 |
| 无效错误状态 | CANXLTRCV_E_INVALID_ERROR_STATE | 0x30 |
| 无效链路状态 | CANXLTRCV_E_INVALID_LINK_STATE | 0x31 |
6.4.2. 运行时错误
没有其他运行时错误。
6.4.3. 瞬态故障
没有其他瞬态故障。
6.4.4. 生产错误
没有其他生产错误。
6.4.5. 扩展生产错误
没有其他扩展生产错误。
7. API规范
请注意,CAN XL Transceiver Driver 对与 [3](CAN Transceiver Driver)共享的部分使用模块简称(MSN)CanTrcv,而对本文档中定义的扩展使用 MSN CanXLTrcv。与 SRS_BSW_00101 和 SRS_BSW_00407 不同,CAN XL Transceiver Driver 不提供带有 MSN CanXL 的独立 Init 和 GetVersionInfo API。遵循 SWS_MemMap_00022,与本文档定义的 API 关联的内存段将使用 MSN CanXL,并且按照 TPS_ECUC_02108,引用本文档定义的容器的符号名取值也将使用 MSN CanXL。
7.1. 导入的类型
在本章中,列出了从以下文件包含的所有类型。
CanXLTrcv 模块的导入数据类型定义
| 模块 | 头文件 | 导入的类型 |
|---|---|---|
| Can | Can_GeneralTypes.h | Can_ErrorStateType |
| Eth | Eth_GeneralTypes.h | Eth_ModeType |
| EthTrcv | Eth_GeneralTypes.h | EthTrcv_LinkStateType |
| Std | Std_Types.h | Std_ReturnType |
7.2. 类型定义
没有其他类型定义。
7.3. 函数定义
7.3.1. CanXLTrcv_ReportErrorState
说明: 报告 CAN 错误状态的每一次变化。可通过CanXLTrcv.h获得。本服务为同步调用,不可重入。参数 Transceiver(in):该 API 调用应施加到的 CAN 收发器。参数 ErrorState(in):相应 CAN 控制器的新错误状态。返回值:Std_ReturnType,E_OK:报告成功;E_NOT_OK:调用被拒绝。
注意: 服务 CanXLTrcv_ReportErrorState() 实现于 CanXLTransceiverDriver 中,由 CanXLDriver 在相应 CAN XL 控制器的 CAN 错误状态每次发生变化后调用。
CAN 错误状态应为每个 CAN XL 收发器存储在 CanXLTransceiverDriver 中,并应在每次调用 CanXLTrcv_ReportErrorState() 时更新。
如果启用了开发错误检测:该函数应检查先前是否已调用过服务 CanTrcv_Init()。如果检查失败,该函数应引发开发错误 CANXLTRCV_E_UNINIT。
如果启用了开发错误检测:该函数应检查参数 Transceiver 是否有效。如果检查失败,该函数应引发开发错误 CANXLTRCV_E_INVALID_TRANSCEIVER。
如果启用了开发错误检测:该函数应检查参数 ErrorState 是否有效。如果检查失败,该函数应引发开发错误 CANXLTRCV_E_INVALID_ERROR_STATE。
7.3.2. CanXLTrcv_TransceiverLinkStateRequest
说明: 为给定的收发器请求给定的链路状态。可通过CanXLTrcv.h获得。本服务为异步调用;对不同 TrcvIdx 可重入,对同一 TrcvIdx 不可重入。参数 TrcvIdx(in):收发器驱动程序上下文中收发器的索引。参数 LinkState(in):物理连接的链路状态。返回值:Std_ReturnType,E_OK:请求已被接受;E_NOT_OK:请求未被接受。
Std_ReturnType CanXLTrcv_TransceiverLinkStateRequest ( uint8 TrcvIdx, EthTrcv_LinkStateType LinkState )
注意: 本 API 源自 Ethernet Transceiver Driver。为更好地理解该 API 的原始意图,可查阅 [7](Ethernet Interface)和 [12](Ethernet Transceiver Driver)。
所请求的链路状态应为每个 CAN XL 收发器存储在 CanXLTransceiverDriver 中,并应在每次调用 CanXLTrcv_TransceiverLinkStateRequest() 时更新。
如果启用了开发错误检测:该函数应检查先前是否已调用过服务 CanTrcv_Init。如果检查失败,该函数应引发开发错误 CANXLTRCV_E_UNINIT。
如果启用了开发错误检测:该函数应检查参数 TrcvIdx 是否有效。如果检查失败,该函数应引发开发错误 CANXLTRCV_E_INVALID_TRANSCEIVER。
如果启用了开发错误检测:该函数应检查参数 LinkState 是否有效。如果检查失败,该函数应引发开发错误 CANXLTRCV_E_INVALID_LINK_STATE。
另请参见第 6.2 章。
7.3.3. CanXLTrcv_SetTransceiverMode
说明: 启用/禁用被索引的收发器。可通过CanXLTrcv.h获得。本服务为异步调用,不可重入。参数 TrcvIdx(in):收发器驱动程序上下文中收发器的索引。参数 TrcvMode(in):ETH_MODE_DOWN:禁用收发器;ETH_MODE_ACTIVE:启用收发器;ETH_MODE_ACTIVE_WITH_WAKEUP_REQUEST:启用收发器,并且——如果所使用的 PHY 支持此类特性——请求在网络上触发一次唤醒。例如用于符合 OA TC10 的 PHY。返回值:Std_ReturnType,E_OK:服务被接受;E_NOT_OK:服务被拒绝。
注意: 本 API 源自 Ethernet Transceiver Driver。为更好地理解该 API 的原始意图,可查阅 [7](Ethernet Interface)和 [12](Ethernet Transceiver Driver)。
所设置的收发器模式应为每个 CAN XL 收发器存储在 CanXLTransceiverDriver 中,并应在每次调用 CanXLTrcv_SetTransceiverMode() 时更新。CanXLTrcv 应直接调用 EthIf_TrcvModeIndication()。
新请求的 CanXLTrcv 模式应覆盖上一次请求的 CanXLTrcv 模式。如果请求的是 ETH_MODE_ACTIVE_WITH_WAKEUP_REQUEST,则应存储 ETH_MODE_ACTIVE。
如果启用了开发错误检测:该函数应检查先前是否已调用过服务 CanTrcv_Init。如果检查失败,该函数应引发开发错误 CANXLTRCV_E_UNINIT。
如果启用了开发错误检测:该函数应检查参数 TrcvIdx 是否有效。如果检查失败,该函数应引发开发错误 CANXLTRCV_E_INVALID_TRANSCEIVER。
另请参见第 6.2 章。
7.3.4. CanXLTrcv_GetTransceiverMode
说明: 获取被索引收发器的状态。可通过CanXLTrcv.h获得。本服务为同步调用,不可重入。参数 TrcvIdx(in):收发器驱动程序上下文中收发器的索引。参数 TrcvModePtr(out):ETH_MODE_DOWN:收发器被禁用;ETH_MODE_ACTIVE:收发器被启用。返回值:Std_ReturnType,E_OK:成功;E_NOT_OK:无法初始化收发器。
注意: 本 API 源自 Ethernet Transceiver Driver。为更好地理解该 API 的原始意图,可查阅 [7](Ethernet Interface)和 [12](Ethernet Transceiver Driver)。
该函数应返回 CanXLTransceiverDriver 中为相应收发器所存储的、所请求的收发器模式。
如果启用了开发错误检测:该函数应检查先前是否已调用过服务 CanTrcv_Init。如果检查失败,该函数应引发开发错误 CANXLTRCV_E_UNINIT。
如果启用了开发错误检测:该函数应检查参数 TrcvIdx 是否有效。如果检查失败,该函数应引发开发错误 CANXLTRCV_E_INVALID_TRANSCEIVER。
如果启用了开发错误检测:该函数应检查参数 TrcvModePtr 是否有效。如果检查失败,该函数应引发开发错误 CANXLTRCV_E_PARAM_POINTER。
另请参见第 6.2 章。
7.3.5. CanXLTrcv_GetLinkState
说明: 获取被索引收发器的链路状态。可通过CanXLTrcv.h获得。本服务为同步调用,不可重入。参数 TrcvIdx(in):收发器驱动程序上下文中收发器的索引。参数 LinkStatePtr(out):ETHTRCV_LINK_STATE_DOWN:收发器已断开;ETHTRCV_LINK_STATE_ACTIVE:收发器已连接。返回值:Std_ReturnType,E_OK:成功;E_NOT_OK:无法初始化收发器。
注意: 本 API 源自 Ethernet Transceiver Driver。为更好地理解该 API 的原始意图,可查阅 [7](Ethernet Interface)和 [12](Ethernet Transceiver Driver)。
如果启用了开发错误检测:该函数应检查先前是否已调用过服务 CanTrcv_Init()。如果检查失败,该函数应引发开发错误 CANXLTRCV_E_UNINIT。
如果启用了开发错误检测:该函数应检查参数 TrcvIdx 是否有效。如果检查失败,该函数应引发开发错误 CANXLTRCV_E_INVALID_TRANSCEIVER。
如果启用了开发错误检测:该函数应检查参数 LinkStatePtr 是否有效。如果检查失败,该函数应引发开发错误 CANXLTRCV_E_PARAM_POINTER。
另请参见第 6.2 章。
7.3.6. CanXLTrcv_CheckWakeup
说明: 在检测到唤醒中断时由 EthIf 调用的服务。可通过CanXLTrcv.h获得。本服务为同步调用,可重入。参数 TrcvIdx(in):收发器驱动程序上下文中收发器的索引。返回值:Std_ReturnType,E_OK:函数已成功执行;E_NOT_OK:函数无法成功执行。
注意: 本 API 源自 Ethernet Transceiver Driver。为更好地理解该 API 的原始意图,可查阅 [7](Ethernet Interface)和 [12](Ethernet Transceiver Driver)。
本函数不应具有任何功能行为,并应返回 E_OK。
如果启用了开发错误检测:函数 CanXLTrcv_CheckWakeup() 应检查先前是否已调用过服务 CanTrcv_Init。如果检查失败,该函数应引发开发错误 CANXLTRCV_E_UNINIT。
如果启用了开发错误检测:函数 CanXLTrcv_CheckWakeup() 应检查参数 TrcvIdx 是否有效。如果检查失败,该函数应引发开发错误 CANXLTRCV_E_INVALID_TRANSCEIVER。
7.4. 回调通知
CAN XL Transceiver Driver 未规定任何回调通知。
7.5. 调度函数
这些函数由基础软件调度程序直接调用。以下函数应没有返回值和参数。所有函数都应不可重入。
本模块未规定任何调度函数。
7.6. 期望接口
在本章中,列出了从其他模块需要的所有接口。
7.6.1. 强制接口
CAN XL Transceiver Driver 未规定任何强制接口。
7.6.2. 可选接口
本节定义实现模块可选功能所需的全部接口。
| API 函数 | 头文件 | 描述 |
|---|---|---|
| EthIf_TrcvModeIndication | EthIf.h | 在读出模式变化后异步调用。如果该函数由先前的 EthTrcv_SetTransceiverMode 调用触发,则可以直接在触发函数内调用。 |
7.6.3. 可配置接口
CAN XL Transceiver Driver 未规定任何可配置接口。
8. 时序图
8.1. CanXL BusOff handling for Ethernet
9. 配置规范
总体而言,本章定义配置参数及其到容器(container)的聚类组织。为支持本规范,第 9.1 章描述基础知识,并规定了应用于参数规范的模板(表)。我们有意将这些内容保留在规范中以保证可理解性。
第 9.1 章规定模块 CAN XL Transceiver Driver 的结构(容器)和参数。
第 9.2 章规定模块 CAN XL Transceiver Driver 的发布信息。
9.1. 容器与配置参数
以下各章汇总所有配置参数。各参数的详细含义见第 6 章和第 7 章。
9.1.1. CanXLTrcvChannel
| SWS 条目 | [ECUC_CanTrcv_00195] |
|---|---|
| 容器名称 | CanXLTrcvChannel |
| 父容器 | CanTrcvChannel |
| 描述 | 该容器在 SWS CAN XL Transceiver Driver 中规定,表示一个 CAN XL 收发器通道。如果存在该容器,CAN 收发器将提供扩展的 CanXLTrcv API。 |
| Post-Build 变体多重性 | false |
| 多重性配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 配置参数 | 见下方参数表 |
| SWS 条目 | [ECUC_CanTrcv_00196] |
|---|---|
| 参数名称 | CanXLTrcvEthEcucPartitionRef |
| 父容器 | CanXLTrcvChannel |
| 描述 | 将对 CAN XL 收发器通道的以太网接口访问映射到零个或一个 ECUC 分区。 |
| 多重性 | 0..1 |
| 类型 | Reference to EcucPartition |
| Post-Build 变体多重性 | false |
| Post-Build 变体值 | false |
| 多重性配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
无包含的容器。
9.2. 发布信息
详情请参阅 SWS_BSWGeneral 第 10.3 章「发布信息」。
B. AUTOSAR 可追溯项变更历史
请注意,本章中的列表还包括在后续版本中已从规范中移除的约束和规范项。这些约束和规范项不会以超链接的形式出现在文档中。
B.1. 本文档的可追溯项历史(按AUTOSAR R22-11版本)
B.1.1. R22-11中新增的规范项
[CP_SWS_CanXLTrcv_00001] [CP_SWS_CanXLTrcv_00002] [CP_SWS_CanXLTrcv_00005] [CP_SWS_CanXLTrcv_00006] [CP_SWS_CanXLTrcv_00011] [CP_SWS_CanXLTrcv_00012] [CP_SWS_CanXLTrcv_00015] [CP_SWS_CanXLTrcv_00016] [CP_SWS_CanXLTrcv_00017] [CP_SWS_CanXLTrcv_00018] [CP_SWS_CanXLTrcv_00020] [CP_SWS_CanXLTrcv_00021] [CP_SWS_CanXLTrcv_00022] [CP_SWS_CanXLTrcv_00027] [CP_SWS_CanXLTrcv_00028] [CP_SWS_CanXLTrcv_00032] [CP_SWS_CanXLTrcv_00033] [CP_SWS_CanXLTrcv_00034] [CP_SWS_CanXLTrcv_00035] [CP_SWS_CanXLTrcv_00036] [CP_SWS_CanXLTrcv_00037] [CP_SWS_CanXLTrcv_00038] [CP_SWS_CanXLTrcv_00039] [CP_SWS_CanXLTrcv_00040] [CP_SWS_CanXLTrcv_00041] [CP_SWS_CanXLTrcv_00047] [CP_SWS_CanXLTrcv_00048] [CP_SWS_CanXLTrcv_00049] [CP_SWS_CanXLTrcv_00050] [CP_SWS_CanXLTrcv_00051] [CP_SWS_CanXLTrcv_00052] [CP_SWS_CanXLTrcv_10001] [CP_SWS_CanXLTrcv_10002] [CP_SWS_CanXLTrcv_10004] [CP_SWS_CanXLTrcv_10006] [CP_SWS_CanXLTrcv_10007] [CP_SWS_CanXLTrcv_10008] [CP_SWS_CanXLTrcv_10009] [CP_SWS_CanXLTrcv_10010] [CP_SWS_CanXLTrcv_10011] [CP_SWS_CanXLTrcv_NA_00999]
B.1.2. R22-11中变更的规范项
无
B.1.3. R22-11中删除的规范项
无
B.2. 本文档的可追溯项历史(按AUTOSAR R23-11版本)
B.2.1. R23-11中新增的规范项
无
B.2.2. R23-11中变更的规范项
无
B.2.3. R23-11中删除的规范项
无