CV2x
1. 简介和功能概述
本规范规定 AUTOSAR 基础软件模块 Cellular V2X Driver(蜂窝V2X驱动程序)的功能、API 和配置。
在 AUTOSAR 分层软件架构中,若蜂窝 V2X 控制器为片内(internal)类型,则 Cellular V2X 驱动属于微控制器抽象层;若蜂窝 V2X 控制器为片外(external)类型,则 Cellular V2X 驱动属于硬件抽象层。
这表明了 Cellular V2X 驱动的主要任务,即:
为上层(例如 Ethernet Interface)提供一个硬件无关的接口,该接口由多个等同的控制器组成。该接口对所有控制器应是统一的。这样,上层(例如 Ethernet Interface)便可以统一的方式访问底层总线系统。该接口提供初始化、配置和数据传输功能,以及管理/观测硬件生命周期的设施。然而 Cellular V2X Driver 的配置是总线特定的,因为它考虑了无线通信控制器的特定特性。
单个 Cellular V2X 驱动模块只支持一种类型的蜂窝 V2X 硬件。Cellular V2X 驱动的前缀要求一个唯一的命名空间。Ethernet Interface 可以通过使用具有不同前缀的不同 Cellular V2X 驱动来访问不同的控制器类型。使用哪个驱动访问哪个特定控制器是 Ethernet Interface 的一个配置参数。
图 1 给出了 Cellular V2X 协议栈下层的示例。一个 Ethernet Interface 可以使用多个 Cellular V2X 驱动访问多个蜂窝 V2X 硬件单元。
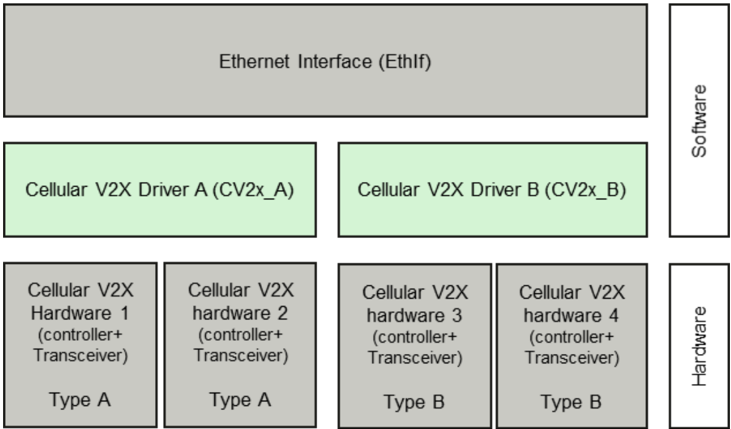
- 通常,蜂窝 V2X 硬件同时包括蜂窝 V2X RF 收发器和蜂窝 V2X 控制器。市场上没有分离的蜂窝 V2X 收发器/控制器,且蜂窝 V2X 收发器不由 ECU 直接控制,因此蜂窝 V2X 不需要收发器驱动。为了在 AUTOSAR 中保持命名一致,本文档也使用「控制器」来表示蜂窝 V2X 硬件。
- Cellular V2X 驱动的规范方式允许代码模块以目标代码形式交付,遵循「one-fits-all」原则,即 Ethernet Interface 的全部配置都可以在不修改任何源代码的情况下完成。因此,Cellular V2X 驱动的配置可以在几乎不了解 Cellular V2X 驱动软件细节的情况下完成。
本文档的基础是中国基于 LTE-V2X 的标准 [1] [2]。假定读者已熟悉这些标准。
2. 缩略语
以下术语表包含与 Cellular V2X 驱动模块相关、但未包含在 [3, AUTOSAR 术语表] 中的缩略语和缩写。
CBR
信道忙闲比(Channel Busy Ratio)。
CCSA
中国通信标准化协会(China Communications Standards Association)。
CV2x
Cellular Vehicle-2-X Driver,蜂窝V2X驱动程序。
DSMP
专用短消息协议(Dedicated Short Message Protocol)。
IP
互联网协议(Internet protocol)。
LTE-V2X
基于长期演动的车联网技术(Long Term Evolution based Vehicle to Everything)。
V2X
车联网(Vehicle to Everything)。
NTCAS
全国汽车标准化技术委员会(National Technical Committee of Auto Standardization)。
PC5
用于 V2X 业务的 ProSe(基于邻近的服务)直接通信中 UE(用户设备)之间控制面和用户面的参考点。
PPPP
ProSe 按包优先级(ProSe Per-Packet Priority)。
3. 相关文档
3.1. 输入文件和相关标准与规范
[1] YD/T 3707-2020:Technical requirements of network layer of LTE-based vehicular communication http://www.ccsa.org.cn/
[2] YD/T 3756-2020:Technical requirement of vehicle terminal for LTE-based vehicular communication http://www.ccsa.org.cn/
AUTOSAR_FO_TR_Glossary
[4] General Specification of Basic Software Modules
AUTOSAR_CP_SWS_BSWGeneral
[5] Specification of Ethernet Driver
AUTOSAR_CP_SWS_EthernetDriver
[6] Specification of Ethernet Interface
AUTOSAR_CP_SWS_EthernetInterface
3.2. 相关规范
AUTOSAR 提供了基础软件模块的通用规范 [4],该规范同样适用于 Cellular V2X Driver。
因此,规范 SWS BSW General [4] 应被视为 Cellular V2X Driver 的附加且必需的规范。
4. 约束和假设
4.1. 限制
- Cellular V2X Driver 仅支持 NTCAS 和 CCSA [1] [2] 定义的 LTE-V2X PC5。其他基于蜂窝的无线通信(例如 LTE Uu 接口)可以在 AUTOSAR 标准的未来版本中扩展。
- CV2x 模块仅支持非 IP(即 DSMP)传输,并且在 R22-11 中主要聚焦于基于广播的包传输服务。
- 无法传输超出所用控制器可用缓冲区大小的数据。
- 蜂窝 V2X 硬件中接入层的公共参数通常是预配置的,因此本版本不支持公共参数设置(即发射功率、中心频率)。
- 微控制器抽象层多核分发概念在本软件规范中作为「draft」实现。更多信息参见第 9 章。
4.2. 汽车域的适用性
本规范适用于所有汽车域。
5. 对其他模块的依赖
本章列出与 Cellular V2X Driver 模块交互的模块。
使用 Cellular V2X Driver 模块的模块:
- Ethernet Interface(EthIf)
5.1. 驱动服务
注意: 如果蜂窝 V2X 控制器为片内控制器,Cellular V2X Driver 模块不应使用任何其他驱动程序的服务。
如果使用片外蜂窝 V2X 控制器,Wireless Ethernet 驱动应使用其他 MCAL 驱动(例如 SPI、DIO)的服务。
注意: 在这种情况下,Cellular V2X Driver 不再属于微控制器抽象层,而是属于 ECU 抽象层的一部分。因此,理论上允许它使用所需的任何微控制器抽象层驱动。
实现提示:如果 Cellular V2X 驱动使用其他 MCAL 驱动(例如 SPI、DIO)的服务,必须确保在初始化 Wireless Ethernet 驱动之前这些驱动已经启动并运行。
Cellular V2X Driver 的所有接口都应以非阻塞方式实现。在操作可以立即且原子地完成的情况下,确认信息通过请求函数的返回码上报。或者,通过调用「request」函数启动一个操作,操作的结果通过相应的「confirm」回调上报。
6. 功能规格
Cellular V2X 驱动通过访问蜂窝 V2X 无线电提供通信,并使能中国 V2X 服务。在发送方向,驱动程序将包写入 Cellular V2X 驱动内部的适当缓冲区;在包接收方向,Cellular V2X 驱动调用接收包回调函数,并在参数中传入包内容。
6.1. 蜂窝V2X BSW协议栈
作为 AUTOSAR 分层软件架构的一部分,蜂窝 V2X BSW 模块也构成一个分层软件协议栈。为实现 V2X 服务,Ethernet Interface(EthIf)模块可以使用 Cellular V2X Driver 层访问一个或多个控制器,该层可以由一个或多个 Cellular V2X 驱动模块组成。
6.1.1. 索引方案
Cellular V2X 驱动的用户使用以太网驱动 [5] 中描述的索引方案来标识控制器资源。
Cellular V2X Driver 使用从零开始的索引来抽象硬件抽象层的访问。
注意: 配置中的索引 CV2xCtrlId 对应于第 7.3 章定义的 API 中附加的 CtrlId。
缓冲区索引(BufId)标识由 Cellular V2X Driver API 函数处理的一个蜂窝 V2X 缓冲区。
每个控制器的缓冲区由缓冲区索引 0 到(n-1)标识,其中 n 是相应控制器处理的缓冲区数量,接收和发送缓冲区的数量分别可通过 CV2xCtrlRxBufTotal 和 CV2xCtrlTxBufTotal 进行配置。
缓冲区索引仅在元组 <CtrlId, BufId> 内有效。
BufId 唯一地标识 Cellular V2X Driver 使用的缓冲区。
6.1.2. 通用需求
本章列出 Cellular V2X Driver 模块实现应满足的需求。Cellular V2X Driver 模块的环境由所有调用 Cellular V2X Driver 模块接口的模块组成。
Cellular V2X Driver 应确保所有接收和发送缓冲区的基地址满足相应平台所有 AUTOSAR 数据类型的内存对齐要求,以便可以进行高效的 DMA 和 Memcopy 操作。
Cellular V2X Driver 应在中断例程中调用 EthIf_TxConfirmation 以指示一次成功的发送(如果通知已通过 EthIfTxConfirmationFunction 使能)。
Cellular V2X Driver 应在中断例程中调用 EthIf_RxIndication 以指示一次成功的接收。
6.1.3. 按包参数
对于 Cellular V2X Driver,能够为蜂窝 V2X 的目标无线电配置发送和接收参数十分重要。
Cellular V2X Driver 应提供 API CV2x_GetBufCV2xPC5RxParams,提供与接收到的包相关的一系列基于缓冲区的接收参数。
Cellular V2X Driver 应提供 API CV2x_GetBufCV2xPC5TxParams,提供与发送的包相关的一系列基于缓冲区的发送参数。
Cellular V2X Driver 应提供 API CV2x_SetBufCV2xPC5TxParams,设置与发送的包相关的一系列基于缓冲区的发送参数。
6.1.4. 键/值参数映射
为了唯一引用所发送或接收的蜂窝 V2X 包的发送和接收参数,本模块内应使用唯一的枚举值。
API CV2x_GetBufCV2xPC5RxParams 使用类型 CV2x_BufCV2xPC5RxParamIdType,应将 [1] 中定义的以下参数转换为 uint32 或 uint8 类型。
| ParamId | ParamValue 类型 |
|---|---|
| CV2X_BUFCV2XPC5RXPID_SRC_LAYER2_ID | uint32 |
| CV2X_BUFCV2XPC5RXPID_DST_LAYER2_ID | uint32 |
| CV2X_BUFCV2XPC5RXPID_PPPP | uint8 |
| CV2X_BUFCV2XPC5RXPID_CBR | uint8 |
| CV2X_BUFCV2XPC5RXPID_MAX_DATA_RATE | uint32 |
| CV2X_BUFCV2XPC5RXPID_TRANSACTION_ID_32 | uint32 |
API CV2x_GetBufCV2xPC5TxParams 和 API CV2x_SetBufCV2xPC5TxParams 使用 CV2x_BufCV2xPC5TxParamIdType,应将 [1] 中定义的以下参数转换为 uint32 或 uint8 类型。
| ParamId | ParamValue 类型 |
|---|---|
| CV2X_BUFCV2XPC5TXPID_PDCP_SDU_TYPE | uint8 |
| CV2X_BUFCV2XPC5TXPID_SRC_LAYER2_ID | uint32 |
| CV2X_BUFCV2XPC5TXPID_DST_LAYER2_ID | uint32 |
| CV2X_BUFCV2XPC5TXPID_PPPP | uint8 |
| CV2X_BUFCV2XPC5TXPID_CBR | uint8 |
| CV2X_BUFCV2XPC5TXPID_TRAFFIC_PERIOD | uint32 |
| CV2X_BUFCV2XPC5TXPID_SRC_IP_ADDR | uint32 |
| CV2X_BUFCV2XPC5TXPID_TRANSACTION_ID_32 | uint32 |
API CV2x_GetChanTxParamIdType 使用 CV2x_GetChanTxParamIdType,应将 [1] 中定义的以下参数转换为 uint32 类型。
| ParamId | ParamValue 类型 |
|---|---|
| CV2X_GETCHRXPID_CBR | uint32 |
| CV2X_GETCHRXPID_TP | uint32 |
| CV2X_GETCHRXPID_SYNC_TYPE | uint32 |
| CV2X_GETCHRXPID_SYNC_STATUS | uint32 |
6.2. 错误分类
本章列出并分类本软件模块内可检测到的所有错误。每个错误按相关性(开发/生产)和相关错误代码进行分类。对于开发错误,定义了一个值。
6.2.1. 开发错误
| 错误类型 | 相关错误代码 | 错误值 |
|---|---|---|
| 无效的控制器索引 | CV2X_E_INV_CTRL_IDX | 0x01 |
| CV2x 模块未初始化 | CV2X_E_UNINIT | 0x02 |
| 参数列表中的指针无效 | CV2X_E_PARAM_POINTER | 0x03 |
| 参数无效 | CV2X_E_INV_PARAM | 0x04 |
| 模式无效 | CV2X_E_INV_MODE | 0x05 |
6.2.2. 运行时错误
没有运行时错误。
6.2.3. 瞬态故障
没有运行时错误。
6.2.4. 生产错误
没有运行时错误。
6.2.5. 扩展生产错误
没有扩展生产错误。扩展生产错误作为 Diagnostic Event Manager 的事件处理。事件 ID 在下表中定义,而实际值由 Diagnostic Event Manager 的配置在外部分配,并通过 Dem.h 包含进模块。
| 错误名称: | CV2X_E_ACCESS |
|---|---|
| 简短描述: | 蜂窝 V2X 控制器访问失败 |
| 长描述: | 监视对蜂窝 V2X 控制器的访问 |
| 检测条件: | 失败(Fail) —— 当对蜂窝 V2X 控制器的访问失败时,模块应以事件状态 DEM_EVENT_STATUS_PREFAILED 向 DEM 上报该扩展生产错误。 |
| 检测条件: | 通过(Pass) —— 当对蜂窝 V2X 控制器的访问成功时,模块应以事件状态 DEM_EVENT_STATUS_PREPASSED 向 DEM 上报该扩展生产错误。 |
| 二级参数: | 无 |
| 所需时间: | 无 |
| 监视频率: | 无 |
7. API规范
7.1. 导入的类型
本章列出从以下文件包含的所有类型。
| 模块 | 头文件 | 导入的类型 |
|---|---|---|
| ComStack_Types | ComStack_Types.h | BufReq_ReturnType |
| ComStack_Types | ComStackTypes.h | TimeStampQualType(draft) |
| ComStack_Types | ComStackTypes.h | TimeStampType(draft) |
| ComStack_Types | ComStackTypes.h | TimeTupleType(draft) |
| Dem | Rte_Dem_Type.h | Dem_EventIdType |
| Dem | Rte_Dem_Type.h | Dem_EventStatusType |
| Eth | Eth_GeneralTypes.h | Eth_BufIdxType |
| Eth | Eth_GeneralTypes.h | Eth_DataType |
| Eth | Eth_GeneralTypes.h | Eth_FrameType |
| Eth | Eth_GeneralTypes.h | Eth_ModeType |
| Eth | Eth_GeneralTypes.h | Eth_RxStatusType |
| Std | Std_Types.h | Std_ReturnType |
| Std | Std_Types.h | Std_VersionInfoType |
7.2. 类型定义
7.2.1. CV2x_ConfigType
| 名称 | CV2x_ConfigType | ||
|---|---|---|---|
| 类别 | Structure | ||
| 描述 | Post-build 配置的实现特定结构。 | ||
| 可通过 | CV2x.h 获得 |
7.2.2. CV2x_StateType
| 名称 | CV2x_StateType | ||
|---|---|---|---|
| 类别 | 枚举 | ||
| 取值 | CV2X_STATE_UNINIT | 0x00 | 驱动程序尚未配置 |
| CV2X_STATE_INIT | 0x01 | 驱动程序已配置 | |
| 描述 | 已接收包的无线参数。 | ||
| 可通过 | CV2x_GeneralTypes.h 获得 |
7.2.3. CV2x_BufCV2xPC5RxParamIdType
| 名称 | CV2x_BufCV2xPC5RxParamIdType | ||
|---|---|---|---|
| 类别 | 枚举 | ||
| 取值 | CV2X_BUFCV2XPC5RXPID_SRC_LAYER2_ID | 0x00 | 蜂窝 V2X 包的源 Layer 2 ID |
| CV2X_BUFCV2XPC5RXPID_DST_LAYER2_ID | 0x01 | 蜂窝 V2X 包的目的 Layer 2 ID | |
| CV2X_BUFCV2XPC5RXPID_PPPP | 0x02 | ProSe 按包优先级 | |
| CV2X_BUFCV2XPC5RXPID_CBR | 0x03 | 信道忙率 | |
| CV2X_BUFCV2XPC5RXPID_MAX_DATA_RATE | 0x04 | 最大数据速率 | |
| CV2X_BUFCV2XPC5RXPID_TRANSACTION_ID_32 | 0x05 | 已接收帧的唯一 id | |
| 描述 | 已接收包的无线参数。 | ||
| 可通过 | CV2x_GeneralTypes.h 获得 |
7.2.4. CV2x_BufCV2xPC5TxParamIdType
| 名称 | CV2x_BufCV2xPC5TxParamIdType | ||
|---|---|---|---|
| 类别 | 枚举 | ||
| 取值 | CV2X_BUFCV2XPC5TXPID_PDCP_SDU_TYPE | 0x00 | 网络层协议类型。 |
| CV2X_BUFCV2XPC5TXPID_SRC_LAYER2_ID | 0x01 | 蜂窝 V2X 包的源 Layer 2 ID | |
| CV2X_BUFCV2XPC5TXPID_DST_LAYER2_ID | 0x02 | 蜂窝 V2X 包的目的 Layer 2 ID | |
| CV2X_BUFCV2XPC5TXPID_PPPP | 0x03 | ProSe 按包优先级 | |
| CV2X_BUFCV2XPC5TXPID_PDB | 0x04 | 包时延预算(Packet Delay Budget) | |
| CV2X_BUFCV2XPC5TXPID_TRAFFIC_PERIOD | 0x05 | 业务周期(Traffic Period) | |
| CV2X_BUFCV2XPC5TXPID_SRC_IP_ADDR | 0x06 | 源 IP 地址 | |
| CV2X_BUFCV2XPC5TXPID_TRANSACTION_ID_16 | 0x07 | 待发送帧的唯一 id | |
| 描述 | 待发送包的无线参数。 | ||
| 可通过 | CV2x_GeneralTypes.h 获得 |
7.2.5. CV2x_GetChanTxParamIdType
| 名称 | CV2x_GetChanTxParamIdType | ||
|---|---|---|---|
| 类别 | 枚举 | ||
| 取值 | CV2X_GETCHTXPID_CBR | 0x00 | 信道忙闲比(Channel Busy Ratio) |
| CV2X_GETCHTXPID_TP | 0x01 | 发射功率(Transmit Power) | |
| CV2X_GETCHTXPID_SYNC_TYPE | 0x02 | 同步源 | |
| CV2X_GETCHTXPID_SYNC_STATUS | 0x03 | 同步状态 | |
| 描述 | 接收侧获取的无线信道参数。 | ||
| 可通过 | CV2x_GeneralTypes.h 获得 |
7.3. 函数定义
7.3.1. CV2x_Init
说明: 初始化 Cellular V2X 驱动程序。可通过 CV2x.h 获得。本服务为同步调用,不可重入。参数 CfgPtr(in):指向实现特定结构的指针。返回值:无。
函数 CV2x_Init 应存储配置结构 CV2xConfigSet 的访问地址,供后续 API 调用使用。
函数 CV2x_Init 应初始化当前 CV2xConfigSet 中所有已配置的蜂窝 V2X 控制器,操作可包括:
- 禁用所有控制器
- 清除挂起的蜂窝 V2X 中断
- 配置所有控制器配置参数(例如帧长度等)
- 配置所有发送/接收资源(例如缓冲区初始化)
- 删除所有挂起的发送和接收请求
函数 CV2x_Init 应将组件的状态设置为 CV2X_STATE_INIT(当所有初始化操作完成时)。
函数 CV2x_Init 应检查对蜂窝 V2X 控制器的访问。如果检查失败,函数 CV2x_Init 应引发生产错误 CV2X_E_ACCESS。
7.3.2. CV2x_GetVersionInfo
说明: 返回本模块的版本信息。可通过 CV2x.h 获得。本服务为同步调用,可重入。参数 VersionInfoPtr(out):存储本模块版本信息的指针。返回值:无。
如果启用了开发错误检测:函数 CV2x_GetVersionInfo 应检查参数 VersionInfoPtr 是否有效。如果检查失败,函数 CV2x_GetVersionInfo 应引发开发错误 CV2X_E_PARAM_POINTER。
7.3.3. CV2x_SetControllerMode
说明: 启用/禁用被索引的控制器。可通过 CV2x.h 获得。本服务为异步调用,不可重入。参数 CtrlId(in):Cellular V2X Driver 上下文中控制器的索引。参数 CtrlMode(in):ETH_MODE_DOWN:禁用控制器;ETH_MODE_ACTIVE:启用控制器。返回值:Std_ReturnType,E_OK:成功;E_NOT_OK:无法改变控制器模式。
函数 CV2x_SetControllerMode 应将控制器置于参数「CtrlMode」给定的指定模式:
- 在模式 ETH_MODE_DOWN 下,驱动程序应:
- 禁用蜂窝 V2X 控制器
- 重置所有发送和接收缓冲区(即忽略所有挂起的发送和接收请求)
- 在模式 ETH_MODE_ACTIVE 下,驱动程序应:
- 启用所有发送和接收缓冲区
- 启用蜂窝 V2X 控制器
如果启用了开发错误检测:函数 CV2x_SetControllerMode 应检查先前是否已调用过服务 CV2x_Init。如果检查失败,函数 CV2x_SetControllerMode 应引发开发错误 CV2X_E_UNINIT,否则(如果 DET 被禁用)返回 E_NOT_OK。
如果启用了开发错误检测:函数 CV2x_SetControllerMode 应检查参数 CtrlId 是否有效。如果检查失败,函数 CV2x_SetControllerMode 应引发开发错误 CV2X_E_INV_CTRL_IDX,否则(如果 DET 被禁用)返回 E_NOT_OK。
如果启用了开发错误检测:函数 CV2x_SetControllerMode 应检查先前是否已调用过服务 CV2x_Init。如果检查失败,函数 CV2x_SetControllerMode 应引发开发错误 CV2X_E_UNINIT,否则(如果 DET 被禁用)返回 E_NOT_OK。
函数 CV2x_SetControllerMode 要求先调用 CV2x_Init。
7.3.4. CV2x_GetControllerMode
说明: 获取被索引控制器的状态。可通过 CV2x.h 获得。本服务为同步调用,不可重入。参数 CtrlId(in):Cellular V2X Driver 上下文中控制器的索引。参数 CtrlModePtr(out):ETH_MODE_DOWN:禁用控制器;ETH_MODE_ACTIVE:启用控制器。返回值:Std_ReturnType,E_OK:成功;E_NOT_OK:无法改变控制器模式。
函数 CV2x_GetControllerMode 应读取当前控制器模式。
如果启用了开发错误检测:函数 CV2x_GetControllerMode 应检查先前是否已调用过服务 Cv2x_Init。如果检查失败,函数 CV2x_GetControllerMode 应引发开发错误 CV2X_E_UNINIT,否则(如果 DET 被禁用)返回 E_NOT_OK。
如果启用了开发错误检测:函数 CV2x_GetControllerMode 应检查参数 CtrlId 是否有效。如果检查失败,函数 CV2x_GetControllerMode 应引发开发错误 CV2X_E_INV_CTRL_IDX,否则(如果 DET 被禁用)返回 E_NOT_OK。
如果启用了开发错误检测:函数 CV2x_GetControllerMode 应检查参数 CtrlModePtr 是否有效。如果检查失败,函数 CV2x_GetControllerMode 应引发开发错误 CV2X_E_PARAM_POINTER,否则(如果 DET 被禁用)返回 E_NOT_OK。
函数 CV2x_GetControllerMode 要求先调用 CV2x_Init。
7.3.5. CV2x_ProvideTxBuffer
说明: 提供对指定控制器发送缓冲区的访问。可通过 CV2x.h 获得。本服务为同步调用,不可重入。参数 CtrlId(in):Cellular V2X Driver 上下文中控制器的索引。参数 Priority(in):用于选择不同无线发送队列的优先级值。参数 LenBytePtr(inout):in:期望的长度(字节);out:分配的长度(字节)。参数 BufIdPtr(out):被分配缓冲区资源的索引,用于后续请求。参数 BufPtr(out):被分配缓冲区的指针。返回值:BufReq_ReturnType,BUFREQ_OK:成功;BUFREQ_E_NOT_OK:检测到默认错误;BUFREQ_E_BUSY:所有缓冲区都在使用中;BUFREQ_E_OVFL:请求的缓冲区过大。
BufReq_ReturnType CV2x_ProvideTxBuffer ( uint8 CtrlId, uint8 Priority, Eth_BufIdxType* BufIdPtr, uint8** BufPtr, uint16* LenBytePtr )
函数 CV2x_ProvideTxBuffer 应提供一个发送缓冲区资源。
Cellular V2X Driver 应锁定该缓冲区,直到收到后续以 BufIdxPtr 参数中返回的缓冲区索引对 CV2x_Transmit 服务的调用。
如果控制器通过 CV2x_SetControllerMode 被禁用,所有被锁定的发送缓冲区都应被释放。
如果通过 Cv2x_ProvideTxBuffer 请求的缓冲区大于可用缓冲区长度,则不应锁定该缓冲区,而应返回可用长度和 BUFREQ_E_OVFL。
如果所有可用缓冲区都在使用中,组件应返回 BUFREQ_E_BUSY。
如果启用了开发错误检测:函数 CV2x_ProvideTxBuffer 应检查先前是否已调用过服务 CV2x_Init。如果检查失败,函数 CV2x_ProvideTxBuffer 应引发开发错误 CV2X_E_UNINIT 并返回 BUFREQ_E_NOT_OK。
如果启用了开发错误检测:函数 CV2x_ProvideTxBuffer 应检查参数 CtrlId 是否有效。如果检查失败,函数 CV2x_ProvideTxBuffer 应引发开发错误 CV2X_E_INV_CTRL_IDX 并返回 BUFREQ_E_NOT_OK。
如果启用了开发错误检测:函数 CV2x_ProvideTxBuffer 应检查参数 BufIdxPtr 是否有效。如果检查失败,函数 CV2x_ProvideTxBuffer 应引发开发错误 CV2X_E_PARAM_POINTER 并返回 BUFREQ_E_NOT_OK。
如果启用了开发错误检测:函数 CV2x_ProvideTxBuffer 应检查参数 BufPtr 是否有效。如果检查失败,函数 CV2x_ProvideTxBuffer 应引发开发错误 CV2X_E_PARAM_POINTER 并返回 BUFREQ_E_NOT_OK。
如果启用了开发错误检测:函数 CV2x_ProvideTxBuffer 应检查参数 LenBytePtr 是否有效。如果检查失败,函数 CV2x_ProvideTxBuffer 应引发开发错误 CV2X_E_PARAM_POINTER 并返回 BUFREQ_E_NOT_OK。
函数 CV2x_ProvideTxBuffer 要求先调用 CV2x_Init。
7.3.6. CV2x_Transmit
说明: 触发发送一个先前已填充的发送缓冲区。可通过 CV2x.h 获得。本服务为同步调用,不可重入。参数 CtrlId(in):Cellular V2X Driver 上下文中控制器的索引。参数 BufId(in):缓冲区资源的索引。参数 TxConfirmation(in):使能发送确认。参数 LenByte(in):数据长度(字节)(适配帧长度)。返回值:Std_ReturnType,E_OK:成功;E_NOT_OK:发送失败。
Std_ReturnType CV2x_Transmit ( uint8 CtrlId, Eth_BufIdxType BufId, boolean TxConfirmation, uint16 LenByte )
函数 CV2x_Transmit 应触发发送一个先前已填充的发送缓冲区。发送之后,驱动程序需要释放分配的缓冲区。实际缓冲区释放发生的时机由实现决定,例如在 CV2x_TxConfirmation、CV2x_MainFunction 的上下文中,或在下一次 CV2x_ProvideTxBuffer 期间。
如果控制器通过 CV2x_SetControllerMode 被禁用,所有挂起的发送缓冲区都应被释放。
如果启用了开发错误检测:函数 CV2x_Transmit 应检查先前是否已调用过服务 CV2x_Init。如果检查失败,函数 CV2x_Transmit 应引发开发错误 CV2X_E_UNINIT,否则(如果 DET 被禁用)返回 E_NOT_OK。
如果启用了开发错误检测:函数 CV2x_Transmit 应检查参数 CtrlId 是否有效。如果检查失败,函数 CV2x_Transmit 应引发开发错误 CV2X_E_INV_CTRL_IDX,否则(如果 DET 被禁用)返回 E_NOT_OK。
如果启用了开发错误检测:函数 CV2x_Transmit 应检查参数 BufIdx 是否有效。如果检查失败,函数 CV2x_Transmit 应引发开发错误 CV2X_E_INV_PARAM,否则(如果 DET 被禁用)返回 E_NOT_OK。
如果启用了开发错误检测:函数 CV2x_Transmit 应检查控制器模式是否为活动状态(ETH_MODE_ACTIVE)。如果检查失败,函数 CV2x_Transmit 应引发开发错误 CV2X_E_INV_MODE,否则(如果 DET 被禁用)返回 E_NOT_OK。
函数 CV2x_Transmit 要求先调用 CV2x_ProvideTxBuffer。
7.3.7. CV2x_TxConfirmation
说明: 触发发送确认。可通过 CV2x.h 获得。本服务为同步调用,不可重入。参数 CtrlId(in):Cellular V2X Driver 上下文中控制器的索引。返回值:无。
函数 CV2x_TxConfirmation 应检查所有已填充的发送缓冲区的发送是否成功。如果先前调用 CV2x_Transmit 服务时有所请求,函数 CV2x_TxConfirmation 使用回调函数 EthIf_TxConfirmation 对每个已发送的帧发出发送确认。
如果先前调用 CV2x_Transmit 函数时使能了发送确认,函数 CV2x_TxConfirmation 应释放缓冲区资源。
如果启用了开发错误检测:函数 CV2x_TxConfirmation 应检查先前是否已调用过服务 CV2x_Init。如果检查失败,函数 CV2x_TxConfirmation 应引发开发错误 CV2X_E_UNINIT。
如果启用了开发错误检测:函数 CV2x_TxConfirmation 应检查参数 CtrlId 是否有效。如果检查失败,函数 CV2x_TxConfirmation 应引发开发错误 CV2X_E_INV_CTRL_IDX。
如果启用了开发错误检测:函数 CV2x_TxConfirmation 应检查控制器模式是否为活动状态(ETH_MODE_ACTIVE)。如果检查失败,函数 CV2x_TxConfirmation 应引发开发错误 CV2X_E_INV_MODE。
函数 CV2x_TxConfirmation 要求先调用 CV2x_Init。
7.3.8. CV2x_Receive
说明: 触发帧接收。可通过 CV2x.h 获得。本服务为同步调用,不可重入。参数 CtrlId(in):Cellular V2X Driver 上下文中控制器的索引。参数 RxStatusPtr(out):指示是否已接收帧;如果是,还指示是否还有更多帧可用或帧已丢失。返回值:无。
函数 CV2x_Receive 应从接收缓冲区中读取下一帧。
函数 CV2x_Receive 使用回调函数 EthIf_RxIndication 将接收到的帧传递给以太网接口,并指示接收缓冲区中是否还有更多帧。
如果启用了开发错误检测:函数 CV2x_Receive 应检查先前是否已调用过服务 CV2x_Init。如果检查失败,函数 CV2x_Receive 应引发开发错误 CV2X_E_UNINIT。
如果启用了开发错误检测:函数 CV2x_Receive 应检查参数 CtrlId 是否有效。如果检查失败,函数 CV2x_Receive 应引发开发错误 CV2X_E_INV_CTRL_IDX。
如果启用了开发错误检测:函数 CV2x_Receive 应检查控制器模式是否为活动状态(ETH_MODE_ACTIVE)。如果检查失败,函数 CV2x_Receive 应引发开发错误 CV2X_E_INV_MODE。
接收到的广播帧应通过回调函数 EthIf_RxIndication 指示给 Ethernet Interface。
函数 CV2x_Receive 要求先调用 CV2x_Init。
7.3.9. CV2x_GetBufCV2xPC5RxParams
说明: 读取与接收到的包相关的值。例如,这可以是针对单个包的 CBR。本 API 仅在 CV2x_Receive 的上下文中有效。可通过 CV2x.h 获得。本服务为同步调用,不可重入。参数 CtrlId(in):Cellular V2X Driver 上下文中控制器的索引。参数 RxParamIds(in):所请求参数的 ID。参数 NumParams(in):所请求参数的数量。参数 ParamValues(out):所请求参数的值。返回值:Std_ReturnType,E_OK:成功;E_NOT_OK:读取参数失败。
Std_ReturnType CV2x_GetBufCV2xPC5RxParams ( uint8 CtrlId, const CV2x_BufCV2xPC5RxParamIdType* RxParamIds, uint32* ParamValues, uint8 NumParams )
如果启用了开发错误检测:函数 CV2x_GetBufCV2xPC5RxParams 应检查先前是否已调用过 CV2x_Init。如果检查失败,函数 CV2x_GetBufCV2xPC5RxParams 应引发开发错误 CV2X_E_UNINIT。
如果启用了开发错误检测:函数 CV2x_GetBufCV2xPC5RxParams 应检查参数 CtrlId 是否有效。如果检查失败,函数 CV2x_GetBufCV2xPC5RxParams 应引发开发错误 CV2X_E_INV_CTRL_IDX,否则(如果 DET 被禁用)返回 E_NOT_OK。
如果启用了开发错误检测:函数 CV2x_GetBufCV2xPC5RxParams 应检查参数 RxParamIds 是否有效。如果检查失败,函数 CV2x_GetBufCV2xPC5RxParams 应引发开发错误 CV2X_E_PARAM_POINTER。
如果启用了开发错误检测:函数 CV2x_GetBufCV2xPC5RxParams 应检查参数 ParamValues 是否有效。如果检查失败,函数 CV2x_GetBufCV2xPC5RxParams 应引发开发错误 CV2X_E_PARAM_POINTER。
7.3.10. CV2x_GetBufCV2xPC5TxParams
说明: 读取与所发送包的接收方向相关的值。例如,这可以是针对单个包的事务 ID。本 API 仅在 CV2x_TxConfirmation 的上下文中有效。可通过 CV2x.h 获得。本服务为同步调用,不可重入。参数 CtrlId(in):Cellular V2X Driver 上下文中控制器的索引。参数 TxParamIds(in):所请求参数的 ID。参数 NumParams(in):所请求参数的数量。参数 ParamValues(out):所请求参数的值。返回值:Std_ReturnType,E_OK:成功;E_NOT_OK:读取参数失败。
Std_ReturnType CV2x_GetBufCV2xPC5TxParams ( uint8 CtrlId, const CV2x_BufCV2xPC5TxParamIdType* TxParamIds, uint32* ParamValues, uint8 NumParams )
如果启用了开发错误检测:函数 CV2x_GetBufCV2xPC5TxParams 应检查先前是否已调用过服务 CV2x_Init。如果检查失败,函数 CV2x_GetBufCV2xPC5TxParams 应引发开发错误 CV2X_E_UNINIT。
如果启用了开发错误检测:函数 CV2x_GetBufCV2xPC5TxParams 应检查参数 CtrlId 是否有效。如果检查失败,函数 CV2x_GetBufCV2xPC5TxParams 应引发开发错误 CV2X_E_INV_CTRL_IDX,否则(如果 DET 被禁用)返回 E_NOT_OK。
如果启用了开发错误检测:函数 CV2x_GetBufCV2xPC5TxParams 应检查参数 TxParamIds 是否有效。如果检查失败,函数 CV2x_GetBufCV2xPC5TxParams 应引发开发错误 CV2X_E_PARAM_POINTER。
如果启用了开发错误检测:函数 CV2x_GetBufCV2xPC5TxParams 应检查参数 ParamValues 是否有效。如果检查失败,函数 CV2x_GetBufCV2xPC5TxParams 应引发开发错误 CV2X_E_PARAM_POINTER。
7.3.11. CV2x_SetBufCV2xPC5TxParams
说明: 为特定缓冲区(待发送的包)设置与发送方向相关的值。例如,这可以是属于单个包的 PPPP。可通过 CV2x.h 获得。本服务为同步调用,不可重入。参数 CtrlId(in):Cellular V2X Driver 上下文中控制器的索引。参数 BufId(in):缓冲区资源的索引。参数 TxParamIds(in):所请求参数的 ID。参数 ParamValues(in):提供给发送无线电的参数值。参数 NumParams(in):所请求参数的数量。返回值:Std_ReturnType,E_OK:成功;E_NOT_OK:读取参数失败。
Std_ReturnType CV2x_SetBufCV2xPC5TxParams ( uint8 CtrlId, Eth_BufIdxType BufId, const CV2x_BufCV2xPC5TxParamIdType* TxParamIds, uint32* ParamValues, uint8 NumParams )
如果启用了开发错误检测:函数 CV2x_SetBufCV2xPC5TxParams 应检查先前是否已调用过服务 CV2x_Init。如果检查失败,函数 CV2x_SetBufCV2xPC5TxParams 应引发开发错误 CV2X_E_UNINIT。
如果启用了开发错误检测:函数 CV2x_SetBufCV2xPC5TxParams 应检查参数 CtrlId 是否有效。如果检查失败,函数 CV2x_SetBufCV2xPC5TxParams 应引发开发错误 CV2X_E_INV_CTRL_IDX,否则(如果 DET 被禁用)返回 E_NOT_OK。
如果启用了开发错误检测:函数 CV2x_SetBufCV2xPC5TxParams 应检查参数 BufId 是否有效。如果检查失败,函数 CV2x_SetBufCV2xPC5TxParams 应引发开发错误 CV2X_E_INV_PARAM,否则(如果 DET 被禁用)返回 E_NOT_OK。
如果启用了开发错误检测:函数 CV2x_SetBufCV2xPC5TxParams 应检查参数 TxParamIds 是否有效。如果检查失败,函数 CV2x_SetBufCV2xPC5TxParams 应引发开发错误 CV2X_E_PARAM_POINTER。
如果启用了开发错误检测:函数 CV2x_SetBufCV2xPC5TxParams 应检查参数 ParamValues 是否有效。如果检查失败,函数 CV2x_SetBufCV2xPC5TxParams 应引发开发错误 CV2X_E_PARAM_POINTER。
7.3.12. CV2x_GetChanCV2xPC5TxParams
说明: 读取与信道接收方向相关的值。例如,这可以是信道忙闲比(CBR)。可通过 CV2x.h 获得。本服务为同步调用,不可重入。参数 CtrlId(in):Cellular V2X Driver 上下文中控制器的索引(收发器 ID)。参数 ChannelId(in):收发器无线电信道的索引。参数 ParamIds(in):要读取的参数 ID。参数 NumParams(in):要读取的参数数量。参数 ParamValues(out):所请求参数的值。返回值:Std_ReturnType,E_OK:成功;E_NOT_OK:读取参数失败。
Std_ReturnType CV2x_GetChanCV2xPC5TxParams ( uint8 CtrlId, uint8 ChannelId, const CV2x_GetChanTxParamIdType* ParamIds, uint32* ParamValues, uint8 NumParams )
函数 CV2x_GetChanCV2xPC5TxParams 应对 ParamIds 和 ParamValues 参数使用 SWS_CV2x_00027 规定的类型映射。
如果启用了开发错误检测:函数 CV2x_GetChanCV2xPC5TxParams 应检查先前是否已调用过服务 CV2x_Init。如果检查失败,函数 CV2x_GetChanCV2xPC5TxParams 应引发开发错误 CV2X_E_UNINIT。
如果启用了开发错误检测:函数 CV2x_GetChanCV2xPC5TxParams 应检查参数 CtrlId 是否有效。如果检查失败,函数 CV2x_GetChanCV2xPC5TxParams 应引发开发错误 CV2X_E_INV_CTRL_IDX,否则(如果 DET 被禁用)返回 E_NOT_OK。
如果启用了开发错误检测:函数 CV2x_GetChanCV2xPC5TxParams 应检查参数 ChannelId 是否有效。如果检查失败,函数 CV2x_GetChanCV2xPC5TxParams 应引发开发错误 CV2X_E_PARAM_POINTER。
如果启用了开发错误检测:函数 CV2x_GetChanCV2xPC5TxParams 应检查参数 ParamIds 是否有效。如果检查失败,函数 CV2x_GetChanCV2xPC5TxParams 应引发开发错误 CV2X_E_PARAM_POINTER。
如果启用了开发错误检测:函数 CV2x_GetChanCV2xPC5TxParams 应检查参数 ParamsValues 是否有效。如果检查失败,函数 CV2x_GetChanCV2xPC5TxParams 应引发开发错误 CV2X_E_PARAM_POINTER。
7.4. 回调通知
Cellular V2X Driver 不提供任何回调函数。
7.5. 调度函数
7.5.1. CV2x_MainFunction
说明: 支持间接发送(扩展帧时序约束)。用于轮询状态变化。当控制器模式改变时调用 EthIf_CtrlModeIndication。可通过 SchM_CV2x.h 获得。服务 ID 0x10。
函数 CV2x_MainFunction 用于轮询状态变化。当控制器模式改变时,应调用 EthIf_CtrlModeIndication。
函数 CV2x_MainFunction 用于硬件/软件实现特定的周期性任务执行。
7.6. 期望接口
7.6.1. 强制接口
本章定义实现模块核心功能所需的全部外部接口。
| API 函数 | 头文件 | 描述 |
|---|---|---|
| Dem_SetEventStatus | Dem.h | 由 SW-C 或 BSW 模块调用,向 Dem 上报监视状态信息。调用 Dem_SetEventStatus 的 BSW 模块可以安全地忽略返回值。仅当 ({Dem/DemConfigSet/DemEventParameter/DemEventReportingType} == STANDARD_REPORTING) 时,本 API 才可用 |
| EthIf_CtrlModeIndication | EthIf.h | 当模式被读出时异步调用。由先前的 <EthDrv>_SetControllerMode 调用触发。可在触发函数内直接调用 |
| EthIf_RxIndication | EthIf.h | 由被索引控制器接收的以太网帧的接收指示 |
| EthIf_TxConfirmation | EthIf.h | 确认由被索引控制器的帧发送 |
Cellular V2X Driver 应忽略函数 EthIf_RxIndication 中的输入参数 FrameType 和 PhysAddr,因为 FrameType 在蜂窝 V2X 通信中不使用,而 PhysAddr 通过函数 EthIf_GetBufCV2xPC5RxParams 获取。
7.6.2. 可选接口
本章定义实现模块可选功能所需的全部外部接口。
| API 函数 | 头文件 | 描述 |
|---|---|---|
| Det_ReportError | Det.h | 上报开发错误的服务 |
7.6.3. 可配置接口
Cellular V2X Driver 不使用可配置接口。
8. 时序图
Cellular V2X Driver 与 Ethernet Interface 的交互方式与以太网驱动相同,时序图参见 [6]。
9. 配置规范
第 9.1 章规定 CV2x 模块的结构(容器)和参数。此外还规定了模块 CV2x 的发布信息。
9.1. 容器与配置参数
以下各章汇总所有配置参数。
Cellular V2X Driver 模块应拒绝其实现所不支持的、带有分区映射的配置。
9.1.1. 变体
Cellular V2X Driver 模块应支持预编译期、链接期和 post-build 期配置。
9.1.2. CV2x
| SWS 条目 | [ECUC_CV2x_00001] |
|---|---|
| 模块名称 | CV2x |
| 描述 | CV2x 模块(Cellular V2X Driver)的配置。 |
| Post-Build 变体支持 | true |
| 支持的配置变体 | VARIANT-LINK-TIME, VARIANT-POST-BUILD, VARIANT-PRE-COMPILE |
| 容器名称 | 多重性 | 作用域/依赖 |
|---|---|---|
| CV2xConfigSet | 1 | 该容器包含 AUTOSAR CV2x 模块的配置参数和子容器。 |
| CV2xGeneral | 1 | Cellular V2X Driver 的通用配置。 |
9.1.3. CV2xGeneral
| SWS 条目 | [ECUC_CV2x_00002] |
|---|---|
| 容器名称 | CV2xGeneral |
| 父容器 | CV2x |
| 描述 | Cellular V2X Driver 的通用配置。 |
| 配置参数 | 见下方参数表 |
| SWS 条目 | [ECUC_CV2x_00004] |
|---|---|
| 参数名称 | CV2xDevErrorDetect |
| 父容器 | CV2xGeneral |
| 描述 | 将默认错误跟踪器(Det)的检测和通知打开或关闭。* true:检测和通知被使能。* false:检测和通知被禁用。 |
| 多重性 | 1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | false |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_CV2x_00005] |
|---|---|
| 参数名称 | CV2xIndex |
| 父容器 | CV2xGeneral |
| 描述 | 指定本模块实例的 InstanceId。如果只有一个实例,其 Id 应为 0。 |
| 多重性 | 1 |
| 类型 | EcucIntegerParamDef |
| 范围 | 0 .. 255 |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_CV2x_00006] |
|---|---|
| 参数名称 | CV2xMainFunctionPeriod |
| 父容器 | CV2xGeneral |
| 描述 | 以秒为单位指定主函数 CV2x_MainFunction 的周期。Cellular V2X 驱动不需要此信息,但 BSW 调度器需要。 |
| 多重性 | 1 |
| 类型 | EcucFloatParamDef |
| 范围 | ]0 .. INF[ |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_CV2x_00007] |
|---|---|
| 参数名称 | CV2xVersionInfoApi |
| 父容器 | CV2xGeneral |
| 描述 | 使能/禁用版本信息 API。 |
| 多重性 | 1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | false |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_CV2x_00008] |
|---|---|
| 参数名称 | CV2xEcucPartitionRef |
| 父容器 | CV2xGeneral |
| 描述 | 将 Cellular V2X 驱动映射到零个或多个 ECUC 分区,使模块的 API 在该分区中可用。Cellular V2X 驱动将在每个分区中作为一个独立实例运行。 |
| 多重性 | 0..* |
| 类型 | Reference to EcucPartition |
| Post-Build 变体多重性 | false |
| Post-Build 变体值 | true |
| 多重性配置类 | Pre-compile time:x;Link time:-;Post-build time:- |
| 值配置类 | Pre-compile time:x;Link time:-;Post-build time:- |
| 作用域/依赖 | scope: ECU |
无包含的容器。
注意: 模块将在每个分区中作为一个独立实例运行,即所调用的 API 只作用于其被调用所在的分区。
注意: 如果 CV2xEcucPartitionRef 引用一个或多个 ECUC 分区,则 CV2xCtrlEcucPartitionRef 的多重性应为 1,并且也应引用这些 ECUC 分区之一。
9.1.4. CV2xConfigSet
| SWS 条目 | [ECUC_CV2x_00003] |
|---|---|
| 容器名称 | CV2xConfigSet |
| 父容器 | CV2x |
| 描述 | 该容器包含 AUTOSAR CV2x 模块的配置参数和子容器。 |
| 配置参数 | 见下方参数表 |
| 容器名称 | 多重性 | 作用域/依赖 |
|---|---|---|
| CV2xCtrlConfig | 1 | 单个控制器的配置 |
9.1.5. CV2xCtrlConfig
| SWS 条目 | [ECUC_CV2x_00009] |
|---|---|
| 容器名称 | CV2xCtrlConfig |
| 父容器 | CV2xConfigSet |
| 描述 | 单个控制器的配置。 |
| 配置参数 | 见下方参数表 |
| SWS 条目 | [ECUC_CV2x_00010] |
|---|---|
| 参数名称 | CV2xCtrlId |
| 父容器 | CV2xCtrlConfig |
| 描述 | 指定所配置控制器的实例 ID。 |
| 多重性 | 1 |
| 类型 | EcucIntegerParamDef(为该参数生成符号名) |
| 范围 | 0 .. 255 |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: ECU |
| SWS 条目 | [ECUC_CV2x_00011] |
|---|---|
| 参数名称 | CV2xCtrlRxBufLenByte |
| 父容器 | CV2xCtrlConfig |
| 描述 | 限制最大接收缓冲区长度(帧长度)(字节)。 |
| 多重性 | 1 |
| 类型 | EcucIntegerParamDef |
| 范围 | 0 .. 131071 |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(VARIANT-PRE-COMPILE);Link time:x(VARIANT-LINK-TIME);Post-build time:x(VARIANT-POST-BUILD) |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_CV2x_00013] |
|---|---|
| 参数名称 | CV2xCtrlRxBufTotal |
| 父容器 | CV2xCtrlConfig |
| 描述 | 配置接收缓冲区的数量。 |
| 多重性 | 1 |
| 类型 | EcucIntegerParamDef |
| 范围 | 0 .. 255 |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(VARIANT-PRE-COMPILE);Link time:x(VARIANT-LINK-TIME);Post-build time:x(VARIANT-POST-BUILD) |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_CV2x_00012] |
|---|---|
| 参数名称 | CV2xCtrlTxBufLenByte |
| 父容器 | CV2xCtrlConfig |
| 描述 | 限制最大发送缓冲区长度(帧长度)(字节)。 |
| 多重性 | 1 |
| 类型 | EcucIntegerParamDef |
| 范围 | 0 .. 131071 |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(VARIANT-PRE-COMPILE);Link time:x(VARIANT-LINK-TIME);Post-build time:x(VARIANT-POST-BUILD) |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_CV2x_00014] |
|---|---|
| 参数名称 | CV2xCtrlTxBufTotal |
| 父容器 | CV2xCtrlConfig |
| 描述 | 配置发送缓冲区的数量。 |
| 多重性 | 1 |
| 类型 | EcucIntegerParamDef |
| 范围 | 0 .. 255 |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(VARIANT-PRE-COMPILE);Link time:x(VARIANT-LINK-TIME);Post-build time:x(VARIANT-POST-BUILD) |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_CV2x_00015] |
|---|---|
| 参数名称 | CV2xCtrlEcucPartitionRef |
| 父容器 | CV2xCtrlConfig |
| 描述 | 将蜂窝 V2X 控制器映射到零个或一个 ECUC 分区。所引用的 ECUC 分区是 Cellular V2X 驱动映射到的 ECUC 分区的子集。 |
| 多重性 | 0..1 |
| 类型 | Reference to EcucPartition |
| Post-Build 变体多重性 | true |
| Post-Build 变体值 | true |
| 多重性配置类 | Pre-compile time:x;Link time:-;Post-build time:- |
| 值配置类 | Pre-compile time:x;Link time:-;Post-build time:- |
| 作用域/依赖 | scope: ECU |
| 容器名称 | 多重性 | 作用域/依赖 |
|---|---|---|
| CV2xDemEventParameterRefs | 0..1 | 包含对 DemEventParameter 元素的引用的容器,当相应错误发生时应使用 API Dem_SetEventStatus 调用这些元素。EventId 取自所引用 DemEventParameter 的 DemEventId 符号值。标准化错误在此容器中提供,并可通过供应商特定错误引用进行扩展。 |
9.1.6. CV2xDemEventParameterRefs
| SWS 条目 | [ECUC_CV2x_00016] |
|---|---|
| 容器名称 | CV2xDemEventParameterRefs |
| 父容器 | CV2xCtrlConfig |
| 描述 | 包含对 DemEventParameter 元素的引用的容器,当相应错误发生时应使用 API Dem_SetEventStatus 调用这些元素。EventId 取自所引用 DemEventParameter 的 DemEventId 符号值。标准化错误在此容器中提供,并可通过供应商特定错误引用进行扩展。 |
| Post-Build 变体多重性 | true |
| 多重性配置类 | Pre-compile time:x(VARIANT-PRE-COMPILE);Link time:x(VARIANT-LINK-TIME);Post-build time:x(VARIANT-POST-BUILD) |
| 配置参数 | 见下方参数表 |
| SWS 条目 | [ECUC_CV2x_00017] |
|---|---|
| 参数名称 | CV2X_E_ACCESS |
| 父容器 | CV2xDemEventParameterRefs |
| 描述 | 对当发生错误「控制器访问失败」时应发出的 DemEventParameter 的引用。 |
| 多重性 | 0..1 |
| 类型 | Symbolic name reference to DemEventParameter |
| Post-Build 变体多重性 | true |
| Post-Build 变体值 | true |
| 多重性配置类 | Pre-compile time:x(VARIANT-PRE-COMPILE);Link time:x(VARIANT-LINK-TIME);Post-build time:x(VARIANT-POST-BUILD) |
| 值配置类 | Pre-compile time:x(VARIANT-PRE-COMPILE);Link time:x(VARIANT-LINK-TIME);Post-build time:x(VARIANT-POST-BUILD) |
| 作用域/依赖 | scope: local |
无包含的容器。
B. AUTOSAR 可追溯项变更历史
请注意,本章中的列表也包括在后续版本中已从规范中移除的可追溯项。这些项不会作为超链接出现在文档中。
B.1. 本文档按 AUTOSAR 发布版本 R23-11 的可追溯项历史
B.1.1. R23-11 中新增的规范项
无
B.1.2. R23-11 中变更的规范项
无
B.1.3. R23-11 中删除的规范项
无
B.1.4. R23-11 中新增的约束
无
B.1.5. R23-11 中变更的约束
无
B.1.6. R23-11 中删除的约束
无