V2xFac
1. 简介和功能概述
本文档规定 AUTOSAR 基础软件模块 Vehicle-2-X Facilities(V2xFac)的功能、API 和配置。Vehicle-2-X Facilities 层与 Vehicle-2-X Basic Transport(V2xBtp)、Vehicle-2-X GeoNetworking(V2xGn)、Vehicle-2-X Management(V2xM)、Vehicle-2-X Data Manager(V2xDM)以及通信驱动层一起,在 AUTOSAR 架构中构成 V2X 协议栈。
V2xFac 模块设计为硬件无关。
ETSI 架构的 V2x Facilities 层被拆分为两个 AUTOSAR 模块 V2xFac 和 V2xDM。
V2xFac 模块依赖于应用层中 V2X 实体的服务和下层 V2xBtp 模块,并向 V2xDM 模块提供服务。
1.1. 架构总览
V2xFac 模块在 AUTOSAR BSW 和分层软件架构中的位置如下图所示。
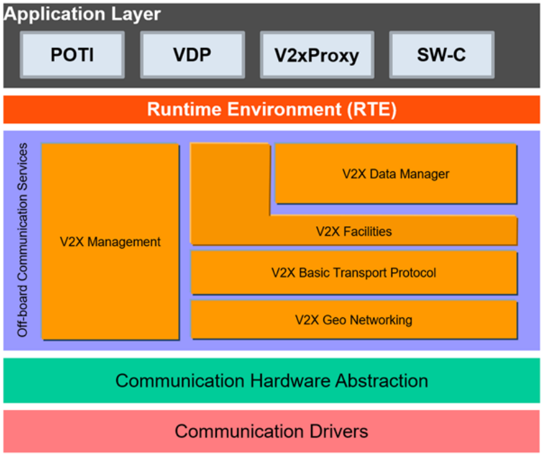
V2xFac 模块支持 V2X 应用之间数据交换的公共消息管理。
它提供用于发送的基本服务(BS)协作感知(CA)和分布式环境通知(DEN)。在接收方向,它分析接收到的消息的报头,并将受支持消息的载荷提供给 V2xDM 模块。
1.2. 功能总览
V2xFac 模块实现用于发送的 CA 和 DEN 基本服务。在接收方向,支持以下服务的报头分析:
- CA
- DEN
- IVI
- RLT
- TLM。
消息按配置提供给 V2XDM。
每类消息都可以基于配置被系统地丢弃。
默认情况下,CAM、DENM、IVIM、SPATEM 和 MAPEM 消息可以被接收,并在提供给 V2xDM 进行拆解之前检查其 ITS 报头。或者,通过基于 BTP 端口和 ITS AID 的配置,其他消息可以提供给 V2xDM 模块而不是被丢弃。
1.2.1. 协作感知(CA)
1.2.1.1. AUTOSAR 架构中的 CA 基本服务
CA 基本服务是运行 CAM 协议的设施层实体。
它提供两种服务:CAM 的发送和接收。
CA 基本服务向其他 ITS-S 生成并发送 CAM,或者从 ITS-S 接收 CAM 并将其载荷提供给 V2xDM 模块(参见 [1] 第 4 章)。
CA 基本服务使用 V2X 协议栈下层协议实体提供的服务来分发 CAM。
收到 CAM 后,CA 基本服务使 CAM 的内容对 V2xDM 模块可用。
接收到的 CAM 的选定数据集由 V2xDM 模块通过标准化的 AUTOSAR 服务接口提供给上层应用层。
它可以与 AUTOSAR 应用层接口,以收集用于 CAM 生成的相关信息(车辆数据提供者 —— VDP)。
1.2.1.2. CA 基本服务功能架构
「按照 ETSI TS 102 894-1 [2],CA 基本服务是设施层应用支持域的一部分,图中展示了 CA 基本服务的功能块以及与其他设施和层的接口。」
对于 CAM 的发送和接收,V2xFac 的 CA 基本服务部分应提供以下子功能:
- 编码 CAM
- 解码 CAM 报头
- CAM 发送管理
- CAM 接收管理
详情参见 [1] 第 5.2 章。
1.2.2. 分布式环境通知(DEN)
1.2.2.1. AUTOSAR 架构中的 DEN 基本服务
DEN 基本服务是运行 DENM 协议的设施层实体。它向 AUTOSAR 应用层的实体和 V2xDM 模块提供服务(参见 [3] 第 4.2 章)。
DEN 基本服务向其他 ITS-S 生成并发送 DENM,或者从其他 ITS-S 接收 DENM 并将其载荷提供给 V2xDM 模块(参见 [3] 第 5 和 6 章)。
收到 DENM 后,DEN 基本服务在将其提供给 V2xDM 模块之前检查 DENM 的报头,V2xDM 模块使选定的内容对 V2X 应用可用。
1.2.2.2. DEN 基本服务功能架构
对于 DENM 的发送和接收,DEN 基本服务应提供以下子功能:
- 编码 DEN
- 解码 DEN 报头
- DEN 发送管理
- DEN 接收管理
- 保活转发(Keep-Alive forwarding)
详情参见 [3] 第 5.3 章。
1.2.3. 车辆数据提供者(VDP)
VDP 与车辆网络相连,提供车辆状态信息。
在 AUTOSAR 架构中,VDP 服务是应用层内的一个 V2X 应用,不属于 V2xFac。
VDP 向下层(V2X 服务)提供一个接口。
设施基本服务 CA 和 DEN 从该接口获取车辆相关数据。
V2xM 从该接口获取例如位置和时间信息。
1.2.4. 局部动态地图(LDM)
[5] 中概述的 LDM 是 ITS-S 中的一个数据库,可以用接收到的 CAM 或 DENM 数据更新。
V2x 应用可以从 LDM 检索信息以进行进一步处理。
在 AUTOSAR 架构中,LDM 服务是应用层内的一个 V2X 应用,不属于 V2xFac 模块。
详情参见 [5] 第 5.1 章。
1.2.5. 基础设施到车辆信息(IVI)
1.2.5.1. AUTOSAR 架构中的 IVI 服务
IVI 服务是提供 IVIM 接收的设施层实体。
IVI 服务从基础设施 ITS-S 接收 IVIM,并在将其载荷提供给 V2xDM 模块之前检查其报头(参见 [6] 第 7 章)。
收到 IVIM 载荷后,V2xDM 模块使 IVIM 的选定内容对 V2X 应用可用。
由于这些消息不需要任何单独处理,它们在 AUTOSAR 中的接收通过一个通用服务实现(参见第 7.5.3 节)。
1.2.5.2. IVI 服务功能架构
按照 ETSI TS 103 301 [6],IVI 服务是设施层应用支持域的一部分,其中展示了 IVI 服务的功能块以及与其他设施和层的接口。
对于 IVIM 的接收,V2xFac 的 IVI 服务部分应提供以下子功能:
- 解码 IVIM 报头
- IVIM 接收管理
1.2.6. 道路与车道拓扑(RLT)服务
1.2.6.1. AUTOSAR 架构中的 RLT 服务
RLT 服务是提供 MAPEM 接收的设施层实体。
RLT 服务从基础设施 ITS-S 接收 MAPEM,并在将其载荷提供给 V2xDM 模块之前检查其报头(参见 [6] 第 6 章)。
收到 MAPEM 载荷后,V2XDM 模块使 MAPEM 的选定内容对 V2X 应用可用。
由于这些消息不需要任何单独处理,它们在 AUTOSAR 中的接收通过一个通用服务实现(参见第 7.5.3 节)。
1.2.6.2. RLT 服务功能架构
按照 ETSI TS 103 301 [6],RLT 服务是设施层应用支持域的一部分,其中展示了 RLT 服务的功能块以及与其他设施和层的接口。
对于 MAPEM 的接收,V2xFac 的 RLT 服务部分应提供以下子功能:
- 解码 MAPEM 报头
- MAPEM 接收管理
1.2.7. 交通灯操控(TLM)服务
1.2.7.1. AUTOSAR 架构中的 TLM 服务
TLM 服务是提供 SPATEM 接收的设施层实体。
TLM 服务从基础设施 ITS-S 接收 SPATEM,并在将其载荷提供给 V2xDM 模块之前检查其报头(参见 [6] 第 5 章)。
收到 SPATEM 载荷后,V2xDM 模块使 SPATEM 的选定内容对 V2X 应用可用。
由于这些消息不需要任何单独处理,它们在 AUTOSAR 中的接收通过一个通用服务实现(参见第 7.5.3 节)。
1.2.7.2. TLM 服务功能架构
按照 ETSI TS 103 301 [6],TLM 服务是设施层应用支持域的一部分,其中展示了 TLM 服务的功能块以及与其他设施和层的接口。
对于 SPATEM 的接收,V2xFac 的 TLM 服务部分应提供以下子功能:
- 解码 SPATEM 报头
- SPATEM 接收管理
2. 缩略语
以下术语表包含与 V2X Facilities 模块相关、但未包含在 AUTOSAR 术语表 [7] 中的缩略语和缩写。
DEM
诊断事件管理器(Diagnostic Event Manager)。
DET
默认错误跟踪器(Default Error Tracer)。
API
应用编程接口(Application Programming Interface)。
BS
基本服务(Basic Service)。
BSW
基础软件(Basic Software)。
BTP
基本传输协议(Basic Transport Protocol)。
CA
协作感知(Cooperative Awareness)。
CAM
协作感知消息(Cooperative Awareness Message)。
DCC
分布式拥塞控制(Decentralized Congestion Control)。
DE
数据元素(Data Element)。
DEN
分布式环境通知(Decentralized Environmental Notification)。
DENM
分布式环境通知消息(Decentralized Environmental Notification Messages)。
DF
数据帧(Data Frame)。
EcuM
电子控制单元管理器(Electronic Control Unit Manager)。
ETSI
欧洲电信标准协会(European Telecommunications Standards Institute)。
IF
接口(Interface)。
ITS
智能交通系统(Intelligent Transport System)。
ITS-S
ITS 站(ITS-Station)。
KAF
DENM 保活转发(DENM Keep Alive Forwarding)。
LDM
局部动态地图(Local Dynamic Map)。
POTI
位置与时间管理(Position and Time management)。
RSU
路侧单元(Road Side Unit)。
VDP
车辆数据提供者(Vehicle Data Provider)。
V2X
车辆到车辆(V2V)、车辆到基础设施(V2I)和/或基础设施到车辆(I2V)。
V2xM
Vehicle-2-X 管理(Vehicle-2-X Management)。
V2xFac
Vehicle-2-X 设施(Vehicle-2-X Facilities)。
V2xBtp
Vehicle-2-X 基本传输(Vehicle-2-X Basic Transport)。
V2xGn
Vehicle-2-X 地理网络(Vehicle-2-X Geo Networking)。
IVI
基础设施到车辆信息(Infrastructure to Vehicle Information)。
IVIM
基础设施到车辆信息消息(Infrastructure to Vehicle Information Message)。
RLT
道路与车道拓扑(Road and Lane Topology)。
MAPEM
MAP 扩展消息(MAP Extended Message)。
TLM
交通灯操控(Traffic Light Maneuver)。
SPATEM
信号相位与配时扩展消息(Signal Phase And Timing Extended Message)。
3. 相关文档
3.1. 输入文件和相关标准与规范
[1] EN 302 637-2 V1.4.1:Intelligent Transport Systems (ITS); Vehicular Communications; Basic Set of Applications; Part 2:Specification of Cooperative Awareness Basic Service
[2] TS 102 894-1 V1.1.1:Intelligent Transport Systems (ITS); Users and applications requirements; Part 1:Facility layer structure, functional requirements and specifications
[3] EN 302 637-3 V1.3.1:Intelligent Transport Systems (ITS); Vehicular Communications; Basic Set of Applications; Part 3:Specifications of Decentralized Environmental Notification Basic Service
[4] EN 302 890-2 v0.0.3:Intelligent Transport System (ITS); Facilities layer function; Part 2:Position and Time management (PoTi); Release 2
[5] EN 302 895 Ver. 1.1.1:Intelligent Transport Systems (ITS); Vehicular Communications; Basic Set of Applications; Local Dynamic Map (LDM)
[6] TS 103 301 V1.2.1:Intelligent Transport Systems (ITS); Vehicular Communications; Basic Set of Applications; Facilities layer protocols and communication requirements for infrastructure services
AUTOSAR_FO_TR_Glossary
[8] General Specification of Basic Software Modules
AUTOSAR_CP_SWS_BSWGeneral
[9] Specification of Default Error Tracer
AUTOSAR_CP_SWS_DefaultErrorTracer
[10] Specification of ECU State Manager
AUTOSAR_CP_SWS_ECUStateManager
[11] EN 302 636-5-1 V2.1.1:Vehicular Communication; Geonetworking; Part 5:Transport Protocols; Sub-part 1:Basic Transport Protocols
[12] General Requirements on Basic Software Modules
AUTOSAR_CP_SRS_BSWGeneral
[13] Requirements on Vehicle-2-X Communication
AUTOSAR_CP_SRS_V2XCommunication
[14] TS 102 894-2 V1.3.1:Intelligent Transport Systems (ITS); Users and applications requirements; Applications and facilities layer common data dictionary
[15] Car 2 Car Communication Consortium; Basic System Profile release 1.3
[16] SAE J2945/1_201603:On-Board System Requirements for V2V Safety Communications
[17] EN 302 636-4-1 V1.3.1:Vehicular Communication; Geonetworking; Part 4 Geographical addressing and forwarding for point-to-point and point-to-multipoint communications; Sub-part 1:Media-Independent Functionality
3.2. 相关规范
AUTOSAR 提供了基础软件模块的通用规范 [8],该规范同样适用于 V2xFac。
因此,规范 SWS BSW General 应被视为 V2xFac 的附加且必需的规范。
4. 约束和假设
4.1. 限制
- V2X 模块遵循 Car-2-Car-Consortium 和 C-Roads 平台定义的 Day-1 场景指南。
- V2xFac 模块仅与欧洲 Day1 V2X 实现相关。
4.2. 汽车域的适用性
本规范适用于所有汽车域。
4.3. 授权票证与假名
授权票证(AT)在本文档中称为假名(Pseudonym)。
5. 对其他模块的依赖
本节描述 V2xFac 模块与 AUTOSAR 基础软件架构中其他模块的关系。它概述实现 V2xFac 模块所需或可选的模块,以及这些模块使用的 V2xFac 服务。
5.1. AUTOSAR DET(默认错误跟踪器)
在开发模式下,V2xFac 模块通过 DET 模块 [9] 的 Det_ReportError 函数上报错误。
5.2. AUTOSAR EcuM(ECU 状态管理器)
EcuM [10] 通过调用第 7.3.1 节规定的 V2xFac_Init 来初始化 V2xFac 模块。
5.3. V2x 车辆数据提供者
V2xFac 模块通过发送者-接收者接口 V2xFacVdp(参见第 7.7.1.1 节)从 VDP 应用获取车辆相关数据。
5.4. AUTOSAR V2xDM
V2xFac 模块提供客户端-服务器接口 V2xFacDenBs 以使用 DEN 基本服务。提供操作 TriggerEvent、UpdateEvent 或 TerminateEvent。
在检查其报头的有效性之后,V2xFac 模块将接收到的消息的载荷交付给 V2xDM 模块。V2xFac 模块假定一个消息接收接口(参见第 7.6.1 节)由 Vehicle-2-X Data Manager(V2xDM)模块提供。
5.5. AUTOSAR V2xBtp
V2xFac 模块假定 V2xBtp 模块提供发送请求原语(V2xBtp_Transmit [11],参见第 7.6.1 节)。
5.6. AUTOSAR V2xM
V2xFac 模块假定 Vehicle-2-X Management(V2xM)模块提供请求原语(参见第 7.6.1 节)。
6. 功能规格
V2xFac 模块运行基本服务协作感知(CA)和分布式环境通知(DEN)的发送部分。
在接收方向,它在将接收到的消息的载荷提供给 V2xDM 模块之前检查其报头的有效性。
除非本文档中另有规定,V2xFac 模块应按照 [1] 实现 CA 基本服务的发送部分。
除非本文档中另有规定,V2xFac 模块应按照 [3] 实现 DEN 基本服务的发送部分。
V2xFac 模块应基于其配置检查接收到的 Facilities 消息报头的有效性,该配置应定义 ITS 报头中 Facilities 消息 ID 与 BTP 端口的关联。
如果已配置,进入的消息传递给 V2xDm。V2xFac 负责确保:如果接收端口与配置给定的期望消息 ID 不匹配,则丢弃该消息。
某些消息的专用服务(例如 DenBs)可能为进入的消息定义附加的有效性检查。V2xFac 负责确保:如果消息被其专用服务判定为无效,则丢弃该消息。
对 ITS 报头字段的附加验证(例如在行为不当检测范围内对 Station ID 的验证,或与受支持协议版本的一致性验证)也是可能的,留给实现者决定。
除非本文档中另有规定,V2xFac 模块应按照 [1]、[3] 和 [6] 检查接收到的 CAM、DENM、IVIM、MAPEM 和 SPATEM 报头的有效性。
在第 6.2 节规定的标准化端口上接收到的 Facilities 消息应遵守端口与消息 ID 之间的一对一映射,否则应被丢弃。
| 标准化 BTP 端口号 | 服务 | ITS 报头中的消息 ID | Rx/Tx |
|---|---|---|---|
| 2001 | CA | CAM | Rx 和 Tx |
| 2002 | DEN | DENM | Rx 和 Tx |
| 2003 | RLT | MAPEM | 仅 Rx |
| 2004 | TLM | SPATEM | 仅 Rx |
| 2006 | IVI | IVIM | 仅 Rx |
V2xFac 模块应仅支持与这些 BTP 端口相关联的这些消息。
对于静止车辆,系统应上报最后估计的航向值。
系统关停时,系统应存储最后的航向值和相应的挡位位置(前进、空挡或倒车)。
系统启动时,系统应基于存储的航向值和当前挡位位置上报航向值,直到车辆不再静止。
6.1. 启动行为
V2xFac 的函数 V2xFac_Init(参见第 7.3.2 节)应初始化 V2xFac 模块的内部状态。
注意: 函数 V2xFac_Init 不应在 Vehicle-2-X Management(V2xM)被 Electronic Control Unit Manager(EcuM)初始化之前调用。
函数 V2xFac_Init 应按照配置初始化用于发送的 CA 和 DEN 基本服务以及所有消息类型的接收服务。
6.2. 通用格式规范
构成 CAM 和 DENM 内容的数据元素应符合 [14]。
接收到的消息的报头格式应符合 [14]。
6.3. CA 功能规格
详情参见 [1] 第 6.1 章。
6.3.1. CA 初始化、激活与去激活
当通过 V2xFac_V2xM_SetCaBsOperation API 使能发送功能时,应清除路径历史。
CA 基本服务初始化应使能 CAM 消息的发送。
函数 V2xFac_Init 应按照 T_GenCamMax [1] 初始化 CAM 频率管理所需的参数 T_GenCam_DCC [1]。
函数 V2xFac_Init 应将参数 T_GenCam [1] 初始化为默认值 T_GenCamMax。
详情参见 [1] 第 6.1.3 章。
函数 V2xFac_Init 应将参数 N_GenCam [1] 初始化为默认值 0。
函数 V2xFac_Init 应将参数 T_CheckCamGen [1] 初始化为等于配置参数 T_GenCamMin [1] 的默认值。
详情参见 [1] 第 6.1.3 章。
6.3.2. CAM 生成、发送与频率管理
CAM 接收参见第 6.5 节。
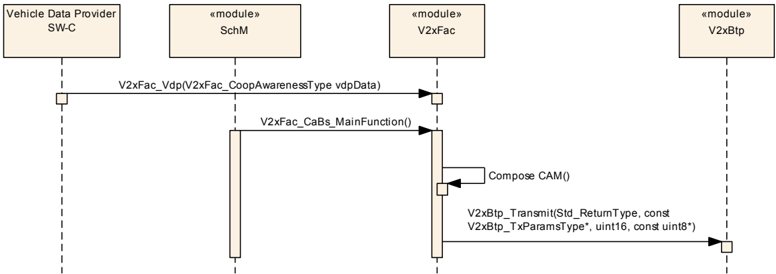
CA 基本服务应在 CAM 频率管理的控制下周期性生成 CAM(详情参见 [1] 第 6.1.3 章和 [14])。
生成的 CAM 应由 V2xBtp 使用 API 函数 V2xBtp_Transmit() 发送(参见第 7.6.1 节)。
CA 基本服务应通过回调函数 V2xFac_RxIndication() 接收 CAM。
表示两次生成规则检查之间角度差(度)的 MAX_DANGLE [15] 应使用值 4°。
表示两次生成规则检查之间距离差(米)的 MAX_DDISTANCE [15] 应使用值 4 米。
表示两次生成规则检查之间速度差的 MAX_DSPEED [15] 应使用值 0,5 m/s。
CAM 生成频率管理中规定的可调 N_GenCam 参数(参见 [1])对于 V2xFac 模块应设置为 3。
只要位置和时间信息可用,V2xFac 模块就应发送 CAM 消息。
6.3.3. RSU ITS-S 的 CAM 生成频率管理
路侧单元(RSU-ITS)的 CA 消息生成目前 AUTOSAR 不支持。
6.3.4. CAM 时间要求
CAM 生成应遵循 [1] 第 6.1.5 章和 [15] 的时间要求。
V2xFac 模块应将安全信封中的时间戳与接收时间进行比较,仅接受最近 2 秒内的 CAM 和最近 10 分钟内的其他消息。
由于 [15] 中 ITS 站时间的容差和允许的时钟偏差,V2xFac 模块应接受相比自车时钟来自未来的消息:
- 对于车辆最多 40 ms(估计自车偏差 20 ms + 发送车辆偏差 20 ms)。
- 对于 RSU 最多 220 ms(估计自车偏差 20 ms + 发送 RSU 偏差 200 ms)。
6.3.5. CAM 格式规范
关于 CAM 数据格式的详情,参见以下 ETSI 文档:
CAM 低频(LF)容器内的路径历史字段应包含一个 PathHistory 数据元素,覆盖至少 200 m 的距离([16] 附录 A.5 中的 K_PHDISTANCE_M 参数)。
只有当满足以下条件之一时,才可以偏离 PathHistory 的最小覆盖距离:
- 车辆尚未以其当前假名物理行驶完该距离(例如车辆启动后或行驶中假名更改后)
- 已使用最大数量的 PathPoint,而 PathHistory 覆盖的总长度仍未达到 200 m。
只有在上述两种情况下,车辆才可以发送覆盖距离低于 200 m 下限的 PathHistory 信息。
CAM 中的 PathHistory 应最多覆盖 500 m。
V2xFac 模块应在 PathHistory 的每个 PathPoint 中发送 PathDeltaTime。因此,PathHistory 应描述一个按时间排序的(最新点在前)实际行驶过的地理位置列表,包括当前自车位置。
在车辆不移动的情况下,即 PathPoint 位置信息不变时,第一个 PathPoint 的 PathDeltaTime 仍应随每条 CAM 更新。
当 V2xFac 模块静止的持续时间超过 PathDeltaTime 的最大值(在 [14] 中规定)时,CAM 中第一个 PathPoint 的 PathDeltaTime 应固定为该最大值。
CAM 消息的流量类别值应设置为 2。
V2xFac 模块应在其发送的所有 CAM 包上使用单跳广播(SHB)报头。因此,transportType 参数的值应设置为 0x50。
6.3.6. 其他
收到 CAM 消息后,V2xFac 模块检查该 CAM 消息发送方的站点类型。
作为正常消息处理的例外,如果 CAM 消息中的站点类型指示 RSU,则在丢弃该消息之前,V2xFac 模块应通过 V2xM_SetTollingZoneInformation API 将受保护区域的位置和半径提供给 V2xM 模块。
如果依次收到来自同一 RSU(相同站点 Id)的多条 CAM 消息,则这些 CAM 消息应被丢弃,而不再次调用 V2xM_SetTollingZoneInformation API。
6.4. DEN 功能规格
按照 ETSI 文档的定义(参见 [3] 第 5.2 章),DEN 基本服务是实现 DEN 协议的设施层实体。它与 ITS-S 应用接口,以接收 DENM 发送的应用请求,并向 ITS-S 应用提供接收到的 DENM 内容。
6.4.1. DEN 初始化
函数 V2xFac_Init 应初始化一个空的源 ITS-S 消息表。
详情参见 [3] 第 8.2.1.6 章。
6.4.2. DENM 发送管理
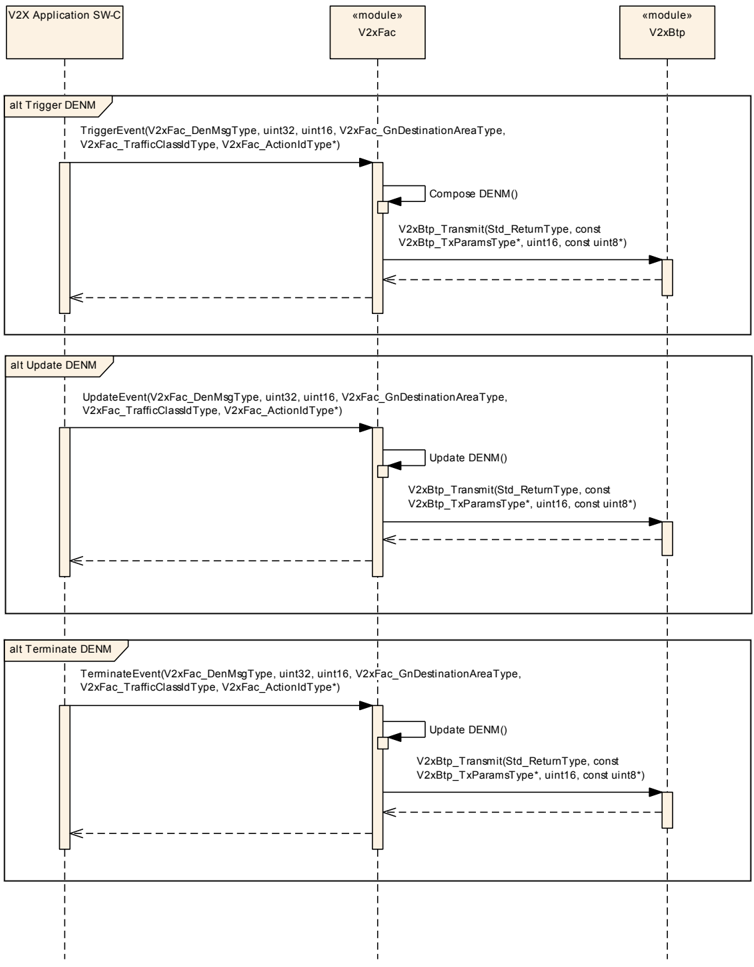
DEN 基本服务由 V2x 应用通过服务接口 V2xFacDenBs 的服务操作 TriggerEvent、UpdateEvent 或 TerminateEvent 触发。
上述操作给定的函数参数「EventID」应由 DEN 基本服务映射到为 DENM 生成的 actionID。
详情参见 [3] 第 5.3 和 8.2 章。
6.4.3. DENM 接收管理
参见第 6.5 节。
6.4.4. DENM 重复
在两个连续的 DENM 更新之间,DEN 基本服务可以重复一条 DENM。
详情参见 [3] 第 6.1.2.3 章。
6.4.5. DENM 保活转发(KAF)
ETSI 定义的 DEN 基本服务的 KAF 功能不受支持。
参见 [3] 第 5.3 和 8.3 章。
6.4.6. DENM 格式规范
关于 DENM 数据格式的详情,参见以下 ETSI 文档:
DEN 消息内的路径历史字段应包含覆盖至少 600 m 距离的 Trace 数据元素([16] 附录 A.5 中的 K_PHDISTANCE_M 参数)。
只有当满足以下条件之一时,才可以偏离 Traces 的最小覆盖距离:
- 车辆尚未以其当前假名物理行驶完该距离(例如车辆启动后或行驶中假名更改后)
- 已使用最大数量的 PathPoint,而 PathHistory 覆盖的总长度仍未达到 200 m。
只有在上述两种情况下,车辆才可以发送覆盖距离低于 600 m 下限的 Traces 信息。
DENM 中的 Traces 应最多覆盖 1000 m。
V2xFac 模块应按如下方式使用 DENM traces:PathDeltaTime 应在第一条 DENM traces 元素的每个 PathPoint 中发送。因此,traces 的第一个元素应描述一个按时间排序的(最新点在前)实际行驶过并通往事件位置的地理位置列表,包括事件位置。
第一条 DENM traces 元素中 PathPoint 的 PathDeltaTime 数据元素仅在 DENM 被更新时才应更新。
在检测事件的车辆不移动的情况下,即 PathPoint 位置信息不变时,第一条 DENM traces 元素第一个 PathPoint 的 PathDeltaTime 仍应随每次 DEN_Update 更新。
注意: 这仅适用于检测车辆与事件同一体的静止事件,例如静止车辆警告。对于动态事件(例如危险情况),或事件与车辆非同一体的事件(例如恶劣天气警告),情况并非如此。
当 V2xFac 模块静止的持续时间超过 PathDeltaTime 的最大值(在 [14] 中规定)时,DENM 中第一个 PathPoint 的 PathDeltaTime 应设置为该最大值,并应创建一个新的 PathPoint。
DENM traces 中可以存在附加的 PathHistory 元素。然而,与第一个元素不同,这些元素应描述到达事件位置的替代路线。这些路线在检测到事件时可能存在也可能不存在。在替代路线中,PathPoint 应按位置排序(即最短路径路线),且不应包含 PathDeltaTime。
V2xFac 模块使用的 traces 和路径历史应按照 [16] 附录 A.5 规定的设计方法一(Design Method One)生成。
V2xFac 模块应使用具有以下设置的生成方法:
- K_PHALLOWABLEERROR_M = 0.47 m,其中 PH_ActualError < K_PHALLOWABLEERROR_M
- 简明路径点之间的最大距离,K_PH_CHORDLENGTHTHRESHOLD = 22.5 m/s
- K_PH_MAXESTIMATEDRADIUS = REarthMeridian
- K_PHSMALLDELTAPHI_R = 1 度
- REarthMeridian = 6378.137 km
(按照 IUGG —— 国际大地测量学与地球物理学联合会),用于大圆或正交距离计算:
PH_ActualChordLength = REarthMeridian * cos⁻¹ [cos(lat1)cos(lat2)cos(long1 - long2) + sin(lat1)sin(lat2)]
V2xFac 模块应在其发送的所有 DENM 包上使用地理广播(GBC)报头。因此,transportType 参数的值应设置为 0x40。
V2xFac 模块应将所有 GBC 包的包传输参数 TxParams 的 maxPacketLifetime 参数设置为 ValidityDuration、RepetitionInterval 和 itsGnMaxPacketLifetime 的最小值,其中 ValidityDuration 和 RepetitionInterval 取应用请求的值,itsGnMaxPacketLifetime 按 [17] 附录 H 的规定。
6.5. 消息接收功能规格
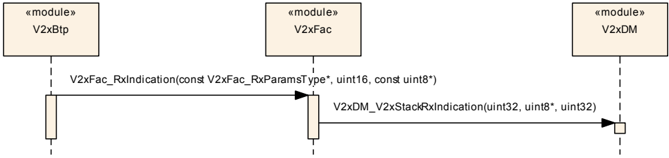
收到消息后,V2xFac 模块检查接收到的消息 ITS 报头的有效性和一致性;如果报头一致且有效,则使消息的载荷对 V2xDM 模块可用。
接收到的消息的载荷应通过回调函数 V2xDM_V2xStackRxIndication() 发送给 V2xDM 模块。
6.6. 路径历史
当安全实体更改其假名身份时,设施层应清除本站的路径历史缓存(用于填充新消息)。
只有在位置置信度和 ITS 时间信息可用时才生成 Traces 和路径历史数据。
6.7. 错误分类
文档 [8]「基础软件模块通用规范」的「Error Handling」一章详细描述了基础软件的错误处理。其中最重要的是,它构成了一个由 BSW 模块中可能发生的五种错误类型组成的分类方案。
在此基础上,以下各小节按相应的子节规定了具体错误。
6.7.1. 开发错误
如果为 V2xFac 模块启用了开发错误检测,V2xFac 模块应检查 API 参数的有效性,并将检测到的错误上报给 DET。
| 错误类型 | 相关错误代码 | 错误值 |
|---|---|---|
| 使用错误参数调用 API 服务 | V2XFAC_E_PARAM | 0x01 |
| 使用无效指针调用 API 服务 | V2XFAC_E_PARAM_POINTER | 0x02 |
| V2xFac 初始化失败 | V2XFAC_E_INIT_FAILED | 0x03 |
| 在 V2xFac 模块完全初始化之前调用了 API 函数 | V2XFAC_E_UNINIT | 0x04 |
6.7.2. 运行时错误
没有运行时错误。
6.7.3. 瞬态故障
没有瞬态故障。
6.7.4. 生产错误
没有生产错误。
6.7.5. 扩展生产错误
没有扩展生产错误。
6.8. 安全事件
本模块不上报安全事件。
7. API规范
7.1. 导入的类型
本章列出从以下文件包含的所有类型。
| 模块 | 头文件 | 导入的类型 |
|---|---|---|
| Std | Std_Types.h | Std_ReturnType |
| Std | Std_Types.h | Std_VersionInfoType |
| V2x_GeneralTypes | Rte_V2xM_Type.h | V2xM_PositionAndTimeType |
| V2x_GeneralTypes | V2x_GeneralTypes.h | V2x_GnAddressType |
| V2x_GeneralTypes | V2x_GeneralTypes.h | V2x_GnAreaShapeType |
| V2x_GeneralTypes | V2x_GeneralTypes.h | V2x_GnDestinationAreaType |
| V2x_GeneralTypes | V2x_GeneralTypes.h | V2x_GnDestinationType |
| V2x_GeneralTypes | V2x_GeneralTypes.h | V2x_GnLongPositionVectorType |
| V2x_GeneralTypes | V2x_GeneralTypes.h | V2x_GnPacketTransportType |
| V2x_GeneralTypes | V2x_GeneralTypes.h | V2x_GnUpperProtocolType |
| V2x_GeneralTypes | V2x_GeneralTypes.h | V2x_PseudonymType |
| V2x_GeneralTypes | V2x_GeneralTypes.h | V2x_SecProfileType |
| V2x_GeneralTypes | V2x_GeneralTypes.h | V2x_SecReportType |
| V2x_GeneralTypes | V2x_GeneralTypes.h | V2x_TrafficClassIdType |
| V2xBtp | V2xBtp.h | V2xBtp_TxParamsType |
7.2. 类型定义
7.2.1. V2xFac_RxParamsType
| 名称 | V2xFac_RxParamsType | ||
|---|---|---|---|
| 类别 | Structure | ||
| 元素 | destinationPort | 类型 | uint16 |
| 元素 | 注释 | 标识 BTP 包目的地处 ITS 设施层的协议实体。 | |
| 元素 | destinationAddress | 类型 | V2x_GnAddressType |
| 元素 | 注释 | GeoUnicast 包的目的地址 | |
| 元素 | destinationArea | 类型 | V2x_GnDestinationAreaType |
| 元素 | 注释 | GeoBroadcast/GeoAnycast 包的目的区域。 | |
| 元素 | destinationType | 类型 | V2x_GnDestinationType |
| 元素 | 注释 | 选择该包使用哪种目的类型(destinationAddress 或 destinationArea)。 | |
| 元素 | sourcePositionVector | 类型 | V2x_GnLongPositionVectorType |
| 元素 | 注释 | 接收到的 GeoNetworking 包源的地理位置。 | |
| 元素 | securityReport | 类型 | V2x_SecReportType |
| 元素 | 注释 | 解密和验证安全操作的结果信息。该参数由 V2xM 模块提供,并经 Geo Networking 和 BTP 层向上转发到 ITS 设施层。 | |
| 元素 | certificateId | 类型 | uint64 |
| 元素 | 注释 | 源证书的标识,例如证书哈希。该参数由 V2xM 模块提供,并经 GeoNetworking 和 BTP 层向上转发到 ITS 设施层。 | |
| 元素 | sspBits | 类型 | Array of uint8 |
| 元素 | 大小 | 4 | |
| 元素 | 注释 | 发送方权限 | |
| 元素 | sspLength | 类型 | uint8 |
| 元素 | 注释 | 发送方权限长度 | |
| 元素 | trafficClass | 类型 | V2x_TrafficClassIdType |
| 元素 | 注释 | 源生成 GeoNetworking 包时使用的流量类别。 | |
| 元素 | remPacketLifetime | 类型 | uint16 |
| 元素 | 注释 | 包的剩余生存时间 [s]。 | |
| 元素 | itsAid | 类型 | uint32 |
| 元素 | 注释 | ITS-AID(应用标识符)的数值。 | |
| 描述 | 封装来自 V2xBtp 的 GeoNetworking 参数。 | ||
| 可通过 | V2xFac.h 获得 |
7.3. 函数定义
7.3.1. V2xFac_Init
说明: 初始化 V2xFac 模块。可通过 V2xFac.h 获得。服务 ID 0x01。本服务为同步调用,不可重入。参数 CfgPtr(in):指向空指针。返回值:无。
7.3.2. V2xFac_GetVersionInfo
说明: 返回本模块的版本信息。可通过 V2xFac.h 获得。服务 ID 0x02。本服务为同步调用,可重入。参数 VersionInfoPtr(out):存储本模块版本信息的指针。返回值:无。
如果 V2xFacDevErrorDetect 被使能:如果 VersionInfoPtr 指针参数无效(例如 NULL),则应向 DET 模块上报错误代码 V2XFAC_E_PARAM_POINTER。
7.3.3. V2xFac_V2xM_PreparePseudonymChange
说明: 通过本 API 原语,V2xFac 模块获得一个指示:给定的假名以及由此而来的 StationId 即将被更改。可通过 V2xFac_V2xM.h 获得。服务 ID 0x03。本服务为同步调用,不可重入。参数 PseudonymPtr(in):由 V2xM 提供的假名。返回值:Std_ReturnType,E_OK:操作成功;E_NOT_OK:假名更改被拒绝。
函数 V2xFac_V2xM_PreparePseudonymChange 应准备用于包发送的 StationId 中假名特定部分的设置。
如果启用了开发错误检测:该函数应检查先前是否已调用过服务 V2xFac_Init。如果检查失败,该函数应引发开发错误 V2XFAC_E_UNINIT。
如果启用了开发错误检测:该函数应检查参数 PseudonymPtr 是否有效。如果检查失败,该函数应引发开发错误 V2XFAC_E_PARAM_POINTER。
7.3.4. V2xFac_V2xM_CommitPseudonymChange
说明: 当所有模块都同意假名更改且该更改将被提交时,V2xM 调用本函数。可通过 V2xFac_V2xM.h 获得。服务 ID 0x04。本服务为同步调用,不可重入。参数:无。返回值:Std_ReturnType,E_OK:操作成功;E_NOT_OK:操作失败。
函数 V2xFac_V2xM_CommitPseudonymChange 应设置用于包发送的 GeoNetworking 地址中假名特定的部分,并清除路径历史。V2xFac 应存储对 GeoNetworking 地址的访问,供后续 API 调用使用。
如果启用了开发错误检测:该函数应检查先前是否已调用过服务 V2xFac_Init。如果检查失败,该函数应引发开发错误 V2XFAC_E_UNINIT。
注意: 该函数要求先前已通过 API 调用 V2xFac_V2xM_PreparePseudonymChange 准备假名。
7.3.5. V2xFac_V2xM_AbortPseudonymChange
说明: 当并非所有模块都同意假名更改且该更改将被回退时,V2xM 调用本函数。可通过 V2xFac_V2xM.h 获得。服务 ID 0x05。本服务为同步调用,不可重入。参数:无。返回值:Std_ReturnType,E_OK:操作成功;E_NOT_OK:操作失败。
函数 V2xFac_V2xM_AbortPseudonymChange 应回退已准备的假名更改。
如果启用了开发错误检测:该函数应检查先前是否已调用过服务 V2xFac_Init。如果检查失败,该函数应引发开发错误 V2XFAC_E_UNINIT。
注意: 该函数要求先前已通过 API 调用 V2xFac_V2xM_PreparePseudonymChange 准备假名。
7.3.6. V2xFac_V2xM_SetTGenCamDcc
说明: 通过本 API 原语,V2xFac 模块获得当前 TGenCamDcc 值的指示。可通过 V2xFac_V2xM.h 获得。服务 ID 0x06。本服务为同步调用,不可重入。参数 TGenCamDcc(in):由 V2xM 提供的以 [ms] 为单位的 TGenCamDcc。返回值:无。
函数 V2xFac_V2xM_SetTGenCamDcc 应为后续 API 调用设置 TGenCamDcc。
如果启用了开发错误检测:该函数应检查先前是否已调用过服务 V2xFac_Init。如果检查失败,该函数应引发开发错误 V2XFAC_E_UNINIT。
7.3.7. V2xFac_V2xM_SetCaBsOperation
说明: 通过本 API 原语,V2xFac 模块获得 CA 基本服务当前操作状态的指示。可通过 V2xFac_V2xM.h 获得。服务 ID 0x07。本服务为同步调用,不可重入。参数 OperationState(in):FALSE:CaBs 禁用;TRUE:CaBs 使能。返回值:无。
函数 V2xFac_V2xM_SetCaBsOperation 应使能或禁用 CA 基本服务。
如果启用了开发错误检测:该函数应检查先前是否已调用过服务 V2xFac_Init。如果检查失败,该函数应引发开发错误 V2XFAC_E_UNINIT。
7.4. 回调通知
这是为其他模块提供的函数列表。
7.4.1. V2xFac_RxIndication
说明: V2xBtp 模块调用本 API 原语,将接收到的 BTP 包的数据和 GeoNetworking 参数提供给 V2xFac 模块。可通过 V2xFac.h 获得。服务 ID 0x09。本服务为同步调用,不可重入。参数 ReceiveParams(in):封装 RxIndication 参数。参数 Length(in):DataPtr 所指数据的长度。参数 DataPtr(in):接收到的 BTP 包的载荷。返回值:无。
void V2xFac_RxIndication ( const V2xFac_RxParamsType* ReceiveParams, uint16 Length, const uint8* DataPtr )
如果启用了开发错误检测:该函数应检查先前是否已调用过服务 V2xFac_Init。如果检查失败,该函数应引发开发错误 V2XFAC_E_UNINIT。
如果启用了开发错误检测:该函数应检查参数 ReceiveParams 是否有效。如果检查失败,该函数应引发开发错误 V2XFAC_E_PARAM_POINTER。
如果启用了开发错误检测:该函数应检查参数 DataPtr 是否有效。如果检查失败,该函数应引发开发错误 V2XFAC_E_PARAM_POINTER。
7.5. 调度函数
7.5.1. V2xFac_CaBs_MainFunction
说明: 这是 CA 基本服务的主处理函数。可通过 SchM_V2xFac.h 获得。服务 ID 0x0a。
7.5.2. V2xFac_DenBs_MainFunction
说明: 这是 DEN 基本服务的主处理函数。可通过 SchM_V2xFac.h 获得。服务 ID 0x0b。
7.5.3. V2xFac_RxS_MainFunction
说明: 这是 Facilities 消息接收服务的主处理函数。可通过 SchM_V2xFac.h 获得。服务 ID 0x0c。
该函数应按照第 6.5 章处理 Facilities 消息接收服务。
7.6. 期望接口
本章列出从其他模块要求的全部接口。
7.6.1. 强制接口
本节定义实现模块核心功能所需的全部接口。
| API 函数 | 头文件 | 描述 |
|---|---|---|
| V2xBtp_Transmit | V2xBtp.h | V2xFac 模块调用本 API 以请求向对端 BTP 实体发送一个 BTP-PDU |
| V2xDM_V2xStackRxIndication | V2xDM.h | 由底层 V2x 协议栈调用,向 V2x Data Manager 提供 V2x 消息 |
| V2xM_CalcDistance | V2xM.h | 在假定两点海拔为 0 的前提下计算地球上两个地理位置点之间的距离 |
| V2xM_CalcHeadingInTolerance | V2xM.h | 计算航向值之差是否在容差值内 |
| V2xM_GetPositionAndTime | V2xM.h | 提供瞬时位置信息。 |
| V2xM_GetRefTimePtr | V2xM.h | 提供指向 V2X-Stack 时间基准的指针。 |
| V2xM_SetTollingZoneInformation | V2xM.h | 设置可用的收费区域信息。由通过 CAM 消息接收到该信息的 V2xFac 完成。 |
7.6.2. 可选接口
本节定义实现模块可选功能所需的全部接口。
| API 函数 | 头文件 | 描述 |
|---|---|---|
| Det_ReportError | Det.h | 上报开发错误的服务 |
7.7. 服务接口
7.7.1. 发送者-接收者接口
7.7.1.1. V2xFacVdp
V2xFac 需要一个按下文定义的接口 V2xFacVdp,以从 VDP 应用获取数据。
| 名称 | V2xFacVdp | ||
|---|---|---|---|
| 注释 | 从 VDP 应用接收数据的接口 | ||
| IsService | false | ||
| 变体 | - | ||
| 数据元素 | vdpData | 类型 | V2xFac_CoopAwarenessType |
| 数据元素 | 变体 | - |
注意: 该接口应在下一版本中重构,因为使用完整的 CAM 结构并不必要,而 CAM 生成主要需要车辆动力学信息。
7.7.2. 客户端-服务器接口
7.7.2.1. V2xFacDenBs
V2xFac 模块向应用层提供客户端-服务器服务接口 V2xFacDenBs。服务接口 V2xFacDenBs 应实现以下操作:
- TriggerEvent
- UpdateEvent
- TerminateEvent
V2X_Facilities 应提供按下文定义的接口 V2xFacDenBs,以提供事件处理(触发、更新和终止 DENM)的能力。
| 名称 | V2xFacDenBs |
|---|---|
| 注释 | V2xFac 模块基本服务 DEN 的服务 |
| IsService | true |
| 变体 | - |
| 可能错误 | 0:E_OK —— 操作成功;1:E_NOT_OK —— 操作失败;2:E_ACTION_ID_NONEXISTENT —— 为 Update/Termination 提供的 ActionID 不存在;3:E_DENM_UNCONSTRUCTABLE —— 无法构造 DENM;4:E_DENM_TIME_OUT —— 在 DENM 超时之前尚未发送 DENM |
| 操作 | TerminateEvent |
|---|---|
| 注释 | 请求终止一个已有的 DENM(参见 [11] 第 4 和 5.4.1.4 章) |
| 映射到 API | - |
| 变体 | - |
| 参数 | EventData:类型 V2xFac_DenMsgType;方向 IN;注释:预填充的 DENM 消息结构,包含来自 TriggerEvent 的 ActionID;变体:- |
| 参数 | RepetitionDuration:类型 uint32;方向 IN;注释:以毫秒为单位的 DENM 重复持续时间;变体:- |
| 参数 | RepetitionInterval:类型 uint16;方向 IN;注释:以毫秒为单位的 DENM 重复间隔;变体:- |
| 参数 | DestinationArea:类型 V2xFac_GnDestinationAreaType;方向 IN;注释:按 ETSI EN 302 931 规定的 DENM 分发目的区域;变体:- |
| 参数 | TrafficClass:类型 V2xFac_TrafficClassIdType;方向 IN;注释:按 ETSI EN 302 636-4-1 定义的 DENM 的 GN 流量类别;变体:- |
| 参数 | ActionID:类型 V2xFac_ActionIdType;方向 OUT;注释:DEN 基本服务将由其创建的 actionID 或其他适用标识符返回给请求的 ITS-S 应用;变体:- |
| 可能错误 | E_OK、E_NOT_OK、E_ACTION_ID_NONEXISTENT、E_DENM_UNCONSTRUCTABLE、E_DENM_TIME_OUT |
| 操作 | TriggerEvent |
|---|---|
| 注释 | 请求创建一条新的 DENM(参见 [11] 第 4 和 5.4.1.2 章) |
| 映射到 API | - |
| 变体 | - |
| 参数 | EventData:类型 V2xFac_DenMsgType;方向 IN;注释:预填充的 DENM 消息结构;变体:- |
| 参数 | RepetitionDuration:类型 uint32;方向 IN;注释:以毫秒为单位的 DENM 重复持续时间;变体:- |
| 参数 | RepetitionInterval:类型 uint16;方向 IN;注释:以毫秒为单位的 DENM 重复间隔;变体:- |
| 参数 | DestinationArea:类型 V2xFac_GnDestinationAreaType;方向 IN;注释:按 ETSI EN 302 931 规定的 DENM 分发目的区域;变体:- |
| 参数 | TrafficClass:类型 V2xFac_TrafficClassIdType;方向 IN;注释:按 ETSI EN 302 636-4-1 定义的 DENM 的 GN 流量类别;变体:- |
| 参数 | ActionID:类型 V2xFac_ActionIdType;方向 OUT;注释:DEN 基本服务将由其创建的 actionID 或其他适用标识符返回给请求的 ITS-S 应用;变体:- |
| 可能错误 | E_OK、E_NOT_OK、E_DENM_UNCONSTRUCTABLE、E_DENM_TIME_OUT |
| 操作 | UpdateEvent |
|---|---|
| 注释 | 请求更新一个已有的 DENM(参见 [11] 第 4 和 5.4.1.3 章) |
| 映射到 API | - |
| 变体 | - |
| 参数 | EventData:类型 V2xFac_DenMsgType;方向 IN;注释:预填充的 DENM 消息结构,包含来自 TriggerEvent 的 ActionID;变体:- |
| 参数 | RepetitionDuration:类型 uint32;方向 IN;注释:以毫秒为单位的 DENM 重复持续时间;变体:- |
| 参数 | RepetitionInterval:类型 uint16;方向 IN;注释:以毫秒为单位的 DENM 重复间隔;变体:- |
| 参数 | DestinationArea:类型 V2xFac_GnDestinationAreaType;方向 IN;注释:按 ETSI EN 302 931 规定的 DENM 分发目的区域;变体:- |
| 参数 | TrafficClass:类型 V2xFac_TrafficClassIdType;方向 IN;注释:按 ETSI EN 302 636-4-1 定义的 DENM 的 GN 流量类别;变体:- |
| 参数 | ActionID:类型 V2xFac_ActionIdType;方向 OUT;注释:DEN 基本服务将由其创建的 actionID 或其他适用标识符返回给请求的 ITS-S 应用;变体:- |
| 可能错误 | E_OK、E_NOT_OK、E_ACTION_ID_NONEXISTENT、E_DENM_UNCONSTRUCTABLE、E_DENM_TIME_OUT |
7.7.3. 实现数据类型
7.7.3.1. V2xFac 特定的实现数据类型
7.7.3.1.1. V2xFac_TrafficClassIdType
| 名称 | V2xFac_TrafficClassIdType | ||
|---|---|---|---|
| 类别 | Type | ||
| 派生自 | uint8 | ||
| 描述 | 用于发送 DENM 的流量类别 | ||
| 变体 | - | ||
| 可通过 | Rte_V2xFac_Type.h 获得 |
7.7.3.1.2. V2xFac_GnDestinationAreaType
| 名称 | V2xFac_GnDestinationAreaType | ||
|---|---|---|---|
| 类别 | Structure | ||
| 元素 | latitude | 类型 | sint32 |
| 元素 | 注释 | 纬度 [1/10 微度] | |
| 元素 | longitude | 类型 | sint32 |
| 元素 | 注释 | 经度 [1/10 微度] | |
| 元素 | distanceA | 类型 | uint16 |
| 元素 | 注释 | 几何形状的距离 a [米] | |
| 元素 | distanceB | 类型 | uint16 |
| 元素 | 注释 | 几何形状的距离 b [米] | |
| 元素 | angle | 类型 | uint16 |
| 元素 | 注释 | 几何形状的角度 [距北的度数] | |
| 元素 | shape | 类型 | V2xFac_GnAreaShapeType |
| 元素 | 注释 | 几何区域的形状类型 | |
| 描述 | 按 ETSI EN 302 931 规定的 DENM 分发目的区域。 | ||
| 变体 | - | ||
| 可通过 | Rte_V2xFac_Type.h 获得 |
7.7.3.1.3. V2xFac_GnAreaShapeType
| 名称 | V2xFac_GnAreaShapeType | ||
|---|---|---|---|
| 类别 | Type | ||
| 派生自 | uint8 | ||
| 取值 | V2XFAC_GNAREASHAPE_CIRCLE | 0x00 | 圆形 |
| V2XFAC_GNAREASHAPE_RECT | 0x01 | 矩形 | |
| V2XFAC_GNAREASHAPE_ELLIPSE | 0x02 | 椭圆 | |
| 描述 | GeoNetworking 区域形状的枚举。 | ||
| 变体 | - | ||
| 可通过 | Rte_V2xFac_Type.h 获得 |
7.7.3.2. 通用实现数据类型
7.7.3.2.1. V2xFac_ItsPduHeaderType
| 名称 | V2xFac_ItsPduHeaderType | ||
|---|---|---|---|
| 类别 | Structure | ||
| 元素 | protocolVersion | 类型 | uint8 |
| 元素 | 注释 | ITS 消息和/或通信协议的版本 | |
| 元素 | messageId | 类型 | uint8 |
| 元素 | 注释 | ITS 消息的类型。 | |
| 元素 | stationId | 类型 | uint32 |
| 元素 | 注释 | 源 ITS-S 的标识符 | |
| 描述 | ETSI TS 102 894-2 中定义的 DF_ItsPduHeader。本结构内数据元素的值应按照该文档使用。 | ||
| 变体 | - | ||
| 可通过 | Rte_V2xFac_Type.h 获得 |
7.7.3.2.2. V2xFac_DeltaReferencePositionType
| 名称 | V2xFac_DeltaReferencePositionType | ||
|---|---|---|---|
| 类别 | Structure | ||
| 元素 | deltaLatitude | 类型 | sint32 |
| 元素 | 注释 | 相对于参考纬度值定义纬度偏移。 | |
| 元素 | deltaLongitude | 类型 | sint32 |
| 元素 | 注释 | 相对于参考经度值定义经度偏移。 | |
| 元素 | deltaAltitude | 类型 | sint16 |
| 元素 | 注释 | 相对于参考海拔值定义海拔偏移。 | |
| 描述 | ETSI TS 102 894-2 中定义的 DF_DeltaReferencePosition。本结构内数据元素的值应按照该文档使用。 | ||
| 变体 | - | ||
| 可通过 | Rte_V2xFac_Type.h 获得 |
7.7.3.2.3. V2xFac_AltitudeType
| 名称 | V2xFac_AltitudeType | ||
|---|---|---|---|
| 类别 | Structure | ||
| 元素 | altitudeValue | 类型 | sint32 |
| 元素 | 注释 | WGS84 坐标系中的海拔 | |
| 元素 | altitudeConfidence | 类型 | V2xFac_AltitudeConfidenceType |
| 元素 | 注释 | 所报告海拔值的绝对精度 | |
| 描述 | ETSI TS 102 894-2 中定义的 DF_Altitude。本结构内数据元素的值应按照该文档使用。 | ||
| 变体 | - | ||
| 可通过 | Rte_V2xFac_Type.h 获得 |
7.7.3.2.4. V2xFac_AltitudeConfidenceType
| 名称 | V2xFac_AltitudeConfidenceType | ||
|---|---|---|---|
| 类别 | Type | ||
| 派生自 | uint8 | ||
| 取值 | V2XFAC_ALTITUDECONFIDENCE_ALT_000_01 | 0x00 | 海拔精度等于或优于 0.01 米 |
| V2XFAC_ALTITUDECONFIDENCE_ALT_000_02 | 0x01 | 海拔精度等于或优于 0.02 米 | |
| V2XFAC_ALTITUDECONFIDENCE_ALT_000_05 | 0x02 | 海拔精度等于或优于 0.05 米 | |
| V2XFAC_ALTITUDECONFIDENCE_ALT_000_10 | 0x03 | 海拔精度等于或优于 0.1 米 | |
| V2XFAC_ALTITUDECONFIDENCE_ALT_000_20 | 0x04 | 海拔精度等于或优于 0.2 米 | |
| V2XFAC_ALTITUDECONFIDENCE_ALT_000_50 | 0x05 | 海拔精度等于或优于 0.5 米 | |
| V2XFAC_ALTITUDECONFIDENCE_ALT_001_00 | 0x06 | 海拔精度等于或优于 1 米 | |
| V2XFAC_ALTITUDECONFIDENCE_ALT_002_00 | 0x07 | 海拔精度等于或优于 2 米 | |
| V2XFAC_ALTITUDECONFIDENCE_ALT_005_00 | 0x08 | 海拔精度等于或优于 5 米 | |
| V2XFAC_ALTITUDECONFIDENCE_ALT_010_00 | 0x09 | 海拔精度等于或优于 10 米 | |
| V2XFAC_ALTITUDECONFIDENCE_ALT_020_00 | 0x0a | 海拔精度等于或优于 20 米 | |
| V2XFAC_ALTITUDECONFIDENCE_ALT_050_00 | 0x0b | 海拔精度等于或优于 50 米 | |
| V2XFAC_ALTITUDECONFIDENCE_ALT_100_00 | 0x0c | 海拔精度等于或优于 100 米 | |
| V2XFAC_ALTITUDECONFIDENCE_ALT_200_00 | 0x0d | 海拔精度等于或优于 200 米 | |
| V2XFAC_ALTITUDECONFIDENCE_ALT_OUTOFRANGE | 0x0e | 海拔精度超出范围,即大于 200 米 | |
| V2XFAC_ALTITUDECONFIDENCE_ALT_UNAVAILABLE | 0x0f | 海拔精度信息不可用 | |
| 描述 | ETSI TS 102 894-2 中定义的 DE_AltitudeConfidence 的枚举。 | ||
| 变体 | - | ||
| 可通过 | Rte_V2xFac_Type.h 获得 |
7.7.3.2.5. V2xFac_PosConfidenceEllipseType
| 名称 | V2xFac_PosConfidenceEllipseType | ||
|---|---|---|---|
| 类别 | Structure | ||
| 元素 | semiMajorConfidence | 类型 | uint16 |
| 元素 | 注释 | 长轴长度的一半 | |
| 元素 | semiMinorConfidence | 类型 | uint16 |
| 元素 | 注释 | 短轴长度的一半 | |
| 元素 | semiMajorOrientation | 类型 | uint16 |
| 元素 | 注释 | 椭圆长轴的方向 | |
| 描述 | ETSI TS 102 894-2 中定义的 DF_PosConfidenceEllipse。本结构内数据元素的值应按照该文档使用。 | ||
| 变体 | - | ||
| 可通过 | Rte_V2xFac_Type.h 获得 |
7.7.3.2.6. V2xFac_HeadingType
| 名称 | V2xFac_HeadingType | ||
|---|---|---|---|
| 类别 | Structure | ||
| 元素 | headingValue | 类型 | uint16 |
| 元素 | 注释 | 相对于 WGS84 北向的航向方向 | |
| 元素 | headingConfidence | 类型 | uint8 |
| 元素 | 注释 | 所报告航向值的绝对精度 | |
| 描述 | ETSI TS 102 894-2 中定义的 DF_Heading。本结构内数据元素的值应按照该文档使用。 | ||
| 变体 | - | ||
| 可通过 | Rte_V2xFac_Type.h 获得 |
7.7.3.2.7. V2xFac_SpeedType
| 名称 | V2xFac_SpeedType | ||
|---|---|---|---|
| 类别 | Structure | ||
| 元素 | speedValue | 类型 | uint16 |
| 元素 | 注释 | 速度值 | |
| 元素 | speedConfidence | 类型 | uint8 |
| 元素 | 注释 | 速度值的绝对精度 | |
| 描述 | ETSI TS 102 894-2 中定义的 DF_Speed。本结构内数据元素的值应按照该文档使用。 | ||
| 变体 | - | ||
| 可通过 | Rte_V2xFac_Type.h 获得 |
7.7.3.2.8. V2xFac_ReferencePositionType
| 名称 | V2xFac_ReferencePositionType | ||
|---|---|---|---|
| 类别 | Structure | ||
| 元素 | latitude | 类型 | sint32 |
| 元素 | 注释 | 地理位置点的纬度 | |
| 元素 | longitude | 类型 | sint32 |
| 元素 | 注释 | 地理位置点的经度 | |
| 元素 | posConfidenceEllipse | 类型 | V2xFac_PosConfidenceEllipseType |
| 元素 | 注释 | 地理位置的精度 | |
| 元素 | altitude | 类型 | V2xFac_AltitudeType |
| 元素 | 注释 | 地理位置点的海拔和海拔精度 | |
| 描述 | ETSI TS 102 894-2 中定义的 DF_ReferencePosition。本结构内数据元素的值应按照该文档使用。 | ||
| 变体 | - | ||
| 可通过 | Rte_V2xFac_Type.h 获得 |
7.7.3.2.9. V2xFac_ActionIdType
| 名称 | V2xFac_ActionIdType | ||
|---|---|---|---|
| 类别 | Structure | ||
| 元素 | originatingStationID | 类型 | uint32 |
| 元素 | 注释 | ITS-S 的标识符 | |
| 元素 | sequenceNumber | 类型 | uint16 |
| 元素 | 注释 | sequenceNumber | |
| 描述 | ETSI TS 102 894-2 中定义的 DF_ActionID。本结构内数据元素的值应按照该文档使用。 | ||
| 变体 | - | ||
| 可通过 | Rte_V2xFac_Type.h 获得 |
7.7.3.2.10. V2xFac_PathHistoryType
| 名称 | V2xFac_PathHistoryType | ||
|---|---|---|---|
| 类别 | Structure | ||
| 元素 | count | 类型 | uint8 |
| 元素 | 注释 | 数组内有效元素的数量。 | |
| 元素 | values | 类型 | Array of V2xFac_PathPointType |
| 元素 | 大小 | 23 | |
| 元素 | 注释 | - | |
| 描述 | ETSI TS 102 894-2 中定义的 DF_PathHistory。数组大小应为 ETSI EN 302 637-2 规定的 23。 | ||
| 变体 | - | ||
| 可通过 | Rte_V2xFac_Type.h 获得 |
7.7.3.2.11. V2xFac_ClosedLanesType
| 名称 | V2xFac_ClosedLanesType | ||
|---|---|---|---|
| 类别 | Structure | ||
| 元素 | presence | 类型 | V2xFac_ClosedLanesPresenceType |
| 元素 | 注释 | 标记可选子元素是否存在 | |
| 元素 | hardShoulderStatus | 类型 | V2xFac_HardShoulderStatusType |
| 元素 | 注释 | 指示硬路肩车道开放/关闭状态 | |
| 元素 | drivingLaneStatus | 类型 | V2xFac_DrivingLaneStatusType |
| 元素 | 注释 | 指示行驶车道是否对交通开放 | |
| 描述 | ETSI TS 102 894-2 中定义的 DF_ClosedLanes。本结构内数据元素的值应按照该文档使用。 | ||
| 变体 | - | ||
| 可通过 | Rte_V2xFac_Type.h 获得 |
7.7.3.2.12. V2xFac_ClosedLanesPresenceType
| 名称 | V2xFac_ClosedLanesPresenceType | |||
|---|---|---|---|---|
| 类别 | Bitfield | |||
| 派生自 | uint8 | |||
| 元素 | Kind | Name | Mask | Description |
| bit | hardShoulderStatus | 0x01 | 位 0(LSB):可选子元素存在 | |
| 描述 | V2xFac_ClosedLanesTypet 的存在标志。 | |||
| 变体 | - | |||
| 可通过 | Rte_V2xFac_Type.h 获得 |
7.7.3.2.13. V2xFac_HardShoulderStatusType
| 名称 | V2xFac_HardShoulderStatusType | ||
|---|---|---|---|
| 类别 | Type | ||
| 派生自 | uint8 | ||
| 取值 | V2XFAC_HARDSHOULDERSTATUS_AVAILABLE_FOR_STOPPING | 0x00 | 硬路肩车道可供停车 |
| V2XFAC_HARDSHOULDERSTATUS_CLOSED | 0x01 | 硬路肩车道关闭 | |
| V2XFAC_HARDSHOULDERSTATUS_AVAILABLE_FOR_DRIVING | 0x02 | 硬路肩车道可供行驶 | |
| 描述 | ETSI TS 102 894-2 中定义的 DE_HardShoulderStatus 的枚举。 | ||
| 变体 | - | ||
| 可通过 | Rte_V2xFac_Type.h 获得 |
7.7.3.2.14. V2xFac_DrivingLaneStatusType
| 名称 | V2xFac_DrivingLaneStatusType | |||
|---|---|---|---|---|
| 类别 | Bitfield | |||
| 派生自 | uint16 | |||
| 元素 | Kind | Name | Mask | Description |
| 元素 | bit | outermostLaneClosed | 0x2000 | 位 13:最外侧车道关闭 |
| 元素 | bit | secondLaneFromOutsideClosed | 0x1000 | 位 12:从外数第二条车道关闭 |
| 元素 | bit | thirdLaneFromOutsideClosed | 0x800 | 位 11:从外数第三条车道关闭 |
| 元素 | bit | fourthLaneFromOutsideClosed | 0x400 | 位 10:从外数第四条车道关闭 |
| 元素 | bit | fifthLaneFromOutsideClosed | 0x200 | 位 9:从外数第五条车道关闭 |
| 元素 | bit | sixthLaneFromOutsideClosed | 0x100 | 位 8:从外数第六条车道关闭 |
| 元素 | bit | seventhLaneFromOutsideClosed | 0x80 | 位 7:从外数第七条车道关闭 |
| 元素 | bit | eighthLaneFromOutsideClosed | 0x40 | 位 6:从外数第八条车道关闭 |
| 元素 | bit | ninthLaneFromOutsideClosed | 0x20 | 位 5:从外数第九条车道关闭 |
| 元素 | bit | tenthLaneFromOutsideClosed | 0x10 | 位 4:从外数第十条车道关闭 |
| 元素 | bit | eleventhLaneFromOutsideClosed | 0x08 | 位 3:从外数第十一条车道关闭 |
| 元素 | bit | twelfthLaneFromOutsideClosed | 0x04 | 位 2:从外数第十二条车道关闭 |
| 元素 | bit | thirteenthLaneFromOutsideClosed | 0x02 | 位 1:从外数第十三条车道关闭 |
| 元素 | bit | fourteenthLaneFromOutsideClosed | 0x01 | 位 0(LSB):从外数第十四条车道关闭 |
| 描述 | ETSI TS 102 894-2 V1.2.1 中定义的 DE_DrivingLaneStatus 位串。 | |||
| 变体 | - | |||
| 可通过 | Rte_V2xFac_Type.h 获得 |
7.7.3.2.15. V2xFac_CauseCodeType
| 名称 | V2xFac_CauseCodeType | ||
|---|---|---|---|
| 类别 | Structure | ||
| 元素 | causeCode | 类型 | uint8 |
| 元素 | 注释 | 交通事件类型的编码值 | |
| 元素 | subCauseCode | 类型 | uint8 |
| 元素 | 注释 | 所检测事件的子原因类型 | |
| 描述 | ETSI TS 102 894-2 中定义的 DF_CauseCode。本结构内数据元素的值应按照该文档使用。 | ||
| 变体 | - | ||
| 可通过 | Rte_V2xFac_Type.h 获得 |
7.7.3.3. DENM 特定的实现数据类型
V2xFac 模块在发送方向不支持危险品(Dangerous Goods)和道路施工(Road works)容器。
注意: 支持接收,但由 V2x Data Manager 模块处理。API 应在下一版本中重构以更好地反映这一点。
7.7.3.3.1. V2xFac_DenmMessageRootType
| 名称 | V2xFac_DenmMessageRootType | ||
|---|---|---|---|
| 类别 | Structure | ||
| 元素 | itsPduHeader | 类型 | V2xFac_ItsPduHeaderType |
| 元素 | 注释 | ItsPduHeader 的结构 | |
| 元素 | denm | 类型 | V2xFac_DenMsgType |
| 元素 | 注释 | DEN 数据的结构 | |
| 描述 | ETSI EN 302 637-3 中定义的 DENM 根消息。本结构内数据元素的值应按照该文档使用。 | ||
| 变体 | - | ||
| 可通过 | Rte_V2xFac_Type.h 获得 |
7.7.3.3.2. V2xFac_DenMsgType
| 名称 | V2xFac_DenMsgType | ||
|---|---|---|---|
| 类别 | Structure | ||
| 元素 | presence | 类型 | V2xFac_DenMsgPresenceType |
| 元素 | 注释 | 标记可选子元素是否存在 | |
| 元素 | management | 类型 | V2xFac_ManagementContainerType |
| 元素 | 注释 | management 容器 | |
| 元素 | situation | 类型 | V2xFac_SituationContainerType |
| 元素 | 注释 | situation 容器 | |
| 元素 | location | 类型 | V2xFac_LocationContainerType |
| 元素 | 注释 | location 容器 | |
| 元素 | alacarte | 类型 | V2xFac_AlacarteContainerType |
| 元素 | 注释 | alacarte 容器 | |
| 描述 | ETSI EN 302 637-3 中定义的 DecentralizedEnvironmentalNotificationMessage。本结构内数据元素的值应按照该文档使用。 | ||
| 变体 | - | ||
| 可通过 | Rte_V2xFac_Type.h 获得 |
7.7.3.3.3. V2xFac_DenMsgPresenceType
| 名称 | V2xFac_DenMsgPresenceType | |||
|---|---|---|---|---|
| 类别 | Bitfield | |||
| 派生自 | uint8 | |||
| 元素 | Kind | Name | Mask | Description |
| 元素 | bit | situation | 0x04 | 位 2:可选子元素存在 |
| 元素 | bit | location | 0x02 | 位 1:可选子元素存在 |
| 元素 | bit | alacarte | 0x01 | 位 0(LSB):可选子元素存在 |
| 描述 | V2xFac_DenMsgType 的存在标志。 | |||
| 变体 | - | |||
| 可通过 | Rte_V2xFac_Type.h 获得 |
7.7.3.3.4. V2xFac_ManagementContainerType
| 名称 | V2xFac_ManagementContainerType | ||
|---|---|---|---|
| 类别 | Structure | ||
| 元素 | presence | 类型 | V2xFac_ManagementContainerPresenceType |
| 元素 | 注释 | 标记可选子元素是否存在 | |
| 元素 | actionId | 类型 | V2xFac_ActionIdType |
| 元素 | 注释 | 动作标识符 | |
| 元素 | detectionTime | 类型 | uint64 |
| 元素 | 注释 | 检测到事件的时间 | |
| 元素 | referenceTime | 类型 | uint64 |
| 元素 | 注释 | 指生成新 DENM、更新 DENM 或取消 DENM 的时间 | |
| 元素 | termination | 类型 | V2xFac_TerminationType |
| 元素 | 注释 | 指示所生成的 DENM 类型是取消 DENM 还是否定 DENM。 | |
| 元素 | eventPosition | 类型 | V2xFac_ReferencePositionType |
| 元素 | 注释 | 所检测事件的地理位置 | |
| 元素 | relevanceDistance | 类型 | V2xFac_RelevanceDistanceType |
| 元素 | 注释 | 事件信息对接收 ITS-S 相关的距离 | |
| 元素 | relevanceTrafficDirection | 类型 | V2xFac_RelevanceTrafficDirectionType |
| 元素 | 注释 | 与消息中指示的信息相关的交通方向 | |
| 元素 | validityDuration | 类型 | uint32 |
| 元素 | 注释 | 对事件可能持续时长的估计 | |
| 元素 | transmissionInterval | 类型 | uint16 |
| 元素 | 注释 | 两次连续消息发送之间的时间间隔 | |
| 元素 | stationType | 类型 | uint8 |
| 元素 | 注释 | 源 ITS-S 的站点类型信息 | |
| 描述 | ETSI EN 302 637-3 中定义的 ManagementContainer。本结构内数据元素的值应按照该文档使用。 | ||
| 变体 | - | ||
| 可通过 | Rte_V2xFac_Type.h 获得 |
7.7.3.3.5. V2xFac_TerminationType
| 名称 | V2xFac_TerminationType | ||
|---|---|---|---|
| 类别 | Type | ||
| 派生自 | uint8 | ||
| 取值 | V2XFAC_TERMINATION_ISCANCELLATION | 0x00 | 取消 |
| V2XFAC_TERMINATION_ISNEGATION | 0x01 | - | |
| 描述 | ETSI EN 302 637-3 中定义的 Termination 的枚举。 | ||
| 变体 | - | ||
| 可通过 | Rte_V2xFac_Type.h 获得 |
7.7.3.3.6. V2xFac_RelevanceDistanceType
| 名称 | V2xFac_RelevanceDistanceType | ||
|---|---|---|---|
| 类别 | Type | ||
| 派生自 | uint8 | ||
| 取值 | V2XFAC_RELEVANCEDISTANCE_LESS_THAN_50_M | 0x00 | 小于 50 m |
| V2XFAC_RELEVANCEDISTANCE_LESS_THAN_100_M | 0x01 | 小于 100 m | |
| V2XFAC_RELEVANCEDISTANCE_LESS_THAN_200_M | 0x02 | 小于 200 m | |
| V2XFAC_RELEVANCEDISTANCE_LESS_THAN_500_M | 0x03 | 小于 500 m | |
| V2XFAC_RELEVANCEDISTANCE_LESS_THAN_1000_M | 0x04 | 小于 1000 m | |
| V2XFAC_RELEVANCEDISTANCE_LESS_THAN_5_KM | 0x05 | 小于 5 km | |
| V2XFAC_RELEVANCEDISTANCE_LESS_THAN_10_KM | 0x06 | 小于 10 km | |
| V2XFAC_RELEVANCEDISTANCE_OVER_10_KM | 0x07 | 超过 10 km | |
| 描述 | ETSI TS 102 894-2 中定义的 DE_RelevanceDistance 的枚举。 | ||
| 变体 | - | ||
| 可通过 | Rte_V2xFac_Type.h 获得 |
7.7.3.3.7. V2xFac_RelevanceTrafficDirectionType
| 名称 | V2xFac_RelevanceTrafficDirectionType | ||
|---|---|---|---|
| 类别 | Type | ||
| 派生自 | uint8 | ||
| 取值 | V2XFAC_RELEVANCETRAFFICDIRECTION_ALL_TRAFFIC_DIRECTIONS | 0x00 | 所有交通方向 |
| V2XFAC_RELEVANCETRAFFICDIRECTION_UPSTREAM_TRAFFIC | 0x01 | 上游交通 | |
| V2XFAC_RELEVANCETRAFFICDIRECTION_DOWNSTREAM_TRAFFIC | 0x02 | 下游交通 | |
| V2XFAC_RELEVANCETRAFFICDIRECTION_OPPOSITE_TRAFFIC | 0x03 | 对向交通 | |
| 描述 | ETSI TS 102 894-2 中定义的 DE_RelevanceTrafficDirection 的枚举。 | ||
| 变体 | - | ||
| 可通过 | Rte_V2xFac_Type.h 获得 |
7.7.3.3.8. V2xFac_ManagementContainerPresenceType
| 名称 | V2xFac_ManagementContainerPresenceType | |||
|---|---|---|---|---|
| 类别 | Bitfield | |||
| 派生自 | uint8 | |||
| 元素 | Kind | Name | Mask | Description |
| 元素 | bit | termination | 0x08 | 位 3:可选子元素存在 |
| 元素 | bit | relevanceDistance | 0x04 | 位 2:可选子元素存在 |
| 元素 | bit | relevanceTrafficDirection | 0x02 | 位 1:可选子元素存在 |
| 元素 | bit | transmissionInterval | 0x01 | 位 0(LSB):可选子元素存在 |
| 描述 | V2xFac_ManagementContainerType 的存在标志。 | |||
| 变体 | - | |||
| 可通过 | Rte_V2xFac_Type.h 获得 |
7.7.3.3.9. V2xFac_SituationContainerType
| 名称 | V2xFac_SituationContainerType | ||
|---|---|---|---|
| 类别 | Structure | ||
| 元素 | presence | 类型 | V2xFac_SituationContainerPresenceType |
| 元素 | 注释 | 标记可选子元素是否存在 | |
| 元素 | informationQuality | 类型 | uint8 |
| 元素 | 注释 | ITS-S 应用提供信息的质量等级 | |
| 元素 | eventType | 类型 | V2xFac_CauseCodeType |
| 元素 | 注释 | 交通事件类型的编码值 | |
| 元素 | linkedCause | 类型 | V2xFac_CauseCodeType |
| 元素 | 注释 | 交通事件类型的编码值 | |
| 元素 | eventHistory | 类型 | V2xFac_EventHistoryType |
| 元素 | 注释 | EventHistory | |
| 描述 | ETSI EN 302 637-3 中定义的 SituationContainer。本结构内数据元素的值应按照该文档使用。 | ||
| 变体 | - | ||
| 可通过 | Rte_V2xFac_Type.h 获得 |
7.7.3.3.10. V2xFac_SituationContainerPresenceType
| 名称 | V2xFac_SituationContainerPresenceType | |||
|---|---|---|---|---|
| 类别 | Bitfield | |||
| 派生自 | uint8 | |||
| 元素 | Kind | Name | Mask | Description |
| 元素 | bit | linkedCause | 0x02 | 位 1:可选子元素存在 |
| 元素 | bit | eventHistory | 0x01 | 位 0(LSB):可选子元素存在 |
| 描述 | V2xFac_SituationContainerType 的存在标志。 | |||
| 变体 | - | |||
| 可通过 | Rte_V2xFac_Type.h 获得 |
7.7.3.3.11. V2xFac_EventHistoryType
| 名称 | V2xFac_EventHistoryType | ||
|---|---|---|---|
| 类别 | Structure | ||
| 元素 | count | 类型 | uint8 |
| 元素 | 注释 | 数组内有效元素的数量。 | |
| 元素 | values | 类型 | Array of V2xFac_EventPointType |
| 元素 | 大小 | 23 | |
| 元素 | 注释 | - | |
| 描述 | ETSI TS 102 894-2 中定义的 DF_EventHistory。 | ||
| 变体 | - | ||
| 可通过 | Rte_V2xFac_Type.h 获得 |
7.7.3.3.12. V2xFac_EventPointType
| 名称 | V2xFac_EventPointType | ||
|---|---|---|---|
| 类别 | Structure | ||
| 元素 | presence | 类型 | V2xFac_EventPointPresenceType |
| 元素 | 注释 | 标记可选子元素是否存在 | |
| 元素 | eventPosition | 类型 | V2xFac_DeltaReferencePositionType |
| 元素 | 注释 | 所检测事件点的偏移位置。 | |
| 元素 | eventDeltaTime | 类型 | uint16 |
| 元素 | 注释 | 检测 ITS-S 自上一个检测事件点以来经过的时间。 | |
| 元素 | informationQuality | 类型 | uint8 |
| 元素 | 注释 | 该事件点检测的信息质量。 | |
| 描述 | ETSI TS 102 894-2 中定义的 DF_EventPoint。本结构内数据元素的值应按照该文档使用。 | ||
| 变体 | - | ||
| 可通过 | Rte_V2xFac_Type.h 获得 |
7.7.3.3.13. V2xFac_EventPointPresenceType
| 名称 | V2xFac_EventPointPresenceType | |||
|---|---|---|---|---|
| 类别 | Bitfield | |||
| 派生自 | uint8 | |||
| 元素 | Kind | Name | Mask | Description |
| bit | eventDeltaTime | 0x01 | 位 0(LSB):可选子元素存在 | |
| 描述 | V2xFac_EventPointType 的存在标志。 | |||
| 变体 | - | |||
| 可通过 | Rte_V2xFac_Type.h 获得 |
7.7.3.3.14. V2xFac_LocationContainerType
| 名称 | V2xFac_LocationContainerType | ||
|---|---|---|---|
| 类别 | Structure | ||
| 元素 | presence | 类型 | V2xFac_LocationContainerPresenceType |
| 元素 | 注释 | 标记可选子元素是否存在 | |
| 元素 | eventSpeed | 类型 | V2xFac_SpeedType |
| 元素 | 注释 | 所检测事件的移动速度 | |
| 元素 | eventPositionHeading | 类型 | V2xFac_HeadingType |
| 元素 | 注释 | 事件的航向方向 | |
| 元素 | traces | 类型 | V2xFac_TracesType |
| 元素 | 注释 | 一条或多条路径 | |
| 元素 | roadType | 类型 | V2xFac_RoadTypeType |
| 元素 | 注释 | 路段的类型。 | |
| 描述 | ETSI EN 302 637-3 中定义的 LocationContainer。本结构内数据元素的值应按照该文档使用。 | ||
| 变体 | - | ||
| 可通过 | Rte_V2xFac_Type.h 获得 |
7.7.3.3.15. V2xFac_RoadTypeType
| 名称 | V2xFac_RoadTypeType | ||
|---|---|---|---|
| 类别 | Type | ||
| 派生自 | uint8 | ||
| 取值 | V2XFAC_ROADTYPE_URBAN_NOSTRUCTURALSEPARATIONTOOPPOSITELANES | 0x00 | 与对向车道无结构性分隔的城市道路。 |
| V2XFAC_ROADTYPE_URBAN_WITHSTRUCTURALSEPARATIONTOOPPOSITELANES | 0x01 | 与对向车道有结构性分隔的城市道路。 | |
| V2XFAC_ROADTYPE_NONURBAN_NOSTRUCTURALSEPARATIONTOOPPOSITELANES | 0x02 | 与对向车道无结构性分隔的非城市道路。 | |
| V2XFAC_ROADTYPE_ONURBAN_WITHSTRUCTURALSEPARATIONTOOPPOSITELANES | 0x03 | 与对向车道有结构性分隔的非城市道路。 | |
| 描述 | ETSI TS 102 894-2 中定义的 DE_RoadType 的枚举。 | ||
| 变体 | - | ||
| 可通过 | Rte_V2xFac_Type.h 获得 |
7.7.3.3.16. V2xFac_TracesType
| 名称 | V2xFac_TracesType | ||
|---|---|---|---|
| 类别 | Structure | ||
| 元素 | count | 类型 | uint8 |
| 元素 | 注释 | 数组内有效元素的数量。 | |
| 元素 | values | 类型 | Array of V2xFac_PathHistoryType |
| 元素 | 大小 | 7 | |
| 元素 | 注释 | - | |
| 描述 | ETSI TS 102 894-2 中定义的 DF_Traces。数组大小应为 7。 | ||
| 变体 | - | ||
| 可通过 | Rte_V2xFac_Type.h 获得 |
7.7.3.3.17. V2xFac_LocationContainerPresenceType
| 名称 | V2xFac_LocationContainerPresenceType | |||
|---|---|---|---|---|
| 类别 | Bitfield | |||
| 派生自 | uint8 | |||
| 元素 | Kind | Name | Mask | Description |
| 元素 | bit | eventSpeed | 0x04 | 位 2:可选子元素存在 |
| 元素 | bit | eventPositionHeading | 0x02 | 位 1:可选子元素存在 |
| 元素 | bit | roadType | 0x01 | 位 0(LSB):可选子元素存在 |
| 描述 | V2xFac_LocationContainerType 的存在标志。 | |||
| 变体 | - | |||
| 可通过 | Rte_V2xFac_Type.h 获得 |
7.7.3.3.18. V2xFac_AlacarteContainerType
| 名称 | V2xFac_AlacarteContainerType | ||
|---|---|---|---|
| 类别 | Structure | ||
| 元素 | presence | 类型 | V2xFac_AlacarteContainerPresenceType |
| 元素 | 注释 | 标记可选子元素是否存在 | |
| 元素 | lanePosition | 类型 | sint8 |
| 元素 | 注释 | 事件位置的车道位置 | |
| 元素 | impactReduction | 类型 | V2xFac_ImpactReductionContainerType |
| 元素 | 注释 | - | |
| 元素 | externalTemperature | 类型 | sint8 |
| 元素 | 注释 | 指示事件位置处的环境温度 | |
| 元素 | positioningSolution | 类型 | V2xFac_PositioningSolutionTypeType |
| 元素 | 注释 | 指示用于估计地理位置的定位技术 | |
| 元素 | stationaryVehicle | 类型 | V2xFac_StationaryVehicleContainerType |
| 元素 | 注释 | - | |
| 描述 | ETSI EN 302 637-3 中定义的 AlacarteContainer。本结构内数据元素的值应按照该文档使用。 | ||
| 变体 | - | ||
| 可通过 | Rte_V2xFac_Type.h 获得 |
7.7.3.3.19. V2xFac_PositioningSolutionTypeType
| 名称 | V2xFac_PositioningSolutionTypeType | ||
|---|---|---|---|
| 类别 | Type | ||
| 派生自 | uint8 | ||
| 取值 | V2XFAC_POSITIONINGSOLUTIONTYPE_NO_POSITIONING_SOLUTION | 0x00 | 无 GNSS |
| V2XFAC_POSITIONINGSOLUTIONTYPE_SGNSS | 0x01 | 全球导航卫星系统 | |
| V2XFAC_POSITIONINGSOLUTIONTYPE_DGNSS | 0x02 | 差分 GNSS | |
| V2XFAC_POSITIONINGSOLUTIONTYPE_SGNSSPLUSDR | 0x03 | GNSS 和航位推算 | |
| V2XFAC_POSITIONINGSOLUTIONTYPE_DGNSSPLUSDR | 0x04 | 差分 GNSS 和航位推算 | |
| V2XFAC_POSITIONINGSOLUTIONTYPE_DR | 0x05 | 航位推算 | |
| 描述 | ETSI TS 102 894-2 中定义的 DE_PositioningSolutionType 的枚举。 | ||
| 变体 | - | ||
| 可通过 | Rte_V2xFac_Type.h 获得 |
7.7.3.3.20. V2xFac_AlacarteContainerPresenceType
| 名称 | V2xFac_AlacarteContainerPresenceType | |||
|---|---|---|---|---|
| 类别 | Bitfield | |||
| 派生自 | uint8 | |||
| 元素 | Kind | Name | Mask | Description |
| bit | lanePosition | 0x20 | 位 5:可选子元素存在 | |
| bit | impactReduction | 0x10 | 位 4:可选子元素存在 | |
| bit | externalTemperature | 0x08 | 位 3:可选子元素存在 | |
| bit | roadWorks | 0x04 | 位 2:可选子元素存在 | |
| bit | positioningSolution | 0x02 | 位 1:可选子元素存在 | |
| bit | stationaryVehicle | 0x01 | 位 0(LSB):可选子元素存在 | |
| 描述 | V2xFac_AlacarteContainerType 的存在标志。 | |||
| 变体 | - | |||
| 可通过 | Rte_V2xFac_Type.h 获得 |
7.7.3.3.21. V2xFac_ImpactReductionContainerType
| 名称 | V2xFac_ImpactReductionContainerType | ||
|---|---|---|---|
| 类别 | Structure | ||
| 元素 | heightLonCarrLeft | 类型 | uint8 |
| 元素 | 注释 | 车辆左纵向承载件从底到顶的高度 | |
| 元素 | heightLonCarrRight | 类型 | uint8 |
| 元素 | 注释 | 车辆右纵向承载件从底到顶的高度 | |
| 元素 | posLonCarrLeft | 类型 | uint8 |
| 元素 | 注释 | 从车辆前保险杠中心到车辆左纵向承载件前端的距离 | |
| 元素 | posLonCarrRight | 类型 | uint8 |
| 元素 | 注释 | 从车辆前保险杠中心到车辆右纵向承载件前端的距离 | |
| 元素 | positionOfPillars | 类型 | V2xFac_PositionOfPillarsType |
| 元素 | 注释 | 指示相邻支柱的垂直间距 | |
| 元素 | posCentMass | 类型 | uint8 |
| 元素 | 注释 | 指示空载车辆质心的垂直距离 | |
| 元素 | wheelBaseVehicle | 类型 | uint8 |
| 元素 | 注释 | 车辆轴距前轴与后轴之间的垂直距离 | |
| 元素 | turningRadius | 类型 | uint8 |
| 元素 | 注释 | 车辆能够进行的最小圆周转弯(即 U 形转弯) | |
| 元素 | posFrontAx | 类型 | uint8 |
| 元素 | 注释 | 车辆边界框前缘与前轮轴之间以 10 厘米为单位的垂直距离 | |
| 元素 | positionOfOccupants | 类型 | V2xFac_PositionOfOccupantsType |
| 元素 | 注释 | 指示生成 impactReduction 时车内座椅是否被占用 | |
| 元素 | vehicleMass | 类型 | uint16 |
| 元素 | 注释 | 以 100 kg 为倍数的空载车辆质量 | |
| 元素 | requestResponseIndication | 类型 | V2xFac_RequestResponseIndicationType |
| 元素 | 注释 | 该数据元素指示 ITS 消息是作为 ITS-S 的请求发送,还是 ITS-S 在收到其他 ITS-S 的请求后发送的响应 | |
| 描述 | ETSI EN 302 637-3 中定义的 ImpactReductionContainer。本结构内数据元素的值应按照该文档使用。 | ||
| 变体 | - | ||
| 可通过 | Rte_V2xFac_Type.h 获得 |
7.7.3.3.22. V2xFac_PositionOfPillarsType
| 名称 | V2xFac_PositionOfPillarsType | ||
|---|---|---|---|
| 类别 | Structure | ||
| 元素 | count | 类型 | uint8 |
| 元素 | 注释 | 数组内有效元素的数量。 | |
| 元素 | values | 类型 | Array of uint8 |
| 元素 | 大小 | 3 | |
| 元素 | 注释 | - | |
| 描述 | ETSI TS 102 894-2 中定义的 DF_PositionOfPillars。数组大小应为 3。 | ||
| 变体 | - | ||
| 可通过 | Rte_V2xFac_Type.h 获得 |
7.7.3.3.23. V2xFac_PositionOfOccupantsType
| 名称 | V2xFac_PositionOfOccupantsType | |||
|---|---|---|---|---|
| 类别 | Bitfield | |||
| 派生自 | uint32 | |||
| 元素 | Kind | Name | Mask | Description |
| bit | row1LeftOccupied | 0x80000 | 位 19:第 1 排左侧占用 | |
| bit | row1RightOccupied | 0x40000 | 位 18:第 1 排右侧占用 | |
| bit | row1MidOccupied | 0x20000 | 位 17:第 1 排中间占用 | |
| bit | row1NotDetectable | 0x10000 | 位 16:第 1 排不可检测 | |
| bit | row1NotPresent | 0x8000 | 位 15:第 1 排不存在 | |
| bit | row2LeftOccupied | 0x4000 | 位 14:第 2 排左侧占用 | |
| bit | row2RightOccupied | 0x2000 | 位 13:第 2 排右侧占用 | |
| bit | row2MidOccupied | 0x1000 | 位 12:第 2 排中间占用 | |
| bit | row2NotDetectable | 0x800 | 位 11:第 2 排不可检测 | |
| bit | row2NotPresent | 0x400 | 位 10:第 2 排不存在 | |
| bit | row3LeftOccupied | 0x200 | 位 9:第 3 排左侧占用 | |
| bit | row3RightOccupied | 0x100 | 位 8:第 3 排右侧占用 | |
| bit | row3MidOccupied | 0x80 | 位 7:第 3 排中间占用 | |
| bit | row3NotDetectable | 0x40 | 位 6:第 3 排不可检测 | |
| bit | row3NotPresent | 0x20 | 位 5:第 3 排不存在 | |
| bit | row4LeftOccupied | 0x10 | 位 4:第 4 排左侧占用 | |
| bit | row4RightOccupied | 0x08 | 位 3:第 4 排右侧占用 | |
| bit | row4MidOccupied | 0x04 | 位 2:第 4 排中间占用 | |
| bit | row4NotDetectable | 0x02 | 位 1:第 4 排不可检测 | |
| bit | row4NotPresent | 0x01 | 位 0(LSB):第 4 排不存在 | |
| 描述 | ETSI TS 102 894-2 中定义的 DE_PositionOfOccupants 位串。 | |||
| 变体 | - | |||
| 可通过 | Rte_V2xFac_Type.h 获得 |
7.7.3.3.24. V2xFac_RequestResponseIndicationType
| 名称 | V2xFac_RequestResponseIndicationType | ||
|---|---|---|---|
| 类别 | Type | ||
| 派生自 | uint8 | ||
| 取值 | V2XFAC_REQUESTRESPONSEINDICATION_REQUEST | 0x00 | 请求 |
| V2XFAC_REQUESTRESPONSEINDICATION_RESPONSE | 0x01 | 响应 | |
| 描述 | ETSI TS 102 894-2 中定义的 DE_RequestResponseIndication 的枚举。 | ||
| 变体 | - | ||
| 可通过 | Rte_V2xFac_Type.h 获得 |
7.7.3.3.25. V2xFac_StationaryVehicleContainerType
| 名称 | V2xFac_StationaryVehicleContainerType | ||
|---|---|---|---|
| 类别 | Structure | ||
| 元素 | presence | 类型 | V2xFac_StationaryVehicleContainerPresenceType |
| 元素 | 注释 | 标记可选子元素是否存在 | |
| 元素 | stationarySince | 类型 | V2xFac_StationarySinceType |
| 元素 | 注释 | 车辆处于静止状态的持续时间(分钟) | |
| 元素 | stationaryCause | 类型 | V2xFac_CauseCodeType |
| 元素 | 注释 | 描述静止车辆原因的附加信息 | |
| 元素 | numberOfOccupants | 类型 | uint8 |
| 元素 | 注释 | 车内乘员数量 | |
| 元素 | vehicleIdentification | 类型 | V2xFac_VehicleIdentificationType |
| 元素 | 注释 | 提供与车辆标识相关的信息 | |
| 元素 | energyStorageType | 类型 | V2xFac_EnergyStorageType |
| 元素 | 注释 | 所使用和存储的能量类型 | |
| 描述 | ETSI EN 302 637-3 中定义的 StationaryVehicleContainer。本结构内数据元素的值应按照该文档使用。 | ||
| 变体 | - | ||
| 可通过 | Rte_V2xFac_Type.h 获得 |
7.7.3.3.26. V2xFac_StationarySinceType
| 名称 | V2xFac_StationarySinceType | ||
|---|---|---|---|
| 类别 | Type | ||
| 派生自 | uint8 | ||
| 取值 | V2XFAC_STATIONARYSINCE_LESS_THAN_1_MINUTE | 0x00 | 小于 1 分钟 |
| V2XFAC_STATIONARYSINCE_LESS_THAN_2_MINUTES | 0x01 | 小于 2 分钟 | |
| V2XFAC_STATIONARYSINCE_LESS_THAN_15_MINUTES | 0x02 | 小于 15 分钟 | |
| V2XFAC_STATIONARYSINCE_EQUAL_OR_GREATER_15_MINUTES | 0x03 | 等于或大于 15 分钟 | |
| 描述 | ETSI TS 102 894-2 中定义的 DE_StationarySince 的枚举。 | ||
| 变体 | - | ||
| 可通过 | Rte_V2xFac_Type.h 获得 |
7.7.3.3.27. V2xFac_EnergyStorageType
| 名称 | V2xFac_EnergyStorageType | |||
|---|---|---|---|---|
| 类别 | Bitfield | |||
| 派生自 | uint8 | |||
| 元素 | Kind | Name | Mask | Description |
| bit | hydrogenStorage | 0x40 | 位 6:氢储能 | |
| bit | electricEnergyStorage | 0x20 | 位 5:电储能 | |
| bit | liquidPropaneGas | 0x10 | 位 4:液化石油气 | |
| bit | compressedNaturalGas | 0x08 | 位 3:压缩天然气 | |
| bit | diesel | 0x04 | 位 2:柴油 | |
| bit | gasoline | 0x02 | 位 1:汽油 | |
| bit | ammonia | 0x01 | 位 0(LSB):氨 | |
| 描述 | ETSI TS 102 894-2 中定义的 DE_EnergyStorage 位串。 | |||
| 变体 | - | |||
| 可通过 | Rte_V2xFac_Type.h 获得 |
7.7.3.3.28. V2xFac_StationaryVehicleContainerPresenceType
| 名称 | V2xFac_StationaryVehicleContainerPresenceType | |||
|---|---|---|---|---|
| 类别 | Bitfield | |||
| 派生自 | uint8 | |||
| 元素 | Kind | Name | Mask | Description |
| bit | stationarySince | 0x20 | 位 5:可选子元素存在 | |
| bit | stationaryCause | 0x10 | 位 4:可选子元素存在 | |
| bit | carryingDangerousGoods | 0x08 | 位 3:可选子元素存在 | |
| bit | numberOfOccupants | 0x04 | 位 2:可选子元素存在 | |
| bit | vehicleIdentification | 0x02 | 位 1:可选子元素存在 | |
| bit | energyStorageType | 0x01 | 位 0(LSB):可选子元素存在 | |
| 描述 | V2xFac_StationaryVehicleContainerType 的存在标志。 | |||
| 变体 | - | |||
| 可通过 | Rte_V2xFac_Type.h 获得 |
7.7.3.3.29. V2xFac_VehicleIdentificationType
| 名称 | V2xFac_VehicleIdentificationType | ||
|---|---|---|---|
| 类别 | Structure | ||
| 元素 | presence | 类型 | V2xFac_VehicleIdentificationPresenceType |
| 元素 | 注释 | 标记可选子元素是否存在 | |
| 元素 | wmiNumber | 类型 | V2xFac_WmiNumberType |
| 元素 | 注释 | 世界制造商标识符(WMI) | |
| 元素 | vds | 类型 | V2xFac_VdsType |
| 元素 | 注释 | 车辆描述段(VDS) | |
| 描述 | ETSI TS 102 894-2 中定义的 DF_VehicleIdentification。本结构内数据元素的值应按照该文档使用。 | ||
| 变体 | - | ||
| 可通过 | Rte_V2xFac_Type.h 获得 |
7.7.3.3.30. V2xFac_VehicleIdentificationPresenceType
| 名称 | V2xFac_VehicleIdentificationPresenceType | |||
|---|---|---|---|---|
| 类别 | Bitfield | |||
| 派生自 | uint8 | |||
| 元素 | Kind | Name | Mask | Description |
| 元素 | bit | wmiNumber | 0x02 | 位 1:可选子元素存在 |
| 元素 | bit | vds | 0x01 | 位 0(LSB):可选子元素存在 |
| 描述 | V2xFac_VehicleIdentificationType 的存在标志。 | |||
| 变体 | - | |||
| 可通过 | Rte_V2xFac_Type.h 获得 |
7.7.3.3.31. V2xFac_WmiNumberType
| 名称 | V2xFac_WmiNumberType | ||
|---|---|---|---|
| 类别 | Structure | ||
| 元素 | count | 类型 | uint8 |
| 元素 | 注释 | 数组内有效元素的数量。 | |
| 元素 | values | 类型 | Array of uint8 |
| 元素 | 大小 | 3 | |
| 元素 | 注释 | - | |
| 描述 | ETSI TS 102 894-2 中定义的 DE_WMInumber。数组大小应为 3。 | ||
| 变体 | - | ||
| 可通过 | Rte_V2xFac_Type.h 获得 |
7.7.3.3.32. V2xFac_VdsType
| 名称 | V2xFac_VdsType | ||
|---|---|---|---|
| 类别 | Structure | ||
| 元素 | count | 类型 | uint8 |
| 元素 | 注释 | 数组内有效元素的数量。 | |
| 元素 | values | 类型 | Array of uint8 |
| 元素 | 大小 | 6 | |
| 元素 | 注释 | - | |
| 描述 | ETSI TS 102 894-2 中定义的 DE_VDS。数组大小应为 6。 | ||
| 变体 | - | ||
| 可通过 | Rte_V2xFac_Type.h 获得 |
7.7.4. 端口
7.7.4.1. V2xFac_DenBs
| 名称 | V2xFac_DenBs |
|---|---|
| 类别 | ProvidedPort,接口 V2xFacDenBs |
| 描述 | 用于 DEN 特定服务请求的服务端口。 |
| 变体 | - |
7.7.4.2. V2xFac_Vdp
| 名称 | V2xFac_Vdp | ||
|---|---|---|---|
| 类别 | RequiredPort | 接口 | V2xFacVdp |
| 描述 | 用于从 VDP 应用获取数据的端口。 | ||
| 变体 | - |
8. 时序图
8.1. CAM 生成与发送
8.2. DENM 生成与发送
8.3. 消息接收
9. 配置规范
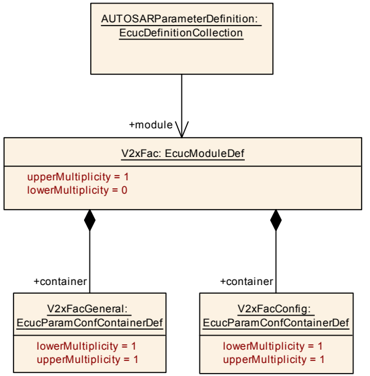
第 9.2 章规定模块 V2xFac 的结构(容器)和参数。
第 9.3 章规定模块 V2xFac 的发布信息。
9.1. 如何阅读本章
详情参见 [8] 的第 10.1 章「配置规范简介」。
9.2. 容器与配置参数
以下各章汇总所有配置参数。参数的详细含义见第 6 章和第 7 章。
9.2.1. 变体
V2xFac 模块仅支持 VARIANT-PRE-COMPILE。
9.2.2. V2xFac
| SWS 条目 | [ECUC_V2xFac_00001] |
|---|---|
| 模块名称 | V2xFac |
| 描述 | V2xFac 模块的配置。 |
| Post-Build 变体支持 | false |
| 支持的配置变体 | VARIANT-PRE-COMPILE |
| 容器名称 | 多重性 | 作用域/依赖 |
|---|---|---|
| V2xFacConfig | 1 | 该容器包含 AUTOSAR V2xFac 模块的配置参数和子容器。 |
| V2xFacGeneral | 1 | 该容器包含 Vehicle-2-X Facilities 的通用配置参数。 |
9.2.3. V2xFacGeneral
| SWS 条目 | [ECUC_V2xFac_00002] |
|---|---|
| 容器名称 | V2xFacGeneral |
| 父容器 | V2xFac |
| 描述 | 该容器包含 Vehicle-2-X Facilities 的通用配置参数。 |
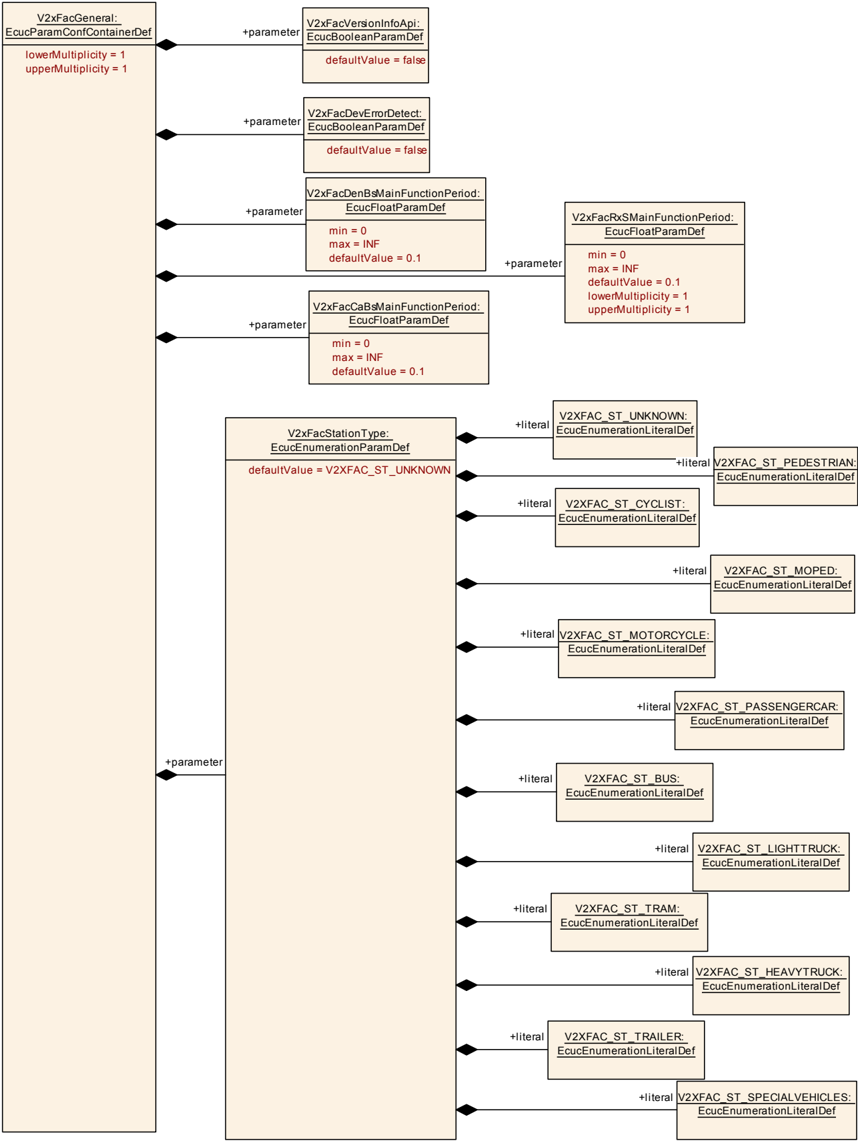
| 配置参数 | 见下方参数表 |
| SWS 条目 | [ECUC_V2xFac_00006] |
|---|---|
| 参数名称 | V2xFacCaBsMainFunctionPeriod |
| 父容器 | V2xFacGeneral |
| 描述 | 本参数定义 V2xFac_CaBs_MainFunction 的调度周期。单位:[s]。 |
| 多重性 | 1 |
| 类型 | EcucFloatParamDef |
| 范围 | ]0 .. INF[ |
| 默认值 | 0.1 |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_V2xFac_00005] |
|---|---|
| 参数名称 | V2xFacDenBsMainFunctionPeriod |
| 父容器 | V2xFacGeneral |
| 描述 | 本参数定义 V2xFac_DenBs_MainFunction 的调度周期。单位:[s]。 |
| 多重性 | 1 |
| 类型 | EcucFloatParamDef |
| 范围 | ]0 .. INF[ |
| 默认值 | 0.1 |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_V2xFac_00004] |
|---|---|
| 参数名称 | V2xFacDevErrorDetect |
| 父容器 | V2xFacGeneral |
| 描述 | 将默认错误跟踪器(Det)的检测和通知打开或关闭。* true:使能(ON)。* false:禁用(OFF)。 |
| 多重性 | 1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | false |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_V2xFac_00015] |
|---|---|
| 参数名称 | V2xFacRxSMainFunctionPeriod |
| 父容器 | V2xFacGeneral |
| 描述 | 本参数定义 V2xFac_RxS_MainFunction 的调度周期。单位:[s]。 |
| 多重性 | 1 |
| 类型 | EcucFloatParamDef |
| 范围 | ]0 .. INF[ |
| 默认值 | 0.1 |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_V2xFac_00007] |
|---|---|
| 参数名称 | V2xFacStationType |
| 父容器 | V2xFacGeneral |
| 描述 | 本配置值定义源 ITS-S 的站点类型信息,AUTOSAR 不支持路侧单元(15)。 |
| 多重性 | 1 |
| 类型 | EcucEnumerationParamDef |
| 范围 | V2XFAC_ST_BUS;V2XFAC_ST_CYCLIST;V2XFAC_ST_HEAVYTRUCK;V2XFAC_ST_LIGHTTRUCK;V2XFAC_ST_MOPED;V2XFAC_ST_MOTORCYCLE;V2XFAC_ST_PASSENGERCAR;V2XFAC_ST_PEDESTRIAN;V2XFAC_ST_SPECIALVEHICLES;V2XFAC_ST_TRAILER;V2XFAC_ST_TRAM;V2XFAC_ST_UNKNOWN |
| 默认值 | V2XFAC_ST_UNKNOWN |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_V2xFac_00003] |
|---|---|
| 参数名称 | V2xFacVersionInfoApi |
| 父容器 | V2xFacGeneral |
| 描述 | 使能/禁用读取 V2xFac 模块版本信息的 API。* true:使能(ON)。* false:禁用(OFF)。 |
| 多重性 | 1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | false |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
无包含的容器。
9.2.4. V2xFacConfig
| SWS 条目 | [ECUC_V2xFac_00011] |
|---|---|
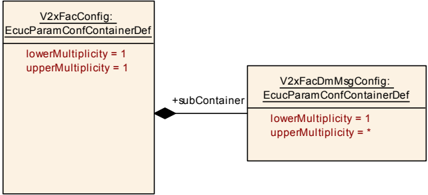
| 容器名称 | V2xFacConfig |
| 父容器 | V2xFac |
| 描述 | 该容器包含 AUTOSAR V2xFac 模块的配置参数和子容器。 |
| 配置参数 | 见下方参数表 |
| 容器名称 | 多重性 | 作用域/依赖 |
|---|---|---|
| V2xFacDmMsgConfig | 1..* | 该容器包含应传递给 V2x Data Manager 的所有消息的配置。 |
9.2.5. V2xFacDmMsgConfig
| SWS 条目 | [ECUC_V2xFac_00012] |
|---|---|
| 容器名称 | V2xFacDmMsgConfig |
| 父容器 | V2xFacConfig |
| 描述 | 该容器包含应传递给 V2x Data Manager 的所有消息的配置。 |
| Post-Build 变体多重性 | true |
| 多重性配置类 | Pre-compile time:x(VARIANT-PRE-COMPILE);Link time:-;Post-build time:- |
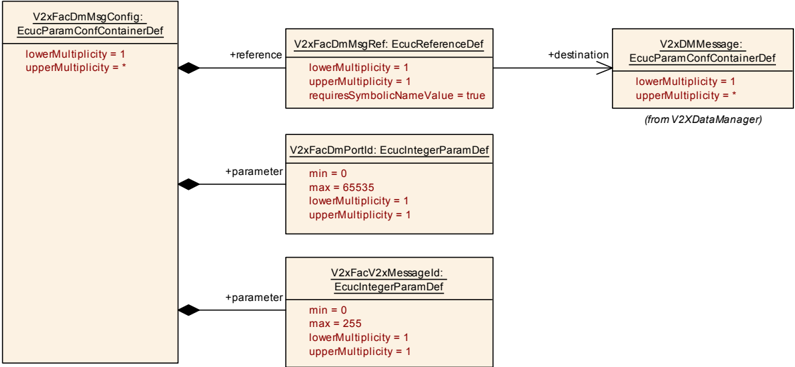
| 配置参数 | 见下方参数表 |
| SWS 条目 | [ECUC_V2xFac_00013] |
|---|---|
| 参数名称 | V2xFacDmPortId |
| 父容器 | V2xFacDmMsgConfig |
| 描述 | 本参数包含引用消息的目的端口标识符。 |
| 多重性 | 1 |
| 类型 | EcucIntegerParamDef |
| 范围 | 0 .. 65535 |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_V2xFac_00016] |
|---|---|
| 参数名称 | V2xFacV2xMessageId |
| 父容器 | V2xFacDmMsgConfig |
| 描述 | 本参数包含与按 ETSI ITS 102 894-2 在关联 BTP 端口上可接收的 V2X 消息相关的消息标识符。注意: 使用多个消息配置在多个 BTP 端口上接收同一类型的消息、或在同一 BTP 端口上接收多条消息并无禁止,即使这不是标准所预期的。 |
| 多重性 | 1 |
| 类型 | EcucIntegerParamDef |
| 范围 | 0 .. 255 |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_V2xFac_00014] |
|---|---|
| 参数名称 | V2xFacDmMsgRef |
| 父容器 | V2xFacDmMsgConfig |
| 描述 | 对 [V2xDMMessage] 的符号名引用。 |
| 多重性 | 1 |
| 类型 | Symbolic name reference to V2xDMMessage |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
无包含的容器。
9.3. 发布信息
详情参见 [8] 的第 10.3 章「发布信息」。