CnV2xMsg
1. 简介和功能概述
本文档规定 AUTOSAR 基础软件模块 Chinese Vehicle-2-X Message(CnV2xMsg)的功能、API 和配置。
Chinese Vehicle-2-X Message 与 Chinese Vehicle-2-X Network(CnV2xNet)、Chinese Vehicle-2-X Management(CnV2xM)、Chinese Vehicle-2-X Security(CnV2xSec)、Vehicle-2-X Data Manager(V2xDm)以及通信驱动层一起,在 AUTOSAR 架构中构成中国 V2X 协议栈。
CnV2xMsg 模块设计为硬件无关。CnV2xMsg 模块依赖于应用层中国 V2X 实体的服务以及下层 CnV2xNet 模块,并向 V2xDm 模块提供服务。
1.1. 架构总览
CnV2xM 模块在 AUTOSAR BSW 和分层软件架构中的位置如图 1 所示。
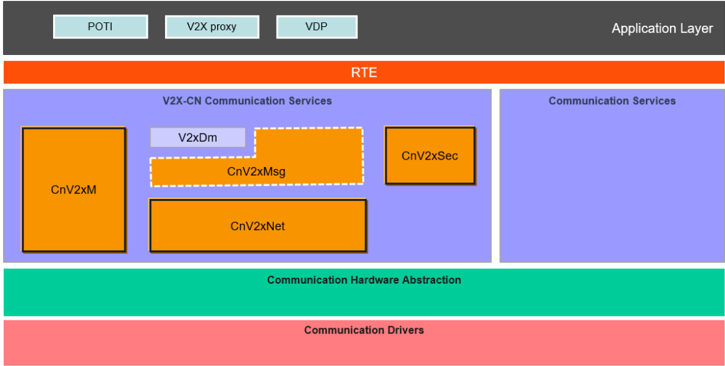
CnV2xMsg 模块提供基本安全消息(BSM)的基本服务,并支持与 BSM 交换相关的管理功能。
1.2. 功能总览
CnV2xMsg 模块实现 BSM 收发的基本服务,以及 RSI/RSM/SPAT/MAP 的接收。除此之外,当前 CnV2xMsg 模块还实现了与 BSM 发送相关的管理功能,包括频率管理、POTI 管理和 ID 管理。
1.2.1. 基本安全消息(BSM)
BSM 基本服务是运行 BSM 协议的消息层实体。它提供两种服务:BSM 的发送和接收。BSM 基本服务向其他车辆/路侧单元(RSU)生成并发送 BSM,或者从车辆接收 BSM 并提供给应用。它可以与 AUTOSAR 应用层接口以收集用于 BSM 生成的相关信息。BSM 基本服务使用中国 V2X 协议栈下层协议实体提供的服务来分发 BSM。收到 BSM 后,BSM 基本服务使 BSM 的内容对 V2X 应用可用。接收到的 BSM 可以通过其标准化的 AUTOSAR 服务接口 CnV2xApplRxIndicationBsm 或通过 V2xDm 提供给上层应用。
对于 BSM 的发送和接收,CnV2xMsg 的 BSM 基本服务部分应提供以下子功能:
- 编码 BSM
- 解码 BSM
- BSM 发送管理
- BSM 接收管理
详情参见 [1] 第 6 章。
1.2.2. 路侧信息(RSI)
RSI 服务是提供 RSI 消息接收的消息层实体。RSI 服务从 RSU 接收 RSI 并提供给应用。接收到的 RSI 可以通过标准化的 AUTOSAR 服务接口 CnV2xApplRxIndicationRsi 或通过 V2xDm 提供给上层应用。
1.2.3. 路侧消息(RSM)
RSM 服务是提供 RSM 消息接收的消息层实体。RSM 服务从 RSU 接收 RSM 并提供给 V2X 应用。接收到的 RSM 可以通过标准化的 AUTOSAR 服务接口 CnV2xApplRxIndicationRsm 或通过 V2xDm 提供给上层应用。
1.2.4. 信号相位与时间(SPAT)
SPAT 服务是提供 SPAT 消息接收的消息层实体。SPAT 服务从 RSU 接收 SPAT 并提供给 V2X 应用。接收到的 SPAT 可以通过标准化的 AUTOSAR 服务接口 CnV2xApplRxIndicationSpat 或通过 V2xDm 提供给上层应用。
1.2.5. MAP
MAP 服务是提供 MAP 消息接收的消息层实体。MAP 服务从 RSU 接收 MAP 并提供给 V2X 应用。接收到的 MAP 可以通过标准化的 AUTOSAR 服务接口 CnV2xApplRxIndicationMap 或通过 V2xDm 提供给上层应用。
1.2.6. 位置与时间管理(POTI)
CnV2xMsg 模块中的 POTI 管理从应用层获取位置和时间信息并使其对自身可用,同时向 CnV2xSec 模块提供距离。
1.2.7. 标识管理
CnV2xMsg 应实现标识管理,包括车辆 ID 和消息计数。从安全和隐私的角度来看,当假名证书更新时,这些标识应被更改。
1.2.8. 频率管理
CnV2xMsg 应根据信道状态、车辆状态、消息类型等控制到下层的消息发送频率。
1.2.9. 通过 V2xDm 的消息接收服务
如果接收到的 V2X 消息经 V2xDm 模块发送到应用层或 PDUR,CnV2xMsg 应向 V2xDm 模块提供接口。收到消息(BSM/RSI/RSM/SPAT/MAP)后,CnV2xMsg 使消息的内容对 V2xDm 模块可用。接收到的消息由 V2xDm 模块通过标准化的 AUTOSAR 服务接口提供给上层应用。
2. 缩略语
API
应用编程接口(Application programming Interface)。
BS
基本服务(Basic Service)。
BSW
基础软件(Basic Software)。
BSM
基本安全消息(Basic safety Message)。
C-V2X
基于蜂窝的车联网(Cellular based Vehicle to Everything)。
CCSA
中国通信标准化协会(China Communications Standards Association)。
CnV2xMsg
中国车辆到一切消息(Chinese Vehicle-2-X Message)。
CnV2xNet
中国车辆到一切网络(Chinese Vehicle-2-X Network)。
CnV2xSec
中国车辆到一切安全(Chinese Vehicle-2-X Security)。
DE
数据元素(Data Element)。
DEM
诊断事件管理器(Diagnostic Event Manager)。
DET
默认错误跟踪器(Default Error Tracer)。
DF
数据帧(Data Frame)。
EcuM
电子控制单元管理器(Electronic Control Unit Manager)。
IF
接口(Interface)。
NTCAS
全国汽车标准化技术委员会(National Technical Committee of Auto Standardization)。
NVM
非易失性存储器(Non-Volatile Memory)。
PH
路径历史(Path History)。
POTI
位置与时间(Position and Time)。
RSI
路侧信息(Road Side Information)。
RSM
路侧消息(Road Side Message)。
RSU
路侧单元(Roadside Unit)。
SPAT
信号相位与时间(Signal Phase And Time)。
VDP
车辆数据提供者(Vehicle Data provider)。
3. 相关文档
3.1. 输入文件和相关标准与规范
[1] GB/T:Technical requirements and test methods of vehicular communication system based on LTE-V2X direct communication (Draft Edition:2022-04-01) http://www.catarc.org.cn/
[2] General Specification of Basic Software Modules
AUTOSAR_CP_SWS_BSWGeneral
[3] Specification of Default Error Tracer
AUTOSAR_CP_SWS_DefaultErrorTracer
[4] Specification of ECU State Manager
AUTOSAR_CP_SWS_ECUStateManager
[5] Specification of Chinese Vehicle-2-X Network
AUTOSAR_CP_SWS_ChineseV2XNetwork
[6] Requirements on Chinese Vehicle-2-X Communication
AUTOSAR_CP_SRS_ChineseV2XCommunication
[7] YD/T 3709-2020:Technical requirements of Message layer of LTE-based vehicular communication http://www.ccsa.org.cn/
[8] Specification of Vehicle-2-X Facilities
AUTOSAR_CP_SWS_V2XFacilities
3.2. 相关规范
AUTOSAR 提供了基础软件模块的通用规范 [2, SWS BSW General],该规范同样适用于 CnV2xMsg。
因此,规范 SWS BSW General 应被视为 CnV2xMsg 的附加且必需的规范。
4. 约束和假设
4.1. 限制
中国 V2X 模块遵循 CCSA 和 NTCAS 定义的 Day-1 场景的技术要求。服务接口中使用的 RSI、RSM、SPAT 和 MAP 消息的数据类型也计划在未来版本中开发。
当前版本尚不支持通过 V2xDm 的消息接收服务,因为 V2xDm 目前尚不可用。该功能将在后续版本中支持。
4.2. 汽车域的适用性
本规范适用于所有汽车域。
5. 对其他模块的依赖
5.1. 默认错误跟踪器(DET)
在开发模式下,CnV2xMsg 模块通过 DET 模块 [3] 的 Det_ReportError 函数上报错误。
5.2. ECU 状态管理器(EcuM)
EcuM [4] 通过调用本文档第 7.3.1 节规定的 CnV2xMsg_Init 来初始化 CnV2xMsg 模块。
5.3. V2X 车辆数据提供者
CnV2xMsg 模块通过发送者-接收者接口 CnV2xMsgVdp(参见第 7.7.1.1 节)从 VDP 应用获取车辆相关数据。
5.4. V2X 代理
V2x Proxy 是一个应用,它通过发送者-接收者接口 CnV2xApplRxIndicationBsm(参见第 7.7.1.2 节)监听每条 BSM,并通过车内网络将其传输给一个或多个 ECU。
CnV2xMsg 模块通过发送者-接收者接口 CnV2xApplRxIndicationRsi(参见第 7.7.1.3 节)将接收到的 RSI 数据传递给 V2x Proxy。
CnV2xMsg 模块通过发送者-接收者接口 CnV2xApplRxIndicationRsm(参见第 7.7.1.4 节)将接收到的 RSM 数据传递给 V2x Proxy。
CnV2xMsg 模块通过发送者-接收者接口 CnV2xApplRxIndicationSpat(参见第 7.7.1.5 节)将接收到的 SPAT 数据传递给 V2x Proxy。
CnV2xMsg 模块通过发送者-接收者接口 CnV2xApplRxIndicationMap(参见第 7.7.1.6 节)将接收到的 MAP 数据传递给 V2x Proxy。
5.5. AUTOSAR CnV2xNet
CnV2xMsg 模块假定 CnV2xNet 提供发送请求原语(CnV2xNet_Transmit [5],参见第 7.6.1 节的 CnV2xSec_ReqEncap、CnV2xSec_ReqDecap 和 CnV2xSec_VehicleEventFlagsIndication)。
5.6. AUTOSAR CnV2xSec
安全机制由 CnV2xSec 配置并由 CnV2xMsg 使用。CnV2xMsg 模块假定 CnV2xSec 模块提供请求原语(参见第 7.6.1 节)。
5.7. AUTOSAR V2xDm
如果接收到的 V2X 消息经 V2xDm 模块发送到应用层或 PDUR,CnV2xMsg 模块应将接收到的消息传递给 V2xDm 模块。CnV2xMsg 模块假定 Vehicle-2-X Data Manager(V2xDm)模块提供请求原语。
6. 功能规格
CnV2xMsg 模块运行 BSM、RSI、RSM、SPAT 和 MAP 的基本服务。
CnV2xMsg 模块应按照 [1] [7] 规定的技术要求实现 BSM 基本服务。
CnV2xMsg 模块应按照 [7] 规定的技术要求实现 RSI 基本服务。
CnV2xMsg 模块应按照 [7] 规定的技术要求实现 RSM 基本服务。
CnV2xMsg 模块应按照 [7] 规定的技术要求实现 SPAT 基本服务。
CnV2xMsg 模块应按照 [7] 规定的技术要求实现 MAP 基本服务。
6.1. 启动行为
CnV2xMsg 的函数 CnV2xMsg_Init(参见第 7.3.1 节)应初始化 CnV2xMsg 模块的内部状态。
如果接收到的 V2X 消息经 RTE 直接发送到应用层,函数 CnV2xMsg_Init 应初始化 BSM、RSI、RSM、SPAT 和 MAP 的基本服务。
如果接收到的 V2X 消息经 V2xDm 模块发送到应用层或 PDUR,函数 CnV2xMsg_Init 应初始化消息接收服务(参见第 7.5.7 节)。
系统启动时,CnV2xMsg 应从 NvM 读取航向值作为初始值。
6.2. 关停行为
系统关停时,CnV2xMsg 应将最后已知的航向值存储到 NvM 中。
6.3. 通用格式规范
构成 RSI、RSM、SPAT 和 MAP 内容的数据元素应符合 [7]。
6.4. BSM 功能规格
6.4.1. BSM 初始化
BSM 基本服务初始化应使能 BSM 的传输。
函数 CnV2xMsg_Init 应按照第 6.3.4 章 [1] 将 BSM 的生成间隔初始化为默认值(100 ms)。
当首次接收到 CnV2xMsg_CommitPseudonymChange 时,CnV2xMsg 模块应开始组合并发送 BSM 消息。
6.4.2. BSM 生成、发送与接收、频率管理
BSM 基本服务应在频率管理的控制下周期性生成 BSM(详情参见第 6.3.4 章 [1])。
生成的 BSM 应由 CnV2xNet 使用 API 函数 CnV2xNet_Transmit 发送(参见第 7.6.1 节)。
BSM 基本服务应通过回调函数 CnV2xMsg_RxIndication(参见第 7.4.2 节)接收 BSM。
BSM 基本服务应仅在 BSM 满足第 6.3.2 章 [1] 规定的 BSM 传输最低准则时发送 BSM。如果在任何时候 BSM 基本服务无法组合出满足最低传输准则的 BSM,则 BSM 基本服务应停止发送 BSM,直到准则得到满足。
对于车辆启动后要发送的第一条常规 BSM,CnV2xMsg 模块应在最低传输准则得到满足后的 [0,100] ms 内生成该消息。
当关键事件触发条件(详情参见第 6.3.3 章 [1])首次满足时,CnV2xMsg 模块应取消下一条 BSM 的发送,并立即生成一条关键 BSM 并尽快将其发出。CnV2xMsg 模块应将所有有效的关键事件标志(截至 BSM 组合时刻)包含在该 BSM 中。在触发条件有效期间,CnV2xMsg 模块应以上述关键 BSM 生成时刻为起点、以默认周期 100 ms 生成关键 BSM。
当某个特定触发条件无效时,应取消 BSM 消息中携带的相应关键关键事件标志。
路径历史信息应在上一次 BSM 携带路径历史信息之后经过的时间等于或大于 500 ms 的第一条 BSM 中携带。
6.4.3. BSM 时间要求
CnV2xMsg 模块应确保 BSM 中 DSecond 指示的值与生成该 BSM 的 UTC 时间之间的时间偏差小于 150 ms。
6.4.4. BSM 格式规范
关于 BSM 数据格式的详情,参见以下文档:
常规 BSM 消息(不携带关键标志)的优先级值应设置为 112。关键 BSM 消息(携带关键标志)的优先级值应设置为 208。
6.4.5. 路径历史
当安全实体更改其假名证书时,CnV2xMsg 模块应清除路径历史缓存。
对于包含路径历史信息的 BSM 中包含在 DF_PathHistoryPointList 内的 DF_PathHistoryPoint 的设置,CnV2xMsg 模块应根据要发送数据的实际大小选择相应的数据帧格式,不得使用较大的数据帧格式发送较小尺寸的数据。
CnV2xMsg_PathHistoryType 不应包含任何已存在于 BSM 其他部分的附加数据。
CnV2xMsg 模块应在包含路径历史信息的 BSM 的 DF_PathHistory 中包含路径历史点,且路径历史长度(即第一个路径历史点与最后一个路径历史点之间的距离)应等于或大于 vMinPHistDistance(200 m)且不超过 vMaxPHistDistance(400 m),除非出现以下情况:
- 车辆选择新的假名证书后,当前车辆位置与车辆开始使用当前假名证书的位置之间的物理距离小于 vMinPHistDistance(200 m);
- 位置信息不可用,且路径历史长度小于 vMinPHistDistance(200 m);
- BSM 中包含的路径历史点数量大于 vMaxPHistPoints,且路径历史长度仍小于 vMinPHistDistance(200 m)。
注意: 路径历史相关参数设置见 [1] 附录 B。
CnV2xMsg 模块应维护一条车辆路径,该路径由定位子系统以周期性时间间隔(通常与 BSM 发送速率相同)采样得到的数据元素组成,表示车辆在相应距离上的近期运动。
CnV2xMsg 模块应以如下方式填充 CnV2xMsg_PathHistoryType 的路径历史点:车辆路径上任意点到连接其两个相邻路径历史点的直线的垂直距离小于 vPathPerpendicularDist(1 m)。(详情参见 [1] 附录 B)
CnV2xMsg 模块应以可用车辆位置数据子集中选取的最少路径历史点数量填充 CnV2xMsg_PathHistoryType。
CnV2xMsg 模块应以按时间先后排序的路径历史点填充 CnV2xMsg_PathHistoryType,第一个路径历史点的生成时间在时间上最接近当前 UTC 时间。
注意: 按时间排序的路径历史点不要求在时间上等间隔。
CnV2xMsg 模块应以所计算点集中不超过 vMaxPHistPoints 个点(15 个)填充 CnV2xMsg_PathHistoryType。
每个路径历史点的偏移值应基于 BSM 中的 CnV2xMsg_Position3DType。
6.5. RSI 功能规格
6.5.1. RSI 接收管理
收到 RSI 后,RSI 服务使 RSI 的内容对 V2X 应用可用(详情参见 [7] 第 5 章)。接收到的 RSI 可以通过标准化的 AUTOSAR 服务接口 CnV2xAppRxIndicationRsi 或通过 V2xDm 发送给上层应用。它可以通过 CnV2xMsgV2xDmServiceConfig 进行配置(参见第 9.1.5 节)。
6.5.2. RSI 格式规范
关于 RSI 数据格式的详情,参见 CCSA 标准:[7] 第 5 章。
6.6. RSM 功能规格
6.6.1. RSM 接收管理
收到 RSM 后,RSM 服务使 RSM 的内容对 V2X 应用可用(详情参见 [7] 第 5 章)。接收到的 RSM 可以通过标准化的 AUTOSAR 服务接口 CnV2xAppRxIndicationRsm 或通过 V2xDm 发送给上层应用。它可以通过 CnV2xMsgV2xDmServiceConfig 进行配置(参见第 9.1.5 节)。
6.6.2. RSM 格式规范
关于 RSM 数据格式的详情,参见 CCSA 标准:[7] 第 5 章。
6.7. SPAT 功能规格
6.7.1. SPAT 接收管理
收到 SPAT 后,SPAT 服务使 SPAT 的内容对 V2X 应用可用(详情参见 [7] 第 5 章)。接收到的 SPAT 可以通过标准化的 AUTOSAR 服务接口 CnV2xAppRxIndicationSpat 或通过 V2xDm 发送给上层应用。它可以通过 CnV2xMsgV2xDmServiceConfig 进行配置(参见第 9.1.5 节)。
6.7.2. SPAT 格式规范
关于 SPAT 数据格式的详情,参见 CCSA 标准:[7] 第 5 章。
6.8. MAP 功能规格
6.8.1. MAP 接收管理
收到 MAP 后,MAP 服务使 MAP 的内容对 V2X 应用可用(详情参见 [7] 第 5 章)。接收到的 MAP 可以通过标准化的 AUTOSAR 服务接口 CnV2xAppRxIndicationMap 或通过 V2xDm 发送给上层应用。它可以通过 CnV2xMsgV2xDmServiceConfig 进行配置(参见第 9.1.5 节)。
6.8.2. MAP 格式规范
关于 MAP 数据格式的详情,参见 CCSA 标准:[7] 第 5 章。
6.9. 位置与时间
应使用 [1] 中定义的 GCJ-02 作为参考坐标系。
航向应描述车辆参考点的方向,其值应按 [7] 的定义从北向顺时针增加。
函数 CnV2xMsg_CheckDistance 应提供当前位置与开始使用当前假名的位置之间的当前距离。
函数 CnV2xMsg_GetRefTimePtr 应提供指向包含当前 UTC 时间的 32 位数据的地址指针。
函数 CnV2xMsg_CalcDistance 应计算两个地理位置点之间的距离。
CnV2xMsg 模块应在收到 CnV2xMsg_CommitPseudonymChange 时更新并记录车辆位置,该位置由函数 CnV2xMsg_CheckDistance 用于计算距离。
6.10. ID 管理
CnV2xMsg 模块应实现标识管理。应将当前标识通知特定模块,以确保在中国 V2X 协议栈的每一层使用一致的值。
当从 CnV2xSec 收到假名证书更改时,CnV2xMsg 模块应更改应用标识符(车辆 ID 和消息计数),并将这些更改通知 CnV2xNet 模块。这些更改对于确保车辆的隐私是必要的。
CnV2xMsg_Mgt_MainFunction 应用于管理标识符的更改。
CnV2xMsg 应分两个阶段启动标识符的更改:第一阶段为准备(prepare)阶段,第二阶段为提交(commit)或中止(abort)阶段。第二阶段取决于第一阶段中所有被调用模块的结果。如果第一阶段成功,则应启动提交阶段;如果第一阶段不成功,则应启动中止阶段。
在准备阶段,CnV2xSec 调用 API CnV2xMsg_PreparePseudonymChange(),随后 CnV2xMsg 调用 CnV2xNet_PrepareAppLayerIdChange()。
在提交阶段,CnV2xSec 调用 API CnV2xMsg_CommitPseudonymChange(),随后 CnV2xMsg 调用 CnV2xNet_CommitAppLayerIdChange()。此后新的假名证书和假名计数值生效,带有旧假名计数值的 V2X 消息应被丢弃。
在中止阶段,CnV2xSec 调用 API CnV2xMsg_CommitPseudonymChange(),随后调用 CnV2xNet_AbortAppLayerIdChange()。
当车辆事件标志变为所有位均未置位的状态、或从所有位均未置位的状态变为任一位置位的状态时,CnV2xSec 应调用函数 CnV2xMsg_GetVehicleEventFlagsStatus 以启动假名证书的更改。
6.11. 通过 V2xDm 的消息接收服务
如果接收到的 V2X 消息被配置为发送给 V2xDm 模块,则接收到的消息应通过回调函数 V2xDm_RxIndication(参见第 7.6.2 节)发送。
AID 需要分配给 CnV2xMsgConfig 配置容器的相应实例(参见第 9.1.5 节)。CnV2xMsg 模块应按照第 6.11 节的规定检查接收到的消息的 AID 是否与配置匹配。如果不匹配,则应丢弃该消息。
| 消息类型 | AID | Rx/Tx |
|---|---|---|
| BSM | 111(非应急车辆,常规 BSM);112(非应急车辆,事件触发 BSM);113(应急车辆,常规 BSM);114(应急车辆,事件触发 BSM);3617(用于后装的 V2X 终端) | Rx 和 Tx |
| RSI | 3620(静态路侧信息);3621(半动态路侧信息);3622(动态路侧信息) | 仅 Rx |
| RSM | 3623 | 仅 Rx |
| SPAT | 3619 | 仅 Rx |
| MAP | 3618 | 仅 Rx |
6.12. 错误分类
6.12.1. 开发错误
| 错误类型 | 相关错误代码 | 错误值 |
|---|---|---|
| 使用错误参数调用 API 服务 | CNV2XMSG_E_PARAM | 0x01 |
| 使用无效指针调用 API 服务 | CNV2XMSG_E_PARAM_POINTER | 0x02 |
| CnV2xMsg 初始化失败 | CNV2XMSG_E_INIT_FAILED | 0x03 |
| 在 CnV2xMsg 模块完全初始化之前调用了 API 函数 | CNV2XMSG_E_UNINIT | 0x04 |
6.12.2. 运行时错误
没有运行时错误。
6.12.3. 瞬态故障
没有瞬态故障。
6.12.4. 生产错误
没有生产错误。
6.12.5. 扩展生产错误
没有扩展生产错误。
7. API规范
7.1. 导入的类型
本章列出从以下文件包含的所有类型。
| 模块 | 头文件 | 导入的类型 |
|---|---|---|
| CnV2xNet | CnV2x_GeneralTypes.h | CnV2xNet_TxParamsPresenceType(draft) |
| CnV2xNet | CnV2x_GeneralTypes.h | CnV2x_CbrType(draft) |
| CnV2xNet | CnV2x_GeneralTypes.h | CnV2x_Layer2IdType(draft) |
| CnV2xNet | CnV2x_GeneralTypes.h | CnV2x_MaxDataRateType(draft) |
| CnV2xNet | CnV2x_GeneralTypes.h | CnV2x_NetTxResultType(draft) |
| CnV2xNet | CnV2x_GeneralTypes.h | CnV2x_NetworkProtocolType(draft) |
| CnV2xNet | CnV2x_GeneralTypes.h | CnV2x_TrafficPeriodType(draft) |
| CnV2xNet | CnV2xNet.h | CnV2xNet_TxParamsType(draft) |
| CnV2xSec | CnV2x_GeneralTypes.h | CnV2xSec_SecReportType(draft) |
| CnV2xSec | CnV2x_Sec.h | CnV2xSec_SecProfileType(draft) |
| CnV2xSec | CnV2x_Sec.h | CnV2xSec_SecReturnType(draft) |
| Std | Std_Types.h | Std_ReturnType |
| Std | Std_Types.h | Std_VersionInfoType |
7.2. 类型定义
7.2.1. CnV2xMsg_RxParamsType
| 名称 | CnV2xMsg_RxParamsType | ||
|---|---|---|---|
| 类别 | Structure | ||
| 元素 | presence | presence | 标记可选子元素是否存在 |
| 元素 | DsmpVersion | DsmpVersion | DSMP 协议版本类型。范围:0..7 |
| 元素 | Aid | Aid | AID(应用标识符)的值 |
| 元素 | SourceLayer2Id | SourceLayer2Id | V2X-CN 包的源 MAC 地址 |
| 元素 | DestinationLayer2Id | DestinationLayer2Id | V2X-CN 包的目的 MAC 地址 |
| 元素 | Priority | Priority | 指定 V2X-CN 消息的优先级 |
| 元素 | Cbr | Cbr | 信道忙闲比指示 |
| 元素 | MaxDataRate | MaxDataRate | 最大数据速率指示 |
| 描述 | 封装来自 CnV2xNet 的网络层参数。 | ||
| 变体 | - | ||
| 可通过 | CnV2xMsg.h 获得 |
7.2.2. CnV2xMsg_RxParamsPresenceType
| 名称 | CnV2xMsg_RxParamsPresenceType | |||
|---|---|---|---|---|
| 类别 | Bitfield | |||
| 派生自 | uint8 | |||
| 元素 | Kind | Name | Mask | Description |
| 元素 | bit | SourceMACAddr | 0x08 | 位 3:可选子元素存在 |
| 元素 | bit | DestinationLayer2Id | 0x04 | 位 2:可选子元素存在 |
| 元素 | bit | Cbr | 0x02 | 位 1:可选子元素存在 |
| 元素 | bit | MaxdataRate | 0x01 | 位 0(LSB):可选子元素存在 |
| 描述 | CnV2xMsg_RxParamsType 的存在标志。 | |||
| 变体 | - | |||
| 可通过 | CnV2xMsg.h 获得 |
7.3. 函数定义
7.3.1. CnV2xMsg_Init
说明: 初始化 CnV2xMsg 模块。可通过 CnV2xMsg.h 获得。服务 ID 0x1。本服务为同步调用,不可重入。参数 CfgPtr(in):指向空指针。返回值:无。
如果启用了开发错误检测:该函数应检查参数 CfgPtr 是否包含有效配置。如果检查失败,该函数应引发开发错误 CNV2XMSG_E_INIT_FAILED。
7.3.2. CnV2xMsg_GetVersionInfo
说明: 返回本模块的版本信息。可通过 CnV2xMsg.h 获得。服务 ID 0x2。本服务为同步调用,可重入。参数 VersionInfoPtr(out):存储本模块版本信息的指针。返回值:无。
如果 CnV2xMsgDevErrorDetect(详情参见第 9.1.3 节)被使能:如果 VersionInfoPtr 指针参数无效(例如 NULL),则应向 DET 模块上报错误代码 CNV2XMSG_E_PARAM_POINTER。
7.3.3. CnV2xMsg_GetRefTimePtr
说明: 提供指向中国 V2X 协议栈时间基准的指针。可通过 CnV2xMsg.h 获得。服务 ID 0x3。本服务为同步调用,不可重入。参数 RefTimePtr(out):指向当前时间信息的指针。返回值:Std_ReturnType,E_OK:请求成功;E_NOT_OK:请求失败。
如果启用了开发错误检测:该函数应检查先前是否已调用过服务 CnV2xMsg_Init。如果检查失败,该函数应引发开发错误 CNV2XMSG_E_UNINIT。
如果启用了开发错误检测:该函数应检查参数 RefTimePtr 是否有效。如果检查失败,该函数应引发开发错误 CNV2XMSG_E_PARAM_POINTER。
7.3.4. CnV2xMsg_CheckDistance
说明: 检查当前地理位置点与 CnV2xSec 在海拔 0 处提交假名证书更改时的点之间的距离。可通过 CnV2xMsg.h 获得。服务 ID 0x4。本服务为同步调用,可重入。参数 Distance(out):地理位置点 A 与 B 之间的距离 [m]。返回值:Std_ReturnType,E_OK:操作成功;E_NOT_OK:假名证书更改被拒绝。
如果启用了开发错误检测:该函数应检查参数 Distance 是否有效。如果检查失败,该函数应引发开发错误 CNV2XMSG_E_PARAM_POINTER。
7.3.5. CnV2xMsg_GetVehickeEventFlagsStatus
说明: 提供指向当前车辆事件状态的指针。可通过 CnV2xMsg.h 获得。服务 ID 0x5。本服务为同步调用,可重入。参数 vehicleEventFlagsPtr(out):指向当前事件标志状态的指针。返回值:Std_ReturnType,E_OK:操作成功;E_NOT_OK:假名证书更改被拒绝。
Std_ReturnType CnV2xMsg_GetVehickeEventFlagsStatus ( CnV2xMsg_VehicleEventFlagsType** vehicleEventFlagsPtr )
如果启用了开发错误检测:该函数应检查参数 vehicleEventFlagsPtr 是否有效。如果检查失败,该函数应引发开发错误 CNV2XMSG_E_PARAM_POINTER。
7.3.6. CnV2xMsg_PreparePseudonymChange
说明: 通过本 API 原语,CnV2xMsg 模块获得一个指示:给定的假名证书以及由此而来的 Msg count 和 Vehicle ID 即将被更改。可通过 CnV2xMsg.h 获得。服务 ID 0x6。本服务为同步调用,不可重入。参数 msgClass(in):指示消息类别。参数 pseudonymCount16(in):对应特定消息类型的假名证书更改序号。该计数值在 CnV2xSec 模块中创建。返回值:无。
函数 CnV2xMsg_PreparePseudonymChange 应准备用于包发送的消息计数和车辆 ID 的设置。
如果启用了开发错误检测:该函数应检查先前是否已调用过服务 CnV2xMsg_Init。如果检查失败,该函数应引发开发错误 CNV2XMSG_E_UNINIT。
7.3.7. CnV2xMsg_CommitPseudonymChange
说明: 当所有模块都同意假名证书更改且该更改将被提交时,CnV2xSec 模块调用本函数。可通过 CnV2xMsg.h 获得。服务 ID 0x7。本服务为同步调用,不可重入。参数 msgClass(in):指示消息类别。参数 pseudonymCount16(in):对应特定消息类型的假名证书更改序号。该计数值在 CnV2xSec 模块中创建。返回值:Std_ReturnType,E_OK:操作成功;E_NOT_OK:假名证书更改被拒绝。
函数 CnV2xMsg_CommitPseudonymChange 应设置用于包发送的消息计数和车辆 ID,并清除路径历史。
如果启用了开发错误检测:该函数应检查先前是否已调用过服务 CnV2xMsg_Init。如果检查失败,该函数应引发开发错误 CNV2XMSG_E_UNINIT。
注意: 该函数要求先前已通过 API 调用 CnV2xMsg_PreparePseudonymChange 准备假名证书。
7.3.8. CnV2xMsg_AbortPseudonymChange
说明: 当并非所有模块都同意假名证书更改且该更改将被回退时,CnV2xSec 模块调用本函数。可通过 CnV2xMsg.h 获得。服务 ID 0x8。本服务为同步调用,不可重入。参数 msgClass(in):指示消息类别。参数 pseudonymCount16(in):对应特定消息类型的假名证书更改序号。该计数值在 CnV2xSec 模块中创建。返回值:Std_ReturnType,E_OK:操作成功;E_NOT_OK:假名证书更改被拒绝。
函数 CnV2xMsg_AbortPseudonymChange 应回退已准备的假名证书更改。
如果启用了开发错误检测:该函数应检查先前是否已调用过服务 CnV2xMsg_Init。如果检查失败,该函数应引发开发错误 CNV2XMSG_E_UNINIT。
注意: 该函数要求先前已通过 API 调用 CnV2xMsg_PreparePseudonymChange 准备假名证书。
7.3.9. CnV2xMsg_GetTime32
说明: 获取当前参考时间的服务。服务 ID 0x14。本服务为异步调用,不可重入。参数 Time32(out):UTC 参考时间,时间戳 [1 ms]。返回值:无。
7.3.10. CnV2xMsg_SetPositionAndTime
说明: 用于设置与 V2X-Stack 相关的位置和时间信息的服务。服务 ID 0x13。本服务为异步调用,不可重入。参数 PositionAndTime(in):-。返回值:无。
7.4. 回调通知
这是为其他模块提供的函数列表。
7.4.1. CnV2xMsg_TxConfirmation
说明: 通过本 API 原语,CnV2xMsg 模块获得一个确认:具有某一 ID 的 V2X 消息已成功发送。可通过 CnV2xMsg.h 获得。服务 ID 0x9。本服务为同步调用,可重入。参数 TransactionId16(in):已发送包的事务 ID。返回值:无。
如果启用了开发错误检测:该函数应检查先前是否已调用过服务 CnV2xMsg_Init。如果检查失败,该函数应引发开发错误 CNV2XMSG_E_UNINIT。
7.4.2. CnV2xMsg_RxIndication
说明: 通过本 API 原语,CnV2xMsg 模块获得一个确认:具有某一 ID 的 V2X 消息已成功发送。本 API 原语由 CnV2xNet 模块调用,将接收到的 DSMP 包的数据和网络参数提供给 CnV2xMsg 模块。可通过 CnV2xMsg.h 获得。服务 ID 0xa。本服务为同步调用,不可重入。参数 TransactionId32(in):接收到的包的 ID。该 ID 在 CnV2xNet 模块中创建,并沿协议栈向上传递以用于按需验证。参数 ReceiveParams(in):封装 RxIndication 参数。参数 Length(in):DataPtr 所指数据的长度。参数 DataPtr(in):接收到的网络包的载荷。返回值:无。
void CnV2xMsg_RxIndication ( uint32 TransactionId32, CnV2xMsg_RxParamsType* ReceiveParams, uint16 Length, const uint8* DataPtr )
如果启用了开发错误检测:该函数应检查先前是否已调用过服务 CnV2xMsg_Init。如果检查失败,该函数应引发开发错误 CNV2XMSG_E_UNINIT。
如果启用了开发错误检测:该函数应检查参数 ReceiveParams 是否有效。如果检查失败,该函数应引发开发错误 CNV2XMSG_E_PARAM_POINTER。
如果启用了开发错误检测:该函数应检查参数 DataPtr 是否有效。如果检查失败,该函数应引发开发错误 CNV2XMSG_E_PARAM_POINTER。
7.4.3. CnV2xMsg_EncapConfirmation
说明: 当封装完成时,V2xSecCN 模块调用本函数。可通过 CnV2xMsg.h 获得。服务 ID 0xb。本服务为同步调用,不可重入。参数 TransactionId16(in):已封装包的事务 ID。参数 SecuredDataLength(in):安全数据的长度。参数 SecuredDataPtr(in):安全数据的指针。返回值:无。
void CnV2xMsg_EncapConfirmation ( uint16 TransactionId16, uint16* SecuredDataLength, uint8* SecuredDataPtr )
函数 CnV2xMsg_EncapConfirmation 应通过将包发送给下层来完成包的传输。
如果启用了开发错误检测:该函数应检查先前是否已调用过服务 CnV2xMsg_Init。如果检查失败,该函数应引发开发错误 CNV2XMSG_E_UNINIT。
7.4.4. CnV2xMsg_DecapConfirmation
说明: 当解封装完成时,CnV2xSec 模块调用本函数。可通过 CnV2xMsg.h 获得。服务 ID 0xc。本服务为同步调用,不可重入。参数 TransactionId32(in):已解封装包的 ID。参数 SecReport(in):安全报告。参数 CertificateId(in):用于验证的标识(按证书哈希)。参数 Aid(in):AID 的数值。返回值:无。
void CnV2xMsg_DecapConfirmation ( uint32 TransactionId32, CnV2x_SecReportType SecReport, uint64 CertificateId, uint64 Aid )
函数 CnV2xMsg_DecapConfirmation 应通过继续 CnV2xMsg 操作来继续处理接收到的包。
如果启用了开发错误检测:该函数应检查先前是否已调用过服务 CnV2xMsg_Init。如果检查失败,该函数应引发开发错误 CNV2XMSG_E_UNINIT。
7.5. 调度函数
这些函数由基础软件调度器直接调用。以下函数应没有返回值和参数。所有函数应不可重入。
7.5.1. CnV2xMsg_BsmBs_MainFunction
说明: 这是 BSM 基本服务的主处理函数。可通过 SchM_CnV2xMsg.h 获得。服务 ID 0x0d。
该函数应按照第 6.4 章处理 BSM。
7.5.2. CnV2xMsg_Mgt_MainFunction
说明: CnV2xMsg 的调度管理函数。可通过 SchM_CnV2xMsg.h 获得。服务 ID 0x0e。
该函数应处理发送频率管理、ID 管理、位置与时间管理以及路径历史生成。
7.5.3. CnV2xMsg_RsiS_MainFunction
说明: 这是 RSI 服务的主处理函数。可通过 SchM_CnV2xMsg.h 获得。服务 ID 0x0f。
该函数应按照第 6.5 章处理接收到的 RSI。
7.5.4. CnV2xMsg_RsmS_MainFunction
说明: 这是 RSM 服务的主处理函数。可通过 SchM_CnV2xMsg.h 获得。服务 ID 0x10。
该函数应按照第 6.6 章处理接收到的 RSM。
7.5.5. CnV2xMsg_SpatS_MainFunction
说明: 这是 SPAT 服务的主处理函数。可通过 SchM_CnV2xMsg.h 获得。服务 ID 0x11。本服务为异步调用,不可重入。参数:无。返回值:无。
该函数应按照第 6.7 章处理接收到的 SPAT。
7.5.6. CnV2xMsg_MapS_MainFunction
说明: 这是 MAP 服务的主处理函数。可通过 SchM_CnV2xMsg.h 获得。服务 ID 0x12。
该函数应按照第 6.8 章处理接收到的 MAP。
7.5.7. CnV2xMsg_RxS_MainFunction
说明: 当接收到的 V2X 消息经 V2xDm 模块发送到应用层或 PDUR 时,这是消息接收服务的主处理函数。可通过 SchM_CnV2xMsg.h 获得。服务 ID 0x15。
当接收到的 V2X 消息经 V2xDm 模块发送到应用层或 PDUR 时,该函数应按照第 6.11 章处理消息接收服务。
7.6. 期望接口
本章列出从其他模块要求的全部接口。
7.6.1. 强制接口
本节定义实现模块核心功能所需的全部接口。
| API 函数 | 头文件 | 描述 |
|---|---|---|
| CnV2xNet_AbortAppLayerIdChange | CnV2xNet.h | 当并非所有模块都同意假名证书更改且该更改将被回退时,CnV2xMsg 模块调用本函数 |
| CnV2xNet_CommitAppLayerIdChange | CnV2xNet.h | 当所有模块都同意假名证书更改且该更改将被提交时,CnV2xMsg 模块调用本函数 |
| CnV2xNet_PrepareAppLayerIdChange | CnV2xNet.h | 通过本 API 原语,CnV2xNet 模块获得一个指示:应用层 Id 即将更改,因此源 Layer-2 ID 即将更改 |
| CnV2xNet_Transmit | CnV2xNet.h | CvxMsgCN 模块调用本 API 以请求向对端网络实体发送一个网络层 V2X PDU |
| CnV2xSec_ReqDecap | CnV2xSec.h | CnV2xMsg 调用本函数以解封装 SPDU。异步的 CnV2xMsg_DecapConfirmation 调用将用于向 CnV2xMsg 通知结果 |
| CnV2xSec_ReqEncap | CnV2xSec.h | CnV2xMsg 调用本函数以生成 SPDU,其中包含 V2X 消息、签名和假名。异步的 CnV2xMsg_EncapConfirmation 调用将用于向 CnV2xMsg 通知结果 |
7.6.2. 可选接口
本节定义实现模块可选功能所需的全部接口。
| API 函数 | 头文件 | 描述 |
|---|---|---|
| Det_ReportError | Det.h | 上报开发错误的服务 |
7.7. 服务接口
7.7.1. 发送者-接收者接口
7.7.1.1. CnV2xMsgVdp
CnV2xMsg 需要一个按下文定义的接口 CnV2xMsgVdp,以从 VDP 应用获取数据。
| 名称 | CnV2xMsgVdp | ||
|---|---|---|---|
| 注释 | 从 VDP 应用接收数据的接口 | ||
| IsService | false | ||
| 变体 | - | ||
| 数据元素 | VdpData | 类型 | CnV2xMsg_BsmType |
| 数据元素 | 变体 | - |
7.7.1.2. CnV2xApplRxIndicationBsm
对于 CnV2xMsg,应提供按下文定义的接口 CnV2xApplRxIndicationBsm,以提供将接收到的 BSM 交付给应用的能力。
| 名称 | CnV2xApplRxIndicationBsm | ||
|---|---|---|---|
| 注释 | 将接收到的 BSM 交付给应用 | ||
| IsService | true | ||
| 变体 | - | ||
| 数据元素 | BsmData | 类型 | CnV2xMsg_BsmRootType |
| 数据元素 | 变体 | - |
7.7.1.3. CnV2xApplRxIndicationzRsi
对于 CnV2xMsg,应提供按下文定义的接口 CnV2xApplRxIndicationRsi,以提供将接收到的 RSI 交付给应用的能力。
| 名称 | CnV2xApplRxIndicationRsi | ||
|---|---|---|---|
| 注释 | 将接收到的 RSI 交付给应用 | ||
| IsService | true | ||
| 变体 | - | ||
| 数据元素 | RsiData | 类型 | CnV2xMsg_RsiRootType |
| 数据元素 | 变体 | - |
7.7.1.4. CnV2xApplRxIndicationRsm
对于 CnV2xMsg,应提供按下文定义的接口 CnV2xApplRxIndicationRsm,以提供将接收到的 RSM 交付给应用的能力。
| 名称 | CnV2xApplRxIndicationRsm | ||
|---|---|---|---|
| 注释 | 将接收到的 RSM 交付给应用 | ||
| IsService | true | ||
| 变体 | - | ||
| 数据元素 | RsmData | 类型 | CnV2xMsg_RsmRootType |
| 数据元素 | 变体 | - |
7.7.1.5. CnV2xApplRxIndicationSpat
对于 CnV2xMsg,应提供按下文定义的接口 CnV2xApplRxIndicationSpat,以提供将接收到的 SPAT 交付给应用的能力。
| 名称 | CnV2xApplRxIndicationSpat | ||
|---|---|---|---|
| 注释 | 将接收到的 SPAT 交付给应用 | ||
| IsService | true | ||
| 变体 | - | ||
| 数据元素 | SpatData | 类型 | CnV2xMsg_SpatRootType |
| 数据元素 | 变体 | - |
7.7.1.6. CnV2xApplRxIndicationMap
对于 CnV2xMsg,应提供按下文定义的接口 CnV2xApplRxIndicationMap,以提供将接收到的 MAP 交付给应用的能力。
| 名称 | CnV2xApplRxIndicationMap | ||
|---|---|---|---|
| 注释 | 将接收到的 MAP 交付给应用 | ||
| IsService | true | ||
| 变体 | - | ||
| 数据元素 | MapData | 类型 | CnV2xMsg_MapRootType |
| 数据元素 | 变体 | - |
7.7.2. 客户端-服务器接口
7.7.2.1. CnV2xMsgPoti
| 名称 | CnV2xMsgPoti |
|---|---|
| 注释 | CnV2xMsg 用于在 BSW CNV2X-Stack 中获取和设置位置与时间的接口 |
| IsService | true |
| 变体 | - |
| 可能错误 | 0:E_OK —— 操作成功;1:E_NOT_OK —— 操作失败 |
| 操作 | GetTime32 |
|---|---|
| 注释 | 获取当前参考时间的服务 |
| 映射到 API | CnV2xMsg_GetTime32 |
| 变体 | - |
| 参数 | Time32:类型 uint32;方向 OUT;注释:UTC 参考时间,时间戳 [1 ms];变体:- |
| 可能错误 | E_OK、E_NOT_OK |
| 操作 | SetPositionAndTime |
|---|---|
| 注释 | 用于设置与 V2X-Stack 相关的位置和时间信息的服务 |
| 映射到 API | CnV2xMsg_SetPositionAndTime |
| 变体 | - |
| 参数 | PositionAndTime:类型 CnV2xMsg_PositionAndTimeType;方向 IN;注释:-;变体:- |
| 可能错误 | E_OK、E_NOT_OK |
7.7.3. 实现数据类型
7.7.3.1. BSM 数据元素类型
7.7.3.1.1. CnV2xMsg_BrakePedalStatusType
| 名称 | CnV2xMsg_BrakePedalStatusType | ||
|---|---|---|---|
| 类别 | Type | ||
| 派生自 | uint8 | ||
| 取值 | CNV2XMSG_BRAKEPEDALSTATUS_UNAVAILABLE | 0x00 | 车辆制动踏板检测器不可用 |
| CNV2XMSG_BRAKEPEDALSTATUS_OFF | 0x01 | 车辆的制动踏板未被踩下 | |
| CNV2XMSG_BRAKEPEDALSTATUS_ON | 0x02 | 车辆的制动踏板被踩下 | |
| 描述 | CCSA YD/T 3709-2020 中定义的 DE_BrakePedalStatus 的枚举。 | ||
| 变体 | - | ||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.1.2. CnV2xMsg_BrakeAppliedStatusType
| 名称 | CnV2xMsg_BrakeAppliedStatusType | |||
|---|---|---|---|---|
| 类别 | Bitfield | |||
| 派生自 | uint8 | |||
| 元素 | Kind | Name | Mask | Description |
| 元素 | bit | Unavailable | 0x10 | 位 4:置位时,制动施加状态不可用 |
| 元素 | bit | Leftfront | 0x08 | 位 3:左前激活 |
| 元素 | bit | LeftRear | 0x04 | 位 2:左后激活 |
| 元素 | bit | RightFront | 0x02 | 位 1:右前激活 |
| 元素 | bit | RightRear | 0x01 | 位 0:右后激活 |
| 描述 | CCSA YD/T 3709-2020 中定义的 DE_AccelerationControl 位串。 | |||
| 变体 | - | |||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.1.3. CnV2xMsg_TractionControlStatusType
| 名称 | CnV2xMsg_TractionControlStatusType | ||
|---|---|---|---|
| 类别 | Type | ||
| 派生自 | uint8 | ||
| 取值 | CNV2XMSG_TRACTIONCONTROLSTATUS_UNAVAILABLE | 0x00 | 未装备或不可用 |
| CNV2XMSG_TRACTIONCONTROLSTATUS_OFF | 0x01 | 牵引力控制关闭 | |
| CNV2XMSG_TRACTIONCONTROLSTATUS_ON | 0x02 | 牵引力控制开启 | |
| CNV2XMSG_TRACTIONCONTROLSTATUS_ENGAGED | 0x03 | 牵引力控制已接合 | |
| 描述 | CCSA YD/T 3709-2020 中定义的 DE_TractionControlStatus 的枚举。 | ||
| 变体 | - | ||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.1.4. CnV2xMsg_AntiLockBrakeStatusType
| 名称 | CnV2xMsg_AntiLockBrakeStatusType | ||
|---|---|---|---|
| 类别 | Type | ||
| 派生自 | uint8 | ||
| 取值 | CNV2XMSG_ANTILOCKBRAKESTATUS_UNAVAILABLE | 0x00 | 未装备或不可用 |
| CNV2XMSG_ANTILOCKBRAKESTATUS_OFF | 0x01 | 车辆的 ABS 关闭 | |
| CNV2XMSG_ANTILOCKBRAKESTATUS_ON | 0x02 | 车辆的 ABS 开启 | |
| CNV2XMSG_ANTILOCKBRAKESTATUS_ENGAGED | 0x03 | 车辆的 ABS 已接合 | |
| 描述 | CCSA YD/T 3709-2020 中定义的 DE_AntiLockBrakeStatus 的枚举。 | ||
| 变体 | - | ||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.1.5. CnV2xMsg_StabilityControlStatusType
| 名称 | CnV2xMsg_StabilityControlStatusType | ||
|---|---|---|---|
| 类别 | Type | ||
| 派生自 | uint8 | ||
| 取值 | CNV2XMSG_STABILITYCONTROLSTATUS_UNAVAILABLE | 0x00 | 未装备或不可用 |
| CNV2XMSG_STABILITYCONTROLSTATUS_OFF | 0x01 | 车辆的稳定性控制关闭 | |
| CNV2XMSG_STABILITYCONTROLSTATUS_ON | 0x02 | 车辆的稳定性控制开启 | |
| CNV2XMSG_STABILITYCONTROLSTATUS_ENGAGED | 0x03 | 车辆的稳定性控制已接合 | |
| 描述 | CCSA YD/T 3709-2020 中定义的 DE_StabilityControlStatus 的枚举。 | ||
| 变体 | - | ||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.1.6. CnV2xMsg_BrakeBoostAppliedType
| 名称 | CnV2xMsg_BrakeBoostAppliedType | ||
|---|---|---|---|
| 类别 | Type | ||
| 派生自 | uint8 | ||
| 取值 | CNV2XMSG_BRAKEBOOSTAPPLIED_UNAVAILABLE | 0x00 | 未装备或不可用 |
| CNV2XMSG_BRAKEBOOSTAPPLIED_OFF | 0x01 | 车辆的制动助力关闭 | |
| CNV2XMSG_BRAKEBOOSTAPPLIED_ON | 0x02 | 车辆的制动助力开启 | |
| 描述 | CCSA YD/T 3709-2020 中定义的 DE_BrakeBoostApplied 的枚举。 | ||
| 变体 | - | ||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.1.7. CnV2xMsg_AuxiliaryBrakeStatusType
| 名称 | CnV2xMsg_AuxiliaryBrakeStatusType | ||
|---|---|---|---|
| 类别 | Type | ||
| 派生自 | uint8 | ||
| 取值 | CNV2XMSG_AUXILIARYBRAKESTATUS_UNAVAILABLE | 0x00 | 未装备或不可用 |
| CNV2XMSG_AUXILIARYBRAKESTATUS_OFF | 0x01 | 车辆的辅助制动关闭 | |
| CNV2XMSG_AUXILIARYBRAKESTATUS_ON | 0x02 | 车辆的辅助制动开启 | |
| CNV2XMSG_AUXILIARYBRAKESTATUS_RESERVED | 0x03 | 保留 | |
| 描述 | CCSA YD/T 3709-2020 中定义的 DE_AuxiliaryBrakeStatus 的枚举。 | ||
| 变体 | - | ||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.1.8. CnV2xMsg_TransmissionStateType
| 名称 | CnV2xMsg_TransmissionStateType | ||
|---|---|---|---|
| 类别 | Type | ||
| 派生自 | uint8 | ||
| 取值 | CNV2XMSG_TRANSMISSIONSTATE_NEUTRAL | 0x00 | 空挡 |
| CNV2XMSG_TRANSMISSIONSTATE_PARK | 0x01 | 驻车挡 | |
| CNV2XMSG_TRANSMISSIONSTATE_FORWARDGEARS | 0x02 | 前进挡 | |
| CNV2XMSG_TRANSMISSIONSTATE_REVERSEGEARS | 0x03 | 倒车挡 | |
| CNV2XMSG_TRANSMISSIONSTATE_RESERVED1 | 0x04 | 保留 | |
| CNV2XMSG_TRANSMISSIONSTATE_RESERVED2 | 0x05 | 保留 | |
| CNV2XMSG_TRANSMISSIONSTATE_RESERVED3 | 0x06 | 保留 | |
| CNV2XMSG_TRANSMISSIONSTATE_UNAVAILABLE | 0x07 | 未装备或不可用值 | |
| 描述 | CCSA YD/T 3709-2020 中定义的 DE_TransmissionState 的枚举。 | ||
| 变体 | - | ||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.1.9. CnV2xMsg_TimeConfidenceType
| 名称 | CnV2xMsg_TimeConfidenceType | ||
|---|---|---|---|
| 类别 | Type | ||
| 派生自 | uint8 | ||
| 取值 | CNV2XMSG_TIMECONFIDENCE_UNAVAILABLE | 0x00 | 未装备或不可用 |
| CNV2XMSG_TIMECONFIDENCE_100_000 | 0x01 | 优于 100 秒 | |
| CNV2XMSG_TIMECONFIDENCE_050_000 | 0x02 | 优于 50 秒 | |
| CNV2XMSG_TIMECONFIDENCE_020_000 | 0x03 | 优于 20 秒 | |
| CNV2XMSG_TIMECONFIDENCE_010_000 | 0x04 | 优于 10 秒 | |
| CNV2XMSG_TIMECONFIDENCE_002_000 | 0x05 | 优于 2 秒 | |
| CNV2XMSG_TIMECONFIDENCE_001_000 | 0x06 | 优于 1 秒 | |
| CNV2XMSG_TIMECONFIDENCE_000_500 | 0x07 | 优于 0.5 秒 | |
| CNV2XMSG_TIMECONFIDENCE_000_200 | 0x08 | 优于 0.2 秒 | |
| CNV2XMSG_TIMECONFIDENCE_000_100 | 0x09 | 优于 0.1 秒 | |
| CNV2XMSG_TIMECONFIDENCE_000_050 | 0x0a | 优于 0.05 秒 | |
| CNV2XMSG_TIMECONFIDENCE_000_020 | 0x0b | 优于 0.02 秒 | |
| CNV2XMSG_TIMECONFIDENCE_000_010 | 0x0c | 优于 0.01 秒 | |
| CNV2XMSG_TIMECONFIDENCE_000_005 | 0x0d | 优于 0.005 秒 | |
| CNV2XMSG_TIMECONFIDENCE_000_002 | 0x0e | 优于 0.002 秒 | |
| CNV2XMSG_TIMECONFIDENCE_000_001 | 0x0f | 优于 0.001 秒 | |
| CNV2XMSG_TIMECONFIDENCE_000_000_5 | 0x10 | 优于 0.000,5 秒 | |
| CNV2XMSG_TIMECONFIDENCE_000_000_2 | 0x11 | 优于 0.000,2 秒 | |
| CNV2XMSG_TIMECONFIDENCE_000_000_1 | 0x12 | 优于 0.000,1 秒 | |
| CNV2XMSG_TIMECONFIDENCE_000_000_05 | 0x13 | 优于 0.000,05 秒 | |
| CNV2XMSG_TIMECONFIDENCE_000_000_02 | 0x14 | 优于 0.000,02 秒 | |
| CNV2XMSG_TIMECONFIDENCE_000_000_01 | 0x15 | 优于 0.000,01 秒 | |
| CNV2XMSG_TIMECONFIDENCE_000_000_005 | 0x16 | 优于 0.000,005 秒 | |
| CNV2XMSG_TIMECONFIDENCE_000_000_002 | 0x17 | 优于 0.000,002 秒 | |
| CNV2XMSG_TIMECONFIDENCE_000_000_001 | 0x18 | 优于 0.000,001 秒 | |
| CNV2XMSG_TIMECONFIDENCE_000_000_000_5 | 0x19 | 优于 0.000,000,5 秒 | |
| CNV2XMSG_TIMECONFIDENCE_000_000_000_2 | 0x1a | 优于 0.000,000,2 秒 | |
| CNV2XMSG_TIMECONFIDENCE_000_000_000_1 | 0x1b | 优于 0.000,000,1 秒 | |
| CNV2XMSG_TIMECONFIDENCE_000_000_000_05 | 0x1c | 优于 0.000,000,05 秒 | |
| CNV2XMSG_TIMECONFIDENCE_000_000_000_02 | 0x1d | 优于 0.000,000,02 秒 | |
| CNV2XMSG_TIMECONFIDENCE_000_000_000_01 | 0x1e | 优于 0.000,000,01 秒 | |
| CNV2XMSG_TIMECONFIDENCE_000_000_000_005 | 0x1f | 优于 0.000,000,005 秒 | |
| CNV2XMSG_TIMECONFIDENCE_000_000_000_002 | 0x20 | 优于 0.000,000,002 秒 | |
| CNV2XMSG_TIMECONFIDENCE_000_000_000_001 | 0x21 | 优于 0.000,000,001 秒 | |
| CNV2XMSG_TIMECONFIDENCE_000_000_000_000_5 | 0x22 | 优于 0.000,000,000,5 秒 | |
| CNV2XMSG_TIMECONFIDENCE_000_000_000_000_2 | 0x23 | 优于 0.000,000,000,2 秒 | |
| CNV2XMSG_TIMECONFIDENCE_000_000_000_000_1 | 0x24 | 优于 0.000,000,000,1 秒 | |
| CNV2XMSG_TIMECONFIDENCE_000_000_000_000_05 | 0x25 | 优于 0.000,000,000,05 秒 | |
| CNV2XMSG_TIMECONFIDENCE_000_000_000_000_02 | 0x26 | 优于 0.000,000,000,02 秒 | |
| CNV2XMSG_TIMECONFIDENCE_000_000_000_000_01 | 0x27 | 优于 0.000,000,000,01 秒 | |
| 描述 | CCSA YD/T 3709-2020 中定义的 DE_TimeConfidence 的枚举。 | ||
| 变体 | - | ||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.1.10. CnV2xMsg_GNSSStatusType
| 名称 | CnV2xMsg_GNSSStatusType | |||
|---|---|---|---|---|
| 类别 | Bitfield | |||
| 派生自 | uint8 | |||
| 元素 | Kind | Name | Mask | Description |
| bit | Unavailable | 0x80 | 位 7:未装备或不可用 | |
| bit | isHealthy | 0x40 | 位 6:置位时,GNSS 健康 | |
| bit | isMonitored | 0x20 | 位 5:置位时,GNSS 受监测 | |
| bit | baseStationType | 0x10 | 位 4:移动基站时置零 | |
| bit | aPDOPofUnder5 | 0x08 | 位 3:精度衰减因子大于 5 | |
| bit | inViewOfUnder5 | 0x04 | 位 2:视野内卫星少于 5 颗 | |
| bit | localCorrectionsPresent | 0x02 | 位 1:使用了 DGPS 类型的修正 | |
| bit | networkCorrectionsPresent | 0x01 | 位 0:使用了 RTK 类型的修正 | |
| 描述 | CCSA YD/T 3709-2020 中定义的 DE_GNSSStatus 位串。 | |||
| 变体 | - | |||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.1.11. CnV2xMsg_OffsetLLB12Type
| 名称 | CnV2xMsg_OffsetLLB12Type | ||
|---|---|---|---|
| 类别 | Type | ||
| 派生自 | sint16 | ||
| 取值 | -2048..2047 | - | - |
| 描述 | CCSA YD/T 3709-2020 中定义的 DE_OffsetLL-B12。 | ||
| 变体 | - | ||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.1.12. CnV2xMsg_OffsetLLB14Type
| 名称 | CnV2xMsg_OffsetLLB14Type | ||
|---|---|---|---|
| 类别 | Type | ||
| 派生自 | sint16 | ||
| 取值 | -8192..8191 | - | - |
| 描述 | CCSA YD/T 3709-2020 中定义的 DE_OffsetLL-B14。 | ||
| 变体 | - | ||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.1.13. CnV2xMsg_OffsetLLB16Type
| 名称 | CnV2xMsg_OffsetLLB16Type | ||
|---|---|---|---|
| 类别 | Type | ||
| 派生自 | sint16 | ||
| 取值 | -32768..32767 | - | - |
| 描述 | CCSA 中定义的 DE_OffsetLL-B16。 | ||
| 变体 | - | ||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.1.14. CnV2xMsg_OffsetLLB18Type
| 名称 | CnV2xMsg_OffsetLLB18Type | ||
|---|---|---|---|
| 类别 | Type | ||
| 派生自 | sint32 | ||
| 取值 | -131072..131071 | - | - |
| 描述 | CCSA YD/T 3709-2020 中定义的 DE_OffsetLL-B18。 | ||
| 变体 | - | ||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.1.15. CnV2xMsg_OffsetLLB22Type
| 名称 | CnV2xMsg_OffsetLLB22Type | ||
|---|---|---|---|
| 类别 | Type | ||
| 派生自 | sint32 | ||
| 取值 | -2097152..2097151 | - | - |
| 描述 | CCSA 中定义的 DE_OffsetLL-B22。 | ||
| 变体 | - | ||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.1.16. CnV2xMsg_OffsetLLB24Type
| 名称 | CnV2xMsg_OffsetLLB24Type | ||
|---|---|---|---|
| 类别 | Type | ||
| 派生自 | sint32 | ||
| 取值 | -8388608..8388607 | - | - |
| 描述 | CCSA 中定义的 DE_OffsetLL-B24。 | ||
| 变体 | - | ||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.1.17. CnV2xMsg_LongitudeType
| 名称 | CnV2xMsg_LongtitudeType | ||
|---|---|---|---|
| 类别 | Type | ||
| 派生自 | sint32 | ||
| 取值 | -1799999999..1800000001 | - | - |
| 描述 | 1/10 微度;值 1800000001 应用于无效(源文截断:描述按并列的 Latitude 条目补全为「用于无效;DE_Longitude」)。 | ||
| 变体 | - | ||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.1.18. CnV2xMsg_LatitudeType
| 名称 | CnV2xMsg_LatitudeType | ||
|---|---|---|---|
| 类别 | Type | ||
| 派生自 | sint32 | ||
| 取值 | -900000000..900000001 | - | - |
| 描述 | 1/10 微度。值 900000001 应用于无效;DE_Latitude | ||
| 变体 | - | ||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.1.19. CnV2xMsg_VerOffsetB07Type
| 名称 | CnV2xMsg_VerOffsetB07Type | ||
|---|---|---|---|
| 类别 | Type | ||
| 派生自 | sint8 | ||
| 取值 | -64..63 | - | - |
| 描述 | DE_VertOffset-B07(源文截断:「in CCSA」补全为 CCSA YD/T 3709-2020 中定义)。 | ||
| 变体 | - | ||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.1.20. CnV2xMsg_VerOffsetB08Type
| 名称 | CnV2xMsg_VerOffsetB08Type | ||
|---|---|---|---|
| 类别 | Type | ||
| 派生自 | sint8 | ||
| 取值 | -128..127 | - | - |
| 描述 | CCSA YD/T 3709-2020 中定义的 DE_VertOffset-B08。 | ||
| 变体 | - | ||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.1.21. CnV2xMsg_VerOffsetB09Type
| 名称 | CnV2xMsg_VerOffsetB09Type | ||
|---|---|---|---|
| 类别 | Type | ||
| 派生自 | sint16 | ||
| 取值 | -256..255 | - | - |
| 描述 | CCSA 中定义的 DE_VertOffset-B09。 | ||
| 变体 | - | ||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.1.22. CnV2xMsg_VerOffsetB10Type
| 名称 | CnV2xMsg_VerOffsetB10Type | ||
|---|---|---|---|
| 类别 | Type | ||
| 派生自 | sint16 | ||
| 取值 | -512..511 | - | - |
| 描述 | CCSA YD/T 3709-2020 中定义的 DE_VertOffset-B10。 | ||
| 变体 | - | ||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.1.23. CnV2xMsg_VerOffsetB11Type
| 名称 | CnV2xMsg_VerOffsetB11Type | ||
|---|---|---|---|
| 类别 | Type | ||
| 派生自 | sint16 | ||
| 取值 | -1024..1023 | - | - |
| 描述 | CCSA YD/T 3709-2020 中定义的 DE_VertOffset-B11。 | ||
| 变体 | - | ||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.1.24. CnV2xMsg_VerOffsetB12Type
| 名称 | CnV2xMsg_VerOffsetB12Type | ||
|---|---|---|---|
| 类别 | Type | ||
| 派生自 | sint16 | ||
| 取值 | -2048..2047 | - | - |
| 描述 | CCSA 中定义的 DE_VertOffset-B12。 | ||
| 变体 | - | ||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.1.25. CnV2xMsg_ResponseTypeType
| 名称 | CnV2xMsg_ResponseTypeType | ||
|---|---|---|---|
| 类别 | Type | ||
| 派生自 | uint8 | ||
| 取值 | CNV2XMSG_RESPONSETYPE_UNAVAILABLE | 0x00 | 未使用或未装备 |
| CNV2XMSG_RESPONSETYPE_EMERGENCY | 0x01 | 应急级别的现役服务呼叫 | |
| CNV2XMSG_RESPONSETYPE_NONEMERGENCY | 0x02 | 也用于从服务呼叫返回时 | |
| CNV2XMSG_RESPONSETYPE_PURSUIT | 0x03 | 发送方驾驶可能不稳定 | |
| CNV2XMSG_RESPONSETYPE_STATIONARY | 0x04 | 发送方未移动,停在路边 | |
| CNV2XMSG_RESPONSETYPE_SLOWMOVING | 0x05 | 例如垃圾车等 | |
| CNV2XMSG_RESPONSETYPE_STOPANDGOMOVEMENT | 0x06 | 例如校车或垃圾车 | |
| 描述 | CCSA YD/T 3709-2020 中定义的 DE_ResponseType 的枚举。 | ||
| 变体 | - | ||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.1.26. CnV2xMsg_SirenInUseType
| 名称 | CnV2xMsg_SirenInUseType | ||
|---|---|---|---|
| 类别 | Type | ||
| 派生自 | uint8 | ||
| 取值 | CNV2XMSG_SIRENINUSE_UNAVAILABLE | 0x00 | 不可用或未装备 |
| CNV2XMSG_SIRENINUSE_NOTINUSE | 0x01 | 未使用 | |
| CNV2XMSG_SIRENINUSE_INUSE | 0x02 | 使用中 | |
| CNV2XMSG_SIRENINUSE_RESERVED | 0x03 | 供将来使用 | |
| 描述 | CCSA YD/T 3709-2020 中定义的 DE_SirenInUse 的枚举。 | ||
| 变体 | - | ||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.1.27. CnV2xMsg_LightbarInUseType
| 名称 | CnV2xMsg_LightbarInUseType | ||
|---|---|---|---|
| 类别 | Type | ||
| 派生自 | uint8 | ||
| 取值 | CNV2XMSG_LIGHTBARINUSE_UNAVAILABLE | 0x00 | 不可用或未装备 |
| CNV2XMSG_LIGHTBARINUSE_NOTINUSE | 0x01 | 无激活 | |
| CNV2XMSG_LIGHTBARINUSE_INUSE | 0x02 | 使用中 | |
| CNV2XMSG_LIGHTBARINUSE_YELLOWCAUTIONLIGHTS | 0x03 | 黄色警示灯 | |
| CNV2XMSG_LIGHTBARINUSE_SCHOOLBUSLIGHTS | 0x04 | 校车灯 | |
| CNV2XMSG_LIGHTBARINUSE_ARROWSIGNSACTIVE | 0x05 | 箭头标志激活 | |
| CNV2XMSG_LIGHTBARINUSE_SLOWMOVINGVEHICLE | 0x06 | 慢行车辆 | |
| CNV2XMSG_LIGHTBARINUSE_FREQSTOPS | 0x07 | 频繁停车 | |
| 描述 | CCSA YD/T 3709-2020 中定义的 DE_LightbarInUse 的枚举。 | ||
| 变体 | - | ||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.1.28. CnV2xMsg_VehicleEventFlagsType
| 名称 | CnV2xMsg_VehicleEventFlagsType | |||
|---|---|---|---|---|
| 类别 | Bitfield | |||
| 派生自 | uint16 | |||
| 元素 | Kind | Name | Mask | Description |
| 元素 | bit | eventHazardLights | 0x1000 | 位 12:危险警示灯 |
| 元素 | bit | eventStopLineViolation | 0x800 | 位 11:停止线违规 |
| 元素 | bit | eventABSactivated | 0x400 | 位 10:ABS 激活 |
| 元素 | bit | eventTractionControlLoss | 0x200 | 位 9:牵引力控制 |
| 元素 | bit | eventStabilityControlactivated | 0x100 | 位 8:稳定性控制 |
| 元素 | bit | eventHazardousMaterials | 0x80 | 位 7:危险品 |
| 元素 | bit | eventReserved1 | 0x40 | 位 6:保留 |
| 元素 | bit | eventHardBraking | 0x20 | 位 5:急制动 |
| 元素 | bit | eventLightsChanged | 0x10 | 位 4:灯光改变 |
| 元素 | bit | eventWipersChanged | 0x08 | 位 3:雨刮改变 |
| 元素 | bit | eventFlatTire | 0x04 | 位 2:爆胎 |
| 元素 | bit | eventDisabledVehicle | 0x02 | 位 1:失效车辆 |
| 元素 | bit | eventAirBagDeployment | 0x01 | 位 0:安全气囊展开 |
| 描述 | CCSA YD/T 3709-2020 中定义的 DE_VehicleEventFlags 位串。 | |||
| 变体 | - | |||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.1.29. CnV2xMsg_ExteriorLightsType
| 名称 | CnV2xMsg_ExteriorLightsType | |||
|---|---|---|---|---|
| 类别 | Bitfield | |||
| 派生自 | uint16 | |||
| 元素 | Kind | Name | Mask | Description |
| 元素 | bit | lowBeamHeadlightsOn | 0x100 | 位 8:lowBeamHeadlightsOn |
| 元素 | bit | highBeamHeadlightsOn | 0x80 | 位 7:highBeamHeadlightsOn |
| 元素 | bit | leftTurnSignalOn | 0x40 | 位 6:leftTurnSignalOn |
| 元素 | bit | rightTurnSignalOn | 0x20 | 位 5:rightTurnSignalOn |
| 元素 | bit | hazardSignalOn | 0x10 | 位 4:hazardSignalOn |
| 元素 | bit | automaticLightControlOn | 0x08 | 位 3:automaticLightControlOn |
| 元素 | bit | daytimeRunningLightsOn | 0x04 | 位 2:daytimeRunningLightsOn |
| 元素 | bit | fogLightOn | 0x02 | 位 1:fogLightOn |
| 元素 | bit | parkingLightsOn | 0x01 | 位 0:parkingLightsOn |
| 描述 | CCSA YD/T 3709-2020 中定义的 DE_ExteriorLights 位串。 | |||
| 变体 | - | |||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.1.30. CnV2xMsg_BasicVehicleClassType
| 名称 | CnV2xMsg_BasicVehicleClassType | ||
|---|---|---|---|
| 类别 | Type | ||
| 派生自 | uint8 | ||
| 取值 | CNV2XMSG_VC_UNKOWN | 0x0 | 未知或不可用 |
| CNV2XMSG_VC_SPECIAL | 0x01 | 特种车辆,包括专用客车、专用乘用车、旅居车、装甲乘用车、灵车、专用作业车、专项货车 | |
| CNV2XMSG_VC_PASSENGER | 0x0A | 乘用车,包括轿车、敞篷轿车、高级轿车、双门轿车、敞篷车、掀背车、旅行车、多用途乘用车、平头乘用车和越野乘用车 | |
| CNV2XMSG_VC_GOODS_LIGHT | 0x14 | 轻型货车 | |
| CNV2XMSG_VC_GOODS_SEMITRAILER | 0x19 | 半挂牵引车 | |
| CNV2XMSG_VC_BUS | 0x32 | 基本客车类型,包括小型客车、城市客车、城际客车、铰接客车、无轨电车和越野客车 | |
| CNV2XMSG_VC_EM_FIRETRUCK_LIGHT | 0x3E | 应急车辆:轻型消防车 | |
| CNV2XMSG_VC_EM_FIRETRUCK_HEAVY | 0x3F | 应急车辆:重型消防车 | |
| CNV2XMSG_VC_EM_NURSING | 0x40 | 应急车辆:救护保障车 | |
| CNV2XMSG_VC_EM_AMBULANCE | 0x41 | 应急车辆:救护车 | |
| CNV2XMSG_VC_EM_POLICE_LIGHT | 0x42 | 应急车辆:轻型警车 | |
| CNV2XMSG_VC_EM_POLICE_HEAVY | 0x43 | 应急车辆:重型警车 | |
| CNV2XMSG_VC_EM_ENGINEERING | 0x44 | 应急车辆:工程车 | |
| 描述 | DE_BasicVehicleClass 的整数,参见「基于 LTE-V2X 直接通信的车载通信系统技术要求 GB/T」。 | ||
| 变体 | - | ||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.1.31. CnV2xMsg_VehicleIDType
| 名称 | CnV2xMsg_VehicleIDType | ||
|---|---|---|---|
| 类别 | Structure | ||
| 元素 | Values | 类型 | Array of uint8 |
| 元素 | 大小 | 8 | |
| 元素 | 注释 | - | |
| 描述 | CCSA YD/T 3709-2020 中定义的车辆 ID。本结构内数据元素的值应按照该文档使用。 | ||
| 变体 | - | ||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.1.32. CnV2xMsg_PositionConfidenceType
| 名称 | CnV2xMsg_PositionConfidenceType | ||
|---|---|---|---|
| 类别 | Type | ||
| 派生自 | uint8 | ||
| 取值 | CNV2XMSG_POSITIONCONFIDENCE_POS_UNAVAILABLE | 0x00 | 未装备或不可用 |
| CNV2XMSG_POSITIONCONFIDENCE_POS_500_00 | 0x01 | 位置精度等于或优于 500 米 | |
| CNV2XMSG_POSITIONCONFIDENCE_POS_200_00 | 0x02 | 位置精度等于或优于 200 米 | |
| CNV2XMSG_POSITIONCONFIDENCE_POS_100_00 | 0x03 | 位置精度等于或优于 100 米 | |
| CNV2XMSG_POSITIONCONFIDENCE_POS_050_00 | 0x04 | 位置精度等于或优于 50 米 | |
| CNV2XMSG_POSITIONCONFIDENCE_POS_020_00 | 0x05 | 位置精度等于或优于 20 米 | |
| CNV2XMSG_POSITIONCONFIDENCE_POS_010_00 | 0x06 | 位置精度等于或优于 10 米 | |
| CNV2XMSG_POSITIONCONFIDENCE_POS_005_00 | 0x07 | 位置精度等于或优于 5 米 | |
| CNV2XMSG_POSITIONCONFIDENCE_POS_002_00 | 0x08 | 位置精度等于或优于 2 米 | |
| CNV2XMSG_POSITIONCONFIDENCE_POS_001_00 | 0x09 | 位置精度等于或优于 1 米 | |
| CNV2XMSG_POSITIONCONFIDENCE_POS_000_50 | 0x0a | 位置精度等于或优于 0.5 米 | |
| CNV2XMSG_POSITIONCONFIDENCE_POS_000_20 | 0x0b | 位置精度等于或优于 0.2 米 | |
| CNV2XMSG_POSITIONCONFIDENCE_POS_000_10 | 0x0c | 位置精度等于或优于 0.1 米 | |
| CNV2XMSG_POSITIONCONFIDENCE_POS_000_05 | 0x0d | 位置精度等于或优于 0.05 米 | |
| CNV2XMSG_POSITIONCONFIDENCE_POS_000_02 | 0x0e | 位置精度等于或优于 0.02 米 | |
| CNV2XMSG_POSITIONCONFIDENCE_POS_000_01 | 0x0f | 位置精度等于或优于 0.01 米 | |
| 描述 | CCSA YD/T 3709-2020 中定义的 DE_PositionConfidence 的枚举。 | ||
| 变体 | - | ||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.1.33. CnV2xMsg_ElevationConfidenceType
| 名称 | CnV2xMsg_ElevationConfidenceType | ||
|---|---|---|---|
| 类别 | Type | ||
| 派生自 | uint8 | ||
| 取值 | CNV2XMSG_ELEVATIONCONFIDENCE_ALT_UNAVAILABLE | 0x00 | 未装备或不可用 |
| CNV2XMSG_ELEVATIONCONFIDENCE_ALT_500_00 | 0x01 | 海拔精度等于或优于 500 米 | |
| CNV2XMSG_ELEVATIONCONFIDENCE_ALT_200_00 | 0x02 | 海拔精度等于或优于 200 米 | |
| CNV2XMSG_ELEVATIONCONFIDENCE_ALT_100_00 | 0x03 | 海拔精度等于或优于 100 米 | |
| CNV2XMSG_ELEVATIONCONFIDENCE_ALT_050_00 | 0x04 | 海拔精度等于或优于 50 米 | |
| CNV2XMSG_ELEVATIONCONFIDENCE_ALT_020_00 | 0x05 | 海拔精度等于或优于 20 米 | |
| CNV2XMSG_ELEVATIONCONFIDENCE_ALT_010_00 | 0x06 | 海拔精度等于或优于 10 米 | |
| CNV2XMSG_ELEVATIONCONFIDENCE_ALT_005_00 | 0x07 | 海拔精度等于或优于 5 米 | |
| CNV2XMSG_ELEVATIONCONFIDENCE_ALT_002_00 | 0x08 | 海拔精度等于或优于 2 米 | |
| CNV2XMSG_ELEVATIONCONFIDENCE_ALT_001_00 | 0x09 | 海拔精度等于或优于 1 米 | |
| CNV2XMSG_ELEVATIONCONFIDENCE_ALT_000_50 | 0x0a | 海拔精度等于或优于 0.5 米 | |
| CNV2XMSG_ELEVATIONCONFIDENCE_ALT_000_20 | 0x0b | 海拔精度等于或优于 0.2 米 | |
| CNV2XMSG_ELEVATIONCONFIDENCE_ALT_000_10 | 0x0c | 海拔精度等于或优于 0.1 米 | |
| CNV2XMSG_ELEVATIONCONFIDENCE_ALT_000_05 | 0x0d | 海拔精度等于或优于 0.05 米 | |
| CNV2XMSG_ELEVATIONCONFIDENCE_ALT_000_02 | 0x0e | 海拔精度等于或优于 0.02 米 | |
| CNV2XMSG_ELEVATIONCONFIDENCE_ALT_000_01 | 0x0f | 海拔精度等于或优于 0.01 米 | |
| 描述 | CCSA YD/T 3709-2020 中定义的 DE_ElevationConfidence 的枚举。 | ||
| 变体 | - | ||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.1.34. CnV2xMsg_SpeedConfidenceType
| 名称 | CnV2xMsg_SpeedConfidenceType | ||
|---|---|---|---|
| 类别 | Type | ||
| 派生自 | uint8 | ||
| 取值 | CNV2XMSG_SPEEDCONFIDENCE_SPD_UNAVAILABLE | 0x00 | 未装备或不可用 |
| CNV2XMSG_SPEEDCONFIDENCE_SPD_100_00 | 0x01 | 速度精度等于或优于 100 米/秒 | |
| CNV2XMSG_SPEEDCONFIDENCE_SPD_010_00 | 0x02 | 速度精度等于或优于 10 米/秒 | |
| CNV2XMSG_SPEEDCONFIDENCE_SPD_005_00 | 0x03 | 速度精度等于或优于 5 米/秒 | |
| CNV2XMSG_SPEEDCONFIDENCE_SPD_001_00 | 0x04 | 速度精度等于或优于 1 米/秒 | |
| CNV2XMSG_SPEEDCONFIDENCE_SPD_000_10 | 0x05 | 速度精度等于或优于 0.1 米/秒 | |
| CNV2XMSG_SPEEDCONFIDENCE_SPD_000_05 | 0x06 | 速度精度等于或优于 0.05 米/秒 | |
| CNV2XMSG_SPEEDCONFIDENCE_SPD_000_01 | 0x07 | 速度精度等于或优于 0.01 米/秒 | |
| 描述 | CCSA YD/T 3709-2020 中定义的 DE_SpeedConfidence 的枚举。 | ||
| 变体 | - | ||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.1.35. CnV2xMsg_HeadingConfidenceType
| 名称 | CnV2xMsg_HeadingConfidenceType | ||
|---|---|---|---|
| 类别 | Type | ||
| 派生自 | uint8 | ||
| 取值 | CNV2XMSG_HEADINGCONFIDENCE_HEAD_UNAVAILABLE | 0x00 | 未装备或不可用 |
| CNV2XMSG_HEADINGCONFIDENCE_HEAD_10_0000 | 0x01 | 航向精度等于或优于 10 度 | |
| CNV2XMSG_HEADINGCONFIDENCE_HEAD_05_0000 | 0x02 | 航向精度等于或优于 5 度 | |
| CNV2XMSG_HEADINGCONFIDENCE_HEAD_01_0000 | 0x03 | 航向精度等于或优于 1 度 | |
| CNV2XMSG_HEADINGCONFIDENCE_HEAD_00_1000 | 0x04 | 航向精度等于或优于 0.1 度 | |
| CNV2XMSG_HEADINGCONFIDENCE_HEAD_00_0500 | 0x05 | 航向精度等于或优于 0.05 度 | |
| CNV2XMSG_HEADINGCONFIDENCE_HEAD_00_0100 | 0x06 | 航向精度等于或优于 0.01 度 | |
| CNV2XMSG_HEADINGCONFIDENCE_HEAD_00_0125 | 0x07 | 航向精度等于或优于 0.0125 度 | |
| 描述 | CCSA YD/T 3709-2020 中定义的 DE_HeadingConfidence 的枚举。 | ||
| 变体 | - | ||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.1.36. CnV2xMsg_SteeringWheelAngleConfidenceType
| 名称 | CnV2xMsg_SteeringWheelAngleConfidenceType | ||
|---|---|---|---|
| 类别 | Type | ||
| 派生自 | uint8 | ||
| 取值 | CNV2XMSG_STEERINGWHEELANGLECONFIDENCE_SWA_UNAVAILABLE | 0x00 | 未装备或不可用 |
| CNV2XMSG_STEERINGWHEELANGLECONFIDENCE_SWA_2_00 | 0x01 | 转向盘转角精度等于或优于 2 度 | |
| CNV2XMSG_STEERINGWHEELANGLECONFIDENCE_SWA_1_00 | 0x02 | 转向盘转角精度等于或优于 1 度 | |
| CNV2XMSG_STEERINGWHEELANGLECONFIDENCE_SWA_0_02 | 0x03 | 转向盘转角精度等于或优于 0.02 度 | |
| 描述 | CCSA YD/T 3709-2020 中定义的 DE_SteeringWheelAngleConfidence 的枚举。 | ||
| 变体 | - | ||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.1.37. CnV2xMsg_FuelType
| 名称 | CnV2xMsg_FuelType | ||
|---|---|---|---|
| 类别 | Type | ||
| 派生自 | uint8 | ||
| 取值 | 0..15 | - | - |
| 描述 | unknownFuel FuelType::= 0;gasoline FuelType::= 1 —— 汽油动力;ethanol FuelType::= 2 —— 包括混合燃料;diesel FuelType::= 3 —— 所有类型;electric FuelType::= 4;hybrid FuelType::= 5 —— 所有类型;hydrogen FuelType::= 6;natGasLiquid FuelType::= 7 —— 液化;natGasComp FuelType::= 8 —— 压缩;propane FuelType::= 9,按 CCSA YD/T 3709-2020 定义。 | ||
| 变体 | - | ||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.1.38. CnV2xMsg_SecReportType
| 名称 | CnV2x_SecReportType | ||
|---|---|---|---|
| 类别 | Type | ||
| 派生自 | uint8 | ||
| 取值 | CNV2X_SECREP_SUCCESS | 0x00 | 指示安全服务已成功执行 |
| CNV2X_SECREP_FALSE_SIGNATURE | 0x01 | 指示签名错误 | |
| CNV2X_SECREP_INVALID_CERTIFICATE | 0x02 | 指示证书无效 | |
| CNV2X_SECREP_REVOKED_CERTIFICATE | 0x03 | 指示证书被吊销 | |
| CNV2X_SECREP_INCONSISTENT_CHAIN | 0x04 | 指示证书链不一致 | |
| CNV2X_SECREP_INVALID_TIMESTAMP | 0x05 | 指示时间戳无效 | |
| CNV2X_SECREP_DUPLICATE_MESSAGE | 0x06 | 指示重复消息 | |
| CNV2X_SECREP_INVALID_MOBILITY_DATA | 0x07 | 指示机动性数据无效 | |
| CNV2X_SECREP_UNSIGNED_MESSAGE | 0x08 | 指示未签名的消息 | |
| CNV2X_SECREP_SIGNER_CERTIFICATE_NOT_FOUND | 0x09 | 指示未找到签名者证书 | |
| CNV2X_SECREP_UNSUPPORTED_SIGNER_IDENTIFIER_TYPE | 0x0a | 指示不支持的签名者标识符类型 | |
| CNV2X_SECREP_INCOMPATIBLE_PROTOCOL | 0x0b | 指示协议版本不兼容 | |
| CNV2X_SECREP_UNENCRYPTED_MESSAGE | 0x0c | 指示未加密的消息 | |
| CNV2X_SECREP_DECRYPTION_ERROR | 0x0d | 指示解密错误 | |
| CNV2X_SECREP_UNSUPPORTED_SIGNATURE_ALGORITHM | 0x0e | 指示不支持的签名算法 | |
| CNV2X_SECREP_AID_MISMATCH | 0x0f | 指示安全协议数据单元(SPDU)中的 AID 与假名证书中的 AID 不匹配 | |
| CNV2X_SECREP_ERROR_OTHER | 0x0fe | 指示由其他原因导致的安全服务错误 | |
| CNV2X_SECREP_NONE | 0xff | 指示未执行任何安全服务 | |
| 描述 | 用于描述解封装(验证或解密)调用安全服务之后的安全报告。 | ||
| 可通过 | CnV2x_GeneralTypes.h 获得 |
7.7.3.1.39. CnV2xMsg_AccelerationSet4WayPresenceType
| 名称 | CnV2xMsg_AccelerationSet4WayPresenceType | |||
|---|---|---|---|---|
| 类别 | Bitfield | |||
| 派生自 | uint8 | |||
| 元素 | Kind | Name | Mask | Description |
| 元素 | bit | LatAcceleration | 0x02 | 位 1:可选子元素存在 |
| 元素 | bit | VerticalAcceleration | 0x01 | 位 0(LSB):可选子元素存在 |
| 描述 | CnV2xMsg_AccelerationSet4WayType 的存在标志。 | |||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.1.40. CnV2xMsg_FuelTypeType
| 名称 | CnV2xMsg_FuelTypeType | ||
|---|---|---|---|
| 类别 | Type | ||
| 派生自 | uint8 | ||
| 取值 | 0x00 | - | unknownFuel FuelType |
| 0x01 | - | gasoline FuelType | |
| 0x02 | - | ethanol FuelType | |
| 0x03 | - | diesel FuelType | |
| 0x04 | - | electric FuelType | |
| 0x05 | - | hybrid FuelType | |
| 0x06 | - | hydrogen FuelType | |
| 0x07 | - | natGasLiquid FuelType | |
| 0x08 | - | natGasComp FuelType | |
| 0x09 | - | propane FuelType | |
| 描述 | CCSA YD/T 3709-2020 中定义的 DE_FuelType 的整数。 | ||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.2. BSM 数据帧类型
7.7.3.2.1. CnV2xMsg_Position3DType
| 名称 | CnV2xMsg_Position3DType | ||
|---|---|---|---|
| 类别 | Structure | ||
| 元素 | Presence | 类型 | CnV2xMsg_Position3DPresenceType |
| 元素 | 注释 | 标记可选子元素是否存在 | |
| 元素 | Latitude | 类型 | sint32 |
| 元素 | 注释 | 地理位置点的纬度,1/10 微度。范围:-900000000..900000001;值 900000001 应用于无效 | |
| 元素 | Longtitude | 类型 | sint32 |
| 元素 | 注释 | 地理位置点的经度,1/10 微度。范围:-1799999999..1800000001;值 1800000001 应用于无效 | |
| 元素 | Elevation | 类型 | sint32 |
| 元素 | 注释 | 地理位置点的海拔,以高于或低于参考椭球面 10 cm 为步长。范围:-4096..61439 | |
| 描述 | CCSA YD/T 3709-2020 中定义的 DF_Position3D。本结构内数据元素的值应按照该文档使用。 | ||
| 变体 | - | ||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.2.2. CnV2xMsg_Position3DPresenceType
| 名称 | CnV2xMsg_Position3DPresenceType | |||
|---|---|---|---|---|
| 类别 | Bitfield | |||
| 派生自 | uint8 | |||
| 元素 | Kind | Name | Mask | Description |
| 元素 | bit | Elevation | 0x01 | 位 0(LSB):可选子元素存在 |
| 描述 | CnV2xMsg_Position3DType 的存在标志。 | |||
| 变体 | - | |||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.2.3. CnV2xMsg_PositionAccuracyType
| 名称 | CnV2xMsg_PositionAccuracyType | ||
|---|---|---|---|
| 类别 | Structure | ||
| 元素 | SemiMajorAxisAccuracy | 类型 | uint8 |
| 元素 | 注释 | 一个标准差的半长轴精度;范围:0..255(0-12.7 米);值 254:任何等于或大于 12.70 米的值;值 255:半长轴值不可用 | |
| 元素 | SemiMinorAxisAccuracy | 类型 | uint8 |
| 元素 | 注释 | 一个标准差的半短轴精度;范围:0..255(0-12.7 米);值 254:任何等于或大于 12.70 米的值;值 255:半长轴值不可用 | |
| 元素 | SemiMajorAxisOrientation | 类型 | uint16 |
| 元素 | 注释 | 半长轴方向;单位为 360/65535 度 = 0.0054932479;范围:0..65536 —— 值 0 为 0 度,值 1 为 0.0054932479 度,值 65534 为 359.9945078786 度,值 65535 用于方向不可用 | |
| 描述 | CCSA YD/T 3709-2020 中定义的 DF_PositionAccuracy。本结构内数据元素的值应按照该文档使用。 | ||
| 变体 | - | ||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.2.4. CnV2xMsg_PositionConfidenceSetType
| 名称 | CnV2xMsg_PositionConfidenceSetType | ||
|---|---|---|---|
| 类别 | Structure | ||
| 元素 | Presence | 类型 | CnV2xMsg_PositionConfidenceSetPresenceType |
| 元素 | 注释 | 标记可选子元素是否存在 | |
| 元素 | PositionConfidence | 类型 | CnV2xMsg_PositionConfidenceType |
| 元素 | 注释 | 所报告纬度和经度值的绝对精度 | |
| 元素 | Elevationconfidence | 类型 | CnV2xMsg_ElevationConfidenceType |
| 元素 | 注释 | 所报告海拔值的绝对精度 | |
| 描述 | CCSA YD/T 3709-2020 中定义的 DF_PositionConfidenceSet。本结构内数据元素的值应按照该文档使用。 | ||
| 变体 | - | ||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.2.5. CnV2xMsg_PositionConfidenceSetPresenceType
| 名称 | CnV2xMsg_PositionConfidenceSetPresenceType | |||
|---|---|---|---|---|
| 类别 | Bitfield | |||
| 派生自 | uint8 | |||
| 元素 | Kind | Name | Mask | Description |
| 元素 | bit | ElevationConfidence | 0x01 | 位 0(LSB):可选子元素存在 |
| 描述 | CnV2xMsg_PositionConfidenceSetType 的存在标志。 | |||
| 变体 | - | |||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.2.6. CnV2xMsg_MotionConfidenceSetType
| 名称 | CnV2xMsg_MotionConfidenceSetType | ||
|---|---|---|---|
| 类别 | Structure | ||
| 元素 | Presence | 类型 | CnV2xMsg_MotionConfidenceSetType |
| 元素 | 注释 | 标记可选子元素是否存在 | |
| 元素 | SpeedConfidence | 类型 | CnV2xMsg_SpeedConfidenceType |
| 元素 | 注释 | 速度值的绝对精度 | |
| 元素 | HeadingConfidence | 类型 | CnV2xMsg_HeadingConfidenceType |
| 元素 | 注释 | 航向值的绝对精度 | |
| 元素 | SteeringWheelAngleConfidence | 类型 | CnV2xMsg_SteeringWheelAngleConfidenceType |
| 元素 | 注释 | 转向盘转角值的绝对精度 | |
| 描述 | CCSA YD/T 3709-2020 中定义的 DF_MotionConfidenceSet。本结构内数据元素的值应按照该文档使用。 | ||
| 变体 | - | ||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.2.7. CnV2xMsg_MotionConfidenceSetPresenceType
| 名称 | CnV2xMsg_MotionConfidenceSetPresenceType | |||
|---|---|---|---|---|
| 类别 | Bitfield | |||
| 派生自 | uint8 | |||
| 元素 | Kind | Name | Mask | Description |
| 元素 | bit | SteeringWheelAngleConfidence | 0x04 | 位 2:可选子元素存在 |
| 元素 | bit | HeadingConfidence | 0x02 | 位 1:可选子元素存在 |
| 元素 | bit | SpeedConfidence | 0x01 | 位 0(LSB):可选子元素存在 |
| 描述 | CnV2xMsg_MotionConfidenceSetType 的存在标志。 | |||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.2.8. CnV2xMsg_AccelerationSet4WayType
| 名称 | CnV2xMsg_AccelerationSet4WayType | ||
|---|---|---|---|
| 类别 | Structure | ||
| 元素 | LongAcceleration | 类型 | sint16 |
| 元素 | 注释 | 纵向加速度 —— LSB 单位为 0.01 m/s²,值 2000 用于大于 2000 的值,值 -2000 用于小于 -2000 的值,值 2001 用于不可用;范围:-2000..2001 | |
| 元素 | LatAcceleration | 类型 | sint16 |
| 元素 | 注释 | 横向加速度 —— LSB 单位为 0.01 m/s²,值 2000 用于大于 2000 的值,值 -2000 用于小于 -2000 的值,值 2001 用于不可用;范围:-2000..2001 | |
| 元素 | VerticalAcceleration | 类型 | sint8 |
| 元素 | 注释 | 车辆垂向加速度 —— LSB 单位为 0.02 G 步长,范围 -2.52 至 +2.54 G;值 +127 用于 ≥ 2.54 G 的范围,值 -126 用于 ≤ 2.52 G 的范围,值 -127 用于不可用;范围:-127..127 | |
| 元素 | YawRate | 类型 | sint16 |
| 元素 | 注释 | 绕 z 轴旋转,LSB 单位为 0.01 度/秒(有符号);范围:-32767..32767 | |
| 描述 | CCSA YD/T 3709-2020 中定义的 DF_AccelerationSet4Way。本结构内数据元素的值应按照该文档使用。 | ||
| 变体 | - | ||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.2.9. CnV2xMsg_BrakeSystemStatusType
| 名称 | CnV2xMsg_BrakeSystemStatusType | ||
|---|---|---|---|
| 类别 | Structure | ||
| 元素 | Presence | 类型 | CnV2xMsg_BrakeSystemStatusPresenceType |
| 元素 | 注释 | 标记可选子元素是否存在 | |
| 元素 | BrakePedalStatus | 类型 | CnV2xMsg_BrakePedalStatusType |
| 元素 | 注释 | 指示车辆踏板状态 | |
| 元素 | BrakeAppliedStatus | 类型 | CnV2xMsg_BrakeAppliedStatusType |
| 元素 | 注释 | 指示车辆多个制动器的状态 | |
| 元素 | TractionControlStatus | 类型 | CnV2xMsg_TractionControlStatusType |
| 元素 | 注释 | 指示车辆牵引力控制状态 | |
| 元素 | AntiLockBrakeStatus | 类型 | CnV2xMsg_AntiLockBrakeStatusType |
| 元素 | 注释 | 指示车辆 ABS 状态 | |
| 元素 | StabilityControlStatus | 类型 | CnV2xMsg_StabilityControlStatusType |
| 元素 | 注释 | 指示稳定性控制状态 | |
| 元素 | BrakeBoostApplied | 类型 | CnV2xMsg_BrakeBoostAppliedType |
| 元素 | 注释 | 指示车辆制动助力状态 | |
| 元素 | AuxiliaryBrakeStatus | 类型 | CnV2xMsg_AuxiliaryBrakeStatusType |
| 元素 | 注释 | 指示辅助制动状态 | |
| 描述 | CCSA YD/T 3709-2020 中定义的 DF_BrakeSystemStatus。本结构内数据元素的值应按照该文档使用。 | ||
| 变体 | - | ||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.2.10. CnV2xMsg_BrakeSystemStatusPresenceType
| 名称 | CnV2xMsg_BrakeSystemStatusPresenceType | |||
|---|---|---|---|---|
| 类别 | Bitfield | |||
| 派生自 | uint8 | |||
| 元素 | Kind | Name | Mask | Description |
| 元素 | bit | AntiLockBrakeStatus | 0x08 | 位 3:可选子元素存在 |
| 元素 | bit | StabilityControlStatus | 0x04 | 位 2:可选子元素存在 |
| 元素 | bit | BrakeBoostApplied | 0x02 | 位 1:可选子元素存在 |
| 元素 | bit | AuxiliaryBrakeStatus | 0x01 | 位 0(LSB):可选子元素存在 |
| 描述 | CnV2xMsg_BrakeSystemStatusType 的存在标志。 | |||
| 变体 | - | |||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.2.11. CnV2xMsg_VehicleSizeType
| 名称 | CnV2xMsg_VehicleSizeType | ||
|---|---|---|---|
| 类别 | Structure | ||
| 元素 | Presence | 类型 | CnV2xMsg_VehicleSizePresenceType |
| 元素 | 注释 | 标记可选子元素是否存在 | |
| 元素 | VehicleWidth | 类型 | uint16 |
| 元素 | 注释 | 车辆宽度,LSB 单位为 1 cm;范围:0..1023 | |
| 元素 | VehicleLength | 类型 | uint16 |
| 元素 | 注释 | 车辆长度,LSB 单位为 1 cm;范围:0..4095 | |
| 元素 | VehicleHeight | 类型 | uint8 |
| 元素 | 注释 | 车辆高度,LSB 单位为 5 cm;范围:0..127 | |
| 描述 | CCSA YD/T 3709-2020 中定义的 DF_VehicleSize。本结构内数据元素的值应按照该文档使用。 | ||
| 变体 | - | ||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.2.12. CnV2xMsg_VehicleSizePresenceType
| 名称 | CnV2xMsg_VehicleSizePresenceType | |||
|---|---|---|---|---|
| 类别 | Bitfield | |||
| 派生自 | uint8 | |||
| 元素 | Kind | Name | Mask | Description |
| 元素 | bit | VehicleHeight | 0x01 | 位 0(LSB):可选子元素存在 |
| 描述 | CnV2xMsg_VehicleSizeType 的存在标志。 | |||
| 变体 | - | |||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.2.13. CnV2xMsg_VehicleClassificationType
| 名称 | CnV2xMsg_VehicleClassificationType | ||
|---|---|---|---|
| 类别 | Structure | ||
| 元素 | Presence | 类型 | CnV2xMsg_VehicleClassificationPresenceType |
| 元素 | 注释 | 标记可选子元素是否存在 | |
| 元素 | BasicVehicleClass | 类型 | CnV2xMsg_BasicVehicleClassType |
| 元素 | 注释 | 车辆基本类型 | |
| 元素 | FuelType | 类型 | CnV2xMsg_FuelType |
| 元素 | 注释 | 车辆燃料类型 | |
| 描述 | CCSA YD/T 3709-2020 中定义的 DF_VehicleClassification。本结构内数据元素的值应按照该文档使用。 | ||
| 变体 | - | ||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.2.14. CnV2xMsg_VehicleClassificationPresenceType
| 名称 | CnV2xMsg_VehicleClassificationPresenceType | |||
|---|---|---|---|---|
| 类别 | Bitfield | |||
| 派生自 | uint8 | |||
| 元素 | Kind | Name | Mask | Description |
| 元素 | bit | FuelType | 0x01 | 位 0(LSB):可选子元素存在 |
| 描述 | CnV2xMsg_VehicleClassificationType 的存在标志。 | |||
| 变体 | - | |||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.2.15. CnV2xMsg_DDateTimeType
| 名称 | CnV2xMsg_DDateTimeType | ||
|---|---|---|---|
| 类别 | Structure | ||
| 元素 | Presence | 类型 | CnV2xMsg_DDateTimePresenceType |
| 元素 | 注释 | 标记可选子元素是否存在 | |
| 元素 | DYear | 类型 | uint16 |
| 元素 | 注释 | 指示历年,0 表示未知;范围:0..4095 | |
| 元素 | DMonth | 类型 | uint8 |
| 元素 | 注释 | 指示一年中的月份,0 表示未知;范围:0..12 | |
| 元素 | DDay | 类型 | uint8 |
| 元素 | 注释 | 指示一月中的日期,0 表示未知;范围:0..31 | |
| 元素 | DHour | 类型 | uint8 |
| 元素 | 注释 | 指示一天中的小时,=24 表示未知;范围:0..31 | |
| 元素 | DMinute | 类型 | uint8 |
| 元素 | 注释 | 指示一小时中的分钟,60 表示未知;范围:0..60 | |
| 元素 | DSecond | 类型 | uint16 |
| 元素 | 注释 | 单位:毫秒,指示一分钟中的毫秒数,=60000 表示未知;范围:0..65536 | |
| 元素 | DTimeoffset | 类型 | sint16 |
| 元素 | 注释 | 指示与 UTC 时间的分钟差;范围:-840..840 | |
| 描述 | CCSA YD/T 3709-2020 中定义的 DF_DDateTime。本结构内数据元素的值应按照该文档使用。 | ||
| 变体 | - | ||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.2.16. CnV2xMsg_DDateTimePresenceType
| 名称 | CnV2xMsg_DDateTimePresenceType | |||
|---|---|---|---|---|
| 类别 | Bitfield | |||
| 派生自 | uint8 | |||
| 元素 | Kind | Name | Mask | Description |
| 元素 | bit | DYear | 0x40 | 位 6:可选子元素存在 |
| 元素 | bit | DMonth | 0x20 | 位 5:可选子元素存在 |
| 元素 | bit | DDay | 0x10 | 位 4:可选子元素存在 |
| 元素 | bit | DHour | 0x08 | 位 3:可选子元素存在 |
| 元素 | bit | DMinute | 0x04 | 位 2:可选子元素存在 |
| 元素 | bit | DSecond | 0x02 | 位 1:可选子元素存在 |
| 元素 | bit | DTimeOffset | 0x01 | 位 0(LSB):可选子元素存在 |
| 描述 | CnV2xMsg_DDateTimeType 的存在标志。 | |||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.2.17. CnV2xMsg_PositionOffsetLL24BType
| 名称 | CnV2xMsg_PositionOffsetLL24BType | ||
|---|---|---|---|
| 类别 | Structure | ||
| 元素 | Lon | 类型 | CnV2xMsg_OffsetLLB12Type |
| 元素 | 注释 | 指示经纬度偏差的 12 位值 | |
| 元素 | Lat | 类型 | CnV2xMsg_OffsetLLB12Type |
| 元素 | 注释 | 指示经纬度偏差的 12 位值 | |
| 描述 | CCSA YD/T 3709-2020 中定义的 DF_PositionOffset-LL-24B。本结构内数据元素的值应按照该文档使用。 | ||
| 变体 | - | ||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.2.18. CnV2xMsg_PositionOffsetLL28BType
| 名称 | CnV2xMsg_PositionOffsetLL28BType | ||
|---|---|---|---|
| 类别 | Structure | ||
| 元素 | Lon | 类型 | CnV2xMsg_OffsetLLB14Type |
| 元素 | 注释 | 指示经纬度偏差的 14 位值 | |
| 元素 | Lat | 类型 | CnV2xMsg_OffsetLLB14Type |
| 元素 | 注释 | 指示经纬度偏差的 14 位值 | |
| 描述 | CCSA YD/T 3709-2020 中定义的 DF_PositionOffset-LL-28B。本结构内数据元素的值应按照该文档使用。 | ||
| 变体 | - | ||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.2.19. CnV2xMsg_PositionOffsetLL32BType
| 名称 | CnV2xMsg_PositionOffsetLL32BType | ||
|---|---|---|---|
| 类别 | Structure | ||
| 元素 | Lon | 类型 | CnV2xMsg_OffsetLLB16Type |
| 元素 | 注释 | 指示经纬度偏差的 16 位值 | |
| 元素 | Lat | 类型 | CnV2xMsg_OffsetLLB16Type |
| 元素 | 注释 | 指示经纬度偏差的 16 位值 | |
| 描述 | CCSA YD/T 3709-2020 中定义的 DF_PositionOffset-LL-32B。本结构内数据元素的值应按照该文档使用。 | ||
| 变体 | - | ||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.2.20. CnV2xMsg_PositionOffsetLL36BType
| 名称 | CnV2xMsg_PositionOffsetLL36BType | ||
|---|---|---|---|
| 类别 | Structure | ||
| 元素 | Lon | 类型 | CnV2xMsg_OffsetLLB18Type |
| 元素 | 注释 | 指示经纬度偏差的 18 位值 | |
| 元素 | Lat | 类型 | CnV2xMsg_OffsetLLB18Type |
| 元素 | 注释 | 指示经纬度偏差的 18 位值 | |
| 描述 | CCSA YD/T 3709-2020 中定义的 DF_PositionOffset-LL-36B。本结构内数据元素的值应按照该文档使用。 | ||
| 变体 | - | ||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.2.21. CnV2xMsg_PositionOffsetLL44BType
| 名称 | CnV2xMsg_PositionOffsetLL44BType | ||
|---|---|---|---|
| 类别 | Structure | ||
| 元素 | Lon | 类型 | CnV2xMsg_OffsetLLB22Type |
| 元素 | 注释 | 指示经纬度偏差的 22 位值 | |
| 元素 | Lat | 类型 | CnV2xMsg_OffsetLLB22Type |
| 元素 | 注释 | 指示经纬度偏差的 22 位值 | |
| 描述 | CCSA YD/T 3709-2020 中定义的 DF_PositionOffset-LL-44B。本结构内数据元素的值应按照该文档使用。 | ||
| 变体 | - | ||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.2.22. CnV2xMsg_PositionOffsetLL48BType
| 名称 | CnV2xMsg_PositionOffsetLL48BType | ||
|---|---|---|---|
| 类别 | Structure | ||
| 元素 | Lon | 类型 | CnV2xMsg_OffsetLLB24Type |
| 元素 | 注释 | 指示经纬度偏差的 24 位值 | |
| 元素 | Lat | 类型 | CnV2xMsg_OffsetLLB24Type |
| 元素 | 注释 | 指示经纬度偏差的 24 位值 | |
| 描述 | CCSA YD/T 3709-2020 中定义的 DF_PositionOffset-LL-48B。本结构内数据元素的值应按照该文档使用。 | ||
| 变体 | - | ||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.2.23. CnV2xMsg_PositionOffsetLL64BType
| 名称 | CnV2xMsg_PositionOffsetLL64BType | ||
|---|---|---|---|
| 类别 | Structure | ||
| 元素 | Lon | 类型 | CnV2xMsg_LongtitudeType |
| 元素 | 注释 | 指示经纬度偏差的 32 位值 | |
| 元素 | Lat | 类型 | CnV2xMsg_LatitudeType |
| 元素 | 注释 | 指示经纬度偏差的 32 位值 | |
| 描述 | CCSA YD/T 3709-2020 中定义的 DF_PositionOffset-LL-64B。本结构内数据元素的值应按照该文档使用。 | ||
| 变体 | - | ||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.2.24. CnV2xMsg_PositionOffsetLLType
| 名称 | CnV2xMsg_PositionOffsetLLType | ||
|---|---|---|---|
| 类别 | Union | ||
| 元素 | PositonLL24B | 类型 | CnV2xMsg_PositionOffsetLL24BType |
| 元素 | 注释 | 指示经纬度偏差的 12 位值 | |
| 元素 | PositionLL28B | 类型 | CnV2xMsg_PositionOffsetLL28BType |
| 元素 | 注释 | 指示经纬度偏差的 14 位值 | |
| 元素 | PositionLL32B | 类型 | CnV2xMsg_PositionOffsetLL32BType |
| 元素 | 注释 | 指示经纬度偏差的 16 位值 | |
| 元素 | PositionLL36B | 类型 | CnV2xMsg_PositionOffsetLL36BType |
| 元素 | 注释 | 指示经纬度偏差的 18 位值 | |
| 元素 | PositionLL44B | 类型 | CnV2xMsg_PositionOffsetLL44BType |
| 元素 | 注释 | 指示经纬度偏差的 22 位值 | |
| 元素 | PositionLL48B | 类型 | CnV2xMsg_PositionOffsetLL48BType |
| 元素 | 注释 | 指示经纬度偏差的 24 位值 | |
| 元素 | PositionLL64B | 类型 | CnV2xMsg_PositionOffsetLL64BType |
| 元素 | 注释 | 指示经纬度偏差的 32 位值 | |
| 描述 | CCSA YD/T 3709-2020 中定义的 DF_PositionOffsetLL。本结构内数据元素的值应按照该文档使用。 | ||
| 变体 | - | ||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.2.25. CnV2xMsg_VertcalOffsetType
| 名称 | CnV2xMsg_VerticalOffsetType | ||
|---|---|---|---|
| 类别 | Union | ||
| 元素 | VerOffsetB07 | 类型 | CnV2xMsg_VerOffsetB07Type |
| 元素 | 注释 | 指示垂直偏差的 7 位值 | |
| 元素 | VerOffsetB08 | 类型 | CnV2xMsg_VerOffsetB08Type |
| 元素 | 注释 | 指示垂直偏差的 8 位值 | |
| 元素 | VerOffsetB09 | 类型 | CnV2xMsg_VerOffsetB09Type |
| 元素 | 注释 | 指示垂直偏差的 9 位值 | |
| 元素 | VerOffsetB10 | 类型 | CnV2xMsg_VerOffsetB10Type |
| 元素 | 注释 | 指示垂直偏差的 10 位值 | |
| 元素 | VerOffsetB11 | 类型 | CnV2xMsg_VerOffsetB11Type |
| 元素 | 注释 | 指示垂直偏差的 11 位值 | |
| 元素 | VerOffsetB12 | 类型 | CnV2xMsg_VerOffsetB12Type |
| 元素 | 注释 | 指示垂直偏差的 12 位值 | |
| 描述 | CCSA YD/T 3709-2020 中定义的 DF_VerticalOffset。本结构内数据元素的值应按照该文档使用。 | ||
| 变体 | - | ||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.2.26. CnV2xMsg_PositionOffsetLLVType
| 名称 | CnV2xMsg_PositionOffsetLLVType | ||
|---|---|---|---|
| 类别 | Structure | ||
| 元素 | Presence | 类型 | CnV2xMsg_PositionOffsetLLVPresenceType |
| 元素 | 注释 | 标记可选子元素是否存在 | |
| 元素 | PositionOffsetLLTypeIndicator | 类型 | uint8 |
| 元素 | 注释 | 指示 PositionOffsetLL 的确切 Union 类型:0x00 为 PositonLL24B,0x01 为 PositonLL28B,0x02 为 PositonLL32B,0x03 为 PositonLL36B,0x04 为 PositonLL44B,0x05 为 PositonLL48B,0x06 为 PositonLL64B | |
| 元素 | PositionOffsetLL | 类型 | CnV2xMsg_PositionOffsetLLType |
| 元素 | 注释 | 指示经纬度偏差 | |
| 元素 | VerticalOffset | 类型 | CnV2xMsg_VerticalOffsetType |
| 元素 | 注释 | 指示垂直偏差 | |
| 元素 | VerticalOffsetTypeIndicator | 类型 | uint8 |
| 元素 | 注释 | 指示 VerticalOffset 的确切 Union 类型:0x00 为 VerOffsetB07,0x01 为 VerOffsetB08,0x02 为 VerOffsetB09,0x03 为 VerOffsetB10,0x04 为 VerOffsetB11,0x05 为 VerOffsetB12 | |
| 描述 | CCSA YD/T 3709-2020 中定义的 DF_PositionOffsetLLV。本结构内数据元素的值应按照该文档使用。 | ||
| 变体 | - | ||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.2.27. CnV2xMsg_PositionOffsetLLVPresenceType
| 名称 | CnV2xMsg_PositionOffsetLLVPresenceType | |||
|---|---|---|---|---|
| 类别 | Bitfield | |||
| 派生自 | uint8 | |||
| 元素 | Kind | Name | Mask | Description |
| 元素 | bit | VerticalOffset | 0x01 | 位 0(LSB):可选子元素存在 |
| 描述 | CnV2xMsg_PositionOffsetLLVType 的存在标志。 | |||
| 变体 | - | |||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.2.28. CnV2xMsg_PathPredictionType
| 名称 | CnV2xMsg_PathPredictionType | ||
|---|---|---|---|
| 类别 | Structure | ||
| 元素 | radiusOfCurve | 类型 | uint16 |
| 元素 | 注释 | 曲率半径,单位为 0.1 m;范围:0..65535 | |
| 元素 | Confidence | 类型 | uint8 |
| 元素 | 注释 | 路径预测的置信度,LSB 单位为 0.5%;范围:0..200 | |
| 描述 | CCSA YD/T 3709-2020 中定义的 DF_PathPrediction。本结构内数据元素的值应按照该文档使用。 | ||
| 变体 | - | ||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.2.29. CnV2xMsg_VehicleEmergencyExtensionsType
| 名称 | CnV2xMsg_VehicleEmergencyExtensionsType | ||
|---|---|---|---|
| 类别 | Structure | ||
| 元素 | Presence | 类型 | CnV2xMsg_VehicleEmergencyExtensionsPresenceType |
| 元素 | 注释 | 标记可选子元素是否存在 | |
| 元素 | ResponseType | 类型 | CnV2xMsg_ResponseTypeType |
| 元素 | 注释 | 响应类型 | |
| 元素 | SirenInUse | 类型 | CnV2xMsg_SirenInUseType |
| 元素 | 注释 | 警笛状态 | |
| 元素 | LightbarInUse | 类型 | CnV2xMsg_LightbarInUseType |
| 元素 | 注释 | 警示灯状态 | |
| 描述 | CCSA YD/T 3709-2020 中定义的 DF_VehicleEmergencyExtensions。本结构内数据元素的值应按照该文档使用。 | ||
| 变体 | - | ||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.2.30. CnV2xMsg_VehicleEmergencyExtensionsPresenceType
| 名称 | CnV2xMsg_VehicleEmergencyExtensionsPresenceType | |||
|---|---|---|---|---|
| 类别 | Bitfield | |||
| 派生自 | uint8 | |||
| 元素 | Kind | Name | Mask | Description |
| 元素 | bit | ResponseType | 0x04 | 位 2:可选子元素存在 |
| 元素 | bit | SirenInUse | 0x02 | 位 1:可选子元素存在 |
| 元素 | bit | LightBarInUse | 0x01 | 位 0(LSB):可选子元素存在 |
| 描述 | CnV2xMsg_VehicleEmergencyExtensionsType 的存在标志。 | |||
| 变体 | - | |||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.2.31. CnV2xMsg_PathHistoryPointType
| 名称 | CnV2xMsg_PathHistoryPointType | ||
|---|---|---|---|
| 类别 | Structure | ||
| 元素 | Presence | 类型 | CnV2xMsg_PathHistoryPointPresenceType |
| 元素 | 注释 | 标记可选子元素是否存在 | |
| 元素 | PositionOffsetLLV | 类型 | CnV2xMsg_PositionOffsetLLVType |
| 元素 | 注释 | 指示车辆三维位置偏移 | |
| 元素 | TimeOffset | 类型 | uint16 |
| 元素 | 注释 | 指示相对参考时间点的时间偏移,LSB 单位为 10 ms。范围:1..65535;值 65534 用于 655.34 秒或更大,值 65535 用于不可用 | |
| 元素 | Speed | 类型 | uint16 |
| 元素 | 注释 | 指示车辆速度,单位为 0.02 m/s。范围:0..8191;值 8191 指示速度不可用 | |
| 元素 | PositonConfidenceSet | 类型 | CnV2xMsg_PositionConfidenceSetType |
| 元素 | 注释 | 指示车辆位置的置信度 | |
| 元素 | CroseHeading | 类型 | uint8 |
| 元素 | 注释 | 指示车辆航向,LSB 单位为 1.5 度。范围:0..240;值 240 用于不可用 | |
| 描述 | CCSA YD/T 3709-2020 中定义的 DF_PathHistoryPoint。本结构内数据元素的值应按照该文档使用。 | ||
| 变体 | - | ||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.2.32. CnV2xMsg_PathHistoryPointPresenceType
| 名称 | CnV2xMsg_PathHistoryPointPresenceType | |||
|---|---|---|---|---|
| 类别 | Bitfield | |||
| 派生自 | uint8 | |||
| 元素 | Kind | Name | Mask | Description |
| 元素 | bit | PositonConfidenceSet | 0x01 | 位 0(LSB):可选子元素存在 |
| 描述 | CnV2xMsg_PathHistoryPointType 的存在标志。 | |||
| 变体 | - | |||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.2.33. CnV2xMsg_PathHistoryPointListType
| 名称 | CnV2xMsg_PathHistoryPointListType | ||
|---|---|---|---|
| 类别 | Structure | ||
| 元素 | Count | 类型 | uint8 |
| 元素 | 注释 | 数组内有效元素的数量。 | |
| 元素 | PositionOffsetLLV | 类型 | Array of CnV2xMsg_PathHistoryPointListType |
| 元素 | 大小 | 23 | |
| 元素 | 注释 | 指示车辆三维位置偏移 | |
| 描述 | CCSA YD/T 3709-2020 中定义的 DF_PathHistoryPointList。本结构内数据元素的值应按照该文档使用。 | ||
| 变体 | - | ||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.2.34. CnV2xMsg_PathHistoryType
| 名称 | CnV2xMsg_PathHistoryType | ||
|---|---|---|---|
| 类别 | Structure | ||
| 元素 | Presence | 类型 | CnV2xMsg_PathHistoryPresenceType |
| 元素 | 注释 | 标记可选子元素是否存在 | |
| 元素 | InitialPositionFullVector | 类型 | CnV2xMsg_FullPositionVectorType |
| 元素 | 注释 | 指示初始车辆位置向量 | |
| 元素 | GNSSStatus | 类型 | CnV2xMsg_GNSSStatusType |
| 元素 | 注释 | 指示时间偏移 | |
| 元素 | CrumbData | 类型 | CnV2xMsg_PathHistoryPointListType |
| 元素 | 注释 | 指示路径历史点列表 | |
| 描述 | CCSA YD/T 3709-2020 中定义的 DF_PathHistory。本结构内数据元素的值应按照该文档使用。 | ||
| 变体 | - | ||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.2.35. CnV2xMsg_PathHistoryPresenceType
| 名称 | CnV2xMsg_PathHistoryPresenceType | |||
|---|---|---|---|---|
| 类别 | Bitfield | |||
| 派生自 | uint8 | |||
| 元素 | Kind | Name | Mask | Description |
| 元素 | bit | InitialPositionFullVector | 0x02 | 位 1:可选子元素存在 |
| 元素 | bit | GNSSStatus | 0x01 | 位 0(LSB):可选子元素存在 |
| 描述 | CnV2xMsg_PathHistoryType 的存在标志。 | |||
| 变体 | - | |||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.2.36. CnV2xMsg_FullPositionVectorType
| 名称 | CnV2xMsg_FullPositionVectorType | ||
|---|---|---|---|
| 类别 | Structure | ||
| 元素 | Presence | 类型 | CnV2xMsg_FullPositionVectorPresenceType |
| 元素 | 注释 | 标记可选子元素是否存在 | |
| 元素 | Positon3D | 类型 | CnV2xMsg_Position3DType |
| 元素 | 注释 | 指示车辆三维位置 | |
| 元素 | Heading | 类型 | uint16 |
| 元素 | 注释 | 指示车辆航向 | |
| 元素 | TransmissionState | 类型 | CnV2xMsg_TransmissionStateType |
| 元素 | 注释 | 指示车辆变速器状态 | |
| 元素 | Speed | 类型 | uint16 |
| 元素 | 注释 | 指示车辆速度 | |
| 元素 | PositionConfidenceSet | 类型 | CnV2xMsg_PositionConfidenceSetType |
| 元素 | 注释 | 指示车辆位置置信度 | |
| 元素 | TimeConfidence | 类型 | CnV2xMsg_TimeConfidenceType |
| 元素 | 注释 | 指示时间置信度 | |
| 元素 | MotionConfidenceSet | 类型 | CnV2xMsg_MotionConfidenceSetType |
| 元素 | 注释 | 指示车辆运动置信度 | |
| 描述 | CCSA YD/T 3709-2020 中定义的 DF_FullPositionVector。本结构内数据元素的值应按照该文档使用。 | ||
| 变体 | - | ||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.2.37. CnV2xMsg_FullPositionVectorPresenceType
| 名称 | CnV2xMsg_FullPositionVectorPresenceType | |||
|---|---|---|---|---|
| 类别 | Bitfield | |||
| 派生自 | uint8 | |||
| 元素 | Kind | Name | Mask | Description |
| 元素 | bit | DDataTime | 0x40 | 位 3:可选子元素存在 |
| 元素 | bit | Heading | 0x20 | 位 5:可选子元素存在 |
| 元素 | bit | TransmissionState | 0x10 | 位 4:可选子元素存在 |
| 元素 | bit | Speed | 0x08 | 位 3:可选子元素存在 |
| 元素 | bit | PositionConfidenceSet | 0x04 | 位 2:可选子元素存在 |
| 元素 | bit | TimeConfidence | 0x02 | 位 1:可选子元素存在 |
| 元素 | bit | MotionConfidenceSet | 0x01 | 位 0(LSB):可选子元素存在 |
| 描述 | CnV2xMsg_FullPositionVectorType 的存在标志。 | |||
| 变体 | - | |||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.2.38. CnV2xMsg_VehicleSafetyExtensionsType
| 名称 | CnV2xMsg_VehicleSafetyExtensionsType | ||
|---|---|---|---|
| 类别 | Structure | ||
| 元素 | Presence | 类型 | CnV2xMsg_VehicleSafetyExtensionsPresenceType |
| 元素 | 注释 | 标记可选子元素是否存在 | |
| 元素 | VehicleEventFlags | 类型 | CnV2xMsg_VehicleEventFlagsType |
| 元素 | 注释 | 标记可选子元素是否存在 | |
| 元素 | PathHistory | 类型 | CnV2xMsg_PathHistoryType |
| 元素 | 注释 | 标记可选子元素是否存在 | |
| 元素 | PathPrediction | 类型 | CnV2xMsg_PathPredictionType |
| 元素 | 注释 | 标记可选子元素是否存在 | |
| 元素 | ExteriorLights | 类型 | CnV2xMsg_ExteriorLightsType |
| 元素 | 注释 | 标记可选子元素是否存在 | |
| 描述 | CCSA YD/T 3709-2020 中定义的 DF_VehicleSafetyExtensions。本结构内数据元素的值应按照该文档使用。 | ||
| 变体 | - | ||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.2.39. CnV2xMsg_VehicleSafetyExtensionsPresenceType
| 名称 | CnV2xMsg_VehicleSafetyExtensionsPresenceType | |||
|---|---|---|---|---|
| 类别 | Bitfield | |||
| 派生自 | uint8 | |||
| 元素 | Kind | Name | Mask | Description |
| 元素 | bit | VehicleEventFlags | 0x04 | 位 2:可选子元素存在 |
| 元素 | bit | PathPrediction | 0x02 | 位 1:可选子元素存在 |
| 元素 | bit | ExteriorLights | 0x01 | 位 0(LSB):可选子元素存在 |
| 描述 | CnV2xMsg_VehicleSafetyExtensionsType 的存在标志。 | |||
| 变体 | - | |||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.2.40. CnV2xMsg_BsmType
| 名称 | CnV2xMsg_BsmType | ||
|---|---|---|---|
| 类别 | Structure | ||
| 元素 | Presence | 类型 | CnV2xMsg_BsmPresenceType |
| 元素 | 注释 | 标记可选子元素是否存在 | |
| 元素 | MsgCount | 类型 | uint8 |
| 元素 | 注释 | 消息计数,范围:0..127;计数到达 127 后,下一个回到 0 | |
| 元素 | Id | 类型 | CnV2xMsg_VehicleIDType |
| 元素 | 注释 | 车辆 ID | |
| 元素 | DSecond | 类型 | uint16 |
| 元素 | 注释 | 指示一分钟中的毫秒数,范围:0..65535;值 =6000 指示无效值 | |
| 元素 | TimeConfidence | 类型 | CnV2xMsg_TimeConfidenceType |
| 元素 | 注释 | 指示时间置信度 | |
| 元素 | Position3D | 类型 | CnV2xMsg_Position3DType |
| 元素 | 注释 | 指示车辆三维位置 | |
| 元素 | PositionAccuracy | 类型 | CnV2xMsg_PositionAccuracyType |
| 元素 | 注释 | GNSS 系统的精度 | |
| 元素 | PositionConfidenceSet | 类型 | CnV2xMsg_PositonConfidenceSetType |
| 元素 | 注释 | 实时位置置信度 | |
| 元素 | TransmissionState | 类型 | CnV2xMsg_TransmissionStateType |
| 元素 | 注释 | 指示车辆变速器状态 | |
| 元素 | Speed | 类型 | uint16 |
| 元素 | 注释 | 指示车辆速度,单位为 0.02 m/s,范围:0..8191;值 8191 指示速度不可用 | |
| 元素 | Heading | 类型 | uint16 |
| 元素 | 注释 | 指示车辆航向,LSB 为 0.0125 度;范围:0..28800 | |
| 元素 | SteeringWheelAngle | 类型 | sint8 |
| 元素 | 注释 | 转向盘转角值的绝对精度,单位为 1.5 度。范围:-126..127;+189 至 -189 度的范围,+127 用于不可用 | |
| 元素 | MotionConfidenceSet | 类型 | CnV2xMsg_MotionConfidenceSetType |
| 元素 | 注释 | 指示车辆运动置信度 | |
| 元素 | AccelerationSet4Way | 类型 | CnV2xMsg_AccelerationSet4WayType |
| 元素 | 注释 | 指示四向加速度 | |
| 元素 | BrakeSystemStatus | 类型 | CnV2xMsg_BrakeSystemStatusType |
| 元素 | 注释 | 指示车辆制动系统状态 | |
| 元素 | VehicleSize | 类型 | CnV2xMsg_VehicleSizeType |
| 元素 | 注释 | 指示车辆尺寸 | |
| 元素 | VehicleClassification | 类型 | CnV2xMsg_VehicleClassificationType |
| 元素 | 注释 | 指示车辆类型 | |
| 元素 | VehicleSafetyExtensions | 类型 | CnV2xMsg_VehicleSafetyExtensionsType |
| 元素 | 注释 | 车辆安全辅助信息 | |
| 元素 | VehicleEmergencyExtensions | 类型 | CnV2xMsg_VehicleEmergencyExtensionsType |
| 元素 | 注释 | 应急车辆的辅助信息 | |
| 描述 | CCSA YD/T 3709-2020 中定义的 BSM 帧。本结构内数据元素的值应按照该文档使用。 | ||
| 变体 | - | ||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.2.41. CnV2xMsg_BsmPresenceType
| 名称 | CnV2xMsg_BsmPresenceType | |||
|---|---|---|---|---|
| 类别 | Bitfield | |||
| 派生自 | uint8 | |||
| 元素 | Kind | Name | Mask | Description |
| 元素 | bit | TimeConfidence | 0x04 | 位 2:可选子元素存在 |
| 元素 | bit | MotionConfidenceSet | 0x02 | 位 1:可选子元素存在 |
| 元素 | bit | VehicleEmergencyExtesnsions | 0x01 | 位 0(LSB):可选子元素存在 |
| 描述 | CnV2xMsg_BsmType 的存在标志。 | |||
| 变体 | - | |||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.2.42. CnV2xMsg_BsmRootType
| 名称 | CnV2xMsg_BsmRootType | ||
|---|---|---|---|
| 类别 | Structure | ||
| 元素 | Bsm | 类型 | CnV2xMsg_BsmType |
| 元素 | 注释 | BSM 数据的结构 | |
| 元素 | TransactionID | 类型 | uint32 |
| 元素 | 注释 | 接收到的 BSM 的事务 Id | |
| 元素 | RxParams | 类型 | CnV2xMsg_RxParamsType |
| 元素 | 注释 | 接收到的 BSM 包的 Rx 参数 | |
| 描述 | 交付给应用的 BSM 根消息结构。 | ||
| 变体 | - | ||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.2.43. CnV2xMsg_PositionAndTimeType
| 名称 | CnV2xMsg_PositionAndTimeType | ||
|---|---|---|---|
| 类别 | Structure | ||
| 元素 | Position3D | 类型 | CnV2xMsg_Position3DType |
| 元素 | 注释 | 指示三维位置 | |
| 元素 | PositionAccuracy | 类型 | CnV2xMsg_PositionAccuracyType |
| 元素 | 注释 | GNSS 系统的精度 | |
| 元素 | Timestamp | 类型 | uint32 |
| 元素 | 注释 | 时间戳 [1 ms] | |
| 元素 | Heading | 类型 | uint16 |
| 元素 | 注释 | 航向 [0.0125 度];范围:0..28800 | |
| 元素 | Speed | 类型 | uint16 |
| 元素 | 注释 | 速度 [0.02 m/s];范围:0..8192 | |
| 元素 | Position3DValid | 类型 | boolean |
| 元素 | 注释 | 指示 position3D 有效 | |
| 元素 | PositionAccuracyValid | 类型 | boolean |
| 元素 | 注释 | 指示 PositionAccuracy 有效 | |
| 描述 | CCSA YD/T 3709-2020 中定义的位置和时间相关信息。 | ||
| 变体 | - | ||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.2.44. CnV2xMsg_MapRootType
| 名称 | CnV2xMsg_MapRootType | ||
|---|---|---|---|
| 类别 | Structure | ||
| 描述 | - | ||
| 变体 | - | ||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.2.45. CnV2xMsg_PositonConfidenceSetType
| 名称 | CnV2xMsg_PositonConfidenceSetType | ||
|---|---|---|---|
| 类别 | Structure | ||
| 描述 | - | ||
| 变体 | - | ||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.2.46. CnV2xMsg_RsiRootType
| 名称 | CnV2xMsg_RsiRootType | ||
|---|---|---|---|
| 类别 | Structure | ||
| 描述 | - | ||
| 变体 | - | ||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.2.47. CnV2xMsg_RsmRootType
| 名称 | CnV2xMsg_RsmRootType | ||
|---|---|---|---|
| 类别 | Structure | ||
| 描述 | - | ||
| 变体 | - | ||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.3.2.48. CnV2xMsg_SpatRootType
| 名称 | CnV2xMsg_SpatRootType | ||
|---|---|---|---|
| 类别 | Structure | ||
| 描述 | - | ||
| 变体 | - | ||
| 可通过 | Rte_CnV2xMsg_Type.h 获得 |
7.7.4. 端口
7.7.4.1. CnV2xMsg_Vdp
| 名称 | CnV2xMsg_Vdp | ||
|---|---|---|---|
| 类别 | RequiredPort | 接口 | CnV2xMsgVdp |
| 描述 | 用于从 VDP 应用获取数据的端口。 | ||
| 变体 | - |
7.7.4.2. CnV2xMsg_CnV2xApplRxIndicationBSM
| 名称 | CnV2xMsg_CnV2xApplRxIndicationBSM | ||
|---|---|---|---|
| 类别 | ProvidedPort | 接口 | CnV2xApplRxIndicationBsm |
| 描述 | 用于将接收到的 BSM 交付给应用层的端口。 | ||
| 变体 | - |
7.7.4.3. CnV2xMsg_Poti
| 名称 | CnV2xMsg_Poti | ||
|---|---|---|---|
| 类别 | ProvidedPort | 接口 | CnV2xMsgPoti |
| 描述 | 用于交换位置与时间信息的服务端口。 | ||
| 变体 | - |
7.7.4.4. CnV2xMsg_CnV2xApplRxIndicationRSI
| 名称 | CnV2xMsg_CnV2xApplRxIndicationRSI | ||
|---|---|---|---|
| 类别 | ProvidedPort | 接口 | CnV2xApplRxIndicationRsi |
| 描述 | 用于将接收到的 RSI 交付给应用层的端口。 | ||
| 变体 | - |
7.7.4.5. CnV2xMsg_CnV2xApplRxIndicationRSM
| 名称 | CnV2xMsg_CnV2xApplRxIndicationRSM | ||
|---|---|---|---|
| 类别 | ProvidedPort | 接口 | CnV2xApplRxIndicationRsm |
| 描述 | 用于将接收到的 RSM 交付给应用层的端口。 | ||
| 变体 | - |
7.7.4.6. CnV2xMsg_CnV2xApplRxIndicationSPAT
| 名称 | CnV2xMsg_CnV2xApplRxIndicationSPAT | ||
|---|---|---|---|
| 类别 | ProvidedPort | 接口 | CnV2xApplRxIndicationSpat |
| 描述 | 用于将接收到的 SPAT 交付给应用层的端口。 | ||
| 变体 | - |
7.7.4.7. CnV2xMsg_CnV2xApplRxIndicationMAP
| 名称 | CnV2xMsg_CnV2xApplRxIndicationMAP | ||
|---|---|---|---|
| 类别 | ProvidedPort | 接口 | CnV2xApplRxIndicationMap |
| 描述 | 用于将接收到的 MAP 交付给应用层的端口。 | ||
| 变体 | - |
8. 时序图
8.1. 时间初始化
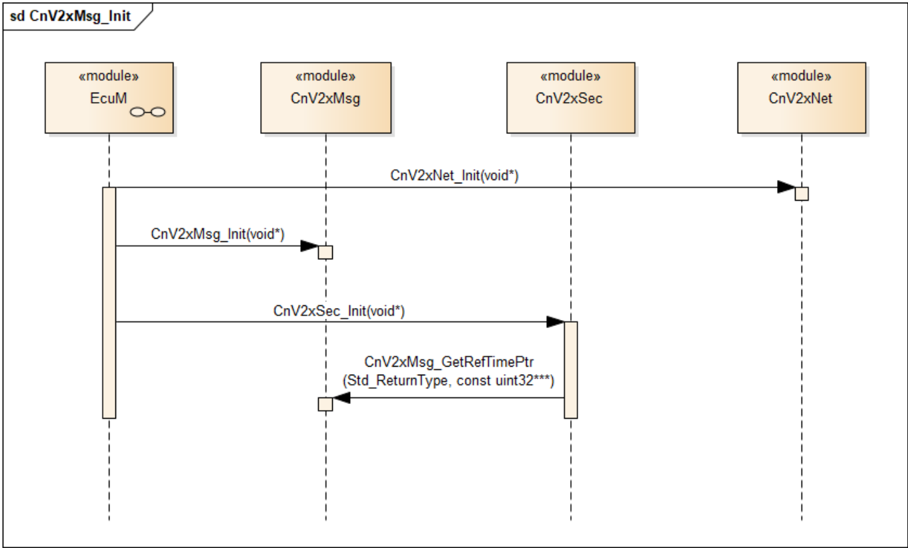
8.2. 位置与时间更新
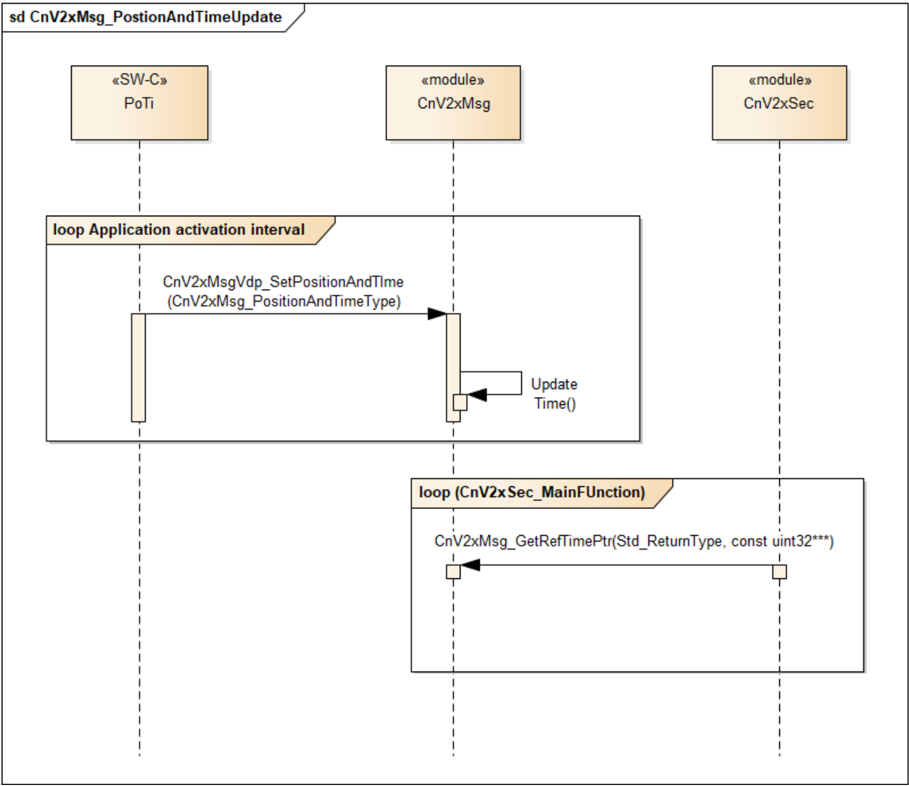
8.3. BSM 生成与发送
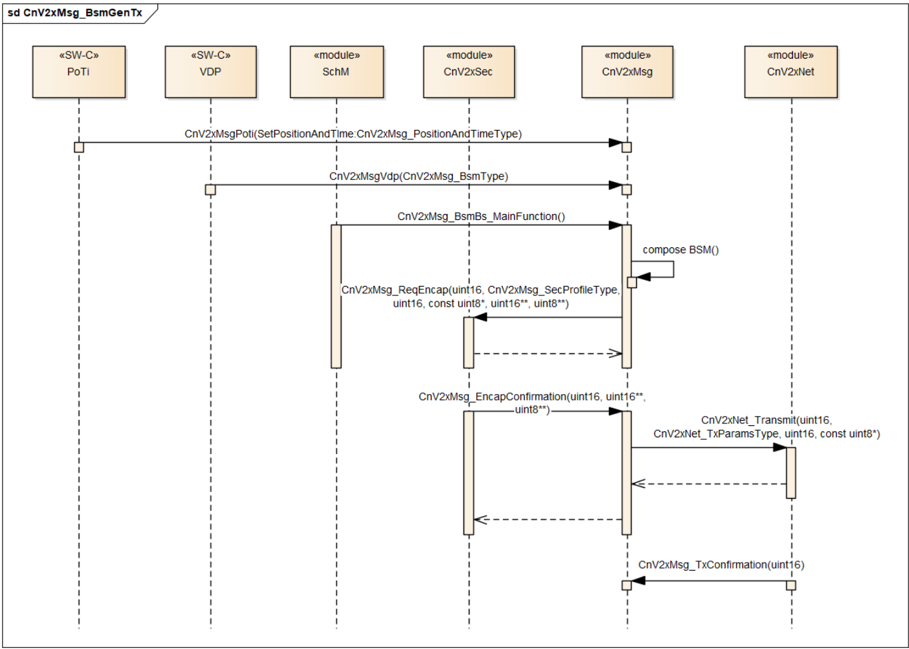
8.4. BSM 接收
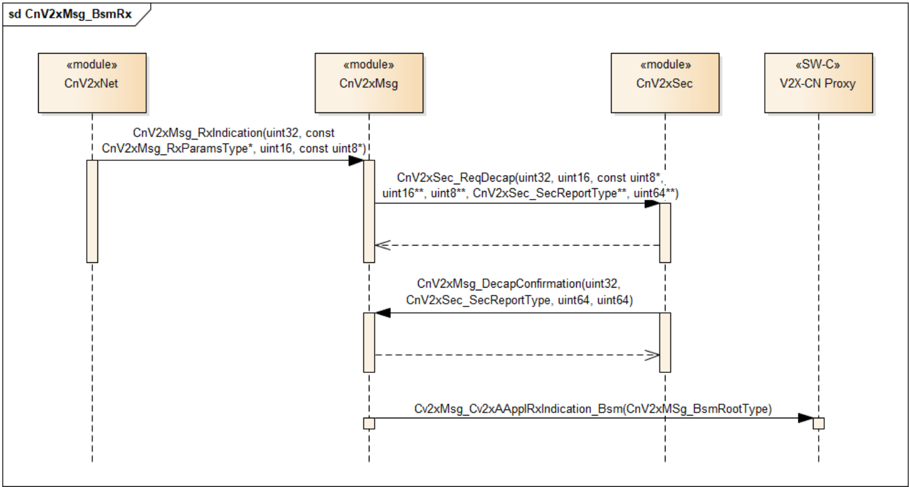
8.5. RSI 接收
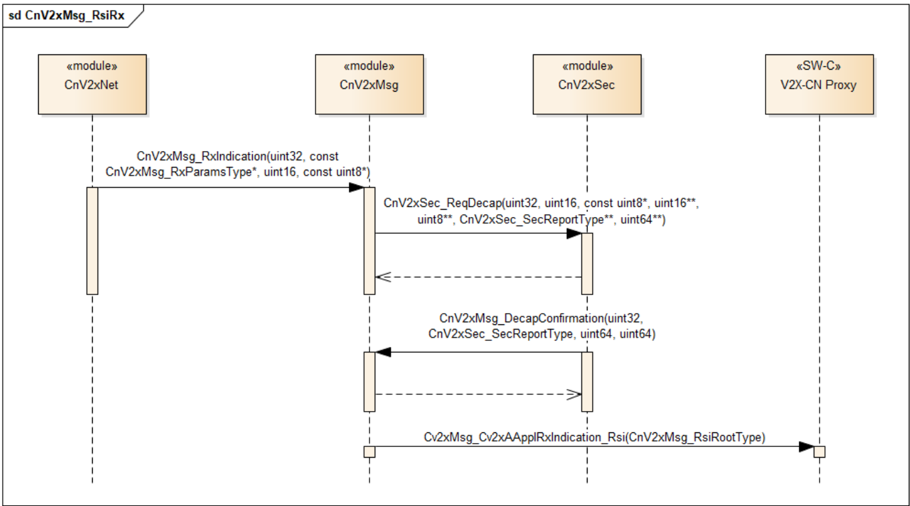
8.6. RSM 接收
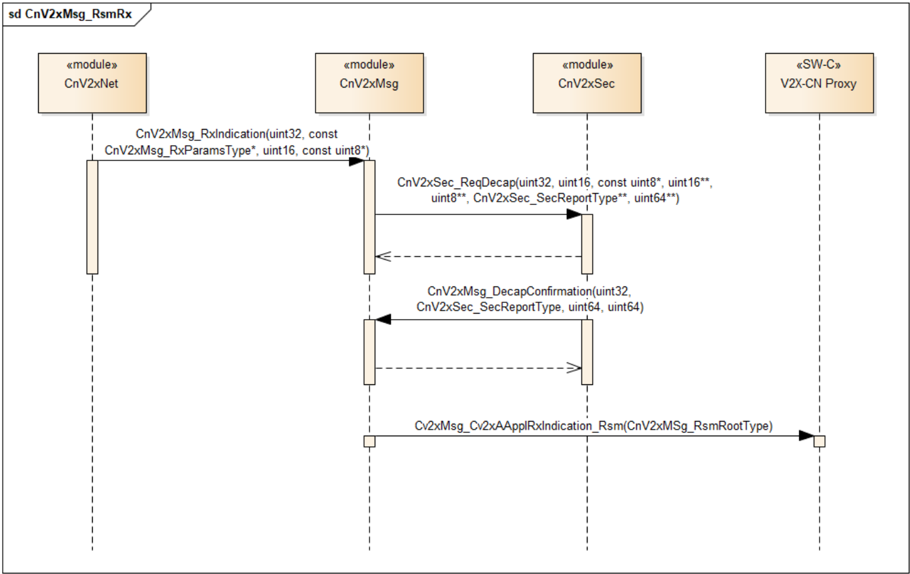
8.7. SPAT 接收
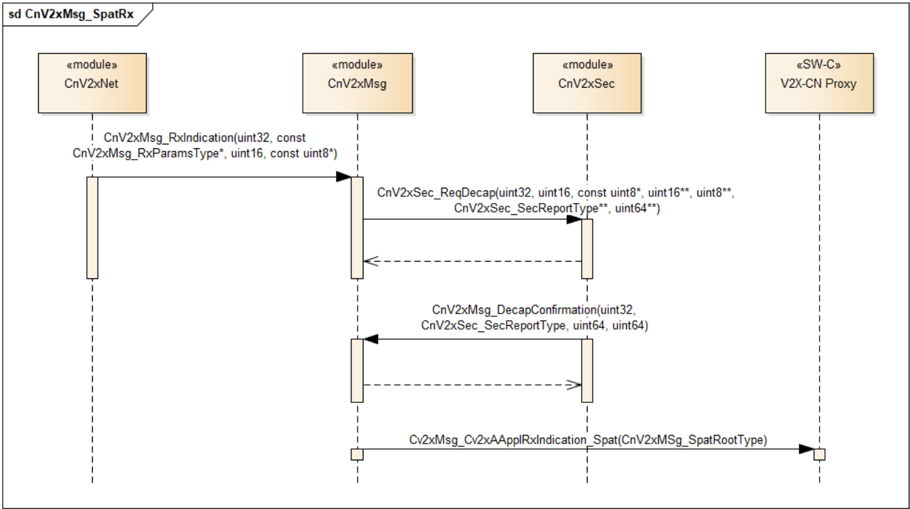
8.8. MAP 接收
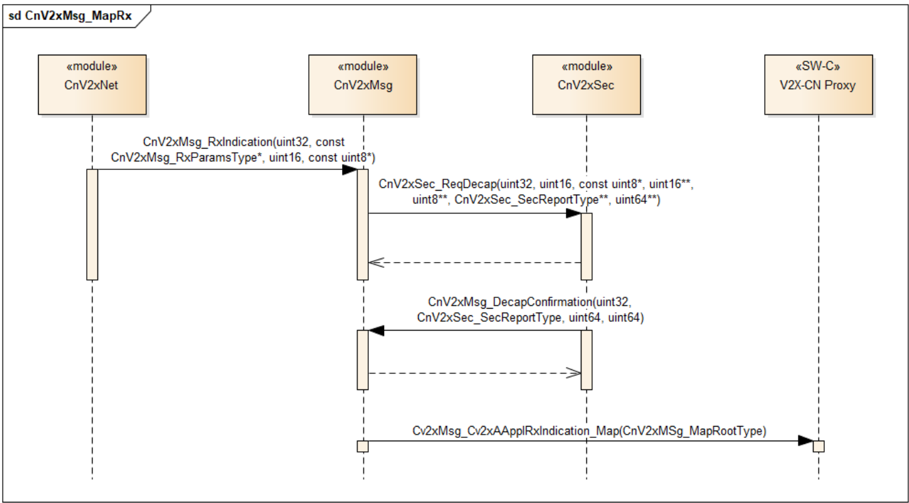
8.9. 更新假名
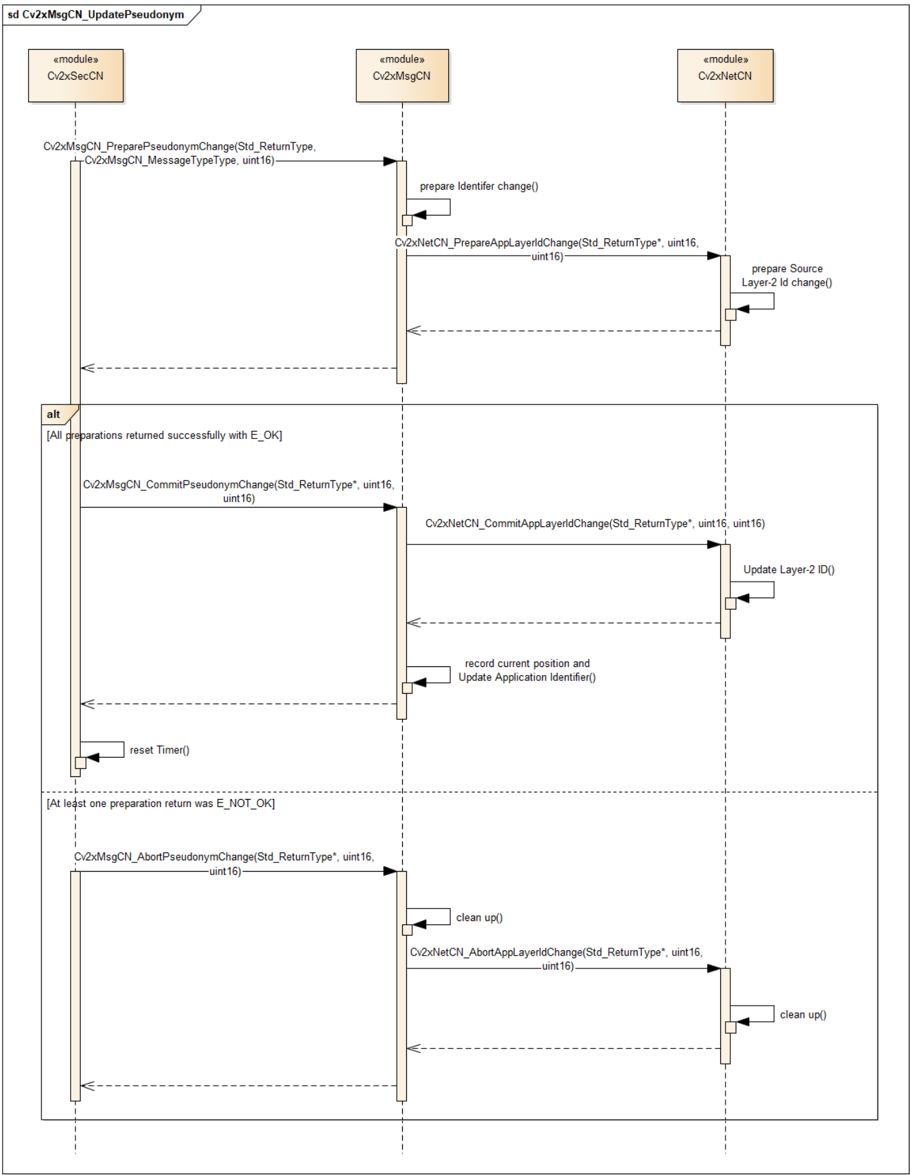
8.10. 通过 V2xDm 的消息接收
通过 V2xDm 的 V2X 消息接收,请参见 [8] 第 9.3 章。
9. 配置规范
9.1. 容器与配置参数
以下各章汇总所有配置参数。参数的详细含义见第 6 章和第 7 章。
9.1.1. 变体
CnV2xMsg 模块仅支持 VARIANT-PRE-COMPILE。
9.1.2. CnV2xMsg
| SWS 条目 | [ECUC_CnV2xMsg_00001] |
|---|---|
| 模块名称 | CnV2xMsg |
| 描述 | CnV2xMsg 模块的配置。 |
| Post-Build 变体支持 | false |
| 支持的配置变体 | VARIANT-PRE-COMPILE |
| 容器名称 | 多重性 | 作用域/依赖 |
|---|---|---|
| CnV2xMsgConfig | 1 | 该容器包含 BSW 模块 CnV2xMsg 的配置参数。 |
| CnV2xMsgGeneral | 1 | 该容器包含 AUTOSAR 模块 CnV2xMsg 的通用配置参数。 |
9.1.3. CnV2xMsgGeneral
| SWS 条目 | [ECUC_CnV2xMsg_00002] |
|---|---|
| 容器名称 | CnV2xMsgGeneral |
| 父容器 | CnV2xMsg |
| 描述 | 该容器包含 AUTOSAR 模块 CnV2xMsg 的通用配置参数。 |
| 配置参数 | 见下方参数表 |
| SWS 条目 | [ECUC_CnV2xMsg_00003] |
|---|---|
| 参数名称 | CnV2xMsgBsmBsMainFunction |
| 父容器 | CnV2xMsgGeneral |
| 描述 | 本参数定义 CnV2xMsg_BsmBs_MainFunction 的调度周期。单位:[s]。 |
| 多重性 | 1 |
| 类型 | EcucFloatParamDef |
| 范围 | ]0 .. 1[ |
| 默认值 | 0.1 |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_CnV2xMsg_00007] |
|---|---|
| 参数名称 | Cnv2xMsgCRsiSMainFunction |
| 父容器 | CnV2xMsgGeneral |
| 描述 | 本参数定义 CnV2xMsg_RsiS_MainFunction 的调度周期。单位:[s]。 |
| 多重性 | 1 |
| 类型 | EcucFloatParamDef |
| 范围 | ]0 .. INF[ |
| 默认值 | 0.1 |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_CnV2xMsg_00004] |
|---|---|
| 参数名称 | CnV2xMsgDevErrorDetect |
| 父容器 | CnV2xMsgGeneral |
| 描述 | 将默认错误跟踪器(Det)的检测和通知打开或关闭。* true:使能(ON)。* false:禁用(OFF)。 |
| 多重性 | 1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | false |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_CnV2xMsg_00010] |
|---|---|
| 参数名称 | CnV2xMsgMapSMainFunction |
| 父容器 | CnV2xMsgGeneral |
| 描述 | 本参数定义 CnV2xMsg_MapS_MainFunction 的调度周期。单位:[s]。 |
| 多重性 | 1 |
| 类型 | EcucFloatParamDef |
| 范围 | ]0 .. INF[ |
| 默认值 | 0.1 |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_CnV2xMsg_00006] |
|---|---|
| 参数名称 | CnV2xMsgMgtMainFunction |
| 父容器 | CnV2xMsgGeneral |
| 描述 | 本参数定义 CnV2xMsg_Mgt_MainFunction 的调度周期。单位:[s]。 |
| 多重性 | 1 |
| 类型 | EcucFloatParamDef |
| 范围 | ]0 .. 1[ |
| 默认值 | 0.1 |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_CnV2xMsg_00008] |
|---|---|
| 参数名称 | CnV2xMsgRsmSMainFunction |
| 父容器 | CnV2xMsgGeneral |
| 描述 | 本参数定义 CnV2xMsg_RsmS_MainFunction 的调度周期。单位:[s]。 |
| 多重性 | 1 |
| 类型 | EcucFloatParamDef |
| 范围 | ]0 .. INF[ |
| 默认值 | 0.1 |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_CnV2xMsg_00009] |
|---|---|
| 参数名称 | CnV2xMsgSpatSMainFunction |
| 父容器 | CnV2xMsgGeneral |
| 描述 | 本参数定义 CnV2xMsg_SpatS_MainFunction 的调度周期。单位:[s]。 |
| 多重性 | 1 |
| 类型 | EcucFloatParamDef |
| 范围 | ]0 .. INF[ |
| 默认值 | 0.1 |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_CnV2xMsg_00011] |
|---|---|
| 参数名称 | CnV2xMsgVehicleClass |
| 父容器 | CnV2xMsgGeneral |
| 描述 | 本配置值定义车辆类别信息,AUTOSAR 不支持路侧单元。 |
| 多重性 | 1 |
| 类型 | EcucEnumerationParamDef |
| 范围 | CNV2XMSG_VC_BUS:50;CNV2XMSG_VC_EM_AMBULANCE:65;CNV2XMSG_VC_EM_ENGINEERING:68;CNV2XMSG_VC_EM_FIRETRUCK_HEAVY:63;CNV2XMSG_VC_EM_FIRETRUCK_LIGHT:62;CNV2XMSG_VC_EM_NURSING:64;CNV2XMSG_VC_EM_POLICE_HEAVY:67;CNV2XMSG_VC_EM_POLICE_LIGHT:66;CNV2XMSG_VC_GOODS_LIGHT:20;CNV2XMSG_VC_GOODS_SEMITRAILER:25;CNV2XMSG_VC_PASSENGER:10;CNV2XMSG_VC_SPECIAL:1;CNV2XMSG_VC_UNKNOWN:0 |
| 默认值 | CNV2XMSG_VC_UNKNOWN |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_CnV2xMsg_00005] |
|---|---|
| 参数名称 | CnV2xMsgVersionInfoApi |
| 父容器 | CnV2xMsgGeneral |
| 描述 | 使能/禁用读取 CnV2xMsg 模块版本信息的 API。* true:使能(ON)。* false:禁用(OFF)。 |
| 多重性 | 1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | false |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_CnV2xMsg_00017] |
|---|---|
| 参数名称 | CnV2xMsgvMaxCurveRadius |
| 父容器 | CnV2xMsgGeneral |
| 描述 | 最大曲率半径。 |
| 多重性 | 1 |
| 类型 | EcucIntegerParamDef |
| 范围 | 0 .. 18446744073709551615 |
| 默认值 | 2500 |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_CnV2xMsg_00013] |
|---|---|
| 参数名称 | CnV2xMsgvMaxPHistDistance |
| 父容器 | CnV2xMsgGeneral |
| 描述 | 沿车辆路径的第一个与最后一个路径历史点之间的最大距离),单位:[m]。 |
| 多重性 | 1 |
| 类型 | EcucIntegerParamDef |
| 范围 | 0 .. 18446744073709551615 |
| 默认值 | 300 |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_CnV2xMsg_00015] |
|---|---|
| 参数名称 | CnV2xMsgvMaxPHistPoints |
| 父容器 | CnV2xMsgGeneral |
| 描述 | 一个 BSM 包中路径历史点的最大数量。 |
| 多重性 | 1 |
| 类型 | EcucIntegerParamDef |
| 范围 | 0 .. 18446744073709551615 |
| 默认值 | 15 |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_CnV2xMsg_00016] |
|---|---|
| 参数名称 | CnV2xMsgvMinCurveRadius |
| 父容器 | CnV2xMsgGeneral |
| 描述 | 最小曲率半径。 |
| 多重性 | 1 |
| 类型 | EcucIntegerParamDef |
| 范围 | 0 .. 18446744073709551615 |
| 默认值 | 100 |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_CnV2xMsg_00012] |
|---|---|
| 参数名称 | CnV2xMsgvMinPHistDistance |
| 父容器 | CnV2xMsgGeneral |
| 描述 | 沿车辆路径的第一个与最后一个路径历史点之间的最小距离),单位:[m]。 |
| 多重性 | 1 |
| 类型 | EcucIntegerParamDef |
| 范围 | 0 .. 18446744073709551615 |
| 默认值 | 200 |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_CnV2xMsg_00014] |
|---|---|
| 参数名称 | CnV2xMsgvPathPerpendicularDist |
| 父容器 | CnV2xMsgGeneral |
| 描述 | 车辆路径上任意点到连接两个相邻路径历史点的直线的垂直距离,单位:[m]。 |
| 多重性 | 1 |
| 类型 | EcucIntegerParamDef |
| 范围 | 0 .. 18446744073709551615 |
| 默认值 | 200 |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_CnV2xMsg_00018] |
|---|---|
| 参数名称 | CnV2xMsgvPPredRadiusError |
| 父容器 | CnV2xMsgGeneral |
| 描述 | 相对于实际半径的误差,单位:[%]。 |
| 多重性 | 1 |
| 类型 | EcucIntegerParamDef |
| 范围 | 0 .. 100 |
| 默认值 | 2 |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_CnV2xMsg_00019] |
|---|---|
| 参数名称 | CnV2xMsgvPPredTransitionTime |
| 父容器 | CnV2xMsgGeneral |
| 描述 | 从恒定曲率半径(R1)过渡到新的恒定曲率半径(R2)的过渡时间,单位:[s]。 |
| 多重性 | 1 |
| 类型 | EcucFloatParamDef |
| 范围 | [-INF .. INF] |
| 默认值 | 4 |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| SWS 条目 | [ECUC_CnV2xMsg_00020] |
|---|---|
| 参数名称 | CnV2xMsgvStationarySpeedThresh |
| 父容器 | CnV2xMsgGeneral |
| 描述 | 车辆速度的阈值,单位:[m/s]。 |
| 多重性 | 1 |
| 类型 | EcucIntegerParamDef |
| 范围 | 0 .. 18446744073709551615 |
| 默认值 | 1 |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
无包含的容器。
9.1.4. CnV2xMsgConfig
| SWS 条目 | [ECUC_CnV2xMsg_00022] |
|---|---|
| 容器名称 | CnV2xMsgConfig |
| 父容器 | CnV2xMsg |
| 描述 | 该容器包含 BSW 模块 CnV2xMsg 的配置参数。 |
| 配置参数 | 见下方参数表 |
| SWS 条目 | [ECUC_CnV2xMsg_00021] |
|---|---|
| 参数名称 | CnV2xMsgV2xDmServiceConfig |
| 父容器 | CnV2xMsgConfig |
| 描述 | 使能/禁用通过 V2xDm 的消息接收服务。* true:使能(ON)。* false:禁用(OFF)。 |
| 多重性 | 1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | false |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| 容器名称 | 多重性 | 作用域/依赖 |
|---|---|---|
| CnV2xMsgDmMsgConfig | 1..* | 该容器包含传递给 V2x Data Manager 的所有消息的配置。 |
9.1.5. CnV2xMsgDmMsgConfig
| SWS 条目 | [ECUC_CnV2xMsg_00023] |
|---|---|
| 容器名称 | CnV2xMsgDmMsgConfig |
| 父容器 | CnV2xMsgConfig |
| 描述 | 该容器包含传递给 V2x Data Manager 的所有消息的配置。 |
| Post-Build 变体多重性 | false |
| 多重性配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 配置参数 | 见下方参数表 |
| SWS 条目 | [ECUC_CnV2xMsg_00025] |
|---|---|
| 参数名称 | CnV2xMsgDmAid |
| 父容器 | CnV2xMsgDmMsgConfig |
| 描述 | 当消息由 V2X Data Manager 处理时(CnV2xMsgV2xDmServiceConfig 使能),本配置用于指示消息的类型。 |
| 多重性 | 0..* |
| 类型 | EcucEnumerationParamDef |
| 范围 | CNV2XMSG_AID_DYNAMIC_RSI:3622;CNV2XMSG_AID_EMERGENCY_EVENTTRIGGERED_BSM:3617;CNV2XMSG_AID_EMERGENCY_REGULAR_BSM:113;CNV2XMSG_AID_MAP:3618;CNV2XMSG_AID_NONEMERGENCY_EVENTTRIGGERED_BSM:112;CNV2XMSG_AID_NONEMERGENCY_REGULAR_BSM:111;CNV2XMSG_AID_RSM:3623;CNV2XMSG_AID_SEMIDYNAMIC_RSI:3621;CNV2XMSG_AID_SPAT:3619;CNV2XMSG_AID_STATIC_RSI:3620;CNV2XMSG_AID_V2X_TERMINAL_AFTERMARKET:3617 |
| Post-Build 变体多重性 | false |
| Post-Build 变体值 | false |
| 多重性配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 值配置类 | Pre-compile time:x(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
无包含的容器。
B. AUTOSAR 可追溯项变更历史
请注意,本章中的列表也包括在后续版本中已从规范中移除的可追溯项。这些项不会作为超链接出现在文档中。
B.1. 本文档按 AUTOSAR 发布版本 R23-11 的可追溯项历史
B.1.1. R23-11 中新增的规范项
[CP_SWS_CnV2xMsg_01063]
[CP_SWS_CnV2xMsg_01064]
[CP_SWS_CnV2xMsg_02031]
[CP_SWS_CnV2xMsg_02106]
[CP_SWS_CnV2xMsg_10057]
[CP_SWS_CnV2xMsg_91000]
[CP_SWS_CnV2xMsg_91001]
[CP_SWS_CnV2xMsg_91002]
[CP_SWS_CnV2xMsg_91003]
[CP_SWS_CnV2xMsg_91005]
B.1.2. R23-11 中变更的规范项
无
B.1.3. R23-11 中删除的规范项
无