AUTOSAR FlexRay 状态管理器(FlexRay State Manager)
1. 简介和功能概述
本规范描述 AUTOSAR 基础软件模块 FlexRay 状态管理器(FrSM)的功能、API 和配置。
AUTOSAR BSW 协议栈为每条通信总线规定了一个总线特定的状态管理器。该模块应实现相应总线的控制流。FrSM 是通信服务层的成员。它与通信硬件抽象层和系统服务层交互。
2. 缩略语和简称
下面的词汇表包含与 FlexRay 管理器模块相关、且未包含在 [1](AUTOSAR 术语表)中的缩略语和缩写。
BswM
基础软件模式管理器(Basic Software Mode Manager)
CC
通信控制器(Communication Controller)
CHI
控制器主机接口(Controller Host Interface)
ComM
AUTOSAR 通信管理器(AUTOSAR Communication Manager)
DCM
诊断通信管理器(Diagnostic Communication Manager)
e.g.
[拉丁语] exempli gratia = [英语] for example(例如)
EcuM
ECU 状态管理器(ECU State Manager)
Fr
FlexRay 驱动程序(FlexRay Driver)
FrIf
FlexRay 接口(AUTOSAR BSW 模块)
FrSM
FlexRay 状态管理器(FlexRay State Manager)
FrTrcv
FlexRay 收发器驱动程序(FlexRay Transceiver Driver)
i.e.
[拉丁语] id est = [英语] that is(即)
N/A
不适用
POC
协议操作控制(Protocol Operation Control)
POCState
POC 在 CC 内部的实际状态。在某些情况下该状态可能与 vPOC!State 不同,例如在调用 FREEZE 命令之后(详情参见 [3])。
RX
接收(Reception)
SchM
调度管理器(Schedule Manager)
TX
发送(Transmission)
vPOC
由 CC 在 CHI 处提供给主机的数据结构,它包含 CC 的实际 POC 状态。
vPOC!Freeze
vPOC!Freeze 表示 vPOC 数据结构中的 Freeze 位。CC 使用 Freeze 位来指示由于错误条件而进入了 HALT 状态。
vPOC!SlotMode
vPOC!SlotMode 表示 vPOC 数据结构中的 SlotMode 字段。
WUP
唤醒模式(Wake-Up Pattern)
2.1. 术语
主动唤醒(Active wake-up)
由该 ECU(例如由某个传感器)引起的唤醒。
被动唤醒(Passive wake-up)
由另一个 ECU 引起、并(例如通过总线或唤醒线)传播到当前所关注的 ECU 的唤醒。
远程唤醒(Remote wake-up)
由 FlexRay 总线或唤醒线接收到的被动唤醒。
3. 相关文档
3.1. 输入文件和相关标准与规范
AUTOSAR_FO_TR_Glossary
[2] General Specification of Basic Software Modules
AUTOSAR_CP_SWS_BSWGeneral
[3] FlexRay Communications System Protocol Specification V2.1
http://www.flexray.com/
[4] General Requirements on Basic Software Modules
AUTOSAR_CP_SRS_BSWGeneral
3.2. 相关规范
AUTOSAR 提供了一份基础软件模块通用规范 [2](SWS BSW General),该规范同样适用于 FrSM。
因此,规范 SWS BSW General 应被视为 FrSM 的附加且必需的规范。
4. 约束和假设
4.1. 限制
本规范只定义在 FlexRay 集群上启动和停止通信的直接了当的情形。
对于一个 ECU 的多个 CC 分配给同一个 FlexRay 集群的情况,一些事项留给实现去解决:
- 使用哪个 CC 发送唤醒模式
- 如何处理各 CC 之间不一致的 POC 状态
4.2. 汽车域的适用性
FlexRay 通信协议栈可应用于任何需要高数据速率和容错通信(结合 [3],FlexRay 协议规范)的场合。此外,它还支持车内多个 ECU 的同步运行。
FrSM 可用于所有使用 FlexRay 协议的域应用。
5. 对其他模块的依赖
5.1. AUTOSAR BSW 调度器
BSW 调度器调用 FrSM 的主函数,这些主函数是 FrSM 周期性处理所必需的。
5.2. AUTOSAR 通信管理器
ComM 请求网络通信模式,并在达到某个通信模式时被 FrSM 通知。
5.3. AUTOSAR FlexRay 接口
FrSM 使用 FrIf 的 API 来初始化 FlexRay 通信硬件,并控制分配给 FlexRay 网络的 FlexRay 控制器和 FlexRay 收发器的运行模式。
5.4. AUTOSAR 默认错误跟踪器
为了能够报告开发错误,FrSM 必须能够访问默认错误跟踪器的错误钩子(error hook)。
5.5. AUTOSAR 诊断事件管理器
为了能够报告生产错误,FrSM 必须能够访问诊断事件管理器。
5.6. AUTOSAR BSW 模式管理器
为了能够报告状态变化,FrSM 必须能够访问 BSW 模式管理器。
5.7. AUTOSAR FlexRay 网络管理
为了能够报告启动失败,FrSM 必须能够访问 FlexRay 网络管理。
5.8. 文件结构
5.8.1. 代码文件结构
详情请参阅 [2](SWS BSW General)中第 5.1.6 节「代码文件结构(Code file structure)」。
5.8.2. 头文件结构
头文件 FrSM.h 应包含软件版本号和规范版本号。
FrSM 模块应基于对相关代码文件和头文件版本号的预处理检查,执行代码文件与头文件之间的一致性检查。
6. 功能规格
6.1. 背景与基本原理
FlexRay 启动是一个与 CAN 完全不同的复杂过程。例如在 CAN 上任何消息都可以唤醒总线,而在 FlexRay 上需要一个特殊的唤醒模式。为了使 FlexRay 启动过程尽可能可靠,必须由一个具备深入 FlexRay 知识的 BSW 模块来控制它。由于 AUTOSAR ComM 具有完全抽象的总线视图,将这一抽象视图映射到 FlexRay POC 的状态以及改变这些状态的 CHI 命令是 FrSM 的任务。
6.2. FlexRay 状态管理器的主要任务
FrSm 模块的主要任务可以概括如下:
FrSM 模块应向 AUTOSAR ComM 模块提供一个抽象接口,用于启动或关闭 FlexRay 集群上的通信。FrSM 模块不应直接访问 FlexRay 硬件(FlexRay 通信控制器和 FlexRay 收发器),而应借助 FrIf 模块进行访问。FrIf 模块将请求重定向到相应的驱动程序模块。
6.3. FlexRay 状态管理器的状态机
6.3.1. 一般说明
FrSM 应为每个 FlexRay 集群实现一个状态机。
该状态机的状态在某种程度上派生自 FlexRay CC 的 POC 状态。本文档基于这样一个假设:每个 FlexRay 集群总是存在唯一的 POC 状态(参见第 4.1 节的限制)。
每个集群的状态机由分配给该集群的主函数 FrSM_MainFunction() 处理。不过,状态机的某些转换在 FrSM_RequestComMode() 函数的上下文中处理,以获得确定性的关闭行为。
6.3.2. 状态
状态机应包含以下状态:
- FRSM_READY
- FRSM_WAKEUP
- FRSM_STARTUP
- FRSM_HALT_REQ
- FRSM_ONLINE
- FRSM_ONLINE_PASSIVE
- FRSM_KEYSLOT_ONLY
- FRSM_LOW_NUMBER_OF_COLDSTARTERS
表7.1提供了关于状态机各状态的附加信息。
表7.1:FrSM 状态及其映射(FrSM states and their mapping)
| FrSM 集群状态 | 映射的 FlexRay CC 状态 | 描述 |
|---|---|---|
| FRSM_READY | POC:ready | |
| FRSM_WAKEUP | POC:wake-up | FrSM 执行唤醒 |
| FRSM_STARTUP | POC:start-up | FrSM 执行启动 |
| FRSM_HALT_REQ | POC:normal active 或 POC:normal passive | FrSM 执行关闭 |
| FRSM_ONLINE | POC:normal active | 完全通信 |
| FRSM_ONLINE_PASSIVE | POC:normal passive | 由于时钟同步错误,不发送也不接收任何数据。 |
| FRSM_KEYSLOT_ONLY | POC:normal active 且 vPOCSlotMode = AllSlots | 数据只能在关键时隙中发送。 |
| FRSM_LOW_NUMBER_OF_COLDSTARTERS | POC:normal active | 完全通信;FlexRay 仅基于同步帧进行同步。 |
为了控制被动模式(只接收),状态机应额外包含以下与上述状态并发的状态:
- FRSM_ECU_ACTIVE
- FRSM_ECU_PASSIVE
表7.2提供了关于这些附加状态的更多信息。
表7.2:FrSM 附加状态(FrSM Additional States)
| FrSM 附加状态 | 描述 |
|---|---|
| FRSM_ECU_ACTIVE | 当 FrSM 同时处于 FRSM_READY 状态时,收发器被设置为 FRTRCV_TRCVMODE_STANDBY 模式,否则被设置为 FRTRCV_TRCVMODE_NORMAL 模式。 |
| FRSM_ECU_PASSIVE | 当 FrSM 同时处于 FRSM_READY 状态时,收发器被设置为 FRTRCV_TRCVMODE_STANDBY 模式,否则被设置为 FRTRCV_TRCVMODE_RECEIVEONLY 模式。 |
为了向 BswM 报告这两个并发状态,应按如下方式确定相应的 FrSM_BswM_StateType 取值:
- FrSM 附加状态为 FRSM_ECU_ACTIVE 时,报告相应的 FrSM 状态,例如 FRSM_ONLINE
- FrSM 附加状态为 FRSM_ECU_PASSIVE 时,报告相应的 FrSM 状态并加上后缀「_ECU_PASSIVE」,例如 FRSM_ONLINE_ECU_PASSIVE
表7.3列出了向 BswM 的所有可能报告。
表7.3:FrSM 向 BswM 的状态报告(FrSM state reporting to BswM)
| FrSM 集群状态 | FrSM 附加状态 | FrSM_BswM_StateType 取值 |
|---|---|---|
| FRSM_READY | FRSM_ECU_ACTIVE | FRSM_READY |
| FRSM_READY | FRSM_ECU_PASSIVE | FRSM_READY_ECU_PASSIVE |
| FRSM_WAKEUP | FRSM_ECU_ACTIVE | FRSM_WAKEUP |
| FRSM_WAKEUP | FRSM_ECU_PASSIVE | FRSM_WAKEUP_ECU_PASSIVE |
| FRSM_STARTUP | FRSM_ECU_ACTIVE | FRSM_STARTUP |
| FRSM_STARTUP | FRSM_ECU_PASSIVE | FRSM_STARTUP_ECU_PASSIVE |
| FRSM_ONLINE | FRSM_ECU_ACTIVE | FRSM_ONLINE |
| FRSM_ONLINE | FRSM_ECU_PASSIVE | FRSM_ONLINE_ECU_PASSIVE |
| FRSM_ONLINE_PASSIVE | FRSM_ECU_ACTIVE | FRSM_ONLINE_PASSIVE |
| FRSM_ONLINE_PASSIVE | FRSM_ECU_PASSIVE | FRSM_ONLINE_PASSIVE_ECU_PASSIVE |
| FRSM_KEYSLOT_ONLY | FRSM_ECU_ACTIVE | FRSM_KEYSLOT_ONLY |
| FRSM_KEYSLOT_ONLY | FRSM_ECU_PASSIVE | FRSM_KEYSLOT_ONLY_ECU_PASSIVE |
| FRSM_HALT_REQ | FRSM_ECU_ACTIVE | FRSM_HALT_REQ |
| FRSM_HALT_REQ | FRSM_ECU_PASSIVE | FRSM_HALT_REQ_ECU_PASSIVE |
| FRSM_LOW_NUMBER_OF_COLDSTARTERS | FRSM_ECU_ACTIVE | FRSM_LOW_NUMBER_OF_COLDSTARTERS |
| FRSM_LOW_NUMBER_OF_COLDSTARTERS | FRSM_ECU_PASSIVE | FRSM_LOW_NUMBER_OF_COLDSTARTERS_ECU_PASSIVE |
6.3.3. 变量
除了其状态之外,状态机描述还使用了以下变量。请注意,这些变量只是提高规范清晰度和可读性的辅助手段。
| FrSM 变量 | 类型 | 描述 |
|---|---|---|
| reqComMode | ComM_ModeType | ComM 已请求的通信模式。本文档中通信模式缩写如下:NoCom:COMM_NO_COMMUNICATION;SilentCom:COMM_SILENT_COMMUNICATION;FullCom:COMM_FULL_COMMUNICATION。根据 ComM_ModeType 的定义,这些模式的排序为:NoCom < SilentCom < FullCom |
| startupCounter | Integer | 已经执行的启动尝试次数 |
| wakeupType | Enum | 支持以下取值:SingleChannelWakeup、DualChannelWakeup、DualChannelWakeupForward、NoWakeup |
| wakeupTransmitted | Boolean | 如果在至少一次尝试发送唤醒模式时 vPOC!WakeupStatus = FR_WAKEUP_TRANSMITTED,则为 true,否则为 false |
| busTrafficDetected | Boolean | 如果在至少一次尝试发送唤醒模式时 vPOC!WakeupStatus = FR_WAKEUP_RECEIVED_HEADER 或 FR_WAKEUP_RECEIVED_WUP,则为 true,否则为 false |
| wakeupCounter | Integer | 已经执行的发送唤醒模式的尝试次数。 |
请注意,静默通信模式(SilentCom)在 FlexRay 上不受支持;ComM 模块不得请求它。
6.3.4. 状态机配置
状态机描述使用以下配置参数,这些参数在第 9.2.4 节中针对每个 FlexRay 集群定义:
| FrSM 配置参数 | 类型 | 描述 |
|---|---|---|
| FrSMIsWakeupEcu | Boolean | 配置参数,参见第 9.2.4 节。 |
| FrSMCheckWakeupReason | Boolean | 配置参数,参见第 9.2.4 节。 |
| FrSMIsColdstartEcu | Boolean | 配置参数,参见第 9.2.4 节。 |
| FrSMIsDualChannelNode | Boolean | 该参数派生自 FrIf 配置。如果相应的 FrIf 集群连接到 FlexRay 集群的两个信道,则该参数为 TRUE。否则为 FALSE。 |
| FrSMStartupRepetitionsWithWakeup | Integer | 配置参数,参见第 9.2.4 节。如果省略该可选配置参数,则不做任何限制,即该配置参数被视为具有取值 ∞ |
| FrSMStartupRepetitions | Integer | 配置参数,参见第 9.2.4 节。如果省略该可选配置参数,则不做任何限制,即该配置参数被视为具有取值 ∞ |
| FrSMNumWakeupPatterns | Integer | 配置参数,参见第 9.2.4 节。 |
| FrSMDelayStartupWithoutWakeup | Boolean | 配置参数,参见第 9.2.4 节。 |
| FrSMMinNumberOfColdstarter | Integer | 配置参数,参见第 9.2.4 节。 |
6.3.5. 条件
状态机描述使用以下条件,这些条件在运行时针对每个 FlexRay 集群求值:
| FrSM 条件 | 类型 | 描述 |
|---|---|---|
| WUReason | Enum | 如果 FrSMCheckWakeupReason 为 false,则 WUReason 求值为 NO_WU_BY_BUS。否则,如果 FrSMCheckWakeupReason 为 true,则通过对该 FlexRay 集群的每个收发器调用 FrIf_GetTransceiverWUReason 来确定唤醒原因,并检查 FRTRCV_WU_BY_BUS,将 WUReason 求值为:NO_WU_BY_BUS(未检测到唤醒);PARTIAL_WU_BY_BUS(该 ECU 连接到集群的两条 FlexRay 信道、且只在恰好一条信道上检测到了唤醒);ALL_WU_BY_BUS(在该 ECU 所连接的集群的全部 FlexRay 信道上都检测到了唤醒)。 |
| t1_IsActive | boolean | 如果 t1 已启动且尚未超时,则求值为 true,否则为 false |
| t3_IsNotActive | boolean | 如果 t3 正在运行且尚未超时,则求值为 false,否则为 true。 |
| t_TrcvStdbyDelay_IsActive | boolean | 如果 t_TrcvStdbyDelay 已启动且尚未超时,则求值为 true,否则为 false。 |
| wakeupFinished | boolean | 如果第 6.3.8 节定义的唤醒模式发送仍在进行中,则求值为 false,否则为 true。 |
| lowNumberOfColdstarters | boolean | 如果 FrIf_GetNumOfStartupFrames() 小于 FrSMMinNumberOfColdstarter,则求值为 true,否则为 false。 |
6.3.6. 定时器
状态机描述为每个 FlexRay 集群使用以下定时器:
| 定时器 | 描述 |
|---|---|
| t1 | 定时器 t1 模拟清除冷启动禁止模式(即调用 FrIf_AllowColdstart)的延迟。该定时器的持续时间可以通过配置参数 FrSMDurationT1 静态配置。 |
| t2 | 定时器 t2 模拟 FrSM 重复启动 FlexRay 集群的时间差。该定时器的持续时间可以通过配置参数 FrSMDurationT2 静态配置。 |
| t3 | 定时器 t3 监控向 FullCom 的转换。该定时器的持续时间可以通过配置参数 FrSMDurationT3 静态配置。 |
| t4 | 定时器 t4 确保双信道节点最终会清除其冷启动禁止位并成为主导冷启动节点。 |
| t_TrcvStdbyDelay | 定时器 t_TrcvStdbyDelay 模拟在 FlexRay 通信停止后、FrSM 重新初始化 FlexRay 通信控制器并将收发器设置为 STANDBY 模式的时间差。 |
如果配置参数 FrSMDurationT1 设置为 0,则不启动定时器 t1。取而代之,对 FrIf_AllowColdstart 的调用应紧随对 FrIf_StartCommunication 的调用之后。
如果定时器 t2 的持续时间 FrSMDurationT2 设置为 0,则不监控 FlexRay 集群的启动。
注意,对任何定时器是以软件还是硬件实现不做任何假设。
如果配置参数 FrSMTrcvStdbyDelay 未配置或设置为 0,则不启动定时器 t_TrcvStdbyDelay。取而代之,应立即执行从状态 FRSM_HALT_REQ 到 FRSM_READY 的转换。
6.3.7. 功能元素
在状态机转换中执行的功能被划分为以下功能元素。也就是说,下表包含在 FrSM 状态机描述中用作动作的缩写,它们引用在 FrSM 模块接口处可见的一个或多个函数调用。
| 功能元素 | 描述 |
|---|---|
| FE_WAKEUP | 为 FlexRay 集群的每个控制器调用 FrIf_SendWUP。 |
| FE_SET_WU_CHANNEL_INITIAL | 对于单信道节点,不执行任何操作。对于双信道节点,为 FlexRay 集群的每个控制器调用 FrIf_SetWakeupChannel,以便将唤醒信道设置为信道 A。 |
| FE_SET_WU_CHANNEL_FORWARD | 对于单信道节点,不执行任何操作。对于双信道节点,为 FlexRay 集群的每个控制器调用 FrIf_SetWakeupChannel,以便将唤醒信道设置为在对 WUReason 求值期间未检测到唤醒的信道。 |
| FE_CONFIG | 为 FlexRay 集群的每个控制器调用 FrIf_ControllerInit。 |
| FE_START | 为 FlexRay 集群的每个控制器调用 FrIf_StartCommunication。 |
| FE_ALLOW_COLDSTART | 如果配置参数 FrSMIsColdstartEcu 为 true,则为 FlexRay 集群的每个控制器调用 FrIf_AllowColdstart。 |
| FE_HALT | 为 FlexRay 集群的每个控制器调用 FrIf_HaltCommunication。 |
| FE_TRCV_STANDBY | 为 FlexRay 集群的每个收发器调用 FrIf_SetTransceiverMode,其中 FrIf_TrcvMode 为 FRTRCV_TRCVMODE_STANDBY。 |
| FE_TRCV_NORMAL | 如果 FrSM 状态机处于 FRSM_ECU_ACTIVE 状态,则为 FlexRay 集群的每个收发器调用 FrIf_SetTransceiverMode(其中 FrIf_TrcvMode 为 FRTRCV_TRCVMODE_NORMAL)和 FrIf_ClearTransceiverWakeup。如果 FrSM 状态机处于 FRSM_ECU_PASSIVE 状态,则为 FlexRay 集群的每个收发器调用 FrIf_SetTransceiverMode(其中 FrIf_TrcvMode 为 FRTRCV_TRCVMODE_RECEIVEONLY)和 FrIf_ClearTransceiverWakeup。 |
| FE_START_FRIF | 通过为该集群调用 FrIf_SetState(其中 FrIf_StateTransition 为 FRIF_GOTO_ONLINE),将 FrIf 状态设置为 ONLINE。 |
| FE_STOP_FRIF | 通过为该集群调用 FrIf_SetState(其中 FrIf_StateTransition 为 FRIF_GOTO_OFFLINE),将 FrIf 状态设置为 OFFLINE。 |
| FE_DEM_STATUS_FAILED | 将生产错误 FRSM_E_CLUSTER_STARTUP 的状态报告为 failed。 |
| FE_DEM_STATUS_PASSED | 将生产错误 FRSM_E_CLUSTER_STARTUP 的状态报告为 passed。 |
| FE_DEM_SYNC_LOSS | 将生产错误 FRSM_E_CLUSTER_SYNC_LOSS 的状态报告为 failed。如果配置了指示函数的名称(参见第 7.6.3 节),则以参数 SyncLossErrorStatus = true 调用该指示函数。 |
| FE_DEM_SYNC_LOSS_PASSED | 如果配置了指示函数的名称(参见第 7.6.3 节),则以参数 SyncLossErrorStatus = false 调用该指示函数。此外,将生产错误 FRSM_E_CLUSTER_SYNC_LOSS 的状态报告为 passed。 |
| FE_FULL_COM_IND | 通过调用 ComM_BusSM_ModeIndication(FullCom)向 ComM 指示已达到 FullCom。 |
| FE_NO_COM_IND | 通过调用 ComM_BusSM_ModeIndication(NoCom)向 ComM 指示已离开 FullCom。 |
| FE_STARTUP_ERROR_IND | 调用 FrNm_StartupError。 |
6.3.8. 唤醒模式的发送
FrSM 应按照配置参数 FrSMNumWakeupPatterns 重复唤醒模式的发送。也就是说,当处于 FRSM_WAKEUP 状态时,FlexRay 状态管理器应执行以下动作:
- 进入 FRSM_WAKEUP 状态时,将计数器 wakeupCounter 设置为 1
- 当 wakeupCounter < FrSMNumWakeupPatterns 且 busTrafficDetected = false 时:
- 等待,直到 FlexRay 集群的 FlexRay 控制器处于状态 FR_READY
- 当 FlexRay 控制器处于 FR_READY 状态时,检查 FlexRay 控制器的 vPOC!WakeupStatus 并按如下方式行动:
- 如果 vPOC!WakeupStatus = FR_WAKEUP_RECEIVED_HEADER ∨ FR_WAKEUP_RECEIVED_WUP:busTrafficDetected := true
- 否则如果 vPOC!WakeupStatus = FR_WAKEUP_TRANSMITTED:wakeupTransmitted := true
- 否则:wakeupTransmitted := false
- 如果 busTrafficDetected = false 且 wakeupCounter < FrSMNumWakeupPatterns,则执行 FE_WAKEUP
- 递增 wakeupCounter
如果任何一个 FlexRay 控制器由于错误条件而进入 HALT 状态,则应中止唤醒模式的发送,且 wakeupFinished 条件应求值为 true。
6.3.9. 转换
下图展示了 FrSM 状态机。
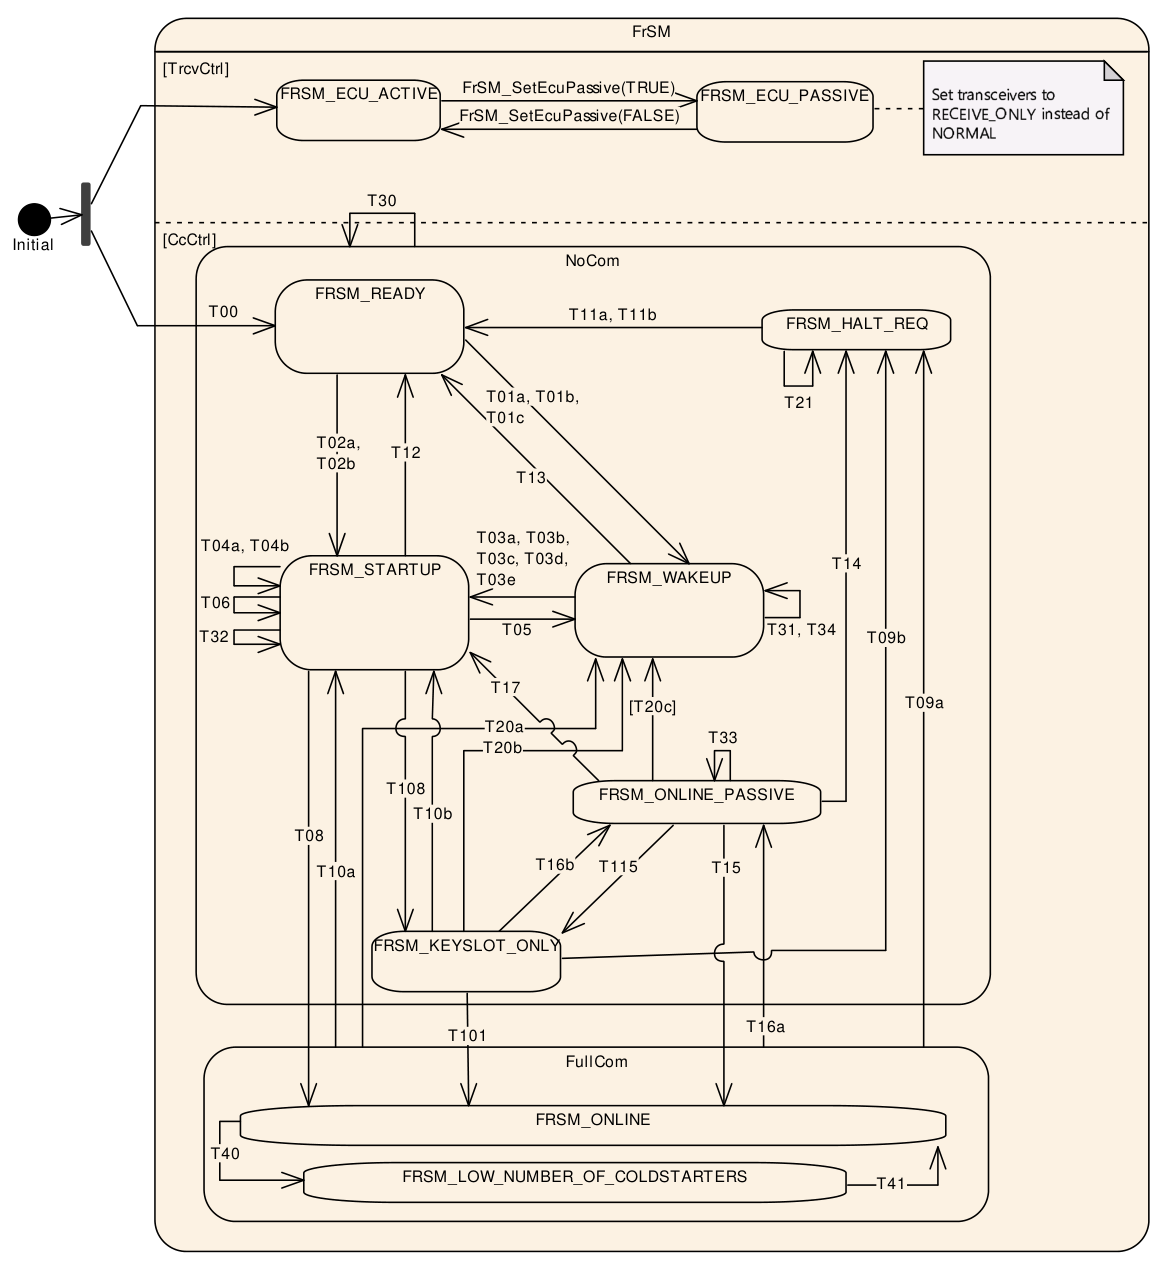
图7.1:FrSM 状态机(Figure 7.1: FrSM state machine)
请注意,各状态在第 6.3.2 节中描述。
下表定义了触发 FrSM 状态机转换的事件和条件,以及在转换内执行的动作。表的每一行包含一条需求,应按如下方式解释:如果 FrSM 模块处于「Transition」列中该转换的源状态(按前述转换表定义),并且当「Event [Condition]」列中的条件成立、且「Event [Condition]」列中的事件发生时,则应执行「Actions」列中的动作,随后 FrSM 模块应将其状态改变为「Transition」列中该转换的目标状态。
如果在转换 T 中必须执行不同的动作,则表中可以有多行。在这种情况下,这些行被标记为 T (a)、T (b) 等。注意,这些条件确保只有一种可能性匹配。
FrSM 应按照转换表内定义的顺序执行转换的动作。
在每次转换到不同状态之后,FrSM 应通过调用 BswM_FrSM_CurrentState 通知 BswM。
| 转换 | 事件 [条件] | 动作 |
|---|---|---|
| T00 | FrSM_Init() | FE_CONFIG |
| T01 (a) | [ reqComMode = FullCom ∧ FrSMIsWakeupEcu ∧ WUReason = NO_WU_BY_BUS ∧ ¬ FrSMIsDualChannelNode ] | FE_TRCV_NORMAL;startupCounter := 1;wakeupType := SingleChannelWakeup;wakeupTransmitted := false;FE_WAKEUP;start t1;start t3 |
| T01 (b) | [ reqComMode = FullCom ∧ FrSMIsWakeupEcu ∧ WUReason = NO_WU_BY_BUS ∧ FrSMIsDualChannelNode ] | FE_TRCV_NORMAL;startupCounter := 1;wakeupType := DualChannelWakeup;FE_SET_WU_CHANNEL_INITIAL;wakeupTransmitted := false;FE_WAKEUP;start t3;start t4 |
| T01 (c) | [ reqComMode = FullCom ∧ FrSMIsWakeupEcu ∧ WUReason = PARTIAL_WU_BY_BUS ] | FE_TRCV_NORMAL;startupCounter := 1;wakeupType := DualChannelWakeupForward;FE_SET_WU_CHANNEL_FORWARD;wakeupTransmitted := false;FE_WAKEUP;start t3 |
| T02 (a) | [ reqComMode = FullCom ∧ ( ¬ FrSMIsWakeupEcu ∨ WUReason = ALL_WU_BY_BUS ) ∧ ¬ FrSMDelayStartupWithoutWakeup ] | FE_TRCV_NORMAL;startupCounter := 1;wakeupType := NoWakeup;FE_START;FE_ALLOW_COLDSTART;start t2;start t3 |
| T02 (b) | [ reqComMode = FullCom ∧ ( ¬ FrSMIsWakeupEcu ∨ WUReason = ALL_WU_BY_BUS ) ∧ FrSMDelayStartupWithoutWakeup ] | FE_TRCV_NORMAL;startupCounter := 1;wakeupType := NoWakeup;FE_START;start t1;start t2;start t3 |
| T03 (a) | [ wakeupFinished ∧ reqComMode = FullCom ∧ FrSMNumWakeupPatterns = 1 ∧ wakeupType = SingleChannelWakeup ] | FE_START;cancel t1;start t1;start t2 |
| T03 (b) | [ wakeupFinished ∧ reqComMode = FullCom ∧ FrSMNumWakeupPatterns > 1 ∧ wakeupTransmitted ∧ wakeupType = SingleChannelWakeup ] | FE_START;start t2;IF t1_IsActive: cancel t1 ELSE: FE_ALLOW_COLDSTART |
| T03 (c) | [ wakeupFinished ∧ reqComMode = FullCom ∧ FrSMNumWakeupPatterns > 1 ∧ ¬ wakeupTransmitted ∧ wakeupType = SingleChannelWakeup ] | FE_START;start t2 |
| T03 (d) | [ wakeupFinished ∧ reqComMode = FullCom ∧ wakeupType = DualChannelWakeup ∧ wakeupTransmitted ∧ ¬ busTrafficDetected ] | FE_START;start t2 |
| T03 (e) | [ wakeupFinished ∧ reqComMode = FullCom ∧ wakeupType = DualChannelWakeupForward ] | FE_START;FE_ALLOW_COLDSTART;start t2;cancel t4 |
| T04 (a) | t1 [ reqComMode = FullCom ∧ vPOC!State = Normal Active ] | FE_ALLOW_COLDSTART |
| T04 (b) | t4 [ reqComMode = FullCom ∧ wakeupType = DualChannelWakeup ∧ vPOC!State = Normal Active ] | FE_ALLOW_COLDSTART |
| T05 | t2 [ startupCounter ≤ FrSMStartupRepetitionsWithWakeup ∧ reqComMode = FullCom ∧ wakeupType = NoWakeup ∧ vPOC!State = Normal Active ] | FE_CONFIG;FE_WAKEUP;startupCounter := startupCounter + 1;start t4(仅双信道节点) |
| T06 | t2 [ ( FrSMStartupRepetitionsWithWakeup < startupCounter ∧ wakeupType = NoWakeup ) ∧ startupCounter ≤ FrSMStartupRepetitions ∧ reqComMode = FullCom ∧ vPOC!State = Normal Active ] | FE_CONFIG;FE_START;FE_ALLOW_COLDSTART;startupCounter := startupCounter + 1;start t2 |
| T08 | [ vPOC!State = Normal Active ∧ ¬ vPOCFreeze ∧ vPOCSlotMode = AllSlots ∧ reqComMode = FullCom ] | cancel t1;cancel t2;FE_START_FRIF;FE_DEM_STATUS_PASSED;FE_DEM_SYNC_LOSS_PASSED;FE_FULL_COM_IND;cancel t3 |
| T108 | [ vPOC!State = Normal Active ∧ ¬ vPOCFreeze ∧ vPOCSlotMode = AllSlots ∧ reqComMode = FullCom ] | cancel t1;cancel t2;FE_START_FRIF;FE_DEM_STATUS_PASSED;FE_DEM_SYNC_LOSS_PASSED;cancel t3 |
| T09a | FrSM_RequestComMode() [ reqComMode = NoCom ] | FE_STOP_FRIF;FE_HALT;FE_NO_COM_IND |
| T09b | FrSM_RequestComMode() [ reqComMode = NoCom ] | FE_STOP_FRIF;FE_HALT |
| T10a | [ (vPOC!State = Halt ∨ vPOCFreeze) ∧ reqComMode = FullCom ∧ (FrSMCheckWakeupReason ∨ ¬ FrSMIsWakeupEcu) ] | FE_DEM_SYNC_LOSS;FE_STOP_FRIF;FE_NO_COM_IND;FE_CONFIG;FE_START;startupCounter := 1;start t2;start t3 |
| T10b | [ (vPOC!State = Halt ∨ vPOCFreeze) ∧ reqComMode = FullCom ∧ (FrSMCheckWakeupReason ∨ ¬ FrSMIsWakeupEcu) ] | FE_DEM_SYNC_LOSS;FE_STOP_FRIF;FE_CONFIG;FE_START;startupCounter := 1;start t2;start t3 |
| T101 | [ vPOC!State = Normal Active ∧ ¬ vPOCFreeze ∧ vPOCSlotMode = AllSlots ] | FE_FULL_COM_IND |
| T11a | t_TrcvStdbyDelay[] | FE_TRCV_STANDBY;FE_CONFIG |
| T11b | [ (vPOC!State = Halt ∨ vPOCFreeze) ∧ reqComMode = FullCom ] | cancel t_TrcvStdbyDelay;FE_TRCV_STANDBY;FE_CONFIG |
| T12 | [reqComMode = NoCom] | cancel t1;cancel t2;cancel t3;FE_DEM_SYNC_LOSS_PASSED;FE_TRCV_STANDBY;FE_CONFIG |
| T13 | [reqComMode = NoCom] | FE_DEM_SYNC_LOSS_PASSED;FE_TRCV_STANDBY;FE_CONFIG;cancel t3;cancel t1 |
| T14 | FrSM_RequestComMode() [ reqComMode = NoCom ] | FE_DEM_SYNC_LOSS_PASSED;FE_HALT;cancel t3 |
| T15 | [ vPOC!State = Normal Active ∧ ¬ vPOCFreeze ∧ vPOCSlotMode = AllSlots ] | FE_DEM_SYNC_LOSS_PASSED;FE_START_FRIF;FE_FULL_COM_IND;cancel t3 |
| T115 | [ vPOC!State = Normal Active ∧ ¬ vPOCFreeze ∧ vPOCSlotMode = AllSlots ] | FE_DEM_SYNC_LOSS_PASSED;FE_START_FRIF;cancel t3 |
| T16a | [ vPOC!State = Normal Passive ∧ ¬ vPOCFreeze ] | FE_DEM_SYNC_LOSS;FE_STOP_FRIF;FE_NO_COM_IND;start t3 |
| T16b | [ vPOC!State = Normal Passive ∧ ¬ vPOCFreeze ] | FE_DEM_SYNC_LOSS;FE_STOP_FRIF;start t3 |
| T17 | [ (vPOC!State = Halt ∨ vPOCFreeze) ∧ reqComMode = FullCom ∧ (FrSMCheckWakeupReason ∨ ¬ FrSMIsWakeupEcu) ] | FE_CONFIG;wakeupType := NoWakeup;FE_START;startupCounter := 1;start t2 |
| T20a | [ (vPOC!State = Halt ∨ vPOCFreeze) ∧ reqComMode = FullCom ∧ ¬ FrSMCheckWakeupReason ∧ FrSMIsWakeupEcu ] | wakeupType := SingleChannelWakeup;FE_DEM_SYNC_LOSS;FE_STOP_FRIF;FE_NO_COM_IND;FE_CONFIG;FE_WAKEUP;startupCounter := 1;start t1;start t3 |
| T20b | [ (vPOC!State = Halt ∨ vPOCFreeze) ∧ reqComMode = FullCom ∧ ¬ FrSMCheckWakeupReason ∧ FrSMIsWakeupEcu ] | wakeupType := SingleChannelWakeup;FE_DEM_SYNC_LOSS;FE_STOP_FRIF;FE_CONFIG;FE_WAKEUP;startupCounter := 1;start t1;start t3 |
| T20c | [ (vPOC!State = Halt ∨ vPOCFreeze) ∧ reqComMode = FullCom ∧ ¬ FrSMCheckWakeupReason ∧ FrSMIsWakeupEcu ] | wakeupType := SingleChannelWakeup;FE_CONFIG;FE_WAKEUP;startupCounter := 1;start t1;start t3 |
| T21 | [ (vPOC!State = Halt ∨ vPOCFreeze) ∧ ¬ t_TrcvStdbyDelay_IsActive ] | start t_TrcvStdbyDelay |
| T30 | t3[] | FE_DEM_STATUS_FAILED;FE_STARTUP_ERROR_IND |
| T31 | [t3_IsNotActive] | FE_STARTUP_ERROR_IND |
| T32 | [t3_IsNotActive] | FE_STARTUP_ERROR_IND |
| T33 | [t3_IsNotActive] | FE_STARTUP_ERROR_IND |
| T34 | [ wakeupFinished ∧ reqComMode = FullCom ∧ FrSMNumWakeupPatterns > 1 ∧ ( ¬ wakeupTransmitted ∨ busTrafficDetected ) ∧ wakeupType = DualChannelWakeup ] | startupCounter := 1;wakeupType := DualChannelWakeupForward;FE_SET_WU_CHANNEL_FORWARD;wakeupTransmitted := false;busTrafficDetected := false;FE_WAKEUP;start t1;start t3 |
| T40 | [lowNumberOfColdstarters] | |
| T41 | [lowNumberOfColdstarters] |
图例:
- ∧ AND(与)
- ∨ OR(或)
- ¬ NOT(非)
- := 赋值;start t:启动定时器 t;cancel t:停止定时器 t
- t1 [...]:转换 t1 的守护条件;t1 [...]:t1 已超时
注意:如果在达到 FullCom 之后失去同步,FrSM 模块将首先尝试在不允许冷启动的情况下使 FlexRay CC 进入启动状态。
基本原理:失去同步可能是该 ECU 的本地问题。因此,该 ECU 应首先尝试在不干扰集群的情况下重新集成。
注意:如果重新同步无法在 t2 超时之前完成(前述转换表中的 T08 和 T108),则将使用与初始同步相同的唤醒和启动过程。
注意:如果 FlexRay 集群的启动不成功(即定时器 t2 超时),FrSm 模块将根据计数器 startupCounter 的值重复启动过程:
- 如果 startupCounter 未超过阈值 FrSMStartupRepetitionsWithWakeup,则重复启动过程(包括唤醒)。
- 如果 startupCounter 超过了阈值 FrSMStartupRepetitionsWithWakeup 但未超过阈值 FrSMStartupRepetitions,则在不唤醒的情况下重复启动过程。
注意:当定时器 t3 超时后,FrSM 将报告生产错误 FRSM_E_CLUSTER_STARTUP。
注意:在定时器 t3 超时之后,FrSM 将调用 FrNm_StartupError,直到要么实现了同步,要么请求了 NoCom(前述转换表中取消 t3 的所有转换)。
注意:当计数器 startupCounter 超过阈值 FrSMStartupRepetitions 时,被配置为冷启动节点的 ECU 将停止执行冷启动尝试。但是,如果另一个 ECU 执行冷启动,该 ECU 将加入冷启动。
注意:如果未配置阈值 FrSMStartupRepetitions,则被配置为冷启动节点的 ECU 将一直执行冷启动尝试,直到要么实现了同步,要么请求了 NoCom。
基本原理:如果 FlexRay CC 的接收路径发生故障,执行唤醒或冷启动的 ECU 可能会干扰 FlexRay 通信,因为它将无法检测到任何冲突。因此,无限次数的冷启动尝试可能导致 FlexRay 通信的持续干扰。
当对 FrIf API 的某个函数调用返回失败(例如 E_NOT_OK)时,FrSM 应忽略该返回值并继续执行该转换。
基本原理:当 FrIf 在生产环境中返回 E_NOT_OK 时,表示已向 DEM 报告了生产错误。这通常会触发 FlexRay 协议栈的重新初始化。
6.4. 配置描述
FrSM 配置工具读取 FrIf 的 ECU 配置描述,因为控制器到集群的映射包含在 FrIf 配置描述中。
6.5. 错误分类
文档 [2]「General Specification of Basic Software Modules」的「错误处理」一节详细描述了基础软件的错误处理。最重要的是,它构成了一个由五种错误类型组成的分类方案,这些错误类型可能发生在 BSW 模块中。
基于此,以下各节在相应的小节中规定了特定的错误。
6.5.1. 开发错误
模块 FrSM 中开发错误的定义:
| 错误类型 | 相关错误代码 | 错误值 |
|---|---|---|
| 参数列表中的指针无效。发生该错误时,除了报告该开发错误之外,API 服务应立即返回且不执行任何其他动作。 | FRSM_E_PARAM_POINTER | 0x01 |
| 无效的网络句柄参数 | FRSM_E_INV_HANDLE | 0x02 |
| FrSM 模块未被初始化 | FRSM_E_UNINIT | 0x03 |
| 请求了无效的通信模式 | FRSM_E_INV_MODE | 0x04 |
| 初始化失败 | FRSM_INIT_FAILED | 0x05 |
6.5.2. 运行时错误
不存在运行时错误。
6.5.3. 瞬态故障
不存在瞬态故障。
6.5.4. 生产错误
6.5.4.1. FRSM_E_CLUSTER_STARTUP
集群启动失败的生产错误定义:
| 项目 | 内容 |
|---|---|
| 错误名称 | FRSM_E_CLUSTER_STARTUP |
| 简短描述 | FlexRay 集群启动失败。 |
| 详细描述 | FlexRay 控制器在 FlexRay 启动后的配置时间内未达到 normal active 状态。 |
| 推荐的 DTC | 由 DEM 分配 |
| 检测准则 | Fail:FlexRay 控制器在时间 t3 内未达到 normal active 状态 |
| 检测准则 | Pass:FlexRay 控制器已达到 normal active 状态 |
| 次要参数 | None |
| 所需时间 | FrSMDurationT3 |
| 监控频率 | Continuous(连续) |
| MIL 点亮 | 由 DEM 分配 |
6.5.4.2. FRSM_E_CLUSTER_SYNC_LOSS
失去同步的生产错误定义:
| 项目 | 内容 |
|---|---|
| 错误名称 | FRSM_E_CLUSTER_SYNC_LOSS |
| 简短描述 | FlexRay 失去同步。 |
| 详细描述 | FlexRay 控制器在成功启动后失去了同步。 |
| 推荐的 DTC | 由 DEM 分配 |
| 检测准则 | Fail:FlexRay 控制器在达到 normal active 状态之后失去了同步。 |
| 检测准则 | Pass:FlexRay 控制器已达到 normal active 状态,或者对 FlexRay 通信的请求已被释放。 |
| 次要参数 | None |
| 所需时间 | 取决于 FlexRay 配置。 |
| 监控频率 | Continuous(连续) |
| MIL 点亮 | 由 DEM 分配 |
6.5.5. 扩展生产错误
不存在扩展生产错误。
7. API规范
7.1. 导入的类型
本章列出了从以下文件包含的所有类型。
| 模块 | 头文件 | 导入的类型 |
|---|---|---|
| ComM | Rte_ComM_Type.h | ComM_ModeType |
| ComStack_Types | ComStack_Types.h | NetworkHandleType |
| Dem | Rte_Dem_Type.h | Dem_EventIdType |
| Dem | Rte_Dem_Type.h | Dem_EventStatusType |
| Fr | Fr_GeneralTypes.h | Fr_ChannelType |
| Fr | Fr_GeneralTypes.h | Fr_ErrorModeType |
| Fr | Fr_GeneralTypes.h | Fr_POCStateType |
| Fr | Fr_GeneralTypes.h | Fr_POCStatusType |
| Fr | Fr_GeneralTypes.h | Fr_SlotModeType |
| Fr | Fr_GeneralTypes.h | Fr_StartupStateType |
| Fr | Fr_GeneralTypes.h | Fr_WakeupStatusType |
| FrIf | FrIf.h | FrIf_StateTransitionType |
| FrTrcv | Fr_GeneralTypes.h | FrTrcv_TrcvModeType |
| FrTrcv | Fr_GeneralTypes.h | FrTrcv_TrcvWUReasonType |
| Std | Std_Types.h | Std_ReturnType |
| Std | Std_Types.h | Std_VersionInfoType |
7.2. 类型定义
7.2.1. FrSM_ConfigType
| 名称 | FrSM_ConfigType |
|---|---|
| 类别 | 结构体(Structure) |
| 描述 | 该类型包含用于 FrSM_Init 的实现特定的后构建时(post build time)配置结构体。 |
| 可通过 | FrSM.h 获得 |
7.2.2. FrSM_BswM_StateType
| 名称 | FrSM_BswM_StateType | ||
|---|---|---|---|
| 类别 | 枚举 | ||
| 取值 | FRSM_BSWM_READY | 0x00 | - |
| FRSM_BSWM_READY_ECU_PASSIVE | 0x01 | - | |
| FRSM_BSWM_STARTUP | 0x02 | - | |
| FRSM_BSWM_STARTUP_ECU_PASSIVE | 0x03 | - | |
| FRSM_BSWM_WAKEUP | 0x04 | - | |
| FRSM_BSWM_WAKEUP_ECU_PASSIVE | 0x05 | - | |
| FRSM_BSWM_HALT_REQ | 0x06 | - | |
| FRSM_BSWM_HALT_REQ_ECU_PASSIVE | 0x07 | - | |
| FRSM_BSWM_KEYSLOT_ONLY | 0x08 | - | |
| FRSM_BSWM_KEYSLOT_ONLY_ECU_PASSIVE | 0x09 | - | |
| FRSM_BSWM_ONLINE | 0x0A | - | |
| FRSM_BSWM_ONLINE_ECU_PASSIVE | 0x0B | - | |
| FRSM_BSWM_ONLINE_PASSIVE | 0x0C | - | |
| FRSM_BSWM_ONLINE_PASSIVE_ECU_PASSIVE | 0x0D | - | |
| FRSM_LOW_NUMBER_OF_COLDSTARTERS | 0x0E | - | |
| FRSM_LOW_NUMBER_OF_COLDSTARTERS_ECU_PASSIVE | 0x0F | - | |
| 描述 | 该类型定义使用 BswM_FrSM_CurrentState 报告给 BswM 的状态。 | ||
| 可通过 | FrSM.h 获得 |
7.3. 函数定义
这是提供给上层模块的函数列表。
7.3.1. FrSM_Init
说明: 初始化 FlexRay 状态管理器。可通过 FrSM.h 获得。本服务为同步调用,不可重入。参数 FrSM_ConfigPtr(in):指向所选配置结构体的指针。无返回值。
FrSM_Init 函数应初始化所有 FlexRay 集群的状态机,并将它们置于状态 FRSM_READY,即执行转换 T00。
FrSM_Init 函数应在内部存储配置数据地址,使后续的 API 调用能够访问该配置数据。
如果启用了开发错误检测(FrSMDevErrorDetect 为 ON),则 FrSM_Init 函数应在内部记住成功完成的初始化,供其他 API 函数检查模块是否已正确初始化。
7.3.2. FrSM_RequestComMode
说明: ComM 使用该 API 函数来启动或关闭 FlexRay 集群上的通信。可通过 FrSM.h 获得。本服务为异步调用,对于不同的 FlexRay 集群可重入。参数 NetworkHandle(in):该参数标识为其请求通信模式的 FlexRay 集群;ComM_Mode(in):该参数保存所请求的通信模式。返回值:Std_ReturnType,E_OK:请求被接受;E_NOT_OK:请求未被接受。
FrSM_RequestComMode 函数应存储所请求的通信模式。
FrSM_MainFunction 的下一次激活将在处理相应集群的状态机时处理该请求。
注意,第 6.2 节中的状态机定义将该存储的请求称为 reqComMode。
如果 FullCom 已经达到(即相应集群的 FrSM 状态机处于状态 FRSM_ONLINE、FRSM_KEYSLOT_ONLY、FRSM_LOW_NUMBER_OF_COLDSTARTERS 或 FRSM_ONLINE_PASSIVE)之后请求了 NoCom,则 FrSM_RequestComMode 函数应立即处理状态机的相应转换。
上述规定的基本原理:这应确保 NoCom 请求将在当前 FlexRay 循环结束时停止该 ECU 参与 FlexRay 通信。
如果 ComM_Mode 的值为 COMM_SILENT_COMMUNICATION,则 FrSM 不应存储所请求的通信模式,并应返回 E_NOT_OK。如果启用了开发错误检测,则 FrSM 还应引发开发错误代码 FRSM_E_INV_MODE。
如果启用了开发错误检测且参数 NetworkHandle 的取值无效,则 FrSM_RequestComMode 函数应引发开发错误代码 FRSM_E_INV_HANDLE,并且 FrSM_RequestComMode 函数应返回 E_NOT_OK。
如果启用了开发错误检测且参数 ComM_Mode 的取值无效,则 FrSM_RequestComMode 函数应引发开发错误代码 FRSM_E_INV_MODE,并且 FrSM_RequestComMode 函数应返回 E_NOT_OK。
如果启用了开发错误检测且 FrSM 模块尚未使用 FrSM_Init 初始化,则 FrSM_RequestComMode 函数应引发开发错误代码 FRSM_E_UNINIT,并且 FrSM_RequestComMode 函数应返回 E_NOT_OK。
7.3.3. FrSM_GetCurrentComMode
说明: 该 API 函数可用于确定 FlexRay 集群的当前通信模式。可通过 FrSM.h 获得。本服务为同步调用,对于不同的 FlexRay 集群可重入。参数 NetworkHandle(in):通信网络的句柄;ComM_ModePtr(out):应存储当前通信模式的内存位置的指针。返回值:Std_ReturnType,E_OK:请求被接受;E_NOT_OK:请求未被接受,因为 FrSM 尚未使用 FrSM_Init 初始化。
Std_ReturnType FrSM_GetCurrentComMode (NetworkHandleType NetworkHandle, ComM_ModeType* ComM_ModePtr)
FrSM_GetCurrentComMode 函数应将相应 FlexRay 集群的当前通信模式写入给定的内存位置。
FrSM_GetCurrentComMode 函数应按如下方式确定通信模式:
- 如果由 NetworkHandle 确定的 FlexRay 集群的 FrSM 状态机处于状态 FRSM_ONLINE 或 FRSM_LOW_NUMBER_OF_COLDSTARTERS,则通信模式为 COMM_FULL_COMMUNICATION。
- 在任何其他情况下,通信模式为 COMM_NO_COMMUNICATION。
如果启用了开发错误检测且参数 NetworkHandle 的取值无效,则 FrSM_GetCurrentComMode 函数应引发开发错误代码 FRSM_E_INV_HANDLE,并且 FrSM_GetCurrentComMode 函数应返回 E_NOT_OK。
如果启用了开发错误检测且参数 ComM_ModePtr 等于 NULL_PTR,则 FrSM_GetCurrentComMode 函数应引发开发错误代码 FRSM_E_PARAM_POINTER,并且 FrSM_GetCurrentComMode 函数应返回 E_NOT_OK。
如果启用了开发错误检测且 FrSM 模块尚未使用 FrSM_Init 初始化,则 FrSM_GetCurrentComMode 函数应引发开发错误代码 FRSM_E_UNINIT,并且 FrSM_GetCurrentComMode 函数应返回 E_NOT_OK。
7.3.4. FrSM_GetVersionInfo
说明: 该服务返回本模块的版本信息。版本信息包括:模块 ID、供应商 ID、供应商特定的版本号(BSW00407)。该函数应可通过配置参数 FRSM_VERSION_INFO_API 在预编译时配置开/关。提示:如果调用方和被调用方的源代码都可用,则该函数应实现为宏。该宏应定义在模块的头文件中。可通过 FrSM.h 获得。本服务为同步调用,可重入。参数 versioninfo(out):存储本模块版本信息的位置的指针。无返回值。
7.3.5. FrSM_AllSlots
说明: 该 API 函数可用于离开 KeySlotOnlyMode。可通过 FrSM.h 获得。本服务为异步调用,对于不同的 FlexRay 集群可重入。参数 NetworkHandle(in):该参数标识为其请求通信模式的 FlexRay 集群。返回值:Std_ReturnType,E_OK:请求被接受;E_NOT_OK:请求未被接受。
FrSM_AllSlots 函数应可通过配置参数 FrSMAllSlotsSupport 在预编译时配置开/关。
FrSM_AllSlots 函数应为 FlexRay 集群的每个控制器调用 FrIf_AllSlots。如果所有这些调用都返回 E_OK,则它应返回 E_OK,否则 FrSM_AllSlots 应返回 E_NOT_OK。
如果启用了开发错误检测且参数 NetworkHandle 的取值无效,则 FrSM_AllSlots 函数应引发开发错误代码 FRSM_E_INV_HANDLE,并且 FrSM_AllSlots 函数应返回 E_NOT_OK。
如果启用了开发错误检测且 FrSM 模块尚未使用 FrSM_Init 初始化,则 FrSM_AllSlots 函数应引发开发错误代码 FRSM_E_UNINIT,并且 FrSM_AllSlots 函数应返回 E_NOT_OK。
7.3.6. FrSM_SetEcuPassive
说明: 该 API 函数可用于将 ECU 的所有 FlexRay 集群设置为只接收模式。可通过 FrSM.h 获得。本服务为同步调用,不可重入。参数 FrSM_Passive(in):该参数决定是否将所有 FlexRay 集群设置为被动(即只接收)。返回值:Std_ReturnType,E_OK:请求被接受;E_NOT_OK:请求未被接受。
如果参数 FrSM_Passive 求值为 true,则 FrSM_SetEcuPassive 函数应将所有 FrSM 状态机的状态设置为 FRSM_ECU_PASSIVE,否则它应将所有 FrSM 状态机的状态设置为 FRSM_ECU_ACTIVE。
如果某个 FlexRay 集群的状态机不处于状态 FRSM_READY(即 FlexRay 集群的收发器不处于待机模式),则该函数应为该集群执行 FE_TRCV_NORMAL。
如果启用了开发错误检测且 FrSM 模块尚未使用 FrSM_Init 初始化,则 FrSM_SetEcuPassive 函数应引发开发错误代码 FRSM_E_UNINIT,并且 FrSM_SetEcuPassive 函数应返回 E_NOT_OK。
7.4. 回调通知
FrSM 不向其他 BSW 模块提供任何回调 API 服务。
7.5. 调度函数
这些函数由基础软件调度器直接调用。以下函数应没有返回值和参数。所有函数应不可重入。
7.5.1. FrSM_MainFunction_<FrSMCluster.ShortName>
说明: 可通过 SchM_FrSM.h 获得。无参数,无返回值。
FrSM_MainFunction 应确定连接到相应 FlexRay 集群的所有 FlexRay CC 的 POC 状态。
本文档基于这样一个假设:每个 FlexRay 集群总是存在唯一的 POC 状态(参见第 4.1 节的限制)。
如果配置了可选的配置参数 FrSMMinNumberOfColdstarter,则 FrSM_MainFunction 应通过调用 FrIf_GetNumOfStartupFrames 来确定启动帧的数量。
在确定了 POC 状态和(可选的)启动帧数量之后,FrSM_MainFunction 应处理相应集群的状态机。
注意:FrSM_MainFunction 应以小于或等于 FlexRay 循环持续时间的循环时间被周期性地调用。
基本原理:FrSM_MainFunction 应每个 FlexRay 循环至少被调用一次。由于 POC 状态每个循环只变化一次,每个 FlexRay 循环多次调用没有任何益处。
注意:在达到 FullCom 之后,可以选择将 FrSM_MainFunction 的调用同步到 FlexRay 全局时间,以确保 FrSM_MainFunction 每个 FlexRay 循环激活一次。但是,这超出了本规范的范围。
注意:在 FlexRay 循环时间非常短的情况下,FrSM_MainFunction 可以选择以大于 FlexRay 循环时间的循环时间被调用。但是,这超出了本规范的范围,因为它可能导致启动时间增加和 POC 状态变化未被检测到。
如果 FrSM 模块尚未使用 FrSM_Init 初始化,则 FrSM_MainFunction 函数应立即返回,不执行任何功能,也不引发任何错误。
7.6. 期望接口
本章列出从其他模块要求的所有接口。
7.6.1. 必需接口
注意:本节定义实现模块核心功能所需的全部接口。
| API 函数 | 头文件 | 描述 |
|---|---|---|
| BswM_FrSM_CurrentState | BswM_FrSM.h | FrSM 调用以指示其当前状态的函数。 |
| ComM_BusSM_ModeIndication | ComM.h | 相应总线状态管理器对实际总线模式的指示。ComM 应通过 RTE 和 BswM 将所指示的状态传播给用户。 |
| FrIf_AllowColdstart | FrIf.h | 封装 FlexRay 驱动程序的 API 函数 Fr_AllowColdstart()。 |
| FrIf_ClearTransceiverWakeup | FrIf.h | 封装 FlexRay 收发器驱动程序的 API 函数 FrTrcv_ClearTransceiverWakeup()。枚举值「FR_CHANNEL_AB」不得使用。 |
| FrIf_ControllerInit | FrIf.h | 初始化一个 FlexRay CC。 |
| FrIf_GetPOCStatus | FrIf.h | 封装 FlexRay 驱动程序的 API 函数 Fr_GetPOCStatus()。 |
| FrIf_GetTransceiverWUReason | FrIf.h | 封装 FlexRay 收发器驱动程序的 API 函数 FrTrcv_GetTransceiverWUReason()。枚举值「FR_CHANNEL_AB」不得使用。 |
| FrIf_HaltCommunication | FrIf.h | 封装 FlexRay 驱动程序的 API 函数 Fr_HaltCommunication()。 |
| FrIf_SendWUP | FrIf.h | 封装 FlexRay 驱动程序的 API 函数 Fr_SendWUP()。 |
| FrIf_SetState | FrIf.h | 请求 FrIf 状态机转换。 |
| FrIf_SetTransceiverMode | FrIf.h | 封装 FlexRay 收发器驱动程序的 API 函数 FrTrcv_SetTransceiverMode()。枚举值「FR_CHANNEL_AB」不得使用。 |
| FrIf_StartCommunication | FrIf.h | 封装 FlexRay 驱动程序的 API 函数 Fr_StartCommunication()。 |
7.6.2. 可选接口
本节定义实现模块可选功能所需的全部接口。
| API 函数 | 头文件 | 描述 |
|---|---|---|
| Dem_SetEventStatus | Dem.h | 由 SW-C 或 BSW 模块调用,以向 Dem 报告监控状态信息。调用 Dem_SetEventStatus 的 BSW 模块可以安全地忽略返回值。仅当 ({Dem/DemConfigSet/DemEventParameter/DemEventReportingType} == STANDARD_REPORTING) 时该 API 才可用 |
| Det_ReportError | Det.h | 报告开发错误的服务。 |
| FrIf_AllSlots | FrIf.h | 封装 FlexRay 驱动程序的 API 函数 Fr_AllSlots |
| FrIf_GetNumOfStartupFrames | FrIf.h | 封装 FlexRay 驱动程序的 API 函数 Fr_GetNumOfStartupFrames,并获取在集群上看到的当前启动帧数量的列表。详情参见 [12] 的变量 vStartupPairs。 |
| FrIf_GetWakeupRxStatus | FrIf.h | 封装 FlexRay 驱动程序的 API 函数 Fr_GetWakeupRxStatus,并从 FlexRay 控制器获取唤醒接收信息。 |
| FrIf_SetWakeupChannel | FrIf.h | 封装 FlexRay 驱动程序的 API 函数 Fr_SetWakeupChannel()。枚举值「FR_CHANNEL_AB」不得使用。 |
| FrNm_StartupError | FrNm.h | 当无法实现 FlexRay 集群的同步时,FrSM 调用该函数。 |
7.6.3. 可配置接口
本节列出所有目标函数可被配置的接口。目标函数通常是一个回调函数。这类接口的名称不是固定的,因为它们是可配置的。
7.6.3.1. <Cdd>_SyncLossErrorIndication
| 名称 | <Cdd>_SyncLossErrorIndication | |
|---|---|---|
| 语法 | void <Cdd>_SyncLossErrorIndication ( NetworkHandleType NetworkHandle, boolean SyncLossErrorStatus ) | |
| 同步/异步 | 同步 | |
| 可重入性 | 对于不同的 FlexRay 集群可重入 | |
| 参数(in) | NetworkHandle | FlexRay 集群的句柄 |
| SyncLossErrorStatus | true:ECU 失去了与 FlexRay 集群的同步。false:ECU 可以与 FlexRay 集群同步,或者在 ECU 失去与 FlexRay 集群的同步之后对完全通信的请求已被释放。 | |
| 参数(inout) | None | None |
| 参数(out) | None | None |
| 返回值 | None | None |
| 描述 | 当 ECU 失去与 FlexRay 集群的同步时,以参数 SyncLossErrorStatus = true 调用该函数。当 ECU 能够与 FlexRay 集群同步时,或在 ECU 失去与 FlexRay 集群的同步之后对完全通信的请求已被释放时,以参数 SyncLossErrorStatus = false 调用该函数。 | |
| 可通过 | FrSM_Externals.h |
该函数的名称可以使用配置参数 FrSMSyncLossErrorIndicationName 进行配置(参见第 9.2.3 节)。当该 ECU 失去与 FlexRay 集群的同步、在其能够与 FlexRay 集群同步之后、或在失去与 FlexRay 集群的同步之后释放了 FullCom 请求时,FrSM 将调用该函数。
7.7. 服务接口
FrSM 不提供任何服务接口。
8. 时序图
8.1. 初始化
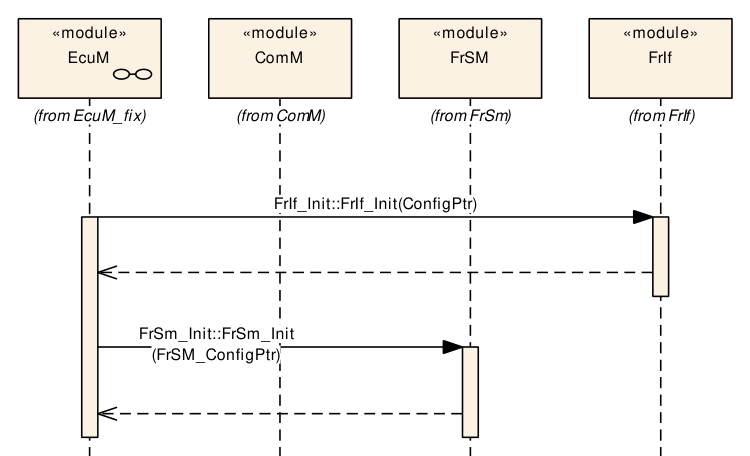
图9.1:初始化(Figure 9.1: Initialization)
8.2. 单信道唤醒
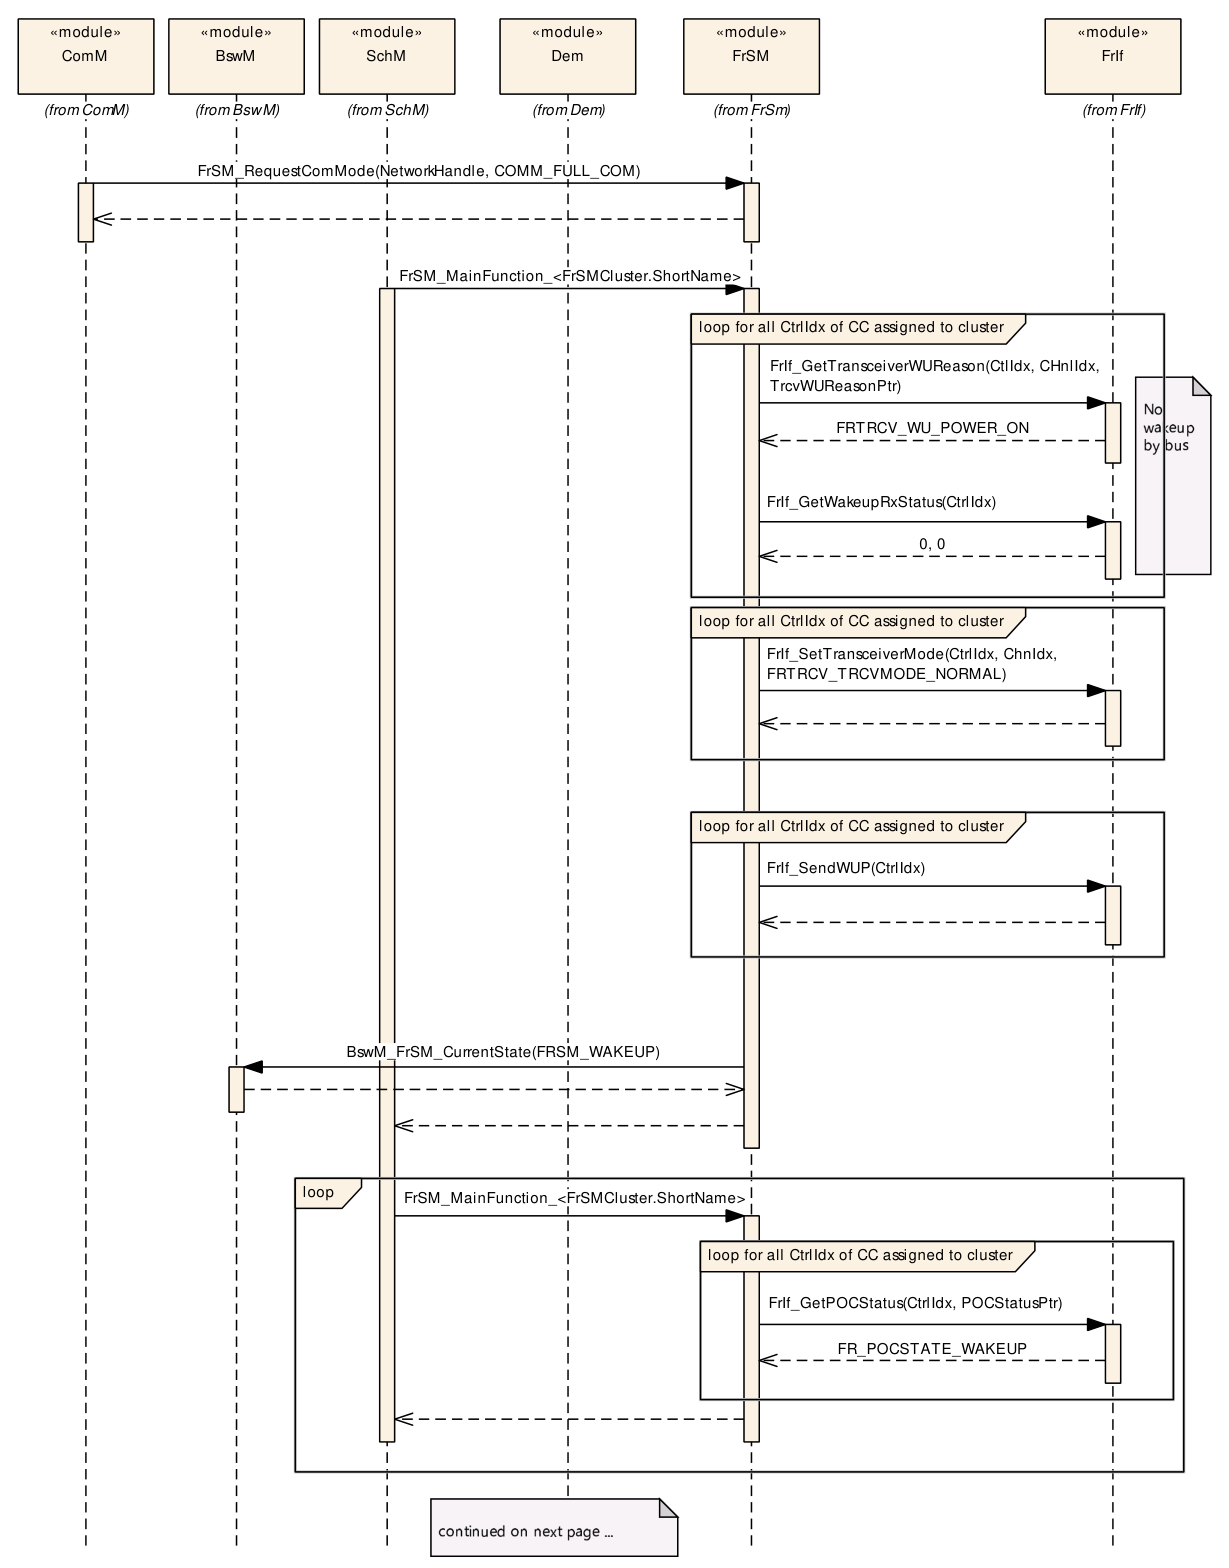
图9.2:(Figure 9.2: continued on next page)
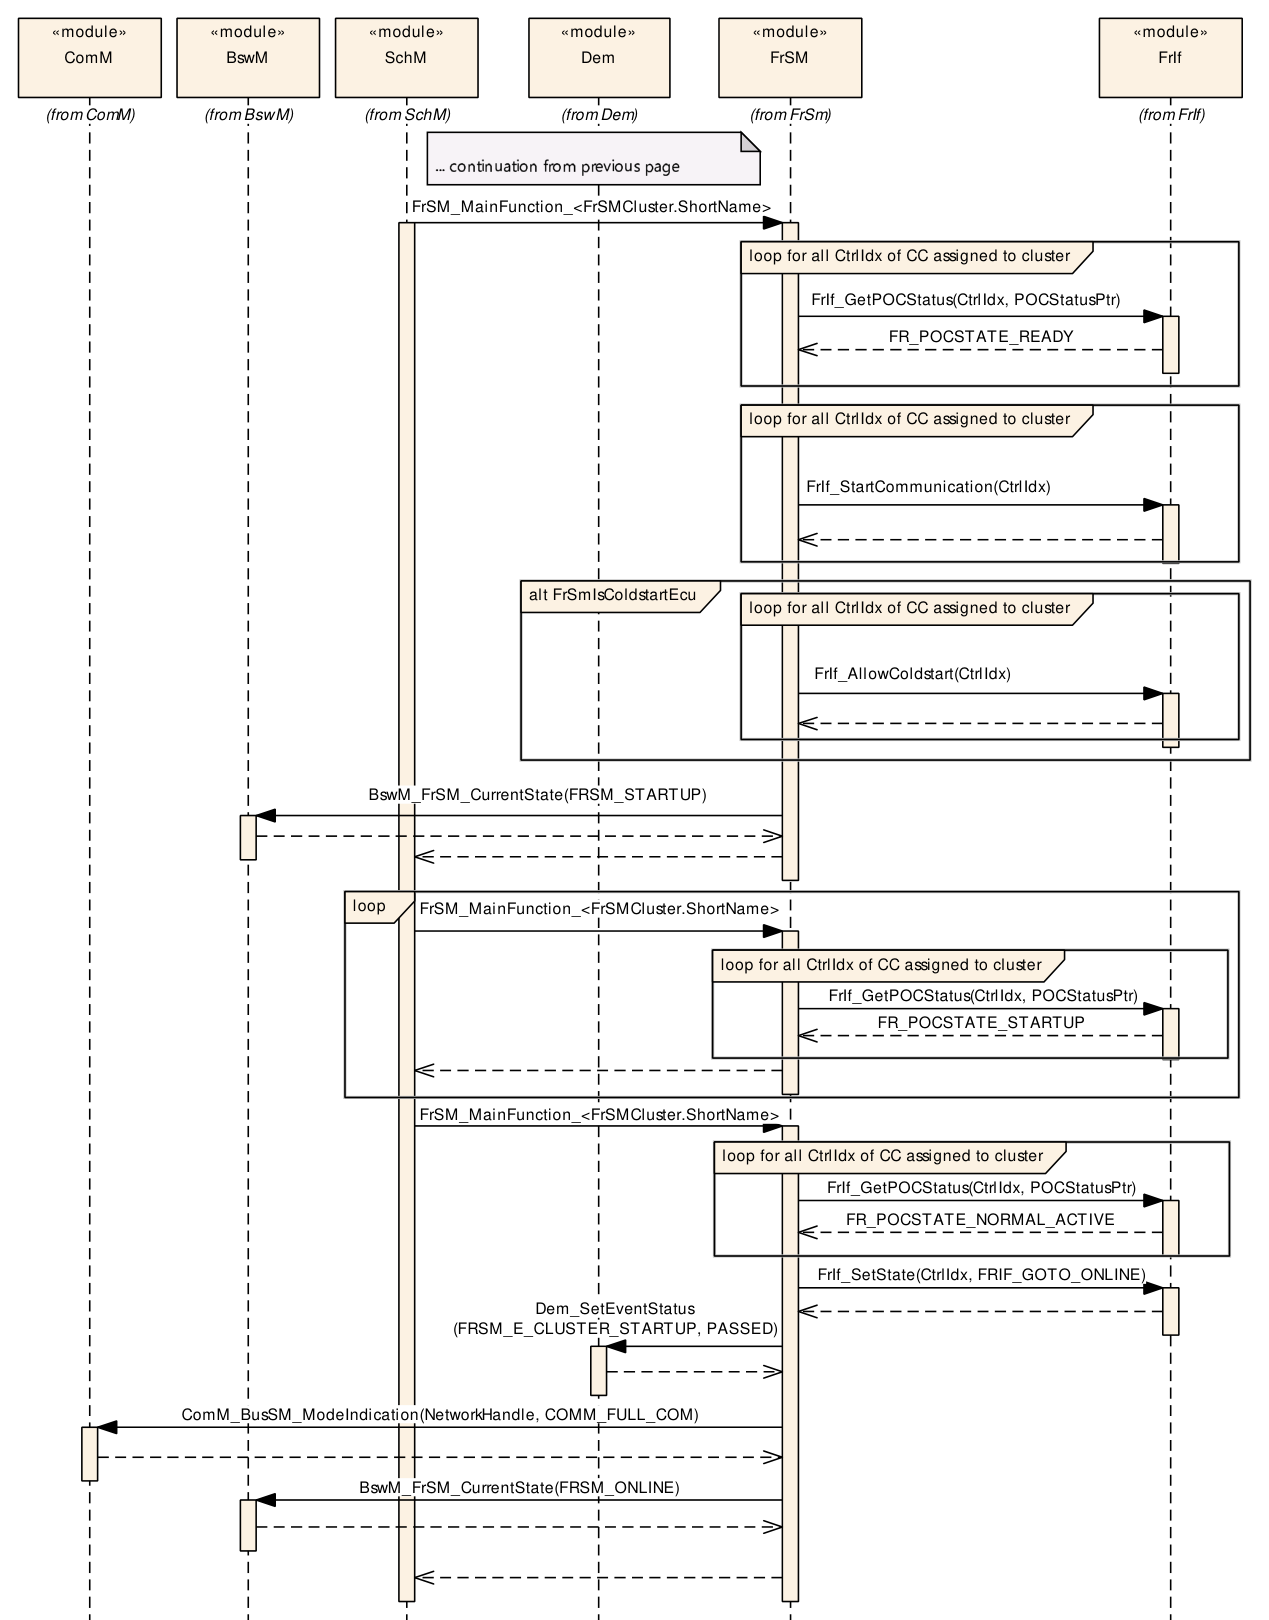
图9.3:对于具有本地唤醒原因的 ECU,从无通信到完全通信的转换(Figure 9.3: Transition from no communication to full communication for the case of an ECU that has a local wakeup reason)
8.3. 单信道被动启动
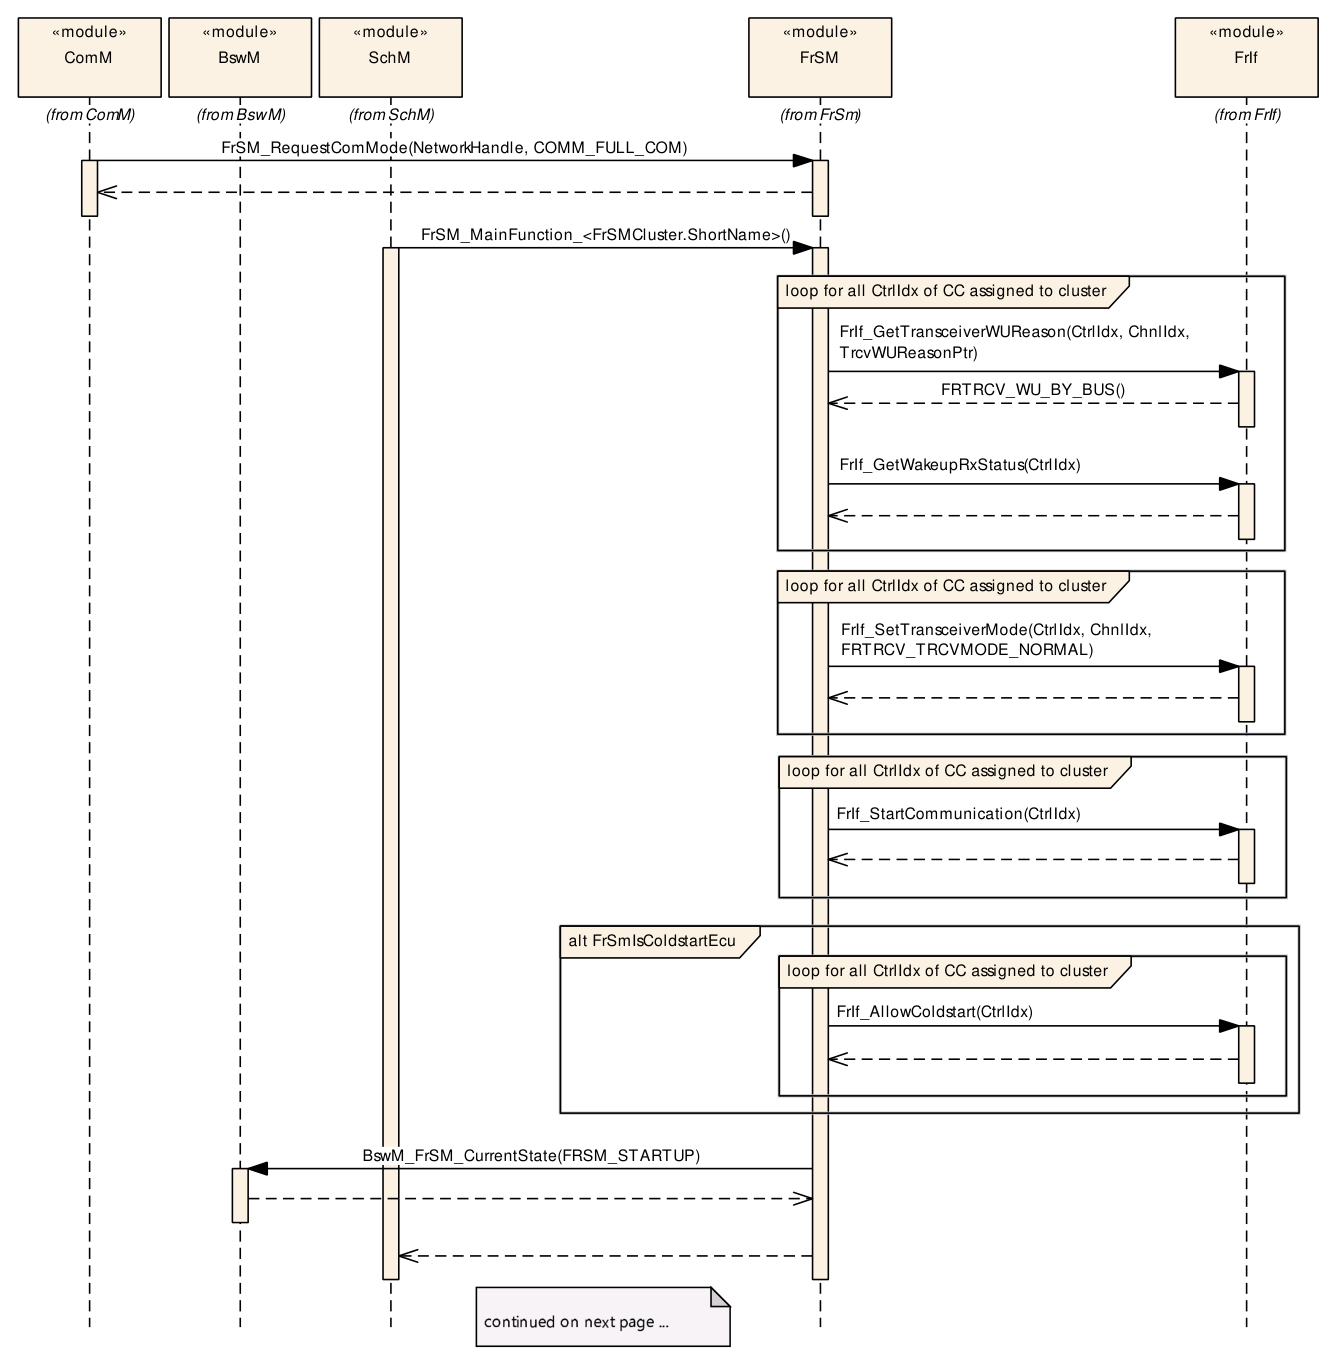
图9.4:(Figure 9.4: continued on next page)
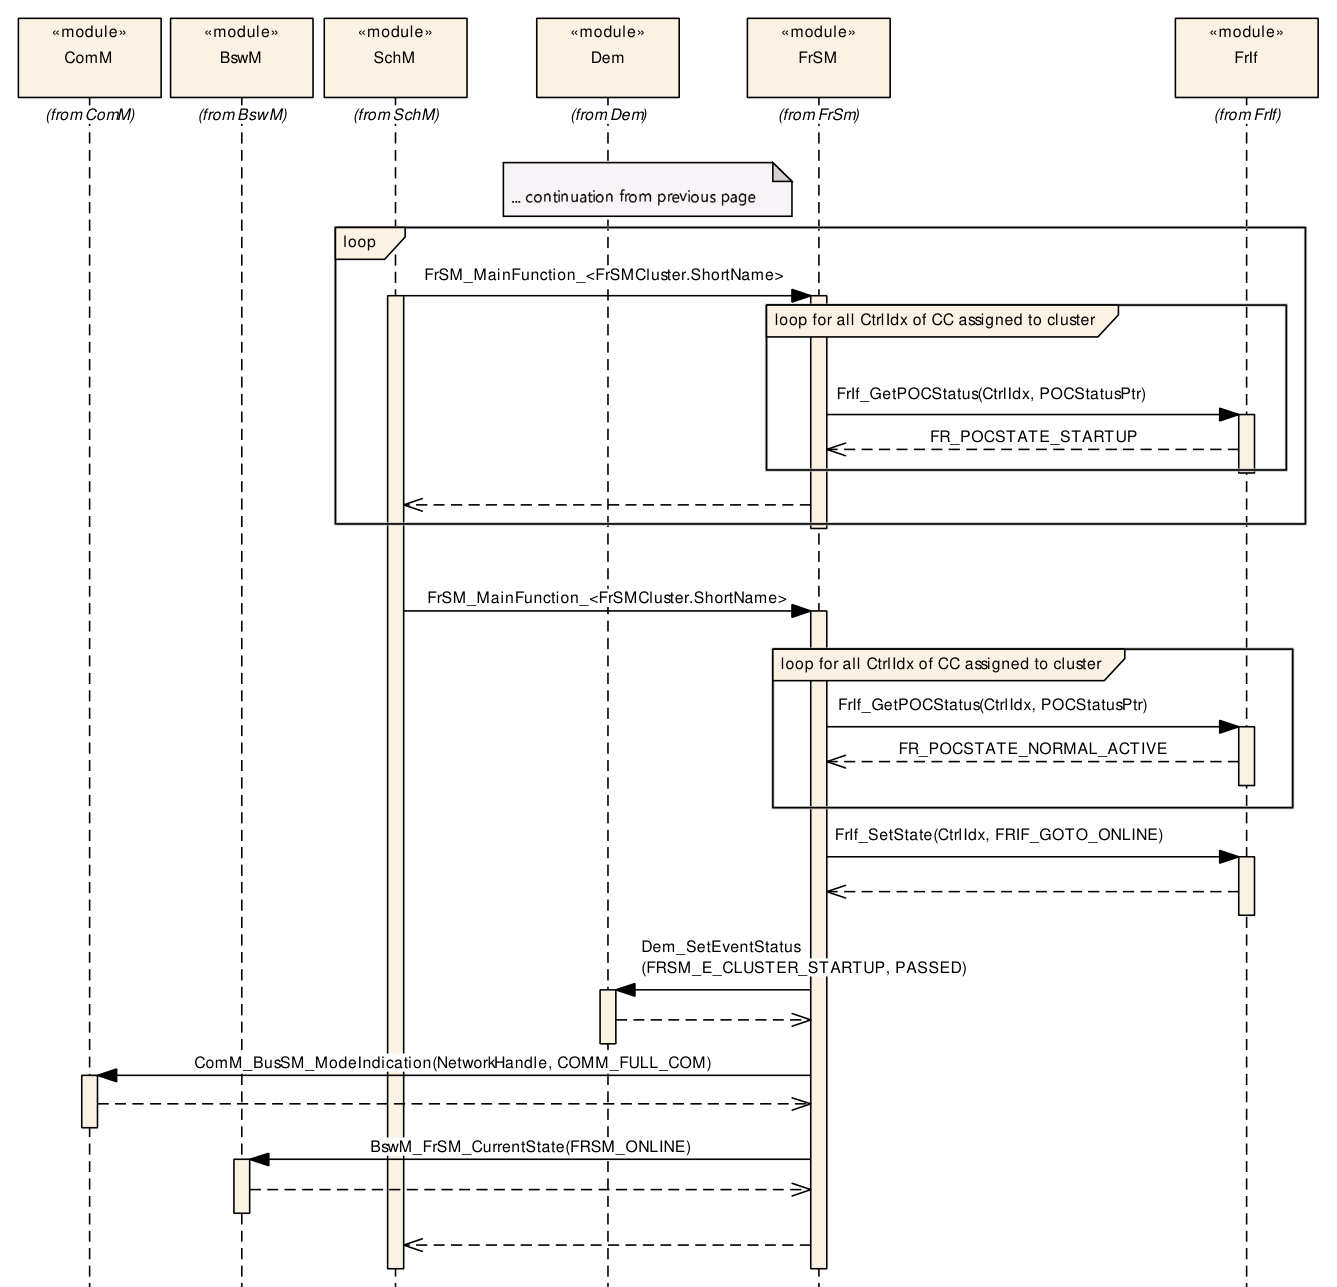
图9.5:对于被总线唤醒的 ECU,从无通信到完全通信的转换(Figure 9.5: Transition from no communication to full communication for the case of an ECU that has been woken up by bus)
8.4. 双信道唤醒
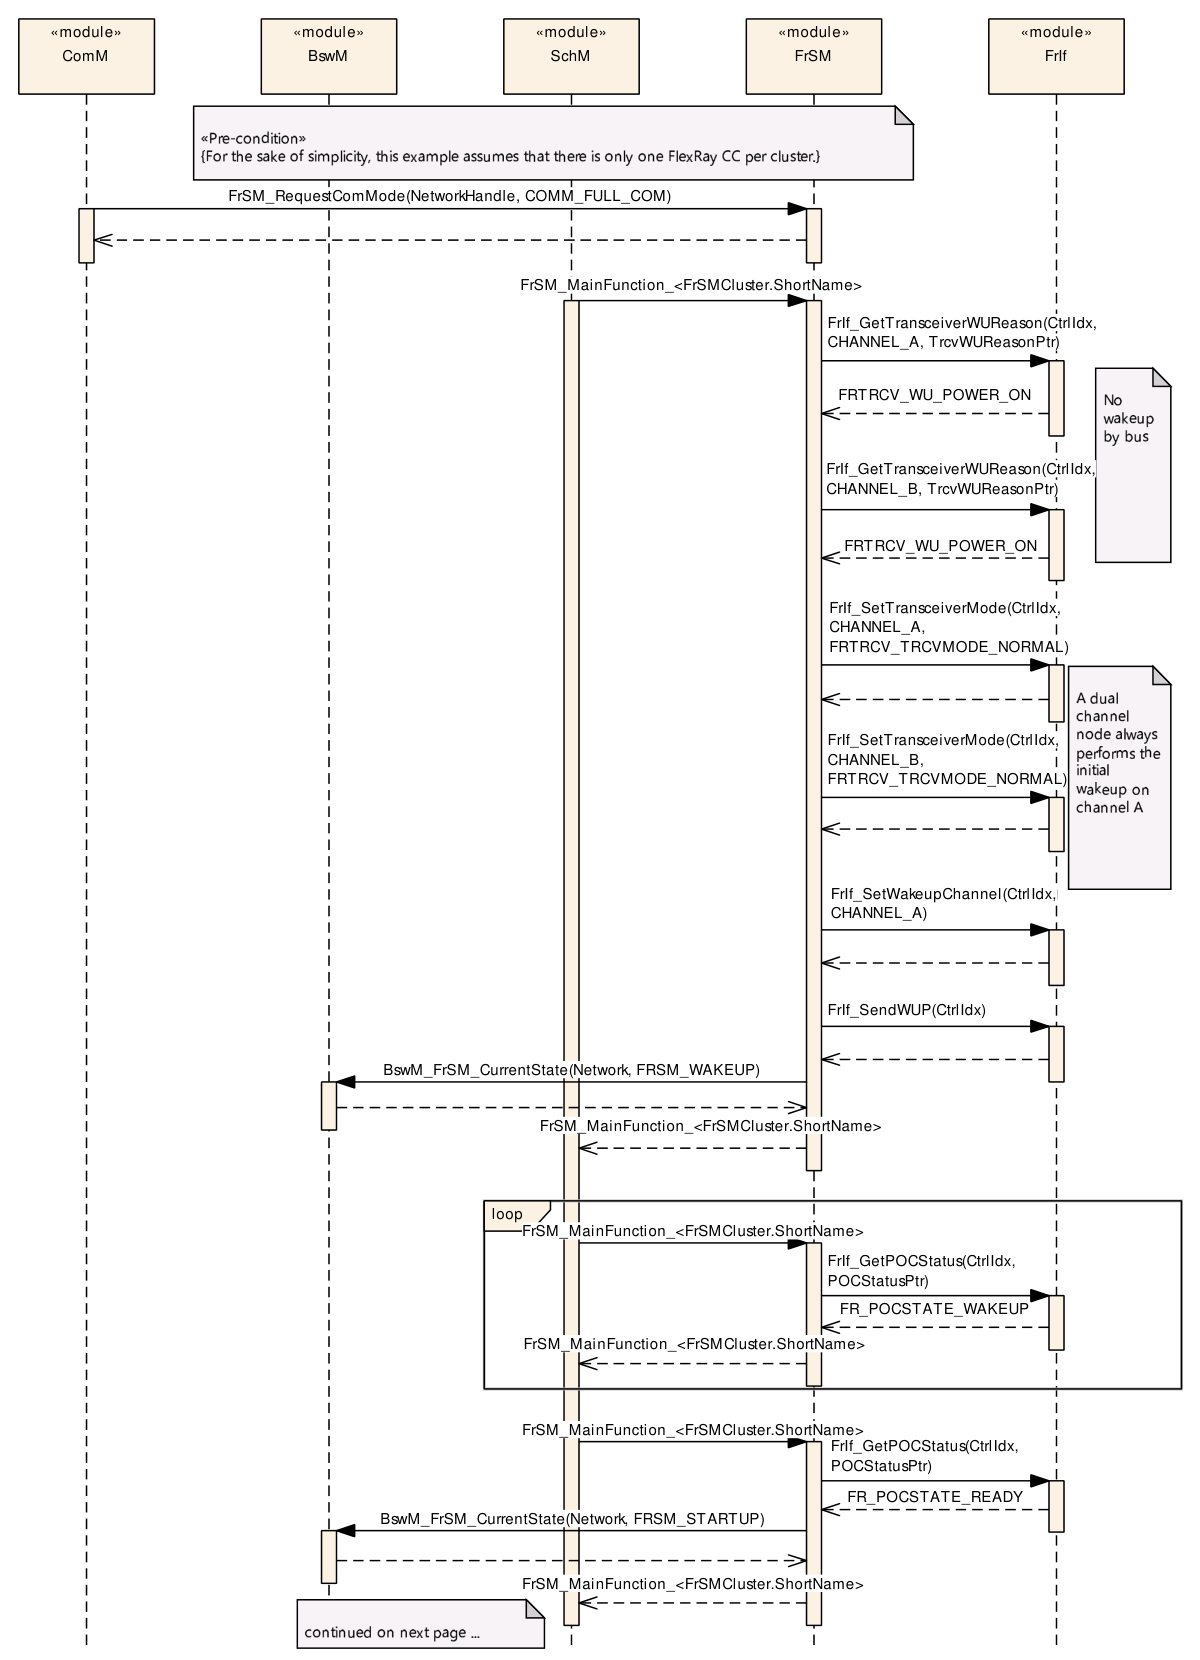
图9.6:(Figure 9.6: continued on next page)
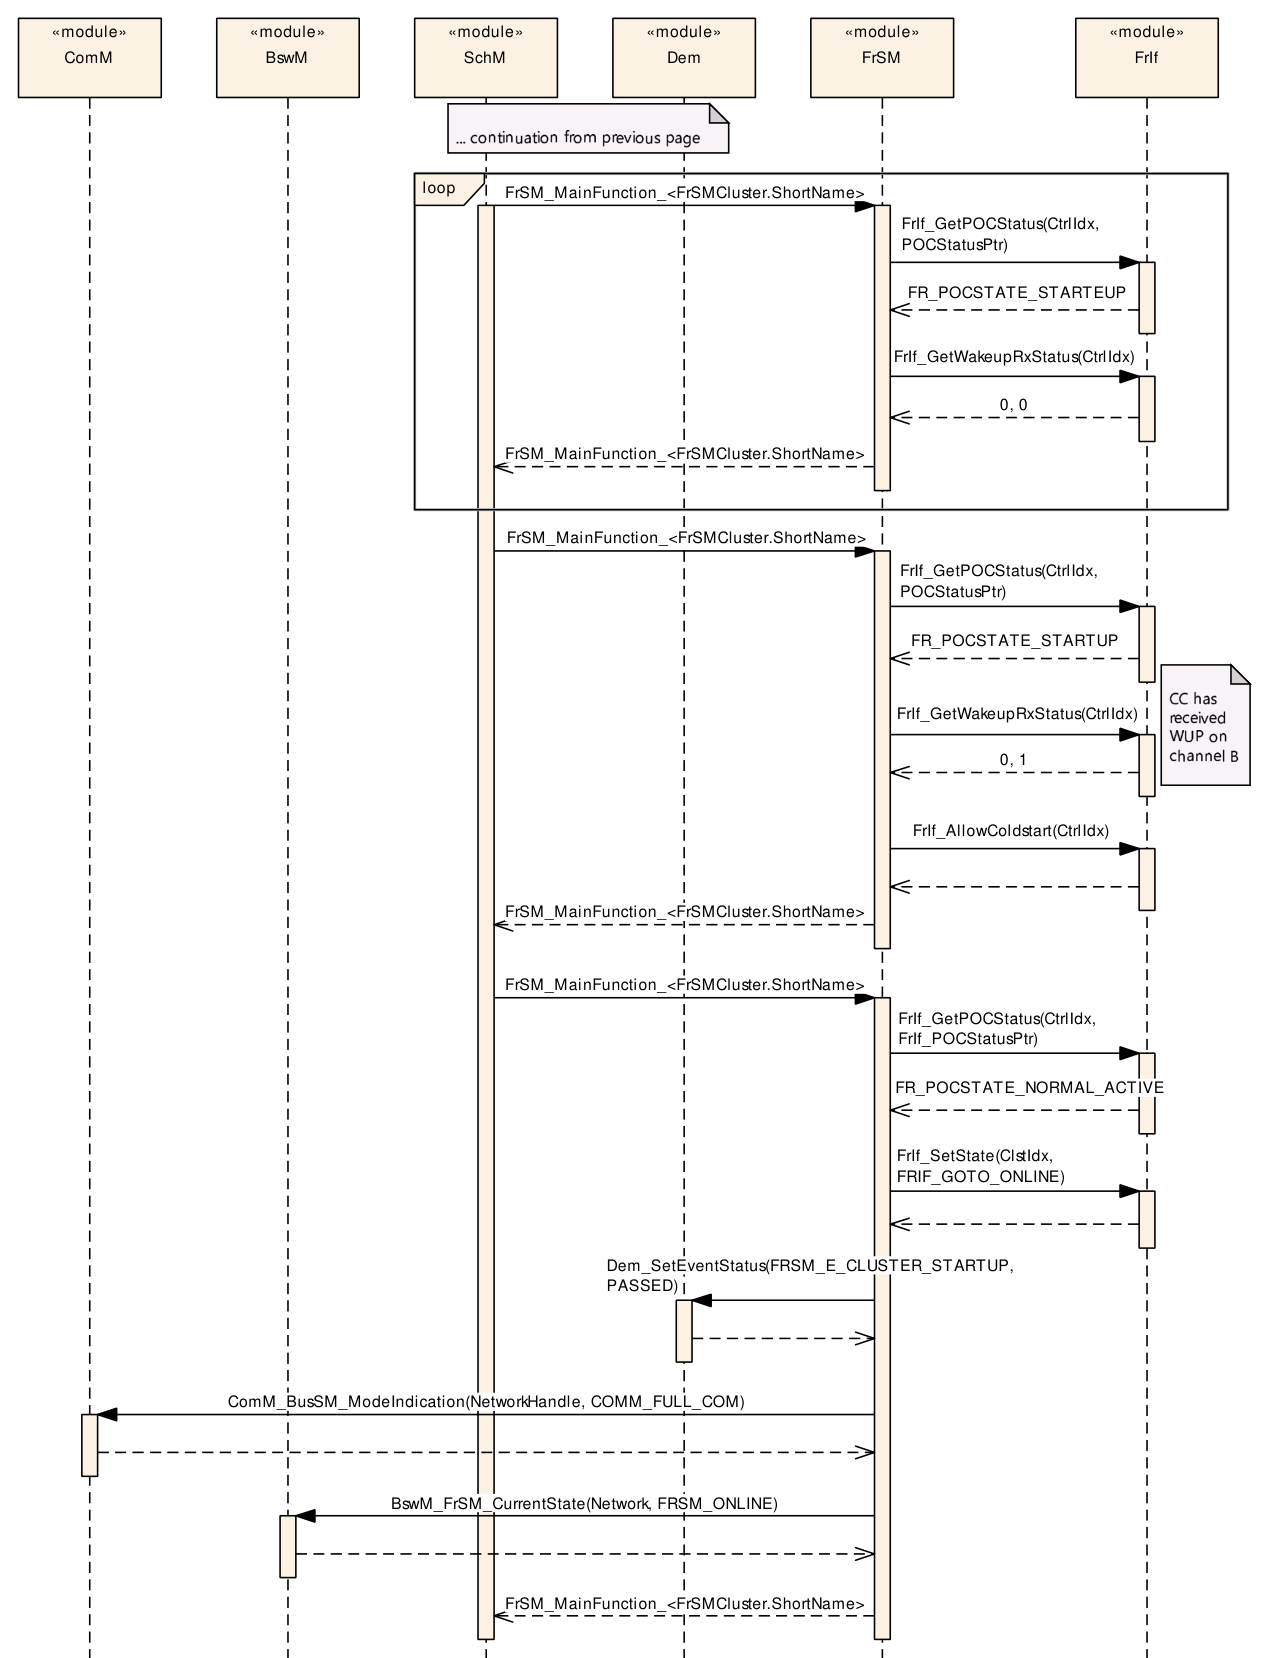
图9.7:对于具有本地唤醒原因的双信道 ECU,从无通信到完全通信的转换(Figure 9.7: Transition from no communication to full communication for the case of a dual channel ECU with a local wakeup reason)
8.5. 双信道唤醒转发
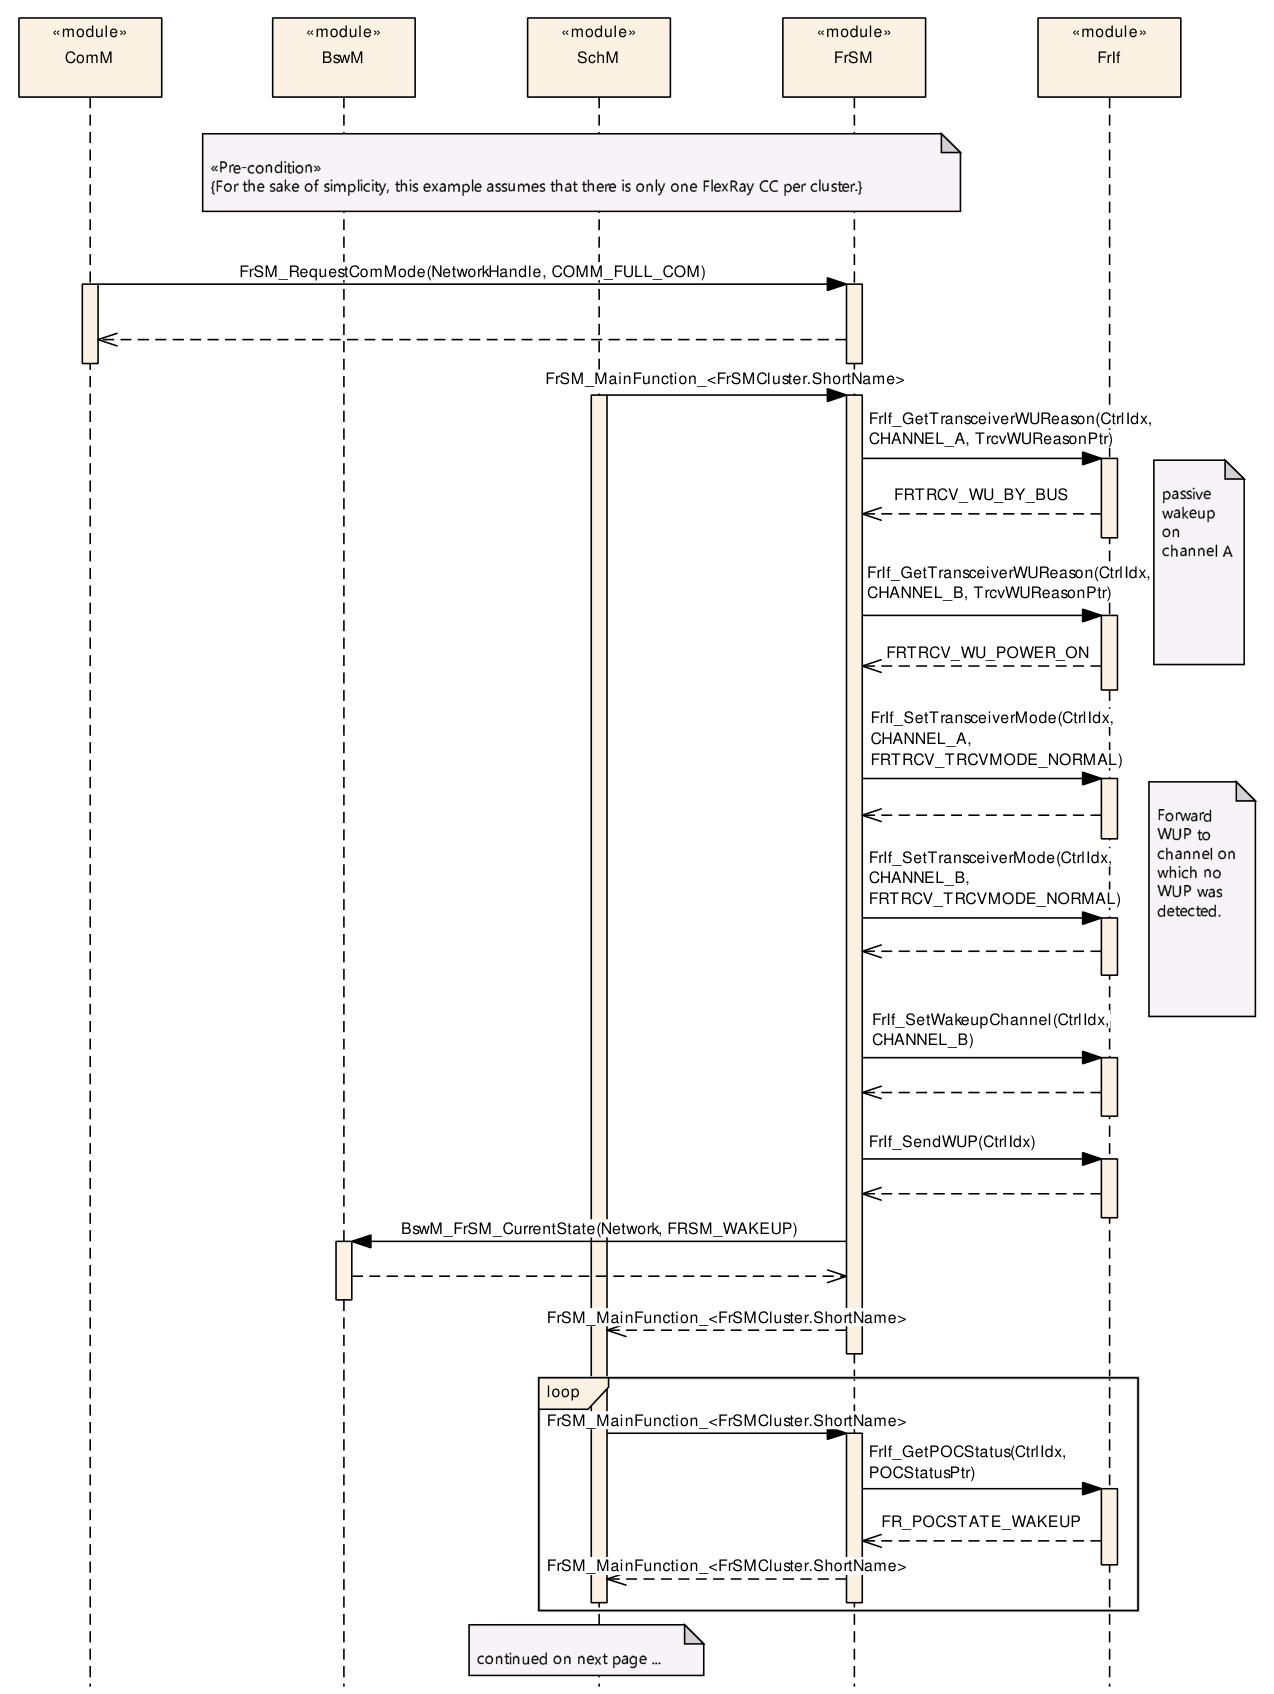
图9.8:(Figure 9.8: continued on next page)
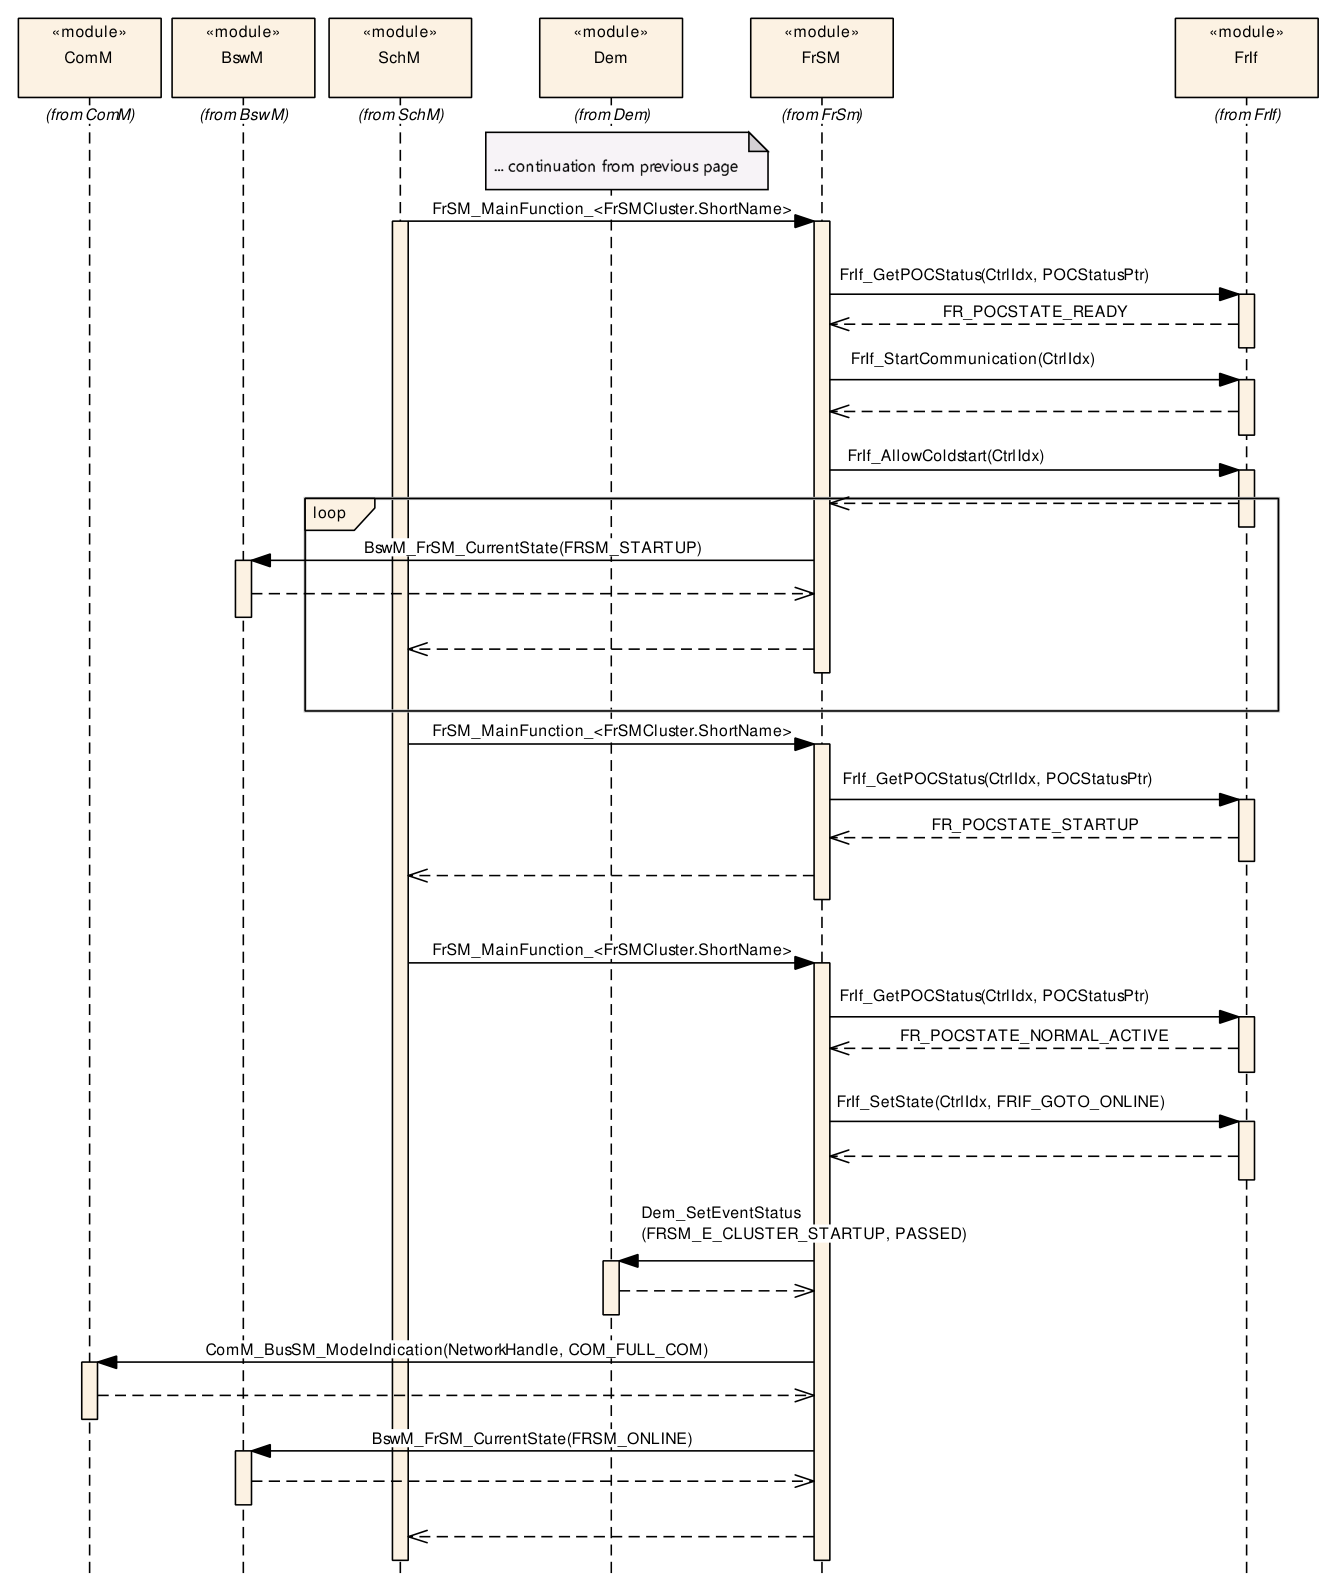
图9.9:对于被总线唤醒的双信道节点,从无通信到完全通信的转换(Figure 9.9: Transition from no communication to full communication for the case of a dual channel that has been woken up by bus)
8.6. 仅关键时隙模式
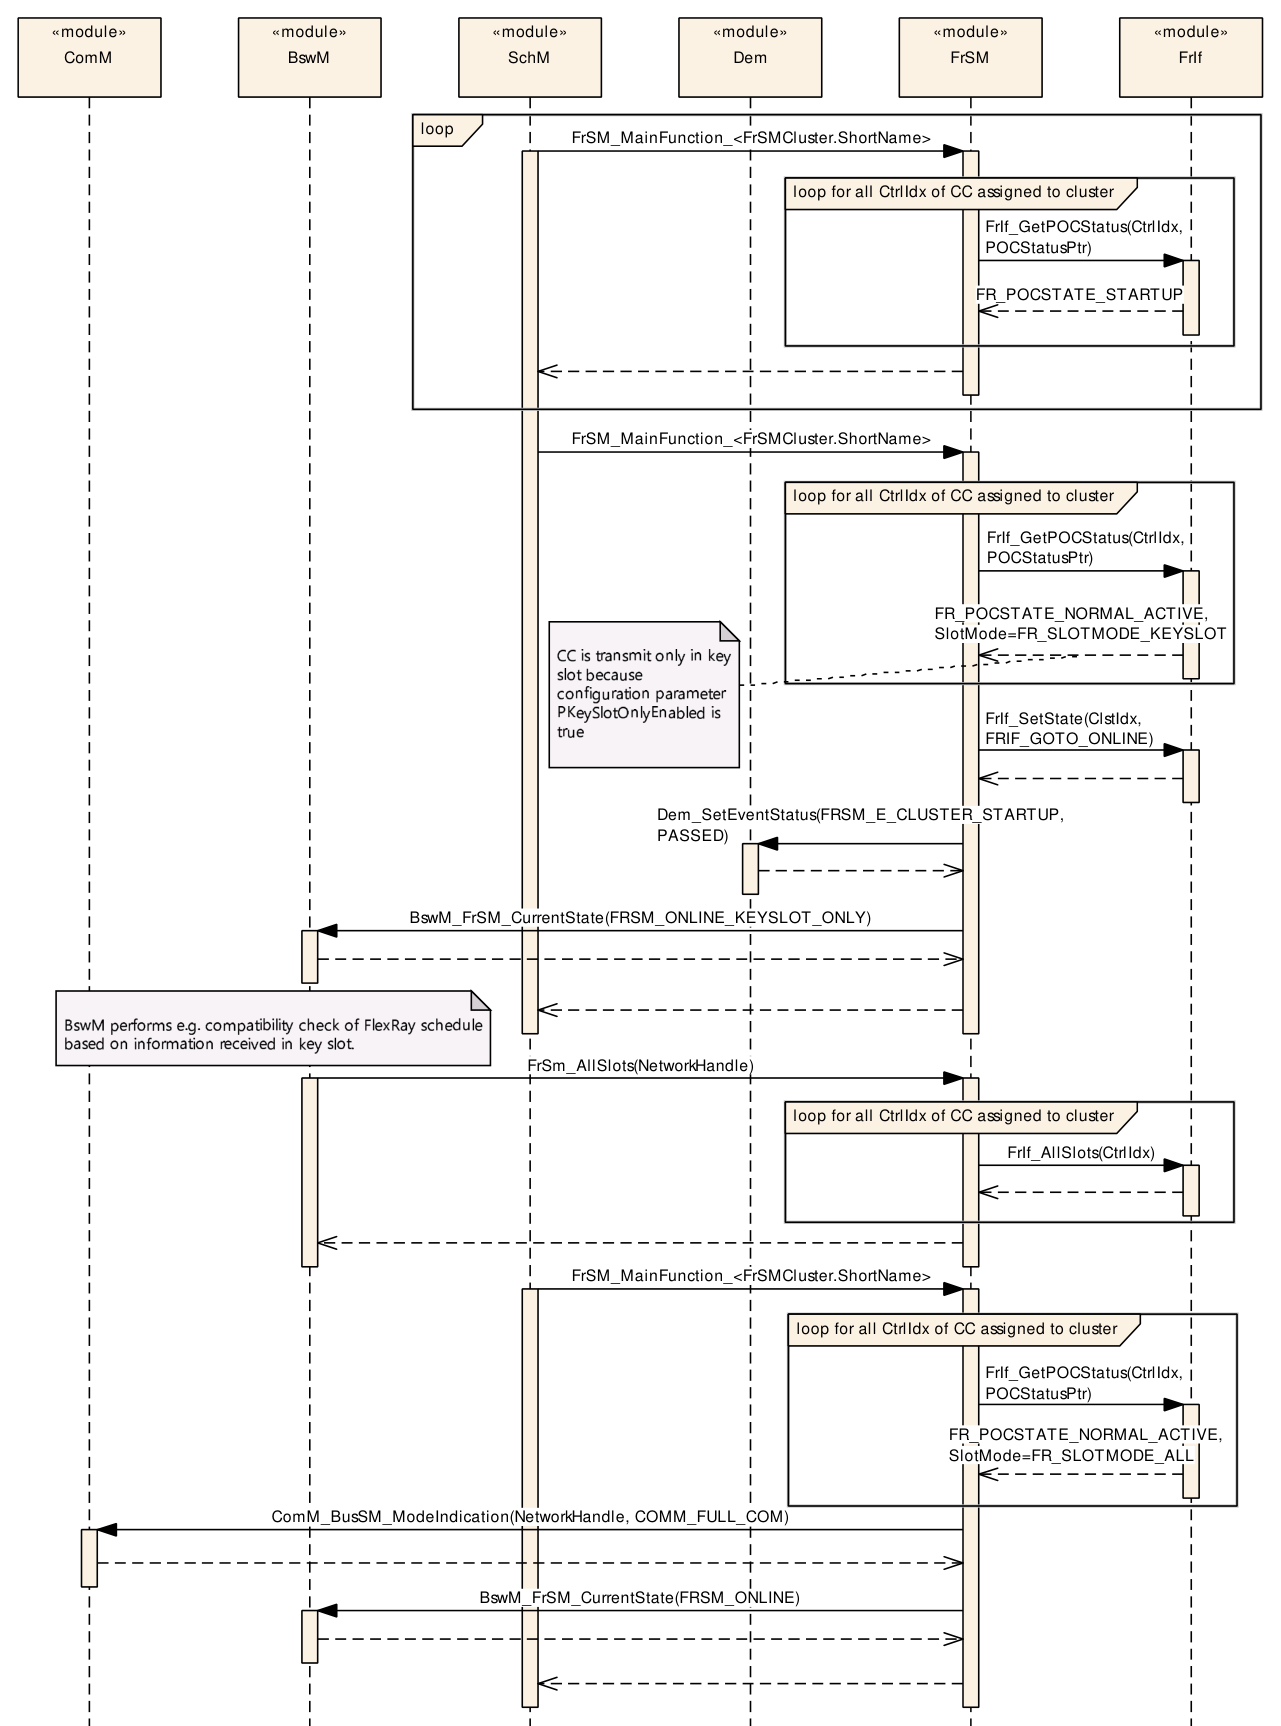
图9.10:启用仅关键时隙模式时的启动(Figure 9.10: Startup in case of Key Slot Only Mode is Enabled)
8.7. 从完全通信到无通信的转换
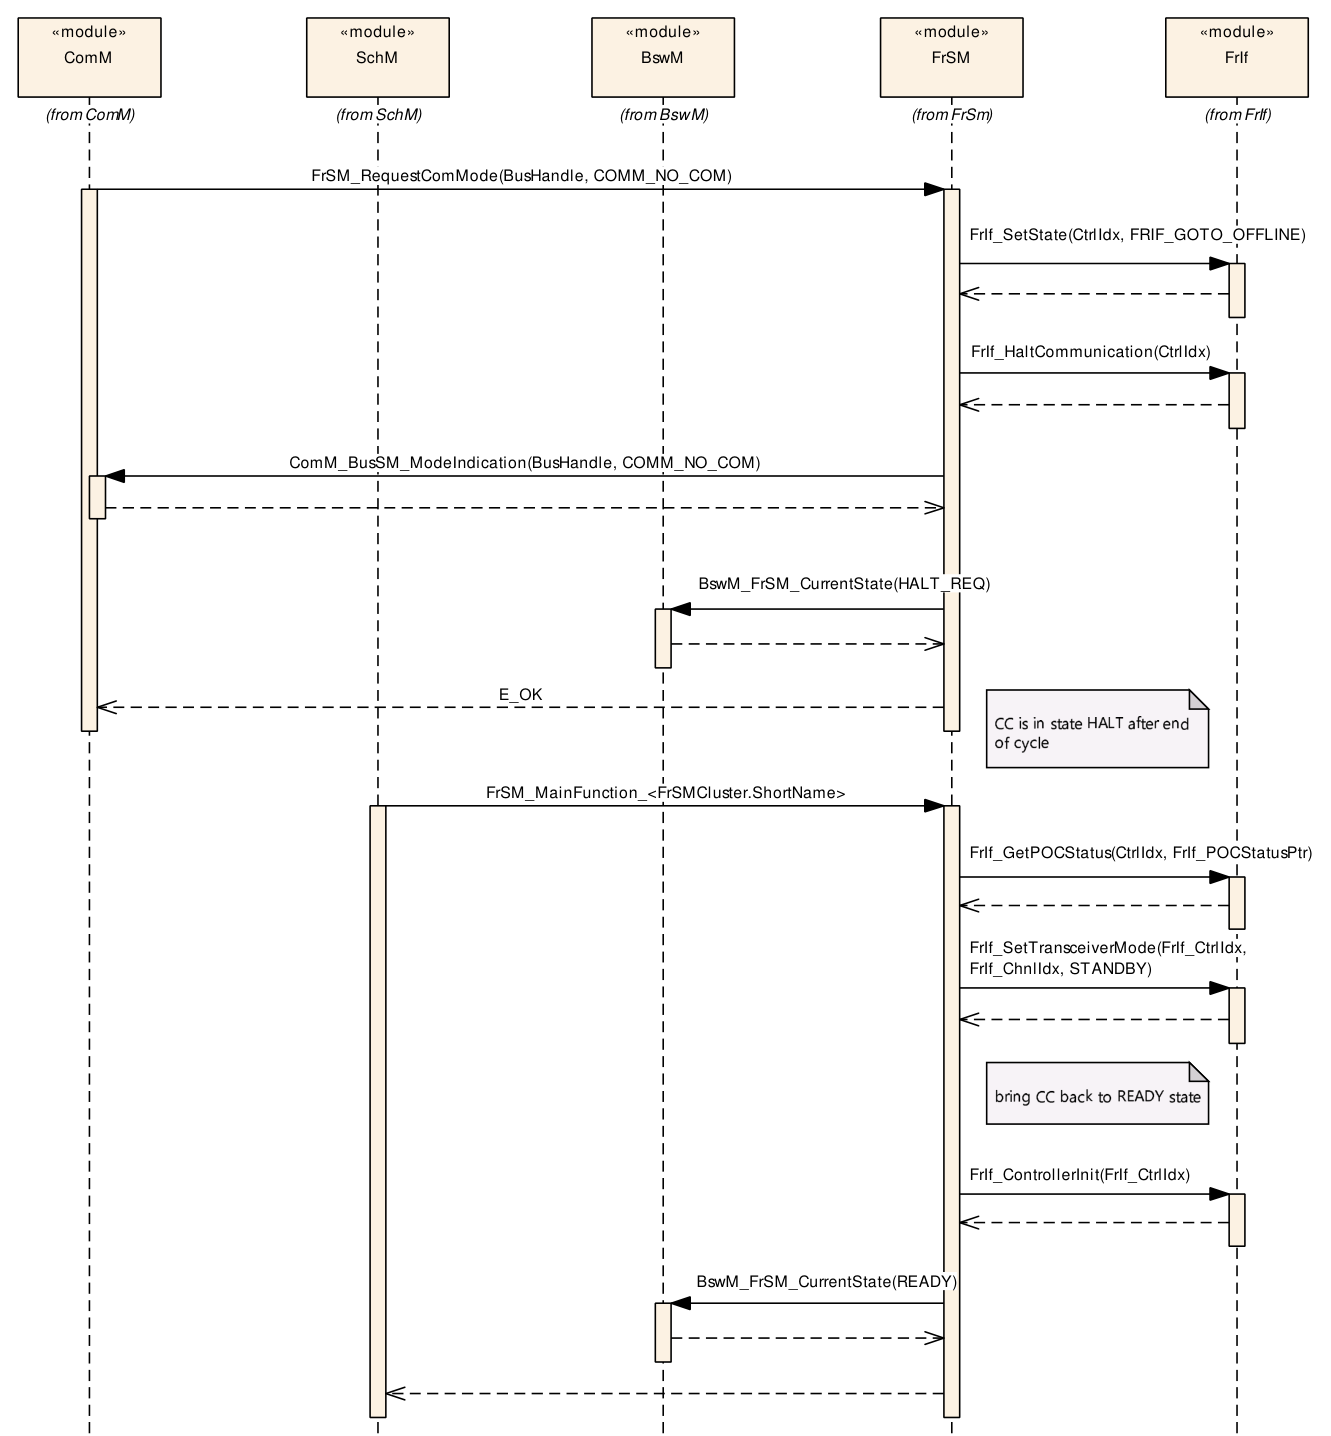
图9.11:从 FullCom 到 NoCom 的转换(Figure 9.11: Transition from FullCom to NoCom)
9. 配置规范
通常,本章定义配置参数及其到容器的聚类。为便于理解,第 9.1 节描述了基本原理。
第 9.2 节规定了模块 FlexRay 状态管理器的结构(容器)和参数。
第 9.3 节规定了模块 FlexRay 状态管理器的发布信息。
9.1. 如何阅读本章
详情请参阅 [2](SWS BSW General)中第 10.1 节「配置规范简介(Introduction to configuration specification)」。
9.2. 容器和配置参数
以下各节汇总所有配置参数。参数的详细含义见第 6 章和第 7 章。
FrSM 模块应支持基于工具的配置。
配置工具应在系统配置时检查配置参数的一致性。
9.2.1. FrSM
| 项目 | 内容 |
|---|---|
| SWS 条目 | [ECUC_FrSM_00174] |
| 容器名称 | FrSM |
| 描述 | FlexRay 状态管理器的配置 |
| 配置参数 | 见下方参数表 |
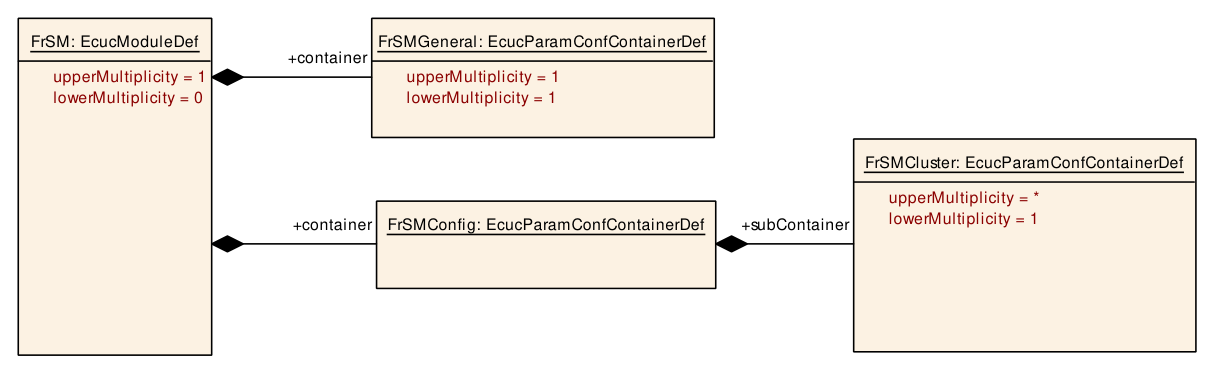
图10.1:FlexRay 状态管理器配置(Figure 10.1: FlexRay State Manager Configuration)
| 包含的容器 | 容器名称 | 多重性 |
|---|---|---|
| 包含的容器 | FrSMConfig | 1 |
| 包含的容器 | FrSMGeneral | 1 |
9.2.2. FrSMConfig
| 项目 | 内容 |
|---|---|
| SWS 条目 | [ECUC_FrSM_00146] |
| 容器名称 | FrSMConfig |
| 父容器 | FrSM |
| 描述 | 该容器包含 FlexRay 状态管理器的集群特定配置。 |
| 配置参数 | 见下方参数表 |
| 包含的容器 | 容器名称 | 多重性 |
|---|---|---|
| 包含的容器 | FrSMCluster | 1..* |
9.2.3. FrSMGeneral
| 项目 | 内容 |
|---|---|
| SWS 条目 | [ECUC_FrSM_00107] |
| 容器名称 | FrSMGeneral |
| 父容器 | FrSM |
| 描述 | 该容器包含 FlexRay 状态管理器的通用配置参数。 |
| 配置参数 | 见下方参数表 |
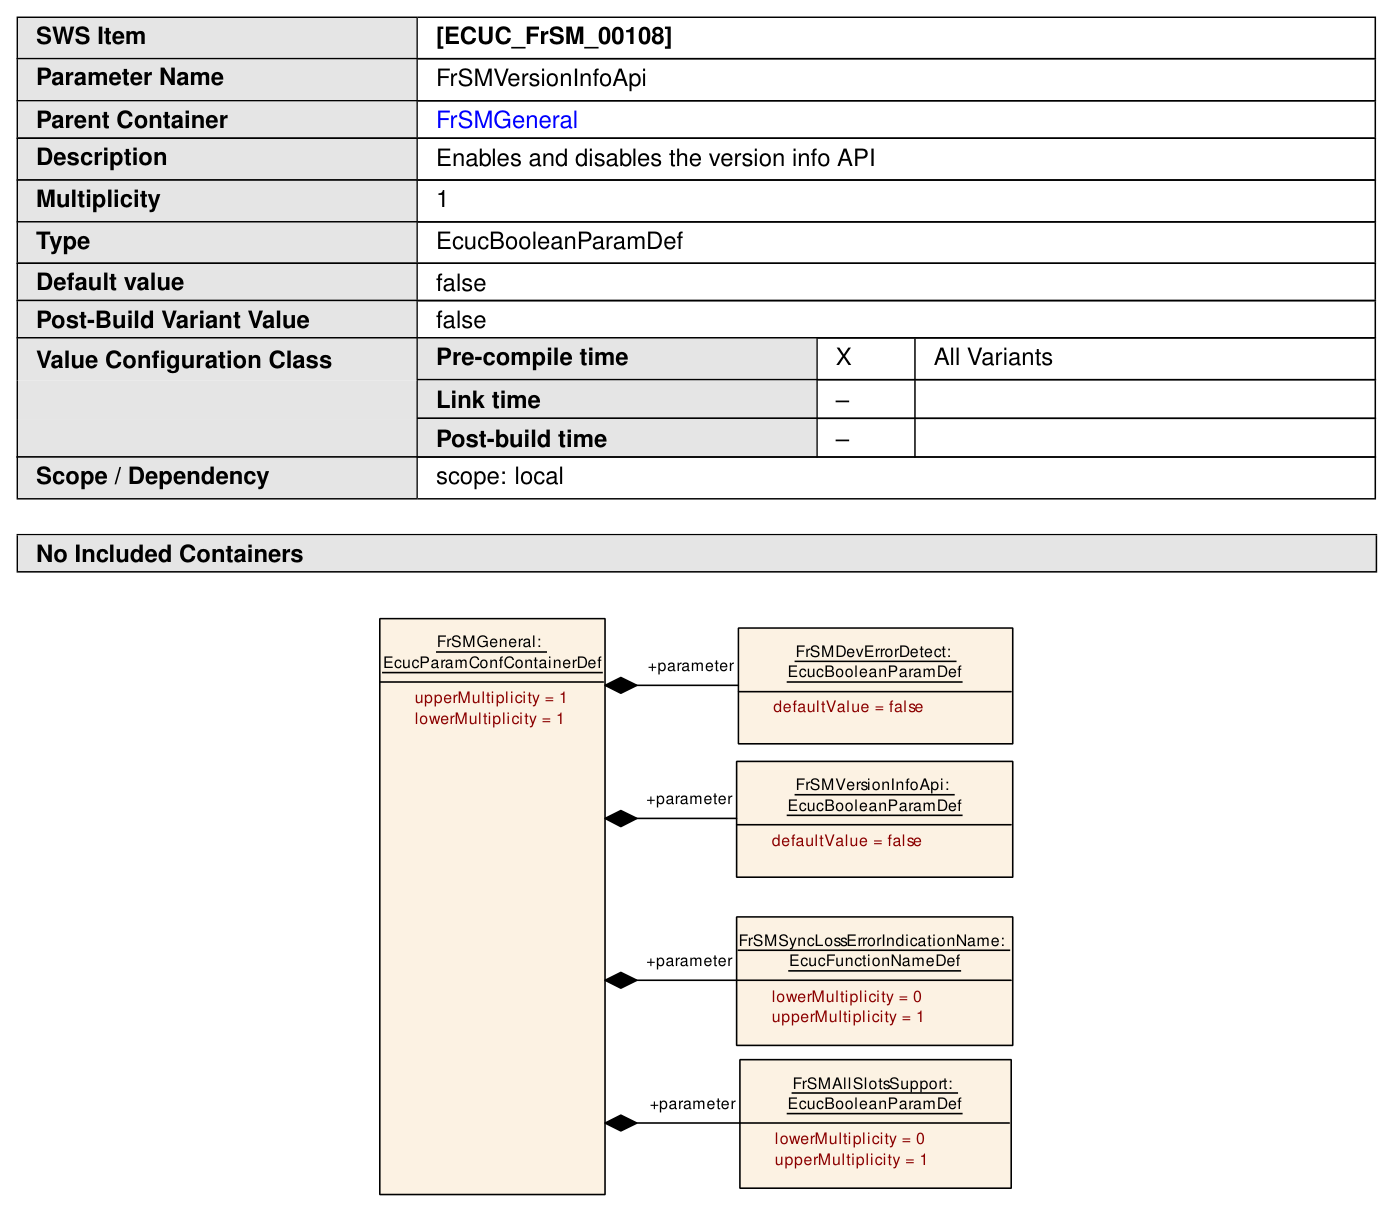
图10.2:FrSMGeneral 容器(Figure 10.2: FrSMGeneral Container)
无包含的容器。
| 项目 | 内容 |
|---|---|
| SWS 条目 | [ECUC_FrSM_00172] |
| 参数名称 | FrSMAllSlotsSupport |
| 父容器 | FrSMGeneral |
| 描述 | 用于启用/禁用 FrSM 支持的配置参数,即启用/禁用从关键时隙/单时隙模式到全时隙模式的切换。 |
| 多重性 | 0..1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | - |
| Post-Build 变体多重性 | false |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:X(All Variants);Link time:-;Post-build time:- |
| 多重性配置类 | Pre-compile time:X(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| 项目 | 内容 |
|---|---|
| SWS 条目 | [ECUC_FrSM_00066] |
| 参数名称 | FrSMDevErrorDetect |
| 父容器 | FrSMGeneral |
| 描述 | 打开或关闭开发错误检测和通知。true:启用检测和通知。false:禁用检测和通知。 |
| 多重性 | 1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | false |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:X(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
| 项目 | 内容 |
|---|---|
| SWS 条目 | [ECUC_FrSM_00167] |
| 参数名称 | FrSMSyncLossErrorIndicationName |
| 父容器 | FrSMGeneral |
| 描述 | 在失去同步时应调用的 |
| 多重性 | 0..1 |
| 类型 | EcucFunctionNameDef |
| 默认值 | - |
| 正则表达式 | - |
| Post-Build 变体多重性 | false |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:X(VARIANT-PRE-COMPILE);Link time:X(VARIANT-LINK-TIME, VARIANT-POST-BUILD);Post-build time:- |
| 多重性配置类 | Pre-compile time:X(VARIANT-PRE-COMPILE);Link time:X(VARIANT-LINK-TIME, VARIANT-POST-BUILD);Post-build time:- |
| 作用域/依赖 | scope: local |
| 项目 | 内容 |
|---|---|
| SWS 条目 | [ECUC_FrSM_00108] |
| 参数名称 | FrSMVersionInfoApi |
| 父容器 | FrSMGeneral |
| 描述 | 启用和禁用版本信息 API |
| 多重性 | 1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | false |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:X(All Variants);Link time:-;Post-build time:- |
| 作用域/依赖 | scope: local |
9.2.4. FrSMCluster
| 项目 | 内容 |
|---|---|
| SWS 条目 | [ECUC_FrSM_00067] |
| 容器名称 | FrSMCluster |
| 父容器 | FrSMConfig |
| 描述 | 该容器规定了一个 FlexRay 集群和所有相关数据。一个 FlexRay 集群可以由每个 ECU 多于一个控制器组成。 |
| 配置参数 | 见下方参数表 |
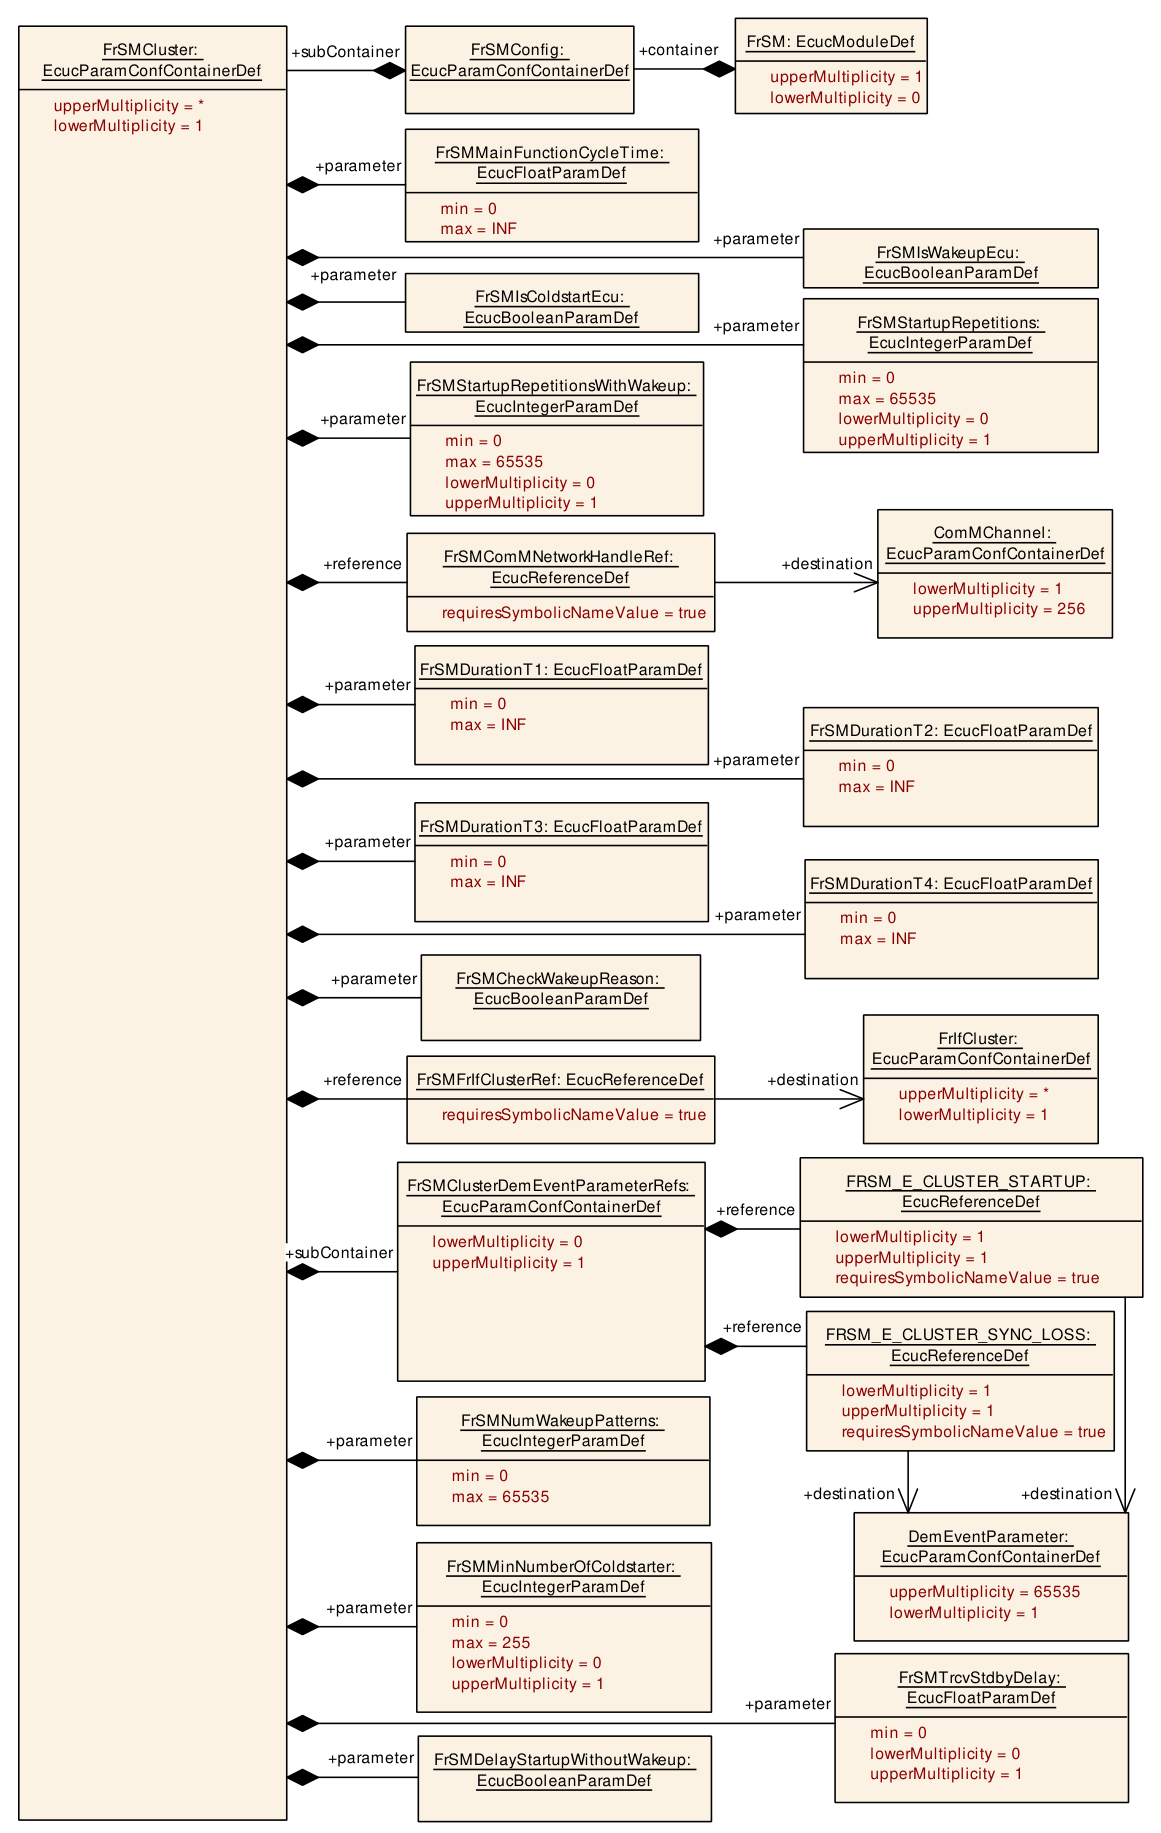
图10.3:FrSMCluster 容器(Figure 10.3: FrSMCluster Container)
无包含的容器。
| 项目 | 内容 |
|---|---|
| SWS 条目 | [ECUC_FrSM_00001] |
| 参数名称 | FrSMCheckWakeupReason |
| 父容器 | FrSMCluster |
| 描述 | 如果 FrSMCheckWakeupReason 为 true,则 FrSM 将检查唤醒原因,以便在由总线唤醒的情况下跳过唤醒。如果 FrSMCheckWakeupReason 为 false,则 FrSM 将始终尝试执行唤醒。 |
| 多重性 | 1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | - |
| Post-Build 变体值 | true |
| 值配置类 | Pre-compile time:X(VARIANT-PRE-COMPILE);Link time:X(VARIANT-LINK-TIME);Post-build time:X(VARIANT-POST-BUILD) |
| 作用域/依赖 | scope: local |
| 项目 | 内容 |
|---|---|
| SWS 条目 | [ECUC_FrSM_00166] |
| 参数名称 | FrSMDelayStartupWithoutWakeup |
| 父容器 | FrSMCluster |
| 描述 | 如果为 true,则在无唤醒启动的情况下,应启动定时器 t1,而不是立即调用 FrIf_AllowColdstart。 |
| 多重性 | 1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | - |
| Post-Build 变体值 | true |
| 值配置类 | Pre-compile time:X(VARIANT-PRE-COMPILE);Link time:X(VARIANT-LINK-TIME);Post-build time:X(VARIANT-POST-BUILD) |
| 作用域/依赖 | scope: local |
| 项目 | 内容 |
|---|---|
| SWS 条目 | [ECUC_FrSM_00102] |
| 参数名称 | FrSMDurationT1 |
| 父容器 | FrSMCluster |
| 描述 | 定时器 t1 的持续时间(单位为秒)。值 0 表示不使用该定时器。 |
| 多重性 | 1 |
| 类型 | EcucFloatParamDef |
| 范围 | [0 .. INF] |
| 默认值 | - |
| Post-Build 变体值 | true |
| 值配置类 | Pre-compile time:X(VARIANT-PRE-COMPILE);Link time:X(VARIANT-LINK-TIME);Post-build time:X(VARIANT-POST-BUILD) |
| 作用域/依赖 | scope: local dependency: FrSMMainFunctionCycleTime (As timers are checked during the call of Fr SM_MainFunction, the effective timer duration will always be a multiple of FrSMMain FunctionCycleTime). |
| 项目 | 内容 |
|---|---|
| SWS 条目 | [ECUC_FrSM_00089] |
| 参数名称 | FrSMDurationT2 |
| 父容器 | FrSMCluster |
| 描述 | 定时器 t2 的持续时间(单位为秒)。值 0 表示不使用该定时器。该参数的值应大于 FrSMDurationT1 参数的值。 |
| 多重性 | 1 |
| 类型 | EcucFloatParamDef |
| 范围 | [0 .. INF] |
| 默认值 | - |
| Post-Build 变体值 | true |
| 值配置类 | Pre-compile time:X(VARIANT-PRE-COMPILE);Link time:X(VARIANT-LINK-TIME);Post-build time:X(VARIANT-POST-BUILD) |
| 作用域/依赖 | scope: local dependency: FrSMMainFunctionCycleTime (As timers are checked during the call of Fr SM_MainFunction, the effective timer duration will always be a multiple of FrSMMain FunctionCycleTime). |
| 项目 | 内容 |
|---|---|
| SWS 条目 | [ECUC_FrSM_00162] |
| 参数名称 | FrSMDurationT3 |
| 父容器 | FrSMCluster |
| 描述 | 定时器 t3 的持续时间(单位为秒)。该参数的值应大于 FrSMDurationT1 参数的值。值 0 表示不使用该定时器。仅在不使用 FrNm 时才可能配置值 0。 |
| 多重性 | 1 |
| 类型 | EcucFloatParamDef |
| 范围 | [0 .. INF] |
| 默认值 | - |
| Post-Build 变体值 | true |
| 值配置类 | Pre-compile time:X(VARIANT-PRE-COMPILE);Link time:X(VARIANT-LINK-TIME);Post-build time:X(VARIANT-POST-BUILD) |
| 作用域/依赖 | scope: local dependency: FrSMMainFunctionCycleTime (As timers are checked during the call of Fr SM_MainFunction, the effective timer duration will always be a multiple of FrSMMain |
| 项目 | 内容 |
|---|---|
| SWS 条目 | [ECUC_FrSM_00173] |
| 参数名称 | FrSMDurationT4 |
| 父容器 | FrSMCluster |
| 描述 | 定时器 t4 确保双信道节点最终会清除其冷启动禁止位并成为主导冷启动节点。 |
| 多重性 | 1 |
| 类型 | EcucFloatParamDef |
| 范围 | [0 .. INF] |
| 默认值 | - |
| Post-Build 变体值 | true |
| 值配置类 | Pre-compile time:X(VARIANT-PRE-COMPILE);Link time:X(VARIANT-LINK-TIME);Post-build time:X(VARIANT-POST-BUILD) |
| 作用域/依赖 | scope: local |
| 项目 | 内容 |
|---|---|
| SWS 条目 | [ECUC_FrSM_00068] |
| 参数名称 | FrSMIsColdstartEcu |
| 父容器 | FrSMCluster |
| 描述 | True:该 ECU 是该 FlexRay 集群的冷启动节点。False:该 ECU 不是该 FlexRay 集群的冷启动节点。 |
| 多重性 | 1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | - |
| Post-Build 变体值 | true |
| 值配置类 | Pre-compile time:X(VARIANT-PRE-COMPILE);Link time:X(VARIANT-LINK-TIME);Post-build time:X(VARIANT-POST-BUILD) |
| 作用域/依赖 | scope: local |
| 项目 | 内容 |
|---|---|
| SWS 条目 | [ECUC_FrSM_00109] |
| 参数名称 | FrSMIsWakeupEcu |
| 父容器 | FrSMCluster |
| 描述 | True:FrSM 应为该集群执行唤醒。False:FrSM 绝不为该 FlexRay 集群执行唤醒。 |
| 多重性 | 1 |
| 类型 | EcucBooleanParamDef |
| 默认值 | - |
| Post-Build 变体值 | true |
| 值配置类 | Pre-compile time:X(VARIANT-PRE-COMPILE);Link time:X(VARIANT-LINK-TIME);Post-build time:X(VARIANT-POST-BUILD) |
| 作用域/依赖 | scope: local |
| 项目 | 内容 |
|---|---|
| SWS 条目 | [ECUC_FrSM_00115] |
| 参数名称 | FrSMMainFunctionCycleTime |
| 父容器 | FrSMCluster |
| 描述 | 该参数以秒为单位定义周期性调用 FrSM 主函数的周期。 |
| 多重性 | 1 |
| 类型 | EcucFloatParamDef |
| 范围 | ]0 .. INF[ |
| 默认值 | - |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:X(VARIANT-PRE-COMPILE);Link time:X(VARIANT-LINK-TIME, VARIANT-POST-BUILD);Post-build time:- |
| 作用域/依赖 | scope: local |
| 项目 | 内容 |
|---|---|
| SWS 条目 | [ECUC_FrSM_00168] |
| 参数名称 | FrSMMinNumberOfColdstarter |
| 父容器 | FrSMCluster |
| 描述 | 该参数定义不应被低于的冷启动节点数量。如果未配置该参数,则主函数不检查启动帧的数量。 |
| 多重性 | 0..1 |
| 类型 | EcucIntegerParamDef |
| 范围 | 0 .. 255 |
| 默认值 | - |
| Post-Build 变体多重性 | true |
| Post-Build 变体值 | true |
| 值配置类 | Pre-compile time:X(VARIANT-PRE-COMPILE);Link time:X(VARIANT-LINK-TIME);Post-build time:X(VARIANT-POST-BUILD) |
| 多重性配置类 | Pre-compile time:X(VARIANT-PRE-COMPILE);Link time:X(VARIANT-LINK-TIME);Post-build time:X(VARIANT-POST-BUILD) |
| 作用域/依赖 | scope: local |
| 项目 | 内容 |
|---|---|
| SWS 条目 | [ECUC_FrSM_00165] |
| 参数名称 | FrSMNumWakeupPatterns |
| 父容器 | FrSMCluster |
| 描述 | 节点在进入 FRSM_STARTUP 之前可以发送的最大唤醒模式数量。 |
| 多重性 | 1 |
| 类型 | EcucIntegerParamDef |
| 范围 | 0 .. 65535 |
| 默认值 | - |
| Post-Build 变体值 | true |
| 值配置类 | Pre-compile time:X(VARIANT-PRE-COMPILE);Link time:X(VARIANT-LINK-TIME);Post-build time:X(VARIANT-POST-BUILD) |
| 作用域/依赖 | scope: local dependency: A value greater than zero is required in case the parameter FrSMIs WakeupEcu is true. |
| 项目 | 内容 |
|---|---|
| SWS 条目 | [ECUC_FrSM_00069] |
| 参数名称 | FrSMStartupRepetitions |
| 父容器 | FrSMCluster |
| 描述 | ECU 可以为一个 FlexRay 集群重复启动过程的次数。 |
| 多重性 | 0..1 |
| 类型 | EcucIntegerParamDef |
| 范围 | 0 .. 65535 |
| 默认值 | - |
| Post-Build 变体多重性 | true |
| Post-Build 变体值 | true |
| 值配置类 | Pre-compile time:X(VARIANT-PRE-COMPILE) |
| 多重性配置类 | Pre-compile time:X(VARIANT-PRE-COMPILE);Link time:X(VARIANT-LINK-TIME);Post-build time:X(VARIANT-POST-BUILD) |
| 作用域/依赖 | scope: local dependency: This value must be greater or equal to FrSMStartupRepetitionsWith Wakeup |
| 项目 | 内容 |
|---|---|
| SWS 条目 | [ECUC_FrSM_00094] |
| 参数名称 | FrSMStartupRepetitionsWithWakeup |
| 父容器 | FrSMCluster |
| 描述 | ECU 可以为一个 FlexRay 集群重复包括唤醒在内的启动过程的次数。 |
| 多重性 | 0..1 |
| 类型 | EcucIntegerParamDef |
| 范围 | 0 .. 65535 |
| 默认值 | - |
| Post-Build 变体多重性 | true |
| Post-Build 变体值 | true |
| 值配置类 | Pre-compile time:X(VARIANT-PRE-COMPILE);Link time:X(VARIANT-LINK-TIME);Post-build time:X(VARIANT-POST-BUILD) |
| 多重性配置类 | Pre-compile time:X(VARIANT-PRE-COMPILE);Link time:X(VARIANT-LINK-TIME);Post-build time:X(VARIANT-POST-BUILD) |
| 作用域/依赖 | scope: local |
| 项目 | 内容 |
|---|---|
| SWS 条目 | [ECUC_FrSM_00170] |
| 参数名称 | FrSMTrcvStdbyDelay |
| 父容器 | FrSMCluster |
| 描述 | 定时器 t_TrcvStdbyDelay 的持续时间(单位为秒)。该参数的粒度应限制为完整的 FlexRay 循环(FrIfGdCycle)。值 0 表示不使用该定时器。 |
| 多重性 | 0..1 |
| 类型 | EcucFloatParamDef |
| 范围 | [0 .. INF] |
| 默认值 | - |
| Post-Build 变体多重性 | true |
| Post-Build 变体值 | true |
| 值配置类 | Pre-compile time:X(VARIANT-PRE-COMPILE);Link time:X(VARIANT-LINK-TIME);Post-build time:X(VARIANT-POST-BUILD) |
| 多重性配置类 | Pre-compile time:X(VARIANT-PRE-COMPILE);Link time:X(VARIANT-LINK-TIME);Post-build time:X(VARIANT-POST-BUILD) |
| 作用域/依赖 | scope: local dependency: FrSmMainFunctionCycleTime |
| 项目 | 内容 |
|---|---|
| SWS 条目 | [ECUC_FrSM_00070] |
| 参数名称 | FrSMComMNetworkHandleRef |
| 父容器 | FrSMCluster |
| 描述 | 对唯一句柄的引用,用于标识某个特定的 FlexRay 网络,对应于 ComM 配置中的网络句柄之一。 |
| 多重性 | 1 |
| 类型 | Symbolic name reference to ComMChannel |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:X(VARIANT-PRE-COMPILE);Link time:X(VARIANT-LINK-TIME, VARIANT-POST-BUILD);Post-build time:- |
| 作用域/依赖 | scope: local |
| 项目 | 内容 |
|---|---|
| SWS 条目 | [ECUC_FrSM_00116] |
| 参数名称 | FrSMFrIfClusterRef |
| 父容器 | FrSMCluster |
| 描述 | 引用 FlexRay 接口配置中的集群配置。注意,所分配的控制器和收发器在 FrIf 配置中定义,并可以通过该引用访问。 |
| 多重性 | 1 |
| 类型 | Symbolic name reference to FrIfCluster |
| Post-Build 变体值 | true |
| 值配置类 | Pre-compile time:X(VARIANT-PRE-COMPILE);Link time:X(VARIANT-LINK-TIME, VARIANT-POST-BUILD);Post-build time:- |
| 作用域/依赖 | scope: local |
9.2.5. FrSMClusterDemEventParameterRefs
| 项目 | 内容 |
|---|---|
| SWS 条目 | [ECUC_FrSM_00163] |
| 容器名称 | FrSMClusterDemEventParameterRefs |
| 父容器 | FrSMCluster |
| 描述 | 该容器保存对 DemEventParameter 元素的引用,当发生相应错误时,应使用 API Dem_SetEventStatus 调用这些引用。EventId 取自被引用的 DemEventParameter 的 DemEventId 符号值。标准化错误在该容器中提供,并可以通过供应商特定的错误引用进行扩展。 |
| 配置参数 | 见下方参数表 |
无包含的容器。
| 项目 | 内容 |
|---|---|
| SWS 条目 | [ECUC_FrSM_00164] |
| 参数名称 | FRSM_E_CLUSTER_STARTUP |
| 父容器 | FrSMClusterDemEventParameterRefs |
| 描述 | 对 DemEventParameter 的引用,当发生错误「FRSM_E_CLUSTER_STARTUP」时应发出该引用。如果未配置该引用,则该错误应作为 DET 错误报告。 |
| 多重性 | 1 |
| 类型 | Symbolic name reference to DemEventParameter |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:X(VARIANT-PRE-COMPILE);Link time:X(VARIANT-LINK-TIME, VARIANT-POST-BUILD);Post-build time:- |
| 作用域/依赖 | scope: local |
| 项目 | 内容 |
|---|---|
| SWS 条目 | [ECUC_FrSM_00169] |
| 参数名称 | FRSM_E_CLUSTER_SYNC_LOSS |
| 父容器 | FrSMClusterDemEventParameterRefs |
| 描述 | 对 DemEventParameter 的引用,当发生错误「FRSM_E_CLUSTER_SYNC_LOSS」时应发出该引用。如果未配置该引用,则该错误应作为 DET 错误报告。 |
| 多重性 | 1 |
| 类型 | Symbolic name reference to DemEventParameter |
| Post-Build 变体值 | false |
| 值配置类 | Pre-compile time:X(VARIANT-PRE-COMPILE);Link time:X(VARIANT-LINK-TIME, VARIANT-POST-BUILD);Post-build time:- |
| 作用域/依赖 | scope: local |
9.3. 发布信息
详情请参阅 [2](SWS BSW General)中第 10.3 节「发布信息(Published Information)」。
B. AUTOSAR 可追溯项变更历史
请注意,本章中的列表还包含已在后续版本中从规范中删除的可追溯项。这些项不会作为超链接出现在文档中。
B.1. 本文档根据 AUTOSAR 发布版本 R23-11 的可追溯项历史
B.1.1. R23-11 中新增的规范项
无。
B.1.2. R23-11 中变更的规范项
无。
B.1.3. R23-11 中删除的规范项
无。